L’intelligence de la conduite regroupe les connaissances portant sur les mécanismes cognitifs impliqués dans l’apprentissage et l’exercice de la conduite automobile. Cette catégorie explore notamment l’attention, la perception, le jugement, la prise de décision, l’anticipation et les processus d’apprentissage qui contribuent au développement de conducteurs compétents et sécuritaires.
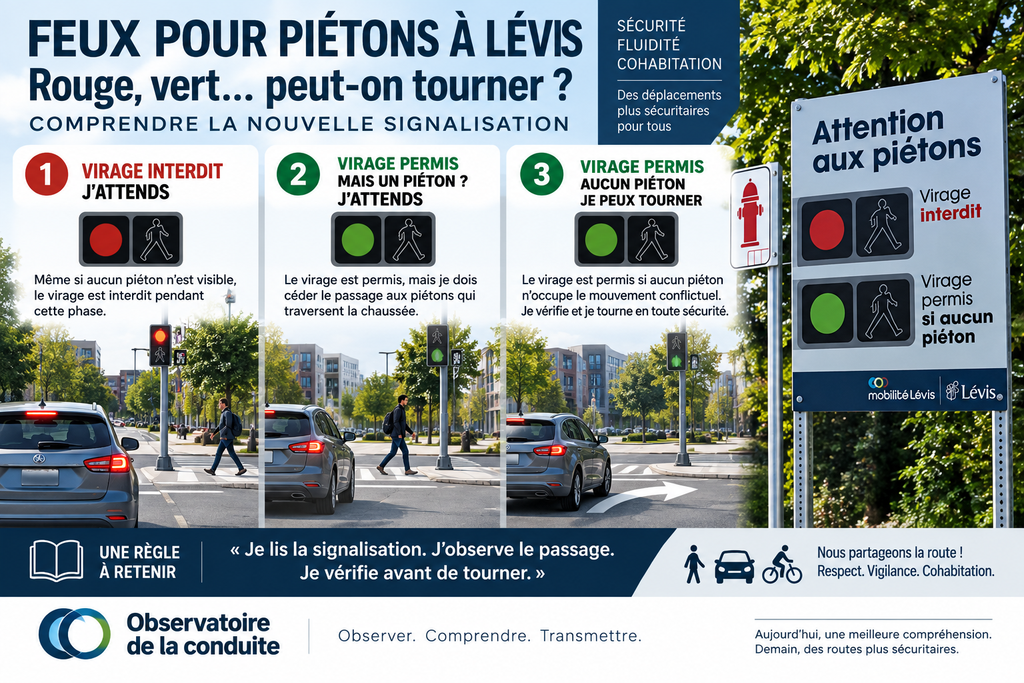
Depuis juillet 2025, une nouvelle façon de gérer certains feux pour piétons est utilisée à des intersections du boulevard Guillaume-Couture, dans le secteur Desjardins, à Lévis.
Une affiche installée à proximité des intersections résume le fonctionnement en deux indications :
Rouge : virage interdit. Vert : virage permis si aucun piéton.
Cela peut sembler évident une fois expliqué. Dans la circulation, la situation demande toutefois au conducteur de comprendre deux moments différents d’une même phase piétonne.
L’objectif de ce texte est donc simple : expliquer ce que cette signalisation signifie concrètement pour le conducteur.
Premier cas : le signal indique que le virage est interdit
Le conducteur attend.
Même si aucun piéton n’est immédiatement visible, l’interdiction demeure. Ce n’est pas l’absence de piéton qui autorise le mouvement : la signalisation interdit alors le virage.
Exemple
Marie arrive à l’intersection et veut tourner. Aucun piéton ne traverse. Le signal correspondant à l’interdiction est affiché.
Marie ne tourne pas. Elle attend.
Deuxième cas : le signal permet le virage et aucun piéton n’est présent
Le mouvement peut alors être effectué, à condition qu’il puisse l’être sans danger.
Exemple
Quelques secondes plus tard, le signal permettant le virage apparaît. Aucun piéton ne traverse la chaussée dans laquelle Marie veut s’engager.
Marie peut effectuer son virage après avoir effectué les vérifications nécessaires.
Le mot important est « peut ».
Un feu qui autorise un mouvement ne dispense jamais le conducteur d’observer l’intersection.
Le Gouvernement du Québec rappelle qu’avant d’effectuer un virage, le conducteur doit notamment tenir compte des usagers qui traversent la chaussée dans laquelle il souhaite s’engager.
Troisième cas : le signal permet le virage, mais un piéton traverse
C’est probablement le cas le plus important à comprendre.
Vert ne signifie pas : « j’ai priorité sur le piéton ».
Le virage est permis lorsque les conditions permettent de l’effectuer et que le mouvement n’entre pas en conflit avec un piéton.
Exemple
Le signal permettant le virage apparaît, mais un piéton est encore en train de traverser devant le véhicule.
Marie attend que le piéton ait dégagé son mouvement avant de tourner.
L’article 349 du Code de la sécurité routière prévoit notamment que le conducteur qui effectue un virage à une intersection doit céder le passage aux piétons et aux cyclistes qui traversent la chaussée qu’il s’apprête à emprunter.
Et si le conducteur reste arrêté lorsque le virage devient permis ?
Il faut distinguer permission et obligation.
L’objectif de la signalisation est de permettre certains mouvements lorsque les conditions sont réunies. Cela ne signifie pas qu’un conducteur doit effectuer immédiatement une manœuvre qu’il ne peut pas réaliser de façon sécuritaire.
En conduite, une autorisation donnée par la signalisation demeure accompagnée d’une responsabilité fondamentale : observer avant d’agir.
Pourquoi fonctionner ainsi ?
Le Gouvernement du Québec distingue différents modes de fonctionnement des feux pour piétons, notamment les modes protégé, partiellement protégé et non protégé.
Dans un fonctionnement partiellement protégé, certains mouvements de véhicules peuvent être interdits pendant une première partie de la phase piétonne, puis être permis par la suite.
Lors de l’implantation du nouveau fonctionnement à Lévis en juillet 2025, le Journal de Lévis rapportait que la Ville associait notamment cette modification à la réduction du temps d’attente des piétons, à la conciliation entre sécurité et fluidité ainsi qu’à l’optimisation des temps de vert et de la circulation.
Le média local rapportait également que des actions de sensibilisation et une présence policière accrue étaient prévues lors de l’implantation.
Trois situations à retenir
Pour le conducteur, le fonctionnement peut finalement être résumé très simplement :
Virage interdit = j’attends.
Virage permis + piéton = j’attends.
Virage permis + passage libre = je vérifie, puis je peux tourner.
Regarder le feu ne suffit pas
Cette signalisation illustre un principe important de la conduite automobile : une autorisation n’élimine jamais la nécessité d’observer.
Le conducteur doit comprendre la signalisation, surveiller le passage pour piétons, détecter les personnes qui traversent ou terminent leur traversée et s’assurer que son mouvement peut être effectué sans danger.
La règle peut donc être résumée encore plus simplement :
Je lis la signalisation. J’observe le passage. Je vérifie avant de tourner.
Quelques secondes d’observation permettent parfois d’éviter qu’une règle pourtant simple sur papier devienne une situation conflictuelle dans une intersection.
Légis Québec — Code de la sécurité routière, notamment l’article 349 concernant le virage et la priorité accordée aux piétons et aux cyclistes. Consulter le Code de la sécurité routière
Journal de Lévis, 9 juillet 2025 — Présentation du nouveau fonctionnement des feux pour piétons dans le secteur Desjardins et des objectifs attribués à la Ville de Lévis.
Nous sommes tous responsables de notre conduite parce que la route, elle, ne pardonne pas l’ignorance !
Si tu conduis aujourd’hui, c’est parce que d’autres ont payé le prix hier !
Presque immédiatement, des solutions apparaissent dans la conversation publique :
augmenter les amendes;
installer un radar;
ajouter un panneau;
réduire la limite de vitesse;
faire davantage de sensibilisation;
augmenter la présence policière;
mieux former les conducteurs;
modifier l’intersection;
responsabiliser davantage les usagers.
Plusieurs de ces propositions peuvent être parfaitement pertinentes.
La difficulté commence lorsqu’une solution particulière est présentée comme si elle expliquait à elle seule le problème et pouvait, à elle seule, le résoudre.
La sécurité routière se prête particulièrement bien à ce phénomène.
La route est visible. Le comportement du conducteur est visible. L’accident est visible. La conséquence est parfois spectaculaire.
Il devient alors tentant de rechercher une cause tout aussi visible et une réponse tout aussi directe.
Il roulait trop vite : réduisons la vitesse.
Le conducteur regardait son téléphone : augmentons l’amende.
Le piéton n’a pas été vu : ajoutons un panneau.
Les conducteurs commettent cette erreur : améliorons leur formation.
Ces raisonnements ne sont pas nécessairement faux.
Ils peuvent simplement être incomplets.
La question devient alors moins :
« Pourquoi cherchons-nous de mauvaises solutions? »
que :
« Pourquoi sommes-nous naturellement attirés par les solutions qui réduisent un problème complexe à une cause facilement identifiable? »
Nous aimons comprendre rapidement
L’être humain doit continuellement donner un sens à ce qui l’entoure.
Il recherche des liens entre les événements :
Qu’est-ce qui s’est passé?
Pourquoi?
Qui ou quoi en est responsable?
Comment empêcher que cela recommence?
Cette capacité est essentielle. Sans elle, il serait extrêmement difficile d’apprendre de l’expérience ou d’agir sur notre environnement.
Mais comprendre un phénomène demande également de sélectionner parmi une quantité considérable d’informations.
Les recherches en psychologie cognitive montrent que, lorsque plusieurs explications causales sont possibles, les personnes peuvent manifester une préférence pour des explications relativement simples, particulièrement lorsque les autres informations disponibles ne permettent pas de départager clairement les hypothèses.
Une explication comportant une seule cause est généralement plus facile à retenir, à communiquer et à transformer en action qu’une explication qui mobilise plusieurs mécanismes interreliés.
Dire :
« L’accident est arrivé parce que le conducteur roulait trop vite. »
est cognitivement beaucoup plus facile à manipuler que :
« La vitesse a probablement joué un rôle, mais il faut également examiner la géométrie de la route, la visibilité, le comportement des autres usagers, les marges disponibles, l’état de la chaussée, la lisibilité de la signalisation, le véhicule, l’environnement et la façon dont ces facteurs ont interagi. »
La deuxième explication est plus lourde.
Elle demande du temps.
Elle demande parfois des données.
Elle accepte une certaine incertitude.
Et elle ne conduit pas nécessairement à une solution unique.
Simple ne signifie pas nécessairement faux
Il faut cependant éviter le piège inverse.
Une explication complexe n’est pas automatiquement meilleure simplement parce qu’elle contient davantage de facteurs.
Une cause dominante peut réellement exister.
Une intervention simple peut réellement produire un effet important.
Une ceinture de sécurité est un dispositif relativement simple.
Une réduction de vitesse à un endroit approprié peut être efficace.
Un terre-plein, une glissière, un feu de circulation ou un radar peuvent résoudre un problème précis.
La simplicité devient problématique lorsqu’elle est obtenue en supprimant des éléments nécessaires à la compréhension.
Il existe donc une différence importante entre :
une solution simple
et
une solution simpliste.
La première peut résulter d’une analyse complexe ayant identifié un levier particulièrement efficace.
La seconde consiste à choisir un levier évident avant d’avoir suffisamment compris le système dans lequel le problème apparaît.
La simplicité donne une impression de maîtrise
Les solutions simples possèdent également une qualité psychologique importante : elles donnent rapidement l’impression que quelque chose peut être fait.
Après un événement grave, l’incertitude est inconfortable.
Dire :
« Plusieurs facteurs ont probablement interagi et nous devons encore les examiner »
est rigoureux, mais relativement insatisfaisant.
Dire :
« Il faut installer un radar »
produit immédiatement une direction.
Une cause est identifiée.
Une action est proposée.
Un responsable peut être désigné.
Un résultat peut être attendu.
Cette clarté possède une valeur réelle dans l’action publique. Les organisations doivent décider, prioriser et intervenir.
Mais l’urgence d’agir peut parfois raccourcir l’étape consacrée à comprendre.
Le comportement humain est particulièrement facile à désigner
Lorsqu’un accident survient, le comportement des personnes impliquées constitue souvent l’un des éléments les plus immédiatement accessibles.
Le conducteur allait-il trop vite?
Regardait-il son téléphone?
Avait-il consommé de l’alcool?
Le piéton a-t-il traversé au bon endroit?
Le cycliste était-il visible?
Une règle a-t-elle été respectée?
Ces questions sont légitimes.
Le comportement des usagers fait partie de la sécurité routière.
Mais il ne constitue qu’une partie du système.
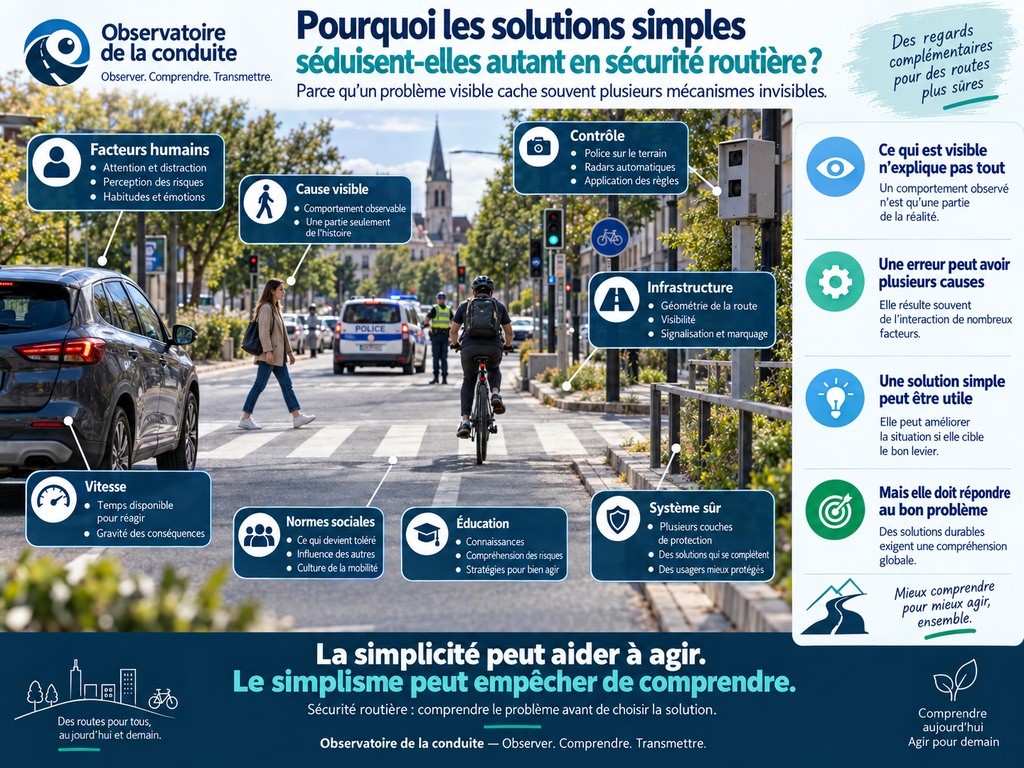
L’approche du Système sûr, adoptée dans plusieurs pays et intégrée au Plan d’action en sécurité routière 2023-2028 du Québec, repose précisément sur cette idée : les décès et les blessures graves doivent être abordés en considérant simultanément les usagers, les véhicules, les vitesses, les infrastructures et l’environnement physique.
Cette approche reconnaît également que les humains peuvent commettre des erreurs.
La question devient alors :
« Que se passe-t-il dans le système lorsque quelqu’un se trompe? »
plutôt que seulement :
« Pourquoi cette personne s’est-elle trompée? »
Une erreur humaine peut être la dernière étape d’une longue chaîne
Imaginons un conducteur qui ne cède pas le passage à un piéton.
L’explication immédiate peut être :
« Il n’a pas regardé. »
C’est possible.
Mais une analyse plus complète pourrait demander :
le piéton était-il visible suffisamment tôt?
l’éclairage était-il adéquat?
la vitesse pratiquée permettait-elle une détection et un arrêt suffisants?
le passage était-il clairement identifiable?
la géométrie de l’intersection favorisait-elle la visibilité?
des véhicules stationnés créaient-ils un écran visuel?
le conducteur devait-il simultanément surveiller plusieurs autres conflits?
le marquage était-il visible?
la conception de la route suggérait-elle une vitesse supérieure à celle attendue?
la présence du passage correspondait-elle aux attentes perceptives du conducteur?
Aucune de ces questions ne retire automatiquement sa responsabilité au conducteur.
Elles permettent simplement de comprendre pourquoi une erreur a pu devenir possible et, surtout, pourquoi elle a pu produire une conséquence grave.
La cause immédiate et la cause systémique ne sont pas la même chose
Un accident peut posséder une cause immédiatement observable sans que celle-ci constitue l’explication complète.
Prenons un exemple mécanique.
Une voiture quitte la chaussée parce que le conducteur donne un brusque coup de volant.
Le mouvement du volant est bien une cause immédiate de la trajectoire.
Mais pourquoi ce mouvement a-t-il été effectué?
Un animal est-il apparu?
Le conducteur regardait-il ailleurs?
A-t-il détecté tardivement un obstacle?
La chaussée était-elle glissante?
La courbe était-elle difficile à lire?
La vitesse était-elle adaptée?
La marge latérale était-elle suffisante?
Une glissière aurait-elle empêché une conséquence plus grave?
Une analyse qui s’arrête au mouvement du volant décrit ce qui s’est passé.
Elle n’explique pas nécessairement tout ce qui a permis à l’événement de devenir grave.
Nous confondons parfois visibilité et importance
Certains éléments d’un système sont beaucoup plus faciles à observer que d’autres.
Un conducteur qui accélère est visible.
Une limite de vitesse est visible.
Un radar est visible.
Un policier est visible.
En revanche, d’autres facteurs le sont beaucoup moins :
la charge cognitive créée par une intersection;
la distance réelle de détection d’un piéton;
la manière dont la géométrie influence la vitesse pratiquée;
la lisibilité d’une signalisation à différentes heures;
la façon dont une norme sociale s’est installée progressivement;
l’interaction entre plusieurs petites difficultés perceptives;
la marge restante lorsqu’une première erreur survient.
Ce qui est facile à montrer n’est donc pas nécessairement ce qui possède le plus grand pouvoir explicatif.
Le chiffre unique possède une force particulière
La sécurité routière utilise nécessairement des chiffres.
Vitesses.
Distances.
Nombre de collisions.
Nombre de décès.
Taux d’infraction.
Limites légales.
Ces données sont indispensables.
Mais elles peuvent également donner l’impression qu’un problème complexe possède une solution arithmétique unique.
Par exemple :
« Si 50 km/h pose problème, il suffit de passer à 40 km/h. »
Une réduction de la limite peut être entièrement justifiée.
Mais la question suivante demeure :
qu’est-ce qui fera en sorte que la vitesse réellement pratiquée se rapproche de cette nouvelle limite?
La réponse peut faire intervenir :
la conception de la rue;
la largeur des voies;
les aménagements;
la signalisation;
le contrôle policier;
les radars;
les normes sociales;
la compréhension du risque;
la présence d’usagers vulnérables;
le contexte urbain.
Changer un chiffre peut constituer une mesure.
Créer les conditions permettant à ce chiffre de devenir un comportement peut demander davantage.
Une mesure visible est aussi plus facile à expliquer publiquement
La simplicité possède également un avantage politique, médiatique et institutionnel : elle se communique facilement.
« Installation de cinq radars. »
« Limite abaissée à 30 km/h. »
« Amendes doublées. »
« Nouvelle campagne de sensibilisation. »
« Deux heures supplémentaires de formation. »
Ces mesures peuvent être présentées en une phrase.
Une approche systémique est plus difficile à résumer :
elle peut nécessiter simultanément des modifications d’infrastructure, des changements réglementaires, de la formation, de la communication, de la surveillance, de nouvelles données et une évaluation dans le temps.
La complexité du message ne signifie pas que la stratégie est mauvaise.
Mais elle la rend moins facile à raconter.
Le problème de la solution universelle
Une solution particulièrement efficace dans un contexte peut devenir séduisante au point d’être appliquée mentalement à presque tous les autres problèmes.
Si un radar réduit les vitesses sur un corridor, pourquoi ne pas en mettre partout?
Si une campagne améliore un comportement, pourquoi ne pas simplement sensibiliser davantage?
Si une intersection surélevée fonctionne à un endroit, pourquoi ne pas reproduire l’aménagement ailleurs?
Si un cours permet de mieux comprendre un risque, pourquoi ne pas ajouter de la formation pour chaque nouveau problème?
La difficulté est que les contextes diffèrent.
Une solution appropriée dépend notamment :
du comportement ciblé;
de la population concernée;
du type de route;
de la fréquence du problème;
de sa gravité;
de son origine;
des contraintes physiques;
des autres interventions déjà présentes.
Le bon outil dépend du problème.
Et avant de choisir l’outil, il faut définir le problème avec suffisamment de précision.
Exemple : « Il suffit d’éduquer les conducteurs »
L’éducation constitue un levier essentiel.
Un conducteur doit comprendre les règles, les risques et les stratégies permettant de conduire de façon sécuritaire.
Mais certaines situations ne découlent pas principalement d’un manque de connaissances.
Un conducteur peut savoir qu’utiliser son téléphone augmente le risque et l’utiliser malgré tout.
Il peut connaître une limite de vitesse et choisir de la dépasser.
Il peut savoir qu’un passage pour piétons exige une attention particulière et détecter malgré tout le piéton trop tard.
Dans ces situations, ajouter de l’information ne traite pas nécessairement le mécanisme principal.
L’enjeu peut relever davantage :
des habitudes;
de la perception du risque;
de la probabilité perçue d’être intercepté;
de la pression temporelle;
de la conception de la route;
de l’attention disponible;
des normes sociales.
L’éducation demeure pertinente.
Elle n’est simplement pas universelle.
Exemple : « Il suffit de punir davantage »
La sanction peut également être efficace dans certaines situations.
Elle peut modifier le calcul du conducteur, augmenter la dissuasion et rappeler clairement les limites acceptables.
Mais augmenter une sanction ne garantit pas automatiquement que le comportement disparaîtra.
Si la personne estime que la probabilité d’être détectée est très faible, une sanction théoriquement sévère peut demeurer abstraite.
Si le comportement provient d’une erreur perceptive plutôt que d’une transgression volontaire, la sanction n’agit pas sur le mécanisme qui produit l’erreur.
Si l’environnement encourage constamment un comportement particulier, le contrôle devra peut-être être maintenu durablement pour compenser cette influence.
La sanction répond donc à certains problèmes.
Pas à tous.
Exemple : « Il suffit de mettre un panneau »
La signalisation est indispensable.
Mais un panneau ne produit un effet que s’il est :
visible;
détecté suffisamment tôt;
compris;
jugé pertinent;
intégré parmi les autres informations de la scène;
suivi d’un comportement approprié.
Ajouter un panneau à une scène déjà très chargée peut parfois ajouter de l’information sans nécessairement améliorer sa compréhension.
Encore une fois, la bonne question n’est pas seulement :
« Y a-t-il un panneau? »
Mais :
« L’information nécessaire devient-elle réellement perceptible et utilisable au bon moment? »
Exemple : « Il suffit de responsabiliser les conducteurs »
La responsabilité individuelle demeure essentielle.
Un conducteur doit respecter les règles, adapter sa conduite et tenir compte des autres usagers.
Mais une approche exclusivement fondée sur la responsabilité individuelle rencontre une limite importante :
elle suppose que le système de sécurité fonctionne correctement tant que chaque personne agit parfaitement.
Or, les personnes se trompent.
Elles peuvent être fatiguées.
Elles peuvent mal percevoir une situation.
Elles peuvent prendre une mauvaise décision.
Elles peuvent surestimer leurs capacités.
C’est précisément pourquoi le Système sûr cherche à éviter qu’une erreur humaine ordinaire puisse facilement conduire à la mort ou à une blessure grave.
La responsabilité est alors partagée entre les personnes qui utilisent le système et celles qui le conçoivent, l’exploitent, le réglementent, l’entretiennent et fabriquent les véhicules.
La sécurité routière est un système sociotechnique
La recherche en facteurs humains a progressivement élargi sa manière d’aborder les accidents.
Une partie importante des travaux contemporains considère désormais le transport routier comme un système sociotechnique complexe.
Autrement dit, la sécurité émerge des interactions entre plusieurs composantes :
les conducteurs;
les piétons;
les cyclistes;
les véhicules;
les infrastructures;
les règles;
les technologies;
les organisations;
les pratiques policières;
la formation;
les institutions;
les normes sociales;
les conditions météorologiques;
les décisions prises parfois des années auparavant lors de la conception du réseau.
Un accident peut donc être le résultat d’une combinaison de conditions dont aucune ne suffisait, seule, à produire l’événement.
Ce qui complique l’analyse peut renforcer la prévention
Cette manière de penser semble d’abord moins confortable.
Si plusieurs facteurs contribuent au problème, il devient plus difficile de désigner une cause unique.
Mais cette complexité produit également une possibilité importante :
si plusieurs facteurs participent au risque, plusieurs endroits existent également pour intervenir.
Supposons qu’un conducteur ne voie pas un piéton.
On peut agir sur :
la formation du conducteur;
sa vitesse;
l’éclairage;
la position du passage;
le stationnement à proximité;
la géométrie;
la signalisation;
le marquage;
la conception du véhicule;
l’assistance au freinage d’urgence;
la visibilité du piéton;
les marges permettant de survivre à une erreur.
La complexité n’empêche donc pas l’action.
Elle multiplie les possibilités d’action.
Le principe des couches de protection
Une stratégie de sécurité robuste ne suppose pas qu’une intervention fonctionnera parfaitement.
Elle prévoit que certaines couches peuvent échouer.
Un conducteur peut être momentanément inattentif.
Mais la vitesse peut être suffisamment faible pour lui donner davantage de temps.
Il peut malgré tout réagir tardivement.
Mais le véhicule peut détecter le piéton et freiner automatiquement.
Le choc peut malgré tout survenir.
Mais une vitesse plus faible peut limiter l’énergie transférée.
Une première barrière peut échouer sans que l’ensemble du système échoue.
C’est l’une des idées fondamentales du Système sûr : renforcer plusieurs composantes simultanément afin qu’une défaillance unique ne conduise pas nécessairement à une conséquence irréversible.
Une solution simple peut parfaitement faire partie d’un système complexe
Adopter une pensée systémique ne signifie pas qu’il faudrait transformer chaque intervention en programme gigantesque.
Au contraire.
Une analyse approfondie peut mener à une intervention très simple.
Par exemple :
retirer quelques espaces de stationnement pour améliorer la visibilité;
déplacer un panneau;
réduire une largeur de voie;
modifier le phasage d’un feu;
installer un radar à un endroit ciblé;
ajouter un éclairage;
changer une séquence pédagogique;
corriger un marquage;
abaisser une vitesse;
ajouter une glissière.
La qualité d’une intervention ne dépend pas de sa complexité.
Elle dépend de la qualité du diagnostic qui l’a précédée.
Le problème n’est pas la simplicité : c’est la certitude prématurée
Une solution devient simpliste lorsqu’elle est choisie avant que les principales questions aient été posées.
Cette distinction peut être formulée ainsi :
La simplicité est un résultat possible de l’analyse.
Le simplisme est un raccourci qui remplace l’analyse.
Les recherches sur les explications causales sont intéressantes à cet égard.
Des expériences montrent que les personnes peuvent spontanément préférer des explications faisant intervenir moins de causes.
Mais cette préférence peut diminuer lorsque des informations plus précises sur les mécanismes ou sur la probabilité réelle des causes sont disponibles.
Autrement dit, lorsque l’on comprend mieux comment un phénomène se produit, une explication comportant plusieurs facteurs peut devenir plus convaincante qu’une explication artificiellement simple.
Après un accident, la prudence méthodologique devient particulièrement importante
Les premières informations disponibles après un événement sont rarement toutes les informations pertinentes.
Un élément particulièrement frappant peut rapidement devenir l’explication dominante.
La vitesse.
Le téléphone.
L’âge du conducteur.
La météo.
Une intersection connue.
Un panneau manquant.
Ces éléments méritent d’être examinés.
Mais une enquête rigoureuse doit éviter de conclure trop rapidement.
Une première observation peut constituer une piste.
Elle ne constitue pas nécessairement une démonstration.
La question « Qui est responsable? » n’est pas la même que « Comment prévenir? »
Cette distinction est probablement l’une des plus importantes en sécurité routière.
Le système juridique peut avoir besoin de déterminer si une personne a contrevenu à une règle et quelle responsabilité lui revient.
La prévention pose une autre question :
« Comment empêcher qu’une situation semblable produise à nouveau une conséquence grave? »
Les deux démarches peuvent coexister.
Une personne peut être responsable d’une erreur ou d’une infraction et il peut malgré tout être pertinent de modifier l’environnement afin de réduire la probabilité qu’une autre personne commette la même erreur ou qu’elle entraîne les mêmes conséquences.
Prévenir n’efface pas la responsabilité.
La responsabilité n’épuise pas la prévention.
Pourquoi une solution visible peut-elle survivre même lorsqu’elle fonctionne mal?
Une fois qu’une solution est implantée, un autre phénomène peut apparaître.
Si le problème persiste, il est parfois tentant de conclure :
« Il faut simplement en faire davantage. »
La campagne n’a pas produit l’effet espéré?
Augmentons la sensibilisation.
Les conducteurs continuent de rouler vite?
Augmentons les amendes.
Le panneau n’est pas respecté?
Ajoutons un second panneau.
Ces réponses peuvent parfois être justifiées.
Mais elles peuvent également retarder une autre question :
« Avons-nous correctement identifié le mécanisme qui produit le comportement? »
Mesurer le résultat plutôt que seulement l’intervention
Une politique de sécurité routière peut être évaluée de plusieurs façons.
Il est relativement facile de compter :
le nombre de panneaux installés;
le nombre de radars;
le nombre de constats;
le nombre de campagnes;
le nombre de personnes formées;
le montant investi.
Ces indicateurs décrivent l’intervention.
Ils ne décrivent pas nécessairement son effet.
Pour savoir si une intervention atteint son objectif, il peut être nécessaire d’observer également :
les vitesses réellement pratiquées;
les comportements;
les conflits entre usagers;
les collisions;
leur gravité;
les effets non prévus;
la persistance du changement dans le temps.
Une solution séduisante peut donc devenir beaucoup plus instructive lorsqu’elle est accompagnée d’une question simple :
« Comment saurons-nous qu’elle fonctionne? »
Le Québec s’oriente lui-même vers une approche plus globale
Le Plan d’action en sécurité routière 2023-2028 du gouvernement du Québec illustre cette évolution.
Le plan s’inspire de la Vision zéro et prévoit l’implantation progressive d’un Système sûr.
Il ne repose pas sur une intervention unique.
Il combine notamment :
l’aménagement du réseau;
la prévention des comportements à risque;
la recherche;
les technologies;
les radars;
la communication;
la formation;
la collaboration entre plusieurs acteurs.
Cette architecture elle-même transmet un message important :
si la sécurité routière pouvait être améliorée durablement par un seul levier, il ne serait probablement pas nécessaire d’agir simultanément sur autant de composantes.
Que savons-nous?
Plusieurs éléments ressortent des connaissances disponibles.
Les humains peuvent préférer des explications causales relativement simples lorsque plusieurs explications sont possibles.
Cette préférence n’est pas nécessairement irrationnelle : les explications simples peuvent être plus efficaces à mémoriser, à communiquer et à utiliser.
Mais elles peuvent devenir insuffisantes lorsque le phénomène dépend de plusieurs mécanismes qui interagissent.
La recherche contemporaine en sécurité routière et en facteurs humains s’est progressivement déplacée vers des approches davantage systémiques.
Le Système sûr reconnaît notamment :
que les personnes peuvent commettre des erreurs;
que le corps humain possède une tolérance limitée aux forces d’impact;
que la responsabilité est partagée;
que plusieurs composantes du système doivent être renforcées simultanément.
Pourquoi est-ce important?
Parce qu’une solution trop rapidement choisie peut agir sur ce qui est le plus visible plutôt que sur ce qui produit réellement le risque.
Elle peut également déplacer le problème sans le résoudre.
Elle peut donner l’impression que la responsabilité appartient entièrement à un seul acteur.
Et elle peut créer une fausse alternative :
éducation ou contrôle;
conducteur ou infrastructure;
police ou radar;
réglementation ou conception.
Alors que la réponse la plus efficace peut justement résider dans leur combinaison.
Que pouvons-nous faire?
Avant de retenir une solution, quelques questions peuvent aider à conserver une approche plus rigoureuse :
Quel comportement ou quelle conséquence cherchons-nous précisément à modifier?
Quelles données montrent que ce problème existe?
Dans quelles circonstances apparaît-il?
Quels mécanismes peuvent l’expliquer?
Le problème vient-il surtout d’une connaissance insuffisante, d’une transgression, d’une difficulté perceptive, d’une habitude, d’une infrastructure ou d’une combinaison de facteurs?
La solution choisie agit-elle réellement sur ce mécanisme?
Que se passera-t-il si cette intervention échoue?
Existe-t-il une deuxième couche de protection?
Comment mesurerons-nous l’effet réel de l’intervention?
Ces questions ne rendent pas nécessairement la décision plus compliquée.
Elles rendent plus probable que la simplicité finale soit justifiée.
Pour l’apprentissage de la conduite : apprendre à résister aux explications trop rapides
Cette réflexion possède également une dimension pédagogique.
Lorsqu’un apprenti commet une erreur, le moniteur ou l’accompagnateur peut être tenté de corriger immédiatement le comportement visible.
« Tu n’as pas regardé. »
« Tu es allé trop vite. »
« Tu as freiné trop tard. »
Ces observations peuvent être exactes.
Mais il peut être plus utile encore de demander :
Pourquoi?
L’apprenti n’a-t-il pas regardé parce qu’il ignorait où regarder?
A-t-il regardé sans comprendre ce qui était important?
A-t-il détecté le danger trop tard?
Était-il occupé à gérer une autre tâche?
Avait-il mal anticipé l’évolution de la scène?
La vitesse excessive était-elle volontaire ou simplement mal perçue?
Une correction efficace ne porte donc pas seulement sur l’erreur observable.
Elle cherche à comprendre le mécanisme qui l’a produite.
Comprendre avant de multiplier les solutions
La sécurité routière possède une particularité : presque chaque problème peut recevoir rapidement plusieurs solutions intuitives.
Mais toutes les solutions intuitives ne ciblent pas le même mécanisme.
Avant d’ajouter un panneau, un radar, une sanction, une campagne ou une heure de formation, il peut donc être utile de revenir à trois questions fondamentales :
Que savons-nous?
Pourquoi cela se produit-il?
Quel levier agit réellement sur ce mécanisme?
Conclusion
Les solutions simples séduisent parce qu’elles organisent rapidement le monde.
Elles identifient une cause.
Elles donnent une direction.
Elles sont faciles à expliquer.
Elles donnent le sentiment qu’une action concrète est possible.
Et parfois, elles sont effectivement les bonnes solutions.
Mais la sécurité routière est rarement produite par un seul acteur, une seule règle ou une seule décision.
Elle émerge d’un système dans lequel des êtres humains, des véhicules, des infrastructures, des règles, des technologies et des organisations interagissent continuellement.
Une bonne stratégie n’a donc pas besoin d’être compliquée.
Elle doit simplement être suffisamment complète pour ne pas confondre ce que nous voyons facilement avec ce qui explique réellement le problème.
La question la plus utile n’est peut-être pas :
« Quelle est la solution la plus simple? »
Mais :
« Avons-nous suffisamment compris le problème pour savoir si une solution simple peut réellement suffire? »
Références et sources
Gouvernement du Québec. Plan d’action en sécurité routière 2023-2028. Le plan québécois s’inspire de la Vision zéro et prévoit l’implantation d’un Système sûr tenant compte de l’infrastructure, de l’environnement physique, des vitesses, des véhicules et des usagers. Consulter la source.
Organisation mondiale de la Santé. Road traffic injuries. Présentation de l’approche Safe System, de la vulnérabilité humaine et de la nécessité d’agir simultanément sur les routes, les vitesses, les véhicules et les usagers. Consulter la source.
International Transport Forum, OCDE. The Safe System Approach. Cadre décrivant notamment l’erreur humaine, la responsabilité partagée et la nécessité de renforcer conjointement plusieurs composantes du système routier. Consulter la source.
International Transport Forum, OCDE. The Safe System Approach in Action, 2022. Analyse de plusieurs expériences internationales montrant notamment qu’il n’existe pas de recette unique d’implantation et que les stratégies dépendent des contextes nationaux et locaux. Consulter la source.
Johnson, S. G. B., Valenti, J. J. et Keil, F. C. (2019). Simplicity and complexity preferences in causal explanation: An opponent heuristic account. Cognitive Psychology, 113, 101222. Travaux expérimentaux sur la manière dont les personnes arbitrent entre simplicité et capacité explicative lorsqu’elles évaluent des causes possibles. Consulter la notice scientifique.
Lombrozo, T. (2007). Simplicity and probability in causal explanation. Cognitive Psychology, 55(3), 232-257. Étude expérimentale montrant notamment une préférence pour des explications causales plus simples lorsque les autres éléments sont comparables. Consulter la notice scientifique.
Pacer, M. et Lombrozo, T. (2017). Ockham’s razor cuts to the root: Simplicity in causal explanation. Journal of Experimental Psychology: General, 146(12), 1761-1780. Recherche consacrée à la manière dont la simplicité influence l’évaluation et la mémorisation des explications causales. Consulter la notice scientifique.
Johnson, S. G. B. et coll. (2024). Doing things efficiently: Testing an account of why simple explanations are satisfying. Recherche expérimentale montrant que la préférence pour des explications simples peut diminuer ou s’inverser lorsque davantage d’information statistique est fournie sur les mécanismes causaux. Consulter la notice scientifique.
Johnson, S. G. B. et coll. (2023). Not so simple! Causal mechanisms increase preference for complex explanations. Travaux montrant que la présence d’informations sur les mécanismes peut accroître l’intérêt accordé à des explications faisant intervenir plusieurs causes. Consulter la notice scientifique.
Salmon, P. M. et coll. (2022). 25 Years of road safety: The journey from thinking humans to systems-thinking. Applied Ergonomics, 98, 103592. Revue décrivant l’évolution d’une partie de la recherche en sécurité routière, depuis des analyses centrées sur l’individu vers des approches plus larges des systèmes sociotechniques. Consulter la source.
McAndrews, C. et coll. (2019). Integrating complex systems science into road safety research and practice, part 1: review of formative concepts. Injury Prevention. Présentation de l’intérêt des sciences des systèmes complexes pour l’analyse de problèmes persistants de sécurité routière résultant de multiples facteurs qui interagissent et évoluent dans le temps. Consulter la notice scientifique.
National Highway Traffic Safety Administration. Speeding and Speed Management. Présentation d’une approche multidisciplinaire de la gestion de la vitesse combinant notamment conception routière, limites, contrôle, technologies, communication et coopération entre les acteurs. Consulter la source.
Avis méthodologique : Les recherches en psychologie cognitive citées dans cet article portent sur les préférences humaines en matière d’explications causales et ne constituent pas, à elles seules, des études de comportements en sécurité routière. Elles sont utilisées pour éclairer un mécanisme général pouvant contribuer à comprendre l’attrait des explications simples. De même, une approche systémique ne signifie pas que chaque événement possède nécessairement un grand nombre de causes déterminantes ni qu’une intervention simple serait insuffisante. L’objectif consiste à éviter de conclure à une cause ou à une solution unique avant d’avoir examiné les mécanismes pertinents et les données disponibles.
Nous sommes tous responsables de notre conduite parce que la route, elle, ne pardonne pas l’ignorance !
Si tu conduis aujourd’hui, c’est parce que d’autres ont payé le prix hier !
Un automobiliste circule sur une autoroute. La circulation ralentit progressivement, puis s’immobilise presque complètement. Quelques kilomètres plus loin, elle recommence à avancer normalement. Aucun accident, aucun véhicule en panne et parfois même aucune entrave particulière ne semble expliquer ce qui vient de se produire.
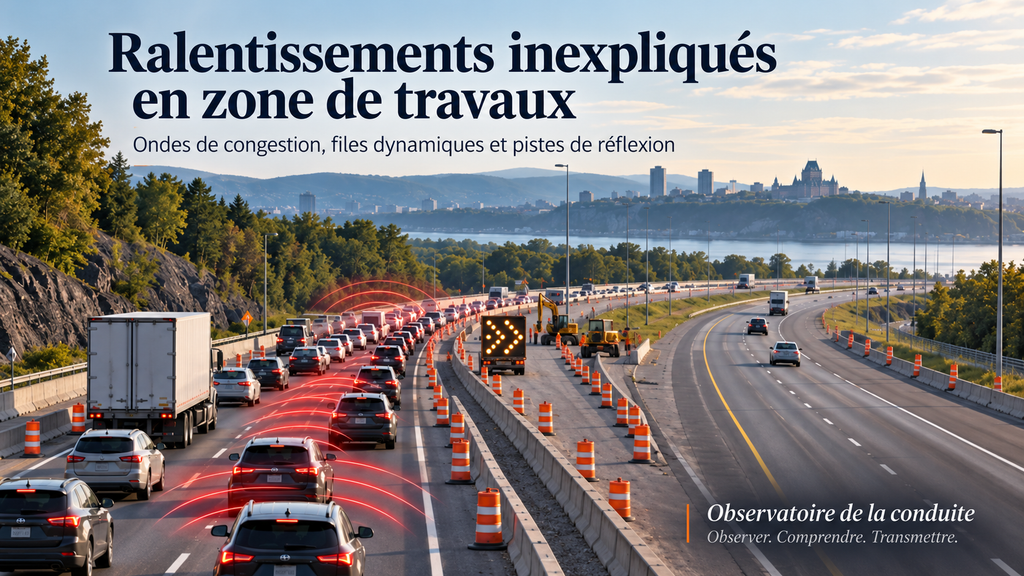
Cette situation, parfois qualifiée dans le langage courant de « bouchon fantôme », n’est pourtant pas nécessairement inexplicable. Elle correspond à des phénomènes bien connus en ingénierie de la circulation : les ondes de congestion, les ondes de choc et les oscillations dites stop-and-go.
La question devient particulièrement intéressante à l’approche et à l’intérieur des zones de travaux autoroutiers, où plusieurs facteurs peuvent rendre l’écoulement de la circulation plus instable.
Une réflexion issue du terrain
Lors d’un échange avec Patrick Houle, directeur général par intérim de la Direction générale de la Chaudière-Appalaches du ministère des Transports et de la Mobilité durable du Québec, une question a été soulevée : pourquoi observe-t-on parfois des ralentissements importants à l’approche ou à l’intérieur d’une zone de travaux alors qu’aucun événement précis ne semble pouvoir les expliquer?
Cette interrogation ouvre une piste intéressante. Le chantier peut constituer le point de départ d’un ralentissement, mais la congestion observée plusieurs kilomètres en amont peut ensuite être entretenue par la dynamique même de la circulation.
Comprendre l’onde de congestion
Une autoroute possède une capacité limitée : pendant une période donnée, elle ne peut laisser passer qu’un certain nombre de véhicules dans des conditions relativement stables.
Lorsque le débit approche cette capacité, l’écoulement devient plus vulnérable aux perturbations. Une légère décélération, un changement de voie, un véhicule qui s’insère, une hésitation ou un freinage peuvent alors provoquer une réaction chez le conducteur suivant.
Celui-ci ralentit à son tour. Le conducteur derrière lui fait de même. Lorsque la densité de circulation est suffisamment élevée, cette succession de réactions peut produire une perturbation qui se propage progressivement vers l’arrière de la circulation.
Les véhicules continuent donc d’avancer dans une direction, tandis que l’onde de ralentissement peut se déplacer dans la direction opposée.
C’est notamment ce que la Federal Highway Administration (FHWA) décrit comme une shock wave, ou onde de choc de circulation.
Pourquoi la cause semble parfois avoir disparu
Une caractéristique importante de ces phénomènes est que la perturbation initiale n’a pas besoin d’être encore présente lorsque les automobilistes atteignent l’endroit où elle s’est produite.
Un véhicule peut avoir freiné fortement plusieurs minutes auparavant. Une manœuvre de fusion peut avoir momentanément perturbé le débit. Un camion peut avoir perdu de la vitesse. Une intervention peut avoir modifié temporairement la circulation.
La perturbation peut ensuite continuer à se déplacer vers l’amont.
L’automobiliste qui traverse finalement la zone où le phénomène a commencé ne voit donc plus nécessairement sa cause. De son point de vue, le bouchon semble avoir disparu aussi mystérieusement qu’il était apparu.
Une expérience devenue classique
Une expérience publiée en 2008 par Yuki Sugiyama et plusieurs chercheurs japonais a illustré de façon particulièrement claire ce mécanisme.
Des véhicules devaient circuler sur une piste circulaire en maintenant une conduite aussi régulière que possible. Aucun accident, feu de circulation, intersection ou réduction de voie n’était présent.
Lorsque la densité de véhicules est devenue suffisamment importante, de petites variations de vitesse se sont progressivement amplifiées. Une zone de ralentissement s’est formée et s’est ensuite déplacée autour du circuit dans le sens opposé à celui des véhicules.
L’expérience montrait ainsi qu’une congestion pouvait apparaître sans qu’un obstacle physique permanent soit nécessaire.
Le cas de San Diego
Les autoroutes de la région de San Diego ont également fait l’objet de plusieurs travaux sur les transitions entre circulation fluide et circulation congestionnée.
Des chercheurs ont notamment analysé des données recueillies sur plusieurs sections autoroutières afin de déterminer où et comment les ruptures de débit apparaissaient.
Une étude publiée en 2005, fondée sur 44 jours d’observation de cinq sections autoroutières situées autour de goulots d’étranglement, concluait que la rupture de l’écoulement ne pouvait pas nécessairement être associée à un point unique et parfaitement stable. Dans certaines situations, il semblait plus pertinent de considérer une portion entière du corridor comme une zone où la circulation devenait vulnérable aux perturbations.
Cette observation est particulièrement intéressante lorsqu’on cherche à comprendre les ralentissements associés à une zone de travaux : il pourrait être insuffisant d’observer uniquement le point précis où une voie disparaît ou où commencent les travaux.
Pourquoi une zone de travaux peut favoriser le phénomène
Une zone de travaux modifie plusieurs caractéristiques habituelles de la conduite.
Les voies peuvent être déplacées ou rétrécies. Une voie peut disparaître. Les accotements peuvent être réduits. Des véhicules de chantier peuvent entrer ou sortir de la zone. Les conducteurs doivent interpréter une signalisation temporaire et parfois modifier leur trajectoire.
La présence de travailleurs, de machinerie, de glissières ou d’éléments inhabituels peut également attirer momentanément l’attention.
À cela s’ajoutent les comportements de fusion. Certains conducteurs changent de voie très tôt, alors que d’autres utilisent la voie qui se termine jusqu’à proximité du point de fusion.
Ces comportements différents peuvent produire des variations de vitesse importantes entre les voies et multiplier les changements de trajectoire.
Pris individuellement, chacun de ces éléments peut sembler relativement mineur. Lorsque le débit est toutefois proche de la capacité disponible, leur combinaison peut suffire à déstabiliser la circulation.
Quand le ralentissement entretient lui-même la congestion
Un autre phénomène mérite une attention particulière.
Une autoroute ne transporte pas nécessairement le plus grand nombre de véhicules lorsque ceux-ci roulent le plus rapidement possible.
Lorsque les vitesses deviennent très variables et que les conducteurs alternent entre accélérations et freinages, l’écoulement peut devenir moins efficace.
Les travaux de la FHWA indiquent qu’une fois la circulation passée dans un régime fortement congestionné et instable, le débit qui traverse le goulot peut lui-même diminuer.
Autrement dit, le problème n’est pas uniquement que les véhicules roulent moins vite. La succession de freinages, de redémarrages et de changements de voie peut réduire l’efficacité avec laquelle les véhicules traversent la zone contrainte.
L’objectif n’est donc pas nécessairement de faire rouler plus vite
Cette observation conduit à une approche qui peut paraître contre-intuitive.
Dans certaines conditions, chercher à maintenir une circulation légèrement plus lente mais plus homogène en amont d’un goulot peut être préférable à une circulation très rapide qui se transforme brutalement en arrêt complet.
Cette stratégie est généralement appelée harmonisation des vitesses.
L’objectif n’est pas de ralentir inutilement les conducteurs. Il consiste plutôt à réduire les écarts importants de vitesse et à favoriser une transition plus progressive vers la capacité disponible en aval.
La FHWA documente notamment l’utilisation de limites ou de vitesses variables en amont de certaines zones de travaux. Des capteurs mesurent les conditions de circulation et permettent d’adapter l’information transmise aux conducteurs.
Les résultats disponibles suggèrent que ces systèmes peuvent, dans certains contextes, réduire les variations de vitesse et les épisodes de circulation en accordéon. Leur efficacité dépend cependant du débit, de la géométrie des lieux, du type de travaux et du niveau de congestion.
Détecter la file avant que le conducteur ne la voie
Une autre stratégie consiste à détecter automatiquement l’apparition d’une file de véhicules.
Des capteurs installés en amont et à l’intérieur du chantier peuvent mesurer notamment la vitesse, le débit et parfois l’occupation de la chaussée.
Lorsqu’une diminution importante de vitesse est détectée, un panneau à messages variables peut prévenir les conducteurs plusieurs centaines de mètres ou plusieurs kilomètres avant qu’ils atteignent la queue.
Le conducteur dispose alors de davantage de temps pour réduire progressivement sa vitesse plutôt que de découvrir soudainement des véhicules presque immobilisés devant lui.
Cette approche vise simultanément la fluidité et la sécurité, particulièrement en matière de collisions arrière.
Une approche déjà présente au Québec
Le Québec dispose déjà de plusieurs éléments compatibles avec cette logique.
Les panneaux à messages variables du ministère des Transports et de la Mobilité durable peuvent transmettre en temps réel de l’information sur la congestion, les incidents et les travaux afin de permettre aux conducteurs d’adapter leur conduite ou leur itinéraire.
En 2025, le Ministère annonçait également l’installation sur l’autoroute 640, à Blainville, de panneaux « Préparez-vous à arrêter » munis de feux clignotants à activation automatique. Ces dispositifs doivent avertir les conducteurs en temps réel lorsqu’un risque de congestion est détecté.
Il s’agit d’un exemple particulièrement pertinent puisqu’il repose précisément sur l’idée qu’une modification rapide de la circulation doit être détectée suffisamment tôt pour permettre au conducteur de réagir progressivement.
La fusion des voies : un autre élément déterminant
Lorsqu’une voie est fermée, la façon dont les véhicules fusionnent peut également influencer la longueur des files, les variations de vitesse et le nombre de changements de voie.
Le MTMD recommande actuellement, dans les zones de travaux, la méthode d’insertion tardive en fermeture éclair : utiliser les voies disponibles jusqu’à proximité du point de fusion, puis s’insérer alternativement.
Des systèmes encore plus évolués, appelés systèmes de fusion dynamique, sont documentés par la FHWA.
Ils peuvent adapter les instructions aux conditions observées.
Lorsque la circulation demeure fluide, une fusion plus précoce peut être favorisée. Lorsque la circulation devient fortement congestionnée, les conducteurs peuvent plutôt être invités à utiliser toutes les voies disponibles jusqu’au point de fusion avant de s’insérer en alternance.
Cette approche cherche à éviter qu’une stratégie unique soit appliquée à des conditions de circulation très différentes.
Une piste de recherche pour le Québec
Avant d’envisager une intervention à grande échelle, une approche expérimentale pourrait permettre de déterminer dans quelle mesure les ondes de congestion contribuent réellement aux ralentissements observés dans certaines zones de travaux autoroutiers québécoises.
Un projet pilote pourrait être réalisé sur une zone de travaux présentant régulièrement des ralentissements sans incident apparent.
Étape
Observation ou intervention
Indicateurs possibles
1. Établir la situation de référence
Observer la circulation sans intervention supplémentaire.
Débit, vitesse moyenne, dispersion des vitesses, longueur de file, temps de parcours.
2. Localiser la naissance des perturbations
Installer ou exploiter plusieurs points de mesure en amont, dans la zone de transition et après le chantier.
Lieu du premier ralentissement, propagation de la file, fréquence des freinages importants.
3. Examiner la fusion des voies
Observer les changements de voie et la répartition des véhicules entre les voies.
Lieu des fusions, écarts de vitesse entre voies, utilisation de la voie fermée en approche.
4. Tester une information dynamique
Comparer la situation avec un avertissement de congestion ou de file en temps réel.
Variabilité des vitesses, freinages, longueur des files, temps de parcours.
5. Évaluer une harmonisation des vitesses
Étudier la faisabilité d’une réduction progressive ou dynamique des vitesses en amont.
Stabilité du débit, vitesse différentielle, durée de la congestion, débit au goulot.
6. Comparer les stratégies de fusion
Analyser l’insertion tardive et, lorsque pertinent, une gestion dynamique de la fusion.
Longueur de file, débit, changements de voie, conflits observables.
Mesurer la variance, pas seulement la vitesse moyenne
Une telle étude gagnerait à ne pas considérer uniquement la vitesse moyenne.
Deux zones de travaux peuvent présenter une vitesse moyenne semblable tout en ayant des comportements très différents.
Dans la première, les véhicules peuvent circuler de manière relativement stable à 65 km/h.
Dans la seconde, ils peuvent continuellement alterner entre 90 km/h, 30 km/h et l’arrêt.
La vitesse moyenne pourrait être comparable, mais l’expérience de conduite, les risques de collision arrière et la stabilité du débit seraient très différents.
La dispersion des vitesses, la fréquence des freinages, la longueur des files et leur vitesse de propagation pourraient donc constituer des indicateurs particulièrement intéressants.
Observer également les véhicules lourds
La présence de véhicules lourds devrait également être intégrée à l’analyse.
Leur masse, leur longueur, leurs capacités d’accélération différentes et l’espace nécessaire aux changements de voie peuvent modifier la dynamique d’un flux de circulation, particulièrement lorsque les voies sont rétrécies ou lorsqu’une fusion est nécessaire.
Il ne s’agit pas d’attribuer aux véhicules lourds la responsabilité de la congestion, mais de déterminer comment la composition réelle du trafic influence la stabilité du débit dans une configuration donnée.
Une approche de système plutôt qu’une recherche de responsable
L’intérêt d’une telle démarche serait précisément d’éviter une explication simpliste.
Un ralentissement peut être le résultat de l’interaction entre la géométrie temporaire du chantier, le débit de circulation, les véhicules, les comportements de conduite, la signalisation et les caractéristiques du réseau.
Dans cette perspective, la question n’est pas de savoir quel conducteur a « créé » le bouchon.
Il s’agit plutôt de comprendre à quel moment le système devient instable et quelles interventions pourraient réduire la probabilité qu’une petite perturbation se transforme en congestion importante.
Que savons-nous?
Les ondes de congestion sont des phénomènes documentés depuis plusieurs décennies. Elles peuvent se propager vers l’amont et persister alors que la perturbation qui les a déclenchées n’est plus visible.
Les zones de travaux réunissent plusieurs conditions susceptibles de favoriser leur apparition : diminution de capacité, changements de voies, variations de vitesse et environnement de conduite inhabituel.
Pourquoi est-ce important?
Comprendre ces mécanismes pourrait permettre d’agir avant que la congestion soit pleinement formée plutôt que d’intervenir uniquement lorsqu’une longue file existe déjà.
Cette approche peut concerner à la fois la mobilité, la sécurité des usagers et la sécurité des travailleurs présents dans les zones de travaux.
Que pouvons-nous faire?
Une combinaison de mesures pourrait être étudiée : détection des files, information dynamique, harmonisation des vitesses, gestion de la fusion des voies, analyse des débits et observation détaillée de la propagation des ralentissements.
Ces mesures ne constituent pas des solutions universelles. Leur pertinence doit être déterminée selon la géométrie du chantier, les volumes de circulation, la durée des travaux, la composition du trafic et les contraintes réglementaires et opérationnelles.
Conclusion
Un bouchon qui semble ne pas avoir de cause n’est pas nécessairement un bouchon sans cause.
La cause peut être minuscule, temporaire et déjà disparue lorsque les conducteurs atteignent l’endroit où elle s’est produite.
Dans une circulation proche de sa capacité, une perturbation peut se transformer en onde, remonter l’autoroute et contribuer à maintenir un régime de circulation instable pendant plusieurs minutes.
Cette compréhension ouvre une avenue intéressante pour les zones de travaux : ne pas seulement chercher à augmenter la vitesse ou à déplacer davantage de véhicules, mais chercher aussi à rendre le débit plus régulier, plus prévisible et moins sensible aux perturbations.
Observer précisément ces phénomènes sur le réseau québécois permettrait de déterminer lesquels sont réellement présents, dans quelles conditions ils apparaissent et quelles stratégies peuvent contribuer à les atténuer.
Références et sources
Federal Highway Administration (FHWA).Recurring Traffic Bottlenecks: A Primer – Appendix A: Shock Waves and the Accordion Effect. U.S. Department of Transportation.
Federal Highway Administration (FHWA).Traffic Congestion and Reliability: Linking Solutions to Problems. U.S. Department of Transportation.
Federal Highway Administration (FHWA).Active Transportation and Demand Management and Work Zones. U.S. Department of Transportation.
Federal Highway Administration (FHWA).Active Traffic Management Feasibility and Screening Guide – Dynamic Merge Control. U.S. Department of Transportation.
Federal Highway Administration (FHWA).Work Zone Traffic Management. U.S. Department of Transportation.
Transportation Research Board.NCHRP Synthesis 587 – Use of Smart Work Zone Technologies for Improving Work Zone Safety.
Sugiyama, Y., Fukui, M., Kikuchi, M., Hasebe, K., Nakayama, A., Nishinari, K., Tadaki, S. et Yukawa, S. « Traffic jams without bottlenecks—experimental evidence for the physical mechanism of the formation of a jam », New Journal of Physics, vol. 10, 2008, 033001. DOI : 10.1088/1367-2630/10/3/033001.
Öğüt, K. S. et Banks, J. H. « Stability of Freeway Bottleneck Flow Phenomena », Transportation Research Record, no 1934, 2005, p. 108-115. DOI : 10.3141/1934-11.
Ministère des Transports et de la Mobilité durable du Québec.Panneaux à messages variables sur le réseau routier.
Ministère des Transports et de la Mobilité durable du Québec.Adopter une conduite sécuritaire en zone de travaux routiers.
Ministère des Transports et de la Mobilité durable du Québec.Autoroute 640, à Blainville – Installation de panneaux « Préparez-vous à arrêter ». 2025.
Nous sommes tous responsables de notre conduite parce que la route, elle, ne pardonne pas l’ignorance !
Si tu conduis aujourd’hui, c’est parce que d’autres ont payé le prix hier !