Il arrive parfois qu’un conducteur ralentisse alors qu’aucun danger immédiat n’est encore visible.
Il relâche progressivement l’accélérateur.
Il augmente sa distance de suivi.
Il porte une attention particulière à un endroit de la chaussée.
Il reporte une manœuvre qui semblait pourtant possible.
Pour un apprenti conducteur, ces comportements peuvent soulever une question :
« Qu’a-t-il vu que je n’ai pas vu ? »
La réponse est parfois surprenante.
Le conducteur n’a pas nécessairement vu un danger.
Il a peut-être reconnu un indice qui suggérait qu’une situation dangereuse pourrait se développer.
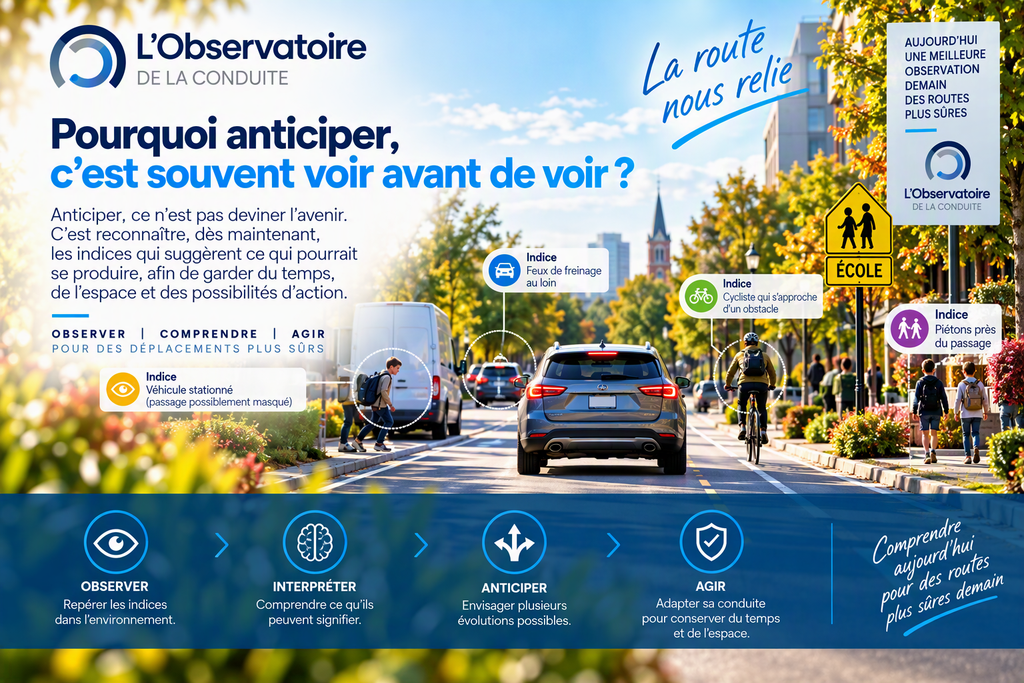
Une camionnette stationnée masque une partie du trottoir.
Des feux de freinage apparaissent loin devant.
Un cycliste approche d’un obstacle.
Un véhicule semble ralentir tardivement à une intersection.
Une courbe limite la visibilité sur la chaussée.
Ces éléments ne constituent pas nécessairement des dangers immédiats.
Ils peuvent cependant fournir des informations sur les évolutions possibles de l’environnement.
Cette distinction se trouve au cœur de l’anticipation.
Anticiper ne consiste pas à connaître l’avenir. Il s’agit d’utiliser les informations disponibles dans le présent pour envisager ce qui pourrait se produire ensuite.
La conduite automobile exige constamment ce type de raisonnement.
Un conducteur observe les autres usagers.
Il reconnaît certaines caractéristiques de la route.
Il cherche à comprendre les interactions possibles.
Il évalue les marges dont il dispose.
Il adapte ensuite ses décisions aux conditions observées.
Ces opérations peuvent devenir plus efficaces avec l’expérience et la formation.
Mais elles demeurent soumises aux limites normales de la perception humaine.
Un indice peut être manqué.
Une situation peut être mal interprétée.
Une évolution possible peut ne jamais se produire.
Un événement inattendu peut également survenir sans signe précurseur suffisamment perceptible.
Les recherches en psychologie cognitive et en facteurs humains permettent de mieux comprendre ces phénomènes.
Les travaux de Mica Endsley abordent la conscience de la situation et la projection des événements possibles.
Les recherches de David Crundall montrent l’importance de la prédiction des dangers dans les différences observées entre conducteurs novices et expérimentés.
Les travaux de Donald Fisher, Alexander Pollatsek et Anuj Pradhan suggèrent que certaines stratégies d’anticipation peuvent être enseignées.
Des recherches publiées en 2024 et en 2026 apportent également des données importantes sur la formation à la prédiction des dangers et sur l’orientation anticipatrice du regard.
Ces connaissances offrent des pistes concrètes aux apprentis conducteurs, aux parents accompagnateurs, aux professionnels et aux institutions responsables de la sécurité routière.
Pour l’Observatoire de la conduite, elles conduisent à une question fondamentale :
Comment apprendre à reconnaître suffisamment tôt les indices d’une évolution possible, afin de conserver du temps, de l’espace et des possibilités d’action ?
1. Anticiper : comprendre le présent pour envisager plusieurs futurs possibles
Le mot « anticiper » peut parfois donner l’impression qu’un conducteur devrait être capable de prévoir exactement ce qui va arriver.
Cette conception serait irréaliste.
La circulation routière demeure un environnement dynamique.
Les autres usagers prennent leurs propres décisions.
Les conditions peuvent changer.
Des événements imprévus peuvent survenir.
Un conducteur ne peut donc pas connaître avec certitude le comportement futur des autres.
Il peut néanmoins reconnaître des informations qui rendent certaines évolutions plausibles.
Par exemple, un piéton se trouve près d’un passage pour piétons.
Il pourrait vouloir traverser.
Mais il pourrait aussi attendre une autre personne.
Le conducteur ne connaît pas nécessairement son intention.
Il peut toutefois tenir compte de sa présence et des règles applicables.
Un véhicule ralentit devant une intersection.
Il pourrait préparer un virage.
Mais il pourrait également réagir à un événement qui n’est pas encore visible depuis le véhicule qui suit.
Un conducteur attentif peut envisager ces possibilités sans les traiter comme des certitudes.
L’anticipation comprend donc trois éléments complémentaires :
- Reconnaître les informations actuellement disponibles.
- Envisager les évolutions plausibles de la situation.
- Choisir une conduite adaptée aux risques et aux incertitudes réellement présents.
Ces éléments ne constituent pas nécessairement une succession rigide d’opérations mentales.
Ils peuvent se chevaucher et évoluer continuellement.
Anticiper ne signifie pas deviner ce que les autres vont faire. Cela signifie reconnaître suffisamment tôt ce qu’ils pourraient faire et déterminer si cette possibilité justifie une adaptation.
2. Quelle différence existe-t-il entre un indice, un danger potentiel et un danger présent ?
Pour développer un jugement réaliste, il est utile de distinguer trois notions.
L’indice
Un indice représente une information observable pouvant contribuer à comprendre la situation.
Un véhicule qui ralentit.
Une visibilité limitée.
Un objet sur le trottoir.
Un usager qui se rapproche d’un obstacle.
Une chaussée dont l’apparence suggère des conditions d’adhérence différentes.
Pris isolément, un indice ne démontre pas nécessairement qu’un danger existe.
Le danger potentiel
Un danger potentiel correspond à une situation dans laquelle certaines conditions pourraient conduire à un conflit ou à une perte de sécurité.
Une camionnette stationnée peut masquer un piéton.
Un cycliste peut devoir s’écarter d’un obstacle.
Un véhicule qui ralentit tardivement pourrait ne pas s’immobiliser à temps.
Ces événements demeurent possibles, mais non certains.
Le danger présent
Un danger présent correspond à une situation dans laquelle le conflit ou la menace devient identifiable et peut nécessiter une intervention.
Un véhicule s’engage effectivement dans la trajectoire d’un autre.
Un obstacle occupe la voie de circulation.
Un piéton apparaît dans une zone de conflit immédiat.
La distinction est importante pour la prévention.
Une réaction appropriée à un danger potentiel ne correspond pas nécessairement à celle exigée par un danger immédiat.
Le premier peut parfois justifier une surveillance renforcée ou une adaptation progressive.
Le second peut nécessiter une intervention plus importante.
La conduite préventive gagne à reconnaître les indices sans attendre que chaque possibilité se transforme en danger immédiat, mais sans réagir excessivement à chaque incertitude.
3. Mica Endsley : la conscience de la situation comprend la projection des événements
En 1995, Mica Endsley publie Toward a Theory of Situation Awareness in Dynamic Systems.
Son modèle de conscience de la situation constitue une référence importante pour comprendre les décisions prises dans les environnements complexes et dynamiques.
Il distingue trois dimensions complémentaires.
Percevoir les éléments pertinents
Le conducteur reconnaît les informations disponibles.
Un véhicule approche d’une intersection.
Un cycliste circule près de véhicules stationnés.
La circulation commence à ralentir.
Comprendre leur signification
Le conducteur cherche à interpréter ces informations.
Le véhicule doit respecter une priorité.
Le cycliste pourrait rencontrer un obstacle.
Le ralentissement pourrait s’étendre à la circulation qui précède.
Envisager les évolutions possibles
Le conducteur cherche à comprendre comment la situation pourrait se développer.
Le véhicule pourrait s’immobiliser normalement.
Il pourrait aussi ralentir plus tardivement que prévu.
Le cycliste pourrait poursuivre sa trajectoire ou devoir la modifier.
Le ralentissement pourrait se résorber ou s’intensifier.
Cette troisième dimension est particulièrement importante pour l’anticipation.
Elle permet de dépasser la seule description de l’environnement présent.
Le conducteur ne cherche pas uniquement à savoir où se trouvent les usagers.
Il cherche également à comprendre quelles interactions pourraient apparaître.
Le modèle d’Endsley demeure théorique.
Il ne garantit pas qu’une anticipation sera correcte ni qu’une collision pourra être évitée.
Il fournit toutefois un cadre utile pour organiser la réflexion pédagogique.
Une conscience de la situation suffisamment développée permet de relier les informations présentes à plusieurs évolutions possibles, sans les confondre avec des certitudes.
4. David Crundall : pourquoi la prédiction des dangers distingue-t-elle certains conducteurs expérimentés ?
En 2016, David Crundall publie Hazard Prediction Discriminates Between Novice and Experienced Drivers.
Cette recherche s’intéresse spécifiquement à la prédiction des dangers.
Les tests traditionnels de perception des dangers évaluent souvent plusieurs processus simultanément.
La détection d’un événement.
La rapidité de réaction.
L’évaluation de sa gravité.
Et parfois la décision d’agir.
Crundall cherche à examiner plus directement la capacité à prédire ce qui pourrait se produire.
Il utilise notamment des séquences vidéo interrompues avant l’apparition complète d’un danger.
Les participants doivent prévoir la suite des événements.
Trois expériences sont réalisées.
Dans chacune, les conducteurs expérimentés obtiennent de meilleures performances que les novices dans la tâche de prédiction.
Les chercheurs examinent également l’influence des indices présents avant le danger.
Leur proximité temporelle avec l’événement joue un rôle.
La relation entre l’indice et le danger influence également la difficulté de la prédiction.
Les indices moins évidents peuvent notamment contribuer à distinguer les performances des conducteurs novices et expérimentés.
Ces résultats soutiennent l’idée que l’expérience peut favoriser la reconnaissance de certaines relations entre les événements.
Mais cette conclusion doit être nuancée.
L’étude repose sur des tâches expérimentales.
Elle ne permet pas d’affirmer qu’un conducteur expérimenté prévoit nécessairement les dangers avec exactitude dans la circulation réelle.
Elle ne signifie pas non plus que l’expérience suffit à développer toutes les compétences d’anticipation.
Les travaux de Crundall montrent qu’une partie importante de l’expertise peut résider dans la capacité à utiliser les indices qui précèdent un danger, plutôt que dans la seule rapidité à réagir une fois celui-ci apparu.
5. Une étude publiée en 2026 : les yeux peuvent-ils se diriger vers un danger avant son apparition ?
En août 2026, Jiali Song, Ido Zivli et Benjamin Wolfe publient Eye Movements Reveal That Drivers Can Predict the Location of Hazards in Dynamic Road Scenes but Gaze and Awareness Are Dissociable.
Cette étude apporte un éclairage particulièrement intéressant au sujet de l’anticipation.
Les chercheurs ont enregistré les mouvements oculaires de 30 conducteurs titulaires d’un permis.
Les participants devaient reconnaître et localiser des dangers dans des séquences vidéo provenant de caméras embarquées.
Dans les essais où les participants identifiaient correctement les dangers, leur regard commençait à se diriger vers l’endroit où le danger allait apparaître environ deux secondes avant son apparition.
Ce résultat suggère que certaines caractéristiques de la scène peuvent orienter la recherche visuelle vers un endroit pertinent avant que l’événement devienne manifeste.
Mais l’étude révèle également une autre réalité.
Dans 40 % des cas où les participants manquaient un danger, leur regard avait pourtant été dirigé vers la zone concernée avant leur réponse.
Autrement dit, regarder dans la bonne direction ne garantissait pas une reconnaissance consciente correcte.
Cette distinction rejoint les travaux sur les limites de la perception.
Un conducteur peut orienter son regard vers un endroit pertinent sans nécessairement comprendre qu’un danger s’y développe.
Il faut toutefois reconnaître les limites de cette étude.
Elle concerne un groupe de 30 participants et une tâche expérimentale utilisant des vidéos.
Les résultats ne constituent pas une estimation générale des comportements de tous les conducteurs sur route réelle.
Ils ne signifient pas non plus qu’il existe une période universelle de deux secondes pendant laquelle chaque danger pourrait être anticipé.
Cette recherche souligne que l’environnement peut guider le regard vers un danger avant son apparition, tout en montrant que l’orientation du regard et la reconnaissance consciente demeurent deux réalités distinctes.
6. Que signifie reconnaître un indice précurseur ?
Un indice précurseur est une information qui peut annoncer une évolution possible de la situation.
Son importance dépend du contexte.
Un véhicule stationné en bordure de la chaussée ne représente pas nécessairement un danger.
Mais il peut limiter la visibilité.
Un cycliste qui approche de ce véhicule pourrait devoir modifier sa trajectoire.
Un enfant qui joue près de la chaussée ne traversera pas nécessairement.
Mais sa présence peut justifier une attention particulière à l’environnement immédiat.
Un véhicule qui semble ralentir tardivement à un panneau d’arrêt peut finalement s’immobiliser correctement.
Mais son mouvement peut justifier une surveillance renouvelée.
Un indice devient donc pertinent lorsqu’il apporte une information utile sur les interactions possibles.
Cette information peut concerner :
- la présence ou le mouvement d’un usager ;
- une obstruction visuelle ;
- un changement de vitesse ;
- une modification possible de trajectoire ;
- une difficulté de visibilité ;
- une variation de l’état de la chaussée ;
- une interaction entre plusieurs usagers.
Il importe de ne pas transformer chaque indice en annonce certaine d’un danger.
L’observation doit être suivie d’une évaluation.
Le conducteur cherche à déterminer ce qui pourrait réellement évoluer et si une adaptation devient appropriée.
Un indice précurseur ne dit pas nécessairement ce qui va arriver. Il fournit une raison d’examiner plus attentivement ce qui pourrait arriver.
7. Pourquoi plusieurs indices peuvent-ils modifier notre compréhension d’une situation ?
Un indice isolé peut posséder une signification limitée.
Mais plusieurs informations peuvent se compléter.
Imaginons une intersection.
Un véhicule approche sur une route secondaire.
Un panneau d’arrêt est présent.
Le véhicule semble maintenir une vitesse relativement élevée.
Sa position se rapproche du point où il devrait s’immobiliser.
Ces informations peuvent conduire le conducteur prioritaire à renforcer son observation.
Il ne peut pas affirmer que l’autre véhicule ignorera nécessairement le panneau.
Mais la combinaison des indices peut rendre pertinente une préparation supplémentaire.
À l’inverse, certaines informations nouvelles peuvent réduire l’inquiétude.
Le véhicule commence à ralentir nettement.
Sa trajectoire demeure stable.
Il s’immobilise correctement.
La situation peut alors être réévaluée.
Cette démarche montre pourquoi l’anticipation ne devrait pas se limiter à une première impression.
Le conducteur doit continuellement intégrer les informations nouvelles.
Les hypothèses peuvent être renforcées, modifiées ou abandonnées.
Une anticipation réaliste demeure révisable. Elle évolue lorsque les informations observées confirment ou contredisent les possibilités initialement envisagées.
8. Pourquoi anticiper ne signifie-t-il pas attribuer des intentions aux autres ?
La conduite automobile implique des interactions entre personnes.
Mais les intentions des autres usagers ne sont pas directement accessibles.
Un conducteur peut remarquer un piéton près d’une intersection.
Il ne sait pas nécessairement si cette personne souhaite traverser.
Il peut observer un véhicule dont le mouvement semble hésitant.
Il ne connaît pas nécessairement la raison de cette hésitation.
Il peut remarquer une motocyclette qui se rapproche.
Mais il ne peut pas toujours déterminer avec précision les décisions de son conducteur.
Il serait donc excessif de présenter l’anticipation comme une capacité à deviner les intentions d’autrui.
Une approche plus rigoureuse consiste à décrire les comportements observables.
Le véhicule ralentit.
Le piéton se rapproche du bord de la chaussée.
Le cycliste modifie sa position.
La circulation commence à se resserrer.
Ces faits peuvent ensuite être reliés à plusieurs évolutions plausibles.
Cette distinction est particulièrement utile dans la formation.
Au lieu d’affirmer qu’un autre conducteur est imprudent, l’apprenti peut apprendre à expliquer les indices qui justifient une attention particulière.
Anticiper les comportements possibles ne signifie pas connaître les intentions des autres usagers. Cela consiste à interpréter prudemment leurs mouvements et les contraintes de leur environnement.
9. Pourquoi une anticipation précoce peut-elle préserver du temps ?
La conduite exige du temps pour percevoir, comprendre, décider et agir.
Le véhicule continue de se déplacer pendant ces opérations.
Lorsqu’un danger est reconnu tardivement, les possibilités d’adaptation peuvent devenir plus limitées.
À l’inverse, une information reconnue suffisamment tôt peut parfois permettre une réponse progressive.
Un conducteur remarque des feux de freinage loin devant.
Il peut observer l’évolution de la circulation.
Il peut préparer un ralentissement si les conditions le justifient.
Un autre conducteur remarque qu’une courbe limite fortement la visibilité.
Il peut adapter sa vitesse avant d’y entrer.
Un automobiliste observe un cycliste qui approche d’un obstacle.
Il peut attendre avant d’entreprendre un dépassement.
Ces décisions ne consistent pas à agir contre un danger déjà confirmé.
Elles cherchent à préserver des possibilités d’action devant une évolution plausible.
Il faut toutefois éviter une conclusion trop générale.
Une anticipation précoce ne garantit pas qu’une collision sera évitée.
Elle ne transforme pas une distance insuffisante en distance sécuritaire.
Elle ne supprime pas les limites de freinage ou d’adhérence.
Elle ne permet pas non plus de contrôler les décisions des autres usagers.
Reconnaître un indice suffisamment tôt peut parfois permettre de transformer une intervention urgente en adaptation progressive, lorsque les conditions physiques et routières le permettent.
10. L’anticipation consiste aussi à conserver de l’espace
Le temps disponible dépend notamment des distances et des vitesses.
La gestion de l’espace occupe donc une place importante dans la conduite préventive.
Un conducteur qui suit un autre véhicule à une distance trop courte peut disposer de peu de temps pour réagir à un ralentissement.
Un conducteur qui approche rapidement d’une zone de visibilité limitée peut rencontrer un obstacle alors que les possibilités de freinage sont réduites.
Une manœuvre entreprise avec des marges latérales insuffisantes peut devenir difficile à corriger.
Anticiper peut donc conduire à conserver des marges adaptées.
Au Québec, l’article 335 du Code de la sécurité routière exige que le conducteur qui suit un autre véhicule routier ou une bicyclette maintienne une distance prudente et raisonnable en tenant compte notamment de la vitesse, de la circulation, des conditions atmosphériques et de l’état de la chaussée.
L’article 330 prévoit également la réduction de la vitesse lorsque certaines conditions de visibilité deviennent insuffisantes ou lorsque la chaussée est glissante ou n’est pas entièrement dégagée.
Ces dispositions rappellent l’importance de l’adaptation aux conditions réelles.
Les marges nécessaires ne sont pas nécessairement identiques dans toutes les circonstances.
La vitesse, l’adhérence, la visibilité et les caractéristiques de l’environnement influencent les possibilités disponibles.
Une anticipation utile ne se limite pas à reconnaître un risque. Elle peut également orienter la gestion des distances et de la vitesse avant que les possibilités d’action deviennent insuffisantes.
11. Exemple concret : un ballon près de la chaussée
Un conducteur circule dans une rue résidentielle.
Il remarque un ballon près du bord de la chaussée.
Le ballon ne constitue pas nécessairement un danger immédiat.
Il peut être immobile.
Il peut avoir été abandonné.
Personne ne se trouve nécessairement à proximité.
Mais cet objet peut suggérer la possibilité qu’une personne joue ou se déplace dans le secteur.
Le conducteur peut donc élargir son observation vers les endroits pertinents.
Il peut chercher à reconnaître les trottoirs, les entrées privées et les zones de visibilité limitée.
Selon les circonstances, une adaptation de vitesse peut être appropriée.
Il ne devrait cependant pas supposer automatiquement qu’un enfant surgira devant son véhicule.
Une réaction brusque et injustifiée pourrait créer un nouveau risque.
La prévention consiste à utiliser l’indice comme information contextuelle.
La décision doit demeurer proportionnée.
Cette situation peut servir à enseigner une distinction importante.
Le ballon représente un élément observé.
La présence possible d’une personne représente une hypothèse.
L’adaptation choisie dépend des conditions réelles.
L’anticipation commence lorsque le conducteur reconnaît ce qu’un indice pourrait signifier, sans traiter cette signification possible comme un événement certain.
12. Exemple concret : une camionnette stationnée limite la visibilité
Un conducteur approche d’un passage pour piétons.
Une camionnette stationnée masque une partie du trottoir.
Aucun piéton n’est visible depuis la position actuelle du conducteur.
Cette absence de détection ne signifie pas nécessairement que la zone est dégagée.
Un piéton pourrait se trouver derrière la camionnette.
Mais il pourrait également ne s’y trouver personne.
La difficulté concerne l’information manquante.
Le conducteur ne peut pas confirmer la présence ou l’absence d’un usager dans la zone masquée.
Une démarche préventive peut consister à reconnaître cette limite et à adapter son observation.
Selon la configuration des lieux, il peut être nécessaire d’ajuster la vitesse et d’attendre que la visibilité devienne suffisante pour poursuivre.
Le conducteur doit respecter les règles applicables aux passages pour piétons.
Il doit également conserver une surveillance appropriée du reste de la circulation.
Cette situation correspond à un exemple particulièrement important de danger potentiel caché.
Les recherches sur la formation RAPT montrent précisément l’intérêt d’enseigner aux novices où rechercher les informations lorsque certaines zones pourraient dissimuler un risque.
Anticiper peut parfois signifier reconnaître qu’une information importante n’est pas encore visible et adapter sa conduite à cette incertitude.
13. Exemple concret : un cycliste approche d’un véhicule stationné
Un automobiliste circule derrière un cycliste.
Un véhicule est stationné plus loin, en bordure de la chaussée.
Le cycliste se rapproche progressivement de cet obstacle.
Le conducteur automobile peut observer ces deux éléments séparément.
Mais l’anticipation consiste à comprendre leur relation possible.
Le cycliste pourrait devoir modifier sa trajectoire.
Il pourrait ralentir.
Il pourrait attendre avant de contourner l’obstacle.
La décision exacte demeure inconnue.
Le conducteur peut néanmoins reconnaître que le dépassement envisagé pourrait devenir plus complexe.
Une adaptation de vitesse ou le report du dépassement peut être pertinent selon les circonstances.
Les règles concernant les distances et les manœuvres de dépassement demeurent applicables.
La coopération ne consiste pas à supposer que le cycliste abandonnera son déplacement ou qu’il maintiendra une trajectoire parfaitement constante.
Elle consiste à tenir compte de l’environnement dans lequel il circule.
Cette situation montre l’importance de comprendre les interactions plutôt que d’observer les objets isolément.
La présence d’un obstacle sur la trajectoire possible d’un autre usager peut constituer un indice permettant de préparer une décision avant que son mouvement change effectivement.
14. Exemple concret : un véhicule ralentit très loin devant
Un conducteur circule sur une route où la circulation demeure relativement fluide.
Il remarque que les feux de freinage de certains véhicules s’allument plusieurs centaines de mètres devant lui.
Le véhicule qui le précède immédiatement ne ralentit pas encore.
Le conducteur ne connaît pas nécessairement la cause du freinage éloigné.
Il pourrait s’agir d’une congestion.
Un véhicule pourrait préparer un virage.
Un ralentissement momentané pourrait également se résorber.
Ces hypothèses demeurent incertaines.
Mais les feux de freinage constituent une information pertinente.
Une observation préventive peut conduire le conducteur à surveiller davantage l’évolution de la circulation.
Selon les conditions, il peut vérifier la circulation derrière lui et relâcher progressivement l’accélérateur si une adaptation devient justifiée.
Il peut également préserver une distance de suivi appropriée.
Il ne devrait pas freiner brusquement sans nécessité.
Il ne devrait pas non plus supposer que l’extinction des feux de freinage confirme automatiquement la disparition de toute difficulté.
L’évaluation doit être renouvelée.
Cette situation illustre la différence entre voir un événement et reconnaître sa signification possible.
Les feux constituent une information présente.
Le ralentissement futur de la circulation constitue une possibilité.
La décision doit tenir compte de l’évolution réelle.
Anticiper peut permettre d’utiliser une information éloignée pour préparer une réponse, plutôt que d’attendre que le ralentissement impose une intervention immédiate.
15. Exemple concret : un véhicule semble hésiter à une intersection
Un conducteur circule sur une route prioritaire.
Il approche d’une intersection où un autre véhicule doit effectuer un arrêt.
Le véhicule sur la route secondaire s’approche progressivement de la ligne d’arrêt.
Son ralentissement paraît tardif.
Le conducteur prioritaire pourrait simplement compter sur le respect de la règle.
Mais il peut également observer plus attentivement l’évolution du véhicule.
Cette surveillance ne signifie pas qu’il doit abandonner sa priorité.
Elle ne signifie pas non plus que l’autre conducteur commettra nécessairement une infraction.
Elle consiste à reconnaître que le mouvement observé crée une incertitude.
Le conducteur prioritaire peut notamment vérifier les conditions de circulation environnantes et préparer une adaptation progressive si cela devient pertinent.
Une réaction plus importante pourrait être nécessaire si le véhicule s’engage effectivement dans sa trajectoire.
La réponse dépend des distances, des vitesses et des possibilités disponibles.
Il serait cependant inapproprié de multiplier les freinages brusques injustifiés devant chaque véhicule approchant d’un panneau d’arrêt.
La sécurité dépend aussi de la prévisibilité des comportements.
Une anticipation adaptée cherche à préserver des possibilités d’action lorsqu’un comportement devient incertain, sans transformer cette incertitude en certitude de conflit.
16. Exemple concret : une courbe dont on ne voit pas la sortie
Un conducteur approche d’une courbe.
La trajectoire de la chaussée disparaît partiellement derrière une zone boisée ou un relief.
Le conducteur ne voit pas d’obstacle devant lui.
Mais il ne peut pas confirmer que l’ensemble de la chaussée demeure libre au-delà de la limite de visibilité.
Un véhicule pourrait être immobilisé plus loin.
Un animal pourrait se trouver sur la chaussée.
La route pourrait également être entièrement dégagée.
Il serait inexact de considérer l’une de ces possibilités comme certaine.
Mais l’absence de visibilité constitue une information importante en elle-même.
Le conducteur doit adapter sa vitesse et sa conduite aux conditions.
L’article 330 du Code de la sécurité routière du Québec prévoit notamment certaines obligations de réduction de vitesse lorsque la visibilité est insuffisante.
La SAAQ rappelle également que la vitesse influence les distances nécessaires à l’arrêt et les possibilités de manœuvre.
Une reconnaissance précoce de la limite de visibilité peut permettre d’éviter une réduction de vitesse tardive.
La compétence ne consiste donc pas à deviner la présence d’un obstacle.
Elle consiste à reconnaître que la distance visible peut devenir insuffisante pour gérer certaines situations à la vitesse pratiquée.
Anticiper, dans une courbe, peut signifier adapter son comportement à ce que l’on ne peut pas encore observer, sans supposer qu’un danger est nécessairement présent.
17. Exemple concret : des conditions hivernales qui pourraient modifier l’adhérence
Un conducteur circule sur une route en hiver.
La chaussée paraît relativement dégagée.
Mais certains secteurs demeurent ombragés.
Une partie de la route est humide.
La température et les conditions météorologiques pourraient favoriser une variation de l’adhérence.
Ces éléments ne prouvent pas nécessairement la présence de glace.
Mais ils peuvent justifier une attention particulière.
Le conducteur peut adapter sa vitesse et ses distances aux conditions réellement observées et aux risques plausibles.
Il doit également tenir compte de l’état de son véhicule et de ses équipements.
La reconnaissance d’un indice environnemental ne permet pas de connaître exactement le coefficient d’adhérence disponible.
Une chaussée qui semble sèche peut présenter certaines difficultés.
Inversement, une zone humide n’est pas nécessairement glacée.
La prévention cherche donc à tenir compte de l’incertitude plutôt qu’à prétendre déterminer les conditions physiques avec certitude à partir d’une simple apparence.
Anticiper les conditions d’adhérence consiste à reconnaître les éléments qui pourraient limiter les capacités du véhicule et à adapter les marges sans attendre une perte de contrôle.
18. Pourquoi l’expérience ne suffit-elle pas nécessairement à bien anticiper ?
L’expérience peut contribuer au développement de compétences d’anticipation.
Les recherches montrent que certains conducteurs expérimentés reconnaissent plus efficacement les indices précurseurs de dangers dans les tâches étudiées.
Mais l’expérience ne constitue pas une garantie.
Un conducteur expérimenté peut interpréter incorrectement une situation.
Il peut surestimer ses capacités.
Il peut développer certaines habitudes peu adaptées.
Il peut également être fatigué, distrait ou confronté à un environnement inhabituel.
Il importe donc de distinguer l’accumulation d’expérience de l’apprentissage qui peut en découler.
Une situation rencontrée plusieurs fois peut devenir familière.
Mais cette familiarité ne signifie pas nécessairement que les risques ont été correctement compris.
Une personne peut traverser régulièrement une intersection sans difficulté tout en utilisant des marges trop faibles.
L’absence d’accident ne démontre pas que chaque décision était appropriée.
Inversement, une personne qui reconnaît certaines difficultés peut chercher à améliorer ses stratégies.
La réflexion sur ses décisions constitue donc une dimension utile de l’apprentissage.
L’expérience peut fournir des occasions de reconnaître des situations et de développer le jugement, mais sa valeur pédagogique dépend aussi de la manière dont ces expériences sont comprises et utilisées.
19. Pourquoi une anticipation excessive peut-elle devenir problématique ?
Une conduite préventive ne consiste pas à multiplier continuellement les scénarios inquiétants.
Un conducteur qui considère chaque événement comme une menace certaine pourrait adopter des comportements inadaptés.
Il pourrait freiner brusquement devant des situations qui ne le nécessitent pas.
Il pourrait hésiter excessivement à une intersection.
Il pourrait modifier sa trajectoire sans disposer d’informations suffisantes.
Ces comportements peuvent compliquer la circulation et surprendre les autres usagers.
L’anticipation doit donc être associée à une évaluation réaliste.
La présence d’un indice ne signifie pas que l’évolution redoutée se produira.
Un piéton près de la chaussée ne traversera pas nécessairement.
Un véhicule qui ralentit ne s’immobilisera pas nécessairement.
Un cycliste qui approche d’un obstacle ne changera pas nécessairement de trajectoire immédiatement.
La question importante concerne la proportionnalité de la réponse.
Une possibilité éloignée peut justifier une observation supplémentaire.
Une situation dont les indices deviennent plus préoccupants peut nécessiter une adaptation.
Un danger immédiat peut exiger une intervention appropriée.
Ces réponses ne doivent pas être confondues.
Une anticipation compétente ne cherche pas à réagir fortement à chaque possibilité. Elle cherche à reconnaître ce qui mérite une précaution supplémentaire et à adapter l’intensité de la réponse aux conditions présentes.
20. Former à la prédiction des dangers : que montrent les programmes RAPT ?
Les travaux de Donald Fisher, Alexander Pollatsek et Anuj Pradhan apportent des données importantes sur l’apprentissage de l’anticipation.
Ils ont notamment contribué au développement du programme Risk Awareness and Perception Training, appelé RAPT.
Ce programme utilise des situations routières représentées sur ordinateur.
Il vise à enseigner aux conducteurs novices où rechercher les informations lorsque certains dangers pourraient apparaître.
Par exemple, une zone masquée par un véhicule stationné peut être identifiée comme un endroit nécessitant une observation particulière.
En 2006, des recherches ont montré que des apprentis ayant reçu cette formation dirigeaient plus fréquemment leur regard vers certaines zones de risques potentiels dans un simulateur.
Une évaluation sur route réelle a également montré des améliorations de la recherche visuelle dans des situations comparables à celles abordées pendant la formation.
Ces résultats sont importants.
Ils suggèrent que l’anticipation ne repose pas uniquement sur des années d’expérience acquise de manière spontanée.
Certaines stratégies peuvent être développées par un enseignement ciblé.
Mais les limites doivent être reconnues.
Les études évaluent notamment la direction du regard et la reconnaissance de zones pertinentes.
Ces mesures ne sont pas équivalentes à une diminution directement démontrée des collisions.
Il demeure nécessaire d’étudier la persistance des apprentissages et leur utilisation dans différents environnements.
Les recherches sur RAPT soutiennent l’idée qu’apprendre à rechercher les endroits où un danger pourrait apparaître représente une compétence enseignable et mesurable.
21. Une recherche de 2024 : peut-on enseigner la prédiction des dangers en quelques exercices ?
En 2024, Sander Thomas van der Kint et ses collaborateurs publient A Brief PC-Based Hazard Prediction Training Program Improves Young Novice Drivers’ Hazard Perception Skills Compared to a Control Group Over Time.
Les chercheurs examinent un programme relativement court de formation à la prédiction des dangers.
Les jeunes conducteurs novices sont répartis entre un groupe recevant la formation et un groupe témoin.
La formation utilise notamment des vidéos de situations routières.
Les séquences sont interrompues avant que la situation dangereuse se développe complètement.
Les participants doivent envisager ce qui pourrait se produire ensuite.
Les résultats montrent des améliorations de certaines compétences de prédiction et de recherche visuelle dans les conditions étudiées.
Des données recueillies plusieurs mois après la formation suggèrent également le maintien d’une partie des apprentissages.
Cette étude est intéressante parce qu’elle ne demande pas seulement aux apprenants de reconnaître un danger déjà visible.
Elle leur demande de formuler des hypothèses à partir des informations disponibles avant son apparition.
Mais il convient de demeurer prudent.
Les résultats concernent un programme particulier et des mesures précises.
Ils ne signifient pas qu’une courte formation rend automatiquement les apprentis aussi sécuritaires que les conducteurs expérimentés dans toutes les circonstances.
Ils ne démontrent pas non plus une réduction directe des collisions.
Cette recherche soutient l’intérêt pédagogique d’exercices dans lesquels l’apprenti doit expliquer ce qui pourrait se produire avant de connaître la suite d’une situation.
22. La méta-analyse de 2024 : les formations à la perception des dangers sont-elles efficaces ?
En 2024, Prasannah Prabhakharan, Joanne Bennett, Alexandra Hurden et David Crundall publient The Efficacy of Hazard Perception Training and Education: A Systematic Review and Meta-Analysis.
Les auteurs examinent 57 publications répondant à leurs critères d’inclusion.
Leur analyse porte sur différentes catégories d’usagers, notamment les automobilistes, les motocyclistes, les cyclistes et les piétons.
Les résultats suggèrent que les formations peuvent améliorer les performances mesurées en perception des dangers.
Pour les conducteurs automobiles, l’effet global estimé est favorable.
Mais les résultats présentent une hétérogénéité importante.
Les effets varient notamment selon les compétences évaluées, les méthodes de formation et les caractéristiques des interventions.
Les auteurs soulignent l’intérêt des approches qui font participer activement les apprenants.
Ils rappellent également la nécessité de mieux comprendre la persistance des apprentissages et leur transfert vers les comportements sur la route.
Cette conclusion permet de distinguer deux questions.
Une formation améliore-t-elle une compétence mesurée dans un exercice ?
Et cette amélioration entraîne-t-elle un comportement plus sécuritaire dans les déplacements réels ?
Les deux questions sont importantes.
Elles ne possèdent pas nécessairement la même réponse.
Les données scientifiques soutiennent l’intérêt de certaines formations à la perception et à la prédiction des dangers, tout en rappelant qu’une amélioration aux exercices ne constitue pas automatiquement une preuve de réduction des accidents.
23. Pour les apprentis : apprendre à envisager plusieurs possibilités sans imaginer le pire
L’anticipation peut sembler difficile au début de l’apprentissage.
Un apprenti doit déjà maîtriser les commandes.
Il doit respecter les règles.
Observer les autres usagers.
Maintenir sa trajectoire.
Et prendre des décisions dans un environnement dynamique.
Ces exigences peuvent mobiliser une part importante de ses ressources attentionnelles.
Avec la pratique, certaines tâches deviennent plus familières.
L’apprenti peut progressivement consacrer davantage de ressources à la compréhension des situations.
Mais l’anticipation ne consiste pas à imaginer systématiquement le scénario le plus grave.
Il est préférable d’apprendre à reconnaître les possibilités pertinentes.
Un véhicule ralentit.
Pourquoi cette information mérite-t-elle notre attention ?
Une partie du trottoir est masquée.
Quelles informations ne pouvons-nous pas encore obtenir ?
Un cycliste approche d’un obstacle.
Quels mouvements pourraient devenir nécessaires ?
Une courbe limite la visibilité.
Comment cette limite influence-t-elle notre vitesse ?
Ces questions permettent de développer une compréhension des situations plutôt qu’une réaction de méfiance généralisée.
La formation doit également reconnaître les erreurs d’apprentissage.
Une hypothèse qui ne se concrétise pas n’est pas nécessairement une mauvaise observation.
La qualité du jugement dépend notamment de la pertinence de l’hypothèse et de l’adaptation choisie.
L’apprenti peut développer l’anticipation en apprenant à formuler des hypothèses raisonnables, à rechercher les indices pertinents et à adapter ses décisions sans supposer que chaque possibilité deviendra réelle.
24. Pour les parents accompagnateurs : enseigner à comprendre ce qui pourrait se produire
La conduite accompagnée représente une occasion importante de développer le jugement.
Un accompagnateur peut notamment expliquer pourquoi certaines adaptations sont effectuées avant qu’un danger soit visible.
Pourquoi ralentir avant une courbe dont la sortie est masquée ?
Pourquoi conserver davantage de distance lorsqu’un ralentissement semble se développer ?
Pourquoi attendre avant de dépasser un cycliste qui approche d’un véhicule stationné ?
Pourquoi observer davantage une intersection où un véhicule semble ralentir tardivement ?
Les réponses peuvent aider l’apprenti à comprendre les liens entre les informations présentes et les évolutions possibles.
Après une situation, plusieurs questions peuvent être utiles :
- Quel indice avais-tu remarqué ?
- Qu’est-ce qui était réellement visible ?
- Quelle information demeurait inconnue ?
- Quelles évolutions pouvaient raisonnablement être envisagées ?
- Qu’est-ce qui aurait pu modifier notre première interprétation ?
- Quelle adaptation aurait été proportionnée à la situation ?
- Avions-nous conservé suffisamment de temps et d’espace ?
- Qu’avons-nous appris qui pourrait être utile dans une situation semblable ?
Il importe toutefois de ne pas multiplier ces questions pendant une manœuvre exigeante.
La discussion approfondie peut être réalisée après la situation ou dans un endroit approprié.
L’accompagnateur doit également tenir compte des capacités de l’apprenti.
Une succession de scénarios inquiétants pourrait augmenter inutilement la charge mentale.
L’objectif demeure de développer une attention organisée et un jugement réaliste.
La conduite accompagnée peut aider l’apprenti à comprendre pourquoi certains conducteurs adaptent leur comportement avant même que le danger envisagé se manifeste.
25. Pour les professionnels : enseigner l’anticipation plutôt que la seule réaction
Les moniteurs et les enseignants de la conduite peuvent intégrer la prédiction des dangers à leurs activités pédagogiques.
Une première approche consiste à utiliser des situations de circulation réelles ou enregistrées.
Le formateur peut présenter une scène et demander à l’apprenti de reconnaître les informations pertinentes.
Une séquence vidéo peut être interrompue avant que la situation évolue.
L’apprenti peut alors être invité à proposer plusieurs développements plausibles.
La suite de la scène permet ensuite de discuter de la qualité du raisonnement.
Cette démarche peut porter sur :
- les indices correctement remarqués ;
- les informations demeurées invisibles ;
- les hypothèses raisonnables ;
- les hypothèses qui reposaient sur des suppositions insuffisantes ;
- les adaptations qui auraient été proportionnées ;
- les informations nouvelles qui auraient dû modifier la décision.
La rétroaction doit éviter de se limiter à une évaluation du résultat final.
Un apprenti peut avoir correctement reconnu un indice même si l’évolution envisagée ne s’est pas produite.
À l’inverse, une prédiction correcte peut parfois être attribuable au hasard plutôt qu’à une bonne interprétation.
Le professionnel peut donc chercher à comprendre le raisonnement.
Il ne doit pas provoquer délibérément une situation dangereuse pour vérifier les capacités d’anticipation.
Les exercices doivent demeurer compatibles avec la sécurité et les objectifs du programme de formation.
Les travaux scientifiques sur RAPT et les méthodes de prédiction vidéo soutiennent l’intérêt de certaines de ces démarches.
Mais chaque activité pédagogique doit être évaluée selon ses propres résultats.
Enseigner l’anticipation consiste à développer la capacité à reconnaître les indices, à envisager plusieurs évolutions plausibles et à prendre des décisions adaptées avant que la situation exige une réaction d’urgence.
26. Le modèle GDE : pourquoi l’anticipation doit-elle être reliée au jugement ?
En 2002, Matti Hatakka, Esko Keskinen, Nils Petter Gregersen, Arne Glad et Kari Hernetkoski publient From Control of the Vehicle to Personal Self-Control: Broadening the Perspectives to Driver Education.
Leur travail présente un cadre conceptuel connu sous le nom de Goals for Driver Education (GDE).
Ce modèle élargit les objectifs de formation au-delà des habiletés techniques.
Il aborde notamment la maîtrise des situations de circulation, les objectifs des déplacements et certaines influences personnelles sur le comportement.
Le modèle ne représente pas nécessairement une progression rigide où le jugement apparaîtrait seulement après plusieurs années d’expérience.
Il souligne plutôt l’importance de considérer plusieurs dimensions complémentaires.
L’anticipation possède sa place dans cette approche.
Un conducteur peut reconnaître un danger potentiel.
Mais il doit également déterminer quelle décision serait appropriée.
Il peut comprendre qu’un dépassement serait techniquement possible.
Mais il doit évaluer si les conditions justifient réellement de l’entreprendre.
Il peut reconnaître une visibilité limitée.
Mais il doit comprendre comment cette information influence sa vitesse.
L’anticipation ne constitue donc pas une compétence isolée.
Elle doit être reliée à l’observation, au jugement, aux marges de sécurité et à l’autorégulation.
Reconnaître une évolution possible ne suffit pas : le conducteur doit également comprendre ce qu’elle signifie pour la décision et les limites de ses propres capacités.
27. Observer–Évaluer–Agir : anticiper dans le cadre du PESR
Au Québec, le Programme d’éducation à la sécurité routière de la SAAQ présente la stratégie Observer–Évaluer–Agir (OEA).
La SAAQ indique que cette stratégie vise à reconnaître, à évaluer et à gérer rapidement les risques présents ou potentiels de l’environnement routier.
Elle constitue donc un cadre directement pertinent pour comprendre l’anticipation.
Observer
Le conducteur recherche les informations importantes.
Les mouvements des véhicules.
Les usagers vulnérables.
La signalisation.
Les changements de circulation.
Les limites de visibilité.
Les indices pouvant annoncer une évolution.
Évaluer
Le conducteur interprète les informations reconnues.
Il examine les distances et les vitesses.
Il considère les interactions possibles.
Il distingue les faits observés des hypothèses.
Il évalue les marges disponibles et les possibilités d’action.
Agir
Le conducteur choisit une réponse appropriée.
Il peut poursuivre normalement lorsque les conditions le permettent.
Il peut relâcher progressivement l’accélérateur.
Il peut adapter sa vitesse.
Il peut conserver davantage de distance.
Il peut reporter une manœuvre.
Il peut également devoir intervenir rapidement lorsqu’un danger immédiat apparaît.
La stratégie OEA demeure dynamique.
Une information nouvelle peut modifier l’évaluation.
Une hypothèse peut être abandonnée.
Une décision doit parfois être révisée.
Cette démarche ne garantit pas que chaque danger pourra être prédit.
Mais elle permet de relier les informations présentes aux décisions préventives.
Dans la stratégie OEA, anticiper consiste notamment à utiliser l’observation et l’évaluation pour orienter une action avant que la situation devienne inutilement urgente.
28. Pour les institutions : pourquoi le système routier doit-il aussi faciliter l’anticipation ?
Les compétences d’anticipation dépendent des conducteurs.
Mais les possibilités d’anticiper dépendent également de l’environnement.
Une intersection dont la visibilité est limitée peut réduire le temps disponible pour reconnaître un autre usager.
Une signalisation difficile à comprendre peut compliquer les décisions.
Une vitesse élevée peut réduire les possibilités d’adaptation.
Un aménagement inhabituel peut imposer une charge attentionnelle importante.
Les concepteurs et gestionnaires d’infrastructures disposent donc de moyens complémentaires pour contribuer à la prévention.
Selon les caractéristiques des lieux, certaines interventions peuvent notamment viser :
- l’amélioration des distances de visibilité ;
- la réduction de certaines obstructions ;
- la cohérence et la lisibilité de la signalisation ;
- la gestion des vitesses ;
- l’organisation des interactions entre usagers ;
- la conception d’environnements plus faciles à comprendre ;
- la réduction des conséquences possibles lorsqu’une erreur survient.
Ces interventions doivent être évaluées selon les normes et les données applicables.
Une difficulté d’anticipation ne prouve pas automatiquement qu’une infrastructure présente un défaut.
Mais les caractéristiques de l’environnement doivent faire partie d’une analyse complète.
Les fabricants de véhicules peuvent également contribuer à la prévention grâce à certains équipements et dispositifs d’assistance.
Ces dispositifs possèdent toutefois des limites.
Ils ne remplacent pas la responsabilité du conducteur ni la nécessité de comprendre leur fonctionnement.
Cette approche rejoint les principes du Système sûr.
Elle rejoint également les travaux de James Reason sur les protections complémentaires et les erreurs humaines.
La responsabilité partagée en prévention ne signifie pas que les responsabilités juridiques seraient nécessairement partagées dans chaque accident.
Une prévention complète cherche à développer les compétences d’anticipation des conducteurs tout en créant des conditions routières qui rendent les informations importantes plus accessibles et les erreurs moins dommageables.
29. Une démarche pédagogique pour apprendre à « voir avant de voir »
À titre de synthèse pédagogique, l’anticipation peut être abordée autour de six questions.
1. Que voyons-nous actuellement ?
Le conducteur identifie les faits observables.
Un véhicule ralentit.
Une zone est masquée.
Un cycliste approche d’un obstacle.
La signalisation annonce une modification de la route.
2. Quelle information est importante ?
Le conducteur cherche à déterminer quels éléments peuvent influencer sa décision.
Il distingue les détails secondaires des informations pertinentes.
3. Que ne pouvons-nous pas encore savoir ?
Une intention demeure inconnue.
Une zone n’est pas visible.
Une vitesse est difficile à apprécier.
Un événement pourrait évoluer de plusieurs manières.
4. Quelles évolutions sont plausibles ?
Le conducteur envisage les possibilités qui correspondent aux informations disponibles.
Il évite de transformer chaque hypothèse en certitude.
5. Que pouvons-nous faire dès maintenant ?
Selon les circonstances, il peut renforcer son observation.
Adapter progressivement sa vitesse.
Préserver une distance.
Reporter une manœuvre.
Ou poursuivre normalement lorsque les conditions le permettent.
6. Quelles informations nouvelles pourraient modifier notre décision ?
Le conducteur poursuit l’observation.
Un véhicule peut s’immobiliser.
Un piéton peut rester sur le trottoir.
Un cycliste peut ralentir.
Un danger potentiel peut disparaître ou devenir présent.
La décision doit alors être réévaluée.
Cette démarche constitue une proposition pédagogique de synthèse.
Elle ne représente pas un protocole scientifiquement validé dans son ensemble.
Elle peut être utilisée lors d’exercices vidéo, de discussions pédagogiques ou après une situation réelle.
Elle ne devrait pas être transformée en un questionnaire à réciter pendant une manœuvre exigeante.
L’objectif consiste à développer une habitude de raisonnement : reconnaître les indices, envisager les possibilités, préserver les marges et actualiser la décision lorsque la situation évolue.
30. Que savons-nous, pourquoi est-ce important et que pouvons-nous faire ?
Que savons-nous ?
Les travaux de Mica Endsley soulignent l’importance de percevoir les informations pertinentes, de les comprendre et d’envisager les évolutions possibles.
Les recherches de David Crundall montrent que les conducteurs expérimentés obtiennent de meilleures performances que les novices dans certaines tâches de prédiction des dangers.
Les travaux de Fisher, Pollatsek et Pradhan suggèrent que des stratégies de recherche des zones présentant des risques potentiels peuvent être enseignées.
Une étude publiée en 2024 par van der Kint et ses collaborateurs apporte des données favorables à l’apprentissage de certaines compétences de prédiction des dangers à l’aide de vidéos.
La méta-analyse de Prabhakharan et ses collaborateurs montre que diverses formations peuvent améliorer les performances mesurées, tout en soulignant les limites concernant le maintien et le transfert de certains apprentissages.
Enfin, l’étude de Song, Zivli et Wolfe publiée en 2026 montre que le regard peut parfois se diriger vers l’endroit où un danger apparaîtra avant son apparition, mais qu’une telle orientation ne garantit pas une reconnaissance consciente.
Pourquoi est-ce important ?
Parce que certaines informations peuvent être reconnues avant qu’un conflit devienne immédiat.
Cette reconnaissance peut parfois préserver du temps et de l’espace.
Elle peut contribuer à une adaptation progressive.
Elle peut également réduire la nécessité de décisions prises dans l’urgence.
Mais les indices demeurent incertains.
Une évolution possible ne se concrétise pas nécessairement.
Les conducteurs doivent donc conserver une observation active et éviter les réactions excessives.
Que pouvons-nous faire ?
Les conducteurs peuvent rechercher les informations pertinentes et adapter leurs décisions aux conditions réellement présentes.
Les apprentis peuvent apprendre à reconnaître les indices précurseurs et à formuler plusieurs hypothèses plausibles.
Les parents accompagnateurs peuvent expliquer les raisons de certaines adaptations préventives.
Les professionnels peuvent utiliser des exercices d’observation et de prédiction des dangers pour développer le jugement.
Les chercheurs peuvent poursuivre l’évaluation des formations et de leur transfert vers la circulation réelle.
Les concepteurs et gestionnaires d’infrastructures peuvent agir sur les conditions de visibilité et de lisibilité.
Les institutions peuvent soutenir des programmes fondés sur les données scientifiques et sur une compréhension réaliste des limites humaines.
Une anticipation compétente ne cherche pas à éliminer toute incertitude. Elle cherche à reconnaître les informations disponibles et à organiser la conduite de manière à préserver des possibilités lorsque la situation évolue.
Conclusion — Anticiper, c’est apprendre à reconnaître ce que le présent rend possible
La conduite automobile repose sur des informations qui évoluent continuellement.
Un véhicule ralentit.
Un piéton se rapproche d’une traversée.
Un cycliste approche d’un obstacle.
Une courbe limite la visibilité.
Une chaussée présente des conditions qui pourraient réduire l’adhérence.
Un autre usager semble hésiter à une intersection.
Ces situations ne constituent pas nécessairement des dangers immédiats.
Mais elles peuvent fournir des indices utiles.
Un conducteur peut reconnaître ces informations et envisager les évolutions possibles.
Il peut décider de poursuivre normalement.
Il peut renforcer son observation.
Il peut adapter progressivement sa vitesse.
Il peut conserver davantage de distance.
Il peut attendre avant une manœuvre.
Ces décisions doivent demeurer adaptées aux circonstances et aux règles de circulation.
Elles ne reposent pas sur la certitude qu’un danger surviendra.
Elles reposent sur une compréhension de ce qui pourrait survenir.
Les travaux de Mica Endsley montrent pourquoi la perception et la compréhension de l’environnement doivent être reliées à la projection des événements possibles.
Les recherches de David Crundall soulignent l’importance des indices précurseurs dans la prédiction des dangers.
Les études consacrées au programme RAPT montrent que certaines stratégies d’observation peuvent être enseignées.
Les recherches publiées en 2024 apportent des données encourageantes sur les formations à la prédiction et à la perception des dangers.
L’étude publiée en 2026 par Song, Zivli et Wolfe montre également que l’environnement peut orienter le regard vers un endroit où un danger apparaîtra, avant même que ce danger soit manifeste.
Mais cette recherche rappelle aussi qu’une orientation appropriée du regard ne garantit pas la compréhension consciente.
Ces connaissances ne permettent pas d’affirmer qu’un conducteur expérimenté saura nécessairement prévoir chaque événement.
Elles ne signifient pas non plus qu’une anticipation précoce pourra éviter toutes les collisions.
Les limites humaines demeurent présentes.
Les autres usagers peuvent prendre des décisions imprévues.
Les conditions physiques peuvent réduire les possibilités d’action.
Certains événements peuvent apparaître sans indice suffisamment perceptible.
La conduite préventive ne devrait donc pas être présentée comme un exercice de prédiction parfaite.
Elle constitue plutôt une démarche de gestion de l’incertitude.
Pour les apprentis conducteurs, cette distinction représente un apprentissage important.
Il ne suffit pas de savoir réagir à un danger.
Il est également utile d’apprendre à reconnaître les éléments qui pourraient annoncer une difficulté.
Pour les parents accompagnateurs, cette réflexion permet d’expliquer les raisons de certaines décisions prises bien avant qu’une situation devienne urgente.
Pour les professionnels, elle invite à enseigner la reconnaissance des indices et la prédiction des évolutions possibles, sans négliger la maîtrise technique.
Pour les chercheurs, elle souligne l’importance de poursuivre l’étude des mécanismes de perception et des méthodes de formation.
Pour les institutions, elle rappelle que la sécurité dépend à la fois des compétences humaines et des conditions du système routier.
Anticiper ne consiste pas à voir un danger qui n’existe pas encore. Cela consiste à reconnaître assez tôt les indices qui rendent certaines évolutions plausibles.
Cette capacité transforme la manière d’aborder la route.
Un conducteur ne regarde plus uniquement les usagers qui occupent actuellement un espace.
Il cherche également à comprendre les mouvements qui pourraient les amener à occuper un autre espace.
Il ne cherche pas uniquement les obstacles visibles.
Il reconnaît aussi les endroits où la visibilité demeure limitée.
Il n’attend pas nécessairement que la circulation s’immobilise devant lui.
Il peut reconnaître les premiers indices d’un ralentissement.
Il ne suppose pas que l’évolution qu’il envisage se produira nécessairement.
Il continue à observer et à réévaluer sa décision.
La question pédagogique ne devrait donc pas se limiter à :
« Quel danger vois-tu ? »
Elle pourrait également comprendre :
« Quels indices remarques-tu, que pourraient-ils annoncer et que pouvons-nous faire pour préserver notre sécurité si la situation évolue ? »
Cette question relie l’observation, l’anticipation, le jugement et la gestion des marges.
Elle permet également de distinguer les faits visibles des hypothèses.
Et elle rappelle que la sécurité ne dépend pas uniquement de la rapidité avec laquelle nous réagissons.
Elle dépend parfois de notre capacité à reconnaître suffisamment tôt les situations qui pourraient nécessiter une réaction.
Car, sur la route, voir avant de voir ne signifie pas connaître l’avenir. Cela signifie comprendre suffisamment le présent pour conserver des possibilités d’action face à ce que l’avenir pourrait nous présenter.
Références et sources
- Endsley, M. R. (1995). Toward a Theory of Situation Awareness in Dynamic Systems. Human Factors, 37(1), 32-64. Modèle théorique de conscience de la situation fondé sur la perception, la compréhension et l’anticipation des évolutions possibles. Consulter la publication scientifique.
- Crundall, D. (2016). Hazard Prediction Discriminates Between Novice and Experienced Drivers. Accident Analysis & Prevention, 86, 47-58. Étude expérimentale montrant des différences de prédiction des dangers entre conducteurs novices et expérimentés, notamment selon les indices précurseurs disponibles. Consulter la publication scientifique.
- Crundall, D., Chapman, P., Trawley, S., Collins, L., van Loon, E., Andrews, B. et Underwood, G. (2012). Some Hazards Are More Attractive Than Others: Drivers of Varying Experience Respond Differently to Different Types of Hazard. Accident Analysis & Prevention, 45, 600-609. Recherche sur les différences de détection et de comportement face à différents types de dangers, notamment ceux qui peuvent être partiellement masqués par l’environnement. Consulter la publication scientifique.
- Song, J., Zivli, I. et Wolfe, B. (2026). Eye Movements Reveal That Drivers Can Predict the Location of Hazards in Dynamic Road Scenes but Gaze and Awareness Are Dissociable. Journal of Experimental Psychology: Human Perception and Performance, 52(8), 1014-1029. Étude expérimentale portant sur l’orientation anticipatrice du regard vers les emplacements de dangers et sur la distinction entre regard et reconnaissance consciente. Consulter la publication scientifique.
- Pradhan, A. K., Fisher, D. L. et Pollatsek, A. (2006). Risk Perception Training for Novice Drivers: Evaluating Duration of Effects of Training on a Driving Simulator. Transportation Research Record, 1969(1), 58-64. Étude sur les effets d’une formation RAPT concernant la recherche visuelle de zones où des risques cachés pourraient se manifester. Consulter la publication scientifique.
- Pradhan, A. K., Fisher, D. L., Pollatsek, A., Knodler, M. et Langone, M. (2006). Field Evaluation of a Risk Awareness and Perception Training Program for Younger Drivers. Proceedings of the Human Factors and Ergonomics Society Annual Meeting, 50(22). Évaluation sur route réelle de certaines stratégies visuelles après une formation RAPT. Consulter la publication scientifique.
- van der Kint, S. T., van Schagen, I., Vlakveld, W., Mons, C., de Zwart, R. et Hoekstra, T. (2024). A Brief PC-Based Hazard Prediction Training Program Improves Young Novice Drivers’ Hazard Perception Skills Compared to a Control Group Over Time. Transportation Research Part F: Traffic Psychology and Behaviour, 102, 64-76. Étude sur une formation vidéo à la prédiction des dangers et sur le maintien de certaines compétences après la formation. Consulter la publication scientifique.
- Prabhakharan, P., Bennett, J. M., Hurden, A. et Crundall, D. (2024). The Efficacy of Hazard Perception Training and Education: A Systematic Review and Meta-Analysis. Accident Analysis & Prevention, 202, article 107554. Revue systématique et méta-analyse de 57 publications sur la formation à la perception des dangers, ses effets mesurés et ses limites. Consulter la publication scientifique.
- Hatakka, M., Keskinen, E., Gregersen, N. P., Glad, A. et Hernetkoski, K. (2002). From Control of the Vehicle to Personal Self-Control: Broadening the Perspectives to Driver Education. Transportation Research Part F: Traffic Psychology and Behaviour, 5(3), 201-215. Présentation du modèle GDE et de ses dimensions complémentaires concernant les compétences techniques, les situations de circulation et le jugement. Consulter la publication scientifique.
- Fuller, R. (2005). Towards a General Theory of Driver Behaviour. Accident Analysis & Prevention, 37(3), 461-472. Présentation du cadre conceptuel portant sur les relations entre les exigences de la conduite et les capacités du conducteur. Consulter la publication scientifique.
- Reason, J. (2000). Human Error: Models and Management. BMJ, 320(7237), 768-770. Analyse des erreurs humaines et de l’intérêt des protections complémentaires dans les systèmes complexes. Consulter la publication scientifique.
- Société de l’assurance automobile du Québec (SAAQ). Module 7 — La stratégie OEA. Présentation officielle de la stratégie Observer–Évaluer–Agir pour reconnaître, évaluer et gérer les risques présents ou potentiels de l’environnement routier. Consulter la ressource officielle.
- Société de l’assurance automobile du Québec (SAAQ). Lois de la physique et vitesse. Ressource officielle présentant les liens entre la vitesse, les distances de freinage, le traitement visuel et les possibilités de manœuvre. Consulter la ressource officielle.
- Gouvernement du Québec. Code de la sécurité routière, chapitre C-24.2. Texte législatif officiel, notamment les articles 330 et 335 concernant l’adaptation de la vitesse à certaines conditions et le maintien d’une distance prudente et raisonnable. Consulter le texte législatif officiel.
Nous sommes tous responsables de notre conduite parce que la route, elle, ne pardonne pas l’ignorance !
Si tu conduis aujourd’hui, c’est parce que d’autres ont payé le prix hier !
Observer. Comprendre. Transmettre.