
Catégorie : L’intelligence de la conduite

L’intelligence de la conduite regroupe les connaissances portant sur les mécanismes cognitifs impliqués dans l’apprentissage et l’exercice de la conduite automobile. Cette catégorie explore notamment l’attention, la perception, le jugement, la prise de décision, l’anticipation et les processus d’apprentissage qui contribuent au développement de conducteurs compétents et sécuritaires.

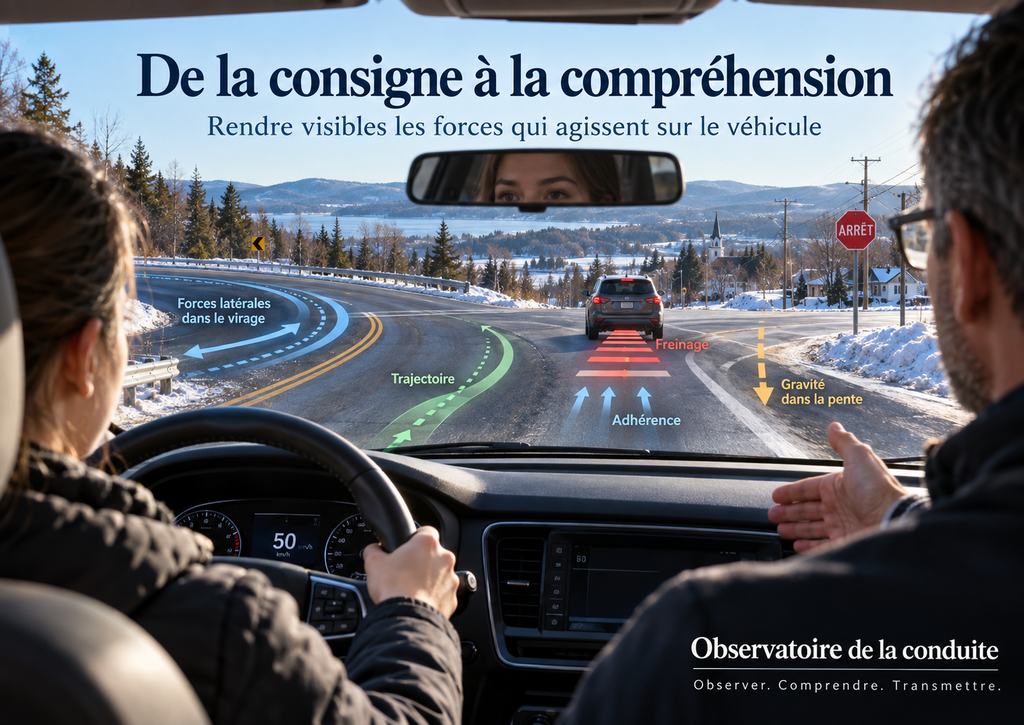
  • De la consigne à la compréhension : rendre visibles les forces qui agissent sur le véhicule

    « Lâche le gaz avant le virage. » « Commence à freiner plus tôt. » « Vas-y doucement, ça peut glisser. »

    Ces phrases sont familières dans l’apprentissage de la conduite. Elles peuvent être prononcées par un moniteur expérimenté comme par un parent accompagnateur qui cherche simplement à aider un apprenti à traverser une situation de façon sécuritaire.

    Dans plusieurs cas, la consigne est pertinente. Elle peut même être exactement celle dont l’apprenti a besoin à cet instant.

    Mais une question demeure : comprend-il pourquoi cette action devient nécessaire?

    Entre apprendre quoi faire et comprendre ce qui se produit physiquement au niveau du véhicule, il existe une différence importante. L’adhérence, l’inertie, la gravité, la vitesse, les transferts de charge, les forces latérales ou encore les effets aérodynamiques influencent continuellement le comportement d’un véhicule. Pourtant, dans une situation réelle de conduite, ces phénomènes peuvent rester derrière une consigne beaucoup plus simple : ralentir, lâcher l’accélérateur, freiner plus tôt ou tenir le volant.

    Cette réalité ne constitue pas en soi une critique du travail des moniteurs ni de l’accompagnement effectué par les parents. Elle invite plutôt à réfléchir à une question pédagogique : comment passer progressivement d’une consigne qui produit le bon comportement à une compréhension qui permettra à l’apprenti de s’adapter lui-même lorsque la situation sera différente?

    Les lois de la physique font déjà partie du cadre de formation

    Il serait inexact d’affirmer que les phénomènes physiques sont absents du Programme d’éducation à la sécurité routière (PESR) du Québec.

    Dans la compétence consacrée à la manœuvre d’un véhicule de promenade, le programme retient notamment le maintien du contrôle du véhicule — freinage, direction, accélération et vitesse — ainsi que l’« appréciation du comportement du véhicule – lois de la physique, vitesse, etc. ».

    Le programme prévoit également que les apprentissages s’effectuent progressivement, dans différentes situations de conduite et sous différentes conditions climatiques et routières. La formation québécoise ne repose donc pas uniquement sur l’apprentissage de règles : elle vise également le développement de compétences permettant d’utiliser le réseau routier de façon autonome, coopérative et responsable.

    La question soulevée ici se situe ailleurs.

    Elle concerne le passage entre la présence d’une connaissance dans le cadre de formation et sa verbalisation au moment où l’apprenti expérimente concrètement le phénomène.

    Une consigne peut être juste sans constituer une explication

    Imaginons une chaussée enneigée à l’approche d’une intersection.

    Un accompagnateur pourrait dire :

    « Lâche le gaz un peu plus tôt pour être capable de faire ton stop comme il faut. »

    La consigne peut être appropriée. L’apprenti réduit sa vitesse et augmente sa marge disponible avant l’arrêt.

    Mais ce qu’il retient peut se limiter à une association :

    Quand il y a de la neige et que j’approche d’un arrêt, je dois lâcher l’accélérateur plus tôt.

    Une explication supplémentaire permettrait de construire un lien différent :

    La neige peut réduire l’adhérence disponible entre les pneus et la chaussée. Le véhicule peut donc avoir besoin d’une distance plus importante pour ralentir ou s’arrêter. Je dois adapter ma vitesse suffisamment tôt pour conserver une marge de sécurité.

    L’action demeure sensiblement la même.

    Ce qui change, c’est la compréhension qui la soutient.

    Pourquoi les explications deviennent-elles parfois très courtes?

    La conduite pratique impose plusieurs contraintes simultanées.

    Un moniteur doit observer l’apprenti, la circulation, les autres usagers, la signalisation, la trajectoire du véhicule et les risques qui peuvent se développer. Il doit également décider quand intervenir et jusqu’où laisser l’apprenti analyser la situation par lui-même.

    Dans ce contexte, une consigne brève peut être nécessaire :

    « Ralentis. »
    « Freine maintenant. »
    « Lâche le gaz. »
    « Garde ton véhicule dans ta voie. »

    Ce langage n’est pas nécessairement le signe d’une lacune pédagogique. Il peut répondre à une nécessité immédiate de sécurité ou à la charge de travail présente dans le véhicule.

    Le parent accompagnateur rencontre une autre réalité. Il possède parfois plusieurs années d’expérience de conduite et peut reconnaître intuitivement qu’une situation exige davantage de prudence. Cette expérience ne signifie cependant pas nécessairement qu’il dispose du vocabulaire lui permettant d’expliquer les phénomènes physiques qui justifient son intervention.

    On peut ainsi savoir, par expérience, qu’il faut ralentir avant une courbe mouillée sans nécessairement expliquer précisément la relation entre vitesse, adhérence, changement de direction et capacité des pneus à produire les forces nécessaires.

    Il existe donc une différence entre savoir faire, savoir reconnaître et savoir expliquer.

    Trente situations où la consigne peut prendre la place de l’explication

    Le tableau suivant ne cherche pas à reproduire l’enseignement de l’ensemble des moniteurs ou des accompagnateurs. Il présente des formulations plausibles qui peuvent être entendues lors d’une sortie pratique. Les commentaires proposés ne sont pas nécessairement erronés. Plusieurs cherchent au contraire à obtenir un comportement approprié.

    L’objectif consiste à rendre visible l’explication physique qui pourrait être ajoutée à la consigne.

    SituationCommentaire qui pourrait être entenduCe que la consigne cherche à obtenirCe qui pourrait être expliqué
    1. Approche d’un arrêt sur une chaussée enneigée« Lâche le gaz un peu plus tôt pour être capable de faire ton stop comme il faut. »Commencer la décélération plus tôt.La neige peut réduire l’adhérence disponible. Le ralentissement et le freinage doivent être adaptés à cette adhérence.
    2. Possibilité de glace noire« Vas-y doucement ici, ça peut être glissant. »Réduire la vitesse et éviter les commandes brusques.Lorsque l’adhérence diminue fortement, les pneus peuvent transmettre moins efficacement les efforts de freinage, d’accélération et de direction.
    3. Approche d’une courbe« Lâche le gaz avant le virage. »Réduire la vitesse avant de changer de direction.La vitesse influence fortement l’effort latéral nécessaire pour suivre une courbe.
    4. Courbe plus serrée« Ralentis, tu arrives trop vite dans la courbe. »Adapter la vitesse au rayon de la courbe.À vitesse comparable, une courbe plus serrée exige davantage d’accélération latérale et sollicite davantage l’adhérence des pneus.
    5. Descente prononcée« Surveille ta vitesse dans la côte. »Empêcher le véhicule d’accélérer excessivement.Dans une descente, une composante de la gravité contribue au mouvement du véhicule vers le bas de la pente.
    6. Descente sur chaussée glissante« Commence à ralentir tout de suite, ça descend et ça glisse. »Créer une marge avant que le freinage devienne important.La gravité favorise l’accélération dans la pente alors que l’adhérence disponible peut être réduite.
    7. Montée enneigée« Essaie de garder ton élan pour monter. »Maintenir une progression régulière.Les roues motrices doivent transmettre suffisamment d’effort à la chaussée pour s’opposer à la gravité sans dépasser l’adhérence disponible.
    8. Départ sur la neige« Pèse moins fort sur le gaz, les roues vont spinner. »Éviter le patinage.Une accélération trop importante peut demander aux pneus plus d’effort longitudinal que l’adhérence disponible ne permet d’en transmettre.
    9. Départ sur la glace« Pars tranquillement. »Obtenir une accélération progressive.Sur une surface très glissante, une faible variation de l’accélérateur peut suffire à atteindre la limite d’adhérence.
    10. Freinage brusque« Écrase pas les freins comme ça. »Rendre le freinage plus progressif lorsque la situation le permet.Le freinage modifie la répartition des charges sur les pneus et sollicite l’adhérence longitudinale disponible.
    11. Freinage commencé tardivement« Commence à freiner plus tôt. »Augmenter la distance disponible pour s’arrêter.La distance d’arrêt comprend ce qui se déroule avant le freinage ainsi que la distance nécessaire au véhicule pour ralentir une fois le freinage commencé.
    12. Freinage dans une courbe« Fais ton freinage avant le virage. »Réduire la vitesse avant d’augmenter l’effort de direction.Les pneus doivent simultanément répondre aux demandes longitudinales et latérales. Une marge d’adhérence limitée doit être répartie entre ces différentes demandes.
    13. Accélération en sortie de courbe« Attends d’être sorti avant de remettre davantage de gaz. »Accélérer progressivement lorsque le véhicule se redresse.À mesure que l’effort latéral diminue, davantage d’adhérence peut devenir disponible pour l’accélération.
    14. Courbe abordée rapidement« Tiens bien ton volant. »Maintenir la trajectoire.Le véhicule doit continuellement changer de direction pour suivre la courbe, ce qui nécessite une force latérale produite principalement au contact des pneus avec la chaussée.
    15. Courbe dont la sortie est peu visible« Regarde loin et ralentis un peu. »Améliorer l’anticipation et conserver une marge.Une vitesse réduite laisse davantage de temps pour adapter la trajectoire et limite les efforts nécessaires si le rayon de la courbe change.
    16. Chaussée mouillée« Garde-toi plus de place pour arrêter. »Augmenter la marge de sécurité.L’eau peut modifier les conditions de contact entre les pneus et la chaussée et réduire l’adhérence disponible.
    17. Forte pluie« Ralentis, il y a beaucoup d’eau sur la route. »Réduire la vitesse.Lorsque les pneus ne parviennent plus à évacuer suffisamment l’eau, leur contact avec la chaussée peut diminuer et un phénomène d’aquaplanage peut se produire.
    18. Flaque d’eau importante« Entre pas là-dedans trop vite. »Limiter la perturbation du véhicule.L’eau peut exercer une résistance sur les roues et, selon la profondeur, la vitesse et les pneus, réduire momentanément leur capacité à conserver un contact efficace avec la chaussée.
    19. Neige fondante accumulée« Attention à la slush, ça peut tirer le char. »Éviter une correction brusque lorsque le véhicule rencontre l’accumulation.Une résistance différente d’un côté à l’autre du véhicule peut influencer sa trajectoire, tandis que l’adhérence peut elle aussi varier.
    20. Roues près d’un accotement enneigé« Reste loin du bord, tu risques de te faire tirer dedans. »Éviter qu’un côté du véhicule rencontre une surface très différente.Des différences de résistance et d’adhérence entre les roues peuvent créer une tendance du véhicule à modifier sa trajectoire.
    21. Deux roues quittent momentanément la chaussée« Ne donne pas un gros coup de volant pour revenir. »Éviter une correction brutale.Le retour entre deux surfaces offrant des niveaux d’adhérence différents peut produire une réaction importante si la direction est corrigée trop brusquement.
    22. Route de gravier« Prends ça moins vite, ça tient moins bien. »Adapter la vitesse et les manœuvres.Les granulats peuvent se déplacer sous les pneus et offrir des conditions d’adhérence différentes de celles d’une chaussée asphaltée sèche.
    23. Sable ou gravier dans une courbe« Fais attention, ça peut décrocher ici. »Réduire les efforts demandés aux pneus.Une surface meuble peut diminuer l’adhérence latérale disponible au moment où le véhicule doit changer de direction.
    24. Vent latéral« Tiens ton volant, ça pousse fort aujourd’hui. »Maintenir la trajectoire.Le vent exerce une force aérodynamique latérale sur le véhicule. Son effet peut varier selon sa vitesse, sa direction et la forme du véhicule.
    25. Dépassement d’un camion par grand vent« Attention quand tu vas sortir à côté du camion. »Anticiper une modification de la trajectoire.Le camion peut momentanément modifier l’exposition au vent. En quittant cette zone, le véhicule peut de nouveau subir plus directement le vent latéral.
    26. Croisement d’un véhicule lourd« Tiens ton volant quand le camion va passer. »Maintenir une direction stable.Les déplacements d’air et les turbulences autour d’un véhicule lourd peuvent exercer momentanément des forces aérodynamiques sur un véhicule plus léger.
    27. Véhicule fortement chargé« Prends-toi plus de marge, l’auto est pleine. »Adapter les accélérations, freinages et changements de direction.Une masse plus importante augmente notamment l’énergie cinétique du véhicule et peut modifier sa réponse aux commandes selon sa charge, ses pneus, ses freins et sa conception.
    28. Véhicule avec remorque« Va moins vite dans les courbes avec ça derrière. »Réduire les sollicitations imposées à l’ensemble véhicule-remorque.La remorque ajoute de la masse et possède sa propre dynamique. Sa présence peut modifier les réactions lors d’une accélération, d’un freinage ou d’un changement de direction.
    29. Bosse ou chaussée fortement ondulée« Ralentis avant la bosse. »Réduire les mouvements brusques du véhicule.Les mouvements verticaux de la suspension modifient momentanément les charges exercées sur les pneus et peuvent influencer leur capacité à transmettre les efforts à la chaussée.
    30. Évitement brusque d’un obstacle« Donne pas un gros coup de volant! »Éviter une manœuvre plus importante que nécessaire.Un changement rapide de direction produit des efforts latéraux et des transferts de charge. Leur importance augmente notamment avec la vitesse et la rapidité de la manœuvre.

    De nombreuses situations, mais quelques principes seulement

    Ces trente exemples peuvent donner l’impression qu’il faudrait enseigner une grande quantité de notions différentes. Pourtant, plusieurs situations reposent sur un nombre relativement limité de principes.

    • L’adhérence détermine en partie les efforts que les pneus peuvent transmettre entre le véhicule et la chaussée.
    • La vitesse influence les distances nécessaires pour ralentir, l’énergie associée au mouvement et les efforts requis lors des changements de direction.
    • L’inertie explique pourquoi un véhicule tend à conserver son état de mouvement et pourquoi les changements de vitesse ou de direction nécessitent des forces.
    • La gravité intervient notamment dans les montées et les descentes.
    • Les transferts de charge modifient la charge supportée par les différents pneus lors des accélérations, freinages et changements de direction.
    • Les forces aérodynamiques peuvent influencer la trajectoire, particulièrement en présence de vents importants ou à proximité de certains véhicules lourds.

    L’objectif pédagogique ne serait donc pas nécessairement d’ajouter un cours complexe de physique automobile à la formation.

    Il pourrait plutôt s’agir de donner à l’apprenti quelques principes suffisamment simples pour qu’il puisse reconnaître leur présence dans plusieurs situations différentes.

    De la mémorisation d’une recette à la compréhension d’une situation

    Une consigne comme « ralentis avant le virage » peut être mémorisée comme une règle particulière.

    Mais si l’apprenti comprend que la vitesse influence fortement l’effort nécessaire pour modifier la trajectoire et que les pneus disposent d’une adhérence limitée, cette connaissance peut être transférée à d’autres situations : une courbe plus serrée, une chaussée mouillée, du gravier, de la neige ou une manœuvre d’évitement.

    C’est probablement l’un des intérêts majeurs d’une explication fondée sur les phénomènes physiques.

    Elle permet de relier entre elles des situations qui, en apparence, n’ont pas grand-chose en commun.

    L’apprenti peut progressivement passer de :

    « On m’a dit de ralentir ici. »

    à :

    « Je comprends ce qui change dans cette situation et pourquoi je dois adapter ma conduite. »

    Cette différence devient particulièrement importante lorsque l’apprenti rencontre une situation qu’il n’a encore jamais vécue avec son moniteur ou son accompagnateur.

    Le rôle particulier du moniteur

    Le moniteur dispose d’un temps limité sur la route. Selon la SAAQ, la formation automobile comprend actuellement 15 heures de formation pratique, réparties en sorties sur le réseau routier.

    Ces sorties doivent permettre de travailler de nombreux éléments : observation, communication, positionnement, vitesse, marges de sécurité, manœuvres, interactions avec les autres usagers, prise de décision et autonomie.

    Il serait donc peu réaliste de vouloir transformer chaque situation rencontrée en exposé théorique.

    Une approche possible consisterait plutôt à distinguer deux moments :

    pendant l’action, la consigne nécessaire;
    après l’action, lorsque les conditions le permettent, l’explication.

    Quelques secondes peuvent parfois suffire :

    « Tu as senti que le véhicule voulait élargir sa trajectoire? Ta vitesse demandait davantage d’adhérence aux pneus. C’est pour cette raison qu’on cherche à ajuster la vitesse avant d’entrer dans la courbe. »

    La consigne devient alors une occasion d’apprentissage plutôt qu’une information isolée.

    Le rôle particulier du parent accompagnateur

    La conduite accompagnée occupe une place importante dans le processus d’apprentissage québécois. Le PESR indique que l’accompagnateur contribue à compléter la formation reçue à l’école et à faire progresser l’aspirant conducteur vers l’autonomie.

    La SAAQ précise également qu’un accompagnateur devrait connaître les différentes techniques de conduite et être capable de les expliquer à l’apprenti.

    Cette attente peut toutefois rencontrer une limite très humaine : l’expérience ne se transforme pas automatiquement en capacité d’explication.

    Après plusieurs années de conduite, certaines adaptations deviennent intuitives. Un conducteur expérimenté peut lever l’accélérateur avant une courbe, augmenter naturellement sa distance sous la pluie ou réduire son accélération sur la neige sans devoir consciemment nommer le phénomène qui motive son geste.

    Lorsqu’il accompagne un apprenti, il peut donc transmettre le résultat de son expérience :

    « Fais attention. »
    « Ralentis un peu. »
    « Prends-toi plus de place. »

    Ces interventions ont leur utilité. Mais quelques outils simples pourraient aider l’accompagnateur à ajouter progressivement le pourquoi au quoi faire.

    Quelques pistes pour rendre les forces plus visibles

    1. Utiliser une séquence simple : phénomène, conséquence, action

    Une explication n’a pas besoin d’être longue.

    Phénomène : « La chaussée offre moins d’adhérence. »
    Conséquence : « Le véhicule peut avoir besoin de davantage de distance pour ralentir. »
    Action : « On réduit donc la vitesse plus tôt et on augmente notre marge. »

    Cette structure permet de relier directement la connaissance au comportement attendu.

    2. Employer un vocabulaire commun

    Quelques mots pourraient être utilisés de manière cohérente dans la formation théorique, lors des sorties avec le moniteur et pendant la conduite accompagnée :

    adhérence, vitesse, inertie, gravité, charge, transfert de charge, effort latéral, freinage, accélération.

    L’objectif n’est pas de transformer l’apprenti en spécialiste de la dynamique automobile. Il s’agit de lui donner des mots lui permettant de comprendre ce qu’il ressent et ce qu’il observe.

    3. Expliquer après la situation lorsque l’attention doit rester sur la route

    Une explication détaillée donnée au mauvais moment peut elle-même devenir une source de surcharge pour un apprenti qui doit déjà gérer plusieurs informations.

    Il peut donc être préférable, dans certaines circonstances, de donner une consigne très courte pendant la manœuvre puis de revenir sur le phénomène quelques instants plus tard, lorsque la situation est stabilisée.

    4. Poser une question différente

    Au lieu de demander uniquement :

    « Qu’est-ce que tu dois faire? »

    il pourrait parfois être utile de demander :

    « Qu’est-ce qui arrive au véhicule ici? »

    Cette question déplace progressivement l’attention de l’apprenti de l’exécution d’une consigne vers l’analyse de la situation.

    5. Donner aux accompagnateurs des outils très courts

    Quelques fiches consacrées à la neige, à la pluie, aux courbes, aux pentes, au vent, au chargement ou au freinage pourraient offrir aux accompagnateurs un vocabulaire commun et quelques explications simples à réutiliser pendant les sorties.

    Il ne s’agirait pas de leur demander de remplacer le moniteur, mais de faciliter la continuité entre la formation professionnelle et l’expérience accumulée pendant la conduite accompagnée.

    6. Faire ressentir avant de théoriser, lorsque le contexte le permet

    Certains phénomènes deviennent plus compréhensibles lorsqu’ils peuvent être associés à une sensation réellement vécue : le véhicule qui accélère dans une pente, la différence de comportement sur une chaussée enneigée ou l’effet d’un vent latéral.

    Une situation réelle, vécue dans des conditions sécuritaires, peut alors devenir un point d’ancrage pour l’explication.

    Comprendre pour pouvoir s’adapter

    L’apprentissage de la conduite ne peut pas reposer uniquement sur la connaissance des lois physiques. Il comprend également les règles de circulation, la signalisation, les stratégies d’observation, les interactions avec les autres usagers, les attitudes, le jugement et de nombreuses habiletés techniques.

    Mais les forces et les phénomènes physiques constituent la réalité avec laquelle le conducteur doit composer chaque fois qu’un véhicule accélère, ralentit, tourne, monte, descend ou rencontre une surface dont l’adhérence change.

    Les rendre plus visibles ne signifie pas remettre en question les compétences des personnes qui enseignent ou accompagnent.

    Il s’agit plutôt de reconnaître une difficulté normale de la transmission : une personne expérimentée peut avoir intégré une adaptation au point de ne plus avoir besoin de se l’expliquer à elle-même.

    L’apprenti, lui, est encore en train de construire cette compréhension.

    Une consigne lui indique ce qu’il devrait faire maintenant.

    Une explication lui permet progressivement de comprendre pourquoi.

    Et cette compréhension peut l’aider, un jour, à choisir lui-même une réponse adaptée lorsqu’aucun moniteur et aucun accompagnateur ne sera assis à côté de lui.

    Limites de cette réflexion

    Le présent texte constitue une analyse pédagogique issue de situations plausibles d’apprentissage de la conduite. Le tableau présenté ne résulte pas d’une étude quantitative des interventions effectuées dans les écoles de conduite ou pendant la conduite accompagnée.

    Il ne permet donc pas d’établir à quelle fréquence les phénomènes physiques sont expliqués, ni de comparer les pratiques des différentes écoles, des moniteurs ou des accompagnateurs.

    Le Programme d’éducation à la sécurité routière prévoit explicitement l’appréciation du comportement du véhicule et fait référence aux lois de la physique. La question soulevée ici concerne plutôt la manière dont ces connaissances peuvent être rendues visibles et réinvesties dans les situations pratiques.

    Une observation systématique des pratiques, des contenus enseignés et de la compréhension des apprentis permettrait éventuellement de documenter davantage cette question.

    Références

    Nous sommes tous responsables de notre conduite parce que la route, elle, ne pardonne pas l’ignorance !

    Si tu conduis aujourd’hui, c’est parce que d’autres ont payé le prix hier !

    Observer. Comprendre. Transmettre.
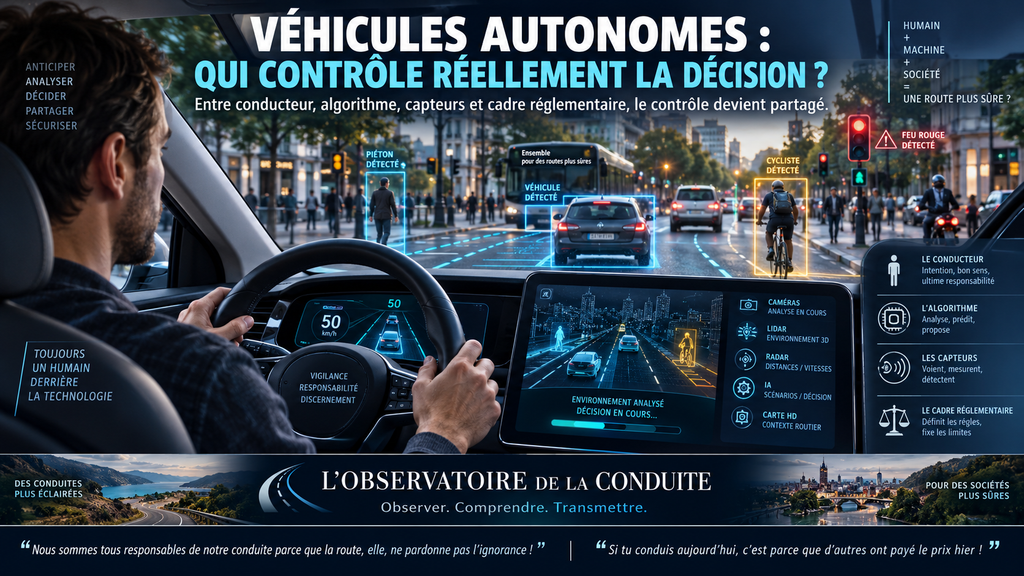
  • Véhicules autonomes : qui contrôle réellement la décision ?

    Lorsqu’un conducteur aperçoit un piéton, un cycliste, un véhicule arrêté ou une plaque de glace, une succession extrêmement rapide d’opérations se produit : percevoir, interpréter, anticiper, choisir puis agir.

    Avec l’automatisation de la conduite, une partie de cette chaîne peut progressivement être confiée à la machine.

    Le véhicule détecte son environnement à l’aide de différents capteurs. Des logiciels interprètent ensuite les informations recueillies, évaluent certaines situations et commandent éventuellement le freinage, l’accélération ou la direction.

    Une question apparaît alors presque inévitablement :

    lorsqu’un véhicule automatisé prend une décision sur la route, qui décide réellement ?

    Le conducteur ?

    Le véhicule ?

    L’algorithme ?

    Les ingénieurs qui l’ont conçu ?

    Le constructeur ?

    Un opérateur à distance ?

    Ou encore les autorités qui ont déterminé les règles dans lesquelles ce système peut fonctionner ?

    La réponse est moins simple qu’elle n’en a l’air, car le contrôle d’un véhicule automatisé peut être réparti entre plusieurs acteurs, à différents moments et à différents niveaux.

    « Autonome » ne signifie pas nécessairement « indépendant »

    Le terme véhicule autonome peut donner l’impression qu’un véhicule pense, comprend et décide de manière indépendante.

    Ce n’est pas la meilleure façon de représenter le fonctionnement de ces technologies.

    Un système automatisé fonctionne à l’intérieur de capacités, de règles, de contraintes et de conditions d’utilisation déterminées lors de sa conception et de son déploiement.

    Transport Canada décrit notamment les véhicules automatisés comme utilisant une combinaison de capteurs, de contrôleurs, d’ordinateurs embarqués et de logiciels permettant au véhicule d’assumer certaines fonctions de conduite telles que la direction, le freinage, l’accélération et la surveillance de l’environnement.

    L’autonomie correspond donc davantage à la capacité d’effectuer certaines tâches sans intervention humaine immédiate qu’à une indépendance complète par rapport aux décisions humaines.

    Avant de demander qui décide, il faut savoir qui conduit

    La classification développée par SAE International distingue six niveaux d’automatisation, de 0 à 5.

    NiveauFonction généraleRôle humain
    0Aides ponctuelles ou avertissements.Le conducteur réalise la conduite.
    1Assistance soit à la direction, soit à l’accélération et au freinage.Le conducteur conduit et surveille.
    2Assistance simultanée à la direction et à l’accélération ou au freinage.Le conducteur demeure responsable de la surveillance et doit pouvoir intervenir.
    3Le système effectue la tâche dynamique de conduite dans certaines conditions.L’utilisateur doit pouvoir reprendre la conduite lorsque le système le demande.
    4Le système effectue la conduite et peut gérer certaines situations de repli dans son domaine de fonctionnement.Aucun conducteur humain n’est nécessaire pendant le fonctionnement prévu du système dans ce domaine.
    5Automatisation complète de la conduite dans l’ensemble des conditions pour lesquelles un conducteur humain pourrait normalement conduire.La conduite ne nécessite pas d’intervention humaine.

    Cette distinction est fondamentale.

    Un véhicule équipé d’un régulateur de vitesse adaptatif et d’une assistance au maintien dans la voie n’est pas nécessairement un véhicule autonome au sens où le public pourrait l’entendre.

    Au Québec, la Société de l’assurance automobile du Québec rappelle que les systèmes généralement présents dans les véhicules actuels correspondent surtout aux niveaux 1 et 2 et que, dans ces situations, le conducteur demeure responsable de la conduite et de la surveillance de l’environnement routier.

    Qu’est-ce qu’une « décision » pour un véhicule automatisé ?

    Pour comprendre le contrôle, il faut également décomposer ce que nous appelons une décision.

    Un système automatisé peut devoir accomplir plusieurs opérations successives.

    1. Percevoir

    Des caméras, radars, lidars ou autres capteurs peuvent fournir des informations sur l’environnement.

    Le système peut tenter de détecter :

    • les lignes de la chaussée ;
    • les véhicules ;
    • les piétons ;
    • les cyclistes ;
    • les panneaux ;
    • les feux de circulation ;
    • les obstacles ;
    • la géométrie de la route.

    2. Interpréter

    Détecter un objet ne suffit pas.

    Le système doit également déterminer ce qu’il représente ou, à tout le moins, comment il doit être traité.

    Un objet situé près de la chaussée est-il immobile ?

    Se dirige-t-il vers la voie ?

    Existe-t-il un risque de collision ?

    3. Prévoir

    Le système peut ensuite tenter d’anticiper l’évolution de la situation.

    Le véhicule devant ralentit-il ?

    Le cycliste pourrait-il se déplacer latéralement ?

    Le piéton pourrait-il entrer dans la chaussée ?

    4. Planifier et agir

    Le véhicule doit finalement sélectionner une réponse compatible avec ses capacités :

    • maintenir sa trajectoire ;
    • réduire sa vitesse ;
    • freiner ;
    • modifier sa trajectoire ;
    • s’immobiliser ;
    • demander au conducteur de reprendre la maîtrise ;
    • adopter une condition de risque minimal lorsque le système ne peut plus poursuivre normalement.

    Transport Canada regroupe notamment plusieurs de ces fonctions sous le concept de détection et réponse aux objets et événements.

    La « décision » du véhicule est donc le résultat d’une chaîne technique complexe plutôt qu’un instant de réflexion comparable à celui d’un humain.

    La machine prend parfois la décision immédiate, mais l’humain demeure présent en amont

    Lorsqu’un système automatisé déclenche un freinage sans intervention humaine, il est possible de dire que le système a pris la décision opérationnelle immédiate.

    Mais cette décision ne naît pas dans le vide.

    Des humains ont préalablement participé à la définition :

    • des données utilisées pour développer ou valider le système ;
    • des types de capteurs ;
    • des critères de détection ;
    • des marges de sécurité ;
    • des comportements acceptables ;
    • des procédures de repli ;
    • des limites d’utilisation du système ;
    • des méthodes de test et de validation.

    Dans certains systèmes faisant appel à l’apprentissage automatique, le comportement observé n’est pas nécessairement le résultat d’une règle écrite individuellement par un ingénieur pour chaque situation possible.

    Cela ne signifie toutefois pas que le système devient indépendant de toute gouvernance humaine.

    Les humains continuent notamment à déterminer les objectifs du système, son architecture, ses données, ses critères de validation, ses limites de déploiement et les conditions dans lesquelles son utilisation sera autorisée.

    Le domaine de conception opérationnelle : une frontière invisible

    Une notion particulièrement importante dans la conduite automatisée est celle du domaine de conception opérationnelle, souvent désigné par l’acronyme anglais ODD (Operational Design Domain).

    L’ODD définit les conditions dans lesquelles un système automatisé est conçu pour fonctionner.

    Ces limites peuvent concerner notamment :

    • le type de route ;
    • la zone géographique ;
    • la vitesse ;
    • les conditions météorologiques ;
    • la visibilité ;
    • la présence ou l’absence de certaines infrastructures ;
    • certaines conditions de circulation.

    Un système peut donc être capable de conduire seul sur une autoroute bien cartographiée par temps favorable sans nécessairement pouvoir fonctionner sur une route rurale enneigée pendant une tempête.

    Cela change profondément la question du contrôle.

    Le véritable enjeu n’est plus seulement :

    « Le véhicule peut-il conduire seul ? »

    Il devient :

    « Dans quelles circonstances est-il autorisé et techniquement capable de le faire ? »

    Un exemple : un cycliste apparaît devant le véhicule

    Imaginons un véhicule automatisé circulant dans une rue urbaine.

    Un cycliste se déplace près de la bordure.

    Le système pourrait devoir :

    1. détecter le cycliste ;
    2. évaluer sa position et sa vitesse ;
    3. estimer sa trajectoire possible ;
    4. déterminer la marge latérale disponible ;
    5. observer les véhicules venant en sens inverse ;
    6. choisir de maintenir sa vitesse, ralentir, freiner ou attendre avant de dépasser.

    La réponse finale semble appartenir au véhicule.

    Pourtant, plusieurs décisions humaines existent derrière cette action.

    Quel niveau d’incertitude doit provoquer un ralentissement ?

    Quelle marge doit être conservée ?

    Comment le système doit-il réagir lorsqu’il ne peut pas classifier correctement un objet ?

    À partir de quel moment l’incertitude devient-elle suffisamment grande pour que le véhicule s’arrête ?

    Ces questions relèvent de la conception, de la validation, des normes et de la réglementation autant que du logiciel exécutant la manœuvre.

    Le problème particulier du niveau 3 : reprendre le contrôle

    Le niveau 3 introduit une situation particulièrement délicate.

    Pendant certaines périodes, le système peut effectuer la totalité de la tâche dynamique de conduite. Cependant, lorsque ses limites sont atteintes, il peut demander à l’utilisateur de reprendre la maîtrise du véhicule.

    Le contrôle peut donc passer de la machine à l’être humain.

    Mais cette transition soulève une difficulté humaine importante.

    Une personne qui n’a pas activement surveillé chaque seconde de la conduite doit parfois reconstruire rapidement la situation :

    • où sommes-nous ?
    • quelle est notre vitesse ?
    • quels véhicules nous entourent ?
    • pourquoi le système demande-t-il une intervention ?
    • quel danger est présent ?
    • quelle manœuvre faut-il effectuer ?

    La question ne concerne donc pas seulement la capacité technique de transférer le volant.

    Elle concerne aussi la capacité cognitive de l’humain à retrouver suffisamment rapidement une représentation correcte de la situation.

    C’est pourquoi les interfaces humain-machine, les avertissements et les stratégies de repli occupent une place importante dans l’évaluation de la sécurité des systèmes automatisés.

    Quand personne ne peut reprendre le volant

    Aux niveaux d’automatisation plus élevés, le système doit pouvoir gérer certaines défaillances sans dépendre d’une intervention immédiate du conducteur.

    Il peut notamment être nécessaire d’atteindre ce que les organismes spécialisés appellent une condition de risque minimal.

    Selon la situation, cela peut signifier ralentir ou immobiliser le véhicule de manière contrôlée lorsque le trajet ne peut plus être poursuivi de façon suffisamment sûre.

    Le contrôle ne consiste donc pas seulement à savoir accélérer, freiner et tourner.

    Un système automatisé doit aussi être capable de reconnaître, dans certaines limites, qu’il ne devrait plus continuer normalement.

    Cette faculté représente l’un des éléments fondamentaux de la sécurité d’un véhicule fortement automatisé.

    Et l’opérateur à distance ?

    Un autre acteur peut parfois intervenir : l’humain situé à distance.

    Transport Canada distingue notamment l’assistance à distance de la conduite humaine conventionnelle.

    Dans certaines architectures, une personne située dans un centre d’opérations peut fournir des informations ou des conseils lorsqu’un véhicule rencontre une situation qu’il ne parvient pas à gérer normalement.

    Il faut toutefois éviter de supposer que tous les véhicules autonomes sont constamment « conduits » par quelqu’un depuis un bureau.

    Le rôle de l’opérateur dépend du système considéré.

    Il peut parfois superviser une flotte ou contribuer à résoudre une situation exceptionnelle sans nécessairement commander directement chaque mouvement du véhicule.

    La cybersécurité ajoute une nouvelle dimension au contrôle

    Plus les véhicules reposent sur des logiciels, des communications et des systèmes connectés, plus la question du contrôle doit également intégrer la cybersécurité.

    Un système automatisé sécuritaire ne doit pas seulement bien réagir aux piétons, aux véhicules et aux conditions routières.

    Il doit aussi être protégé contre certaines défaillances ou interventions informatiques susceptibles d’altérer son fonctionnement.

    Transport Canada recommande notamment aux organisations de développer des moyens permettant :

    • d’identifier les risques de cybersécurité ;
    • de protéger les systèmes du véhicule ;
    • de détecter et surveiller les événements de cybersécurité ;
    • d’y répondre ;
    • de récupérer de manière sécuritaire après un incident.

    Avec un véhicule automatisé, la question « qui contrôle le véhicule ? » comporte donc aussi une dimension informatique.

    Le fameux dilemme : qui le véhicule doit-il sauver ?

    Les discussions sur les véhicules autonomes reviennent souvent à une variante du célèbre « dilemme du tramway ».

    Si une collision devenait impossible à éviter, le véhicule devrait-il protéger son occupant ou un piéton ?

    Devrait-il choisir entre deux groupes de personnes ?

    Ces questions sont intéressantes sur le plan philosophique, mais elles peuvent donner une image trop simplifiée du problème réel de la sécurité automatisée.

    Dans la pratique, l’objectif principal de conception consiste d’abord à empêcher que le système se retrouve dans une telle situation :

    • détecter les dangers suffisamment tôt ;
    • maintenir des marges de sécurité ;
    • adapter la vitesse ;
    • prévoir les comportements possibles des autres usagers ;
    • freiner lorsqu’un risque devient important ;
    • préserver autant que possible une situation contrôlable.

    Un véhicule automatisé ne devrait donc pas être imaginé comme un juge qui attribue, en quelques millisecondes, une valeur différente aux vies humaines.

    La véritable question éthique se trouve largement en amont :

    quelles règles de sécurité, quelles priorités de conception et quels niveaux de risque une société considère-t-elle acceptables ?

    Qui est responsable lorsqu’une décision produit un accident ?

    Il faut distinguer contrôle opérationnel et responsabilité juridique.

    Le fait qu’un logiciel ait commandé le freinage ou la direction au moment d’un événement ne permet pas, à lui seul, de déterminer juridiquement qui en est responsable.

    Selon le contexte, plusieurs éléments pourraient devoir être examinés :

    • le niveau d’automatisation utilisé ;
    • les obligations du conducteur ou de l’utilisateur ;
    • le respect des conditions d’utilisation du système ;
    • le fonctionnement du véhicule ;
    • une éventuelle défaillance matérielle ou logicielle ;
    • la conception du système ;
    • la maintenance ;
    • les règles applicables dans la juridiction concernée ;
    • les conditions particulières d’un projet pilote ou d’une exploitation commerciale.

    Il serait donc imprudent d’affirmer que le constructeur devient automatiquement responsable dès qu’un système automatisé conduit le véhicule, ou qu’un occupant demeure automatiquement responsable de toute décision de la machine.

    Ces questions relèvent du droit, de l’assurance, de la réglementation et des faits propres à chaque situation.

    Le présent texte vise à expliquer les enjeux généraux et ne constitue pas un avis juridique.

    Au Canada, le contrôle réglementaire est lui aussi partagé

    La gouvernance des véhicules automatisés illustre particulièrement bien le principe de responsabilité partagée.

    Au Canada, le gouvernement fédéral joue notamment un rôle dans l’établissement et l’application des normes de sécurité applicables aux véhicules fabriqués ou importés.

    Les provinces et territoires interviennent notamment dans plusieurs aspects liés à l’utilisation routière :

    • permis de conduire ;
    • immatriculation ;
    • règles de circulation ;
    • assurance et responsabilité selon leurs régimes respectifs ;
    • infrastructures et exploitation routière.

    Les municipalités peuvent également intervenir dans l’aménagement local, la circulation, le transport collectif et certaines règles relevant de leurs compétences.

    Le contrôle du véhicule automatisé est donc technique, mais son déploiement est également institutionnel.

    La situation au Québec

    En 2026, le Québec conserve un cadre prudent pour la circulation des véhicules possédant des niveaux élevés d’automatisation.

    Selon les informations publiées par le gouvernement du Québec, les véhicules autonomes de niveaux 3, 4 et 5 ne peuvent généralement pas circuler librement sur le réseau routier québécois.

    Deux voies principales permettent cependant leur circulation dans certaines circonstances :

    • un véhicule de niveau 3 dont la vente a été autorisée par Transports Canada peut circuler dans les conditions applicables ;
    • un véhicule de niveau 3 ou supérieur peut être utilisé dans le cadre d’un projet pilote autorisé par le ministère des Transports et de la Mobilité durable.

    Depuis 2018, plusieurs expérimentations de minibus automatisés ont notamment été réalisées au Québec, dont à Candiac et dans certains secteurs de Montréal.

    Ces projets ne servent pas uniquement à vérifier si le véhicule peut suivre une route.

    Ils permettent aussi d’étudier sa cohabitation avec les piétons, les cyclistes et les autres véhicules, ainsi que les adaptations réglementaires qui pourraient éventuellement devenir nécessaires.

    La route réelle demeure beaucoup plus complexe qu’un scénario informatique

    La conduite comporte une multitude de situations difficiles à reproduire parfaitement.

    Au Québec, un système peut notamment être confronté à :

    • de la neige recouvrant partiellement les lignes de rive ;
    • des bancs de neige modifiant la visibilité ;
    • des panneaux temporairement cachés ;
    • des travailleurs routiers donnant des indications gestuelles ;
    • un véhicule d’urgence ;
    • un cycliste contournant un obstacle ;
    • un piéton hésitant au bord de la chaussée ;
    • un véhicule effectuant une manœuvre imprévisible ;
    • une zone de travaux temporaire ;
    • une chaussée dont l’adhérence varie rapidement.

    L’enjeu n’est donc pas seulement de reconnaître des objets.

    Il faut comprendre suffisamment la situation pour produire une réponse compatible avec la sécurité.

    Le conducteur de demain devra peut-être apprendre une nouvelle compétence : savoir quand ne pas faire confiance

    L’automatisation pourrait modifier profondément l’enseignement de la conduite.

    Traditionnellement, on apprend à un conducteur à observer, anticiper et agir.

    Avec les systèmes d’assistance et d’automatisation, une compétence supplémentaire devient progressivement importante :

    comprendre ce que le système sait faire, mais surtout reconnaître ce qu’il ne sait pas faire.

    Cette compétence implique notamment de connaître :

    • les limites des capteurs ;
    • les conditions d’utilisation ;
    • les avertissements du constructeur ;
    • les situations exigeant une intervention humaine ;
    • les risques associés à une confiance excessive dans l’automatisation.

    Le danger pourrait parfois provenir moins d’un système incapable que d’un humain qui lui attribue des capacités qu’il ne possède pas.

    Que pouvons-nous faire ?

    L’arrivée progressive de l’automatisation appelle plusieurs formes d’action.

    Pour les conducteurs

    • connaître précisément les fonctions réellement offertes par leur véhicule ;
    • lire les instructions du fabricant ;
    • ne pas confondre assistance à la conduite et conduite autonome ;
    • maintenir l’attention requise lorsque le système exige une supervision humaine.

    Pour les éducateurs

    • enseigner les limites des aides à la conduite autant que leurs avantages ;
    • développer une compréhension du partage du contrôle entre humain et machine ;
    • faire comprendre qu’un système performant peut tout de même rencontrer des situations qu’il ne peut interpréter correctement.

    Pour les fabricants et développeurs

    • définir clairement les limites opérationnelles ;
    • valider les systèmes dans des conditions représentatives ;
    • concevoir des interfaces compréhensibles ;
    • prévoir des mécanismes de repli ;
    • maintenir des mesures robustes de cybersécurité.

    Pour les institutions

    • encadrer progressivement le déploiement ;
    • documenter les résultats des expérimentations ;
    • adapter la réglementation lorsque les connaissances le justifient ;
    • favoriser la transparence et l’information du public ;
    • clarifier progressivement les responsabilités des différents acteurs.

    Conclusion

    Dans un véhicule automatisé, demander « qui contrôle réellement la décision ? » conduit à une réponse étonnante :

    le contrôle peut être distribué.

    À certains niveaux d’automatisation, le conducteur demeure celui qui conduit et surveille.

    À d’autres niveaux, le système peut prendre en charge la tâche dynamique de conduite dans certaines conditions.

    Mais derrière la décision instantanée de la machine demeurent des choix humains : ceux des ingénieurs, des concepteurs, des fabricants, des exploitants, des autorités réglementaires et de la société qui détermine les règles dans lesquelles cette technologie peut être utilisée.

    Le véhicule peut décider de freiner.

    Mais quelqu’un a dû définir pourquoi, quand et dans quelles limites il pouvait le faire.

    La véritable transformation provoquée par l’automatisation n’est donc peut-être pas la disparition de la responsabilité humaine.

    Elle pourrait plutôt être son déplacement.

    Hier, le contrôle se trouvait presque entièrement entre les mains du conducteur.

    Demain, il pourrait être réparti entre l’humain, la machine et les organisations qui construisent l’environnement dans lequel tous deux doivent fonctionner.

    Comprendre cette nouvelle répartition sera probablement aussi important que comprendre la technologie elle-même.

    Références et sources

    • Transport Canada, Canada’s Safety Framework for Connected and Automated Vehicles 2.0. Cadre canadien concernant la sécurité, la réglementation, les essais et le déploiement des véhicules connectés et automatisés. Transport Canada.
    • Transport Canada, Connected and automated vehicle safety: what you need to know. Présentation des niveaux d’automatisation, des responsabilités gouvernementales et des ressources canadiennes en matière de sécurité. Transport Canada.
    • Transport Canada, Guidelines for Testing Automated Driving Systems in Canada, Version 2.0. Directives concernant notamment le domaine de conception opérationnelle, la détection et la réponse aux objets et événements, les mécanismes de repli et les opérations à distance. Transport Canada.
    • Transport Canada, Safety Assessment for Automated Driving Systems in Canada. Outil d’évaluation portant notamment sur les systèmes automatisés des niveaux 3 à 5, leur domaine opérationnel, leur capacité de perception, leurs interfaces et leurs stratégies de sécurité. Transport Canada.
    • Transport Canada, Vehicle Cyber Security. Principes et ressources relatifs à la gestion des risques de cybersécurité touchant les véhicules connectés et automatisés. Transport Canada.
    • Société de l’assurance automobile du Québec, Systèmes d’aide à la conduite. Présentation des niveaux d’automatisation et rappel du rôle du conducteur lorsque des systèmes d’assistance sont utilisés. SAAQ.
    • Société de l’assurance automobile du Québec, Véhicule autonome. Information concernant l’encadrement et l’expérimentation des véhicules autonomes au Québec. SAAQ.
    • Gouvernement du Québec, Circulation des véhicules autonomes sur le réseau routier. Règles applicables à la circulation des véhicules autonomes de niveaux 3 à 5 et conditions d’exception. Gouvernement du Québec.
    • Gouvernement du Québec, Projets d’expérimentation de véhicules autonomes. Présentation des expérimentations réalisées au Québec depuis 2018. Gouvernement du Québec.
    • National Highway Traffic Safety Administration, Automated Vehicle Safety et Driver Assistance Technologies. Présentation des différents niveaux d’automatisation et de la répartition de la tâche de conduite entre humain et système. NHTSA.

    Nous sommes tous responsables de notre conduite parce que la route, elle, ne pardonne pas l’ignorance !

    Si tu conduis aujourd’hui, c’est parce que d’autres ont payé le prix hier !

    Observer. Comprendre. Transmettre.
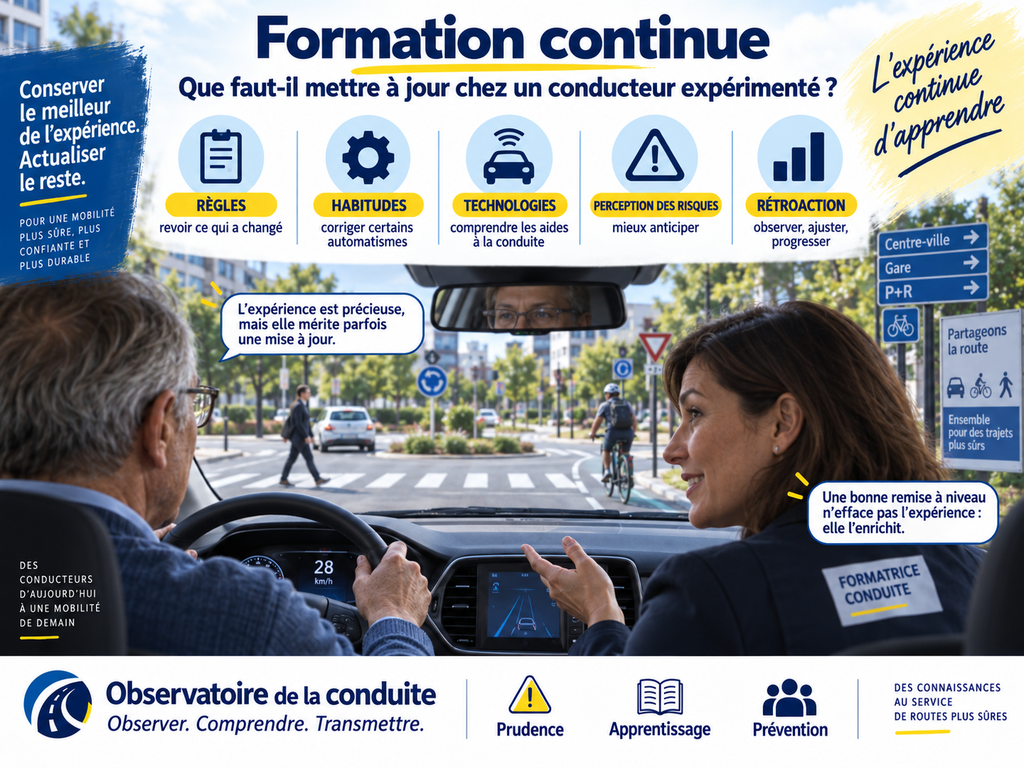
  • Formation continue : que faut-il mettre à jour chez un conducteur expérimenté ?

    Un conducteur obtient son permis, conduit pendant dix, vingt, trente ou quarante ans et accumule parfois plusieurs centaines de milliers de kilomètres.

    Cette expérience possède une véritable valeur.

    Avec le temps, certaines opérations deviennent plus fluides. Le conducteur reconnaît plus rapidement certaines situations, maîtrise davantage son véhicule et développe une bibliothèque considérable d’expériences lui permettant parfois d’anticiper ce qui pourrait arriver.

    Mais une question mérite d’être posée :

    ce que nous avons appris au moment d’obtenir notre permis suffit-il nécessairement pour conduire efficacement plusieurs décennies plus tard?

    La route change.

    Les véhicules changent.

    Les règles évoluent.

    Les technologies se multiplient.

    Les connaissances sur les facteurs humains progressent.

    Et le conducteur lui-même change avec le temps.

    La formation continue ne devrait donc pas être comprise comme la remise en question de toute l’expérience acquise.

    Elle peut plutôt être considérée comme une mise à jour : conserver ce qui fonctionne, corriger certaines habitudes devenues moins appropriées et intégrer ce que les connaissances, les véhicules et l’environnement routier ont ajouté depuis la formation initiale.

    Expérience ne signifie pas compétence figée

    Une compétence complexe n’est pas un objet que l’on acquiert une fois pour toutes.

    Elle évolue avec la pratique, les situations rencontrées et les informations disponibles.

    En conduite, l’expérience favorise l’automatisation de nombreuses tâches.

    Un conducteur expérimenté n’a généralement plus besoin de réfléchir consciemment à chaque mouvement nécessaire pour maintenir sa voie, utiliser les pédales ou effectuer certaines manœuvres courantes.

    Cette automatisation constitue un avantage important : elle libère des ressources attentionnelles pour observer l’environnement et prendre des décisions.

    Mais l’automatisation possède aussi une contrepartie.

    Une habitude répétée suffisamment longtemps peut continuer d’être exécutée même lorsqu’une meilleure méthode existe.

    Une vérification peut devenir plus rapide.

    Une distance de sécurité peut progressivement diminuer.

    Une façon de prendre un virage, d’aborder une intersection ou de vérifier un angle mort peut s’installer sans avoir été réévaluée depuis des années.

    Le conducteur expérimenté possède donc deux patrimoines :

    • une accumulation d’expériences utiles;
    • et une accumulation possible d’habitudes qui n’ont pas toutes été réexaminées.

    La formation continue devrait travailler avec les deux.

    L’expérience améliore certaines capacités… sans les rendre parfaites

    La perception des dangers constitue un bon exemple.

    Les conducteurs expérimentés sont généralement meilleurs que les conducteurs novices pour reconnaître certaines situations potentiellement dangereuses.

    Mais cela ne signifie pas que cette capacité atteint automatiquement son niveau maximal après plusieurs années de conduite.

    Une étude menée auprès de conducteurs d’âge moyen possédant une grande expérience a montré qu’ils pouvaient encore améliorer leur performance à un test de perception des dangers après seulement une courte intervention vidéo. Les chercheurs ont également constaté que l’évaluation que ces conducteurs faisaient de leurs propres capacités ne correspondait pas nécessairement à leur performance objective.

    Une méta-analyse publiée en 2024, portant sur 57 études consacrées à l’entraînement à la perception des dangers chez différents usagers, a conclu que ce type de formation pouvait produire des améliorations mesurables, particulièrement lorsque les participants étaient activement engagés dans l’exercice.

    Ces résultats suggèrent une idée importante :

    l’expérience développe des compétences, mais elle n’élimine pas nécessairement tout potentiel d’apprentissage.

    Première mise à jour : les règles et l’environnement réglementaire

    Le conducteur expérimenté possède souvent une connaissance fonctionnelle des règles de circulation.

    Mais plusieurs décennies peuvent séparer l’obtention du permis de la conduite actuelle.

    Pendant cette période, certaines règles peuvent être modifiées, de nouvelles obligations peuvent apparaître et la place accordée à certains usagers peut évoluer.

    Au Québec, le Code de la sécurité routière a connu de nombreuses modifications au fil des années.

    Par exemple, l’adoption en 2024 de mesures découlant du Plan d’action en sécurité routière 2023-2028 a notamment renforcé certaines dispositions concernant la protection des usagers vulnérables.

    Un conducteur expérimenté peut donc parfaitement connaître les règles qu’on lui a enseignées autrefois sans nécessairement connaître chacune des modifications survenues depuis.

    Une formation continue utile devrait notamment permettre de revoir :

    • les règles qui ont changé depuis l’obtention du permis;
    • les nouvelles formes de signalisation ou d’aménagement;
    • les obligations envers les piétons et les cyclistes;
    • les règles entourant les distractions;
    • les changements concernant les sanctions ou certaines manœuvres;
    • et les pratiques recommandées lorsque les connaissances ont évolué.

    Il ne s’agit pas de refaire intégralement un cours de conduite.

    Il s’agit de repérer ce qui a changé.

    Deuxième mise à jour : apprendre à lire les nouveaux environnements routiers

    La route elle-même évolue.

    Les conducteurs doivent aujourd’hui composer avec des aménagements qui pouvaient être moins fréquents, voire inexistants, lorsqu’ils ont obtenu leur permis :

    • davantage de voies cyclables;
    • des intersections réaménagées;
    • des mesures d’apaisement de la circulation;
    • des traversées piétonnes mieux identifiées;
    • des voies réservées;
    • des carrefours giratoires;
    • des environnements où plusieurs modes de déplacement sont réunis.

    L’expérience acquise dans un environnement donné ne se transfère pas toujours automatiquement à un nouvel aménagement.

    Une formation continue peut donc servir non seulement à rappeler des règles, mais à expliquer la logique des nouvelles configurations.

    Comprendre pourquoi une infrastructure est conçue d’une certaine façon aide souvent davantage que simplement mémoriser ce qu’il faut faire.

    Troisième mise à jour : les angles morts et l’observation

    La vérification visuelle constitue un exemple intéressant d’habitude susceptible de devenir automatique.

    Avec le temps, un conducteur peut finir par avoir l’impression de savoir exactement ce que montrent ses rétroviseurs.

    Pourtant, les véhicules ont changé.

    Leur hauteur, la largeur des piliers de pare-brise, la position de conduite et la forme de la carrosserie influencent les zones qui demeurent invisibles.

    La SAAQ rappelle que tous les véhicules possèdent des angles morts et qu’un piéton, un cycliste ou un motocycliste peut parfois être entièrement dissimulé dans certaines zones.

    Les systèmes électroniques de surveillance des angles morts peuvent aider, mais ils ne remplacent pas nécessairement une vérification visuelle appropriée.

    Une mise à jour peut donc concerner des comportements extrêmement simples :

    • revoir le réglage des rétroviseurs;
    • vérifier la qualité réelle des mouvements de tête;
    • comprendre les angles morts propres au véhicule actuel;
    • revoir les vérifications avant un changement de voie;
    • et porter une attention particulière aux usagers vulnérables lors des virages.

    Quatrième mise à jour : les technologies d’aide à la conduite

    C’est probablement l’un des changements les plus importants des dernières années.

    De nombreux véhicules disposent maintenant de systèmes électroniques qui peuvent :

    • surveiller les angles morts;
    • avertir d’un risque de collision;
    • freiner automatiquement dans certaines circonstances;
    • aider à maintenir le véhicule dans sa voie;
    • adapter la vitesse au véhicule qui précède;
    • détecter une circulation transversale lors d’une marche arrière;
    • aider au stationnement;
    • ou surveiller certains comportements du conducteur.

    Transport Canada et la SAAQ insistent toutefois sur une distinction fondamentale :

    ces systèmes assistent le conducteur; ils ne remplacent pas le conducteur.

    Les capacités, les limites, les conditions d’activation et même les noms commerciaux peuvent varier d’un constructeur à l’autre.

    Un conducteur peut donc posséder trente années d’expérience et se retrouver débutant face au fonctionnement de son nouveau véhicule.

    Il doit apprendre :

    • ce que le système détecte;
    • ce qu’il ne détecte pas;
    • dans quelles conditions il fonctionne;
    • comment il avertit le conducteur;
    • quand il peut se désactiver;
    • et comment reprendre immédiatement le contrôle lorsque cela devient nécessaire.

    Une technologie mal comprise peut créer un faux sentiment de sécurité.

    À l’inverse, une technologie bien comprise peut devenir une couche supplémentaire de prévention.

    Changer de véhicule peut nécessiter une petite « nouvelle formation »

    Cette idée mérite d’être prise au sérieux.

    Changer de véhicule ne consiste plus uniquement à s’habituer à un volant, à des pédales et à des dimensions différentes.

    Deux véhicules récents peuvent réagir différemment lorsqu’ils détectent un marquage routier, un obstacle ou un véhicule dans une zone latérale.

    Le régulateur de vitesse adaptatif peut fonctionner différemment.

    L’assistance au maintien dans la voie peut intervenir plus ou moins fortement.

    Certains avertissements peuvent être sonores, visuels ou tactiles.

    Des fonctions peuvent être activées ou désactivées dans les menus.

    Transport Canada recommande d’ailleurs aux conducteurs de connaître les technologies équipant leur véhicule, notamment en consultant le manuel du propriétaire ou les renseignements du constructeur.

    La formation continue pourrait donc commencer dans un endroit auquel on ne pense presque jamais :

    le véhicule lui-même.

    Cinquième mise à jour : les connaissances sur les facteurs humains

    Les connaissances scientifiques sur la conduite ont également progressé.

    Nous comprenons mieux aujourd’hui certaines limites liées à :

    • l’attention;
    • la distraction;
    • la fatigue;
    • la perception;
    • la charge cognitive;
    • la consommation d’alcool ou de drogues;
    • certains médicaments;
    • et la tendance humaine à surestimer parfois ses propres capacités.

    Un conducteur expérimenté peut donc bénéficier d’informations qui ne faisaient pas nécessairement partie de sa formation initiale.

    La fatigue en fournit un exemple.

    La SAAQ indique qu’entre 2020 et 2024, la fatigue a été associée à environ le quart des accidents mortels au Québec et à environ le quart des accidents ayant causé des blessures ou des décès.

    Or certaines croyances demeurent répandues : ouvrir une fenêtre, augmenter le volume de la radio ou tenter de « tenir encore quelques kilomètres ».

    Une mise à jour des connaissances peut aider à distinguer ce qui donne momentanément l’impression de rester éveillé de ce qui contribue réellement à restaurer suffisamment la vigilance.

    Sixième mise à jour : l’évaluation de ses propres capacités

    Avec l’expérience apparaît généralement une plus grande confiance.

    Cette confiance est souvent justifiée.

    Mais elle peut également rendre certaines habitudes plus difficiles à remettre en question.

    Une étude consacrée à des conducteurs très expérimentés a montré un résultat particulièrement intéressant : leur propre évaluation de leur capacité à percevoir les dangers ne correspondait pas nécessairement à leur performance mesurée.

    Autrement dit, conduire depuis longtemps ne garantit pas que l’on puisse identifier avec précision les domaines dans lesquels une amélioration serait encore possible.

    Cela ne signifie pas que le conducteur expérimenté manque de jugement.

    Cela rappelle plutôt une caractéristique générale de l’être humain :

    nous ne sommes pas toujours les meilleurs observateurs de nos propres automatismes.

    C’est précisément là que le regard extérieur peut devenir utile.

    La rétroaction est probablement plus utile que le simple rappel

    Dire à quelqu’un :

    « Voici les règles que vous connaissez probablement déjà »

    n’a pas nécessairement beaucoup d’effet.

    La recherche sur la remise à niveau des conducteurs suggère une différence importante entre une formation purement théorique et une intervention comportant de la pratique et une rétroaction individualisée.

    Une revue systématique portant sur les programmes destinés aux conducteurs plus âgés a conclu que les approches personnalisées pouvaient améliorer les connaissances, la perception de ses propres capacités et certaines performances au volant.

    Une étude randomisée australienne a comparé un simple rappel des règles à une intervention ajoutant deux séances de conduite personnalisées. Les conducteurs ayant bénéficié de la pratique et de la rétroaction ont davantage réduit certaines erreurs critiques.

    La NHTSA arrive à une conclusion semblable dans son analyse des programmes disponibles : les formations combinant contenu théorique et rétroaction individualisée en situation de conduite disposent de données plus favorables que les cours uniquement magistraux.

    L’idée est logique.

    Le conducteur expérimenté n’a pas nécessairement besoin qu’on lui explique comment conduire.

    Il peut davantage bénéficier de quelqu’un capable de lui montrer :

    « Voici ce que vous faites déjà très bien. Voici les deux ou trois habitudes qui pourraient être améliorées. »

    Formation continue ne signifie donc pas recommencer à zéro

    Une formation destinée à un conducteur expérimenté devrait probablement différer de celle d’un apprenti.

    L’apprenti construit encore ses routines.

    Le conducteur expérimenté en possède déjà.

    Il faut donc travailler à partir de ce qui existe.

    Une approche pourrait comprendre :

    1. une mise à jour ciblée des règles et connaissances;
    2. une révision des technologies du véhicule;
    3. quelques exercices de perception et d’anticipation;
    4. une courte observation de conduite;
    5. une rétroaction individualisée;
    6. et quelques objectifs précis plutôt qu’une longue liste de reproches.

    Cette approche transforme la formation en entretien des compétences plutôt qu’en nouvel examen.

    La perception des dangers mérite une place particulière

    Le conducteur peut parcourir des centaines de milliers de kilomètres sans rencontrer personnellement certaines situations rares mais extrêmement dangereuses.

    La formation permet alors d’exposer artificiellement la personne à une diversité de scénarios qu’elle ne pourrait raisonnablement accumuler par sa seule expérience.

    Les travaux consacrés à la perception des dangers utilisent notamment des vidéos dans lesquelles le conducteur doit reconnaître ou prédire le développement d’une situation critique.

    Une étude publiée en 2021 a même utilisé plusieurs heures d’images de situations réelles afin d’entraîner des conducteurs à anticiper les dangers. Les participants ont amélioré certaines mesures de perception et de prédiction des risques ainsi que leur distance de suivi.

    Une méta-analyse de 2024 conclut elle aussi que la perception des dangers demeure une compétence pouvant être entraînée.

    Le message pour la formation continue est important :

    on peut avoir beaucoup d’expérience sans avoir vécu toutes les situations dont il serait utile d’apprendre.

    Une compétence entraînée peut aussi s’estomper

    Une formation ponctuelle ne devrait toutefois pas être considérée comme une immunité permanente.

    Une étude consacrée à des conducteurs expérimentés a montré une amélioration de la prédiction des dangers immédiatement après une formation en ligne, mais une partie de cet avantage avait diminué six mois plus tard.

    Ce phénomène n’est pas surprenant.

    Une compétence rarement sollicitée ou explicitement travaillée peut perdre une partie de son efficacité.

    La formation continue pourrait donc être pensée moins comme un événement exceptionnel que comme de petites mises à jour espacées dans le temps.

    Faut-il alors imposer une formation périodique à tous les conducteurs?

    Les connaissances disponibles ne permettent pas de conclure simplement que tout conducteur devrait suivre à intervalles fixes un cours identique.

    Une revue de revues publiée en 2021 sur l’éducation routière a constaté que les formations pouvaient améliorer différents résultats intermédiaires — connaissances, performance ou perception de ses capacités — sans démontrer systématiquement une réduction des collisions ou des blessures.

    Les méthodes pédagogiques utilisées semblent jouer un rôle important.

    Une formation passive et générique peut donc avoir une efficacité limitée.

    À l’inverse, les données concernant l’entraînement actif, la perception des dangers, la rétroaction individualisée et certaines interventions ciblées sont plus encourageantes.

    La bonne question n’est peut-être donc pas :

    « Combien d’heures de cours faut-il imposer? »

    mais :

    « Quelle compétence mérite d’être actualisée chez cette personne, et quelle méthode est la plus appropriée pour le faire? »

    Quand une mise à jour pourrait-elle être particulièrement pertinente?

    Une formation de remise à niveau peut être utile à différents moments de la vie d’un conducteur.

    Par exemple :

    • après plusieurs années sans formation;
    • lors de l’acquisition d’un véhicule utilisant des technologies nouvelles;
    • après une longue interruption de conduite;
    • lorsque certains environnements routiers deviennent inconfortables;
    • à la suite de quasi-collisions répétées;
    • lorsqu’une nouvelle infrastructure ou de nouvelles règles sont introduites;
    • lorsqu’un conducteur souhaite volontairement faire vérifier certaines habitudes;
    • ou lorsqu’un changement physique ou fonctionnel nécessite de développer de nouvelles stratégies.

    Ces situations ne signifient pas nécessairement qu’un conducteur présente un problème.

    Elles constituent plutôt des moments où une mise à jour peut offrir une valeur particulière.

    La formation volontaire demeure peu utilisée

    Un paradoxe apparaît cependant.

    Alors que plusieurs recherches suggèrent que certains programmes de remise à niveau peuvent être utiles, relativement peu de conducteurs choisissent spontanément d’y participer.

    Une étude canadienne publiée en 2025 à partir de la cohorte Candrive a constaté que moins de 30 % des conducteurs âgés étudiés déclaraient avoir déjà suivi volontairement un cours de remise à niveau.

    Les discussions concernant la conduite avec des proches ou des professionnels étaient peu fréquentes, mais étaient associées à une plus grande probabilité d’avoir participé à une telle formation.

    La difficulté n’est donc peut-être pas seulement de créer de bonnes formations.

    Il faut aussi modifier la façon dont elles sont perçues.

    Pourquoi la remise à niveau est-elle parfois vécue comme une remise en question?

    Dans plusieurs domaines, la formation continue est considérée comme normale.

    Les professionnels actualisent leurs connaissances.

    Les pilotes s’entraînent.

    Les travailleurs apprennent de nouvelles procédures.

    Les technologies imposent régulièrement des mises à jour.

    En conduite automobile, demander une remise à niveau peut cependant être interprété comme :

    « On pense que je ne sais plus conduire. »

    Cette perception peut réduire l’adhésion.

    Une autre façon de présenter la démarche serait :

    « Vous possédez une expérience importante. Voyons ce qui a changé depuis votre formation et si certaines nouvelles stratégies peuvent encore enrichir cette expérience. »

    Le changement de perspective est considérable.

    Mettre à jour sans effacer l’expérience

    Une bonne formation continue ne devrait pas traiter un conducteur expérimenté comme un débutant.

    Elle devrait reconnaître ce qu’il sait déjà.

    Son expérience peut servir de point de départ.

    Les situations qu’il a vécues peuvent enrichir les échanges.

    Les bonnes habitudes peuvent être renforcées.

    Les automatismes moins efficaces peuvent être examinés sans jugement.

    Et les nouvelles connaissances peuvent être intégrées à une structure qui existe déjà.

    Cette approche est probablement plus compatible avec l’apprentissage des adultes que la simple répétition du cours initial.

    Un modèle possible de formation continue

    Sans prétendre constituer un programme officiel, une démarche de mise à jour pourrait s’articuler autour de quelques composantes complémentaires.

    1. Actualiser

    Présenter uniquement les modifications réglementaires, technologiques et environnementales réellement pertinentes.

    2. Observer

    Permettre au conducteur de voir ses habitudes telles qu’elles sont aujourd’hui plutôt que telles qu’il pense qu’elles sont.

    3. Comprendre

    Expliquer pourquoi une stratégie particulière augmente ou réduit une marge de sécurité.

    4. Expérimenter

    Tester une nouvelle façon de faire dans un environnement approprié.

    5. Recevoir une rétroaction

    Identifier quelques comportements précis plutôt qu’émettre un jugement global sur le conducteur.

    6. Consolider

    Répéter suffisamment certaines nouvelles stratégies pour qu’elles puissent progressivement remplacer les automatismes antérieurs.

    Le rôle du conducteur

    La formation continue commence probablement par une capacité particulièrement difficile :

    accepter que l’expérience n’empêche pas d’avoir encore quelque chose à apprendre.

    Cela peut signifier :

    • relire occasionnellement les informations officielles;
    • apprendre réellement le fonctionnement de son véhicule;
    • demander une rétroaction;
    • questionner certaines habitudes installées depuis longtemps;
    • tenir compte des changements dans ses propres capacités;
    • ou participer volontairement à une séance de perfectionnement lorsqu’un besoin apparaît.

    Le rôle des éducateurs

    Le défi pédagogique est différent de celui de la formation initiale.

    Dire simplement à un conducteur expérimenté qu’il « fait mal » quelque chose risque de provoquer une résistance compréhensible.

    Une approche plus productive consiste à partir de l’observation :

    « Voici ce qui se produit lorsque vous faites cette manœuvre. Voici ce que cette autre stratégie pourrait vous donner comme marge supplémentaire. Essayons-la. »

    L’objectif devient alors l’amélioration plutôt que la correction identitaire.

    Le conducteur n’est pas défini par son erreur.

    On travaille sur un comportement précis.

    Le rôle des institutions et de l’industrie

    La responsabilité ne peut pas reposer uniquement sur le conducteur.

    Les institutions peuvent faciliter l’accès à des informations claires concernant les changements réglementaires et les nouvelles pratiques.

    Les constructeurs automobiles doivent rendre les technologies de leurs véhicules suffisamment compréhensibles.

    Les concessionnaires peuvent jouer un rôle dans la présentation réelle des systèmes d’aide à la conduite au moment de la livraison d’un véhicule.

    Les organismes de formation peuvent développer des programmes de perfectionnement adaptés à des besoins précis plutôt que de reproduire intégralement la formation initiale.

    Les chercheurs peuvent continuer à déterminer quelles interventions produisent des changements durables et lesquelles améliorent seulement temporairement les connaissances.

    Que savons-nous?

    L’expérience constitue une ressource importante en conduite.

    Elle favorise notamment l’automatisation, la reconnaissance de situations et le développement de certaines capacités d’anticipation.

    Mais les recherches montrent également que même des conducteurs très expérimentés peuvent améliorer certaines habiletés, notamment la perception des dangers.

    Les données disponibles suggèrent que les formations actives, individualisées et accompagnées de rétroaction peuvent produire des améliorations plus intéressantes que la simple transmission passive d’informations dans plusieurs contextes.

    En revanche, améliorer des connaissances ou une performance à court terme ne signifie pas nécessairement que le programme réduira automatiquement le nombre de collisions.

    La prudence demeure donc nécessaire lorsqu’on évalue l’efficacité globale des programmes.

    Pourquoi est-ce important?

    Parce qu’un conducteur peut passer plusieurs décennies sans que personne observe de nouveau sa conduite dans une perspective pédagogique.

    Pendant ce temps :

    • ses habitudes évoluent;
    • son véhicule change;
    • les technologies changent;
    • les infrastructures changent;
    • les règles changent;
    • et les connaissances sur la sécurité routière progressent.

    L’expérience accumulée est donc précieuse.

    Mais elle ne constitue pas nécessairement une mise à jour automatique.

    Que pouvons-nous faire?

    Pour les conducteurs, considérer la remise à niveau comme un perfectionnement plutôt que comme un aveu d’incompétence.

    Pour les éducateurs, privilégier l’observation, l’explication, la pratique et la rétroaction personnalisée.

    Pour les constructeurs et vendeurs de véhicules, mieux expliquer les possibilités et les limites des technologies d’aide à la conduite.

    Pour les institutions, rendre accessibles des outils de mise à jour courts, ciblés et fondés sur les connaissances actuelles.

    Pour les chercheurs, continuer à mesurer non seulement ce que les participants apprennent immédiatement, mais ce qu’ils conservent dans le temps et ce qui se transfère réellement sur la route.

    Conclusion

    Un conducteur expérimenté n’a probablement pas besoin qu’on lui réenseigne continuellement comment démarrer, tourner ou stationner.

    Il possède déjà un savoir considérable.

    La formation continue pose une autre question :

    parmi tout ce que ce conducteur sait et fait depuis des années, qu’est-ce qui mérite aujourd’hui d’être conservé, actualisé, enrichi ou parfois corrigé?

    Certaines règles ont changé.

    De nouvelles infrastructures sont apparues.

    Les véhicules disposent maintenant de technologies inexistantes il y a quelques années.

    La recherche permet de mieux comprendre l’attention, la fatigue, la perception des dangers et les limites de l’autoévaluation.

    Et certaines habitudes répétées pendant des années peuvent mériter un nouveau regard.

    La formation continue ne devrait donc pas opposer expérience et apprentissage.

    Elle devrait les réunir.

    L’expérience nous apprend beaucoup de choses sur la route. La formation continue permet de vérifier si ce que nous avons appris hier demeure la meilleure façon de conduire aujourd’hui.


    Références et sources

    • Société de l’assurance automobile du Québec (SAAQ). Systèmes d’aide à la conduite. Informations sur les systèmes avancés d’aide à la conduite, leurs fonctions et leurs limites. https://saaq.gouv.qc.ca/securite-routiere/moyens-deplacement/auto/aide-conduite
    • Société de l’assurance automobile du Québec (SAAQ). Angles morts en auto. Recommandations concernant l’ajustement des rétroviseurs et les vérifications visuelles. https://saaq.gouv.qc.ca/securite-routiere/moyens-deplacement/auto/angles-morts
    • Société de l’assurance automobile du Québec (SAAQ). Fatigue au volant. Données et recommandations de prévention. https://saaq.gouv.qc.ca/securite-routiere/moyens-deplacement/auto/fatigue
    • Société de l’assurance automobile du Québec (SAAQ). (2024). Adoption d’un projet de loi sur la sécurité routière. Mesures découlant notamment du Plan d’action en sécurité routière 2023-2028. https://saaq.gouv.qc.ca/salle-presse/actualite/adoption-dun-projet-de-loi-sur-la-securite-routiere
    • Transports Canada. Technologies d’aide à la conduite. Informations sur le freinage d’urgence automatique, la surveillance des angles morts, l’assistance au maintien dans la voie et les autres systèmes avancés d’aide à la conduite. https://tc.canada.ca/fr/transport-routier/technologies-aide-conduite
    • Horswill, M. S., Taylor, K., Newnam, S., Wetton, M. & Hill, A. (2013). Even highly experienced drivers benefit from a brief hazard perception training intervention. Accident Analysis & Prevention, 52, 100-110. DOI : 10.1016/j.aap.2012.12.014.
    • Prabhakharan, P., Bennett, J. M., Hurden, A. & Crundall, D. (2024). The efficacy of hazard perception training and education: A systematic review and meta-analysis. Accident Analysis & Prevention, 202, 107554. DOI : 10.1016/j.aap.2024.107554.
    • Horswill, M. S. et coll. (2021). A thousand years of crash experience in three hours: An online hazard perception training course for drivers. Accident Analysis & Prevention, 152, 105969. DOI : 10.1016/j.aap.2020.105969.
    • Anstey, K. J., Eramudugolla, R., Kiely, K. M. & Price, J. (2018). Effect of tailored on-road driving lessons on driving safety in older adults: A randomised controlled trial. Accident Analysis & Prevention, 115, 1-10. DOI : 10.1016/j.aap.2018.02.016.
    • Sangrar, R. et coll. (2019). Older driver training programs: A systematic review of evidence aimed at improving behind-the-wheel performance. Journal of Safety Research, 71, 295-313.
    • Korner-Bitensky, N., Kua, A., von Zweck, C. & Van Benthem, K. (2009). Older driver retraining: an updated systematic review of evidence of effectiveness. Journal of Safety Research, 40(2), 105-111. DOI : 10.1016/j.jsr.2009.02.002.
    • Motlagh, A., Niksadat, N. et coll. (2021). Is driver education contributing towards road safety? A systematic review of systematic reviews. Journal of Injury and Violence Research, 13(1). DOI : 10.5249/jivr.v13i1.1592.
    • Ross, L. A. et coll. (2020). A systematic review and meta-analysis of older driver interventions. Accident Analysis & Prevention, 149, 105852. DOI : 10.1016/j.aap.2020.105852.
    • Étude canadienne issue de la cohorte Candrive (2025). Low uptake of driver refresher courses by older adults: An examination of potential explanatory variables using the Candrive cohort. Journal of Transport & Health, 42, 102043. DOI : 10.1016/j.jth.2025.102043.

    Nous sommes tous responsables de notre conduite parce que la route, elle, ne pardonne pas l’ignorance !

    Si tu conduis aujourd’hui, c’est parce que d’autres ont payé le prix hier !

    Observer. Comprendre. Transmettre.