
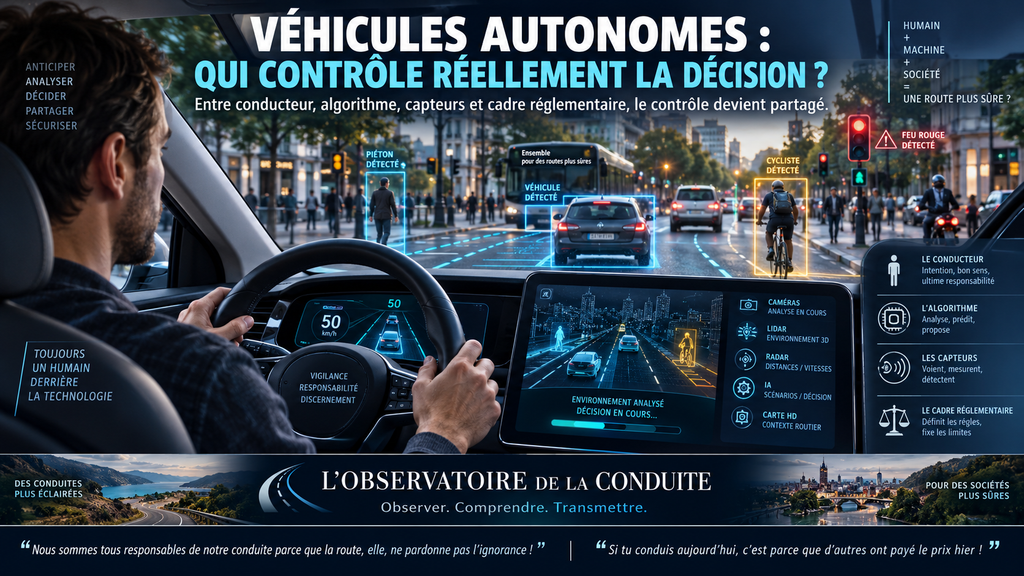
Lorsqu’un conducteur aperçoit un piéton, un cycliste, un véhicule arrêté ou une plaque de glace, une succession extrêmement rapide d’opérations se produit : percevoir, interpréter, anticiper, choisir puis agir.
Avec l’automatisation de la conduite, une partie de cette chaîne peut progressivement être confiée à la machine.
Le véhicule détecte son environnement à l’aide de différents capteurs. Des logiciels interprètent ensuite les informations recueillies, évaluent certaines situations et commandent éventuellement le freinage, l’accélération ou la direction.
Une question apparaît alors presque inévitablement :
lorsqu’un véhicule automatisé prend une décision sur la route, qui décide réellement ?
Le conducteur ?
Le véhicule ?
L’algorithme ?
Les ingénieurs qui l’ont conçu ?
Le constructeur ?
Un opérateur à distance ?
Ou encore les autorités qui ont déterminé les règles dans lesquelles ce système peut fonctionner ?
La réponse est moins simple qu’elle n’en a l’air, car le contrôle d’un véhicule automatisé peut être réparti entre plusieurs acteurs, à différents moments et à différents niveaux.
« Autonome » ne signifie pas nécessairement « indépendant »
Le terme véhicule autonome peut donner l’impression qu’un véhicule pense, comprend et décide de manière indépendante.
Ce n’est pas la meilleure façon de représenter le fonctionnement de ces technologies.
Un système automatisé fonctionne à l’intérieur de capacités, de règles, de contraintes et de conditions d’utilisation déterminées lors de sa conception et de son déploiement.
Transport Canada décrit notamment les véhicules automatisés comme utilisant une combinaison de capteurs, de contrôleurs, d’ordinateurs embarqués et de logiciels permettant au véhicule d’assumer certaines fonctions de conduite telles que la direction, le freinage, l’accélération et la surveillance de l’environnement.
L’autonomie correspond donc davantage à la capacité d’effectuer certaines tâches sans intervention humaine immédiate qu’à une indépendance complète par rapport aux décisions humaines.
Avant de demander qui décide, il faut savoir qui conduit
La classification développée par SAE International distingue six niveaux d’automatisation, de 0 à 5.
| Niveau | Fonction générale | Rôle humain |
|---|---|---|
| 0 | Aides ponctuelles ou avertissements. | Le conducteur réalise la conduite. |
| 1 | Assistance soit à la direction, soit à l’accélération et au freinage. | Le conducteur conduit et surveille. |
| 2 | Assistance simultanée à la direction et à l’accélération ou au freinage. | Le conducteur demeure responsable de la surveillance et doit pouvoir intervenir. |
| 3 | Le système effectue la tâche dynamique de conduite dans certaines conditions. | L’utilisateur doit pouvoir reprendre la conduite lorsque le système le demande. |
| 4 | Le système effectue la conduite et peut gérer certaines situations de repli dans son domaine de fonctionnement. | Aucun conducteur humain n’est nécessaire pendant le fonctionnement prévu du système dans ce domaine. |
| 5 | Automatisation complète de la conduite dans l’ensemble des conditions pour lesquelles un conducteur humain pourrait normalement conduire. | La conduite ne nécessite pas d’intervention humaine. |
Cette distinction est fondamentale.
Un véhicule équipé d’un régulateur de vitesse adaptatif et d’une assistance au maintien dans la voie n’est pas nécessairement un véhicule autonome au sens où le public pourrait l’entendre.
Au Québec, la Société de l’assurance automobile du Québec rappelle que les systèmes généralement présents dans les véhicules actuels correspondent surtout aux niveaux 1 et 2 et que, dans ces situations, le conducteur demeure responsable de la conduite et de la surveillance de l’environnement routier.
Qu’est-ce qu’une « décision » pour un véhicule automatisé ?
Pour comprendre le contrôle, il faut également décomposer ce que nous appelons une décision.
Un système automatisé peut devoir accomplir plusieurs opérations successives.
1. Percevoir
Des caméras, radars, lidars ou autres capteurs peuvent fournir des informations sur l’environnement.
Le système peut tenter de détecter :
- les lignes de la chaussée ;
- les véhicules ;
- les piétons ;
- les cyclistes ;
- les panneaux ;
- les feux de circulation ;
- les obstacles ;
- la géométrie de la route.
2. Interpréter
Détecter un objet ne suffit pas.
Le système doit également déterminer ce qu’il représente ou, à tout le moins, comment il doit être traité.
Un objet situé près de la chaussée est-il immobile ?
Se dirige-t-il vers la voie ?
Existe-t-il un risque de collision ?
3. Prévoir
Le système peut ensuite tenter d’anticiper l’évolution de la situation.
Le véhicule devant ralentit-il ?
Le cycliste pourrait-il se déplacer latéralement ?
Le piéton pourrait-il entrer dans la chaussée ?
4. Planifier et agir
Le véhicule doit finalement sélectionner une réponse compatible avec ses capacités :
- maintenir sa trajectoire ;
- réduire sa vitesse ;
- freiner ;
- modifier sa trajectoire ;
- s’immobiliser ;
- demander au conducteur de reprendre la maîtrise ;
- adopter une condition de risque minimal lorsque le système ne peut plus poursuivre normalement.
Transport Canada regroupe notamment plusieurs de ces fonctions sous le concept de détection et réponse aux objets et événements.
La « décision » du véhicule est donc le résultat d’une chaîne technique complexe plutôt qu’un instant de réflexion comparable à celui d’un humain.
La machine prend parfois la décision immédiate, mais l’humain demeure présent en amont
Lorsqu’un système automatisé déclenche un freinage sans intervention humaine, il est possible de dire que le système a pris la décision opérationnelle immédiate.
Mais cette décision ne naît pas dans le vide.
Des humains ont préalablement participé à la définition :
- des données utilisées pour développer ou valider le système ;
- des types de capteurs ;
- des critères de détection ;
- des marges de sécurité ;
- des comportements acceptables ;
- des procédures de repli ;
- des limites d’utilisation du système ;
- des méthodes de test et de validation.
Dans certains systèmes faisant appel à l’apprentissage automatique, le comportement observé n’est pas nécessairement le résultat d’une règle écrite individuellement par un ingénieur pour chaque situation possible.
Cela ne signifie toutefois pas que le système devient indépendant de toute gouvernance humaine.
Les humains continuent notamment à déterminer les objectifs du système, son architecture, ses données, ses critères de validation, ses limites de déploiement et les conditions dans lesquelles son utilisation sera autorisée.
Le domaine de conception opérationnelle : une frontière invisible
Une notion particulièrement importante dans la conduite automatisée est celle du domaine de conception opérationnelle, souvent désigné par l’acronyme anglais ODD (Operational Design Domain).
L’ODD définit les conditions dans lesquelles un système automatisé est conçu pour fonctionner.
Ces limites peuvent concerner notamment :
- le type de route ;
- la zone géographique ;
- la vitesse ;
- les conditions météorologiques ;
- la visibilité ;
- la présence ou l’absence de certaines infrastructures ;
- certaines conditions de circulation.
Un système peut donc être capable de conduire seul sur une autoroute bien cartographiée par temps favorable sans nécessairement pouvoir fonctionner sur une route rurale enneigée pendant une tempête.
Cela change profondément la question du contrôle.
Le véritable enjeu n’est plus seulement :
« Le véhicule peut-il conduire seul ? »
Il devient :
« Dans quelles circonstances est-il autorisé et techniquement capable de le faire ? »
Un exemple : un cycliste apparaît devant le véhicule
Imaginons un véhicule automatisé circulant dans une rue urbaine.
Un cycliste se déplace près de la bordure.
Le système pourrait devoir :
- détecter le cycliste ;
- évaluer sa position et sa vitesse ;
- estimer sa trajectoire possible ;
- déterminer la marge latérale disponible ;
- observer les véhicules venant en sens inverse ;
- choisir de maintenir sa vitesse, ralentir, freiner ou attendre avant de dépasser.
La réponse finale semble appartenir au véhicule.
Pourtant, plusieurs décisions humaines existent derrière cette action.
Quel niveau d’incertitude doit provoquer un ralentissement ?
Quelle marge doit être conservée ?
Comment le système doit-il réagir lorsqu’il ne peut pas classifier correctement un objet ?
À partir de quel moment l’incertitude devient-elle suffisamment grande pour que le véhicule s’arrête ?
Ces questions relèvent de la conception, de la validation, des normes et de la réglementation autant que du logiciel exécutant la manœuvre.
Le problème particulier du niveau 3 : reprendre le contrôle
Le niveau 3 introduit une situation particulièrement délicate.
Pendant certaines périodes, le système peut effectuer la totalité de la tâche dynamique de conduite. Cependant, lorsque ses limites sont atteintes, il peut demander à l’utilisateur de reprendre la maîtrise du véhicule.
Le contrôle peut donc passer de la machine à l’être humain.
Mais cette transition soulève une difficulté humaine importante.
Une personne qui n’a pas activement surveillé chaque seconde de la conduite doit parfois reconstruire rapidement la situation :
- où sommes-nous ?
- quelle est notre vitesse ?
- quels véhicules nous entourent ?
- pourquoi le système demande-t-il une intervention ?
- quel danger est présent ?
- quelle manœuvre faut-il effectuer ?
La question ne concerne donc pas seulement la capacité technique de transférer le volant.
Elle concerne aussi la capacité cognitive de l’humain à retrouver suffisamment rapidement une représentation correcte de la situation.
C’est pourquoi les interfaces humain-machine, les avertissements et les stratégies de repli occupent une place importante dans l’évaluation de la sécurité des systèmes automatisés.
Quand personne ne peut reprendre le volant
Aux niveaux d’automatisation plus élevés, le système doit pouvoir gérer certaines défaillances sans dépendre d’une intervention immédiate du conducteur.
Il peut notamment être nécessaire d’atteindre ce que les organismes spécialisés appellent une condition de risque minimal.
Selon la situation, cela peut signifier ralentir ou immobiliser le véhicule de manière contrôlée lorsque le trajet ne peut plus être poursuivi de façon suffisamment sûre.
Le contrôle ne consiste donc pas seulement à savoir accélérer, freiner et tourner.
Un système automatisé doit aussi être capable de reconnaître, dans certaines limites, qu’il ne devrait plus continuer normalement.
Cette faculté représente l’un des éléments fondamentaux de la sécurité d’un véhicule fortement automatisé.
Et l’opérateur à distance ?
Un autre acteur peut parfois intervenir : l’humain situé à distance.
Transport Canada distingue notamment l’assistance à distance de la conduite humaine conventionnelle.
Dans certaines architectures, une personne située dans un centre d’opérations peut fournir des informations ou des conseils lorsqu’un véhicule rencontre une situation qu’il ne parvient pas à gérer normalement.
Il faut toutefois éviter de supposer que tous les véhicules autonomes sont constamment « conduits » par quelqu’un depuis un bureau.
Le rôle de l’opérateur dépend du système considéré.
Il peut parfois superviser une flotte ou contribuer à résoudre une situation exceptionnelle sans nécessairement commander directement chaque mouvement du véhicule.
La cybersécurité ajoute une nouvelle dimension au contrôle
Plus les véhicules reposent sur des logiciels, des communications et des systèmes connectés, plus la question du contrôle doit également intégrer la cybersécurité.
Un système automatisé sécuritaire ne doit pas seulement bien réagir aux piétons, aux véhicules et aux conditions routières.
Il doit aussi être protégé contre certaines défaillances ou interventions informatiques susceptibles d’altérer son fonctionnement.
Transport Canada recommande notamment aux organisations de développer des moyens permettant :
- d’identifier les risques de cybersécurité ;
- de protéger les systèmes du véhicule ;
- de détecter et surveiller les événements de cybersécurité ;
- d’y répondre ;
- de récupérer de manière sécuritaire après un incident.
Avec un véhicule automatisé, la question « qui contrôle le véhicule ? » comporte donc aussi une dimension informatique.
Le fameux dilemme : qui le véhicule doit-il sauver ?
Les discussions sur les véhicules autonomes reviennent souvent à une variante du célèbre « dilemme du tramway ».
Si une collision devenait impossible à éviter, le véhicule devrait-il protéger son occupant ou un piéton ?
Devrait-il choisir entre deux groupes de personnes ?
Ces questions sont intéressantes sur le plan philosophique, mais elles peuvent donner une image trop simplifiée du problème réel de la sécurité automatisée.
Dans la pratique, l’objectif principal de conception consiste d’abord à empêcher que le système se retrouve dans une telle situation :
- détecter les dangers suffisamment tôt ;
- maintenir des marges de sécurité ;
- adapter la vitesse ;
- prévoir les comportements possibles des autres usagers ;
- freiner lorsqu’un risque devient important ;
- préserver autant que possible une situation contrôlable.
Un véhicule automatisé ne devrait donc pas être imaginé comme un juge qui attribue, en quelques millisecondes, une valeur différente aux vies humaines.
La véritable question éthique se trouve largement en amont :
quelles règles de sécurité, quelles priorités de conception et quels niveaux de risque une société considère-t-elle acceptables ?
Qui est responsable lorsqu’une décision produit un accident ?
Il faut distinguer contrôle opérationnel et responsabilité juridique.
Le fait qu’un logiciel ait commandé le freinage ou la direction au moment d’un événement ne permet pas, à lui seul, de déterminer juridiquement qui en est responsable.
Selon le contexte, plusieurs éléments pourraient devoir être examinés :
- le niveau d’automatisation utilisé ;
- les obligations du conducteur ou de l’utilisateur ;
- le respect des conditions d’utilisation du système ;
- le fonctionnement du véhicule ;
- une éventuelle défaillance matérielle ou logicielle ;
- la conception du système ;
- la maintenance ;
- les règles applicables dans la juridiction concernée ;
- les conditions particulières d’un projet pilote ou d’une exploitation commerciale.
Il serait donc imprudent d’affirmer que le constructeur devient automatiquement responsable dès qu’un système automatisé conduit le véhicule, ou qu’un occupant demeure automatiquement responsable de toute décision de la machine.
Ces questions relèvent du droit, de l’assurance, de la réglementation et des faits propres à chaque situation.
Le présent texte vise à expliquer les enjeux généraux et ne constitue pas un avis juridique.
Au Canada, le contrôle réglementaire est lui aussi partagé
La gouvernance des véhicules automatisés illustre particulièrement bien le principe de responsabilité partagée.
Au Canada, le gouvernement fédéral joue notamment un rôle dans l’établissement et l’application des normes de sécurité applicables aux véhicules fabriqués ou importés.
Les provinces et territoires interviennent notamment dans plusieurs aspects liés à l’utilisation routière :
- permis de conduire ;
- immatriculation ;
- règles de circulation ;
- assurance et responsabilité selon leurs régimes respectifs ;
- infrastructures et exploitation routière.
Les municipalités peuvent également intervenir dans l’aménagement local, la circulation, le transport collectif et certaines règles relevant de leurs compétences.
Le contrôle du véhicule automatisé est donc technique, mais son déploiement est également institutionnel.
La situation au Québec
En 2026, le Québec conserve un cadre prudent pour la circulation des véhicules possédant des niveaux élevés d’automatisation.
Selon les informations publiées par le gouvernement du Québec, les véhicules autonomes de niveaux 3, 4 et 5 ne peuvent généralement pas circuler librement sur le réseau routier québécois.
Deux voies principales permettent cependant leur circulation dans certaines circonstances :
- un véhicule de niveau 3 dont la vente a été autorisée par Transports Canada peut circuler dans les conditions applicables ;
- un véhicule de niveau 3 ou supérieur peut être utilisé dans le cadre d’un projet pilote autorisé par le ministère des Transports et de la Mobilité durable.
Depuis 2018, plusieurs expérimentations de minibus automatisés ont notamment été réalisées au Québec, dont à Candiac et dans certains secteurs de Montréal.
Ces projets ne servent pas uniquement à vérifier si le véhicule peut suivre une route.
Ils permettent aussi d’étudier sa cohabitation avec les piétons, les cyclistes et les autres véhicules, ainsi que les adaptations réglementaires qui pourraient éventuellement devenir nécessaires.
La route réelle demeure beaucoup plus complexe qu’un scénario informatique
La conduite comporte une multitude de situations difficiles à reproduire parfaitement.
Au Québec, un système peut notamment être confronté à :
- de la neige recouvrant partiellement les lignes de rive ;
- des bancs de neige modifiant la visibilité ;
- des panneaux temporairement cachés ;
- des travailleurs routiers donnant des indications gestuelles ;
- un véhicule d’urgence ;
- un cycliste contournant un obstacle ;
- un piéton hésitant au bord de la chaussée ;
- un véhicule effectuant une manœuvre imprévisible ;
- une zone de travaux temporaire ;
- une chaussée dont l’adhérence varie rapidement.
L’enjeu n’est donc pas seulement de reconnaître des objets.
Il faut comprendre suffisamment la situation pour produire une réponse compatible avec la sécurité.
Le conducteur de demain devra peut-être apprendre une nouvelle compétence : savoir quand ne pas faire confiance
L’automatisation pourrait modifier profondément l’enseignement de la conduite.
Traditionnellement, on apprend à un conducteur à observer, anticiper et agir.
Avec les systèmes d’assistance et d’automatisation, une compétence supplémentaire devient progressivement importante :
comprendre ce que le système sait faire, mais surtout reconnaître ce qu’il ne sait pas faire.
Cette compétence implique notamment de connaître :
- les limites des capteurs ;
- les conditions d’utilisation ;
- les avertissements du constructeur ;
- les situations exigeant une intervention humaine ;
- les risques associés à une confiance excessive dans l’automatisation.
Le danger pourrait parfois provenir moins d’un système incapable que d’un humain qui lui attribue des capacités qu’il ne possède pas.
Que pouvons-nous faire ?
L’arrivée progressive de l’automatisation appelle plusieurs formes d’action.
Pour les conducteurs
- connaître précisément les fonctions réellement offertes par leur véhicule ;
- lire les instructions du fabricant ;
- ne pas confondre assistance à la conduite et conduite autonome ;
- maintenir l’attention requise lorsque le système exige une supervision humaine.
Pour les éducateurs
- enseigner les limites des aides à la conduite autant que leurs avantages ;
- développer une compréhension du partage du contrôle entre humain et machine ;
- faire comprendre qu’un système performant peut tout de même rencontrer des situations qu’il ne peut interpréter correctement.
Pour les fabricants et développeurs
- définir clairement les limites opérationnelles ;
- valider les systèmes dans des conditions représentatives ;
- concevoir des interfaces compréhensibles ;
- prévoir des mécanismes de repli ;
- maintenir des mesures robustes de cybersécurité.
Pour les institutions
- encadrer progressivement le déploiement ;
- documenter les résultats des expérimentations ;
- adapter la réglementation lorsque les connaissances le justifient ;
- favoriser la transparence et l’information du public ;
- clarifier progressivement les responsabilités des différents acteurs.
Conclusion
Dans un véhicule automatisé, demander « qui contrôle réellement la décision ? » conduit à une réponse étonnante :
le contrôle peut être distribué.
À certains niveaux d’automatisation, le conducteur demeure celui qui conduit et surveille.
À d’autres niveaux, le système peut prendre en charge la tâche dynamique de conduite dans certaines conditions.
Mais derrière la décision instantanée de la machine demeurent des choix humains : ceux des ingénieurs, des concepteurs, des fabricants, des exploitants, des autorités réglementaires et de la société qui détermine les règles dans lesquelles cette technologie peut être utilisée.
Le véhicule peut décider de freiner.
Mais quelqu’un a dû définir pourquoi, quand et dans quelles limites il pouvait le faire.
La véritable transformation provoquée par l’automatisation n’est donc peut-être pas la disparition de la responsabilité humaine.
Elle pourrait plutôt être son déplacement.
Hier, le contrôle se trouvait presque entièrement entre les mains du conducteur.
Demain, il pourrait être réparti entre l’humain, la machine et les organisations qui construisent l’environnement dans lequel tous deux doivent fonctionner.
Comprendre cette nouvelle répartition sera probablement aussi important que comprendre la technologie elle-même.
Références et sources
- Transport Canada, Canada’s Safety Framework for Connected and Automated Vehicles 2.0. Cadre canadien concernant la sécurité, la réglementation, les essais et le déploiement des véhicules connectés et automatisés. Transport Canada.
- Transport Canada, Connected and automated vehicle safety: what you need to know. Présentation des niveaux d’automatisation, des responsabilités gouvernementales et des ressources canadiennes en matière de sécurité. Transport Canada.
- Transport Canada, Guidelines for Testing Automated Driving Systems in Canada, Version 2.0. Directives concernant notamment le domaine de conception opérationnelle, la détection et la réponse aux objets et événements, les mécanismes de repli et les opérations à distance. Transport Canada.
- Transport Canada, Safety Assessment for Automated Driving Systems in Canada. Outil d’évaluation portant notamment sur les systèmes automatisés des niveaux 3 à 5, leur domaine opérationnel, leur capacité de perception, leurs interfaces et leurs stratégies de sécurité. Transport Canada.
- Transport Canada, Vehicle Cyber Security. Principes et ressources relatifs à la gestion des risques de cybersécurité touchant les véhicules connectés et automatisés. Transport Canada.
- Société de l’assurance automobile du Québec, Systèmes d’aide à la conduite. Présentation des niveaux d’automatisation et rappel du rôle du conducteur lorsque des systèmes d’assistance sont utilisés. SAAQ.
- Société de l’assurance automobile du Québec, Véhicule autonome. Information concernant l’encadrement et l’expérimentation des véhicules autonomes au Québec. SAAQ.
- Gouvernement du Québec, Circulation des véhicules autonomes sur le réseau routier. Règles applicables à la circulation des véhicules autonomes de niveaux 3 à 5 et conditions d’exception. Gouvernement du Québec.
- Gouvernement du Québec, Projets d’expérimentation de véhicules autonomes. Présentation des expérimentations réalisées au Québec depuis 2018. Gouvernement du Québec.
- National Highway Traffic Safety Administration, Automated Vehicle Safety et Driver Assistance Technologies. Présentation des différents niveaux d’automatisation et de la répartition de la tâche de conduite entre humain et système. NHTSA.
Nous sommes tous responsables de notre conduite parce que la route, elle, ne pardonne pas l’ignorance !
Si tu conduis aujourd’hui, c’est parce que d’autres ont payé le prix hier !
Observer. Comprendre. Transmettre.
Laisser un commentaire