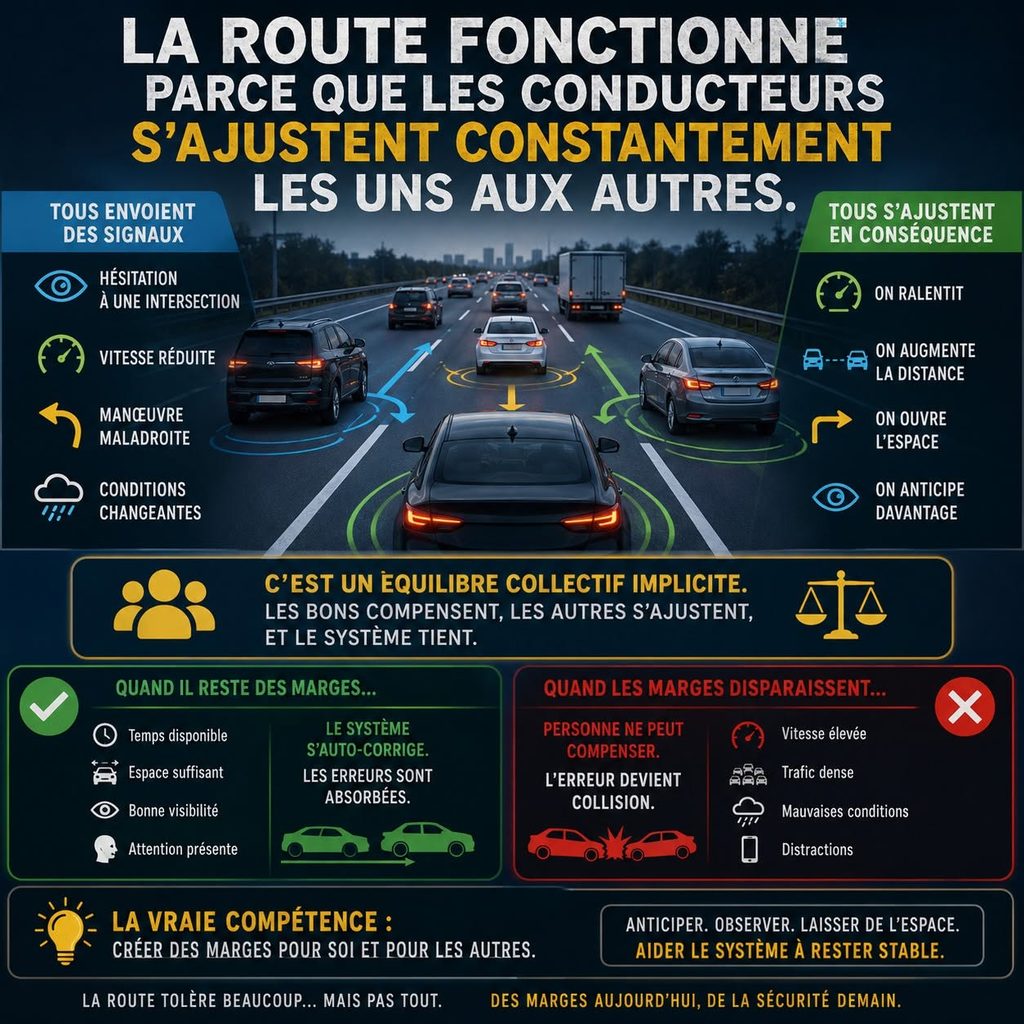
La circulation routière est encadrée par des règles, de la signalisation et des infrastructures. Mais dans la circulation réelle, un autre mécanisme intervient continuellement : les usagers observent ce que font les autres, interprètent leurs intentions et adaptent leur propre comportement. La route constitue ainsi un système dynamique dans lequel les marges de sécurité individuelles peuvent également contribuer à protéger les autres.
La circulation n’est pas simplement une addition de véhicules
Lorsqu’on observe une circulation dense, une intersection, une insertion sur autoroute ou un changement de voie, une réalité apparaît rapidement :
les usagers doivent tenir compte les uns des autres.
Même lorsqu’ils ne se parlent pas et ne se connaissent pas, ils transmettent continuellement de l’information par leur comportement.
Par exemple :
- un ralentissement;
- une accélération;
- un changement de position dans la voie;
- un clignotant;
- un freinage;
- une hésitation;
- un déplacement latéral;
- une augmentation de la distance;
- une immobilisation.
Ces comportements deviennent des indices que les autres usagers peuvent percevoir et interpréter.
La circulation fonctionne donc à la fois comme un système réglementé et comme un système d’interactions humaines.
Les règles donnent le cadre, les interactions permettent l’ajustement
Le Code de la sécurité routière, la signalisation et les règles de priorité fournissent un langage commun essentiel.
Mais une règle ne peut pas prévoir chaque variation possible d’une situation réelle.
Deux véhicules peuvent, par exemple, respecter les règles tout en devant encore ajuster :
- leur vitesse;
- leur distance;
- le moment d’une insertion;
- leur position;
- le moment où une manœuvre sera exécutée.
Certaines interactions ressemblent alors à une forme de négociation implicite de l’espace et du temps.
Un conducteur ralentit légèrement.
Un autre comprend qu’un espace est en train de se créer.
Un véhicule approche rapidement.
Un autre décide d’attendre avant de changer de voie.
Un usager semble hésitant.
Les personnes qui l’entourent peuvent augmenter leur distance ou réduire leur vitesse.
Ces ajustements ne remplacent pas les règles.
Ils permettent plutôt aux usagers de fonctionner à l’intérieur du cadre réglementaire tout en tenant compte des variations humaines de la circulation.
Une communication qui ne passe pas uniquement par les mots
Les recherches sur les interactions entre usagers montrent que la communication routière peut être à la fois explicite et implicite.
La communication explicite comprend notamment :
- les clignotants;
- les feux de freinage;
- les feux de circulation;
- la signalisation;
- certains gestes lorsque leur signification est suffisamment claire.
La communication implicite repose davantage sur le mouvement lui-même :
- la vitesse d’approche;
- la décélération;
- la trajectoire;
- la position du véhicule;
- la distance laissée disponible;
- le moment où une manœuvre est commencée.
Des recherches sur les interactions entre conducteurs ont montré que ceux-ci utilisent différents indices pour anticiper les intentions des autres et que certaines manœuvres deviennent possibles parce qu’un autre conducteur les facilite.
Cette coopération n’est pas nécessairement consciente ou volontaire au sens strict.
Elle peut simplement prendre la forme d’un ajustement permettant de conserver suffisamment de temps et d’espace.
Un véhicule hésite : que font les autres ?
Imaginons un véhicule qui s’approche d’une intersection et dont le comportement devient difficile à prévoir.
Il ralentit.
Il avance légèrement.
Il s’immobilise de nouveau.
Pour les conducteurs environnants, cette hésitation devient une information.
Certains peuvent :
- réduire leur vitesse;
- augmenter leur distance;
- retarder une manœuvre;
- porter davantage attention à ce véhicule;
- conserver une possibilité d’évitement.
Ce comportement illustre une idée importante :
nous ne réagissons pas seulement à ce que les autres font; nous réagissons également à ce que nous pensons qu’ils pourraient faire ensuite.
La prévisibilité devient alors une forme de sécurité
Plus un comportement est compréhensible pour les autres usagers, plus ceux-ci peuvent généralement préparer leur réponse.
C’est l’une des raisons pour lesquelles :
- signaler ses intentions;
- maintenir une trajectoire cohérente;
- éviter les changements soudains;
- conserver des distances raisonnables;
- adapter progressivement sa vitesse;
peuvent contribuer à la sécurité collective.
Être prévisible ne signifie pas reproduire aveuglément ce que font les autres.
Cela signifie plutôt adopter un comportement suffisamment clair pour que les autres puissent anticiper l’évolution probable de la situation.
Pourquoi plusieurs petites erreurs ne deviennent-elles pas des collisions ?
Chaque jour, des conducteurs commettent de petites erreurs :
- ils évaluent imparfaitement une distance;
- ils commencent une manœuvre puis changent d’idée;
- ils voient un véhicule un peu tard;
- ils s’insèrent avec une marge plus faible que souhaitable;
- ils ralentissent tardivement;
- ils comprennent une situation quelques secondes après un autre conducteur.
Ces erreurs ne produisent pas nécessairement une collision.
Une des raisons est que le système comporte souvent encore des marges de récupération.
Un autre conducteur peut avoir :
- une distance suffisante;
- le temps de ralentir;
- une voie ou un espace permettant une correction;
- une vitesse suffisamment faible;
- une attention disponible pour reconnaître le problème.
L’erreur d’une personne peut alors être partiellement absorbée par la marge conservée par une autre.
La route peut être tolérante sans être sécuritaire dans toutes les situations
Il faut cependant éviter une conclusion trompeuse.
Le fait qu’une erreur n’ait pas entraîné de collision ne signifie pas nécessairement que la situation était sécuritaire.
Parfois, l’événement s’est bien terminé parce qu’une autre personne :
- a ralenti;
- a freiné;
- a renoncé à sa propre manœuvre;
- a ouvert davantage d’espace;
- a reconnu le danger plus tôt;
- a conservé une marge que l’autre conducteur n’avait pas prévue.
Il peut donc exister une différence importante entre :
« Ma manœuvre a fonctionné. »
et :
« Ma manœuvre disposait d’une marge de sécurité suffisante. »
Le piège pédagogique du « il ne s’est rien passé »
Cette distinction est particulièrement importante pour l’apprenti conducteur.
Lorsqu’une manœuvre se termine sans incident, il peut être naturel d’en conclure :
« J’avais donc bien évalué la situation. »
Mais ce raisonnement peut parfois être incomplet.
Une autre possibilité existe :
quelqu’un d’autre a peut-être compensé une partie de l’erreur.
Par exemple, l’apprenti change de voie avec une marge un peu faible.
Il ne se produit rien.
L’apprenti pourrait conclure que l’espace disponible était suffisant.
Mais le conducteur qui arrivait derrière a peut-être :
- relâché l’accélérateur;
- freiné légèrement;
- augmenté la distance;
- anticipé le changement de voie avant même qu’il soit terminé.
La réussite apparente de la manœuvre ne permet donc pas, à elle seule, d’évaluer sa qualité.
Apprendre à voir les compensations des autres
Une compétence pédagogique intéressante consiste à apprendre à l’apprenti à repérer non seulement ce qu’il a lui-même fait, mais également ce que les autres ont dû faire en réaction à sa conduite.
Après une situation, le moniteur ou le parent accompagnateur peut demander :
« Qu’est-ce que l’autre conducteur a fait lorsque tu as changé de voie ? »
« Est-ce qu’il a dû ralentir ? »
« Est-ce que sa distance a changé ? »
« Est-ce que ta manœuvre l’a obligé à modifier ce qu’il faisait ? »
« Aurais-tu pu créer davantage de marge avant d’agir ? »
Cette réflexion aide à comprendre que conduire ne consiste pas uniquement à réussir sa propre trajectoire.
Il s’agit également d’évaluer l’effet de ses décisions sur le système qui nous entoure.
Les conducteurs expérimentés et les marges de sécurité
Les travaux sur le comportement des conducteurs accordent une place importante à la notion de marge de sécurité.
Heikki Summala a notamment proposé que la conduite quotidienne repose largement sur le maintien de différentes marges permettant de garder la situation dans une zone considérée comme acceptable.
Ray Fuller a pour sa part développé le modèle de l’interface tâche-capacité (Task-Capability Interface).
Dans cette perspective, la difficulté d’une situation dépend de l’interaction entre :
- les exigences de la tâche;
- les capacités disponibles du conducteur.
Les exigences peuvent augmenter avec :
- la vitesse;
- la densité de circulation;
- la complexité de la route;
- un comportement inattendu d’un autre usager;
- une visibilité réduite.
Les capacités disponibles peuvent, quant à elles, varier selon :
- l’expérience;
- l’attention;
- la fatigue;
- la distraction;
- la charge mentale;
- les compétences acquises.
Lorsque les exigences deviennent proches des capacités disponibles, la marge permettant de traiter un imprévu diminue.
L’expérience peut améliorer certaines formes d’anticipation
L’expérience ne protège pas automatiquement contre les erreurs.
Elle peut cependant permettre de reconnaître plus rapidement certains indices ou certaines configurations déjà rencontrées.
Des travaux récents portant sur les conflits routiers suggèrent que des conducteurs expérimentés peuvent, dans certaines situations, ajuster plus tôt leur vitesse ou leur position afin de conserver davantage de marge que des conducteurs moins expérimentés.
Il ne s’agit pas d’opposer systématiquement les conducteurs expérimentés aux novices.
L’expérience peut également s’accompagner d’habitudes moins favorables ou d’une confiance excessive.
Mais elle peut contribuer à développer une bibliothèque mentale de situations permettant parfois d’anticiper plus tôt ce qui est en train de se construire.
Les apprentis compensent parfois autrement
Un conducteur débutant ne dispose pas encore de cette même bibliothèque d’expériences.
Il peut donc utiliser d’autres stratégies pour maintenir la situation dans une zone qu’il juge contrôlable.
Par exemple :
- réduire davantage sa vitesse;
- prendre plus de temps avant de s’engager;
- observer plusieurs fois;
- conserver une distance plus importante;
- renoncer à une manœuvre lorsqu’il demeure incertain.
Ces comportements peuvent parfois sembler excessivement prudents à un conducteur expérimenté.
Mais ils peuvent aussi constituer une manière logique de compenser une capacité encore en développement à interpréter rapidement la situation.
L’objectif pédagogique consiste progressivement à rendre cette observation plus structurée, plus efficace et mieux calibrée.
Un système d’ajustements réciproques
On peut ainsi imaginer la circulation comme un ensemble de petites régulations permanentes.
Un conducteur ralentit.
Celui qui le suit ajuste sa vitesse.
Cette modification influence le véhicule suivant.
Un espace apparaît dans une autre voie.
Quelqu’un l’utilise pour s’insérer.
Un autre conducteur augmente légèrement sa distance.
La circulation se reconfigure continuellement.
Ces interactions peuvent contribuer à maintenir un fonctionnement relativement stable lorsque les usagers disposent encore de temps, d’espace et d’attention.
Mais cet équilibre est fragile
La capacité humaine à compenser possède des limites.
Les possibilités de récupération peuvent diminuer lorsque plusieurs facteurs s’additionnent :
- vitesse élevée;
- distance insuffisante;
- circulation dense;
- visibilité réduite;
- fatigue;
- distraction;
- chaussée glissante;
- multiplication des événements simultanés;
- comportements difficiles à prévoir.
Dans ces conditions, un conducteur peut reconnaître l’erreur d’un autre sans disposer du temps ou de l’espace nécessaire pour la compenser.
Le problème n’est alors pas nécessairement que personne n’a vu le danger.
Il peut simplement ne plus exister suffisamment de marge pour y répondre.
Quand une petite erreur rencontre une petite marge
Une collision grave n’exige pas nécessairement une erreur spectaculaire.
Elle peut parfois résulter de la rencontre entre :
- une erreur relativement modeste;
- une vitesse élevée;
- une distance réduite;
- un temps de réaction limité;
- l’absence d’espace permettant une correction.
C’est ici que la notion de marge devient essentielle.
Une marge ne sert pas uniquement à protéger le conducteur qui la crée.
Elle peut également lui permettre d’absorber l’erreur d’une autre personne.
Laisser de l’espace devient une contribution à la sécurité collective
Maintenir une distance suffisante n’a donc pas seulement pour fonction de prévenir sa propre erreur de freinage.
Cette distance peut devenir disponible lorsque :
- un véhicule s’insère maladroitement;
- quelqu’un freine plus tôt que prévu;
- un usager hésite;
- une trajectoire devient incertaine;
- un événement inattendu apparaît.
De la même manière, une vitesse adaptée permet non seulement de contrôler son véhicule, mais aussi de disposer de davantage de temps pour comprendre les comportements des autres.
La sécurité individuelle et la sécurité collective deviennent alors étroitement liées.
Une conduite compétente ne consiste pas uniquement à éviter ses propres erreurs
La maîtrise technique demeure essentielle.
Le conducteur doit savoir :
- diriger le véhicule;
- freiner;
- accélérer;
- changer de voie;
- respecter la signalisation;
- appliquer les règles de priorité.
Mais une conduite mature comporte également une autre dimension :
prévoir que les autres peuvent parfois se tromper.
Cela ne signifie pas se méfier constamment de tous les usagers.
Cela signifie conserver suffisamment de temps et d’espace pour ne pas dépendre entièrement de la perfection de leurs comportements.
La conduite défensive sous un autre angle
La notion de conduite défensive peut être comprise de cette manière.
Il ne s’agit pas d’imaginer que chaque autre conducteur représente une menace.
Il s’agit plutôt d’accepter une réalité humaine :
l’attention, la perception et la prise de décision peuvent parfois être imparfaites.
Créer une marge permet donc de tenir compte de cette variabilité.
Une distance supplémentaire.
Quelques kilomètres à l’heure de moins lorsqu’une situation devient complexe.
Une seconde supplémentaire avant de s’engager.
Une trajectoire plus prévisible.
Ces choix peuvent sembler modestes, mais ils augmentent les possibilités disponibles lorsque l’imprévu survient.
Wilde et Adams : l’adaptation au risque
Les travaux de Gerald J. S. Wilde et de John Adams peuvent apporter un éclairage complémentaire.
Wilde a développé la théorie de l’homéostasie du risque, selon laquelle les personnes pourraient ajuster certains comportements en fonction du niveau de risque qu’elles perçoivent et du niveau qu’elles sont disposées à accepter.
John Adams a également beaucoup travaillé sur la notion de compensation du risque.
Ces idées ont influencé la réflexion sur la sécurité, mais leur portée et certaines de leurs prédictions ont fait l’objet de débats scientifiques.
Il serait donc excessif de les utiliser pour affirmer que les conducteurs compensent systématiquement chaque amélioration ou chaque risque.
Elles permettent néanmoins de rappeler une idée importante :
le comportement humain peut changer lorsque la perception de la situation change.
Pour comprendre plus directement les ajustements quotidiens entre conducteurs, les travaux sur les marges de sécurité, la difficulté de la tâche et les interactions coopératives entre usagers offrent toutefois un cadre plus spécifique.
Les autres usagers ne doivent pas devenir notre système de sécurité
Comprendre que les conducteurs se compensent parfois entre eux ne doit surtout pas conduire à cette conclusion :
« Si je fais une erreur, quelqu’un d’autre corrigera. »
La compensation des autres constitue une possibilité, pas une garantie.
L’autre conducteur peut être :
- distrait;
- fatigué;
- inexpérimenté;
- déjà occupé par une autre difficulté;
- trop près;
- incapable physiquement d’éviter la situation.
Deux personnes peuvent également commettre une erreur simultanément.
C’est précisément pour cette raison qu’une conduite préventive cherche à réduire la dépendance envers la réaction parfaite des autres.
Une question essentielle pour l’apprenti
Après une situation qui s’est bien terminée, une question particulièrement utile peut être :
« Est-ce que ça s’est bien passé parce que j’avais bien géré la situation, ou parce que les autres ont réussi à s’adapter à ce que j’ai fait ? »
Cette question ne vise pas à culpabiliser.
Elle permet de distinguer :
- la réussite apparente;
- la qualité réelle de la décision;
- la marge disponible;
- l’intervention éventuelle des autres usagers.
Elle peut transformer une situation banale en apprentissage.
OEA : Observer – Évaluer – Agir
Observer
Observer ne signifie pas seulement repérer les véhicules.
Il s’agit également de rechercher des indices sur leur évolution probable :
- vitesse d’approche;
- position dans la voie;
- écarts de vitesse;
- feux de freinage;
- clignotants;
- hésitations;
- espaces qui s’ouvrent ou se referment.
Évaluer
Se demander :
- que semble vouloir faire cet usager ?
- son comportement est-il prévisible ?
- quelle distance me sépare de lui ?
- ai-je suffisamment de temps si son comportement change ?
- est-ce que ma propre manœuvre obligera quelqu’un à s’adapter brusquement ?
Agir
L’action peut alors consister à :
- maintenir davantage de distance;
- réduire progressivement la vitesse;
- retarder une manœuvre;
- rendre son intention plus claire;
- laisser davantage d’espace;
- éviter d’ajouter une difficulté supplémentaire à une situation déjà complexe.
Aux parents accompagnateurs
Le parent accompagnateur peut utiliser les interactions avec les autres conducteurs comme matière pédagogique.
Après une situation, plutôt que demander uniquement :
« Pourquoi as-tu fait ça ? »
il peut élargir la réflexion :
« Qu’est-ce que l’autre conducteur a fait quand tu t’es engagé ? »
« Est-ce qu’il a dû modifier sa vitesse ? »
« Qu’est-ce qui t’a permis de comprendre qu’il te laissait de l’espace ? »
« Si ce conducteur n’avait pas ralenti, qu’aurais-tu pu faire ? »
« Quelle marge aurais-tu pu créer plus tôt ? »
Ces questions développent une compétence qui dépasse la simple exécution mécanique :
comprendre la conduite comme une interaction.
Que savons-nous ?
La recherche en psychologie du trafic et en facteurs humains montre que les conducteurs adaptent leur comportement en fonction des exigences de la situation, des marges disponibles et du comportement des autres usagers.
Des études sur les interactions naturelles entre conducteurs montrent également que des manœuvres peuvent être facilitées par l’ajustement d’un autre conducteur et que les usagers utilisent des indices formels et informels pour anticiper les intentions.
Les modèles de Summala et de Fuller accordent une place importante au maintien des marges de sécurité et à l’équilibre entre les exigences de la tâche et les capacités disponibles du conducteur.
Pourquoi est-ce important ?
Parce qu’une situation sans collision n’est pas nécessairement une situation sans risque.
Il arrive qu’une erreur soit absorbée par les marges créées par les autres usagers.
Lorsque ces marges diminuent — en raison de la vitesse, de la densité de circulation, de la distraction ou de la visibilité — les possibilités de compensation diminuent également.
Une erreur qui aurait été récupérable dans une situation peut alors devenir beaucoup plus difficile à corriger dans une autre.
Que pouvons-nous faire ?
Pour le conducteur :
- conserver du temps et de l’espace;
- rendre son comportement prévisible;
- observer les réactions provoquées par ses propres manœuvres;
- anticiper la possibilité d’erreurs humaines;
- éviter de dépendre de la réaction parfaite des autres.
Pour l’apprenti :
- apprendre à observer les interactions plutôt que seulement les véhicules;
- distinguer une manœuvre réussie d’une manœuvre disposant d’une bonne marge;
- repérer les moments où un autre conducteur a facilité ou compensé une situation;
- développer progressivement une conduite qui laisse elle aussi des marges aux autres.
Pour les parents accompagnateurs et les professionnels :
- faire verbaliser les interactions;
- questionner ce que les autres ont dû faire;
- mettre l’accent sur la marge plutôt que sur la seule absence d’incident;
- enseigner que la sécurité routière est aussi une responsabilité collective.
Conclusion
La circulation réelle repose sur des règles, mais également sur des milliers de petits ajustements humains.
Les conducteurs ralentissent, attendent, laissent de l’espace, interprètent les intentions et corrigent parfois une situation créée par quelqu’un d’autre.
Ces adaptations contribuent au fonctionnement du système routier.
Mais elles possèdent des limites.
Lorsque le temps, l’espace, l’attention ou l’adhérence diminuent, la capacité collective à récupérer une erreur diminue elle aussi.
Pour un apprenti conducteur, comprendre cette réalité modifie profondément la définition de la compétence.
Conduire ne consiste pas uniquement à éviter ses propres erreurs.
C’est aussi conserver suffisamment de marge pour ne pas transformer l’erreur d’un autre en collision.
Et parfois, c’est reconnaître qu’une situation qui s’est bien terminée ne prouve pas que notre décision était parfaite.
Quelqu’un d’autre nous avait peut-être simplement laissé suffisamment de place pour nous tromper.
Références et sources
- Fuller, R. (2005). Towards a general theory of driver behaviour. Accident Analysis & Prevention, 37(3), 461-472. DOI : 10.1016/j.aap.2004.11.003.
- Summala, H. (1983). How Do Accidents Happen: A Deadline-Type Experiment on Maintaining Safety Margins. Perceptual and Motor Skills, 56(3), 755-758. DOI : 10.2466/pms.1983.56.3.755.
- Summala, H. (1988). Risk control is not risk adjustment: The zero-risk theory of driver behaviour and its implications. Ergonomics, 31(4), 491-506. DOI : 10.1080/00140138808966694.
- Kochi, F., Saito, Y., Uchida, N. et Itoh, M. (2024). Task difficulty, risk feeling, and safety margin in the determination of driver behavior to prepare for traffic conflicts. Accident Analysis & Prevention, 107284. Travaux sur l’expérience, la difficulté de la tâche et les marges temporelles et spatiales.
- Naturalistic observation of drivers’ interactions while overtaking on an undivided road. Accident Analysis & Prevention. Recherche sur les indices de communication et les interactions coopératives entre conducteurs lors de manœuvres réelles.
- Mohammadi, S., Arvin, R., Khattak, A. J. et Chakraborty, S. (2021). The role of drivers’ social interactions in their driving behavior: Empirical evidence and implications for car-following and traffic flow. Transportation Research Part F: Traffic Psychology and Behaviour, 80, 203-217. DOI : 10.1016/j.trf.2021.04.002.
- Elvik, R. (2014). A review of game-theoretic models of road user behaviour. Accident Analysis & Prevention, 62, 388-396. DOI : 10.1016/j.aap.2013.06.016.
- Federal Highway Administration (FHWA). Human Factors – Driver Task-Cube Model. Documentation sur l’attention, l’adaptation comportementale, la prise de risque et le maintien des marges de sécurité.
- Wilde, G. J. S. (1998). Risk homeostasis theory: an overview. Injury Prevention, 4(2), 89-91. DOI : 10.1136/ip.4.2.89. La théorie de l’homéostasie du risque demeure un cadre théorique discuté et ne doit pas être interprétée comme démontrant une compensation systématique dans toutes les situations.
- Adams, J. (1995). Risk. University College London Press. Travaux sur la perception du risque et le concept de compensation comportementale.
Nous sommes tous responsables de notre conduite parce que la route, elle, ne pardonne pas l’ignorance !
Si tu conduis aujourd’hui, c’est parce que d’autres ont payé le prix hier !
Observer. Comprendre. Transmettre.