
Ce texte est inspiré des réflexions de nos participants lors de la publication de présentation de la page de l’Observatoire de la conduite.
Une vitesse peut être permise sans être adaptée
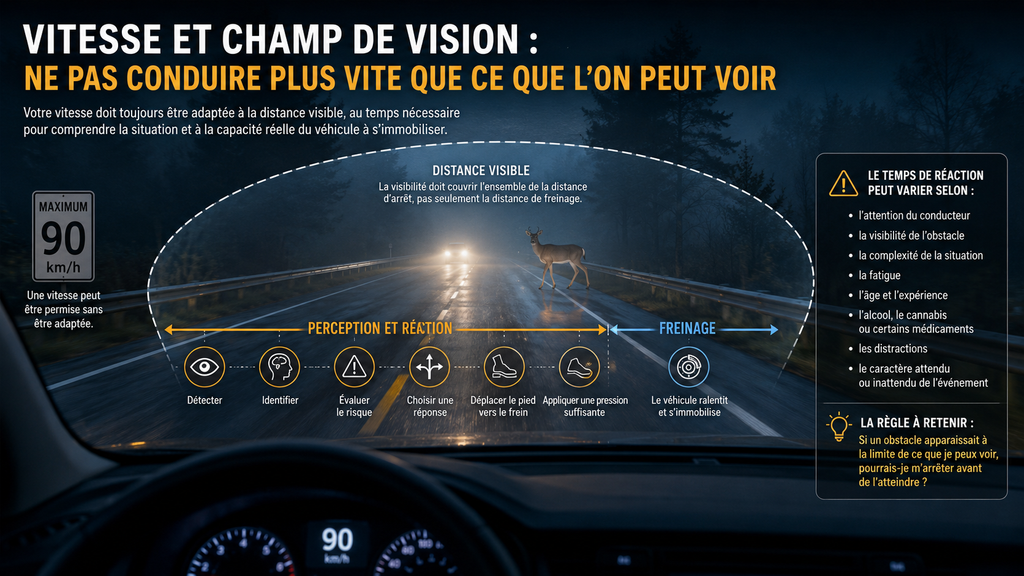
Une route peut afficher une limite de 90 km/h sans que cette vitesse soit appropriée à chaque instant.
La nuit, dans le brouillard, sous une forte pluie, à l’approche d’une courbe ou derrière un véhicule qui masque la chaussée, la distance réellement visible peut diminuer considérablement. Le conducteur continue pourtant d’avancer à la même vitesse et parcourt chaque seconde une distance importante.
Une question devient alors essentielle :
Si un obstacle apparaissait à la limite de ce que je peux voir, pourrais-je m’arrêter avant de l’atteindre?
Cette question résume un principe fondamental de conduite préventive : la vitesse devrait demeurer compatible avec la distance visible, le temps nécessaire pour comprendre la situation et la capacité réelle du véhicule à s’immobiliser.
Il ne suffit donc pas de respecter la limite affichée. Il faut également conserver une vitesse qui permet d’agir à l’intérieur de l’espace que l’on peut réellement observer.
Voir ne signifie pas immédiatement comprendre
Lorsqu’un obstacle entre dans le champ visuel, le freinage ne commence pas instantanément.
Le conducteur doit d’abord :
- détecter quelque chose;
- identifier ce qu’il voit;
- évaluer le risque;
- choisir une réponse;
- déplacer son pied vers le frein;
- appliquer une pression suffisante;
- attendre que le véhicule ralentisse et s’immobilise.
Une distance importante peut être parcourue pendant cette séquence.
La distance d’arrêt comprend donc au moins deux grandes parties :
- la distance parcourue pendant la perception et la réaction du conducteur;
- la distance parcourue pendant le freinage du véhicule.
La visibilité doit couvrir l’ensemble de cette distance, et non seulement la distance de freinage mécanique.
Transports Canada définit d’ailleurs la distance de visibilité d’arrêt comme la distance minimale dont un conducteur a besoin pour voir une situation, la détecter, l’identifier, décider quoi faire et immobiliser son véhicule avant de l’atteindre.
La distance parcourue avant même de freiner
À 50 km/h, un véhicule parcourt environ 14 mètres par seconde.
À 90 km/h, il parcourt environ 25 mètres par seconde.
À 100 km/h, il parcourt près de 28 mètres par seconde.
Ces distances sont parcourues même lorsque le conducteur ne freine pas encore. Une seconde consacrée à reconnaître un obstacle, à vérifier un rétroviseur ou à décider d’une manœuvre représente donc plusieurs mètres supplémentaires.
Le temps de réaction n’est pas parfaitement constant. Il peut varier selon :
- l’attention du conducteur;
- la visibilité de l’obstacle;
- la complexité de la situation;
- la fatigue;
- l’âge et l’expérience;
- la consommation d’alcool, de cannabis ou de certains médicaments;
- la présence de distractions;
- le caractère attendu ou inattendu de l’événement.
Un conducteur attentif peut réagir rapidement à un feu de freinage attendu. Il peut avoir besoin de plus de temps pour comprendre une forme sombre, un objet tombé sur la chaussée ou un piéton partiellement dissimulé.
Le danger n’est donc pas seulement ce que le conducteur ne voit pas. Il peut aussi se trouver dans ce qu’il aperçoit sans parvenir immédiatement à l’identifier.
Lorsque la vitesse augmente, les exigences visuelles augmentent aussi
À mesure que la vitesse augmente, le conducteur doit traiter plus rapidement les informations qui apparaissent devant lui.
Les panneaux, les véhicules, les intersections, les piétons et les changements de trajectoire se rapprochent plus rapidement. Le temps disponible pour examiner chaque élément diminue.
Le système visuel continue de recevoir des informations provenant de l’avant et de la périphérie. Toutefois, l’attention humaine possède une capacité limitée. Le conducteur doit sélectionner ce qui lui paraît important et négliger temporairement d’autres éléments.
À vitesse élevée, le regard tend généralement à se porter plus loin dans l’axe de déplacement. Les détails situés sur les côtés peuvent recevoir moins d’attention, particulièrement lorsque la circulation ou l’environnement exigent déjà un traitement important.
Ce phénomène est parfois décrit simplement comme un « rétrécissement du champ de vision ». Cette formulation permet de comprendre l’idée générale, mais elle doit être interprétée avec prudence.
Les limites anatomiques du champ visuel ne disparaissent pas automatiquement avec la vitesse. C’est plutôt le champ visuel utile, c’est-à-dire la portion de l’environnement dans laquelle le conducteur peut détecter, traiter et utiliser efficacement l’information, qui peut devenir plus limité sous l’effet de la vitesse, de la charge mentale et de la concentration sur la trajectoire.
Le champ de vision utile
Le conducteur ne traite pas avec la même précision tout ce qui se trouve dans son champ visuel.
La vision centrale permet notamment de distinguer les détails, de lire la signalisation et d’identifier les objets. La vision périphérique contribue davantage à détecter les mouvements, les changements de position et l’apparition d’éléments sur les côtés.
Pour transformer une information périphérique en décision, le conducteur doit souvent :
- détecter un mouvement;
- diriger son attention vers celui-ci;
- déplacer son regard au besoin;
- identifier ce qui se passe;
- réévaluer sa trajectoire;
- choisir une réponse.
À vitesse élevée, le temps disponible pour accomplir cette séquence diminue.
Un cycliste sortant d’une entrée, un animal apparaissant près de la chaussée ou un piéton s’approchant d’un passage peut être techniquement présent dans le champ visuel sans être immédiatement intégré à la décision de conduite.
La question n’est donc pas uniquement : « Est-ce que mes yeux pouvaient le voir? »
Il faut aussi se demander : « Avais-je suffisamment de temps et d’attention pour le détecter, le comprendre et agir? »
La limite du regard disponible
La distance visible peut être limitée de plusieurs façons.
Elle peut être réduite par :
- une courbe;
- le sommet d’une côte;
- le brouillard;
- une forte pluie;
- la neige;
- l’obscurité;
- l’éblouissement;
- un véhicule lourd circulant devant;
- de la végétation;
- un bâtiment ou un talus;
- un pare-brise sale ou embué;
- un éclairage insuffisant;
- un véhicule stationné près d’une intersection.
Dans chacune de ces situations, le conducteur peut continuer de rouler sans connaître ce qui se trouve au-delà de la limite visible.
Cette limite n’est pas nécessairement dangereuse en elle-même. Elle le devient lorsque la vitesse exige une distance d’arrêt supérieure à la distance disponible.
La courbe : la route existe avant d’être visible
Dans une courbe, une partie de la chaussée peut être masquée par la végétation, une paroi rocheuse, un bâtiment, un talus ou simplement par la géométrie de la route.
Le conducteur peut voir que la voie tourne sans voir ce qui se trouve suffisamment loin à l’intérieur de la courbe.
Un véhicule immobilisé, un cycliste, un animal, un objet ou une file d’attente peuvent se trouver dans cette zone invisible.
La vitesse devrait donc permettre au conducteur de s’arrêter à l’intérieur de la portion de chaussée qu’il voit et qu’il sait libre.
Cette adaptation peut nécessiter de ralentir avant la courbe, et non au moment où le danger devient visible. Une fois engagé à une vitesse trop élevée, le conducteur dispose de moins de temps pour observer, freiner ou modifier sa trajectoire.
Le sommet d’une côte : une limite verticale de visibilité
Le sommet d’une côte produit un problème semblable.
Le conducteur voit la chaussée monter, mais ne peut pas toujours observer ce qui se trouve de l’autre côté. Il peut y avoir :
- une intersection;
- un véhicule arrêté;
- un autobus scolaire;
- un tracteur agricole;
- un cycliste;
- un piéton;
- un animal;
- un ralentissement de la circulation.
La route paraît libre jusqu’au point où elle disparaît. Pourtant, l’espace invisible peut déjà être occupé.
Conserver une vitesse adaptée signifie accepter que l’absence de danger visible ne constitue pas une preuve que la chaussée est libre au-delà du sommet.
La nuit : voir la lumière sans voir l’obstacle
La nuit, les phares délimitent une grande partie de l’espace directement observable devant le véhicule.
La portée utile de l’éclairage dépend notamment :
- du type de phares;
- de leur réglage;
- de leur propreté;
- de l’utilisation des feux de croisement ou de route;
- des conditions météorologiques;
- de l’état du pare-brise;
- du contraste entre l’obstacle et son arrière-plan;
- de la présence d’un éclairage routier;
- des capacités visuelles du conducteur.
Un obstacle sombre peut être difficile à distinguer, même s’il se trouve dans la zone éclairée. Voir la chaussée ne signifie pas nécessairement pouvoir identifier immédiatement tout ce qui s’y trouve.
La nuit pose donc un double problème : la distance visible peut diminuer et le temps nécessaire pour reconnaître certains objets peut augmenter.
Lorsqu’un conducteur roule à une vitesse qui ne lui permet pas de s’arrêter dans la portion de route éclairée et interprétable, il peut se retrouver à découvrir le danger trop tard.
Les feux de route ne remplacent pas l’adaptation
Les feux de route permettent généralement de voir plus loin que les feux de croisement. Ils peuvent améliorer l’anticipation sur une route sombre lorsque leur utilisation est permise et qu’ils ne risquent pas d’éblouir les autres usagers.
Ils ne garantissent cependant pas que toute la distance devant le véhicule soit parfaitement visible.
Une courbe, une côte, le brouillard, la pluie ou un obstacle peu contrasté peuvent encore réduire la portée réellement utile du regard.
La technologie d’éclairage aide le conducteur, mais elle ne supprime pas la nécessité d’ajuster la vitesse à ce qui peut être vu et compris.
Le brouillard : plus de lumière ne signifie pas toujours plus de visibilité
Dans le brouillard, les gouttelettes d’eau diffusent la lumière. Les phares peuvent alors créer un voile lumineux qui réduit le contraste et rend les objets plus difficiles à distinguer.
Les feux de route peuvent parfois accentuer cet effet en réfléchissant davantage de lumière vers le conducteur.
La visibilité ne devrait pas être évaluée uniquement à partir de la présence des lignes de rive ou des feux du véhicule précédent. Le conducteur doit aussi être capable de détecter un obstacle qui ne possède ni éclairage ni matériau réfléchissant.
Suivre les feux arrière d’un autre véhicule peut donner une impression de sécurité, mais ce véhicule ne révèle pas nécessairement tout ce qui se trouve devant lui. Il peut également freiner soudainement lorsqu’il découvre lui-même un obstacle.
Dans le brouillard, réduire progressivement sa vitesse et augmenter la distance de suivi permettent de conserver davantage de temps pour réagir.
La pluie et les projections d’eau
Une forte pluie peut réduire la visibilité directement, mais aussi indirectement.
L’eau peut :
- diminuer le contraste;
- recouvrir le pare-brise entre deux passages d’essuie-glace;
- produire des reflets sur la chaussée;
- masquer le marquage au sol;
- augmenter l’éblouissement nocturne;
- être projetée par les véhicules lourds;
- rendre certains obstacles plus difficiles à identifier.
La chaussée mouillée augmente également la distance nécessaire au freinage et peut réduire l’adhérence disponible pour une manœuvre d’évitement.
La pluie peut donc simultanément réduire la distance visible et augmenter la distance d’arrêt. Cette combinaison exige une adaptation plus importante que ne le laisse parfois croire la seule diminution de visibilité.
La neige : voir moins loin et freiner plus longtemps
La neige peut masquer la chaussée, le marquage, les bordures et certains obstacles. Lorsqu’elle tombe abondamment, elle réduit aussi la visibilité vers l’avant.
En parallèle, une chaussée enneigée ou glacée peut augmenter considérablement la distance de freinage.
Le conducteur fait alors face à deux contraintes qui évoluent dans le mauvais sens :
- le danger devient visible plus tard;
- le véhicule a besoin de plus de distance pour s’arrêter.
Maintenir la vitesse habituelle dans ces conditions réduit fortement la marge disponible. Une adaptation importante peut devenir nécessaire, même lorsque la circulation paraît peu dense.
Suivre un véhicule qui masque la route
La distance visible dépend également du véhicule qui précède.
Lorsqu’un automobiliste suit de près un camion, un autobus, une fourgonnette ou un véhicule utilitaire, une grande partie de la chaussée peut disparaître de son champ de vision.
Il devient alors plus difficile d’observer :
- les feux de circulation;
- les panneaux;
- un ralentissement plus loin devant;
- les véhicules immobilisés;
- les piétons;
- les travaux routiers;
- les objets sur la chaussée.
Le conducteur dépend davantage des réactions du véhicule qu’il suit. Lorsqu’il voit ses feux de freinage, une partie de la distance disponible a déjà été utilisée par le premier conducteur.
Augmenter la distance de suivi permet de retrouver une partie de la visibilité vers l’avant et de mieux anticiper la circulation.
Une distance de suivi suffisante ne sert donc pas uniquement à disposer d’un espace de freinage. Elle améliore aussi la qualité de l’information disponible.
La vitesse légale n’est pas une promesse de visibilité
Une limite de vitesse indique une vitesse maximale permise dans des conditions compatibles avec celle-ci. Elle ne garantit pas que la route demeure visible sur une distance suffisante dans chaque situation.
Une limite peut rester inchangée alors que :
- le brouillard apparaît;
- la pluie s’intensifie;
- la nuit tombe;
- une courbe réduit la visibilité;
- un véhicule masque la route;
- le soleil éblouit le conducteur;
- la chaussée devient glissante.
La responsabilité du conducteur consiste alors à adapter sa vitesse aux conditions réellement présentes.
La SAAQ rappelle notamment que le conducteur doit diminuer sa vitesse lorsque la visibilité est réduite par l’obscurité, le brouillard, la pluie ou d’autres précipitations, ou lorsque la chaussée est glissante ou insuffisamment dégagée.
Pourquoi ralentir peut-il améliorer le champ de vision utile?
Réduire sa vitesse ne modifie pas nécessairement les limites physiques de la vision. Cela augmente toutefois le temps disponible pour utiliser les informations visibles.
À vitesse moins élevée, le conducteur dispose de davantage de temps pour :
- détecter un mouvement périphérique;
- déplacer son regard;
- identifier un danger;
- vérifier ses rétroviseurs;
- évaluer une trajectoire;
- communiquer son intention;
- freiner progressivement;
- choisir une voie d’évitement.
La réduction de vitesse peut ainsi rendre une plus grande partie de l’environnement fonctionnellement utilisable, même si le conducteur voit anatomiquement le même espace.
En d’autres mots, ralentir ne permet pas seulement de s’arrêter sur une distance plus courte. Cela permet aussi de mieux comprendre ce que l’on voit.
Exemple concret : une courbe de nuit
Un conducteur circule à 80 km/h sur une route rurale. La limite affichée est de 90 km/h. Il utilise ses feux de croisement parce qu’un véhicule arrive en sens inverse.
La route forme une courbe et la végétation masque la portion suivante. Le conducteur ne voit qu’une distance limitée devant lui.
À la sortie de la courbe se trouve un véhicule immobilisé dont les feux sont éteints.
Le conducteur respectait la limite de vitesse. Cela ne signifie pas nécessairement qu’il disposait de la distance nécessaire pour détecter le véhicule, comprendre qu’il était immobilisé et s’arrêter.
Une stratégie préventive aurait consisté à réduire la vitesse avant d’entrer dans la portion dont la visibilité était limitée.
Le danger ne se trouvait pas uniquement dans la présence du véhicule arrêté. Il se trouvait aussi dans la différence entre la distance visible et la distance nécessaire pour réagir.
Exemple concret : suivre un camion sous la pluie
Une automobiliste suit un camion sur une autoroute sous une pluie soutenue. Les projections d’eau réduisent sa visibilité et le camion masque une partie importante de la circulation devant lui.
Elle aperçoit les feux arrière du camion et croit disposer d’un repère suffisant. Le camion freine soudainement en raison d’une file d’attente invisible depuis l’automobile.
Si la distance de suivi est courte, l’automobiliste doit réagir à la réaction du camion plutôt qu’à la cause initiale du ralentissement.
En augmentant sa distance, elle peut :
- réduire les projections d’eau sur son pare-brise;
- améliorer sa visibilité autour du camion;
- disposer de plus de temps pour réagir;
- freiner plus progressivement;
- réduire le risque de collision arrière.
Dans cette situation, l’espace ajouté améliore à la fois la visibilité et la capacité d’arrêt.
Exemple concret : un piéton à proximité d’une intersection
Un conducteur circule sur une artère commerciale. Des véhicules stationnés, des panneaux et du mobilier urbain occupent les côtés de la route.
Un piéton s’avance entre deux véhicules stationnés. Il se trouve d’abord en périphérie du champ visuel et demeure partiellement masqué.
À une vitesse modérée, le conducteur peut disposer du temps nécessaire pour détecter le mouvement, diriger son regard vers le piéton et ralentir.
À une vitesse plus élevée, la même apparition se produit plus près du véhicule en termes de temps disponible. Le conducteur doit alors percevoir, comprendre et agir dans une période beaucoup plus courte.
La vitesse influence donc non seulement la gravité d’une collision éventuelle, mais aussi la possibilité de prévenir cette collision avant qu’elle survienne.
Voir loin ne suffit pas si l’attention est ailleurs
Une route peut être visible sur plusieurs centaines de mètres sans que le conducteur utilise efficacement cette visibilité.
Une distraction peut détourner le regard ou l’attention vers :
- un téléphone;
- un écran de navigation;
- un passager;
- une commande du véhicule;
- un événement situé sur le côté de la route;
- une pensée préoccupante.
Dans ce cas, la chaussée demeure physiquement visible, mais elle n’est plus entièrement surveillée.
Le conducteur peut parcourir une distance importante sans mettre à jour sa compréhension de la situation.
Le principe consistant à ne pas conduire plus vite que ce que l’on peut voir devrait donc être élargi :
Il faut pouvoir voir, porter attention, comprendre et s’arrêter dans l’espace disponible.
Le rôle de l’expérience
Les conducteurs expérimentés peuvent développer des stratégies de recherche visuelle plus efficaces. Ils apprennent parfois à porter leur regard plus loin, à reconnaître les indices annonçant un danger et à surveiller plusieurs zones successivement.
L’expérience ne supprime cependant pas les limites humaines.
Un conducteur expérimenté peut lui aussi :
- être surpris;
- mal interpréter un objet;
- subir un éblouissement;
- être fatigué;
- sous-estimer une distance d’arrêt;
- surestimer l’adhérence disponible;
- devenir moins attentif dans un environnement familier.
L’expérience peut améliorer l’anticipation, mais elle ne transforme pas une distance invisible en distance disponible.
Le rôle des systèmes d’aide à la conduite
Certains véhicules disposent de systèmes pouvant détecter un obstacle, avertir le conducteur ou déclencher un freinage automatique.
Ces systèmes peuvent réduire certains risques, mais leur fonctionnement dépend de leurs capteurs, de leurs paramètres et des conditions présentes.
La pluie, la neige, la saleté, le brouillard, l’éblouissement ou un marquage peu visible peuvent limiter certaines fonctions. Les systèmes ne détectent pas nécessairement chaque obstacle et ne remplacent pas l’attention du conducteur.
Une technologie d’assistance ne devrait donc pas servir à justifier une vitesse incompatible avec la visibilité.
Le conducteur demeure responsable de conserver une marge suffisante pour observer et réagir.
Que savons-nous?
La distance nécessaire pour immobiliser un véhicule comprend le déplacement effectué pendant la perception et la réaction du conducteur, puis celui effectué pendant le freinage.
Cette distance augmente avec la vitesse et peut également être influencée par la pente, l’état de la chaussée, l’adhérence des pneus, les conditions météorologiques et l’état du véhicule.
La distance de visibilité d’arrêt désigne l’espace dont un conducteur a besoin pour détecter une situation, l’identifier, décider d’une réponse et immobiliser son véhicule.
Les recherches sur la vision en conduite montrent par ailleurs que le traitement de l’information périphérique dépend de l’attention, de la charge mentale, de l’expérience et du temps disponible.
Pourquoi est-ce important?
Un conducteur peut respecter la limite affichée tout en circulant trop rapidement pour la distance qu’il voit réellement.
Cette situation peut se produire dans une courbe, au sommet d’une côte, la nuit, dans le brouillard, sous la pluie ou derrière un véhicule qui masque la chaussée.
Lorsque la distance d’arrêt devient supérieure à la distance visible, la découverte d’un obstacle peut survenir trop tard pour éviter la collision.
La vitesse agit également sur la quantité de temps disponible pour détecter et comprendre les informations centrales et périphériques. Plus le véhicule avance rapidement, plus les décisions doivent être prises dans un délai court.
Que pouvons-nous faire?
Évaluer la distance réellement visible
- Repérer l’endroit le plus éloigné où la chaussée peut être clairement observée.
- Tenir compte des courbes, des côtes et des obstacles visuels.
- Ne pas confondre la présence d’un éclairage avec une visibilité complète.
- Prévoir qu’un obstacle peu contrasté peut être détecté plus tard qu’un véhicule éclairé.
- Réévaluer régulièrement la visibilité lorsque les conditions changent.
Adapter la vitesse avant la zone de visibilité réduite
- Ralentir avant une courbe dont la sortie n’est pas visible.
- Réduire sa vitesse avant le sommet d’une côte.
- Adapter progressivement son allure à l’entrée d’une zone de brouillard ou de forte pluie.
- Éviter d’attendre de voir le danger pour commencer à ralentir.
- Tenir compte de la circulation arrière avant de freiner.
Améliorer la visibilité disponible
- Garder le pare-brise propre et dégagé.
- Entretenir les essuie-glaces.
- Nettoyer et vérifier les phares.
- Utiliser les feux appropriés sans éblouir les autres usagers.
- Augmenter la distance derrière un véhicule qui masque la route.
- Réduire les sources de lumière et de distraction dans l’habitacle.
Préserver le champ visuel utile
- Porter le regard suffisamment loin devant.
- Balayer régulièrement les côtés de la route.
- Vérifier les intersections et les passages pour piétons.
- Éviter de fixer uniquement le véhicule précédent.
- Réduire sa vitesse lorsque l’environnement contient beaucoup d’informations.
- Éliminer les distractions qui détournent le regard ou l’attention.
Augmenter la distance de suivi
- Conserver davantage d’espace lorsque la visibilité est réduite.
- Augmenter la distance sous la pluie, dans la neige ou sur une chaussée glissante.
- Éviter de suivre de près un véhicule lourd.
- Observer plusieurs véhicules devant lorsque cela est possible.
- Utiliser l’espace disponible pour ralentir progressivement.
Pour les parents accompagnateurs et les éducateurs
L’apprenti peut être amené à comprendre que la limite de vitesse n’est pas une cible à atteindre dans toutes les circonstances.
L’accompagnateur peut poser quelques questions :
- Jusqu’où voyons-nous clairement la chaussée?
- Pourrions-nous nous arrêter dans cette distance?
- Qu’est-ce qui masque la suite de la route?
- La chaussée est-elle assez adhérente pour freiner normalement?
- Un obstacle sombre serait-il facile à détecter?
- Notre vitesse laisse-t-elle du temps pour comprendre un imprévu?
- Le véhicule devant nous limite-t-il notre visibilité?
Une stratégie pédagogique peut consister à demander à l’apprenti d’identifier régulièrement sa « limite de visibilité » : la distance jusqu’à laquelle il peut confirmer que la chaussée est libre.
Cette démarche développe l’anticipation. Elle aide l’apprenti à relier la vitesse non seulement à la limite affichée, mais aussi à la quantité d’information disponible.
Pour les concepteurs et les institutions
La sécurité dépend également de la conception et de l’entretien de l’environnement routier.
Plusieurs interventions peuvent améliorer la visibilité ou inciter à une vitesse plus adaptée :
- dégager la végétation dans les courbes et aux intersections;
- améliorer le marquage et la délinéation des trajectoires;
- installer la signalisation suffisamment tôt;
- adapter l’éclairage aux zones à risque;
- corriger les problèmes de drainage et de projections d’eau;
- améliorer la visibilité aux sommets de côte lorsque cela est possible;
- annoncer clairement les courbes et les réductions de vitesse;
- tenir compte de la distance de visibilité d’arrêt lors de la conception routière.
Les infrastructures ne peuvent pas éliminer chaque erreur humaine. Elles peuvent toutefois fournir davantage de temps, de visibilité et de repères aux conducteurs.
Une responsabilité partagée
Le conducteur doit adapter sa vitesse à la distance qu’il peut voir et utiliser. Cette responsabilité individuelle demeure essentielle.
La sécurité repose toutefois aussi sur :
- la qualité de l’éclairage des véhicules;
- l’entretien de la chaussée;
- la conception des courbes et des intersections;
- la visibilité de la signalisation;
- la gestion de la végétation;
- la formation des conducteurs;
- les campagnes de sensibilisation;
- la conception des systèmes d’aide à la conduite.
Réduire le problème à une simple erreur de jugement du conducteur ferait disparaître une partie importante du système dans lequel cette décision est prise.
À l’inverse, une infrastructure bien conçue ne peut protéger entièrement un conducteur qui maintient une vitesse incompatible avec la visibilité.
La prévention exige donc une combinaison de responsabilité individuelle et de conception sécuritaire.
Conclusion
Conduire plus vite que ce que l’on peut voir signifie avancer dans une zone que l’on ne peut pas encore confirmer comme libre.
Le danger peut se trouver derrière une courbe, au-delà d’un sommet, dans le brouillard, dans l’obscurité ou devant un véhicule qui masque la route.
La limite affichée demeure importante, mais elle ne remplace pas l’évaluation des conditions présentes. Une vitesse peut être légalement permise tout en laissant trop peu de temps pour détecter, comprendre et éviter un obstacle.
Le principe de prévention peut être formulé simplement :
La portion de route visible devrait être suffisamment longue pour permettre au conducteur de percevoir un danger, de décider d’une réponse et d’immobiliser son véhicule.
Voir n’est cependant pas un acte instantané. Il faut aussi porter attention, reconnaître ce qui apparaît et choisir une action.
Adapter sa vitesse ne consiste donc pas uniquement à raccourcir la distance de freinage. Cela permet de rendre l’environnement plus lisible, d’élargir le temps disponible et de préserver une véritable capacité d’action.
La prudence commence moins par la question « À quelle vitesse ai-je le droit de rouler? » que par celle-ci :
« Jusqu’où puis-je voir, comprendre et m’arrêter? »
Références et sources
- Transports Canada — Distance de visibilité d’arrêt et calculs de conception.
- Transports Canada — Détermination des lignes de visibilité minimales aux passages à niveau.
- Federal Highway Administration — Relationship Between Speed and Geometric Design.
- Federal Highway Administration — Stopping Sight Distance.
- Société de l’assurance automobile du Québec — Adapter sa conduite lorsque la visibilité ou l’adhérence sont réduites.
- Société de l’assurance automobile du Québec — Distance de suivi et visibilité réduite.
- Société de l’assurance automobile du Québec — Effets de la vitesse sur le champ de vision et la distance de freinage.
- Rosenholtz, R. — Capabilities and limitations of peripheral vision in driving.
- Crundall, D. et coll. — Driving experience and the functional field of view.
- Yang, S. et coll. — Modeling peripheral vision in relation to speed during highway driving.
Nous sommes tous responsables de notre conduite parce que la route, elle, ne pardonne pas l’ignorance !
Si tu conduis aujourd’hui, c’est parce que d’autres ont payé le prix hier !
Les systèmes ne sont pas violents par intention, mais par inertie !
Observer. Comprendre. Transmettre.
Laisser un commentaire