
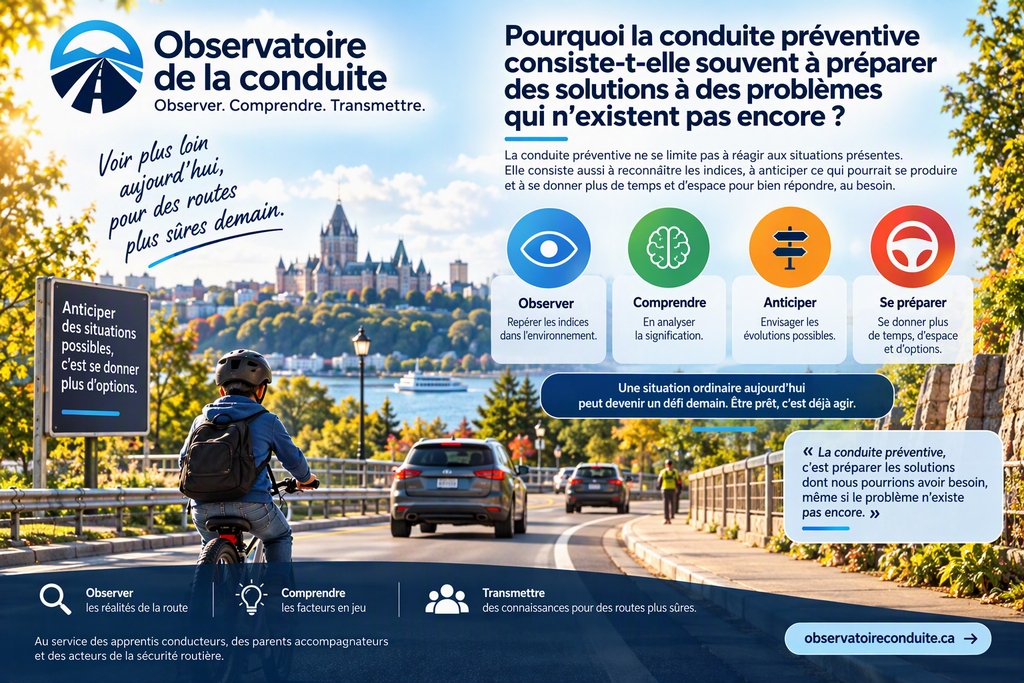
Lorsqu’une personne commence son apprentissage de la conduite automobile, son attention est souvent fortement mobilisée par les situations qui se présentent immédiatement devant elle.
Un véhicule ralentit.
Un piéton s’engage sur la chaussée.
Un feu de circulation change.
Une intersection exige une décision.
Dans ces circonstances, le conducteur doit reconnaître les informations pertinentes et adapter son comportement.
Cette capacité de réaction constitue une dimension essentielle de la conduite.
Cependant, une autre compétence mérite une attention particulière : la capacité à reconnaître les indices annonçant une situation possible et à préparer les conditions nécessaires pour y répondre avant qu’elle devienne urgente.
Une voiture stationnée ne représente pas nécessairement un danger immédiat, mais elle pourrait masquer un piéton ou un enfant.
Une courbe ne constitue pas automatiquement une situation dangereuse, mais elle peut limiter la visibilité sur ce qui se trouve au-delà.
Des feux de freinage aperçus plusieurs centaines de mètres devant peuvent annoncer un ralentissement dont la cause demeure encore inconnue.
Dans chacun de ces exemples, le conducteur ne dispose pas nécessairement d’une information confirmant la présence d’un danger.
Il possède toutefois certains indices lui permettant d’envisager plusieurs évolutions possibles.
Cette distinction est fondamentale.
La conduite préventive ne consiste pas à considérer chaque situation comme dangereuse. Elle consiste notamment à reconnaître les circonstances qui pourraient devenir plus exigeantes et à adapter ses marges de sécurité en conséquence.
Les travaux de Mica Endsley sur la conscience de la situation, ceux de David Crundall sur la prédiction des dangers et les recherches consacrées à la formation des conducteurs offrent des éclairages intéressants sur ces mécanismes.
Ils permettent de mieux comprendre pourquoi la conduite ne repose pas uniquement sur la qualité des réactions, mais aussi sur la préparation des décisions futures.
Une intervention effectuée suffisamment tôt peut parfois éviter qu’une situation ordinaire exige, quelques secondes plus tard, une manœuvre d’urgence.
1. De la réaction à l’anticipation : deux compétences complémentaires
La conduite automobile exige à la fois des capacités de réaction et d’anticipation.
Réagir consiste à adapter son comportement lorsqu’un événement est reconnu.
Anticiper consiste à envisager certaines évolutions possibles de l’environnement à partir des indices disponibles.
Ces deux fonctions ne s’opposent pas.
Elles se complètent.
Un conducteur doit pouvoir effectuer un freinage lorsque la circulation ralentit.
Il gagne également à reconnaître suffisamment tôt les indices qui annoncent ce ralentissement.
De même, il doit être capable de maîtriser son véhicule dans une courbe.
Mais il peut aussi réduire les exigences de cette manœuvre en choisissant sa vitesse avant d’y entrer, en tenant compte de la visibilité et de l’adhérence disponibles.
Chez les apprentis, certaines tâches de contrôle du véhicule peuvent mobiliser une part importante de l’attention.
À mesure que les habiletés se développent, certaines actions deviennent plus familières et peuvent nécessiter moins d’efforts conscients.
Cette progression peut faciliter la répartition de l’attention vers l’observation et l’analyse de l’environnement.
Elle demeure toutefois variable selon les individus et les situations rencontrées.
Un conducteur expérimenté peut également être surpris par un événement inhabituel ou remarquer tardivement une information.
La compétence d’anticipation ne dépend donc pas uniquement du nombre d’années de conduite.
Elle repose aussi sur la capacité à rechercher les indices pertinents, à comprendre les circonstances et à ajuster ses décisions.
L’objectif n’est pas de remplacer la réaction par l’anticipation, mais de réduire, lorsque cela est possible, la fréquence des situations qui exigent une réaction urgente.
2. Mica Endsley : comprendre l’environnement avant qu’il change
En 1995, la chercheuse Mica Endsley publie une étude théorique importante intitulée Toward a Theory of Situation Awareness in Dynamic Systems.
Elle y propose un modèle de conscience de la situation particulièrement pertinent pour comprendre les décisions prises dans des environnements dynamiques.
Ce modèle comporte trois niveaux complémentaires.
Premier niveau : percevoir les éléments de l’environnement
Le conducteur doit d’abord remarquer les informations importantes.
Il peut s’agir :
- des feux de freinage d’un autre véhicule ;
- des mouvements d’un piéton ;
- du positionnement d’un cycliste ;
- des indications de la signalisation ;
- des changements de vitesse dans la circulation ;
- des obstacles et des limites de visibilité.
Cette première étape ne consiste pas simplement à regarder la route.
Elle suppose de sélectionner les éléments qui méritent une attention particulière.
Deuxième niveau : comprendre leur signification
Une information observée doit ensuite être interprétée.
Par exemple, les feux de freinage d’un véhicule indiquent que son conducteur freine.
Ils ne permettent cependant pas de connaître avec certitude la raison de cette action.
Le véhicule pourrait ralentir en raison d’un obstacle, d’une congestion ou d’une manœuvre à venir.
Le conducteur doit donc replacer cette observation dans son contexte.
Troisième niveau : anticiper l’évolution possible
Le conducteur cherche finalement à envisager ce qui pourrait se produire ensuite.
Le ralentissement pourrait se poursuivre.
Les véhicules précédents pourraient s’immobiliser.
Un autre usager pourrait changer de voie.
Ces hypothèses ne représentent pas des certitudes.
Elles permettent néanmoins au conducteur de préparer une adaptation éventuelle.
Il peut ainsi réduire progressivement sa vitesse lorsque cela devient approprié, conserver davantage d’espace ou renforcer son observation.
Le modèle d’Endsley a été développé pour comprendre la conscience de la situation dans différents environnements dynamiques. Son application à la conduite constitue un cadre conceptuel utile, mais ne représente pas une procédure qui garantirait à elle seule la prévention des accidents.
La valeur de l’anticipation réside dans la capacité à utiliser les informations présentes pour mieux préparer les décisions qui pourraient devenir nécessaires.
3. Ce que la recherche nous apprend sur l’expérience et la prédiction des dangers
Les recherches portant directement sur la conduite automobile apportent des observations complémentaires.
En 2016, le chercheur David Crundall publie une étude intitulée Hazard Prediction Discriminates Between Novice and Experienced Drivers.
Cette recherche examine la capacité de conducteurs novices et expérimentés à prédire l’apparition de dangers à partir de séquences vidéo.
Les participants devaient utiliser les informations disponibles pour anticiper ce qui pourrait se produire ensuite.
Les résultats ont montré que les conducteurs expérimentés obtenaient de meilleures performances dans les tâches étudiées.
Les chercheurs ont également observé que la précision des prédictions pouvait dépendre de la proximité temporelle entre les indices présentés et l’apparition du danger.
Ces résultats suggèrent que l’expérience peut favoriser le développement de certaines compétences de reconnaissance et de prédiction des dangers.
Ils ne permettent cependant pas d’affirmer que les conducteurs expérimentés anticipent correctement chaque situation ou qu’ils prennent systématiquement de meilleures décisions.
L’expérience ne supprime pas les limites humaines.
La fatigue, la distraction, les émotions et une mauvaise appréciation des circonstances peuvent encore influencer les comportements.
Les travaux de Nils Petter Gregersen rappellent également l’importance d’une appréciation réaliste de ses propres capacités.
Dans une étude expérimentale publiée en 1996, Gregersen a observé que certaines stratégies de formation axées principalement sur la maîtrise technique pouvaient entraîner une surestimation des habiletés, comparativement à une formation sensibilisant davantage les apprentis aux limites de leurs compétences.
Ces observations concernent des tâches spécifiques et ne doivent pas être généralisées à l’ensemble des situations de conduite.
Elles rappellent néanmoins qu’une formation pertinente doit développer à la fois les capacités d’action et la compréhension des limites de ces capacités.
Savoir effectuer une manœuvre demeure important. Savoir reconnaître suffisamment tôt les circonstances dans lesquelles cette manœuvre pourrait devenir nécessaire constitue une compétence complémentaire.
4. Préparer une solution : qu’est-ce que cela signifie concrètement ?
L’expression « préparer une solution à un problème qui n’existe pas encore » ne signifie pas que le conducteur doit imaginer continuellement des catastrophes.
Elle désigne plutôt une démarche consistant à conserver des conditions favorables à l’adaptation.
Cette préparation peut prendre plusieurs formes.
Préserver du temps
Le conducteur peut adapter sa vitesse afin de disposer de suffisamment de temps pour reconnaître une situation et prendre une décision.
Une vitesse appropriée aux conditions peut permettre d’observer davantage d’indices avant d’atteindre une zone complexe.
Préserver de l’espace
Une distance de suivi suffisante peut faciliter un ralentissement progressif et réduire certaines difficultés en cas de freinage du véhicule précédent.
Un positionnement adapté peut également contribuer à conserver des possibilités de manœuvre lorsque les règles et l’environnement le permettent.
Préserver l’attention disponible
La conduite exige de traiter plusieurs informations simultanément.
Réduire les distractions et éviter de multiplier les tâches inutiles peut aider le conducteur à consacrer davantage de ressources à l’environnement routier.
Préserver les capacités physiques du véhicule
La vitesse, l’état des pneus, la chaussée et les conditions météorologiques influencent notamment l’adhérence et les possibilités de freinage.
Adapter sa conduite peut permettre de réduire les exigences imposées au véhicule.
Préserver des possibilités de décision
Attendre avant de s’engager, renoncer à un dépassement ou choisir un trajet différent peut éviter de se placer dans une situation dont les possibilités de correction seraient limitées.
Ces différentes mesures constituent des stratégies de prévention complémentaires.
Leur pertinence dépend des circonstances et elles ne garantissent pas qu’un événement imprévu pourra être évité.
Préparer une solution, c’est notamment éviter de réduire inutilement ses marges avant de connaître l’ensemble des exigences de la situation à venir.
5. Exemple concret : un véhicule stationné qui ne présente aucun danger apparent
Un conducteur circule dans un secteur résidentiel.
Plusieurs véhicules sont stationnés le long de la chaussée.
À première vue, la situation paraît ordinaire.
Aucun piéton n’est visible à proximité immédiate.
Pourtant, les véhicules stationnés peuvent limiter la visibilité.
Un enfant pourrait se trouver entre deux véhicules.
Une portière pourrait s’ouvrir.
Un automobiliste pourrait quitter son stationnement.
Ces événements demeurent hypothétiques.
Le conducteur ne devrait donc pas réagir comme si chacun allait nécessairement se produire.
Il peut néanmoins reconnaître les limites de visibilité et adapter sa conduite en conséquence.
Une vitesse appropriée, une observation attentive et un dégagement latéral compatible avec la configuration de la chaussée peuvent contribuer à préserver certaines possibilités d’action.
La préparation consiste ici à reconnaître une situation susceptible de devenir plus exigeante.
Il n’est pas nécessaire qu’un piéton apparaisse pour que l’adaptation de la conduite soit justifiée.
La prévention peut être pertinente même lorsqu’aucun danger ne se matérialise.
6. Exemple concret : une courbe qui dissimule ce qui se trouve au-delà
Un conducteur approche d’une courbe sur une route rurale.
Il connaît la configuration générale de la route.
La chaussée semble en bon état et aucun obstacle n’est visible à l’entrée de la courbe.
Cependant, la visibilité ne permet pas nécessairement d’observer l’ensemble de la section située au-delà.
Un véhicule pourrait y être immobilisé.
Un animal pourrait se trouver près de la chaussée.
Un changement d’adhérence pourrait également modifier les conditions de conduite.
Il serait inexact de considérer qu’une courbe dissimule nécessairement un danger.
Mais la limitation de visibilité constitue une information importante.
Le conducteur peut adapter sa vitesse avant d’entrer dans la courbe, choisir une trajectoire appropriée et éviter les manœuvres qui solliciteraient excessivement l’adhérence disponible.
Cette préparation présente un avantage particulier : elle intervient avant que le véhicule ne se trouve dans une situation où certaines corrections deviendraient plus difficiles.
La SAAQ rappelle que la vitesse influence les distances nécessaires aux manœuvres et les trajectoires possibles pour éviter un obstacle.
La vitesse appropriée dépend donc des conditions réellement présentes, et non uniquement de la limite réglementaire affichée.
Une décision prise à l’approche d’une courbe peut influencer les possibilités disponibles plusieurs secondes plus tard.
7. Exemple concret : les feux de freinage observés à plusieurs centaines de mètres
Un conducteur circule sur une route où la circulation demeure relativement fluide.
Plusieurs centaines de mètres devant lui, les feux de freinage d’un véhicule s’allument.
À cette distance, le conducteur ne connaît pas nécessairement la raison du ralentissement.
Il possède néanmoins une information indiquant qu’un changement se produit.
Une conduite essentiellement réactive pourrait conduire à attendre que le ralentissement devienne plus rapproché avant d’adapter la vitesse.
Une démarche anticipative peut permettre d’agir plus tôt.
Selon les circonstances, le conducteur peut :
- vérifier la circulation derrière lui à l’aide de ses rétroviseurs ;
- relâcher progressivement l’accélérateur lorsque cela est approprié ;
- observer les autres véhicules et l’évolution du ralentissement ;
- adapter sa distance de suivi ;
- préparer un ralentissement supplémentaire si la situation le nécessite.
Ces actions doivent être adaptées à l’environnement réel.
Le conducteur ne devrait pas considérer l’extinction des feux de freinage du véhicule éloigné comme une garantie que la circulation est redevenue fluide.
Les véhicules intermédiaires, les obstacles et les autres conditions doivent également être pris en considération.
Cette situation montre comment un indice visuel précoce peut permettre de préparer une réponse avant qu’un ralentissement important devienne nécessaire.
Le résultat recherché n’est pas de freiner inutilement.
Il consiste à éviter d’être surpris par une évolution qui pouvait, dans certaines circonstances, être remarquée plus tôt.
Le conducteur peut ainsi chercher à remplacer une réaction tardive par une adaptation progressive, lorsque les informations disponibles le permettent.
8. Exemple concret : anticiper les déplacements possibles d’un cycliste
Un automobiliste approche d’un cycliste circulant près du bord de la chaussée.
Un véhicule stationné se trouve un peu plus loin sur la trajectoire du cycliste.
Celui-ci pourrait devoir se déplacer latéralement pour contourner l’obstacle.
Le conducteur automobile ne connaît pas nécessairement son intention.
Il peut toutefois reconnaître qu’un changement de trajectoire représente une possibilité plausible.
Il devient alors pertinent d’adapter sa vitesse, de conserver une distance suffisante et d’évaluer si un dépassement peut être effectué légalement et de façon sécuritaire.
Dans certaines circonstances, attendre derrière le cycliste peut constituer une meilleure décision.
Cette approche ne repose pas sur l’idée que le cycliste commettra une erreur.
Elle tient compte du fait qu’un autre usager peut devoir adapter sa trajectoire aux obstacles présents.
Le conducteur cherche ainsi à réduire la possibilité qu’un déplacement prévisible crée un conflit.
Cette anticipation participe également à une conduite coopérative et respectueuse des usagers vulnérables.
9. Le rôle des marges de sécurité dans la préparation des réponses
Les marges de sécurité constituent un élément central de cette démarche.
Elles peuvent être comprises comme des réserves de temps, d’espace et de possibilités d’action.
La distance de suivi permet notamment de préserver un intervalle entre les véhicules.
La vitesse adaptée peut accroître le temps disponible pour percevoir une information et réduire certaines exigences de freinage.
Une observation suffisamment éloignée peut permettre de reconnaître plus tôt les changements dans l’environnement.
Un positionnement approprié peut contribuer à éviter certains conflits et à préserver des possibilités de manœuvre.
Ces mesures ne fonctionnent pas nécessairement de manière indépendante.
Elles peuvent se compléter.
Un conducteur qui remarque tôt un ralentissement, conserve une distance suffisante et circule à une vitesse adaptée possède généralement davantage de possibilités pour ajuster progressivement sa conduite.
À l’inverse, une distance trop courte, une vitesse excessive pour les conditions et une observation tardive peuvent limiter simultanément plusieurs possibilités.
Cette réflexion rejoint, à titre pédagogique, les travaux de James Reason sur les protections complémentaires.
Dans son article Human Error: Models and Management, publié en 2000, Reason explique pourquoi les systèmes de sécurité gagnent à disposer de plusieurs protections capables de réduire les conséquences possibles des erreurs humaines.
Son modèle a été développé principalement pour l’analyse des systèmes organisationnels complexes.
L’application de cette logique aux marges de conduite constitue une analogie pédagogique, et non une démonstration scientifique selon laquelle chaque marge représenterait une barrière indépendante.
Elle permet néanmoins de comprendre qu’une prévention robuste ne devrait pas reposer exclusivement sur une seule compétence.
Une bonne capacité de réaction demeure utile. La présence de marges adaptées peut cependant réduire la fréquence des situations dans lesquelles une réaction exceptionnelle devient nécessaire.
10. Anticiper ne signifie pas imaginer continuellement le pire
La démarche d’anticipation comporte elle-même certaines limites.
Un conducteur pourrait tenter d’envisager une quantité excessive de scénarios.
Cette activité risquerait alors de mobiliser inutilement une partie de son attention.
La conduite exige de sélectionner les informations pertinentes et de hiérarchiser les situations.
Chaque véhicule stationné ne nécessite pas une manœuvre d’évitement.
Chaque piéton situé sur un trottoir ne s’apprête pas à traverser.
Chaque ralentissement ne constitue pas l’annonce d’un danger grave.
Une anticipation adaptée consiste à reconnaître les possibilités suffisamment plausibles pour justifier une modification du comportement.
Cette modification peut parfois être très simple.
Réduire légèrement sa vitesse.
Augmenter sa distance.
Porter davantage d’attention à une zone masquée.
Attendre une meilleure occasion avant d’entreprendre une manœuvre.
Il importe également de distinguer la préparation d’une réponse et son exécution.
Prévoir qu’un véhicule pourrait changer de voie ne signifie pas qu’il faut effectuer immédiatement une manœuvre d’évitement.
Une réaction précipitée à un événement hypothétique pourrait elle-même créer une situation dangereuse.
La décision doit tenir compte des informations disponibles, des règles applicables et des conséquences possibles pour les autres usagers.
La conduite préventive cherche à gérer l’incertitude, et non à transformer chaque possibilité en urgence.
11. Observer–Évaluer–Agir : un lien direct avec l’enseignement québécois
Au Québec, la stratégie Observer–Évaluer–Agir (OEA) occupe une place importante dans l’enseignement de la conduite.
La SAAQ présente notamment cette stratégie dans le module 7 du Programme d’éducation à la sécurité routière.
Elle vise à permettre au conducteur de reconnaître, d’évaluer et de gérer les risques présents ou potentiels dans l’environnement routier.
Cette démarche rejoint directement la notion de préparation des réponses.
Observer
Le conducteur recherche les informations pertinentes, notamment les changements dans la circulation, les mouvements des usagers et les limites de visibilité.
Une observation suffisamment large et éloignée peut permettre de reconnaître certains indices avant qu’une situation exige une réaction immédiate.
Évaluer
Le conducteur interprète les informations disponibles et détermine les conséquences possibles.
Il tient compte de la vitesse, de la distance, de l’environnement et des comportements observés.
Il reconnaît également les informations qui demeurent incertaines.
Agir
Le conducteur choisit une action adaptée aux circonstances.
Il peut s’agir d’ajuster sa vitesse, d’augmenter sa distance, de modifier son positionnement lorsque cela est permis ou de renoncer temporairement à une manœuvre.
Cette séquence ne signifie pas que les activités mentales se déroulent nécessairement dans trois étapes distinctes et conscientes pendant chaque seconde de conduite.
Elle constitue un outil pédagogique permettant d’organiser l’observation, l’évaluation et la décision.
L’intérêt de cette approche est de rappeler que l’action peut être préparée avant qu’une situation devienne critique.
Observer suffisamment tôt et évaluer correctement peuvent parfois rendre l’action plus simple, plus progressive et moins exigeante.
12. Pour les parents accompagnateurs : enseigner le raisonnement derrière les décisions
La conduite accompagnée offre des occasions particulièrement intéressantes pour développer la capacité d’anticipation.
Une sortie de pratique ne se limite pas à l’exécution de manœuvres.
Elle permet également de comprendre pourquoi certaines décisions sont prises avant qu’un danger soit visible.
Un parent accompagnateur peut, par exemple, expliquer pourquoi il convient de réduire sa vitesse à l’approche d’une zone où la visibilité est limitée.
Il peut également aider l’apprenti à comprendre les raisons qui justifient une distance de suivi plus importante ou la décision d’attendre avant de dépasser.
Après une situation de conduite, certaines questions peuvent soutenir la réflexion :
- Qu’avais-tu observé avant de ralentir ?
- Qu’est-ce qui aurait pu se trouver derrière ce véhicule stationné ?
- Pourquoi était-il préférable de conserver davantage d’espace ?
- Quels indices annonçaient un changement possible dans la circulation ?
- Quelle situation aurait pu devenir difficile si nous avions maintenu la même vitesse ?
- Quelles possibilités avons-nous préservées en attendant avant d’entreprendre la manœuvre ?
Ces questions permettent de développer la compréhension des décisions plutôt que de se concentrer uniquement sur leur résultat.
Il demeure important de tenir compte des capacités attentionnelles de l’apprenti.
Une discussion complexe pendant une manœuvre exigeante peut augmenter sa charge de travail.
Les explications approfondies gagnent donc à être réalisées lorsque la situation routière le permet ou après la manœuvre, dans un endroit approprié.
L’accompagnateur peut également reconnaître que certaines difficultés sont liées au manque d’expérience, à la nervosité ou à la surcharge d’informations.
Il ne s’agit pas nécessairement de défauts de motivation ou de sérieux.
L’objectif consiste à accompagner progressivement le développement du jugement dans des conditions adaptées.
Une sortie de pratique devient particulièrement formatrice lorsque l’apprenti comprend non seulement ce qu’il a fait, mais également pourquoi il était pertinent de le faire à ce moment.
13. Pour les professionnels : former à la préparation plutôt qu’à la seule réaction
Pour les moniteurs, les enseignants et les responsables de formation, cette réflexion présente plusieurs implications pédagogiques.
La maîtrise des manœuvres demeure nécessaire.
Un conducteur doit notamment savoir freiner, diriger son véhicule et réagir aux situations qui exigent une intervention rapide.
Mais la formation peut également développer la capacité à reconnaître les circonstances qui rendent ces interventions nécessaires.
Le modèle Goals for Driver Education (GDE), présenté notamment par Hatakka, Keskinen, Gregersen, Glad et Hernetkoski en 2002, propose une conception élargie de la formation.
Il tient compte de plusieurs dimensions de la conduite, dont la maîtrise technique, les interactions avec la circulation, les objectifs des déplacements et les motivations personnelles.
Ce modèle constitue un cadre conceptuel et ne démontre pas, à lui seul, l’efficacité des méthodes qui pourraient s’en inspirer.
Il permet néanmoins de soutenir une réflexion sur la formation au jugement et à l’évaluation des risques.
Dans cette perspective, certaines activités pédagogiques peuvent chercher à développer les capacités suivantes :
- identifier les indices annonçant une situation potentiellement exigeante ;
- distinguer les informations observées des hypothèses ;
- reconnaître les limites de visibilité ;
- anticiper les comportements plausibles des autres usagers ;
- évaluer les marges de temps et d’espace ;
- adapter une décision avant qu’une intervention urgente devienne nécessaire ;
- reconnaître les circonstances où renoncer à une manœuvre constitue une décision appropriée.
Ces objectifs peuvent être abordés au moyen de situations pratiques, de discussions guidées et d’analyses de séquences routières.
La rétroaction peut notamment chercher à comprendre à quel moment l’apprenti a reconnu les indices importants et quelles décisions auraient pu préserver davantage de marges.
Il demeure cependant nécessaire de distinguer la valeur pédagogique apparente d’une méthode de son efficacité démontrée sur les accidents.
Les interventions doivent être évaluées avec des méthodes appropriées pour déterminer leurs effets réels.
14. Pour les institutions : préparer aussi le système routier aux imprévus
La préparation des réponses ne relève pas uniquement des conducteurs.
Les caractéristiques de l’environnement routier peuvent également influencer les possibilités d’anticipation et d’adaptation.
Une intersection dont la visibilité est limitée peut réduire le temps disponible pour reconnaître un autre usager.
Une configuration complexe peut accroître les exigences attentionnelles.
Une signalisation lisible et cohérente peut faciliter la compréhension des comportements attendus.
Des aménagements adaptés peuvent réduire certains conflits entre les différents usagers.
La prévention repose donc sur plusieurs dimensions complémentaires.
Cette approche rejoint certains principes du Système sûr.
Au Québec, le Plan d’action en sécurité routière 2023-2028 du gouvernement s’inscrit dans la Vision zéro et prévoit une démarche tenant compte notamment des infrastructures, des vitesses, des véhicules et des usagers.
Ce cadre reconnaît les limites humaines et cherche à réduire les décès ainsi que les blessures graves.
La responsabilité de la sécurité routière est ainsi partagée entre plusieurs acteurs.
Les conducteurs peuvent agir sur leurs décisions et leurs comportements.
Les parents accompagnateurs et les professionnels peuvent contribuer au développement des compétences.
Les chercheurs peuvent améliorer la compréhension de l’anticipation, de la perception des dangers et des mécanismes de risque.
Les concepteurs et gestionnaires d’infrastructures peuvent intervenir sur la lisibilité et les caractéristiques des environnements routiers.
Les institutions peuvent soutenir, coordonner et évaluer les mesures de prévention.
Cette responsabilité partagée ne diminue pas les obligations individuelles.
Elle reconnaît que la sécurité peut être améliorée par des interventions complémentaires.
Préparer le système routier aux erreurs possibles constitue une démarche collective qui complète la préparation des conducteurs aux situations imprévues.
15. Que savons-nous, pourquoi est-ce important et que pouvons-nous faire ?
Que savons-nous ?
Les recherches sur la conscience de la situation indiquent que la perception, la compréhension et la projection des événements possibles jouent un rôle important dans les décisions prises au sein d’environnements dynamiques.
Les études sur la prédiction des dangers montrent également que les conducteurs expérimentés peuvent obtenir de meilleures performances que les conducteurs novices dans certaines tâches d’anticipation.
Ces observations ne signifient pas que l’expérience permet de prédire parfaitement les événements.
Elles soutiennent toutefois l’intérêt de développer la reconnaissance des indices et la capacité à envisager plusieurs évolutions possibles.
Pourquoi est-ce important ?
Parce que certaines décisions prises avant l’apparition d’un danger influencent les possibilités disponibles lorsque celui-ci se manifeste.
La vitesse choisie, la distance de suivi et l’attention accordée à l’environnement peuvent modifier le temps et l’espace dont dispose le conducteur.
Une adaptation suffisamment précoce peut parfois réduire les exigences d’une manœuvre ultérieure ou éviter qu’une situation devienne critique.
Que pouvons-nous faire ?
Les conducteurs peuvent développer une observation active, rechercher les indices pertinents et adapter leurs marges aux circonstances.
Les apprentis peuvent apprendre à reconnaître les situations susceptibles d’évoluer et à comprendre les conséquences de leurs décisions.
Les parents accompagnateurs peuvent encourager la réflexion sur les raisons justifiant une adaptation précoce.
Les professionnels peuvent intégrer davantage l’anticipation et l’analyse des situations possibles à leurs démarches pédagogiques.
Les chercheurs peuvent poursuivre l’étude des mécanismes de prédiction des dangers et l’évaluation des interventions éducatives.
Les institutions et les concepteurs d’infrastructures peuvent contribuer à rendre les environnements routiers plus compréhensibles et mieux adaptés aux limites humaines.
Conclusion — La meilleure réponse peut parfois être préparée avant la question
La conduite automobile exige de répondre continuellement aux situations qui se présentent.
Les capacités de réaction, la maîtrise du véhicule et la connaissance des règles demeurent indispensables.
Mais la prévention invite également à réfléchir aux décisions prises avant qu’un événement exige une réaction.
Un véhicule stationné peut dissimuler un usager.
Une courbe peut limiter la visibilité.
Un ralentissement éloigné peut annoncer un changement dans la circulation.
Ces situations ne représentent pas nécessairement des dangers immédiats.
Elles fournissent néanmoins des indices permettant au conducteur d’adapter sa conduite lorsque les circonstances le justifient.
La vitesse, la distance, l’observation et l’anticipation peuvent contribuer à préserver les ressources nécessaires pour répondre à une évolution inattendue.
Cette démarche ne garantit pas l’absence d’accident.
Elle ne permet pas non plus de prévoir avec certitude les comportements des autres usagers.
Elle cherche plutôt à éviter de se placer inutilement dans une situation où les possibilités d’adaptation deviendraient insuffisantes.
Pour les apprentis, elle rappelle que la conduite ne consiste pas seulement à réagir correctement, mais aussi à comprendre pourquoi certaines précautions sont prises avant l’apparition d’un danger.
Pour les accompagnateurs et les professionnels, elle propose une manière d’enseigner le raisonnement derrière les comportements préventifs.
Pour les institutions, elle souligne l’importance de concevoir et d’organiser des environnements compatibles avec les capacités et les limites humaines.
La conduite préventive consiste notamment à prendre aujourd’hui des décisions qui préserveront les possibilités d’agir demain, ou quelques secondes plus tard, lorsque la situation aura changé.
Il ne s’agit pas de vivre dans l’attente permanente d’un danger.
Il s’agit de reconnaître suffisamment tôt les circonstances qui pourraient devenir exigeantes et de conserver des marges adaptées.
Car, sur la route, certaines des décisions les plus utiles peuvent être celles qui permettent d’éviter qu’une situation ordinaire devienne un problème à résoudre dans l’urgence.
Références et sources
- Endsley, M. R. (1995). Toward a Theory of Situation Awareness in Dynamic Systems. Human Factors, 37(1), 32-64. Modèle théorique de conscience de la situation fondé sur la perception, la compréhension et la projection de l’évolution des événements. Consulter la publication scientifique.
- Crundall, D. (2016). Hazard Prediction Discriminates Between Novice and Experienced Drivers. Accident Analysis & Prevention, 86, 47-58. Recherche expérimentale portant sur la prédiction des dangers et les différences de performance entre conducteurs novices et expérimentés. Consulter la publication scientifique.
- Gregersen, N. P. (1996). Young Drivers’ Overestimation of Their Own Skill — An Experiment on the Relation Between Training Strategy and Skill. Accident Analysis & Prevention, 28(2), 243-250. Étude sur les stratégies de formation, les compétences techniques et la perception de ses propres capacités. Consulter la publication scientifique.
- Hatakka, M., Keskinen, E., Gregersen, N. P., Glad, A. et Hernetkoski, K. (2002). From Control of the Vehicle to Personal Self-Control: Broadening the Perspectives to Driver Education. Transportation Research Part F: Traffic Psychology and Behaviour, 5(3), 201-215. Cadre conceptuel élargissant les objectifs de la formation à la conduite aux dimensions du jugement, des motivations et de la gestion des risques. Consulter la publication scientifique.
- Reason, J. (2000). Human Error: Models and Management. BMJ, 320(7237), 768-770. Présentation des approches individuelles et systémiques de l’erreur humaine et de l’importance des protections complémentaires. Consulter la publication scientifique.
- Société de l’assurance automobile du Québec (SAAQ). Module 7 — La stratégie OEA. Présentation de la stratégie Observer–Évaluer–Agir dans le cadre du Programme d’éducation à la sécurité routière. Consulter la ressource pédagogique.
- Société de l’assurance automobile du Québec (SAAQ). Lois de la physique et vitesse. Présentation des effets de la vitesse sur le champ de vision, les distances de freinage et les possibilités de manœuvre. Consulter la ressource officielle.
- Gouvernement du Québec — Ministère des Transports et de la Mobilité durable (2023). Plan d’action en sécurité routière 2023-2028. Orientations québécoises concernant la Vision zéro, le Système sûr et les responsabilités partagées en matière de sécurité routière. Consulter le plan d’action.
Nous sommes tous responsables de notre conduite parce que la route, elle, ne pardonne pas l’ignorance !
Si tu conduis aujourd’hui, c’est parce que d’autres ont payé le prix hier !
Observer. Comprendre. Transmettre.
Laisser un commentaire