
Sur la route, connaître sa propre vitesse est indispensable.
Mais cette information ne suffit pas toujours pour comprendre ce qui est en train de se produire autour du véhicule.
Un autre élément intervient continuellement dans nos décisions : la vitesse à laquelle la distance entre deux usagers augmente ou diminue.
Un véhicule peut sembler loin, mais se rapprocher très rapidement.
Deux automobiles peuvent rouler à grande vitesse tout en se rapprochant très lentement l’une de l’autre.
Un véhicule venant en sens inverse peut transformer plusieurs centaines de mètres de séparation en quelques secondes.
Cette dynamique correspond à ce que l’on peut appeler, dans les situations simples, la vitesse relative ou la vitesse de rapprochement.
Pour le conducteur, l’enjeu est fondamental :
il ne suffit pas de savoir où se trouve un autre usager. Il faut aussi comprendre comment la distance entre lui et nous est en train d’évoluer.
La vitesse relative : une relation entre deux mouvements
La vitesse relative décrit le mouvement d’un objet par rapport à un autre.
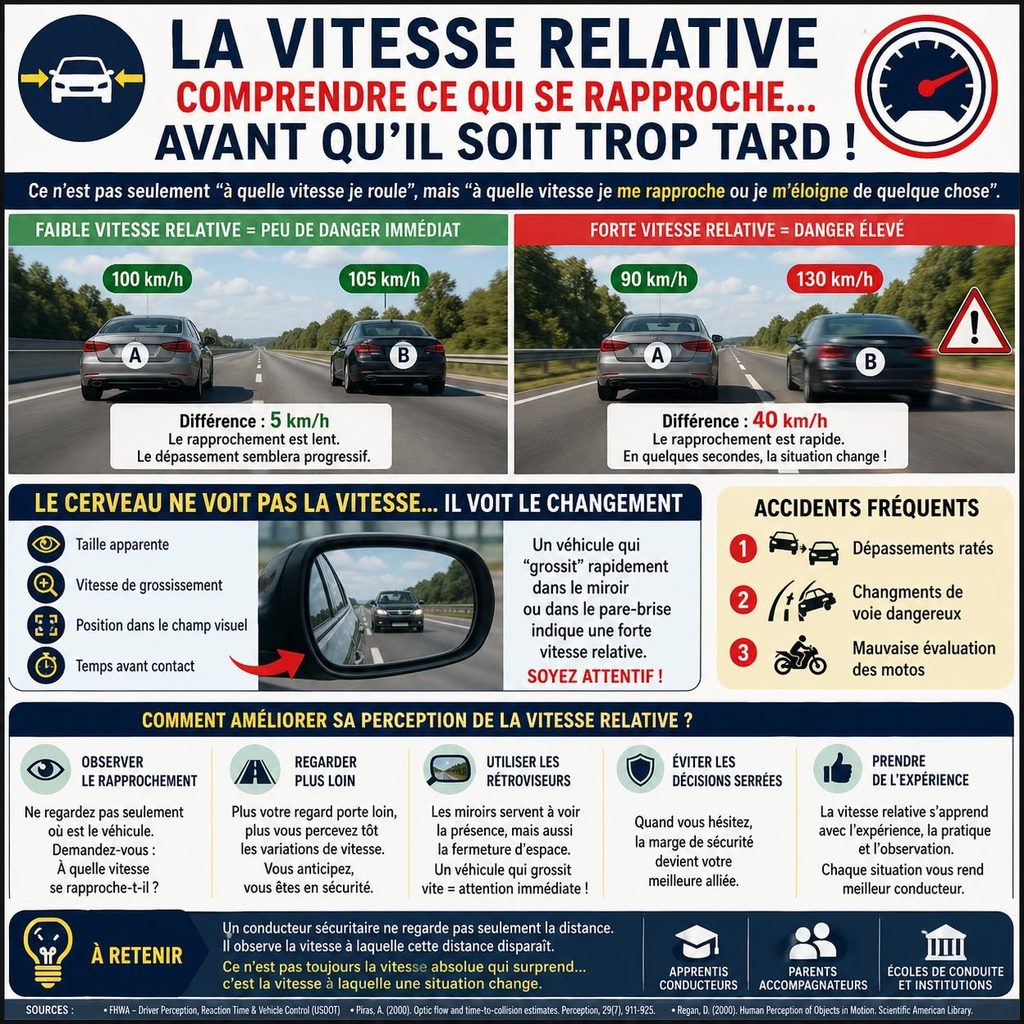
Dans une situation simple où deux véhicules circulent dans la même direction, leur vitesse de rapprochement correspond à la différence entre leurs vitesses.
Par exemple :
- le véhicule A roule à 100 km/h ;
- le véhicule B roule à 105 km/h ;
- le véhicule B se rapproche donc du véhicule A à environ 5 km/h.
Les deux véhicules se déplacent rapidement par rapport à la route, mais très lentement l’un par rapport à l’autre.
C’est pourquoi un dépassement réalisé avec un très faible différentiel de vitesse peut prendre beaucoup de temps et nécessiter une grande distance.
Imaginons maintenant :
- un véhicule devant roule à 90 km/h ;
- un véhicule derrière arrive à 130 km/h.
La vitesse de rapprochement est alors de 40 km/h, soit environ 11 mètres par seconde.
Un écart de 100 mètres pourrait donc, si les vitesses demeuraient constantes, être absorbé en environ neuf secondes.
Le conducteur du véhicule avant peut avoir l’impression que l’autre véhicule est encore loin.
Pourtant, la situation évolue rapidement.
En sens inverse, les vitesses de rapprochement s’additionnent
Une précision importante est nécessaire.
La vitesse relative ne correspond pas systématiquement à une soustraction.
Lorsque deux véhicules se dirigent directement l’un vers l’autre, leurs vitesses de rapprochement s’additionnent.
Par exemple, deux véhicules circulant chacun à 90 km/h en sens opposé se rapprochent l’un de l’autre à environ :
180 km/h, soit 50 mètres par seconde.
Cela ne signifie évidemment pas que chaque véhicule roule à 180 km/h.
Chacun roule toujours à 90 km/h par rapport à la chaussée.
Mais la distance qui les sépare diminue à 50 mètres chaque seconde.
Ainsi, une séparation de 250 mètres correspondrait à seulement environ cinq secondes avant qu’ils se croisent si leurs trajectoires et leurs vitesses demeuraient constantes.
Dans une situation réelle — intersection, virage, insertion ou trajectoires obliques — le calcul devient plus complexe, puisque les directions de déplacement doivent aussi être prises en considération.
Mais le principe pédagogique demeure :
une distance n’a de sens qu’en relation avec la vitesse à laquelle elle se ferme.
Pourquoi cette notion est-elle si importante en conduite ?
Un conducteur ne dispose pas d’un instrument lui indiquant directement la vitesse de chaque véhicule environnant.
Il doit l’estimer.
Pour cela, le système visuel utilise plusieurs indices :
- le déplacement apparent d’un objet dans le champ visuel ;
- la modification de sa taille apparente ;
- la vitesse à laquelle cette taille augmente ;
- le mouvement du décor ;
- les changements de position relatifs entre plusieurs objets ;
- les repères présents dans l’environnement ;
- l’expérience acquise dans des situations semblables.
Cette estimation est extrêmement utile, mais elle n’est pas parfaite.
La conduite exige donc continuellement de transformer des indices visuels en décisions :
Est-il loin ? Se rapproche-t-il ? À quelle vitesse ? Combien de temps me reste-t-il ? Puis-je agir tout en conservant une marge suffisante ?
Le temps avant collision : une information différente de la distance
Les recherches en perception visuelle utilisent notamment le concept de time-to-collision, ou TTC, que l’on peut traduire par temps avant collision.
Dans une situation simplifiée, il représente le temps restant avant que deux trajectoires conduisent à un contact si les vitesses et les directions demeurent inchangées.
Les travaux classiques de David N. Lee ont proposé que l’expansion optique d’un objet qui approche puisse fournir au système visuel une information particulièrement utile sur ce délai avant contact.1
Lorsqu’un véhicule approche directement, son image occupe progressivement une plus grande partie du champ visuel.
Plus cette expansion devient rapide, plus l’arrivée est proche.
Le conducteur ne réalise généralement pas un calcul mathématique conscient.
Il utilise plutôt des changements visuels pour construire une estimation de la situation.
Nous ne « voyons » donc pas simplement une vitesse
Il serait trop simple d’affirmer que le cerveau voit directement la vitesse d’un autre véhicule comme un compteur de vitesse.
Le système perceptif exploite plutôt un ensemble d’indices issus du mouvement.
Le flux optique joue notamment un rôle important.
Lorsque nous avançons, les éléments du paysage produisent un mouvement organisé sur la rétine. Les objets proches semblent se déplacer rapidement dans le champ visuel, tandis que les éléments plus éloignés évoluent différemment.
Ce flux contribue à l’estimation de notre propre mouvement, de notre direction et de notre relation avec l’environnement.2
Lorsqu’un objet indépendant se déplace dans cet environnement — une automobile, une motocyclette, un cycliste ou un piéton — le cerveau doit également distinguer son mouvement de celui produit par notre propre déplacement.
La tâche perceptive est donc beaucoup plus complexe qu’une simple lecture de distance.
« Il est loin » : une information incomplète
Une erreur courante consiste à prendre une décision principalement en fonction de la distance apparente.
Par exemple :
Un apprenti arrive à un arrêt.
Il regarde vers la gauche.
Un véhicule est visible à une certaine distance.
Il conclut :
« Il est loin, j’ai le temps. »
Mais deux questions différentes viennent d’être confondues :
Où se trouve le véhicule ?
et :
Combien de temps faudra-t-il avant qu’il arrive jusqu’à moi ?
Un véhicule éloigné se déplaçant rapidement peut atteindre l’intersection avant un véhicule plus proche se déplaçant lentement.
La distance seule est donc insuffisante.
Une meilleure question : à quelle vitesse la distance disparaît-elle ?
Pour l’apprenti conducteur, cette reformulation peut changer la manière d’observer.
Au lieu de demander uniquement :
« Est-ce qu’il est loin ? »
on peut progressivement développer la question :
« Est-ce qu’il se rapproche lentement ou rapidement ? »
Puis :
« Quelle marge me restera-t-il si je commence ma manœuvre maintenant ? »
L’observation devient alors dynamique.
On ne regarde plus seulement une position.
On regarde une évolution.
Un véhicule dans le rétroviseur : présence et rapprochement
Cette distinction est particulièrement importante dans les rétroviseurs.
Un premier regard peut montrer un véhicule relativement éloigné.
Un deuxième regard, quelques secondes plus tard, montre que ce véhicule occupe maintenant une portion beaucoup plus importante du miroir.
La différence entre ces deux observations fournit une information précieuse :
la distance se ferme rapidement.
Pour cette raison, un rétroviseur ne sert pas seulement à répondre :
« Y a-t-il quelqu’un ? »
Il peut également aider à répondre :
« Comment la situation évolue-t-elle ? »
Cette lecture dynamique est particulièrement utile avant un changement de voie, une insertion ou un dépassement.
Le dépassement : quand quelques kilomètres-heure changent beaucoup de choses
Le dépassement constitue un excellent exemple de vitesse relative.
Sur une autoroute, deux véhicules peuvent circuler à des vitesses relativement élevées, mais avec une très faible différence entre eux.
Si un véhicule roule à 100 km/h et qu’un autre le dépasse à 105 km/h, leur vitesse relative n’est que de 5 km/h, soit environ 1,4 mètre par seconde.
Il faudra donc du temps pour :
- rattraper le véhicule ;
- parcourir sa longueur ;
- obtenir une distance suffisante devant lui ;
- revenir dans la voie en conservant une marge adéquate.
Une faible différence de vitesse peut ainsi produire un dépassement particulièrement long.
Sur une route bidirectionnelle, un élément supplémentaire s’ajoute : pendant ce temps, un véhicule venant en sens inverse réduit lui aussi rapidement la distance disponible.
C’est pourquoi un dépassement ne devrait pas être évalué uniquement en fonction de la distance du véhicule dépassé.
Il faut comprendre simultanément plusieurs mouvements.
Les motocyclettes : un cas particulièrement intéressant
Les motocyclettes posent un défi perceptif supplémentaire.
Leur silhouette frontale est généralement plus petite que celle d’une automobile.
Des recherches ont montré que cette différence peut influencer l’estimation du moment où elles atteindront une intersection.
Horswill et ses collaborateurs ont observé que, dans leurs expériences, les participants estimaient que des motocyclettes arriveraient plus tard que des véhicules plus volumineux dans certaines conditions pourtant comparables.3
Ce phénomène est souvent associé au size-arrival effect, ou effet taille-arrivée.
Des travaux ultérieurs ont également montré que les conducteurs pouvaient accepter des intervalles plus courts devant une motocyclette que devant une automobile et que l’estimation du mouvement ou de la vitesse pouvait contribuer à cette différence.4
Cela ne signifie pas que chaque conducteur sous-estime systématiquement chaque motocyclette.
Il s’agit plutôt d’un biais perceptif observé expérimentalement qui justifie une prudence supplémentaire.
Petite silhouette ne signifie pas arrivée lente
Pour un conducteur, l’enseignement pratique peut donc être très simple :
la taille apparente d’un véhicule ne doit pas être utilisée seule pour évaluer la marge disponible.
Une motocyclette peut sembler petite dans le champ visuel tout en se rapprochant rapidement.
Il faut donc observer :
- sa position ;
- l’évolution de sa position ;
- son grossissement apparent ;
- le temps pendant lequel elle demeure observée ;
- la marge réellement nécessaire pour effectuer la manœuvre.
Pourquoi les apprentis peuvent-ils éprouver davantage de difficulté ?
La perception des dangers ne repose pas uniquement sur la vision au sens physiologique.
Elle exige également de savoir où regarder, quoi rechercher et comment interpréter ce qui est observé.
Plusieurs études comparant conducteurs novices et expérimentés montrent des différences dans certaines tâches de perception des dangers.
Des novices peuvent notamment répondre plus lentement à certains conflits ou les évaluer comme moins dangereux dans certaines conditions expérimentales.5,6
D’autres recherches montrent que la capacité de prédire l’évolution prochaine d’une scène permet également de distinguer, dans certaines tâches, les conducteurs expérimentés des novices.7
Il serait toutefois excessif de conclure que toute perception de la vitesse relative s’acquiert simplement avec les kilomètres parcourus.
L’expérience contribue au développement de repères, mais la qualité de cette expérience, l’enseignement reçu et la variété des situations rencontrées ont également leur importance.
Voir loin pour comprendre plus tôt
Un regard constamment porté très près devant le véhicule réduit le temps disponible pour comprendre l’évolution d’une situation.
À l’inverse, porter le regard suffisamment loin permet généralement de détecter plus tôt :
- un ralentissement ;
- un véhicule qui se rapproche ;
- une intersection ;
- un changement de trajectoire ;
- un conflit potentiel ;
- une marge qui commence à diminuer.
L’intérêt n’est pas simplement de « regarder loin » comme une consigne isolée.
Il est de gagner du temps d’analyse.
Plus tôt une évolution est détectée, plus le conducteur dispose généralement de possibilités pour adapter progressivement sa conduite.
Comparer deux observations plutôt qu’une seule
Pour enseigner la vitesse relative, une stratégie efficace consiste à faire observer une situation à deux moments différents.
Premier regard :
« Où est le véhicule ? »
Deuxième regard :
« Où est-il maintenant ? »
Puis :
« Que te dit la différence entre les deux observations ? »
L’apprenti apprend progressivement que le mouvement n’est pas une photographie.
Il est une transformation dans le temps.
L’analogie de la balle
Une analogie très simple permet parfois de faire comprendre le principe.
Imaginez qu’une balle se dirige vers vous.
Si elle arrive lentement, sa trajectoire laisse davantage de temps pour l’observer et réagir.
Si la même balle arrive très rapidement, le temps disponible diminue fortement.
La distance initiale n’est donc qu’une partie de l’information.
Ce qui compte également est :
la vitesse à laquelle cette distance est consommée.
Sur la route, le principe est semblable, même si les mouvements réels sont évidemment beaucoup plus complexes.
Éviter les décisions « juste assez »
La perception humaine étant imparfaite, une stratégie de sécurité importante consiste à ne pas construire systématiquement ses décisions sur la marge minimale estimée.
Lorsqu’un conducteur pense :
« Ça devrait passer juste. »
il dépend fortement de la précision de plusieurs estimations :
- la distance ;
- la vitesse de l’autre véhicule ;
- sa propre capacité d’accélération ;
- le temps nécessaire pour compléter la manœuvre ;
- la possibilité qu’un des usagers modifie sa vitesse ou sa trajectoire.
Une petite erreur dans plusieurs de ces estimations peut réduire rapidement la marge disponible.
La stratégie préventive consiste donc à conserver une marge permettant d’absorber une partie de cette incertitude.
Pour les parents accompagnateurs : faire verbaliser le mouvement
Le parent accompagnateur peut aider l’apprenti à développer cette lecture dynamique sans transformer chaque sortie en cours de physique.
Quelques questions suffisent :
- Ce véhicule se rapproche-t-il ou s’éloigne-t-il ?
- La distance se ferme-t-elle rapidement ?
- Est-il seulement loin, ou dispose-t-on réellement de beaucoup de temps ?
- Qu’est-ce qui a changé depuis ton premier regard ?
- Ce véhicule dans le rétroviseur grossit-il rapidement ?
- Si tu attends deux secondes de plus, ta décision devient-elle plus facile ?
- Quelle marge te restera-t-il une fois ta manœuvre terminée ?
Ces questions développent progressivement une représentation dynamique de la circulation.
OEA : observer non seulement les objets, mais leur évolution
La stratégie Observer, Évaluer, Agir (OEA) s’applique particulièrement bien à la vitesse relative.
Observer : où se trouvent les autres usagers et comment leur position évolue-t-elle ?
Évaluer : la distance augmente-t-elle ou diminue-t-elle ? À quelle vitesse ? Quelle marge temporelle semble disponible ?
Agir : choisir une manœuvre qui conserve une marge suffisante malgré l’incertitude de l’estimation.
Cette démarche transforme une observation statique :
« Il est loin. »
en une observation dynamique :
« Il est encore loin, mais il se rapproche rapidement. »
Cette différence peut modifier complètement une décision.
Distance, vitesse relative et temps : trois informations liées
Pour comprendre une situation de rapprochement, trois dimensions doivent donc être considérées ensemble :
| Information | Question |
|---|---|
| Distance | Quelle séparation existe actuellement ? |
| Vitesse de rapprochement | À quelle vitesse cette séparation change-t-elle ? |
| Temps disponible | Combien de temps reste-t-il avant que la situation exige une action ou qu’un conflit puisse apparaître ? |
Aucune de ces informations ne devrait être interprétée complètement isolément.
Que savons-nous ?
La perception du mouvement repose sur plusieurs sources d’information visuelle, notamment les modifications de position, l’expansion optique et le flux visuel créé par le déplacement.1,2
Le temps avant collision constitue une information importante dans les modèles de contrôle visuel de l’approche et du freinage.1
Les recherches montrent également que certaines caractéristiques des objets, notamment leur taille apparente, peuvent influencer les estimations d’arrivée, ce qui est particulièrement pertinent dans certaines interactions avec les motocyclettes.3,4
Enfin, plusieurs travaux indiquent que les conducteurs novices et expérimentés peuvent différer dans certaines tâches de détection, d’évaluation et de prédiction des dangers.5,6,7
Pourquoi est-ce important ?
Parce que la circulation est un environnement dynamique.
Les véhicules, les cyclistes et les piétons changent continuellement de position.
Une décision qui semblait raisonnable deux secondes auparavant peut devenir beaucoup moins favorable si la distance se ferme rapidement.
Apprendre à conduire nécessite donc progressivement de passer de la question :
« Où sont les autres ? »
à :
« Où seront-ils dans quelques secondes si rien ne change ? »
Que pouvons-nous faire ?
La perception de la vitesse relative peut être intégrée à l’apprentissage de manière concrète :
- faire observer plusieurs fois le même véhicule afin d’évaluer son rapprochement ;
- apprendre à utiliser les rétroviseurs de manière dynamique ;
- porter le regard suffisamment loin pour détecter les évolutions tôt ;
- faire verbaliser la fermeture ou l’ouverture des espaces ;
- expliquer le rôle particulier de la vitesse relative lors des dépassements ;
- sensibiliser aux difficultés perceptives associées aux motocyclettes ;
- éviter de fonder une décision serrée sur une seule estimation de distance ;
- conserver des marges permettant d’absorber une erreur d’évaluation.
Conclusion
La vitesse inscrite au compteur indique ce que fait notre véhicule par rapport à la route.
Elle ne raconte pas, à elle seule, ce qui se passe entre notre véhicule et ceux qui nous entourent.
Pour comprendre une situation dynamique, le conducteur doit également apprendre à lire :
la vitesse à laquelle les espaces s’ouvrent ou se ferment.
Un véhicule peut être loin et arriver rapidement.
Deux véhicules peuvent rouler vite et se rapprocher lentement.
Un objet de petite taille peut sembler moins menaçant alors que le temps disponible diminue.
C’est pourquoi apprendre à conduire ne consiste pas seulement à mesurer des distances.
Il faut apprendre à observer leur évolution.
Un conducteur préventif ne regarde pas seulement combien d’espace il possède maintenant. Il cherche à comprendre combien d’espace — et surtout combien de temps — il lui restera quelques secondes plus tard.
Parce que sur la route, ce n’est pas uniquement la position d’un danger qui compte.
C’est aussi la vitesse à laquelle la situation est en train de changer.
Références
- Lee, D. N. (1976). A Theory of Visual Control of Braking Based on Information about Time-to-Collision. Perception, 5(4), 437-459. DOI : 10.1068/p050437.
- Nash, C. J., Cole, D. J. & Bigler, R. S. (2016). A review of human sensory dynamics for application to models of driver steering and speed control. Biological Cybernetics, 110, 91-116. DOI : 10.1007/s00422-016-0682-x.
- Horswill, M. S., Helman, S., Ardiles, P. & Wann, J. P. (2005). Motorcycle Accident Risk Could Be Inflated by a Time to Arrival Illusion. Optometry and Vision Science, 82(8), 740-746. DOI : 10.1097/01.opx.0000175563.21423.50.
- Lee, Y. M. & Sheppard, E. (2017). Differences in gap acceptance for approaching cars and motorcycles at junctions: What causes the size-arrival effect? Transportation Research Part F: Traffic Psychology and Behaviour, 50, 50-54. DOI : 10.1016/j.trf.2017.07.006.
- Sagberg, F. & Bjørnskau, T. (2006). Hazard perception and driving experience among novice drivers. Accident Analysis & Prevention, 38(2), 407-414. DOI : 10.1016/j.aap.2005.10.014.
- Scialfa, C. T. et coll. (2012). The effects of driving experience on responses to a static hazard perception test. Accident Analysis & Prevention, 45, 547-553. DOI : 10.1016/j.aap.2011.09.005.
- Jackson, L., Chapman, P. & Crundall, D. (2016). What happens next? Predicting other road users’ behaviour as a function of driving experience and processing time. Ergonomics. Voir également les travaux expérimentaux sur la prédiction des dangers chez les conducteurs novices et expérimentés.
Nous sommes tous responsables de notre conduite parce que la route, elle, ne pardonne pas l’ignorance !
Si tu conduis aujourd’hui, c’est parce que d’autres ont payé le prix hier !
Observer. Comprendre. Transmettre.
Laisser un commentaire