
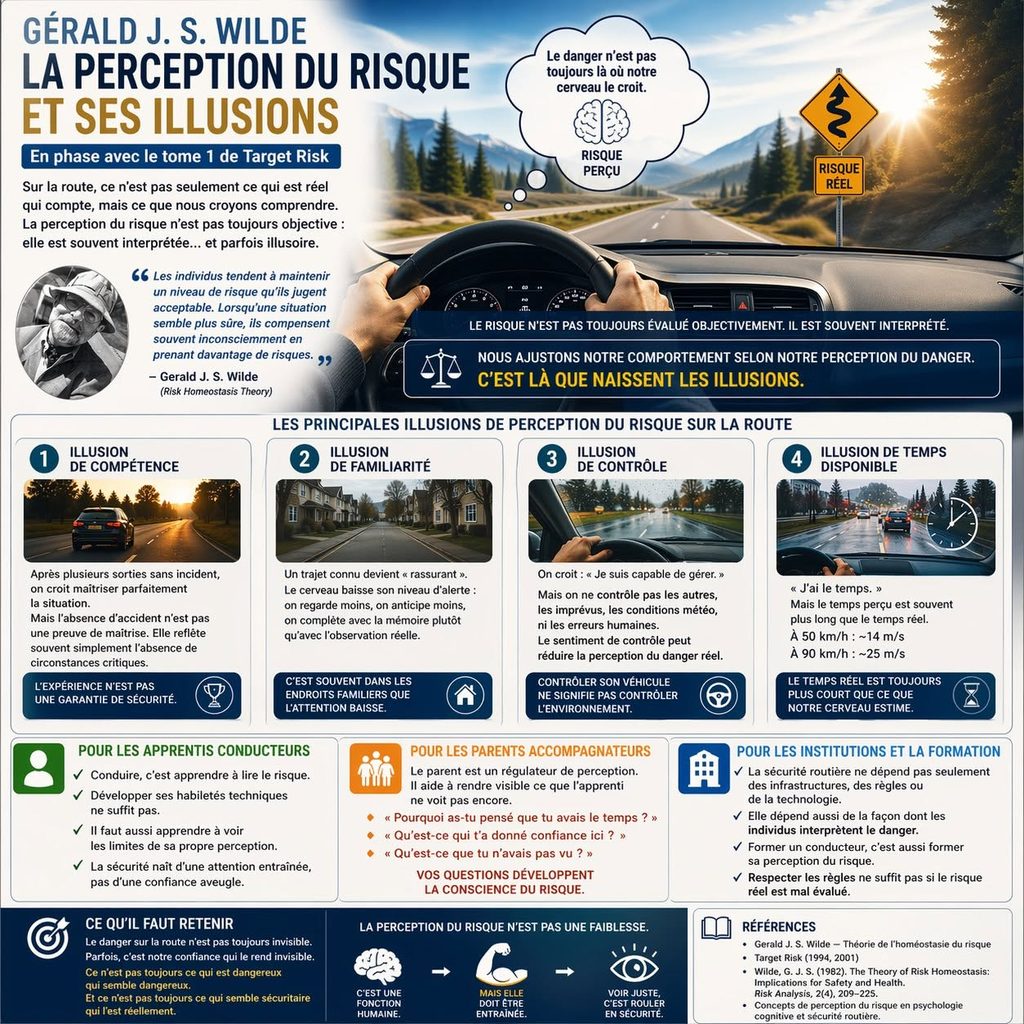
Sur la route, le danger n’est pas seulement une réalité physique. Il est aussi une réalité psychologique. Un conducteur ne réagit pas uniquement à ce qui est objectivement présent devant lui. Il réagit aussi à ce qu’il croit comprendre, à ce qu’il pense maîtriser et à la manière dont il perçoit le risque.
Cette distinction est importante, parce qu’en conduite automobile, plusieurs décisions se prennent en quelques secondes. Observer, évaluer, choisir et agir exigent non seulement des habiletés techniques, mais aussi une capacité à interpréter correctement la situation.
Les travaux de Gerald J. S. Wilde, notamment autour de la théorie du niveau de risque accepté, ont contribué à mettre en lumière un aspect important de la sécurité : le comportement humain ne dépend pas seulement du risque réel, mais aussi du risque perçu. Autrement dit, un environnement peut sembler plus sûr qu’il ne l’est réellement, ou au contraire paraître plus menaçant qu’il ne l’est objectivement.
Comprendre la perception du risque
Selon la théorie du niveau de risque accepté, souvent associée à la Risk Homeostasis Theory, les individus peuvent avoir tendance à ajuster leur comportement en fonction du niveau de risque qu’ils jugent acceptable. Lorsque la situation semble plus sécuritaire, certaines personnes peuvent, dans certaines circonstances, compenser inconsciemment en prenant davantage de liberté. À l’inverse, lorsque la situation paraît plus menaçante, elles peuvent devenir plus prudentes.
Cette théorie ne signifie pas que les conducteurs souhaitent être dangereux. Elle suggère plutôt que l’évaluation subjective du danger influence le comportement. Même si cette perspective a fait l’objet de débats dans les milieux scientifiques, elle demeure utile pour réfléchir à un enjeu fondamental en conduite : nous ne réagissons pas toujours au risque réel, mais souvent à l’idée que nous nous en faisons.
Pourquoi cela devient critique en conduite automobile
La conduite repose sur une succession rapide de décisions. Pourtant, ces décisions ne sont pas prises uniquement à partir de faits mesurables. Elles peuvent être influencées par :
- l’habitude ;
- la confiance ;
- l’expérience ;
- les émotions ;
- la familiarité d’un trajet ;
- le sentiment de contrôle ;
- l’impression d’avoir suffisamment de temps.
C’est souvent dans cet espace entre la réalité et son interprétation que naissent certaines illusions de perception du risque.
Les principales illusions de perception du risque sur la route
1. L’illusion de compétence
Après plusieurs trajets sans incident, un conducteur peut avoir l’impression qu’il maîtrise parfaitement une situation. Pourtant, l’absence d’accident ne constitue pas automatiquement une preuve de compétence élevée. Elle peut parfois refléter l’absence de circonstances critiques.
Un conducteur peut, par exemple, rouler un peu trop vite, observer trop près devant lui ou anticiper insuffisamment sans en subir immédiatement les conséquences. Cette absence de conséquence visible peut renforcer une impression de maîtrise qui n’est pas toujours proportionnelle au niveau réel de compétence.
Chez les apprentis comme chez les conducteurs plus expérimentés, cette illusion peut être particulièrement importante, parce qu’elle réduit parfois l’ouverture à la correction et à l’ajustement.
2. L’illusion de familiarité
Un trajet connu devient rapidement rassurant. Le quartier résidentiel, la route rurale habituelle, le chemin vers l’école ou vers le travail finissent par sembler prévisibles. Or, lorsque l’environnement devient trop familier, le cerveau peut diminuer naturellement son niveau d’alerte.
Dans certaines situations, on regarde moins activement, on anticipe moins finement et on complète davantage avec la mémoire qu’avec l’observation réelle. On croit connaître la situation avant même de l’avoir véritablement analysée.
Cette illusion est importante, parce qu’un lieu familier ne garantit pas une situation identique. Un piéton, un cycliste, un véhicule caché ou une manœuvre inattendue peuvent apparaître dans un environnement pourtant très connu.
3. L’illusion de contrôle
Un conducteur peut penser : « Je suis capable de gérer. » Cette impression peut parfois être partiellement fondée, surtout lorsque la personne possède une certaine expérience. Toutefois, contrôler son propre véhicule ne signifie pas contrôler l’ensemble de la situation.
Le conducteur ne contrôle pas :
- la réaction des autres usagers ;
- l’apparition soudaine d’un animal ;
- un piéton masqué par un obstacle ;
- une chaussée glissante ;
- une erreur humaine imprévisible ;
- une variation rapide de visibilité.
Le sentiment de contrôle peut donc, dans certaines circonstances, réduire la perception du danger réel. Il peut faire croire que la compétence personnelle suffit à compenser toutes les limites du contexte, ce qui est rarement le cas.
4. L’illusion de temps disponible
Cette illusion est fréquente, notamment chez les apprentis conducteurs. Elle apparaît lorsqu’une personne croit disposer d’une marge plus grande qu’en réalité pour freiner, s’insérer, tourner ou réagir.
En conduite, le temps perçu peut sembler plus long que le temps réel. Or, les distances se parcourent rapidement :
- à 50 km/h, un véhicule parcourt environ 14 mètres par seconde ;
- à 90 km/h, il parcourt environ 25 mètres par seconde.
Lorsqu’un conducteur pense « j’ai le temps », il se peut que cette impression ne corresponde pas à la marge réellement disponible. Cette illusion peut influencer la prise de décision dans les dépassements, les virages à gauche, les insertions et même certains freinages tardifs.
Conséquences possibles en conduite
Ces illusions ne relèvent pas simplement d’une erreur théorique. Elles peuvent avoir des conséquences concrètes sur la conduite :
- sous-estimer la vitesse ou la proximité d’un autre usager ;
- surestimer sa capacité d’anticipation ;
- réduire la vigilance dans un environnement familier ;
- prendre une décision trop rapidement en croyant la marge suffisante ;
- confondre confiance et sécurité.
Un conducteur peut donc respecter les règles tout en évaluant imparfaitement la situation. La conformité apparente ne garantit pas, à elle seule, une lecture juste du risque.
Pourquoi ce sujet est fondamental pour les apprentis conducteurs
Un apprenti ne développe pas seulement des habiletés mécaniques. Il développe aussi une manière de lire la route, de hiérarchiser les indices et d’évaluer les marges de sécurité. En ce sens, apprendre à conduire ne consiste pas uniquement à tourner le volant, freiner ou respecter les panneaux. Cela consiste également à apprendre à reconnaître les limites de sa propre perception.
Plusieurs recherches sur la perception des dangers montrent d’ailleurs que l’expérience influence la capacité à repérer certains indices pertinents et à interpréter correctement une scène routière. Les conducteurs novices peuvent détecter plus difficilement certains dangers potentiels ou leur attribuer une importance différente de celle qu’un conducteur plus expérimenté percevra.
Cette réalité ne justifie pas le jugement. Elle rappelle plutôt qu’en formation, la perception du risque doit être travaillée aussi sérieusement que les manœuvres.
Le rôle du parent accompagnateur
Le parent accompagnateur n’agit pas seulement comme surveillant. Il peut aussi jouer un rôle important de régulateur de perception. Son intervention ne consiste pas uniquement à corriger une erreur visible. Elle peut aussi aider l’apprenti à rendre visible ce qu’il n’avait pas encore remarqué.
Par exemple, certaines questions peuvent soutenir cette prise de conscience :
- Pourquoi as-tu pensé que tu avais le temps ?
- Qu’est-ce qui t’a donné confiance ici ?
- Qu’as-tu observé avant de décider ?
- Qu’est-ce que tu n’avais pas vu ?
- Qu’est-ce qui aurait pu changer la situation ?
Ces questions ont une valeur pédagogique importante. Elles déplacent l’échange de la simple correction vers la compréhension du raisonnement de l’apprenti.
Stratégies pour entraîner la perception du risque
Si la perception du risque peut parfois être trompeuse, cela ne signifie pas qu’elle est condamnée à l’erreur. Elle peut être entraînée. Quelques stratégies peuvent être utiles :
- faire verbaliser les indices observés avant une décision ;
- demander à l’apprenti ce qu’il anticipe chez les autres usagers ;
- revenir après coup sur une situation pour comparer l’impression initiale et la réalité observée ;
- varier les parcours afin d’éviter que l’apprentissage repose uniquement sur l’habitude ;
- mettre en lien les sensations du conducteur avec des données mesurables comme la vitesse, la distance et le temps disponible ;
- valoriser la prudence réfléchie plutôt que la confiance automatique.
Que savons-nous ?
Les travaux en psychologie du risque et en sécurité routière suggèrent que le comportement de conduite dépend non seulement de l’environnement réel, mais aussi de la manière dont cet environnement est perçu. L’expérience, la familiarité, le sentiment de contrôle et l’évaluation subjective du danger peuvent influencer les décisions prises sur la route.
Pourquoi est-ce important ?
Parce qu’un danger n’a pas besoin d’être invisible pour être mal évalué. Dans certaines situations, c’est précisément la confiance, l’habitude ou le sentiment de maîtrise qui réduisent la perception de ce danger. Former un conducteur, c’est donc aussi l’aider à mieux calibrer sa lecture du risque.
Que pouvons-nous faire ?
Nous pouvons enseigner non seulement des gestes, mais aussi une manière de réfléchir à la route. Cela implique de développer l’observation, l’anticipation, la comparaison entre impression et réalité, ainsi que la capacité à reconnaître les limites de sa propre perception.
Conclusion
La sécurité routière ne dépend pas uniquement des infrastructures, de la réglementation ou de la technologie. Elle dépend aussi de la façon dont les individus interprètent le danger. Former un conducteur, c’est donc aussi former sa perception.
La perception du risque n’est pas une faiblesse. C’est une fonction humaine. Mais, comme toute fonction humaine, elle peut parfois être imparfaite. Elle peut rassurer à tort, surestimer certaines menaces ou sous-estimer certaines autres.
C’est pourquoi il est utile de garder en tête une idée simple : ce n’est pas toujours ce qui est dangereux qui semble dangereux, et ce n’est pas toujours ce qui semble sécuritaire qui l’est réellement.
Sur la route, l’apprentissage ne consiste donc pas seulement à mieux conduire. Il consiste aussi à mieux voir, mieux comprendre et mieux évaluer.
Références
- Wilde, G. J. S. (1982). The Theory of Risk Homeostasis: Implications for Safety and Health. Risk Analysis, 2(4), 209-225. https://doi.org/10.1111/j.1539-6924.1982.tb01384.x
- Wilde, G. J. S. (1998). Risk homeostasis theory: an overview. Injury Prevention, 4(2), 89-91. https://doi.org/10.1136/ip.4.2.89
- Wilde, G. J. S. (2001). Target Risk 2: A New Psychology of Safety and Health. PDE Publications.
- Sagberg, F., & Bjørnskau, T. (2006). Hazard perception and driving experience among novice drivers. Accident Analysis & Prevention, 38(2), 407-414. https://doi.org/10.1016/j.aap.2005.10.014
- Borowsky, A., Shinar, D., & Oron-Gilad, T. (2013). Exploring the effects of driving experience on hazard awareness and risk perception via real-time hazard identification, hazard classification, and rating tasks. Accident Analysis & Prevention, 59, 548-565. https://doi.org/10.1016/j.aap.2013.07.008
Nous sommes tous responsables de notre conduite parce que la route, elle, ne pardonne pas l’ignorance !
Si tu conduis aujourd’hui, c’est parce que d’autres ont payé le prix hier !
Observer. Comprendre. Transmettre.
Laisser un commentaire