
Catégorie : Territoire et conduite

Cette catégorie rassemble des articles qui explorent les liens entre le territoire et la conduite automobile. Toponymie, patrimoine routier, histoire locale et repères géographiques permettent de mieux comprendre l’environnement dans lequel nous circulons.

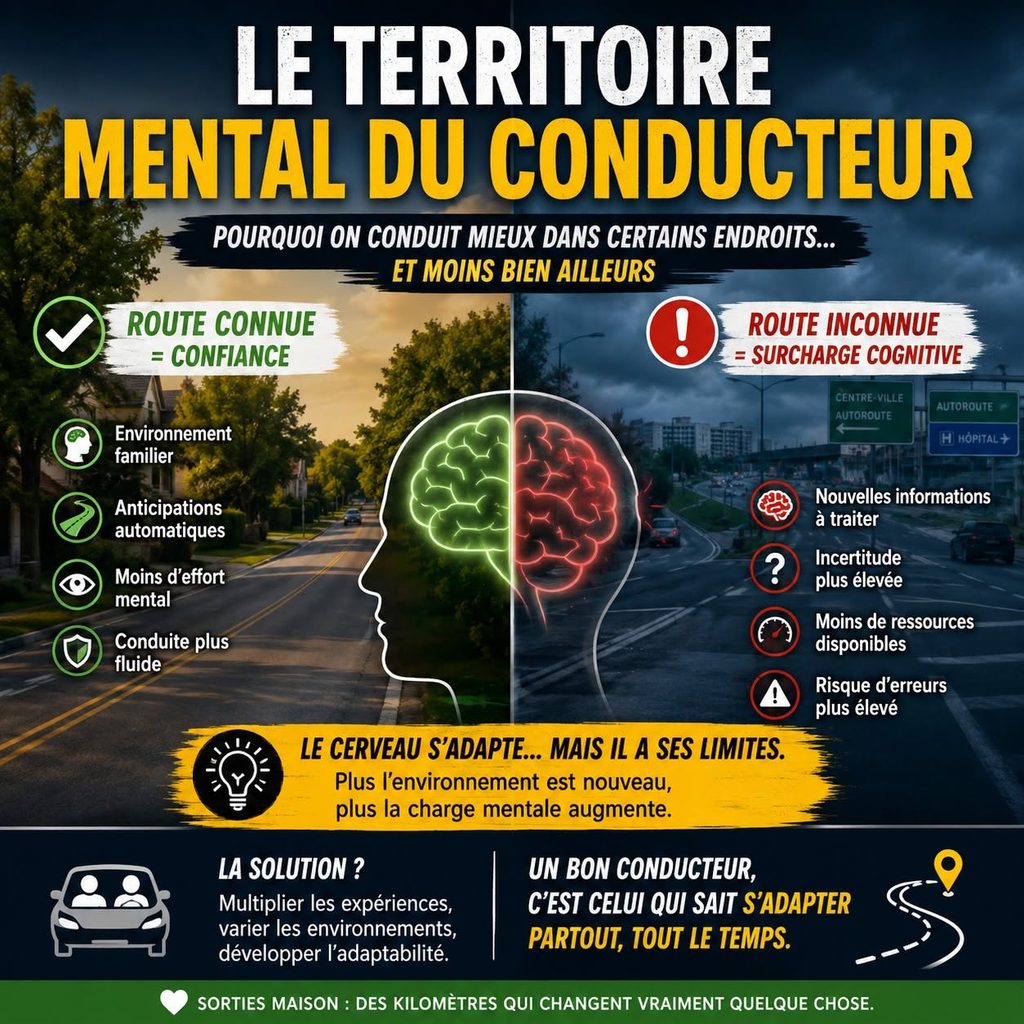
  • Le territoire mental du conducteur : pourquoi conduit-on différemment selon l’endroit ?

    Un conducteur peut sembler fluide, confiant et organisé dans un secteur qu’il connaît, puis devenir plus hésitant quelques kilomètres plus loin lorsqu’il entre dans un environnement nouveau. Cette différence ne dépend pas uniquement de son habileté technique. La familiarité avec les lieux modifie aussi l’attention, la charge mentale, les attentes et la façon dont l’information est traitée.

    Nous ne conduisons pas seulement dans un territoire physique

    Une route possède des caractéristiques visibles :

    • des intersections;
    • des courbes;
    • des voies;
    • des panneaux;
    • des commerces;
    • des passages pour piétons;
    • des zones résidentielles;
    • des accès autoroutiers.

    Mais avec l’expérience, le conducteur construit également une représentation mentale de cet environnement.

    Il apprend progressivement :

    • où se trouvent certaines intersections;
    • quelle voie il devra choisir;
    • où une courbe commence à se refermer;
    • où la circulation ralentit fréquemment;
    • où des piétons ou des cyclistes sont souvent présents;
    • où une limite de vitesse change;
    • où une manœuvre demandera davantage de préparation.

    Cette représentation peut être rapprochée de ce que la psychologie cognitive appelle une carte cognitive : une représentation interne permettant de mieux organiser l’espace, les repères et les déplacements.

    Le conducteur ne découvre alors plus entièrement la route à chaque passage.

    Une partie de ce qu’il rencontrera est déjà anticipée.

    La familiarité peut réduire la difficulté perçue

    Lorsqu’une route devient connue, certaines opérations demandent généralement moins d’effort conscient.

    Le conducteur sait déjà, par exemple :

    • où il devra tourner;
    • quelle voie il devra emprunter;
    • où regarder pour trouver une information;
    • à quel endroit une difficulté habituelle peut apparaître.

    Une revue systématique consacrée à la familiarité des itinéraires conclut que celle-ci peut réduire la difficulté de la tâche et la quantité de contrôle cognitif nécessaire pour traiter l’environnement immédiat.

    Cela peut favoriser :

    • une conduite plus fluide;
    • une meilleure anticipation de certains événements prévisibles;
    • une réduction de l’effort nécessaire à la navigation;
    • une plus grande disponibilité mentale pour certaines autres tâches.

    Cette familiarité peut donc être utile.

    Mais elle comporte aussi un paradoxe.

    Quand connaître la route fait moins regarder la route

    Plusieurs recherches ont observé qu’une grande familiarité avec un itinéraire peut être accompagnée d’une diminution de certaines formes d’attention active.

    Dans une étude en simulateur, Matthew Yanko et Thomas Spalek ont notamment observé que des participants conduisant sur une route devenue familière détectaient plus lentement certains événements et pouvaient suivre un véhicule de plus près.

    Les auteurs ont associé une partie de ces résultats à une augmentation possible de la divagation mentale (mind wandering).

    D’autres travaux menés en conditions réelles ont également observé des modifications du regard lorsque les routes deviennent familières.

    Une étude publiée en 2026 utilisant des mesures physiologiques pendant la conduite sur route a, elle aussi, observé une diminution de certaines ressources attentionnelles consacrées au traitement visuel et cognitif à mesure que l’itinéraire devenait familier.

    Il ne faut pas en conclure que connaître une route rend automatiquement dangereux.

    La familiarité peut améliorer certaines dimensions de la conduite tout en réduisant l’attention accordée à d’autres éléments.

    Le cerveau apprend ce qu’il s’attend à voir

    Lorsque nous parcourons régulièrement le même trajet, notre cerveau développe progressivement des attentes.

    Il reconnaît des configurations déjà rencontrées.

    Une intersection ressemble à celle d’hier.

    Une courbe arrive au même endroit.

    Le panneau se trouve là où il se trouvait la veille.

    Le feu de circulation apparaît après le même commerce.

    Cette capacité est extrêmement utile : elle permet de traiter rapidement un environnement complexe.

    Mais elle peut également entraîner une forme de fonctionnement plus automatique.

    Le conducteur peut alors surveiller la route davantage qu’il ne l’analyse activement.

    Cette distinction devient importante lorsqu’un élément change.

    Le danger de la route connue : anticiper ce qui devrait être là

    Imaginons un conducteur qui emprunte la même route chaque matin.

    Pendant plusieurs mois, une intersection est relativement peu fréquentée.

    Il développe progressivement une attente :

    « Il ne se passe généralement rien ici. »

    Un matin, un cycliste apparaît.

    Le problème n’est pas que le conducteur ignore l’existence possible d’un cycliste.

    Mais son expérience répétée a pu rendre cette possibilité moins saillante dans son attention.

    La familiarité peut alors créer une différence entre :

    ce qui est réellement présent

    et

    ce que le cerveau s’attend à retrouver.

    C’est l’un des paradoxes de la route connue :

    mieux connaître l’environnement peut faciliter la conduite, mais cela peut aussi favoriser l’automatisation de certaines attentes.

    L’impression de maîtrise peut également influencer la vitesse

    La familiarité peut parfois modifier d’autres comportements.

    Une étude réalisée sur route réelle a observé une augmentation progressive de la vitesse chez certains participants à mesure qu’ils se familiarisaient avec l’itinéraire.

    Ce phénomène ne signifie pas que tous les conducteurs accélèrent lorsqu’ils connaissent une route.

    Il rappelle toutefois que le sentiment de connaissance et de contrôle peut influencer l’évaluation de la difficulté.

    Une route connue peut sembler moins exigeante qu’une route nouvelle, même lorsque ses caractéristiques physiques n’ont pas changé.

    La route inconnue produit l’effet inverse

    Lorsqu’un conducteur arrive dans un environnement qu’il connaît peu, plusieurs informations autrefois anticipées doivent être recherchées activement.

    Il doit parfois simultanément :

    • chercher son itinéraire;
    • identifier la bonne voie;
    • lire la signalisation;
    • comprendre la géométrie d’une intersection;
    • surveiller les autres usagers;
    • repérer un changement de limite;
    • évaluer une distance;
    • préparer une prochaine manœuvre.

    La quantité de traitement conscient peut donc augmenter.

    Le conducteur dispose de moins d’éléments déjà mémorisés sur lesquels s’appuyer.

    Il doit construire sa compréhension de la route en même temps qu’il la parcourt.

    Une charge mentale plus élevée n’est pas nécessairement un problème

    Il faut ici apporter une nuance importante.

    Un conducteur qui ralentit, prend davantage de temps ou vérifie plusieurs fois une information dans un secteur inconnu n’est pas nécessairement en difficulté.

    Ces comportements peuvent constituer une stratégie d’adaptation appropriée.

    Lorsqu’une situation exige davantage de traitement mental, le conducteur peut chercher à diminuer les autres exigences :

    • en réduisant sa vitesse;
    • en augmentant sa distance;
    • en reportant une manœuvre;
    • en observant plus longtemps;
    • en demandant moins d’informations simultanément.

    Autrement dit :

    ralentir mentalement et physiquement peut être une façon de recréer de la marge.

    Quand la demande devient trop importante

    La difficulté apparaît davantage lorsque plusieurs exigences s’accumulent rapidement.

    Par exemple :

    • route inconnue;
    • circulation dense;
    • navigation;
    • intersection complexe;
    • conversation dans l’habitacle;
    • météo défavorable;
    • décision à prendre rapidement.

    Les ressources attentionnelles et la mémoire de travail humaine étant limitées, une accumulation de tâches peut dégrader certaines performances.

    Des recherches menées auprès de jeunes conducteurs novices montrent notamment que l’ajout d’une charge cognitive verbale peut détériorer certaines mesures de performance de conduite.

    Il est donc plus prudent de parler d’une augmentation de la charge cognitive, qui peut parfois mener à une saturation des ressources disponibles, plutôt que d’affirmer qu’un environnement inconnu produit automatiquement une « surcharge cognitive ».

    Comment cette augmentation de charge peut-elle apparaître ?

    Selon les personnes et les situations, un conducteur dans un environnement inhabituel peut :

    • ralentir davantage;
    • prendre plus de temps avant de s’engager;
    • hésiter sur le choix d’une voie;
    • chercher longtemps un panneau;
    • regarder davantage à proximité immédiate du véhicule;
    • oublier temporairement une étape d’une routine pourtant connue;
    • avoir davantage de difficulté à traiter plusieurs informations simultanément.

    Ces manifestations ne permettent pas, à elles seules, de conclure à un manque de compétence.

    Elles peuvent simplement révéler que la tâche est devenue plus exigeante.

    « À la maison, il conduit très bien »

    Cette observation revient fréquemment dans l’apprentissage :

    « Dans notre secteur, il conduit très bien. Dès qu’on va ailleurs, il devient hésitant. »

    La différence peut s’expliquer en partie par la familiarité.

    Dans son environnement habituel, l’apprenti connaît déjà :

    • le trajet;
    • les intersections;
    • les voies;
    • les changements de vitesse;
    • les endroits plus exigeants;
    • la destination.

    Il peut consacrer davantage de ressources à la manipulation du véhicule et à l’observation générale.

    Dans un secteur nouveau, une partie de ces ressources doit maintenant être consacrée à comprendre l’environnement lui-même.

    La conduite peut alors sembler temporairement moins fluide.

    Apprendre la route ou apprendre à conduire ?

    Cette distinction est particulièrement importante pour les apprentis conducteurs.

    Lorsqu’une personne pratique principalement dans les mêmes rues, elle peut devenir très performante dans ces situations.

    Mais une question pédagogique doit alors être posée :

    L’apprenti maîtrise-t-il la compétence ou maîtrise-t-il surtout le trajet ?

    Les deux apprentissages peuvent se produire simultanément.

    Le problème n’est donc pas de conduire dans des secteurs connus.

    Ces secteurs sont utiles pour consolider certaines habiletés.

    Le problème apparaît si l’apprentissage demeure tellement lié au même environnement que les stratégies développées se transfèrent difficilement ailleurs.

    La différence entre mémoriser un trajet et lire une route

    Un apprenti peut apprendre :

    « Après cette maison, je ralentis parce que l’arrêt arrive. »

    Cette connaissance fonctionne sur ce trajet précis.

    Mais une compétence plus générale serait :

    « Je recherche les indices qui annoncent une intersection et j’adapte ma conduite avant d’y arriver. »

    Dans le premier cas, l’environnement fournit une mémoire du trajet.

    Dans le second, l’apprenti développe une stratégie transférable.

    La conduite autonome demande progressivement de passer de :

    « Je sais ce qui vient parce que je connais cette route »

    à :

    « Je peux comprendre ce qui vient même lorsque je ne connais pas cette route. »

    Le transfert des apprentissages devient alors essentiel

    Une compétence de conduite véritablement fonctionnelle doit pouvoir être adaptée à plusieurs contextes.

    Un arrêt demeure un arrêt, mais le contexte peut être très différent :

    • intersection résidentielle;
    • route rurale;
    • intersection à voies multiples;
    • visibilité limitée;
    • présence de piétons;
    • conduite nocturne;
    • chaussée enneigée.

    L’objectif n’est donc pas uniquement de reproduire une procédure.

    Il s’agit de reconnaître quand, pourquoi et comment cette procédure doit être adaptée.

    Le Programme d’éducation à la sécurité routière va dans cette direction

    Le Programme d’éducation à la sécurité routière de la SAAQ vise notamment le développement d’une conduite autonome et responsable.

    La compétence relative à l’utilisation du réseau routier doit être exercée :

    • dans différentes situations de conduite;
    • sur les routes du réseau routier québécois;
    • selon différentes caractéristiques routières;
    • sous différentes conditions climatiques et routières.

    Cette approche rejoint directement l’enjeu du transfert des apprentissages.

    Un conducteur autonome ne doit pas seulement savoir reproduire ce qui a été pratiqué.

    Il doit progressivement être capable d’adapter ses stratégies lorsque les circonstances changent.

    Pourquoi varier les sorties accompagnées ?

    La conduite accompagnée offre une possibilité particulièrement importante : multiplier progressivement les contextes d’expérience.

    Selon le niveau de l’apprenti et lorsque les conditions sont appropriées, les pratiques peuvent éventuellement inclure :

    • des secteurs résidentiels;
    • des routes rurales;
    • des boulevards;
    • des zones commerciales;
    • des environnements urbains plus complexes;
    • des autoroutes;
    • des trajets de nuit;
    • différentes conditions météorologiques et routières;
    • des itinéraires que l’apprenti connaît peu.

    La SAAQ recommande d’ailleurs aux apprentis d’accumuler le plus d’heures de conduite possible afin de progresser et de gagner en assurance.

    La quantité d’expérience est importante.

    Mais sa diversité peut également contribuer à développer l’adaptabilité.

    Varier ne signifie pas mettre l’apprenti en difficulté

    L’objectif n’est pas de transporter immédiatement un nouvel apprenti dans l’environnement le plus complexe possible.

    Une progression peut être plus utile.

    Par exemple :

    • d’abord une compétence dans un secteur calme et connu;
    • ensuite la même compétence dans un secteur légèrement différent;
    • puis dans une circulation plus dense;
    • puis dans un environnement moins familier;
    • puis avec plusieurs facteurs à gérer simultanément.

    Le niveau de difficulté peut ainsi augmenter à mesure que certaines opérations deviennent plus stables.

    Cette progression permet de développer l’adaptation sans ajouter inutilement trop d’exigences à la fois.

    Le parent accompagnateur peut observer le changement de charge

    Un accompagnateur attentif peut parfois reconnaître que l’apprenti commence à consacrer davantage de ressources à la compréhension de l’environnement.

    Certains indices peuvent apparaître :

    • les réponses deviennent plus lentes;
    • les questions augmentent;
    • la trajectoire devient moins fluide;
    • le jeune parle moins;
    • certaines routines habituelles demandent davantage de rappels;
    • l’attention semble concentrée sur une seule partie de la situation.

    Aucun de ces indices ne permet, isolément, de conclure à une surcharge.

    Mais leur combinaison peut suggérer que la tâche devient plus exigeante.

    L’accompagnateur peut alors ajuster son propre comportement.

    Parfois, le meilleur enseignement consiste à réduire la difficulté

    Lorsque la demande devient importante, l’accompagnateur peut :

    • réduire la quantité de consignes;
    • donner l’information plus tôt;
    • éviter une conversation secondaire;
    • proposer un itinéraire un peu moins complexe;
    • laisser davantage de temps à l’apprenti;
    • faire un retour détaillé après la situation plutôt que pendant celle-ci.

    Cette adaptation ne consiste pas à éviter les situations difficiles.

    Elle permet plutôt de contrôler leur progression.

    Un exemple : le même apprenti dans deux environnements

    Imaginons un apprenti qui effectue régulièrement le même parcours entre son domicile et son école de conduite.

    Après plusieurs semaines, sa conduite devient fluide.

    Il connaît :

    • les arrêts;
    • les changements de voie;
    • les courbes;
    • les secteurs où la circulation ralentit;
    • les moments où il doit préparer une manœuvre.

    Un jour, l’accompagnateur lui demande de rejoindre la même destination par un itinéraire différent.

    L’apprenti devient plus lent.

    Il hésite davantage.

    Il oublie momentanément un contrôle visuel qu’il effectuait habituellement.

    Ce changement ne signifie pas nécessairement que les apprentissages précédents étaient inutiles.

    Il révèle plutôt une nouvelle étape :

    la compétence doit maintenant fonctionner sans le soutien de la mémoire du trajet.

    Ne pas confondre fluidité et autonomie

    La fluidité est souvent agréable à observer.

    Mais un apprenti très fluide sur une route connue n’est pas nécessairement plus autonome qu’un apprenti qui ralentit et réfléchit sur une route nouvelle.

    L’autonomie se mesure aussi à la capacité de :

    • chercher l’information pertinente;
    • reconnaître son incertitude;
    • adapter sa vitesse;
    • changer de stratégie;
    • prendre une décision sans connaître la situation à l’avance.

    Une hésitation raisonnable devant une situation nouvelle peut donc parfois témoigner d’un jugement plus mature qu’une décision rapide fondée sur une mauvaise compréhension.

    La familiarité peut aussi masquer certaines erreurs

    Lorsque l’apprenti connaît très bien un trajet, il peut anticiper une action avant même que les indices routiers soient réellement traités.

    Par exemple :

    « Je me place à gauche ici parce que je sais que je vais tourner plus loin. »

    Mais si on lui demande :

    « Qu’est-ce qui, sur la route, t’indique que cette décision est appropriée ? »

    la réponse peut devenir plus difficile.

    Cette question permet de distinguer la mémoire du trajet de la lecture réelle de l’environnement.

    La conduite commentée peut révéler le territoire mental

    Demander à l’apprenti de verbaliser périodiquement ce qu’il observe peut être utile pour comprendre sur quoi repose sa décision.

    Par exemple :

    « Qu’est-ce que tu vois ? »

    « Qu’est-ce qui t’annonce que la route pourrait changer ? »

    « Pourquoi as-tu choisi cette voie ? »

    « Qu’est-ce que tu surveilles maintenant ? »

    « Si tu ne connaissais pas cette route, quel indice utiliserais-tu ? »

    Cette dernière question est particulièrement intéressante.

    Elle oblige l’apprenti à séparer :

    ce qu’il sait parce qu’il connaît le trajet

    de

    ce qu’il peut réellement déduire de la route.

    OEA : Observer – Évaluer – Agir dans un environnement inconnu

    Observer

    Sur une route nouvelle, l’observation doit reconstruire l’environnement :

    • signalisation;
    • marquage;
    • géométrie;
    • circulation;
    • piétons;
    • voies disponibles;
    • visibilité;
    • indices annonçant une difficulté.

    Évaluer

    L’apprenti peut se demander :

    • qu’est-ce que je comprends réellement de cette situation ?
    • quelle information me manque ?
    • ai-je suffisamment de temps pour décider ?
    • est-ce que ma vitesse correspond à ce que je peux voir et comprendre ?
    • quelle marge puis-je créer si je me trompe ?

    Agir

    Lorsque l’environnement est moins prévisible, l’action peut notamment consister à :

    • réduire progressivement la vitesse;
    • augmenter la distance;
    • préparer une manœuvre plus tôt;
    • reporter une décision;
    • choisir une solution plus simple lorsque plusieurs possibilités existent;
    • conserver une possibilité de correction.

    Aux parents accompagnateurs : sortir progressivement du « territoire connu »

    Lorsque l’apprenti devient confortable sur un trajet, quelques questions peuvent orienter la prochaine étape :

    « Est-ce qu’il conduit bien parce qu’il comprend la route ou parce qu’il connaît déjà ce qui vient ? »

    « Que se passerait-il si nous arrivions à la même situation dans un autre secteur ? »

    « Peut-il expliquer les indices qu’il utilise ? »

    « Peut-il maintenir ses routines lorsqu’il ne connaît pas la destination ? »

    « La difficulté peut-elle maintenant être augmentée légèrement ? »

    L’objectif n’est pas de surprendre l’apprenti.

    Il consiste à construire progressivement sa capacité d’adaptation.

    Une compétence peut être acquise sans être encore généralisée

    Cette idée est importante dans tout apprentissage.

    Une personne peut réussir une tâche dans les conditions où elle l’a apprise, puis éprouver davantage de difficulté lorsqu’un élément du contexte change.

    La conduite n’échappe pas à ce phénomène.

    Un apprenti peut parfaitement maîtriser :

    • un changement de voie sur un boulevard connu;
    • un virage à gauche dans une intersection familière;
    • une insertion sur une autoroute qu’il emprunte régulièrement.

    Le niveau suivant consiste à transférer les principes utilisés vers :

    • un autre boulevard;
    • une intersection différente;
    • une autre autoroute;
    • un environnement dont il ignore encore la configuration.

    La généralisation constitue donc une partie importante de l’autonomie.

    Le territoire mental évolue avec l’expérience

    Une route inconnue aujourd’hui peut devenir familière demain.

    À mesure que l’expérience augmente, le conducteur construit un répertoire plus vaste de situations.

    Il ne connaît peut-être pas une intersection particulière, mais il reconnaît :

    • un type d’intersection;
    • une configuration de voie;
    • un comportement fréquent;
    • un indice annonçant une difficulté;
    • une situation ressemblant à quelque chose déjà rencontré ailleurs.

    C’est à ce moment qu’un apprentissage cesse progressivement d’être uniquement territorial.

    Le conducteur ne reconnaît plus seulement un endroit.

    Il commence à reconnaître des situations.

    Que savons-nous ?

    Les recherches montrent que la familiarité avec un itinéraire influence fortement la cognition et le comportement en déplacement.

    Elle peut réduire la difficulté perçue, faciliter certaines anticipations et rendre certaines opérations plus automatiques.

    Elle peut toutefois également être associée à une diminution de certaines formes d’attention active, à davantage de divagation mentale et, dans certaines études, à des changements du comportement de vitesse ou du regard.

    Les environnements inconnus demandent généralement davantage de traitement conscient et peuvent augmenter la charge mentale.

    Ces effets varient selon les individus, l’expérience, la complexité de l’environnement et les conditions de conduite.

    Pourquoi est-ce important ?

    Parce qu’une bonne performance sur un trajet familier ne démontre pas nécessairement que toutes les compétences seront immédiatement transférées vers un environnement différent.

    Inversement, une conduite temporairement moins fluide sur une route nouvelle ne signifie pas automatiquement que l’apprenti régresse.

    Elle peut révéler que ses compétences sont maintenant sollicitées dans un contexte plus exigeant et qu’elles doivent encore être généralisées.

    Que pouvons-nous faire ?

    Pour l’apprenti conducteur :

    • apprendre à distinguer la connaissance du trajet de la compréhension de la route;
    • identifier les indices qui soutiennent réellement ses décisions;
    • adapter sa vitesse lorsque l’environnement est moins connu;
    • accepter de prendre davantage de temps lorsque l’incertitude augmente;
    • développer progressivement son expérience dans différents contextes.

    Pour le parent accompagnateur :

    • varier progressivement les itinéraires;
    • éviter de maintenir toute la pratique dans les mêmes secteurs;
    • augmenter la difficulté par étapes;
    • laisser à l’apprenti le temps d’interpréter un environnement nouveau;
    • faire verbaliser les indices utilisés;
    • réduire les consignes lorsque la charge de la situation augmente;
    • utiliser les erreurs ou hésitations comme information sur ce qui reste à consolider.

    Pour les professionnels :

    • observer si une compétence persiste lorsque le contexte change;
    • distinguer automatisation d’un trajet et généralisation d’une stratégie;
    • exposer progressivement l’apprenti à plusieurs configurations routières;
    • favoriser une conduite basée sur les indices plutôt que sur la mémorisation du parcours.

    Conclusion

    Le conducteur ne circule pas uniquement sur une route faite d’asphalte, de panneaux et d’intersections.

    Il se déplace également à travers une représentation mentale construite par ses expériences.

    Sur une route connue, cette représentation peut faciliter la conduite, réduire certaines demandes cognitives et permettre d’anticiper plusieurs événements.

    Mais cette même familiarité peut parfois diminuer l’attention active ou renforcer des attentes qui ne correspondent plus exactement à la situation présente.

    Sur une route inconnue, l’effet s’inverse : davantage d’informations doivent être recherchées, comprises et organisées en temps réel.

    L’apprenti peut alors devenir moins fluide sans être nécessairement moins compétent.

    Il est peut-être simplement en train d’effectuer quelque chose de plus difficile :

    conduire sans connaître d’avance la réponse.

    C’est précisément pour cette raison que varier progressivement les environnements possède une valeur pédagogique importante.

    Le véritable objectif n’est pas de former un conducteur qui connaît parfaitement quelques routes.

    C’est de développer un conducteur capable de lire une route qu’il n’a encore jamais vue.

    À mesure que cette capacité se développe, son territoire mental s’élargit.

    Il ne mémorise plus seulement des trajets.

    Il apprend à reconnaître des situations, à transférer ses stratégies et à s’adapter à l’inconnu.

    C’est une dimension essentielle de l’autonomie au volant.

    Références et sources

    • Harms, I. M. et Brookhuis, K. A. (2016). Travaux sur la familiarité des itinéraires, l’attention et le comportement en circulation. Voir également les recherches ultérieures consacrées à l’automatisation cognitive sur les routes familières.
    • Harms, I. M. (2023). Distracted by familiarity: Implications of ‘autopilot’ as a default cognitive mode. Transportation Research Part F: Traffic Psychology and Behaviour, 99, 274-288. DOI : 10.1016/j.trf.2023.10.021.
    • Yanko, M. R. et Spalek, T. M. (2013). Route familiarity breeds inattention: A driving simulator study. Accident Analysis & Prevention, 57, 80-86. DOI : 10.1016/j.aap.2013.04.003.
    • Charlton, S. G. et Starkey, N. J. (2013). Driving on familiar roads: Automaticity and inattention blindness. Transportation Research Part F: Traffic Psychology and Behaviour, 19, 121-133. DOI : 10.1016/j.trf.2013.03.008.
    • Young, A. H., Mackenzie, A. K., Davies, R. L. et Crundall, D. (2018). Familiarity breeds contempt for the road ahead: The real-world effects of route repetition on visual attention in an expert driver. Transportation Research Part F: Traffic Psychology and Behaviour, 57, 4-9. DOI : 10.1016/j.trf.2017.10.004.
    • The role of route familiarity in traffic participants’ behaviour and transport psychology research: A systematic review. Transportation Research Interdisciplinary Perspectives, 9, 100331, 2021. DOI : 10.1016/j.trip.2021.100331.
    • The influence of memory on driving behavior: How route familiarity is related to speed choice. An on-road study. Safety Science, 82, 456-468, 2016. DOI : 10.1016/j.ssci.2015.10.012.
    • Effect of route familiarity on attentional resource allocation during real-world road driving. Étude publiée en 2026 portant sur l’évolution des ressources attentionnelles au cours d’expositions répétées à un même trajet.
    • Ross, V., Jongen, E. M. M., Wang, W., Brijs, T., Brijs, K., Ruiter, R. A. C. et Wets, G. (2014). Investigating the influence of working memory capacity when driving behavior is combined with cognitive load: An LCT study of young novice drivers. Accident Analysis & Prevention, 62, 377-387. DOI : 10.1016/j.aap.2013.06.032.
    • Société de l’assurance automobile du Québec. Programme d’éducation à la sécurité routière – Conduire un véhicule de promenade. Principes directeurs portant notamment sur l’alternance théorie-pratique, la conduite autonome et la stratégie Observer – Évaluer – Agir.
    • Société de l’assurance automobile du Québec. Présentation du Programme d’éducation à la sécurité routière. Compétence : utiliser le réseau routier de façon autonome et responsable dans différentes situations de conduite, selon les caractéristiques de la route et sous différentes conditions climatiques et routières.
    • Société de l’assurance automobile du Québec. Module 6 – La conduite accompagnée. Documentation sur le rôle de l’accompagnateur et les conditions facilitant l’apprentissage de la conduite.
    • Kahneman, D. (1973). Attention and Effort. Prentice-Hall. Travaux fondateurs sur la capacité attentionnelle limitée et l’allocation de l’effort mental.

    Nous sommes tous responsables de notre conduite parce que la route, elle, ne pardonne pas l’ignorance !

    Si tu conduis aujourd’hui, c’est parce que d’autres ont payé le prix hier !

    Observer. Comprendre. Transmettre.
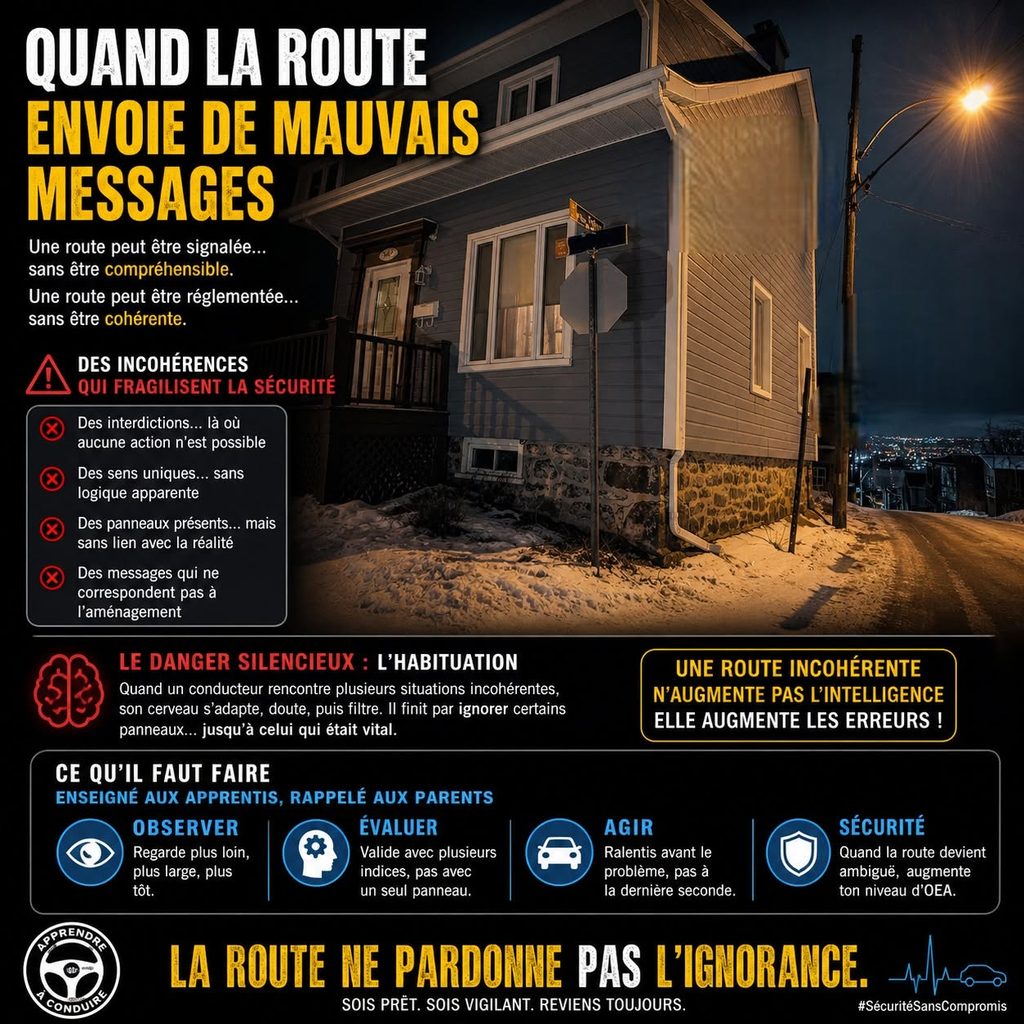
  • Quand la route envoie de mauvais messages

    Une route peut être correctement signalée sur le plan technique tout en étant difficile à comprendre pour celui qui la parcourt. Lorsque la signalisation, l’aménagement et ce que le conducteur perçoit semblent raconter des histoires différentes, la tâche de conduite peut devenir plus exigeante.

    Une route peut être signalée sans être immédiatement compréhensible

    La signalisation routière a notamment pour fonction de réglementer, d’avertir, d’orienter et de transmettre rapidement de l’information aux usagers.

    Mais entre le panneau installé au bord de la route et la décision prise derrière le volant, plusieurs opérations doivent encore se produire.

    Le conducteur doit :

    • percevoir le message;
    • le reconnaître;
    • le comprendre;
    • le mettre en relation avec ce qu’il voit autour de lui;
    • choisir une action;
    • puis exécuter cette action dans le temps disponible.

    La conduite ne repose donc pas uniquement sur ce qui est indiqué. Elle repose aussi sur la manière dont l’information est perçue et interprétée.

    Une formulation plus juste serait ainsi :

    Le conducteur doit respecter la signalisation, mais il doit également comprendre l’environnement dans lequel cette signalisation s’applique.

    Quand le panneau et la route semblent raconter deux histoires différentes

    Dans une situation généralement cohérente, plusieurs indices convergent.

    La géométrie de la route, le marquage, les panneaux, la visibilité, la configuration de l’intersection et le comportement attendu des autres usagers contribuent à former une représentation relativement claire de la situation.

    Le conducteur peut alors anticiper plus facilement ce qui l’attend.

    Dans certaines situations, cependant, une difficulté peut apparaître lorsque les différents indices semblent moins bien s’accorder.

    Par exemple :

    • un panneau peut être difficile à associer à la voie à laquelle il s’applique;
    • un marquage peut être peu visible;
    • la géométrie d’une intersection peut suggérer une trajectoire différente de celle attendue;
    • une succession inhabituelle de panneaux peut demander davantage d’interprétation;
    • des informations peuvent arriver tardivement par rapport à la décision à prendre;
    • une signalisation devenue moins pertinente à la suite d’une modification de l’environnement peut créer de l’incertitude.

    Il ne s’agit pas nécessairement d’une erreur de signalisation.

    Il peut plutôt exister, du point de vue de l’usager, une dissonance entre les informations reçues et les attentes construites par l’environnement routier.

    L’attente du conducteur : un mécanisme essentiel

    Les recherches en facteurs humains utilisent notamment la notion d’attente du conducteur (driver expectancy).

    Avec l’expérience, le conducteur développe des attentes sur le fonctionnement habituel de la route.

    Il apprend, par exemple, à anticiper :

    • où certains panneaux devraient se trouver;
    • comment une voie risque de se poursuivre;
    • où une sortie devrait apparaître;
    • comment une intersection est généralement organisée;
    • quels indices annoncent une courbe, une réduction de voie ou un changement de configuration.

    Ces attentes permettent au cerveau de traiter plus rapidement l’environnement.

    Elles constituent une forme d’économie cognitive : le conducteur n’a pas à reconstruire entièrement la signification de la route à chaque seconde.

    Mais cette efficacité comporte une contrepartie.

    Lorsque la situation ne correspond plus à ce qui était attendu, davantage d’attention et de temps peuvent être nécessaires pour comprendre ce qui se passe.

    Quand l’inattendu augmente la charge cognitive

    La Federal Highway Administration (FHWA) souligne dans ses travaux sur les facteurs humains que les conducteurs peuvent éprouver davantage de difficultés lorsque leurs attentes sont contredites par la conception ou le fonctionnement d’une route.

    Une information inattendue, ambiguë ou incohérente peut notamment augmenter :

    • la confusion;
    • le temps nécessaire à l’interprétation;
    • la charge de travail mentale;
    • les changements tardifs de trajectoire;
    • certaines hésitations;
    • le risque d’une mauvaise décision.

    Il faut toutefois demeurer prudent : une hésitation n’entraîne pas automatiquement une collision.

    Dans certaines circonstances, elle peut même constituer une réaction prudente permettant au conducteur de recueillir davantage d’information.

    Le problème apparaît surtout lorsque la situation exige simultanément une décision rapide et un traitement complexe de l’information.

    L’hésitation consomme une ressource précieuse : le temps

    En conduite, quelques secondes peuvent représenter une ressource importante.

    Lorsqu’un conducteur rencontre une situation inattendue, son cerveau doit parfois effectuer plusieurs opérations supplémentaires :

    Voir → identifier → comprendre → vérifier → décider → agir.

    Plus la situation est complexe, moins il est souhaitable que ces opérations doivent être réalisées dans l’urgence.

    C’est pourquoi la cohérence et la prévisibilité d’un environnement routier jouent un rôle important.

    Elles peuvent permettre au conducteur de consacrer davantage de ses ressources attentionnelles aux dangers qui évoluent réellement autour de lui.

    Le risque d’habituation

    Un autre phénomène mérite attention : l’habituation.

    Le cerveau humain apprend à distinguer ce qui semble important de ce qui paraît l’être moins.

    Lorsqu’un conducteur rencontre fréquemment un avertissement qui ne semble jamais correspondre à une situation significative, il peut progressivement lui accorder moins d’attention.

    Ce phénomène ne signifie pas que le conducteur choisit consciemment d’ignorer la règle.

    Il peut s’inscrire dans des mécanismes plus généraux d’adaptation de l’attention et de familiarisation.

    C’est précisément l’une des raisons pour lesquelles l’uniformité, la pertinence et la crédibilité des dispositifs de signalisation sont importantes.

    Le Manual on Uniform Traffic Control Devices américain rappelle d’ailleurs qu’une utilisation uniforme des dispositifs facilite leur reconnaissance et leur compréhension, alors qu’un dispositif utilisé dans une situation inappropriée peut réduire le respect accordé à ce type de dispositif lorsqu’il est réellement nécessaire.

    La signalisation doit être comprise comme un système

    Un panneau ne fonctionne pas complètement seul.

    Son efficacité dépend notamment :

    • de son emplacement;
    • de sa visibilité;
    • de sa lisibilité;
    • du temps disponible pour réagir;
    • de sa relation avec la géométrie routière;
    • du marquage;
    • des autres panneaux présents;
    • du contexte dans lequel il apparaît.

    Au Québec, le Tome V – Signalisation routière de la collection Normes – Ouvrages routiers constitue une référence importante pour la normalisation des dispositifs de signalisation routière.

    Le Répertoire des dispositifs de signalisation routière du Québec repose également sur ce cadre normatif.

    Cette normalisation participe à un objectif essentiel : faire en sorte que des messages semblables puissent être reconnus et interprétés de manière aussi uniforme que possible.

    Ce que cela signifie pour un apprenti conducteur

    L’apprenti conducteur possède encore relativement peu d’expériences auxquelles comparer une situation nouvelle.

    Il doit souvent consacrer davantage de ressources mentales à des tâches qu’un conducteur expérimenté réalise plus facilement.

    Une situation ambiguë peut donc être particulièrement intéressante sur le plan pédagogique.

    Plutôt que de fournir immédiatement la réponse, le moniteur ou l’accompagnateur peut amener l’apprenti à expliciter son raisonnement.

    Par exemple :

    • Qu’est-ce que tu observes ?
    • Quel panneau s’applique à ta situation ?
    • Qu’est-ce que le marquage t’indique ?
    • Qu’est-ce qui te semble inhabituel ?
    • Quelles informations dois-tu encore vérifier ?
    • Quelle marge peux-tu créer avant de décider ?

    Ces questions déplacent l’apprentissage d’une simple recherche de la « bonne réponse » vers la compréhension du processus décisionnel.

    Aux parents accompagnateurs : éviter le « fais comme tu le sens »

    Lorsqu’un apprenti semble confus devant une situation routière, une réponse comme :

    « Fais comme tu le sens. »

    apporte peu d’information sur la manière de construire une décision sécuritaire.

    Il peut être plus utile de demander :

    « Qu’est-ce que tu vois réellement ? »

    « Quelle signalisation s’applique ? »

    « Quels autres indices peuvent confirmer ton interprétation ? »

    « Qu’est-ce qui te fait hésiter ? »

    « Que peux-tu faire pour te donner davantage de temps ? »

    Le parent accompagnateur aide alors l’apprenti à construire son jugement plutôt qu’à simplement reproduire une réaction.

    Respecter le panneau et lire la route

    Il faut ici éviter une confusion importante.

    Lire l’ensemble de l’environnement ne signifie pas choisir entre la signalisation et son propre jugement.

    Une incohérence apparente ne suffit pas à faire disparaître une prescription réglementaire.

    Le réflexe recherché est plutôt :

    Je respecte la signalisation et je l’intègre à l’ensemble des informations disponibles.

    Si quelque chose semble contradictoire, incomplet ou difficile à comprendre, une stratégie prudente peut consister à :

    • réduire progressivement la vitesse lorsque la situation le permet;
    • augmenter la distance avec les autres usagers;
    • élargir son champ d’observation;
    • rechercher le marquage et les autres dispositifs;
    • éviter une manœuvre précipitée;
    • conserver une possibilité de correction;
    • valider l’information avant de s’engager lorsque cela est possible.

    L’objectif n’est pas de deviner.

    L’objectif est de se donner suffisamment de marge pour comprendre.

    Le lien avec OEA : Observer – Évaluer – Agir

    Cette approche rejoint naturellement la logique Observer – Évaluer – Agir (OEA).

    Observer

    Recueillir plusieurs indices plutôt que de fixer son attention sur un seul élément :

    • panneaux;
    • marquage;
    • géométrie de la route;
    • feux de circulation;
    • autres usagers;
    • visibilité;
    • espace disponible.

    Évaluer

    Déterminer si les informations convergent et comprendre ce qu’elles impliquent.

    Lorsque quelque chose paraît inhabituel, l’incertitude elle-même devient une information importante.

    Agir

    Choisir une action qui maintient ou augmente la marge de sécurité.

    Dans certaines situations, la meilleure action n’est pas d’agir plus rapidement.

    Elle consiste à se donner davantage de temps.

    Et Gerald Wilde ?

    Les travaux du psychologue Gerald J. S. Wilde sur la perception et l’acceptation du risque peuvent apporter un éclairage complémentaire.

    Sa théorie de l’homéostasie du risque propose notamment que les comportements puissent s’ajuster en fonction du niveau de risque perçu et du niveau de risque qu’une personne est disposée à accepter.

    Cette théorie a suscité d’importants débats scientifiques et ne permet pas, à elle seule, d’expliquer la réaction d’un conducteur devant une signalisation incohérente.

    Elle demeure néanmoins intéressante pour réfléchir à la manière dont une personne peut modifier son comportement lorsqu’elle perçoit son environnement comme plus ou moins sécuritaire.

    Pour comprendre directement la relation entre la signalisation, la conception routière et le comportement du conducteur, les travaux sur les facteurs humains et l’attente du conducteur offrent toutefois un cadre plus spécifique.

    Une bonne signalisation ne fait pas qu’ordonner

    Une signalisation efficace contribue à organiser la perception et la décision.

    Elle aide l’usager à :

    • comprendre ce qui l’attend;
    • anticiper une difficulté;
    • identifier la conduite attendue;
    • prendre une décision suffisamment tôt;
    • maintenir une trajectoire prévisible pour les autres.

    À l’inverse, une information ambiguë, inattendue ou difficile à mettre en relation avec l’environnement peut augmenter la demande cognitive imposée au conducteur.

    Ce constat ne vise pas à attribuer systématiquement la responsabilité d’une erreur à l’infrastructure.

    Il rappelle plutôt que la sécurité routière repose sur une responsabilité partagée entre les usagers, la conception des véhicules, l’aménagement du réseau, la signalisation, la formation et les institutions responsables de ces systèmes.

    Que savons-nous ?

    Le conducteur utilise des attentes construites par son expérience pour interpréter rapidement la route.

    La cohérence et l’uniformité des informations peuvent faciliter cette interprétation, tandis que des informations inattendues ou ambiguës peuvent augmenter le temps de traitement et la charge cognitive.

    Pourquoi est-ce important ?

    Parce qu’en conduite, comprendre une situation demande du temps et de l’attention.

    Lorsque la demande cognitive augmente au même moment qu’une décision devient urgente, la marge disponible peut diminuer.

    Que pouvons-nous faire ?

    Pour les conducteurs et les apprentis :

    • respecter la signalisation;
    • observer l’ensemble de l’environnement;
    • reconnaître l’incertitude;
    • éviter les décisions précipitées;
    • créer davantage de temps et d’espace lorsque la situation semble ambiguë.

    Pour les parents accompagnateurs et les professionnels :

    • faire verbaliser les observations;
    • questionner le raisonnement plutôt que simplement donner la réponse;
    • entraîner l’apprenti à rechercher plusieurs indices convergents;
    • utiliser les situations inhabituelles comme occasions d’apprentissage.

    Pour les concepteurs et gestionnaires du réseau :

    • favoriser la cohérence;
    • maintenir la lisibilité des dispositifs;
    • tenir compte des attentes des usagers;
    • repérer les endroits où la configuration peut générer de la confusion;
    • considérer le fonctionnement réel de la signalisation du point de vue de l’usager.

    Conclusion

    La sécurité routière ne dépend pas uniquement de la présence d’un panneau.

    Elle dépend aussi de la capacité de l’usager à le voir, à le comprendre, à l’associer à la bonne situation et à disposer du temps nécessaire pour agir.

    Une route compréhensible aide le conducteur à anticiper.

    Lorsqu’une situation devient ambiguë, le conducteur doit pouvoir reconnaître cette incertitude et augmenter sa marge plutôt que tenter de compléter trop rapidement l’information manquante.

    Pour l’apprenti conducteur, cette compétence est fondamentale.

    Il ne s’agit pas seulement d’apprendre à regarder les panneaux.

    Il s’agit d’apprendre à lire la route tout entière, sans jamais perdre de vue la signalisation qui la régit.

    Références et sources

    • Ministère des Transports et de la Mobilité durable du Québec. Normes – Ouvrages routiers, Tome V – Signalisation routière.
    • Ministère des Transports et de la Mobilité durable du Québec. Répertoire des dispositifs de signalisation routière du Québec.
    • Federal Highway Administration (FHWA). Manual on Uniform Traffic Control Devices for Streets and Highways (MUTCD), 11e édition, révision 1, 2026.
    • Richard, C. M. et Lichty, M. G. Driver Expectations When Navigating Complex Interchanges. Federal Highway Administration, FHWA-HRT-13-048, 2013.
    • Federal Highway Administration. Enhancing Safety and Operations at Complex Interchanges with Improved Signing, Markings, and Integrated Geometry. FHWA-HRT-17-048, 2018.
    • Federal Highway Administration. Highway Design – Human Factors and Driver Performance; Design Consistency.
    • Wilde, G. J. S. Target Risk 2: A New Psychology of Safety and Health. PDE Publications, 2001.
    • Wilde, G. J. S. « Risk homeostasis theory: an overview ». Injury Prevention, vol. 4, no 2, 1998, p. 89-91.

    Nous sommes tous responsables de notre conduite parce que la route, elle, ne pardonne pas l’ignorance !

    Si tu conduis aujourd’hui, c’est parce que d’autres ont payé le prix hier !

    Observer. Comprendre. Transmettre.
  • William Haddon Jr. : comprendre la route autrement

    Pourquoi la Matrice de Haddon peut devenir un outil particulièrement intéressant pour les apprentis conducteurs, les parents accompagnateurs et les acteurs de la sécurité routière.

    Regarder au-delà de l’erreur du conducteur

    Lorsqu’une collision survient, une explication revient souvent rapidement :

    « Le conducteur a fait une erreur. »

    Cette explication peut contenir une part de vérité, mais elle demeure souvent incomplète.

    Une collision routière peut résulter de l’interaction de plusieurs facteurs : une distraction, une vitesse mal adaptée aux conditions, une visibilité réduite, une chaussée glissante, une fatigue, un mauvais positionnement, une réaction tardive, une faible marge de sécurité ou encore une difficulté à anticiper l’évolution d’une situation.

    Pris séparément, certains de ces éléments peuvent sembler relativement mineurs. Lorsqu’ils se combinent, ils peuvent toutefois créer des conditions beaucoup moins favorables.

    C’est précisément ce changement de perspective qu’a contribué à développer William Haddon Jr. : ne plus considérer uniquement la personne qui conduit, mais examiner l’ensemble du système dans lequel l’événement se produit.

    Qui était William Haddon Jr. ?

    William Haddon Jr. était médecin et chercheur en santé publique. Ses travaux ont profondément influencé le développement moderne de la prévention des traumatismes et de la sécurité routière.

    De 1966 à 1969, il a dirigé le National Highway Safety Bureau aux États-Unis, organisme qui a précédé la National Highway Traffic Safety Administration (NHTSA), créée en 1970.

    Haddon a notamment contribué à déplacer l’analyse des accidents d’une approche principalement centrée sur la faute individuelle vers une approche inspirée de l’épidémiologie et de la prévention des blessures.

    Dans cette perspective, une collision n’est pas seulement étudiée comme une erreur commise à un instant précis. Elle peut être analysée comme le résultat d’interactions entre une personne, un véhicule et un environnement, avant, pendant et après l’événement.

    Cette façon de structurer l’analyse a donné naissance à ce que l’on appelle aujourd’hui la Matrice de Haddon.

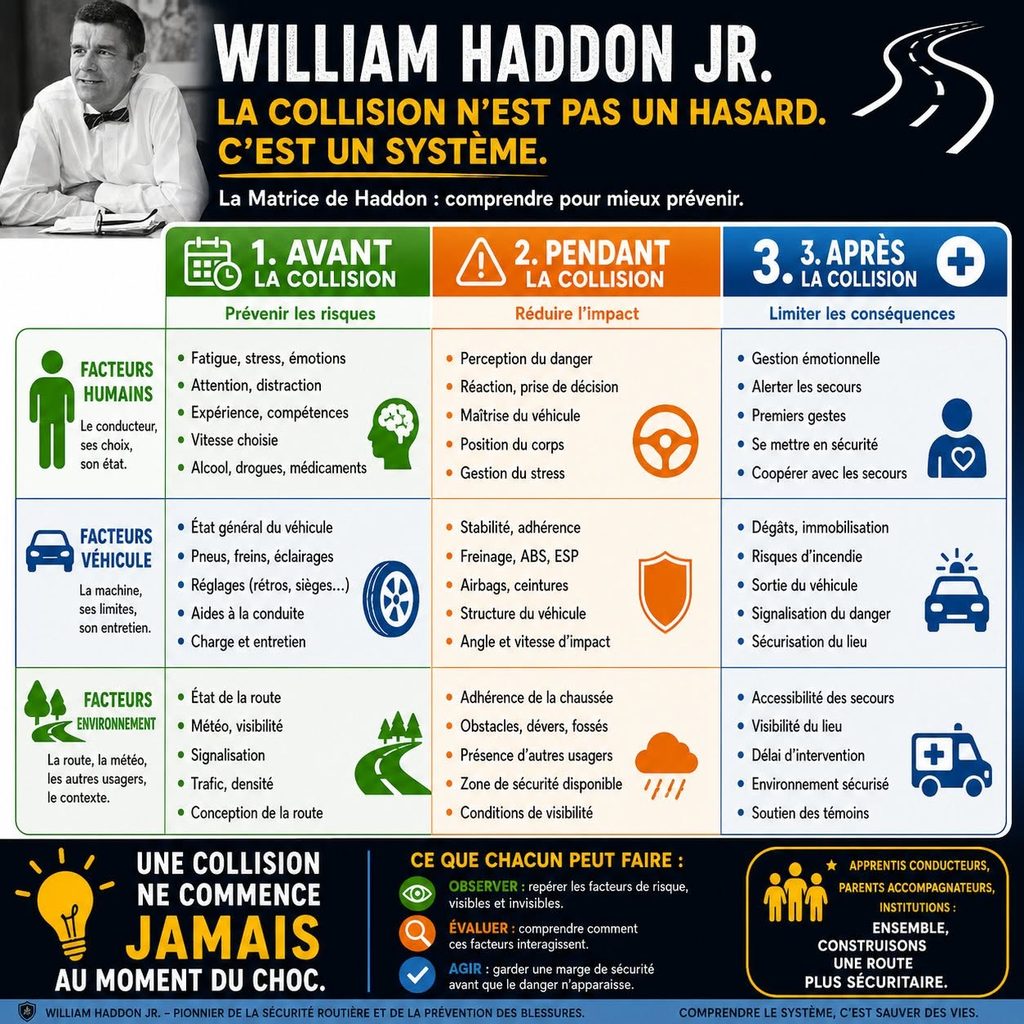
    La Matrice de Haddon : analyser la sécurité dans le temps

    La Matrice de Haddon repose sur une idée relativement simple : pour comprendre un événement routier, il est utile d’examiner ce qui se passe à plusieurs moments.

    Elle distingue généralement trois phases :

    • avant la collision : les facteurs susceptibles de favoriser ou de prévenir l’événement;
    • pendant la collision : les facteurs susceptibles d’influencer la gravité des conséquences;
    • après la collision : les facteurs susceptibles d’aggraver ou de réduire les conséquences humaines.

    Ces trois phases peuvent ensuite être croisées avec trois grandes dimensions :

    • l’humain : attention, expérience, état physique, décisions, comportements;
    • le véhicule : état mécanique, pneus, freinage, visibilité, dispositifs de sécurité;
    • l’environnement : route, météo, éclairage, signalisation, infrastructure et présence des autres usagers.

    On obtient ainsi une grille d’analyse permettant de rechercher plusieurs facteurs plutôt que de s’arrêter à une seule cause apparente.

    PhaseHumainVéhiculeEnvironnement
    AvantAttention, fatigue, expérience, décisionsÉtat mécanique, pneus, éclairage, freinageChaussée, visibilité, signalisation, météo
    PendantRéaction, posture, utilisation de la ceintureStabilité, systèmes de retenue, protection des occupantsAccotement, obstacles, infrastructure routière
    AprèsRéaction au stress, capacité à demander de l’aideAccessibilité du véhicule, risques secondairesVisibilité de la scène, circulation, accès des secours

    Une collision peut se construire bien avant l’impact

    Cette grille amène une question différente.

    Au lieu de demander uniquement :

    « Pourquoi le conducteur a-t-il perdu le contrôle ? »

    on peut également demander :

    « Quelles conditions étaient déjà présentes avant la perte de contrôle et comment ont-elles interagi ? »

    Cette nuance est importante en apprentissage.

    Elle montre que la prévention ne commence pas nécessairement lorsqu’un danger devient évident. Elle peut commencer plusieurs secondes, voire beaucoup plus tôt, lorsqu’un conducteur reconnaît progressivement les conditions qui réduisent sa marge de sécurité.

    Exemple : un apprenti conducteur en hiver

    Imaginons une situation fictive.

    Un jeune conducteur circule sur une route secondaire en fin de soirée. Une neige légère tombe. La chaussée est froide et la visibilité est réduite.

    Aucun facteur pris isolément ne signifie qu’une collision se produira. L’intérêt de la Matrice de Haddon consiste justement à examiner leur combinaison.

    Avant la collision

    Facteurs humains possibles :

    • fatigue en fin de journée;
    • expérience encore limitée de la conduite hivernale;
    • difficulté à estimer l’adhérence disponible;
    • attention momentanément détournée;
    • vitesse choisie en fonction de la limite affichée plutôt qu’en fonction des conditions.

    Facteurs liés au véhicule :

    • pare-brise partiellement embué;
    • adhérence réduite en raison des conditions;
    • distance de freinage plus importante que celle anticipée;
    • visibilité limitée par l’accumulation de neige ou de saleté sur certains feux.

    Facteurs environnementaux :

    • chaussée glissante;
    • faible éclairage;
    • courbe difficile à percevoir à distance;
    • contraste visuel réduit par la neige.

    Pendant l’événement

    Si une situation critique apparaît, d’autres facteurs peuvent intervenir :

    • freinage brusque;
    • fixation du regard sur l’obstacle;
    • réaction émotionnelle importante;
    • activation de l’ABS lors d’un freinage appuyé;
    • variation de l’adhérence entre les roues;
    • accotement enneigé;
    • espace latéral limité.

    Après l’événement

    La prévention ne s’arrête pas nécessairement à l’impact.

    La capacité à limiter les conséquences peut notamment dépendre :

    • de l’état des occupants;
    • de leur capacité à communiquer avec les services d’urgence;
    • de la visibilité du véhicule immobilisé;
    • du fonctionnement des feux de détresse;
    • de la circulation environnante;
    • de l’accessibilité de la scène pour les secours;
    • des conditions météorologiques.

    La Matrice de Haddon permet ainsi de comprendre qu’un événement routier peut être influencé par plusieurs couches successives de risques et de protections.

    Ce que cette approche peut changer pour un apprenti conducteur

    Pour un apprenti, la principale leçon n’est pas de mémoriser une matrice.

    Elle consiste plutôt à développer une manière différente de regarder la route.

    Le danger n’est pas nécessairement un objet clairement identifiable placé devant le véhicule.

    Il peut se trouver dans une combinaison de facteurs.

    Une légère fatigue peut ne pas représenter un problème important à elle seule. Une faible visibilité peut également être gérable. Une chaussée humide peut être prévisible.

    Mais lorsque fatigue, visibilité réduite, vitesse, circulation et adhérence se combinent, la marge de sécurité peut diminuer rapidement.

    Le conducteur expérimenté développe progressivement la capacité de reconnaître ces combinaisons et d’agir avant qu’elles deviennent critiques.

    Un parallèle intéressant avec l’approche OEA

    Il est possible d’établir un parallèle pédagogique entre la Matrice de Haddon et l’approche Observer – Évaluer – Agir (OEA).

    Les deux modèles ne poursuivent pas exactement le même objectif et ne doivent pas être confondus. La Matrice de Haddon est d’abord un outil d’analyse systémique de la prévention des blessures, alors que l’OEA peut être utilisé comme stratégie opérationnelle de conduite.

    Ils peuvent cependant se rejoindre dans leur logique.

    Observer

    Repérer les éléments significatifs :

    • état de la chaussée;
    • visibilité;
    • comportement des autres usagers;
    • état du véhicule;
    • fatigue;
    • marges disponibles.

    Évaluer

    Comprendre comment ces éléments peuvent interagir.

    Une courbe n’est pas nécessairement dangereuse. Une chaussée humide non plus.

    Mais une courbe serrée, une chaussée froide, une visibilité réduite et une vitesse insuffisamment adaptée peuvent former une combinaison beaucoup plus exigeante.

    Agir

    Créer une marge avant que la situation ne devienne critique :

    • réduire progressivement la vitesse;
    • augmenter l’espace disponible;
    • améliorer la visibilité;
    • modifier sa position;
    • renoncer à une manœuvre;
    • préparer une solution de rechange.

    Dans cette perspective, anticiper ne signifie pas prédire exactement ce qui va arriver.

    Cela signifie reconnaître suffisamment tôt que plusieurs facteurs commencent à réduire la marge disponible.

    Pourquoi les parents accompagnateurs peuvent-ils bénéficier de cette approche ?

    La Matrice de Haddon peut également aider à redéfinir le rôle du parent accompagnateur.

    Le parent ne se limite alors plus à surveiller les gestes techniques de l’apprenti.

    Il peut progressivement l’aider à devenir un lecteur du contexte.

    Avant le départ

    Quelques questions peuvent être utiles :

    • Le jeune est-il fatigué ?
    • Quelles sont les conditions météorologiques ?
    • Le trajet comporte-t-il des situations nouvelles ?
    • La circulation sera-t-elle importante ?
    • Le véhicule est-il correctement préparé ?

    Pendant la conduite

    L’accompagnateur peut attirer l’attention sur :

    • les espaces disponibles;
    • la vitesse adaptée au contexte;
    • les changements de visibilité;
    • les indices annonçant une difficulté;
    • les comportements des autres usagers;
    • les possibilités d’évitement ou de dégagement.

    Après la conduite

    Un retour réflexif peut permettre de discuter :

    • des situations difficiles;
    • des indices observés trop tard;
    • des décisions qui ont créé une meilleure marge;
    • des réactions émotionnelles;
    • des stratégies à essayer lors d’une prochaine sortie.

    L’objectif n’est pas de transformer chaque déplacement en analyse théorique, mais d’aider progressivement l’apprenti à comprendre que la conduite repose sur une lecture dynamique de plusieurs facteurs.

    Un outil qui dépasse la responsabilité individuelle

    L’un des apports importants de Haddon est d’avoir contribué à élargir la prévention au-delà du seul comportement du conducteur.

    La sécurité routière dépend également :

    • de la conception des véhicules;
    • de la conception et de l’entretien des routes;
    • de la signalisation;
    • des dispositifs de retenue;
    • des services d’urgence;
    • des politiques publiques;
    • de la formation;
    • des normes et des technologies disponibles.

    Cette pensée systémique demeure présente dans plusieurs approches contemporaines de prévention des traumatismes et de sécurité routière.

    Elle ne retire pas la responsabilité du conducteur.

    Elle la replace plutôt à l’intérieur d’un système où plusieurs acteurs peuvent contribuer à prévenir l’événement ou à en réduire les conséquences.

    Pourquoi cette approche est-elle pertinente pour les nouveaux conducteurs ?

    Chez les conducteurs adolescents et novices, l’inexpérience constitue un facteur particulièrement important.

    Les recherches sur les jeunes conducteurs montrent notamment que la reconnaissance des dangers, la conduite de nuit, la présence de jeunes passagers, la distraction et certaines prises de risque peuvent augmenter la difficulté de la tâche.

    Ces observations ne signifient pas que tous les jeunes conducteurs se comportent de la même manière.

    Elles rappellent plutôt que l’expérience permettant de détecter rapidement certaines configurations dangereuses se construit progressivement.

    La Matrice de Haddon peut alors devenir un outil pédagogique intéressant, parce qu’elle permet de poser une question différente :

    Quels facteurs sont présents en même temps et que pouvons-nous modifier avant que notre marge de sécurité devienne trop faible ?

    Haddon et Gerald Wilde : deux regards différents sur le risque

    Un rapprochement peut également être établi avec les travaux du psychologue Gerald J. S. Wilde sur la perception et l’acceptation du risque.

    Wilde a notamment proposé la théorie de l’homéostasie du risque, selon laquelle les personnes peuvent ajuster leur comportement en fonction du niveau de risque qu’elles sont disposées à accepter.

    Cette théorie a suscité un débat scientifique important. Le principe plus général d’adaptation comportementale au risque est largement étudié, alors que certaines formulations strictes de la théorie de l’homéostasie du risque demeurent discutées.

    Il est donc préférable de considérer Haddon et Wilde comme deux angles de réflexion différents plutôt que comme deux théories équivalentes.

    Wilde peut nous amener à demander :

    Pourquoi une personne accepte-t-elle ce niveau de risque ?

    Haddon peut nous amener à demander :

    Quels facteurs humains, mécaniques et environnementaux étaient présents, et à quel moment aurait-il été possible d’intervenir ?

    La combinaison de ces deux questions peut enrichir la réflexion pédagogique sur la prise de décision.

    Que pouvons-nous retenir ?

    La Matrice de Haddon nous rappelle qu’en sécurité routière, l’événement visible n’est parfois que la dernière étape d’une succession de conditions.

    Pour l’apprenti conducteur, apprendre à conduire ne consiste donc pas uniquement à maîtriser un volant, des pédales et des règles de circulation.

    Il s’agit aussi d’apprendre à reconnaître les configurations dans lesquelles plusieurs facteurs commencent à se combiner.

    Pour le parent accompagnateur, le moniteur ou l’enseignant, cette approche offre une possibilité supplémentaire : ne pas seulement corriger ce qui vient de se produire, mais aider l’apprenti à comprendre ce qui était déjà en train de se construire.

    Pour les acteurs de la sécurité routière, elle rappelle enfin une idée fondamentale : réduire les collisions et les traumatismes demande d’agir simultanément sur l’humain, le véhicule et l’environnement.

    Observer les facteurs.
    Comprendre leurs interactions.
    Agir avant que la marge disparaisse.

    Références et sources

    • Haddon, W. Jr. (1968). The changing approach to the epidemiology, prevention, and amelioration of trauma: the transition to approaches etiologically rather than descriptively based. American Journal of Public Health and the Nations Health, 58(8), 1431-1438. DOI : 10.2105/AJPH.58.8.1431.
    • Haddon, W. Jr. (1970). On the escape of tigers: an ecologic note. American Journal of Public Health and the Nations Health, 60(12), 2229-2234. DOI : 10.2105/AJPH.60.12.2229-b.
    • Haddon, W. Jr. (1980). Advances in the epidemiology of injuries as a basis for public policy. Public Health Reports, 95(5), 411-421.
    • National Highway Traffic Safety Administration (NHTSA). Past NHTSA Administrators — William Haddon Jr., administrateur du National Highway Safety Bureau de 1966 à 1969.
    • National Highway Traffic Safety Administration. NHTSA Strategic Plan 2016-2020 — présentation de la Matrice de Haddon et de son rôle historique dans la prévention routière.
    • Organisation mondiale de la Santé. Road Traffic Injury Prevention — utilisation de la Matrice de Haddon pour l’identification des facteurs humains, liés au véhicule et à l’environnement avant, pendant et après une collision.
    • Centers for Disease Control and Prevention (CDC). Risk Factors for Teen Drivers — données sur l’inexpérience, la conduite de nuit, les passagers et les autres facteurs associés au risque chez les conducteurs adolescents.
    • Wilde, G. J. S. Travaux sur la théorie de l’homéostasie du risque et l’adaptation comportementale. La théorie stricte de l’homéostasie du risque a fait l’objet de discussions et de débats dans la littérature scientifique.

    Nous sommes tous responsables de notre conduite parce que la route, elle, ne pardonne pas l’ignorance !

    Si tu conduis aujourd’hui, c’est parce que d’autres ont payé le prix hier !

    Observer. Comprendre. Transmettre.