Lorsqu’un conducteur prend place derrière le volant, il peut avoir l’impression que la sécurité dépend principalement de lui.
Il doit regarder.
Décider.
Freiner.
Accélérer.
Respecter la signalisation.
Maintenir sa trajectoire.
Cette responsabilité individuelle est réelle.
Mais elle ne décrit qu’une partie du fonctionnement de la sécurité routière.
Le conducteur ne circule jamais seul dans un espace neutre.
Il utilise un véhicule conçu selon certaines normes. Il se déplace sur une infrastructure possédant une géométrie, une signalisation, un éclairage et un état de chaussée particuliers. Il agit à l’intérieur d’un cadre réglementaire qui organise les comportements attendus et les interactions avec les autres usagers.
Autrement dit, conduire ne consiste pas simplement à faire fonctionner un véhicule.
C’est évoluer à l’intérieur d’un système.
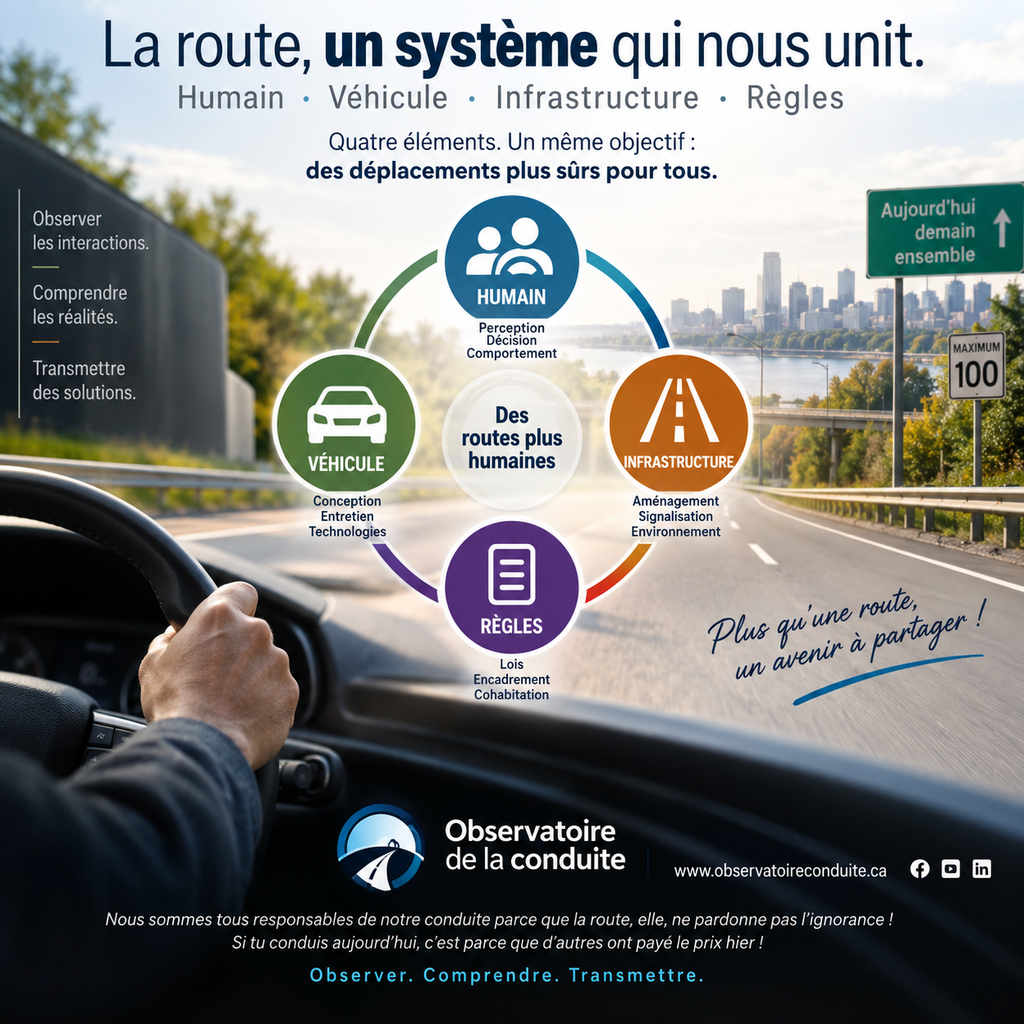
Pour comprendre ce système, quatre grandes composantes peuvent être utilisées comme grille de lecture :
- l’humain;
- le véhicule;
- l’infrastructure;
- les règles.
Aucune de ces composantes ne fonctionne réellement isolément.
La sécurité apparaît dans leur interaction.
Une précision importante : il s’agit d’une grille pédagogique
Les quatre composantes présentées dans cet article ne correspondent pas mot pour mot aux catégories officielles utilisées dans l’ensemble des modèles internationaux de sécurité routière.
L’approche du Système sûr, par exemple, met notamment l’accent sur :
- des usagers plus sûrs;
- des véhicules plus sûrs;
- des routes et abords plus sûrs;
- des vitesses plus sûres;
- une réponse efficace après collision.
Le Plan d’action en sécurité routière 2023-2028 du gouvernement du Québec décrit également le Système sûr comme un cadre global tenant compte de l’infrastructure, de l’environnement physique, des vitesses de déplacement, des véhicules et des usagers.
Dans le présent article, le mot règles est utilisé dans un sens large pour désigner l’encadrement qui organise le système : lois, limites, signalisation, normes, obligations, permis, contrôle et principes de circulation.
La vitesse, quant à elle, traverse toutes les composantes : elle est choisie par un humain, permise ou limitée par une règle, influencée par l’infrastructure et déterminante dans les forces que le véhicule et le corps humain devront absorber en cas de collision.
L’objectif n’est donc pas de créer un nouveau modèle théorique.
Il est de disposer d’une grille simple pour comprendre une idée fondamentale :
la sécurité d’un déplacement dépend rarement d’un seul élément.
Première composante : l’humain
Le conducteur demeure au cœur de la tâche de conduite.
Il doit continuellement percevoir des informations, leur donner une signification, anticiper ce qui pourrait se produire et choisir une réponse.
Mais l’être humain possède des capacités qui sont à la fois remarquables et limitées.
Il peut apprendre.
Il peut automatiser des gestes complexes.
Il peut reconnaître rapidement des situations déjà rencontrées.
Il peut anticiper les comportements d’autres usagers.
Mais il peut également :
- être distrait;
- être fatigué;
- mal percevoir une situation;
- se tromper dans son jugement;
- surestimer ses capacités;
- réagir trop tard;
- être influencé par ses émotions;
- oublier une information;
- prendre une décision inadéquate malgré de bonnes intentions.
Ces limites ne constituent pas des anomalies.
Elles font partie du fonctionnement humain.
L’un des principes centraux du Système sûr consiste précisément à reconnaître que les personnes peuvent commettre des erreurs et que le système devrait être conçu de manière à éviter que chaque erreur puisse facilement conduire à la mort ou à une blessure grave.
Comprendre l’erreur plutôt que supposer la perfection
Une sécurité routière reposant exclusivement sur la perfection humaine serait fragile.
Elle supposerait que chaque conducteur :
- voit chaque danger;
- interprète correctement chaque situation;
- choisit toujours la meilleure réponse;
- agit suffisamment rapidement;
- ne se laisse jamais distraire;
- n’est jamais fatigué;
- ne fait jamais d’erreur.
Une telle attente ne correspond pas à la réalité humaine.
Cela ne signifie pas que les conducteurs ne sont plus responsables de leurs décisions.
Cela signifie que la responsabilité individuelle doit cohabiter avec une autre question :
« Que fera le reste du système lorsque l’humain se trompera? »
Deuxième composante : le véhicule
Le véhicule n’est pas simplement l’objet que le conducteur contrôle.
Il constitue lui-même une couche du système de sécurité.
Sa conception influence notamment :
- la tenue de route;
- la capacité de freinage;
- la visibilité;
- la protection des occupants;
- la stabilité;
- la détection de certains dangers;
- les conséquences possibles d’une collision.
Au Canada, les véhicules fabriqués pour être vendus au pays et les véhicules importés doivent respecter les Normes de sécurité des véhicules automobiles du Canada applicables à leur catégorie.
Ces normes portent sur de nombreux éléments contribuant à la sécurité.
Le véhicule devient ainsi une composante réglementée du système et non simplement un moyen de transport choisi individuellement.
Le véhicule peut parfois rattraper une partie de l’erreur humaine
Les véhicules contemporains peuvent également intégrer différentes technologies d’assistance.
Selon le modèle et son équipement, on peut notamment retrouver :
- l’avertissement de collision avant;
- le freinage automatique d’urgence;
- l’avertissement d’angle mort;
- l’alerte de franchissement de ligne;
- l’assistance au maintien dans la voie;
- le régulateur de vitesse adaptatif;
- le contrôle électronique de stabilité.
Ces technologies illustrent parfaitement la logique d’un système comportant plusieurs couches.
Le conducteur peut ne pas détecter immédiatement un ralentissement.
Un système peut l’avertir.
S’il ne réagit pas suffisamment rapidement, certains véhicules peuvent ensuite appliquer automatiquement les freins afin d’éviter une collision ou d’en réduire la gravité.
Le véhicule devient alors une deuxième possibilité d’intervention.
Mais le véhicule ne remplace pas le conducteur
Les technologies d’aide à la conduite possèdent elles aussi des limites.
Transport Canada rappelle notamment que ces systèmes sont conçus pour aider le conducteur et non pour le remplacer.
Leur fonctionnement peut être affecté par :
- la pluie importante;
- la neige;
- le brouillard;
- la noirceur;
- certaines conditions d’éclairage;
- des courbes;
- un marquage difficile à détecter;
- les caractéristiques particulières du système.
Un système de freinage automatique d’urgence, par exemple, peut contribuer à éviter ou atténuer certaines collisions, mais il ne garantit pas qu’une collision sera évitée dans toutes les circonstances.
L’existence d’une technologie de sécurité ne retire donc pas la nécessité de conduire prudemment.
L’exemple du contrôle électronique de stabilité
Le contrôle électronique de stabilité illustre particulièrement bien la complémentarité entre humain et véhicule.
Lorsque des capteurs détectent que la direction réelle du véhicule ne correspond plus suffisamment à celle demandée par le conducteur, le système peut agir sur certaines roues et sur la puissance afin d’aider à maintenir la trajectoire.
Transport Canada rappelle cependant que cette technologie ne peut pas modifier les lois de la physique.
Un conducteur qui entre beaucoup trop rapidement dans une courbe peut dépasser les possibilités de correction du système.
La technologie ajoute donc une protection.
Elle n’abolit pas les limites physiques.
Troisième composante : l’infrastructure
Une route influence la conduite avant même qu’un conducteur réfléchisse consciemment à ce qu’elle lui demande.
Sa largeur, ses courbes, ses intersections, son éclairage, son marquage, ses panneaux et son environnement contribuent à déterminer :
- ce que le conducteur peut voir;
- à quelle distance il peut le voir;
- la vitesse qui lui semble naturelle;
- les comportements auxquels il s’attend;
- le nombre de décisions qu’il doit prendre;
- les conséquences possibles d’une erreur.
Une infrastructure peut faciliter un comportement sécuritaire.
Elle peut également demander davantage d’efforts au conducteur.
Une route parle au conducteur
La signalisation constitue l’un des langages les plus évidents de l’infrastructure.
Mais la route communique également par sa forme.
Une rue étroite entourée de bâtiments, de trottoirs et de passages pour piétons ne transmet pas la même impression qu’une large chaussée rectiligne possédant plusieurs voies.
La géométrie influence les attentes.
Une courbe très visible permet d’anticiper plus tôt.
Une intersection complexe peut demander davantage de traitement.
Une bordure avancée peut améliorer la visibilité d’un piéton.
Un terre-plein peut réduire certains conflits.
Une glissière peut limiter les conséquences d’une sortie de route.
Une infrastructure sécuritaire ne cherche donc pas uniquement à dire au conducteur quoi faire.
Elle cherche également à créer un environnement dans lequel le comportement sécuritaire devient plus facile à comprendre et à adopter.
L’infrastructure peut aussi pardonner
Supposons qu’un véhicule quitte involontairement sa voie.
Deux environnements peuvent produire des conséquences complètement différentes.
Dans le premier, le véhicule rencontre immédiatement un obstacle rigide très près de la chaussée.
Dans le second, un espace de récupération ou un dispositif de retenue approprié permet de limiter les conséquences de la sortie.
L’erreur du conducteur peut être identique.
Le résultat ne l’est pas.
C’est l’une des idées fondamentales d’un système tolérant à l’erreur : agir non seulement sur la probabilité qu’une erreur se produise, mais également sur ce qui arrive lorsqu’elle se produit malgré tout.
Quatrième composante : les règles
Une route partagée par des milliers de personnes ne peut pas fonctionner uniquement à partir de décisions individuelles improvisées.
Les règles fournissent un cadre commun.
Elles établissent notamment :
- qui doit céder le passage;
- à quelle vitesse il est permis de circuler;
- où certains mouvements sont interdits;
- comment utiliser certaines voies;
- comment effectuer un dépassement;
- comment interagir avec les usagers vulnérables;
- quels comportements sont interdits;
- quelles compétences sont nécessaires pour obtenir un permis.
Sans cette prévisibilité minimale, chaque interaction devrait être négociée individuellement.
Les règles réduisent donc l’incertitude.
Une règle est aussi une attente partagée
Lorsqu’un conducteur approche d’un feu vert, il ne vérifie pas nécessairement que chaque véhicule circulant dans la direction perpendiculaire s’arrêtera.
Il s’attend à ce que le feu rouge soit respecté.
Lorsqu’il circule dans sa voie, il suppose généralement que les véhicules venant en sens inverse demeureront dans la leur.
Cette confiance n’est jamais absolue.
Mais elle rend la circulation possible.
La règle ne sert donc pas uniquement à sanctionner un comportement après une infraction.
Elle crée une forme de prévisibilité collective.
Une règle doit toutefois rencontrer la réalité de la route
Afficher une limite ne garantit pas que tous les conducteurs circuleront exactement à cette vitesse.
Le gouvernement du Québec rappelle que le conducteur doit non seulement respecter la limite affichée, mais également réduire sa vitesse lorsque certaines conditions l’exigent, notamment lorsque la visibilité est réduite ou que la chaussée est glissante ou mal dégagée.
La règle fixe donc une frontière légale.
Le conducteur doit encore interpréter les circonstances.
Et l’infrastructure peut contribuer à rendre la vitesse attendue crédible et intuitive.
La règle, l’environnement et le jugement humain fonctionnent ici ensemble.
La vitesse : le point de rencontre des quatre composantes
La vitesse constitue probablement l’un des meilleurs exemples d’interaction systémique.
L’humain choisit ou régule la vitesse.
La règle établit une limite maximale et impose certaines adaptations aux conditions.
L’infrastructure influence la vitesse que le conducteur perçoit comme confortable ou appropriée.
Le véhicule détermine en partie les capacités de freinage, de stabilité et de protection lorsque quelque chose se produit.
Mais au-dessus de ces quatre composantes demeure une réalité physique :
la vitesse influence à la fois le temps disponible pour éviter une collision et les forces qui devront être absorbées si la collision se produit.
L’Organisation mondiale de la Santé place donc les vitesses sûres parmi les éléments fondamentaux du Système sûr.
Un système fonctionne par interactions
Considérons maintenant une situation concrète.
Un piéton s’apprête à traverser.
Plusieurs choses doivent fonctionner :
L’humain : le conducteur doit regarder suffisamment loin, détecter le piéton et comprendre son intention.
Le véhicule : les pneus, les freins et les autres systèmes doivent permettre de ralentir de manière efficace.
L’infrastructure : le passage doit être visible, la géométrie ne devrait pas masquer inutilement le piéton et l’éclairage doit permettre sa détection lorsque nécessaire.
Les règles : les différents usagers doivent connaître et respecter les priorités applicables.
La vitesse : elle doit laisser suffisamment de temps et limiter la gravité éventuelle d’un impact.
La sécurité du piéton ne dépend donc pas d’une seule barrière.
Quand plusieurs petites faiblesses s’additionnent
Une collision grave ne nécessite pas nécessairement qu’une composante soit complètement défaillante.
Plusieurs petites difficultés peuvent parfois se combiner.
Par exemple :
- un conducteur légèrement distrait;
- un piéton partiellement masqué par un véhicule stationné;
- un éclairage imparfait;
- une vitesse légèrement trop élevée pour la situation;
- une chaussée humide;
- un freinage déclenché une fraction de seconde plus tard.
Aucun élément pris isolément ne produit nécessairement la collision.
Mais ensemble, ils peuvent réduire progressivement les marges disponibles.
Le système devient alors vulnérable non pas à une catastrophe unique, mais à l’alignement de plusieurs petites insuffisances.
La redondance : ne pas dépendre d’une seule protection
Le Système sûr accorde une importance particulière à la redondance.
L’idée peut être exprimée simplement :
si une protection échoue, une autre devrait idéalement demeurer disponible.
Le conducteur ne voit pas immédiatement le danger.
Une infrastructure plus lisible peut lui donner davantage de temps.
Il réagit néanmoins tardivement.
Un système de freinage automatique peut intervenir.
La collision survient malgré tout.
Une vitesse plus faible peut en réduire la violence.
Les dispositifs de retenue et la structure du véhicule peuvent protéger les occupants.
Les secours peuvent ensuite réduire les conséquences médicales.
Une sécurité robuste ne dépend donc pas d’un seul succès.
Elle organise plusieurs possibilités de rattrapage.
Le système ne supprime pas la responsabilité individuelle
Parler de système peut parfois être interprété comme une manière de diminuer la responsabilité du conducteur.
Ce n’est pas l’objectif.
Le conducteur demeure responsable de respecter les règles et d’adapter son comportement.
Mais il n’est pas le seul acteur capable d’influencer le résultat.
L’International Transport Forum décrit précisément la responsabilité comme partagée entre ceux qui conçoivent, construisent, gèrent et utilisent les routes et les véhicules, ainsi que ceux qui interviennent après les collisions.
Responsabilité individuelle et responsabilité du système ne s’annulent donc pas.
Elles se complètent.
Un exemple simple : le conducteur fatigué
Supposons qu’un conducteur soit fatigué.
La première responsabilité lui appartient : reconnaître son état, interrompre son trajet ou éviter de conduire s’il n’est pas en mesure de le faire sécuritairement.
Mais d’autres composantes peuvent également intervenir :
- un système de surveillance du conducteur peut détecter certains signes de désengagement;
- une bande rugueuse peut avertir d’une sortie de voie;
- une glissière peut limiter les conséquences;
- un véhicule peut offrir une alerte de franchissement de ligne;
- un aménagement routier peut réduire certains conflits.
Aucune de ces protections ne justifie de conduire fatigué.
Mais elles reconnaissent qu’un comportement dangereux peut malgré tout se produire.
Un autre exemple : une intersection difficile
Des erreurs semblables se produisent régulièrement à une même intersection.
Une première réaction pourrait être :
« Les conducteurs doivent simplement faire plus attention. »
Cette réponse peut être partiellement vraie.
Mais une approche systémique demanderait également :
- la signalisation est-elle suffisamment visible?
- la géométrie permet-elle de comprendre rapidement les mouvements attendus?
- les distances de visibilité sont-elles adéquates?
- la vitesse d’approche est-elle compatible avec la complexité de la situation?
- le marquage est-il clair?
- les phases des feux créent-elles des conflits difficiles à interpréter?
- les mêmes erreurs se répètent-elles chez des conducteurs différents?
Lorsque plusieurs personnes commettent régulièrement une erreur semblable au même endroit, la répétition elle-même devient une information sur le système.
Le véhicule moderne ajoute une nouvelle relation entre l’humain et la machine
L’arrivée progressive des technologies d’assistance transforme également le système.
Le conducteur ne contrôle plus nécessairement chaque fonction sans médiation.
Le véhicule peut :
- surveiller un angle mort;
- maintenir une distance;
- corriger légèrement une trajectoire;
- détecter certains obstacles;
- freiner dans certaines situations;
- avertir d’un risque.
Cette assistance crée toutefois une nouvelle responsabilité : comprendre ce que le système peut faire et ce qu’il ne peut pas faire.
Transport Canada recommande précisément aux conducteurs de connaître les capacités et limites des technologies présentes dans leur véhicule.
Une aide mal comprise peut produire une confiance excessive.
La technologie de sécurité devient alors elle-même un élément qu’il faut apprendre à utiliser.
L’infrastructure et la technologie doivent également se comprendre
Les interactions ne concernent plus seulement l’humain.
Certains véhicules utilisent des caméras pour détecter le marquage.
Si les lignes sont couvertes de neige ou très détériorées, certaines fonctions peuvent devenir moins fiables ou indisponibles.
Un système de maintien dans la voie dépend donc partiellement de l’infrastructure qu’il doit interpréter.
De la même manière, un système de freinage automatique doit détecter correctement certains objets.
Le véhicule moderne ne circule donc pas simplement sur l’infrastructure.
Il commence également à la lire.
Les règles peuvent-elles compenser une infrastructure?
Parfois, oui.
Une limite de vitesse réduite peut limiter un risque.
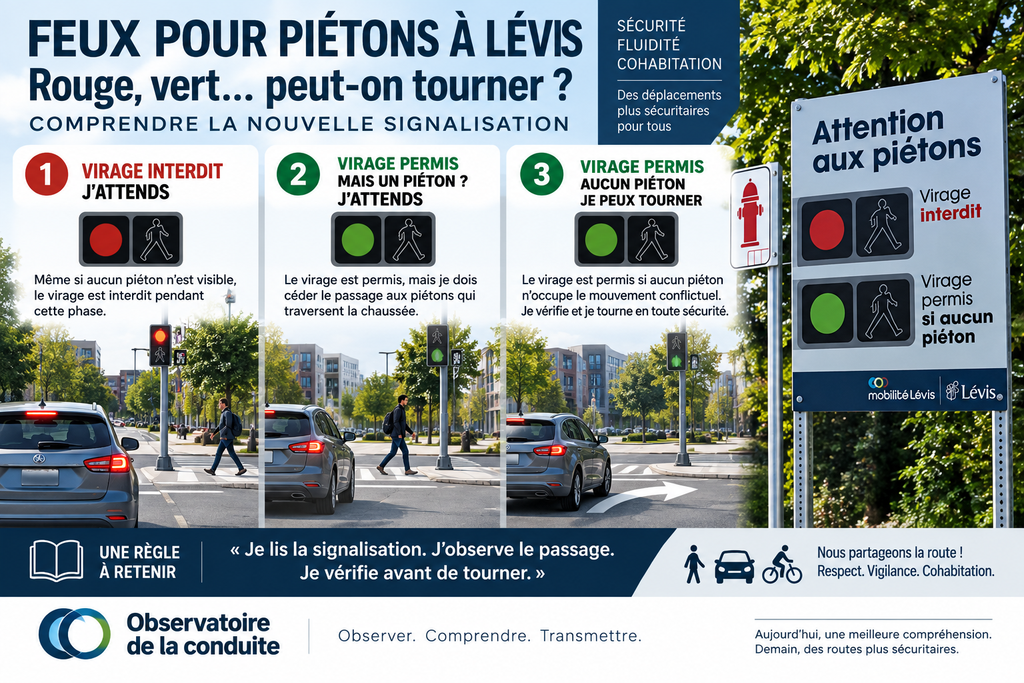
Une interdiction de virage peut supprimer un conflit.
Une obligation d’arrêt peut organiser une intersection.
Mais la réglementation ne peut pas nécessairement corriger toutes les caractéristiques d’un environnement.
Si une route invite fortement à circuler rapidement, le simple panneau de limite doit constamment lutter contre ce que la géométrie suggère.
Si une intersection est difficile à comprendre, multiplier les prescriptions n’améliore pas nécessairement sa lisibilité.
Une règle efficace fonctionne mieux lorsqu’elle demeure cohérente avec l’environnement dans lequel elle s’applique.
L’infrastructure peut-elle remplacer les règles?
Non plus.
Même une excellente conception ne peut prévoir chaque comportement.
Des règles communes restent nécessaires pour organiser :
- les priorités;
- les dépassements;
- les vitesses;
- les interactions avec les piétons et cyclistes;
- les manœuvres;
- les responsabilités.
Le système fonctionne précisément parce que plusieurs composantes assument des fonctions différentes.
Le véhicule peut-il remplacer une bonne infrastructure?
Les technologies embarquées peuvent atténuer certains risques.
Mais elles ne peuvent pas transformer toutes les routes en environnements sécuritaires.
Un système de freinage automatique ne remplace pas une bonne distance de visibilité.
Un avertissement d’angle mort ne remplace pas un aménagement qui sépare efficacement des mouvements incompatibles lorsque celui-ci est nécessaire.
Le contrôle électronique de stabilité ne transforme pas une vitesse excessive en vitesse sécuritaire.
Les couches doivent se compléter plutôt que servir de justification à la faiblesse des autres.
L’humain reste l’élément qui donne du sens au système
Malgré les infrastructures, les règles et la technologie, une grande partie de la conduite demeure une activité de compréhension.
Le conducteur doit déterminer :
- ce qui est important;
- ce qui pourrait arriver;
- quelle information mérite son attention;
- quand une règle générale doit être complétée par une adaptation aux conditions;
- quand une technologie fonctionne normalement;
- quand il faut reprendre entièrement le contrôle.
Le véhicule peut assister.
La route peut guider.
La règle peut organiser.
Mais l’humain doit encore comprendre la situation.
Et pour l’apprenti conducteur?
Cette vision systémique peut profondément modifier la façon d’enseigner la conduite.
L’apprenti ne devrait pas seulement apprendre :
« Voici ce que tu dois faire. »
Il peut également apprendre :
« Voici pourquoi plusieurs éléments du système te demandent de le faire. »
Par exemple, dans une courbe :
- la signalisation indique une situation;
- la géométrie fournit des indices;
- la vitesse détermine la marge disponible;
- les pneus produisent l’adhérence;
- le contrôle de stabilité peut aider dans certaines limites;
- le conducteur choisit finalement comment entrer dans la courbe.
L’apprenti commence alors à comprendre la conduite comme une interaction plutôt que comme une succession de consignes isolées.
Le parent accompagnateur fait lui aussi partie du système d’apprentissage
Dans la conduite accompagnée, l’environnement de formation ne s’arrête pas à l’école de conduite.
Le parent ou l’accompagnateur contribue lui aussi à la construction des habitudes et des attentes.
Il peut renforcer :
- l’observation;
- l’anticipation;
- le respect des marges;
- la compréhension de la signalisation;
- l’utilisation appropriée des technologies du véhicule;
- la capacité à adapter une règle générale au contexte sans la contourner.
L’apprenti découvre alors progressivement que la sécurité ne repose pas sur une seule compétence technique.
Elle repose sur sa capacité à utiliser correctement plusieurs ressources en même temps.
Une défaillance peut parfois en révéler une autre
Une approche systémique permet également de mieux analyser les événements.
Après une collision, il est possible de constater qu’un conducteur a commis une erreur.
Mais cette observation peut ouvrir d’autres questions :
- pourquoi cette erreur a-t-elle produit une collision?
- pourquoi la collision a-t-elle produit cette gravité?
- une autre composante aurait-elle pu empêcher l’événement?
- une autre composante aurait-elle pu diminuer les conséquences?
Une telle analyse ne cherche pas à effacer l’erreur.
Elle cherche à découvrir où une protection supplémentaire pourrait être ajoutée.
De la prévention de l’accident à la prévention de la conséquence grave
Cette distinction est fondamentale.
Une approche traditionnelle peut concentrer beaucoup d’efforts sur l’idée :
« empêcher toute collision. »
Cet objectif demeure souhaitable.
Mais il est peu réaliste de supposer qu’aucune collision ne se produira jamais.
L’approche du Système sûr ajoute donc une seconde question :
« Si une collision survient malgré tout, comment éviter qu’elle tue ou blesse gravement? »
C’est ici que la vitesse, la protection offerte par le véhicule, la conception des abords routiers et la réponse après collision prennent toute leur importance.
La tolérance du corps humain impose une limite au système
Le corps humain n’est pas conçu pour supporter toutes les forces produites par une collision.
L’Organisation mondiale de la Santé et l’International Transport Forum placent cette vulnérabilité au cœur du Système sûr.
On peut améliorer la formation.
On peut améliorer les véhicules.
On peut construire de meilleures routes.
Mais lorsque l’énergie transmise au corps dépasse certaines capacités physiologiques, les conséquences peuvent devenir graves.
La sécurité routière doit donc également gérer l’énergie.
La vitesse devient à cet égard une variable fondamentale du système.
Des responsabilités différentes, un objectif commun
Une vision systémique permet de répartir les responsabilités sans les confondre.
Le conducteur doit conduire de manière attentive, respecter les règles et adapter son comportement.
Les fabricants doivent concevoir des véhicules répondant aux normes et développer des technologies dont les fonctions sont suffisamment fiables et compréhensibles.
Les gestionnaires routiers doivent concevoir, surveiller et entretenir les infrastructures.
Les institutions établissent les règles, les normes, les systèmes de permis et plusieurs mécanismes de prévention et de contrôle.
Les professionnels de la formation préparent les conducteurs à comprendre et utiliser le système.
Les services d’urgence et de santé interviennent lorsque les protections précédentes n’ont pas suffi.
Aucun acteur ne possède seul le pouvoir de créer la sécurité.
Chacun peut cependant renforcer ou affaiblir une partie du système.
Le système parfait n’existe pas
Une approche systémique ne promet pas qu’une route pourra devenir totalement exempte de risque.
Elle reconnaît plutôt une réalité :
les humains, les machines et les organisations peuvent tous connaître des défaillances.
L’objectif devient alors de construire un ensemble suffisamment robuste pour qu’une erreur unique ne produise pas automatiquement une catastrophe.
C’est précisément pourquoi la redondance est importante.
Que savons-nous?
Les cadres contemporains de sécurité routière convergent sur plusieurs principes.
Les humains peuvent commettre des erreurs.
Le corps humain possède une capacité limitée à supporter l’énergie d’une collision.
La responsabilité de la sécurité est partagée entre plusieurs acteurs.
Les routes, les véhicules, les vitesses et les comportements doivent être considérés ensemble.
Les différentes protections doivent se renforcer mutuellement afin que l’échec d’une composante ne laisse pas l’usager complètement exposé.
Le Québec a intégré cette logique à son Plan d’action en sécurité routière 2023-2028, qui constitue un premier jalon gouvernemental vers la Vision zéro et l’implantation progressive du Système sûr.
Pourquoi est-ce important?
Parce qu’une conception exclusivement centrée sur le conducteur peut conduire à chercher la solution uniquement dans la formation, la sanction ou le comportement.
À l’inverse, une conception exclusivement centrée sur l’infrastructure peut sous-estimer la responsabilité individuelle et les différences de comportement.
La sécurité apparaît précisément dans l’interaction.
Un conducteur attentif dans un véhicule sécuritaire, sur une route bien conçue et dans un cadre réglementaire cohérent bénéficie de plusieurs couches de protection.
Lorsque certaines couches s’affaiblissent simultanément, le risque peut augmenter.
Que pouvons-nous faire?
Une approche systémique invite à poser plusieurs questions avant de conclure qu’un problème appartient à un seul acteur :
- Humain : la tâche demandée est-elle compatible avec les capacités normales d’attention, de perception et de décision?
- Véhicule : quelles protections existent et quelles sont leurs limites?
- Infrastructure : l’environnement rend-il la situation lisible, prévisible et aussi tolérante que possible à l’erreur?
- Règles : les comportements attendus sont-ils clairement définis, compris et cohérents avec l’environnement?
- Vitesse : le temps disponible et les forces potentielles demeurent-ils compatibles avec la sécurité des usagers présents?
- Redondance : si une protection échoue, qu’est-ce qui reste?
- Apprentissage : les conducteurs comprennent-ils seulement les règles ou comprennent-ils également les mécanismes qu’elles cherchent à sécuriser?
- Évaluation : les mêmes erreurs ou collisions se reproduisent-elles au même endroit ou dans les mêmes circonstances?
Conclusion
La route n’est pas simplement un conducteur placé dans un véhicule.
Elle est une interaction permanente entre un humain, une machine, un environnement et un ensemble de règles.
L’humain observe et décide.
Le véhicule traduit ses décisions en mouvement et peut parfois l’assister.
L’infrastructure organise l’espace, influence les comportements et peut limiter les conséquences d’une erreur.
Les règles rendent les comportements plus prévisibles et définissent les limites du système.
La vitesse relie ces composantes aux réalités de la physique et de la vulnérabilité humaine.
Et lorsque quelque chose échoue, les autres couches déterminent souvent si l’événement restera une erreur sans conséquence, deviendra une collision ou produira une blessure grave.
C’est peut-être là que se trouve l’un des changements de perspective les plus importants en sécurité routière :
ne plus demander uniquement pourquoi une personne s’est trompée, mais également pourquoi le système n’a pas réussi à absorber son erreur.
Parce que prévenir ne consiste pas à attendre la perfection.
Prévenir consiste aussi à construire suffisamment de protections pour que l’imperfection humaine ne devienne pas irréversible.
Références et sources
- Gouvernement du Québec, ministère des Transports et de la Mobilité durable. Plan d’action en sécurité routière 2023-2028. Cadre québécois inspiré de la Vision zéro et du Système sûr, tenant notamment compte de l’infrastructure, de l’environnement physique, des vitesses, des véhicules et des usagers.
- Organisation mondiale de la Santé. Road traffic injuries. Présentation du Système sûr, de la vulnérabilité humaine aux forces de collision et du rôle complémentaire des routes, des vitesses, des véhicules et des usagers.
- International Transport Forum, OCDE. The Safe System Approach. Cadre portant notamment sur l’erreur humaine, la responsabilité partagée, le renforcement conjoint des piliers et la nécessité de conserver une protection lorsqu’une composante échoue.
- International Transport Forum, OCDE (2022). The Safe System Approach in Action. Guide fondé sur des expériences internationales et 17 études de cas portant sur l’implantation du Système sûr et la coopération entre les différents acteurs.
- Transport Canada. Safety standards for vehicles. Présentation des Normes de sécurité des véhicules automobiles du Canada et des obligations applicables aux véhicules fabriqués pour être vendus ou importés au Canada.
- Transport Canada. Driver assistance technologies. Présentation des technologies contemporaines d’assistance, notamment l’avertissement d’angle mort, le freinage automatique d’urgence, les systèmes d’assistance au maintien dans la voie et leurs limites.
- Transport Canada. Automatic emergency braking, mise à jour en 2026. Description du fonctionnement, des capacités et des limites des systèmes de freinage automatique d’urgence.
- Transport Canada. Electronic stability control. Description du contrôle électronique de stabilité, de son fonctionnement et de ses limites physiques.
- Gouvernement du Québec. Limite de vitesse sur la route, mise à jour en juillet 2026. Présentation des limites de vitesse et de l’obligation d’adapter la vitesse lorsque la visibilité ou l’état de la chaussée l’exigent.
- National Highway Traffic Safety Administration. Safe System Approach. Présentation des principes du système : décès et blessures graves inacceptables, erreur humaine, vulnérabilité humaine, responsabilité partagée, prévention proactive et redondance.
Avis méthodologique : Les quatre composantes « humain, véhicule, infrastructure et règles » sont utilisées dans cet article comme une grille pédagogique permettant d’expliquer les interactions du système routier. Elles ne constituent pas une reproduction officielle des piliers du Système sûr. Selon les organismes et les cadres étudiés, les catégories utilisées peuvent notamment distinguer les usagers, les routes et abords, les véhicules, les vitesses et la réponse après collision. Les règles, la réglementation, la formation, le contrôle et la gouvernance interviennent de façon transversale dans plusieurs de ces composantes.
Nous sommes tous responsables de notre conduite parce que la route, elle, ne pardonne pas l’ignorance !
Si tu conduis aujourd’hui, c’est parce que d’autres ont payé le prix hier !
Observer. Comprendre. Transmettre.