
Catégorie : Territoire et conduite

Cette catégorie rassemble des articles qui explorent les liens entre le territoire et la conduite automobile. Toponymie, patrimoine routier, histoire locale et repères géographiques permettent de mieux comprendre l’environnement dans lequel nous circulons.

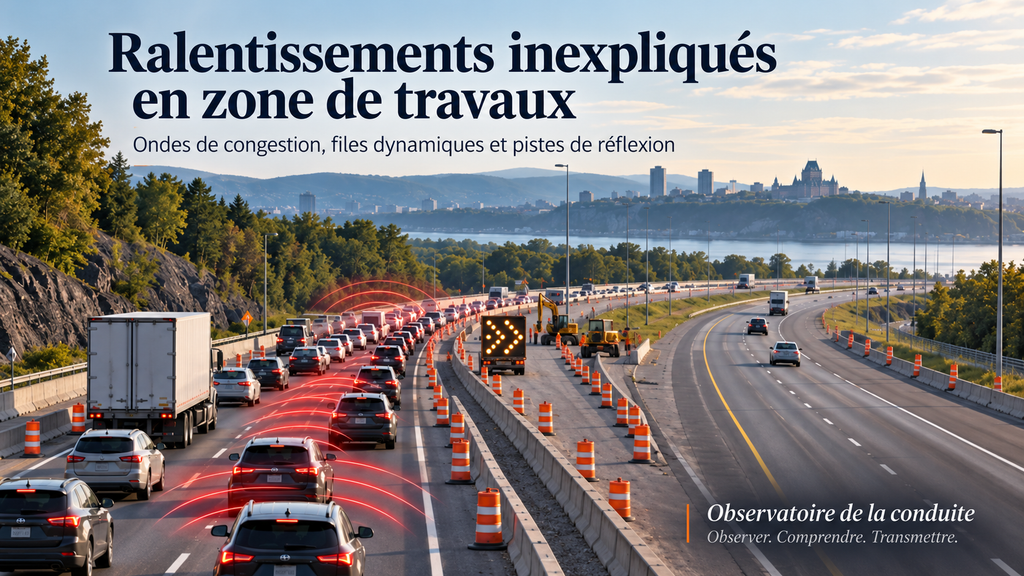
  • Ralentissements inexpliqués à l’approche des chantiers autoroutiers : quand la congestion devient une onde de trafic

    Un automobiliste circule sur une autoroute. La circulation ralentit progressivement, puis s’immobilise presque complètement. Quelques kilomètres plus loin, elle recommence à avancer normalement. Aucun accident, aucun véhicule en panne et parfois même aucune entrave particulière ne semble expliquer ce qui vient de se produire.

    Cette situation, parfois qualifiée dans le langage courant de « bouchon fantôme », n’est pourtant pas nécessairement inexplicable. Elle correspond à des phénomènes bien connus en ingénierie de la circulation : les ondes de congestion, les ondes de choc et les oscillations dites stop-and-go.

    La question devient particulièrement intéressante à l’approche et à l’intérieur des zones de travaux autoroutiers, où plusieurs facteurs peuvent rendre l’écoulement de la circulation plus instable.

    Une réflexion issue du terrain

    Lors d’un échange avec Patrick Houle, directeur général par intérim de la Direction générale de la Chaudière-Appalaches du ministère des Transports et de la Mobilité durable du Québec, une question a été soulevée : pourquoi observe-t-on parfois des ralentissements importants à l’approche ou à l’intérieur d’une zone de travaux alors qu’aucun événement précis ne semble pouvoir les expliquer?

    Cette interrogation ouvre une piste intéressante. Le chantier peut constituer le point de départ d’un ralentissement, mais la congestion observée plusieurs kilomètres en amont peut ensuite être entretenue par la dynamique même de la circulation.

    Comprendre l’onde de congestion

    Une autoroute possède une capacité limitée : pendant une période donnée, elle ne peut laisser passer qu’un certain nombre de véhicules dans des conditions relativement stables.

    Lorsque le débit approche cette capacité, l’écoulement devient plus vulnérable aux perturbations. Une légère décélération, un changement de voie, un véhicule qui s’insère, une hésitation ou un freinage peuvent alors provoquer une réaction chez le conducteur suivant.

    Celui-ci ralentit à son tour. Le conducteur derrière lui fait de même. Lorsque la densité de circulation est suffisamment élevée, cette succession de réactions peut produire une perturbation qui se propage progressivement vers l’arrière de la circulation.

    Les véhicules continuent donc d’avancer dans une direction, tandis que l’onde de ralentissement peut se déplacer dans la direction opposée.

    C’est notamment ce que la Federal Highway Administration (FHWA) décrit comme une shock wave, ou onde de choc de circulation.

    Pourquoi la cause semble parfois avoir disparu

    Une caractéristique importante de ces phénomènes est que la perturbation initiale n’a pas besoin d’être encore présente lorsque les automobilistes atteignent l’endroit où elle s’est produite.

    Un véhicule peut avoir freiné fortement plusieurs minutes auparavant. Une manœuvre de fusion peut avoir momentanément perturbé le débit. Un camion peut avoir perdu de la vitesse. Une intervention peut avoir modifié temporairement la circulation.

    La perturbation peut ensuite continuer à se déplacer vers l’amont.

    L’automobiliste qui traverse finalement la zone où le phénomène a commencé ne voit donc plus nécessairement sa cause. De son point de vue, le bouchon semble avoir disparu aussi mystérieusement qu’il était apparu.

    Une expérience devenue classique

    Une expérience publiée en 2008 par Yuki Sugiyama et plusieurs chercheurs japonais a illustré de façon particulièrement claire ce mécanisme.

    Des véhicules devaient circuler sur une piste circulaire en maintenant une conduite aussi régulière que possible. Aucun accident, feu de circulation, intersection ou réduction de voie n’était présent.

    Lorsque la densité de véhicules est devenue suffisamment importante, de petites variations de vitesse se sont progressivement amplifiées. Une zone de ralentissement s’est formée et s’est ensuite déplacée autour du circuit dans le sens opposé à celui des véhicules.

    L’expérience montrait ainsi qu’une congestion pouvait apparaître sans qu’un obstacle physique permanent soit nécessaire.

    Le cas de San Diego

    Les autoroutes de la région de San Diego ont également fait l’objet de plusieurs travaux sur les transitions entre circulation fluide et circulation congestionnée.

    Des chercheurs ont notamment analysé des données recueillies sur plusieurs sections autoroutières afin de déterminer où et comment les ruptures de débit apparaissaient.

    Une étude publiée en 2005, fondée sur 44 jours d’observation de cinq sections autoroutières situées autour de goulots d’étranglement, concluait que la rupture de l’écoulement ne pouvait pas nécessairement être associée à un point unique et parfaitement stable. Dans certaines situations, il semblait plus pertinent de considérer une portion entière du corridor comme une zone où la circulation devenait vulnérable aux perturbations.

    Cette observation est particulièrement intéressante lorsqu’on cherche à comprendre les ralentissements associés à une zone de travaux : il pourrait être insuffisant d’observer uniquement le point précis où une voie disparaît ou où commencent les travaux.

    Pourquoi une zone de travaux peut favoriser le phénomène

    Une zone de travaux modifie plusieurs caractéristiques habituelles de la conduite.

    Les voies peuvent être déplacées ou rétrécies. Une voie peut disparaître. Les accotements peuvent être réduits. Des véhicules de chantier peuvent entrer ou sortir de la zone. Les conducteurs doivent interpréter une signalisation temporaire et parfois modifier leur trajectoire.

    La présence de travailleurs, de machinerie, de glissières ou d’éléments inhabituels peut également attirer momentanément l’attention.

    À cela s’ajoutent les comportements de fusion. Certains conducteurs changent de voie très tôt, alors que d’autres utilisent la voie qui se termine jusqu’à proximité du point de fusion.

    Ces comportements différents peuvent produire des variations de vitesse importantes entre les voies et multiplier les changements de trajectoire.

    Pris individuellement, chacun de ces éléments peut sembler relativement mineur. Lorsque le débit est toutefois proche de la capacité disponible, leur combinaison peut suffire à déstabiliser la circulation.

    Quand le ralentissement entretient lui-même la congestion

    Un autre phénomène mérite une attention particulière.

    Une autoroute ne transporte pas nécessairement le plus grand nombre de véhicules lorsque ceux-ci roulent le plus rapidement possible.

    Lorsque les vitesses deviennent très variables et que les conducteurs alternent entre accélérations et freinages, l’écoulement peut devenir moins efficace.

    Les travaux de la FHWA indiquent qu’une fois la circulation passée dans un régime fortement congestionné et instable, le débit qui traverse le goulot peut lui-même diminuer.

    Autrement dit, le problème n’est pas uniquement que les véhicules roulent moins vite. La succession de freinages, de redémarrages et de changements de voie peut réduire l’efficacité avec laquelle les véhicules traversent la zone contrainte.

    L’objectif n’est donc pas nécessairement de faire rouler plus vite

    Cette observation conduit à une approche qui peut paraître contre-intuitive.

    Dans certaines conditions, chercher à maintenir une circulation légèrement plus lente mais plus homogène en amont d’un goulot peut être préférable à une circulation très rapide qui se transforme brutalement en arrêt complet.

    Cette stratégie est généralement appelée harmonisation des vitesses.

    L’objectif n’est pas de ralentir inutilement les conducteurs. Il consiste plutôt à réduire les écarts importants de vitesse et à favoriser une transition plus progressive vers la capacité disponible en aval.

    La FHWA documente notamment l’utilisation de limites ou de vitesses variables en amont de certaines zones de travaux. Des capteurs mesurent les conditions de circulation et permettent d’adapter l’information transmise aux conducteurs.

    Les résultats disponibles suggèrent que ces systèmes peuvent, dans certains contextes, réduire les variations de vitesse et les épisodes de circulation en accordéon. Leur efficacité dépend cependant du débit, de la géométrie des lieux, du type de travaux et du niveau de congestion.

    Détecter la file avant que le conducteur ne la voie

    Une autre stratégie consiste à détecter automatiquement l’apparition d’une file de véhicules.

    Des capteurs installés en amont et à l’intérieur du chantier peuvent mesurer notamment la vitesse, le débit et parfois l’occupation de la chaussée.

    Lorsqu’une diminution importante de vitesse est détectée, un panneau à messages variables peut prévenir les conducteurs plusieurs centaines de mètres ou plusieurs kilomètres avant qu’ils atteignent la queue.

    Le conducteur dispose alors de davantage de temps pour réduire progressivement sa vitesse plutôt que de découvrir soudainement des véhicules presque immobilisés devant lui.

    Cette approche vise simultanément la fluidité et la sécurité, particulièrement en matière de collisions arrière.

    Une approche déjà présente au Québec

    Le Québec dispose déjà de plusieurs éléments compatibles avec cette logique.

    Les panneaux à messages variables du ministère des Transports et de la Mobilité durable peuvent transmettre en temps réel de l’information sur la congestion, les incidents et les travaux afin de permettre aux conducteurs d’adapter leur conduite ou leur itinéraire.

    En 2025, le Ministère annonçait également l’installation sur l’autoroute 640, à Blainville, de panneaux « Préparez-vous à arrêter » munis de feux clignotants à activation automatique. Ces dispositifs doivent avertir les conducteurs en temps réel lorsqu’un risque de congestion est détecté.

    Il s’agit d’un exemple particulièrement pertinent puisqu’il repose précisément sur l’idée qu’une modification rapide de la circulation doit être détectée suffisamment tôt pour permettre au conducteur de réagir progressivement.

    La fusion des voies : un autre élément déterminant

    Lorsqu’une voie est fermée, la façon dont les véhicules fusionnent peut également influencer la longueur des files, les variations de vitesse et le nombre de changements de voie.

    Le MTMD recommande actuellement, dans les zones de travaux, la méthode d’insertion tardive en fermeture éclair : utiliser les voies disponibles jusqu’à proximité du point de fusion, puis s’insérer alternativement.

    Des systèmes encore plus évolués, appelés systèmes de fusion dynamique, sont documentés par la FHWA.

    Ils peuvent adapter les instructions aux conditions observées.

    Lorsque la circulation demeure fluide, une fusion plus précoce peut être favorisée. Lorsque la circulation devient fortement congestionnée, les conducteurs peuvent plutôt être invités à utiliser toutes les voies disponibles jusqu’au point de fusion avant de s’insérer en alternance.

    Cette approche cherche à éviter qu’une stratégie unique soit appliquée à des conditions de circulation très différentes.

    Une piste de recherche pour le Québec

    Avant d’envisager une intervention à grande échelle, une approche expérimentale pourrait permettre de déterminer dans quelle mesure les ondes de congestion contribuent réellement aux ralentissements observés dans certaines zones de travaux autoroutiers québécoises.

    Un projet pilote pourrait être réalisé sur une zone de travaux présentant régulièrement des ralentissements sans incident apparent.

    ÉtapeObservation ou interventionIndicateurs possibles
    1. Établir la situation de référenceObserver la circulation sans intervention supplémentaire.Débit, vitesse moyenne, dispersion des vitesses, longueur de file, temps de parcours.
    2. Localiser la naissance des perturbationsInstaller ou exploiter plusieurs points de mesure en amont, dans la zone de transition et après le chantier.Lieu du premier ralentissement, propagation de la file, fréquence des freinages importants.
    3. Examiner la fusion des voiesObserver les changements de voie et la répartition des véhicules entre les voies.Lieu des fusions, écarts de vitesse entre voies, utilisation de la voie fermée en approche.
    4. Tester une information dynamiqueComparer la situation avec un avertissement de congestion ou de file en temps réel.Variabilité des vitesses, freinages, longueur des files, temps de parcours.
    5. Évaluer une harmonisation des vitessesÉtudier la faisabilité d’une réduction progressive ou dynamique des vitesses en amont.Stabilité du débit, vitesse différentielle, durée de la congestion, débit au goulot.
    6. Comparer les stratégies de fusionAnalyser l’insertion tardive et, lorsque pertinent, une gestion dynamique de la fusion.Longueur de file, débit, changements de voie, conflits observables.

    Mesurer la variance, pas seulement la vitesse moyenne

    Une telle étude gagnerait à ne pas considérer uniquement la vitesse moyenne.

    Deux zones de travaux peuvent présenter une vitesse moyenne semblable tout en ayant des comportements très différents.

    Dans la première, les véhicules peuvent circuler de manière relativement stable à 65 km/h.

    Dans la seconde, ils peuvent continuellement alterner entre 90 km/h, 30 km/h et l’arrêt.

    La vitesse moyenne pourrait être comparable, mais l’expérience de conduite, les risques de collision arrière et la stabilité du débit seraient très différents.

    La dispersion des vitesses, la fréquence des freinages, la longueur des files et leur vitesse de propagation pourraient donc constituer des indicateurs particulièrement intéressants.

    Observer également les véhicules lourds

    La présence de véhicules lourds devrait également être intégrée à l’analyse.

    Leur masse, leur longueur, leurs capacités d’accélération différentes et l’espace nécessaire aux changements de voie peuvent modifier la dynamique d’un flux de circulation, particulièrement lorsque les voies sont rétrécies ou lorsqu’une fusion est nécessaire.

    Il ne s’agit pas d’attribuer aux véhicules lourds la responsabilité de la congestion, mais de déterminer comment la composition réelle du trafic influence la stabilité du débit dans une configuration donnée.

    Une approche de système plutôt qu’une recherche de responsable

    L’intérêt d’une telle démarche serait précisément d’éviter une explication simpliste.

    Un ralentissement peut être le résultat de l’interaction entre la géométrie temporaire du chantier, le débit de circulation, les véhicules, les comportements de conduite, la signalisation et les caractéristiques du réseau.

    Dans cette perspective, la question n’est pas de savoir quel conducteur a « créé » le bouchon.

    Il s’agit plutôt de comprendre à quel moment le système devient instable et quelles interventions pourraient réduire la probabilité qu’une petite perturbation se transforme en congestion importante.

    Que savons-nous?

    Les ondes de congestion sont des phénomènes documentés depuis plusieurs décennies. Elles peuvent se propager vers l’amont et persister alors que la perturbation qui les a déclenchées n’est plus visible.

    Les zones de travaux réunissent plusieurs conditions susceptibles de favoriser leur apparition : diminution de capacité, changements de voies, variations de vitesse et environnement de conduite inhabituel.

    Pourquoi est-ce important?

    Comprendre ces mécanismes pourrait permettre d’agir avant que la congestion soit pleinement formée plutôt que d’intervenir uniquement lorsqu’une longue file existe déjà.

    Cette approche peut concerner à la fois la mobilité, la sécurité des usagers et la sécurité des travailleurs présents dans les zones de travaux.

    Que pouvons-nous faire?

    Une combinaison de mesures pourrait être étudiée : détection des files, information dynamique, harmonisation des vitesses, gestion de la fusion des voies, analyse des débits et observation détaillée de la propagation des ralentissements.

    Ces mesures ne constituent pas des solutions universelles. Leur pertinence doit être déterminée selon la géométrie du chantier, les volumes de circulation, la durée des travaux, la composition du trafic et les contraintes réglementaires et opérationnelles.

    Conclusion

    Un bouchon qui semble ne pas avoir de cause n’est pas nécessairement un bouchon sans cause.

    La cause peut être minuscule, temporaire et déjà disparue lorsque les conducteurs atteignent l’endroit où elle s’est produite.

    Dans une circulation proche de sa capacité, une perturbation peut se transformer en onde, remonter l’autoroute et contribuer à maintenir un régime de circulation instable pendant plusieurs minutes.

    Cette compréhension ouvre une avenue intéressante pour les zones de travaux : ne pas seulement chercher à augmenter la vitesse ou à déplacer davantage de véhicules, mais chercher aussi à rendre le débit plus régulier, plus prévisible et moins sensible aux perturbations.

    Observer précisément ces phénomènes sur le réseau québécois permettrait de déterminer lesquels sont réellement présents, dans quelles conditions ils apparaissent et quelles stratégies peuvent contribuer à les atténuer.

    Références et sources

    Federal Highway Administration (FHWA). Recurring Traffic Bottlenecks: A Primer – Appendix A: Shock Waves and the Accordion Effect. U.S. Department of Transportation.

    Federal Highway Administration (FHWA). Traffic Congestion and Reliability: Linking Solutions to Problems. U.S. Department of Transportation.

    Federal Highway Administration (FHWA). Active Transportation and Demand Management and Work Zones. U.S. Department of Transportation.

    Federal Highway Administration (FHWA). Active Traffic Management Feasibility and Screening Guide – Dynamic Merge Control. U.S. Department of Transportation.

    Federal Highway Administration (FHWA). Work Zone Traffic Management. U.S. Department of Transportation.

    Transportation Research Board. NCHRP Synthesis 587 – Use of Smart Work Zone Technologies for Improving Work Zone Safety.

    Sugiyama, Y., Fukui, M., Kikuchi, M., Hasebe, K., Nakayama, A., Nishinari, K., Tadaki, S. et Yukawa, S. « Traffic jams without bottlenecks—experimental evidence for the physical mechanism of the formation of a jam », New Journal of Physics, vol. 10, 2008, 033001. DOI : 10.1088/1367-2630/10/3/033001.

    Öğüt, K. S. et Banks, J. H. « Stability of Freeway Bottleneck Flow Phenomena », Transportation Research Record, no 1934, 2005, p. 108-115. DOI : 10.3141/1934-11.

    Ministère des Transports et de la Mobilité durable du Québec. Panneaux à messages variables sur le réseau routier.

    Ministère des Transports et de la Mobilité durable du Québec. Adopter une conduite sécuritaire en zone de travaux routiers.

    Ministère des Transports et de la Mobilité durable du Québec. Autoroute 640, à Blainville – Installation de panneaux « Préparez-vous à arrêter ». 2025.

    Nous sommes tous responsables de notre conduite parce que la route, elle, ne pardonne pas l’ignorance !

    Si tu conduis aujourd’hui, c’est parce que d’autres ont payé le prix hier !

    Observer. Comprendre. Transmettre.
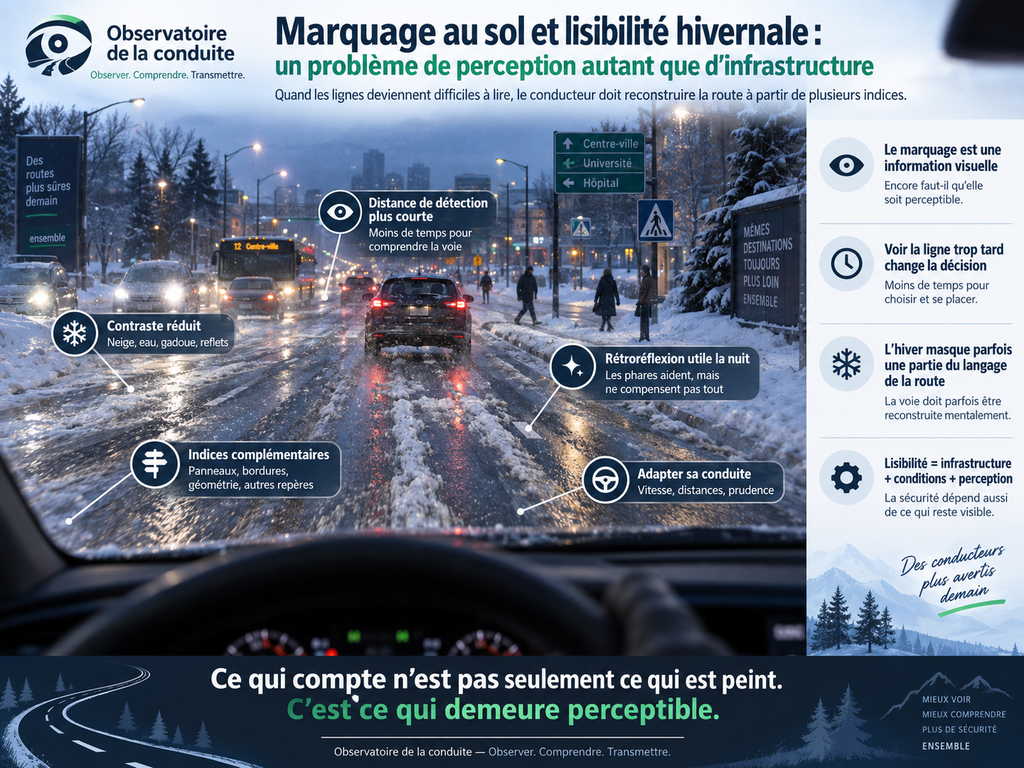
  • Marquage au sol et lisibilité hivernale : un problème de perception autant que d’infrastructure

    Une ligne blanche au centre d’une voie semble être l’un des éléments les plus simples de la route.

    Pourtant, cette ligne accomplit une fonction complexe : elle aide le conducteur à comprendre rapidement où se trouve sa voie, où elle se termine, comment la circulation est organisée et, dans certaines situations, quelle manœuvre peut ou ne peut pas être effectuée.

    Au Québec, les marques sur la chaussée servent notamment à délimiter les voies de circulation, à séparer certains mouvements, à indiquer les lignes d’arrêt, à matérialiser les passages pour piétons et à compléter d’autres formes de signalisation.

    Mais l’hiver introduit une difficulté particulière.

    La ligne peut être présente sans être clairement visible.

    Elle peut être partiellement couverte de neige, entourée de gadoue, masquée par une mince accumulation, détériorée par l’usage ou devenir moins contrastée sur une chaussée mouillée. À la noirceur, les conditions d’éclairage et la capacité du marquage à réfléchir la lumière des phares deviennent également déterminantes.

    La question n’est donc pas uniquement :

    « Le marquage est-il présent? »

    Il faut également demander :

    « À quelle distance le conducteur peut-il réellement le percevoir, le reconnaître et l’utiliser pour guider sa conduite? »

    C’est à cet endroit que l’infrastructure rencontre la perception humaine.

    Le marquage est une information

    Une ligne peinte sur la chaussée n’est pas simplement une séparation physique.

    C’est une information visuelle.

    Le gouvernement du Québec précise que les marques sur la chaussée permettent principalement de délimiter les voies et de rappeler les mouvements qu’il est possible d’exécuter ou non. Elles peuvent également compléter les panneaux et les signaux lumineux.

    Les couleurs elles-mêmes transmettent de l’information.

    Le jaune est notamment utilisé pour séparer certains courants de circulation de sens opposés, tandis que le blanc sert entre autres à délimiter des voies, des lignes d’arrêt, certains passages pour piétons et différents espaces de circulation.

    Pour être utile, cette information doit cependant parvenir au conducteur suffisamment tôt.

    Une ligne parfaitement réglementaire mais détectée seulement au dernier moment ne fournit pas le même temps de traitement qu’une ligne clairement perceptible plusieurs secondes auparavant.

    La lisibilité du marquage devient donc une composante du temps disponible pour comprendre la route.

    Être présent n’est pas la même chose qu’être perceptible

    Cette distinction est particulièrement importante en hiver.

    La condition physique d’une marque et sa visibilité momentanée sont deux réalités différentes.

    Une ligne peut encore exister sous une couche de neige.

    Elle peut être en bon état, mais recouverte de gadoue.

    Elle peut être visible de jour et beaucoup moins facile à distinguer la nuit sous la pluie ou sur une chaussée mouillée.

    Elle peut aussi demeurer perceptible pour un conducteur dans certaines conditions et devenir plus difficile à détecter pour un autre.

    La Federal Highway Administration américaine rappelle que la visibilité d’un marquage dépend notamment :

    • de sa rétroréflexion;
    • du contraste entre le marquage et la chaussée;
    • des conditions d’éclairage;
    • des phares du véhicule;
    • du type de revêtement;
    • de la géométrie d’observation;
    • des conditions météorologiques;
    • des caractéristiques visuelles du conducteur.

    Ainsi, la visibilité n’est pas une propriété absolue de la ligne.

    Elle résulte d’une interaction entre le marquage, l’environnement, le véhicule et l’être humain qui doit l’interpréter.

    L’hiver peut retirer temporairement une partie du langage de la route

    Au Québec, les conditions hivernales peuvent transformer rapidement l’apparence d’une chaussée.

    Le ministère des Transports et de la Mobilité durable distingue d’ailleurs plusieurs états hivernaux : chaussée dégagée, partiellement enneigée, enneigée, couverte de neige durcie, partiellement glacée ou glacée.

    Lorsque la neige ou la glace recouvre la surface, certaines informations normalement visibles peuvent devenir partiellement ou complètement masquées.

    Une voie qui semblait clairement délimitée en septembre peut donc devenir beaucoup moins évidente pendant ou immédiatement après une précipitation.

    Le conducteur doit alors utiliser davantage d’autres indices :

    • la position des véhicules devant lui;
    • la bordure de la chaussée;
    • les panneaux;
    • la géométrie de la route;
    • les traces laissées dans la neige;
    • les glissières;
    • les lampadaires;
    • les intersections;
    • les accotements;
    • la continuité générale du corridor routier.

    Ces indices peuvent aider.

    Ils ne remplacent cependant pas nécessairement toute l’information fournie par un marquage clairement visible.

    Suivre les traces des autres n’est pas toujours suivre la voie

    Une situation hivernale courante illustre bien le problème.

    Après une accumulation de neige, plusieurs véhicules passent au même endroit et créent progressivement deux bandes de roulement plus dégagées.

    Ces traces peuvent donner l’impression de matérialiser la voie.

    Mais elles représentent d’abord le passage des véhicules précédents.

    Elles ne garantissent pas nécessairement que les roues se trouvent exactement à l’intérieur des limites normalement définies par le marquage.

    Selon les circonstances, un corridor de circulation hivernal peut progressivement se décaler légèrement.

    Cette situation devient particulièrement intéressante à proximité :

    • d’une intersection;
    • d’une voie de virage;
    • d’une voie cyclable;
    • d’un élargissement de chaussée;
    • d’une entrée ou d’une sortie d’autoroute;
    • d’une route comportant plusieurs voies dans la même direction.

    Le conducteur peut alors devoir reconstruire mentalement une organisation de la chaussée qu’il aurait normalement perçue presque instantanément.

    La perception a besoin de contraste

    Pour détecter une ligne, l’œil doit pouvoir distinguer suffisamment cette ligne de son environnement.

    Le contraste joue donc un rôle fondamental.

    Une marque blanche sur un asphalte sombre et sec peut être relativement facile à distinguer.

    La même marque dans un environnement composé de neige, de sel, d’eau, de reflets et de lumière diffuse peut produire une scène visuelle beaucoup moins simple.

    À la noirceur, une autre propriété devient particulièrement importante : la rétroréflexion.

    Les matériaux rétroréfléchissants renvoient une partie de la lumière provenant des phares vers le conducteur. Ce phénomène contribue à rendre les marques plus visibles la nuit.

    Les recherches de la Federal Highway Administration montrent que, de manière générale, une augmentation de la rétroréflexion peut augmenter la distance à laquelle un conducteur détecte le marquage.

    Cette distance est importante.

    Voir une information plus tôt signifie disposer de davantage de temps pour la comprendre et préparer sa trajectoire.

    L’eau peut modifier considérablement la visibilité nocturne

    La chaussée hivernale n’est pas nécessairement enneigée.

    Elle peut aussi être mouillée.

    Redoux, pluie hivernale, neige fondante et opérations d’entretien peuvent produire une surface très humide.

    Or, les recherches sur les marquages routiers montrent que leur performance rétroréfléchissante à sec ne permet pas nécessairement de prédire leur performance lorsqu’ils sont mouillés.

    La Federal Highway Administration souligne que la rétroréflexion des marquages traditionnels est généralement plus faible lorsque la chaussée est mouillée.

    L’eau peut modifier la façon dont la lumière se réfléchit sur la chaussée et sur les matériaux de marquage.

    Le conducteur peut donc rencontrer une situation paradoxale : la route est dégagée de neige, mais les lignes deviennent malgré tout plus difficiles à percevoir à cause de l’eau, de la noirceur et des reflets.

    Une question de distance de détection

    Du point de vue de la perception, une question est particulièrement importante :

    À quelle distance la ligne devient-elle identifiable?

    Supposons qu’un conducteur circule vers une zone où une voie se divise.

    Si le marquage est clairement perceptible longtemps à l’avance, il peut progressivement :

    • identifier la configuration;
    • choisir la bonne voie;
    • vérifier ses rétroviseurs;
    • signaler son intention;
    • ajuster sa vitesse;
    • effectuer la manœuvre avec une certaine marge.

    Si la même information apparaît tardivement, les opérations à effectuer ne disparaissent pas.

    Elles doivent simplement être réalisées dans un intervalle plus court.

    La lisibilité du marquage influence donc indirectement le temps dont dispose le conducteur pour organiser son action.

    Ce principe est particulièrement important lorsque la route exige déjà une attention accrue en raison de la neige, de la glace, de précipitations ou d’une visibilité générale réduite.

    L’âge et les capacités visuelles peuvent aussi intervenir

    Les conducteurs ne perçoivent pas nécessairement une même scène de façon identique.

    Des travaux consacrés à la visibilité des marquages routiers ont observé des différences de distance de détection selon l’âge et certaines caractéristiques visuelles des participants.

    Dans plusieurs expériences rapportées par la Federal Highway Administration, les conducteurs plus âgés détectaient certains marquages à des distances inférieures à celles observées chez les conducteurs plus jeunes.

    Ces résultats ne signifient évidemment pas qu’un âge donné détermine à lui seul la capacité de conduire.

    Ils rappellent plutôt un principe d’aménagement important : une infrastructure lisible devrait idéalement fournir suffisamment d’information pour une diversité d’usagers et de capacités perceptives.

    Le conducteur n’est pas un capteur standardisé.

    L’entretien fait donc partie de la communication routière

    Le ministère des Transports et de la Mobilité durable indique que le marquage de son réseau est principalement effectué durant l’été et qu’il est appliqué à nouveau chaque année afin que les usagers puissent mieux voir les marques sur la chaussée.

    Cette opération pourrait sembler relever uniquement de l’entretien.

    Mais du point de vue de la sécurité routière, elle remplit aussi une fonction de communication.

    Repeindre une ligne, entretenir sa visibilité ou choisir des matériaux adaptés revient à préserver un système d’information utilisé continuellement par les conducteurs.

    Dans les régions soumises aux conditions hivernales, cette question comporte également un défi technique : les matériaux doivent cohabiter avec l’abrasion, les cycles de gel et de dégel et les opérations d’entretien hivernal.

    Des recherches américaines consacrées à la durabilité des marquages rétroréfléchissants en conditions humides montrent d’ailleurs que les opérations de déneigement peuvent constituer un facteur à considérer dans la durabilité de certaines technologies.

    La redondance devient précieuse

    Lorsqu’une information est essentielle à la compréhension de la route, il peut être utile qu’elle ne dépende pas d’un seul indice.

    C’est le principe de redondance de l’information.

    Une direction peut, par exemple, être communiquée simultanément ou successivement par :

    • le marquage au sol;
    • un panneau;
    • la géométrie de l’intersection;
    • une flèche directionnelle;
    • un îlot;
    • une bordure;
    • un panneau de destination.

    Lorsque le marquage est temporairement masqué par la neige, les autres éléments peuvent continuer à aider le conducteur à comprendre l’environnement.

    Cette redondance ne rend pas le marquage inutile.

    Au contraire, elle reconnaît qu’un système de sécurité robuste ne devrait pas nécessairement reposer sur un seul canal perceptif lorsque celui-ci peut devenir momentanément moins disponible.

    Et lorsqu’on ne voit plus clairement les lignes?

    La première réponse ne devrait pas être de deviner avec davantage d’assurance.

    Elle devrait être de reconnaître que l’information disponible a diminué.

    Cette reconnaissance peut mener à plusieurs adaptations :

    • réduire sa vitesse lorsque les conditions l’exigent;
    • augmenter ses distances de sécurité;
    • observer davantage la géométrie générale de la route;
    • utiliser la signalisation verticale pour compléter l’information manquante;
    • éviter les changements de voie brusques lorsque les limites de voies sont incertaines;
    • surveiller attentivement les usagers qui peuvent eux aussi avoir une interprétation différente de la chaussée;
    • accorder une attention particulière aux intersections, voies de virage et zones de convergence;
    • maintenir le pare-brise, les phares et les dispositifs d’éclairage du véhicule en bon état.

    La SAAQ rappelle d’ailleurs que la vitesse doit être adaptée lorsque la visibilité est réduite ou lorsque la chaussée est glissante ou n’est pas entièrement dégagée.

    La diminution de la lisibilité du marquage peut donc être comprise comme l’un des nombreux indices indiquant que la quantité d’information disponible au conducteur n’est plus la même.

    L’apprenti conducteur et la disparition des repères

    Pour un apprenti, cette situation peut être particulièrement formatrice.

    Dans les premières étapes de l’apprentissage, les lignes au sol peuvent servir de repères très importants pour maintenir la position du véhicule dans la voie.

    Lorsque ces lignes disparaissent sous la neige, l’apprenti peut avoir l’impression que la route elle-même est devenue moins structurée.

    C’est alors l’occasion de développer une compétence plus large : apprendre à lire la route à partir de plusieurs indices plutôt que d’un seul.

    L’accompagnateur ou le moniteur peut notamment amener l’apprenti à observer :

    • la largeur générale de la chaussée;
    • la position des autres véhicules sans les suivre aveuglément;
    • les bordures et accotements;
    • la signalisation verticale;
    • les poteaux, glissières et éléments fixes;
    • la continuité de la route au loin;
    • les entrées, intersections et changements de géométrie.

    L’objectif n’est pas d’apprendre à « inventer » les voies lorsque le marquage disparaît.

    Il est plutôt d’apprendre à reconnaître l’incertitude et à adapter sa conduite en conséquence.

    Le piège de la familiarité

    Une route fréquemment empruntée peut créer un sentiment de certitude.

    Le conducteur sait généralement où se trouvent les voies, les courbes et les intersections.

    Cette mémoire peut être utile.

    Mais elle peut également devenir trompeuse lorsque l’environnement change.

    Un conducteur qui « sait » qu’une ligne se trouve quelque part peut être tenté de se fier davantage à son souvenir qu’aux informations réellement visibles.

    Or, des travaux, une accumulation de neige, une modification temporaire ou simplement une trajectoire différente des véhicules précédents peuvent modifier la situation habituelle.

    La familiarité ne remplace donc pas l’observation.

    Un enjeu particulièrement important avec les systèmes d’aide à la conduite

    La lisibilité des lignes ne concerne plus uniquement l’œil humain.

    Plusieurs véhicules contemporains utilisent des caméras et d’autres capteurs pour alimenter des fonctions comme l’avertissement de sortie de voie ou l’assistance au maintien dans la voie.

    Selon le véhicule, les conditions routières et la technologie utilisée, ces systèmes peuvent avoir davantage de difficulté à identifier correctement les limites d’une voie lorsque le marquage est effacé, masqué, couvert de neige ou autrement difficile à distinguer.

    Les manuels des constructeurs comportent généralement des limites et avertissements à ce sujet.

    Le conducteur doit donc rester responsable de la trajectoire du véhicule et connaître les limites particulières des systèmes présents dans celui-ci.

    Une assistance technologique peut compléter la perception humaine.

    Elle ne transforme pas une ligne invisible en certitude.

    Un problème de perception autant que d’infrastructure

    Il serait trop simple d’attribuer chaque difficulté hivernale au conducteur.

    Il serait tout aussi simple de considérer que la seule présence physique d’un marquage suffit à résoudre le problème.

    La réalité se situe entre les deux.

    Le conducteur doit adapter sa vitesse, son observation et ses marges de sécurité aux conditions.

    Les gestionnaires du réseau doivent, de leur côté, concevoir, appliquer et entretenir une signalisation qui demeure aussi lisible que raisonnablement possible dans un environnement difficile.

    Les fabricants développent des matériaux capables de mieux résister et de conserver certaines propriétés optiques.

    Les chercheurs peuvent étudier les distances de détection, la rétroréflexion, le contraste et la manière dont les conducteurs utilisent ces informations.

    Les formateurs peuvent préparer les apprentis à conduire lorsque leurs repères habituels deviennent moins évidents.

    La lisibilité de la route devient ainsi une responsabilité partagée.

    Que savons-nous?

    Nous savons que le marquage transmet des informations essentielles sur l’organisation de la chaussée.

    Nous savons que sa visibilité dépend notamment du contraste, de l’éclairage, de la rétroréflexion, de l’état du revêtement et des conditions météorologiques.

    Les recherches montrent également que les conditions humides peuvent réduire fortement la performance visuelle de certains marquages et que la distance de détection augmente généralement avec une meilleure rétroréflexion.

    Nous savons enfin que les conditions hivernales québécoises peuvent produire des chaussées partiellement enneigées, couvertes de neige, glacées ou autrement difficiles à lire.

    Pourquoi est-ce important?

    Parce que le conducteur ne réagit pas à l’infrastructure telle qu’elle existe sur un plan.

    Il réagit à l’infrastructure qu’il parvient à percevoir à cet instant précis.

    Si une information apparaît tardivement, elle laisse moins de temps pour comprendre la situation et préparer une réponse.

    Une diminution de la lisibilité peut donc augmenter l’incertitude au moment même où les conditions hivernales demandent déjà davantage de prudence.

    Que pouvons-nous faire?

    Du côté du conducteur, la réponse consiste principalement à reconnaître cette incertitude : ralentir lorsque nécessaire, augmenter les marges, éviter les manœuvres brusques et rechercher plusieurs sources d’information plutôt que de dépendre exclusivement des lignes au sol.

    Du côté de l’infrastructure, l’enjeu consiste à poursuivre le travail sur la qualité, l’entretien, le contraste, la rétroréflexion et la redondance de la signalisation.

    Du côté de la formation, il s’agit d’apprendre à lire une route même lorsque certains de ses repères deviennent temporairement moins évidents.

    Conclusion

    Le marquage au sol paraît simple parce qu’il est familier.

    Mais derrière une ligne blanche ou jaune se trouve une fonction essentielle : rendre l’organisation de la route perceptible suffisamment tôt pour permettre au conducteur de comprendre où il se trouve et ce qui est attendu de lui.

    L’hiver rappelle la fragilité de cette information.

    Une ligne peut être réglementaire.

    Elle peut être entretenue.

    Elle peut être physiquement présente.

    Et pourtant, pendant quelques kilomètres ou quelques heures, elle peut devenir difficile à voir.

    C’est pourquoi la sécurité ne dépend pas uniquement de ce qui est installé sur la route.

    Elle dépend aussi de ce qui demeure perceptible lorsque les conditions se détériorent.

    Entre l’infrastructure et le comportement du conducteur se trouve donc une étape fondamentale :

    la perception.

    Références et sources

    • Gouvernement du Québec, ministère des Transports et de la Mobilité durable. Marques sur la chaussée – Signalisation routière, mise à jour en juillet 2026. Présentation des fonctions, couleurs et principaux types de marquages utilisés sur les routes du Québec.
    • Gouvernement du Québec, ministère des Transports et de la Mobilité durable. Activités d’entretien des routes provinciales, mise à jour en septembre 2026. Le Ministère y précise notamment que le marquage est principalement effectué pendant l’été et réappliqué annuellement afin d’améliorer la visibilité des marques.
    • Ministère des Transports et de la Mobilité durable. Condition routière hivernale du réseau routier, Données Québec. Classification des états de chaussée hivernaux et des conditions de visibilité diffusées pour le réseau sous responsabilité ministérielle.
    • Société de l’assurance automobile du Québec. Conduite hivernale en auto. Recommandations concernant notamment l’adaptation de la vitesse, les distances de sécurité, la visibilité et les conditions de chaussée en hiver.
    • Federal Highway Administration. Updates to Research on Recommended Minimum Levels for Pavement Marking Retroreflectivity to Meet Driver Night Visibility Needs, FHWA-HRT-07-059. Travaux sur la visibilité nocturne des marquages, la rétroréflexion, le contraste, les distances de détection et l’influence de certaines caractéristiques du conducteur.
    • Federal Highway Administration. Synthesis of Pavement Marking Research – Wet Pavement Marking Retroreflectivity. Synthèse des recherches portant sur la visibilité et la rétroréflexion des marquages en conditions humides.
    • Federal Highway Administration. Nighttime Visibility Overview. Présentation du rôle de la rétroréflexion, des marquages et de l’éclairage dans la lisibilité nocturne du réseau routier.
    • Gibbons, R. B., Williams, B. et Cottrell, B. (2013). Assessment of Durability of Wet Night Visible Pavement Markings: Visibility Experiment. Transportation Research Record, 2337(1), 67-73. Recherche expérimentale consacrée à la visibilité des marquages en conditions nocturnes et humides.

    Avis méthodologique : Les recherches sur la visibilité nocturne et humide des marquages citées dans cet article proviennent principalement des États-Unis. Elles servent à expliquer les mécanismes généraux de contraste, de rétroréflexion et de distance de détection. Elles ne permettent pas, à elles seules, d’évaluer la performance de l’ensemble des matériaux ou pratiques de marquage utilisés au Québec en conditions hivernales. Une évaluation spécifique doit tenir compte des normes québécoises, des matériaux employés, des conditions météorologiques, de l’entretien et du type de réseau étudié.


    Nous sommes tous responsables de notre conduite parce que la route, elle, ne pardonne pas l’ignorance !

    Si tu conduis aujourd’hui, c’est parce que d’autres ont payé le prix hier !

    Observer. Comprendre. Transmettre.
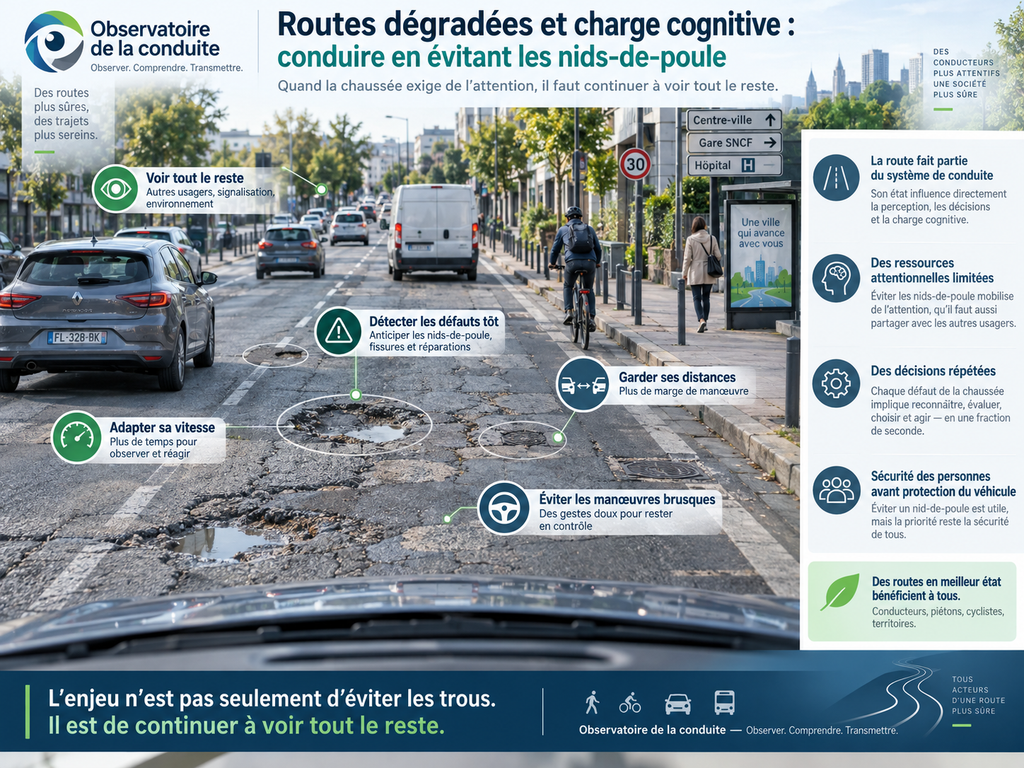
  • Routes dégradées et charge cognitive : conduire en évitant les nids-de-poule

    Sur une chaussée en bon état, une grande partie de l’attention du conducteur peut être consacrée à ce qui se passe devant lui : circulation, intersections, signalisation, piétons, cyclistes, véhicules qui ralentissent ou qui pourraient s’insérer.

    Lorsque la chaussée se dégrade, une nouvelle préoccupation s’ajoute cependant à la tâche de conduite : où placer les roues?

    Un nid-de-poule isolé peut demander une simple adaptation. Mais lorsque les trous, fissures, affaissements et réparations se succèdent, le conducteur peut être amené à rechercher continuellement la trajectoire qui lui semble la moins dommageable pour son véhicule.

    Il doit alors détecter les irrégularités, estimer leur profondeur, choisir celles qu’il peut éviter, vérifier l’espace disponible autour du véhicule, ajuster sa vitesse et parfois modifier légèrement sa trajectoire.

    Ces opérations semblent banales. Pourtant, elles mobilisent elles aussi des ressources visuelles, attentionnelles et décisionnelles.

    La question devient alors intéressante du point de vue des facteurs humains : que se passe-t-il lorsque conduire sur la route exige également de conduire autour de la route?

    Le nid-de-poule n’est pas une distraction

    Une distinction est nécessaire dès le départ.

    Observer un nid-de-poule n’est pas comparable au fait de regarder un téléphone, de modifier une liste de lecture ou de porter son attention sur une conversation. Le défaut de la chaussée fait partie de l’environnement routier. Il constitue une information pertinente pour la conduite.

    Le conducteur doit donc le percevoir et, lorsque cela est nécessaire, adapter sa conduite.

    Le problème n’est pas que son attention soit portée sur la chaussée. Le problème peut apparaître lorsque la quantité d’informations à traiter au niveau de la chaussée augmente suffisamment pour entrer en concurrence avec les autres informations nécessaires à la conduite.

    La Société de l’assurance automobile du Québec rappelle que la conduite est une activité complexe et que les ressources attentionnelles humaines sont limitées. Elle souligne également qu’une diminution de l’attention peut réduire la capacité à analyser une situation, à réagir et à éviter certains obstacles, dont les nids-de-poule.

    Sur une route fortement dégradée, le mécanisme est différent d’une distraction volontaire, mais la question des ressources disponibles demeure pertinente : le conducteur dispose d’une capacité limitée pour percevoir, interpréter, décider et agir simultanément.

    Éviter un trou demande plus qu’un mouvement de volant

    Lorsqu’un conducteur aperçoit un nid-de-poule, plusieurs opérations peuvent se produire en quelques secondes.

    Il doit notamment :

    • détecter l’irrégularité;
    • évaluer approximativement sa position et son importance;
    • estimer le temps disponible avant de l’atteindre;
    • décider s’il est préférable de ralentir, de l’éviter ou de poursuivre sa trajectoire;
    • tenir compte des véhicules devant, derrière et à côté;
    • vérifier la présence possible d’un cycliste ou d’un autre usager;
    • contrôler son freinage;
    • modifier sa trajectoire seulement si cette modification peut être effectuée de façon sécuritaire;
    • revenir ensuite à une trajectoire normale.

    Une seule de ces situations peut être relativement facile à gérer.

    Lorsque plusieurs défauts de chaussée apparaissent successivement, cette séquence peut toutefois se répéter encore et encore.

    La conduite peut alors devenir une succession de petites décisions tactiques : passer à gauche du trou, à droite, ralentir, maintenir sa trajectoire, surveiller le véhicule voisin, puis immédiatement rechercher le prochain défaut.

    Ce ne sont pas nécessairement des décisions difficiles prises séparément. C’est leur accumulation qui peut augmenter la demande imposée au conducteur.

    La charge cognitive : une question de ressources disponibles

    La notion de charge cognitive désigne, de façon simplifiée, la quantité de ressources mentales qu’une tâche demande à un moment donné.

    La conduite en mobilise plusieurs : perception visuelle, attention, mémoire de travail, anticipation, prise de décision et contrôle du véhicule.

    Des recherches réalisées en conduite réelle et en simulateur montrent que lorsque la charge cognitive augmente, la manière dont les conducteurs distribuent leur attention visuelle peut se modifier.

    Une étude sur route publiée en 2020 a notamment observé que l’augmentation de la charge cognitive modifiait les transitions du regard et pouvait rendre la recherche visuelle plus concentrée dans certaines zones situées devant le véhicule.

    D’autres travaux montrent également qu’une charge cognitive supplémentaire peut réduire la capacité à détecter certains changements ou événements importants dans l’environnement routier.

    Ces recherches ne portent pas spécifiquement sur les nids-de-poule. Elles permettent toutefois de comprendre un principe général : lorsqu’une partie plus importante des ressources du conducteur est mobilisée par une composante de la conduite, sa façon de surveiller le reste de l’environnement peut changer.

    Quand le regard se rapproche du véhicule

    Pour éviter une chaussée endommagée, le conducteur peut naturellement être tenté de regarder davantage la surface de roulement située immédiatement devant lui.

    Cela est parfois nécessaire.

    Mais une conduite préventive repose également sur une observation suffisamment lointaine pour détecter ce qui pourrait devenir important quelques secondes plus tard.

    Un conducteur qui recherche continuellement des trous à quelques mètres devant son véhicule peut théoriquement disposer de moins de ressources pour repérer :

    • un feu de circulation qui change;
    • un véhicule qui commence à ralentir;
    • un piéton qui approche d’un passage;
    • un cycliste circulant près de la voie;
    • un véhicule qui souhaite s’insérer;
    • un panneau annonçant une modification de la circulation;
    • une situation inhabituelle qui se développe plus loin.

    Il serait toutefois excessif d’affirmer qu’un nid-de-poule produit automatiquement un « effet tunnel » ou qu’une route dégradée entraîne nécessairement une perte de vigilance périphérique.

    Les études directement consacrées à l’effet des nids-de-poule sur la charge cognitive des automobilistes demeurent limitées.

    Il est plus rigoureux de parler d’un mécanisme plausible de compétition attentionnelle, cohérent avec les connaissances sur la charge cognitive, l’attention visuelle et la conduite.

    Le paradoxe de la trajectoire parfaite

    Une situation intéressante peut alors apparaître.

    Le conducteur cherche à protéger ses pneus, ses roues et sa suspension. Son objectif est raisonnable.

    Mais à force de rechercher la trajectoire parfaite entre plusieurs défauts de chaussée, il peut accorder une importance disproportionnée à l’état du revêtement par rapport aux autres risques présents autour du véhicule.

    Le risque le plus important n’est alors peut-être plus le trou lui-même.

    Un écart brusque peut rapprocher le véhicule d’un cycliste. Une modification de trajectoire peut surprendre le véhicule qui suit. Un freinage tardif peut réduire la marge de sécurité. Un déplacement latéral peut également devenir problématique si un autre véhicule se trouve dans la voie voisine.

    CAA-Québec recommande d’ailleurs de ne pas tenter de contourner un nid-de-poule lorsque cette manœuvre risque de provoquer un accident.

    Cette recommandation rappelle une hiérarchie fondamentale :

    protéger le véhicule est souhaitable; maintenir la sécurité des personnes demeure prioritaire.

    Voir tôt permet de décider plus doucement

    L’une des stratégies les plus utiles consiste à détecter le mauvais revêtement suffisamment tôt.

    Plus un conducteur aperçoit un obstacle tardivement, moins il dispose de temps pour évaluer la situation.

    À l’inverse, une détection précoce permet plus facilement de :

    • relâcher progressivement l’accélérateur;
    • vérifier les rétroviseurs;
    • observer l’espace latéral;
    • choisir une trajectoire raisonnable;
    • éviter un freinage brusque;
    • renoncer à contourner le trou si la manœuvre n’est pas sécuritaire.

    La distance conservée avec le véhicule qui précède joue également un rôle important.

    Un véhicule trop rapproché masque une partie importante de la chaussée. Le conducteur découvre alors le nid-de-poule plus tard et dispose de moins de temps pour choisir une réponse adaptée.

    CAA-Québec recommande précisément de conserver une bonne distance avec le véhicule qui précède afin de pouvoir anticiper ce type d’obstacle.

    Le gouvernement du Québec recommande également, de façon plus générale, de maintenir un intervalle permettant de réagir sans devoir freiner brusquement et d’adapter sa vitesse aux conditions de la route.

    La vitesse influence le temps disponible

    La vitesse ne détermine pas seulement la violence possible d’un impact avec un nid-de-poule.

    Elle détermine également la rapidité avec laquelle celui-ci arrive vers le véhicule.

    À mesure que la vitesse augmente, le conducteur dispose de moins de temps entre la détection du défaut et le moment où il doit avoir choisi sa réponse.

    Sur une chaussée très détériorée, réduire modérément sa vitesse peut donc avoir deux avantages : diminuer la violence potentielle d’un impact et redonner du temps au conducteur pour observer, décider et intervenir progressivement.

    Cette adaptation doit évidemment demeurer compatible avec les conditions de circulation et être effectuée de façon prévisible pour les autres usagers.

    Freiner avant le trou plutôt que dedans

    Lorsqu’un nid-de-poule ne peut pas être évité de façon sécuritaire, certaines techniques peuvent limiter les dommages au véhicule.

    CAA-Québec recommande notamment de ralentir avant d’atteindre le trou, puis de relâcher les freins avant d’y entrer, tout en tenant fermement le volant.

    Cette recommandation vise notamment à éviter d’ajouter inutilement certaines contraintes au véhicule au moment de l’impact.

    Elle s’accompagne toutefois d’une règle plus importante encore : la manœuvre destinée à protéger le véhicule ne doit pas créer un risque supérieur pour les autres usagers.

    Un brusque écart de trajectoire n’est donc pas automatiquement préférable au passage dans un nid-de-poule.

    Attention aux flaques d’eau

    Une difficulté supplémentaire apparaît lorsque les défauts de la chaussée sont remplis d’eau.

    La profondeur d’une flaque est difficile à évaluer depuis le véhicule. Elle peut simplement correspondre à une petite accumulation d’eau, mais elle peut également masquer une dépression importante de la chaussée.

    CAA-Québec recommande donc la prudence à l’approche des flaques et rappelle que certaines peuvent cacher des nids-de-poule susceptibles d’endommager les roues ou de modifier la trajectoire du véhicule.

    Cette incertitude augmente encore la quantité d’informations à interpréter : le conducteur ne répond plus uniquement à un obstacle visible, mais à la possibilité d’un obstacle invisible.

    Lorsque la chaussée devient elle-même une tâche permanente

    Une distinction peut être faite entre deux situations.

    Dans la première, la chaussée comporte occasionnellement un défaut. Le conducteur le détecte, s’adapte puis reprend son observation habituelle.

    Dans la seconde, les défauts sont si nombreux que la recherche d’une trajectoire acceptable devient presque continue.

    C’est cette deuxième situation qui soulève particulièrement la question de la charge cognitive.

    Le conducteur ne réagit plus à une anomalie ponctuelle. Il doit continuellement analyser la surface de roulement tout en continuant à :

    • maintenir sa position dans la voie;
    • contrôler sa vitesse;
    • respecter la signalisation;
    • surveiller les rétroviseurs;
    • anticiper les mouvements des autres véhicules;
    • détecter les usagers vulnérables;
    • préparer les prochaines décisions.

    La qualité de la chaussée peut ainsi être considérée non seulement comme une question d’entretien ou de confort, mais également comme une composante de l’environnement dans lequel le conducteur doit traiter l’information.

    L’infrastructure influence aussi la tâche de conduite

    Cette perspective élargit la question de la responsabilité.

    Lorsqu’un conducteur rencontre un nid-de-poule, il lui appartient d’adapter sa conduite et d’éviter les manœuvres dangereuses.

    Mais la présence et la multiplication des défauts de chaussée ne relèvent pas uniquement du comportement individuel.

    Le ministère des Transports et de la Mobilité durable du Québec explique que la formation des nids-de-poule est notamment liée à l’état du revêtement, à sa fissuration, au trafic et à l’eau susceptible de s’infiltrer dans la chaussée. Le Ministère souligne également l’importance de l’entretien pour limiter leur apparition.

    La sécurité routière peut donc être abordée ici comme une responsabilité partagée : le conducteur adapte sa conduite à l’environnement, tandis que la conception, la surveillance et l’entretien du réseau contribuent à déterminer la complexité de cet environnement.

    Une route n’est pas simplement le décor dans lequel la conduite se déroule.

    Elle fait partie du système de conduite.

    Et pour l’apprenti conducteur?

    La question est particulièrement intéressante pendant l’apprentissage.

    Un conducteur expérimenté a généralement automatisé une partie importante des opérations nécessaires au contrôle du véhicule. Chez l’apprenti, plusieurs de ces opérations demandent encore une attention consciente.

    Maintenir la trajectoire, doser l’accélérateur, surveiller la vitesse, regarder les rétroviseurs, interpréter la signalisation et préparer une manœuvre peuvent déjà représenter une charge importante.

    Ajouter une chaussée fortement dégradée peut donc rendre la situation pédagogiquement plus complexe.

    L’objectif ne devrait pas nécessairement être d’apprendre à l’apprenti à « slalomer » entre les trous, mais plutôt à développer une hiérarchie des priorités :

    • observer suffisamment loin;
    • détecter les défauts tôt;
    • ralentir lorsque les conditions l’exigent;
    • conserver des marges de sécurité;
    • vérifier l’environnement avant toute modification de trajectoire;
    • accepter parfois de traverser une imperfection plutôt que de créer un danger plus important;
    • maintenir l’observation de l’ensemble de la scène routière.

    Il s’agit alors moins d’apprendre à éviter chaque nid-de-poule que d’apprendre à gérer simultanément plusieurs niveaux de risque.

    Quelques stratégies concrètes

    Sur une chaussée dégradée, plusieurs stratégies simples peuvent contribuer à préserver les ressources du conducteur et ses marges de sécurité :

    • Regarder suffisamment loin. Une détection précoce donne davantage de temps pour décider et réduit la nécessité d’une réaction brusque.
    • Augmenter l’espace devant soi. Une plus grande distance avec le véhicule précédent améliore la visibilité de la chaussée et donne davantage de temps pour réagir.
    • Adapter sa vitesse. Une vitesse adaptée aux conditions réduit la rapidité avec laquelle les problèmes apparaissent et peut diminuer la violence d’un impact.
    • Éviter les mouvements brusques. Avant de modifier sa trajectoire, il faut tenir compte des véhicules, cyclistes, piétons et autres usagers présents autour du véhicule.
    • Accepter qu’un trou ne puisse parfois pas être évité. La protection d’un pneu ou d’une roue ne justifie pas une manœuvre qui augmente le risque de collision.
    • Réduire les autres sources de distraction. Lorsque la route exige déjà davantage d’attention, une conversation complexe, un appareil électronique ou une manipulation dans l’habitacle ajoute inutilement à la demande.
    • Se méfier des flaques. Elles peuvent cacher un défaut plus important qu’il n’y paraît.
    • Après un impact important, surveiller le comportement du véhicule. Une vibration inhabituelle, une direction qui tire d’un côté ou un bruit nouveau peuvent justifier une inspection.

    Ce que nous savons — et ce que nous ne savons pas encore

    Les connaissances scientifiques permettent d’affirmer avec une bonne confiance que la conduite sollicite des ressources attentionnelles limitées et que l’augmentation de la charge cognitive peut modifier l’allocation du regard, la recherche visuelle et la détection de certains événements.

    Nous savons également qu’une chaussée endommagée oblige parfois le conducteur à réaliser des adaptations supplémentaires de vitesse et de trajectoire.

    En revanche, il existe beaucoup moins de travaux permettant de quantifier précisément combien un ensemble de nids-de-poule augmente la charge cognitive d’un conducteur ou dans quelle mesure cette situation modifie directement sa détection des autres dangers.

    Il serait donc prématuré d’établir une relation simple du type :

    plus de nids-de-poule = plus d’accidents par surcharge cognitive.

    Cette hypothèse mérite plutôt d’être étudiée.

    Des recherches utilisant l’oculométrie, les simulateurs de conduite, les mesures de charge mentale ou l’analyse des trajectoires pourraient notamment comparer des chaussées de différents niveaux de dégradation et observer la manière dont les conducteurs répartissent leur regard entre la surface immédiate et l’environnement routier plus éloigné.

    Conclusion

    Un nid-de-poule semble d’abord appartenir au domaine de l’entretien routier ou de la mécanique automobile.

    Mais vu sous l’angle des facteurs humains, il soulève une question plus large.

    Chaque fois que l’environnement demande au conducteur une observation, une décision ou une correction supplémentaire, il sollicite une partie de ses ressources disponibles.

    Un défaut ponctuel est généralement facile à intégrer à la tâche de conduite. Une succession de défauts peut toutefois transformer la relation du conducteur avec la route : le regard peut être davantage attiré vers la surface, les décisions deviennent plus fréquentes et les ajustements de trajectoire peuvent se multiplier.

    L’enjeu n’est donc pas seulement d’éviter les trous.

    Il est de continuer à voir tout le reste.

    Comprendre cette réalité permet de déplacer le regard : de la simple réparation d’un pneu vers la conception d’un environnement routier qui demande au conducteur une quantité raisonnable d’attention, au bon endroit et au bon moment.

    Références et sources

    • Société de l’assurance automobile du Québec (SAAQ). Distractions au volant : risques et solutions. La SAAQ rappelle notamment que la conduite est une activité complexe, que les capacités attentionnelles humaines sont limitées et que la distraction peut réduire la capacité à éviter des obstacles. Consulter la source.
    • CAA-Québec. Voiture endommagée par un nid-de-poule : vos recours?, mise à jour le 30 septembre 2025. Conseils concernant la vitesse, le freinage, la distance de suivi et les manœuvres d’évitement. Consulter la source.
    • Gouvernement du Québec. Conseils et techniques pour une conduite économique et responsable, mise à jour le 18 février 2026. Recommandations concernant l’anticipation, l’adaptation de la vitesse et les distances entre véhicules. Consulter la source.
    • Ministère des Transports et de la Mobilité durable du Québec. Dégel – Période de restrictions de charges. Information sur les facteurs associés à la formation des nids-de-poule et sur l’importance de l’entretien des chaussées. Consulter la source.
    • Lee, Y.-C., Lee, J. D. et Boyle, L. N. (2007). Visual Attention in Driving: The Effects of Cognitive Load and Visual Disruption. Human Factors, 49(4), 721-733. Étude expérimentale sur les effets de la charge cognitive et de la perturbation visuelle sur la détection d’événements pendant la conduite. Consulter la notice scientifique.
    • He, J., McCarley, J. S. et Kramer, A. F. (2014). Lane Keeping Under Cognitive Load: Performance Changes and Mechanisms. Human Factors, 56(2), 414-426. Travaux portant sur les modifications du contrôle de trajectoire sous charge cognitive. Consulter la notice scientifique.
    • Zhang et coll. (2020). Drivers’ Visual Attention Characteristics under Different Cognitive Workloads: An On-Road Driving Behavior Study. International Journal of Environmental Research and Public Health, 17(15), 5366. Étude en conduite réelle portant sur les modifications de la fixation et des transitions du regard selon la charge cognitive. Consulter l’article.
    • Engström, J., Johansson, E. et Östlund, J. (2005). Effects of Visual and Cognitive Load in Real and Simulated Motorway Driving. Transportation Research Part F: Traffic Psychology and Behaviour, 8(2), 97-120. Étude comparant notamment les effets des demandes visuelles et cognitives sur le comportement de conduite et le regard. Consulter la notice.

    Avis méthodologique : Les travaux scientifiques cités sur la charge cognitive et l’attention visuelle ne portent pas tous directement sur la conduite en présence de nids-de-poule. Ils sont utilisés pour expliquer les mécanismes généraux de répartition des ressources attentionnelles pendant la conduite. Les liens spécifiques entre la dégradation de la chaussée, la charge cognitive, les mouvements du regard et le risque d’accident nécessiteraient des recherches ciblées avant de pouvoir être quantifiés avec précision.


    Nous sommes tous responsables de notre conduite parce que la route, elle, ne pardonne pas l’ignorance !

    Si tu conduis aujourd’hui, c’est parce que d’autres ont payé le prix hier !

    Observer. Comprendre. Transmettre.