Catégorie : Recherche

Cette catégorie regroupe les observations, sondages, questionnaires, exercices de réflexion et analyses réalisés auprès d’apprentis conducteurs, de parents accompagnateurs ou d’autres acteurs du milieu routier. Ces publications visent à mieux comprendre les perceptions, les connaissances, les croyances et les comportements liés à la conduite afin d’alimenter la réflexion, l’éducation et la prévention.

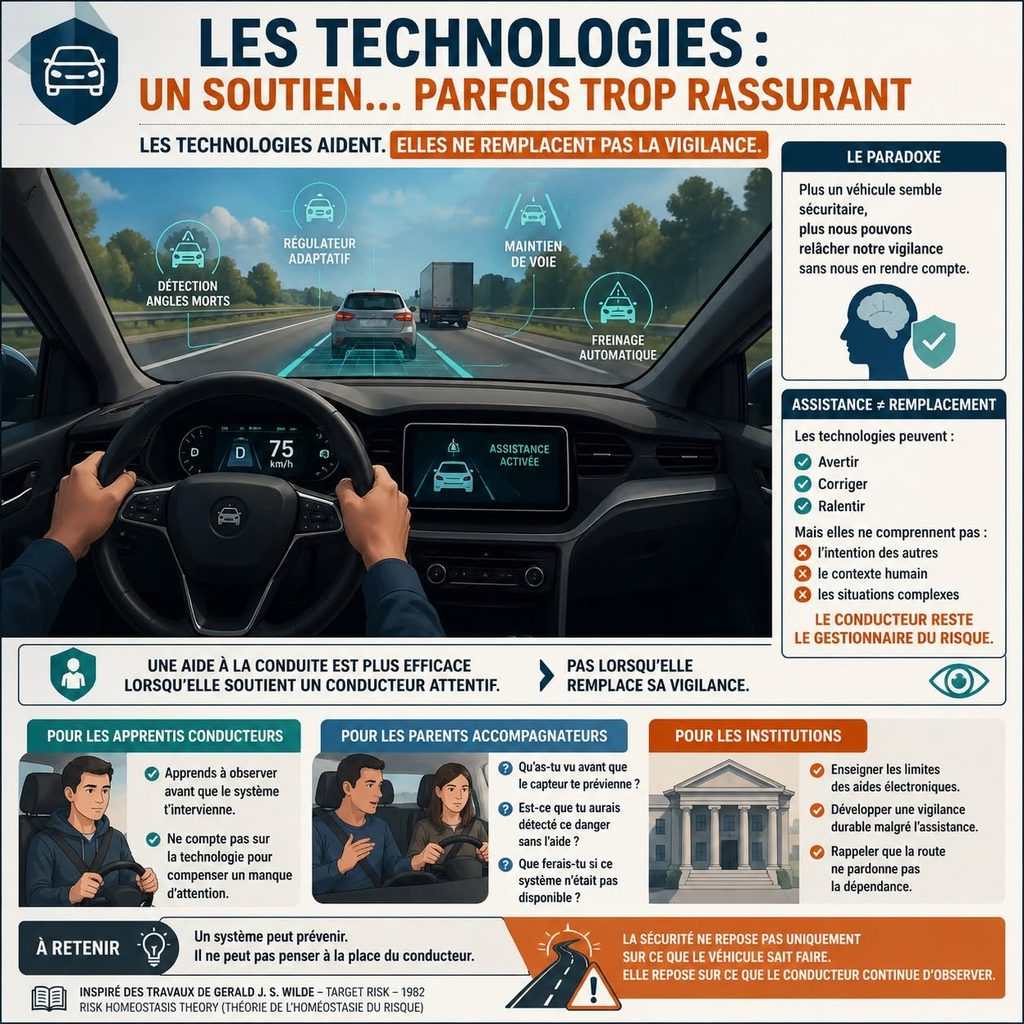
  • Les technologies d’aide à la conduite : un soutien parfois trop rassurant

    La technologie a profondément transformé l’environnement automobile.

    Caméra de recul, surveillance des angles morts, freinage automatique d’urgence, régulateur de vitesse adaptatif, avertisseur de sortie de voie, capteurs de proximité, assistance au maintien de voie : les véhicules modernes disposent désormais de nombreux systèmes capables d’informer le conducteur, de l’avertir et, dans certaines circonstances, d’intervenir.

    Ces technologies peuvent contribuer à prévenir certaines collisions ou à en réduire la gravité. Elles offrent une couche supplémentaire de protection lorsque leurs conditions de fonctionnement sont réunies.

    Mais leur présence soulève également une question humaine fondamentale :

    Que se passe-t-il lorsque le sentiment de sécurité procuré par la technologie devient plus important que la compréhension de ses limites ?

    Le problème n’est pas la technologie elle-même.

    Le problème peut apparaître dans la relation que le conducteur développe avec elle.

    Une technologie ne modifie pas seulement le véhicule

    Lorsqu’une nouvelle aide à la conduite est ajoutée à un véhicule, elle modifie évidemment ses capacités techniques. Mais elle peut également influencer la manière dont le conducteur perçoit la situation et adapte son comportement.

    Cette dimension rejoint les travaux de Gerald J. S. Wilde sur la perception et l’acceptation du risque.

    Dans sa théorie de l’homéostasie du risque, Wilde propose que les individus ajustent leur comportement en fonction d’un niveau de risque qu’ils considèrent comme acceptable. Une modification qui augmente le sentiment de sécurité peut donc, dans certaines circonstances, entraîner un ajustement comportemental.1,2

    Cette théorie a fait l’objet de discussions et de critiques dans la littérature scientifique et ne doit pas être présentée comme une explication universelle de la conduite humaine.

    Elle demeure toutefois pertinente pour poser une question :

    lorsqu’un conducteur se sent davantage protégé, conserve-t-il exactement les mêmes marges de prudence ?

    Adaptation comportementale et compensation du risque

    Le concept d’adaptation comportementale décrit les changements de comportement qui peuvent apparaître après l’introduction d’une modification dans le système conducteur-véhicule-environnement.

    Ces adaptations ne sont pas nécessairement négatives. Certaines technologies peuvent encourager des comportements plus sécuritaires.

    Mais les recherches montrent également que, pour certains systèmes et certains utilisateurs, des phénomènes de surconfiance, de dépendance ou de réduction de l’engagement peuvent apparaître.3,4

    Une étude publiée en 2026 sur l’utilisation de systèmes avancés d’aide à la conduite a notamment relevé, chez certains participants, des changements dans la perception du risque, une diminution de l’engagement cognitif ou physique et différentes formes de dépendance envers les systèmes utilisés.4

    Cela ne signifie pas que ces réactions se produisent chez chaque conducteur ni avec chaque technologie.

    Cela signifie plutôt que l’efficacité d’une technologie ne dépend pas uniquement de ce qu’elle sait faire, mais également de la manière dont l’humain apprend à l’utiliser.

    La sécurité perçue n’est pas nécessairement la sécurité disponible

    Un véhicule fortement équipé peut progressivement produire une impression rassurante :

    « Le véhicule surveille avec moi. »

    Cette impression peut être justifiée dans une certaine mesure. Certains systèmes observent effectivement des zones difficiles à surveiller, détectent certains obstacles ou interviennent lorsque des paramètres précis sont rencontrés.

    Le problème apparaît lorsque cette idée devient :

    « Le véhicule surveille à ma place. »

    La différence entre les deux formulations est essentielle.

    Dans la première, la technologie constitue une information supplémentaire.

    Dans la seconde, une partie de la responsabilité cognitive est progressivement transférée au système.

    Assistance ne signifie pas remplacement

    Les systèmes d’aide à la conduite actuellement présents dans de nombreux véhicules ont des fonctions différentes.

    Certains avertissent :

    • surveillance des angles morts ;
    • avertissement de collision avant ;
    • avertissement de sortie de voie ;
    • alerte de circulation transversale arrière.

    D’autres peuvent intervenir momentanément :

    • freinage automatique d’urgence ;
    • assistance au maintien dans la voie ;
    • intervention dans l’angle mort.

    D’autres encore peuvent prendre en charge de manière continue certaines fonctions précises, comme le maintien d’une vitesse ou d’une distance avec le régulateur adaptatif.

    Mais dans les systèmes d’assistance de niveaux 0, 1 et 2, le conducteur demeure responsable de la conduite et doit rester engagé dans la tâche.5,6

    Une aide à la conduite n’est donc pas nécessairement un système de conduite autonome.

    Les systèmes possèdent eux aussi des limites

    Une technologie peut être très performante sans être infaillible.

    Ses capacités peuvent dépendre de nombreux facteurs :

    • la météo ;
    • la luminosité ;
    • la visibilité ;
    • la propreté des caméras ou capteurs ;
    • la qualité et la visibilité du marquage routier ;
    • la vitesse des véhicules ;
    • la configuration de la route ;
    • le type et la trajectoire de l’usager à détecter ;
    • les limites propres au système et au constructeur.

    Transport Canada rappelle notamment que certaines aides peuvent fonctionner seulement dans des conditions précises et qu’elles ne remplacent ni l’attention ni le jugement du conducteur.5

    La caméra de recul : voir davantage sans cesser de regarder

    La caméra de recul illustre bien cette complémentarité.

    Elle permet d’obtenir une vue directe de la zone située derrière le véhicule et constitue une aide importante lors des manœuvres en marche arrière.

    Mais son efficacité peut être influencée par la pluie, l’obscurité, l’éblouissement ou la saleté sur la caméra. Transport Canada recommande donc de combiner son utilisation avec l’observation directe, les rétroviseurs et les vérifications par-dessus l’épaule.7

    La bonne stratégie n’est donc pas :

    « J’ai une caméra, je n’ai plus besoin de regarder. »

    Elle devient plutôt :

    « La caméra me donne une information supplémentaire que j’intègre à mes autres observations. »

    Le détecteur d’angle mort : une aide, pas une permission

    La même logique s’applique aux systèmes de surveillance des angles morts.

    Selon le système, certains véhicules ou usagers peuvent être plus difficiles à détecter. La portée des capteurs varie également d’un véhicule à l’autre.

    Transport Canada recommande explicitement de ne pas se fier uniquement à ces systèmes et de continuer à surveiller les angles morts.8

    Le témoin lumineux peut donc confirmer une information.

    Son absence ne devrait pas devenir automatiquement une conclusion :

    « Rien n’est là. »

    Le conducteur devrait continuer à rechercher lui-même l’information nécessaire avant une manœuvre.

    Le freinage automatique : un filet supplémentaire, pas une nouvelle distance de sécurité

    Le freinage automatique d’urgence peut détecter certaines situations de collision potentielle et appliquer automatiquement les freins afin d’éviter une collision ou d’en réduire la gravité.

    Sa présence ne modifie toutefois pas les principes fondamentaux de conduite préventive.

    Le conducteur doit continuer à maintenir une distance adaptée, observer loin devant et anticiper les ralentissements.

    Le système doit être compris comme un filet supplémentaire, non comme une justification permettant de réduire volontairement ses propres marges.

    Quand la confiance devient surconfiance

    Pour fonctionner correctement, une aide technologique doit inspirer une certaine confiance.

    Un conducteur qui ne lui ferait jamais confiance pourrait l’ignorer, la désactiver ou ne pas bénéficier de son assistance.

    Mais l’excès inverse existe également.

    Une confiance mal calibrée peut conduire le conducteur à attribuer au système des capacités qu’il ne possède pas.

    L’Insurance Institute for Highway Safety a notamment observé que certains utilisateurs réguliers de systèmes d’automatisation partielle développent une compréhension trop optimiste de ce que ces technologies peuvent accomplir. L’organisme souligne également que le désengagement du conducteur constitue l’un des enjeux associés à ces systèmes.9

    La question n’est donc pas de choisir entre confiance et méfiance.

    Il faut développer une confiance calibrée :

    faire confiance au système pour ce qu’il sait faire, tout en restant conscient de ce qu’il ne sait pas faire.

    Les apprentis conducteurs : apprendre le geste avant de déléguer le geste

    La question devient particulièrement intéressante en formation.

    L’apprenti conducteur construit progressivement :

    • sa lecture de la route ;
    • ses stratégies d’observation ;
    • son jugement ;
    • son anticipation ;
    • sa perception des distances ;
    • sa conscience spatiale ;
    • sa capacité à détecter les dangers potentiels.

    Les aides électroniques peuvent soutenir cet apprentissage, mais elles ne devraient pas empêcher l’apprenti de comprendre le processus qu’elles assistent.

    Par exemple, avant de se fier à un témoin d’angle mort, l’apprenti doit comprendre pourquoi l’angle mort doit être vérifié.

    Avant de s’appuyer sur une caméra de recul, il doit comprendre comment rechercher les différents conflits possibles autour du véhicule.

    Avant de faire confiance à un régulateur adaptatif, il doit comprendre ce qu’est une distance sécuritaire et pourquoi elle varie selon les circonstances.

    La technologie peut donc devenir un excellent outil pédagogique lorsqu’elle sert à confirmer une compétence plutôt qu’à masquer son absence.

    Que dit la recherche sur les jeunes conducteurs ?

    Les connaissances demeurent encore incomplètes sur la relation entre les jeunes conducteurs et l’ensemble des systèmes d’aide modernes.

    La NHTSA souligne néanmoins que ces technologies présentent des enjeux particuliers pour la formation des jeunes conducteurs. Certaines études ont observé des effets positifs, comme moins de sorties de voie ou davantage d’utilisation du clignotant, mais également certaines adaptations comportementales, par exemple des distances de suivi plus courtes dans certaines conditions.10

    Cette coexistence d’effets positifs et d’effets inattendus rappelle qu’une technologie ne devrait pas être évaluée uniquement selon sa fonction technique.

    Il faut aussi observer ce que le conducteur apprend à faire lorsqu’elle est présente.

    Pour les parents accompagnateurs : expliquer ce que le système fait réellement

    Le parent accompagnateur peut jouer un rôle important dans cette compréhension.

    Il peut notamment rappeler que :

    • la caméra complète l’observation visuelle ;
    • le détecteur d’angle mort complète la vérification ;
    • le freinage automatique complète l’anticipation ;
    • le régulateur adaptatif complète la gestion de la vitesse et de la distance ;
    • l’assistance au maintien de voie complète le contrôle actif de la trajectoire.

    Dans chacun de ces cas, le mot important est le même :

    complète.

    Il ne signifie pas :

    remplace.

    Des questions qui permettent de reconstruire la vigilance

    Lorsque le système intervient, le parent ou le moniteur peut transformer cet événement en occasion pédagogique :

    • Qu’avais-tu vu avant que le système t’avertisse ?
    • Pourquoi le système est-il intervenu ?
    • Aurais-tu détecté cette situation sans l’avertissement ?
    • Quel indice aurais-tu pu observer plus tôt ?
    • Que ferais-tu si cette fonction n’était pas disponible ?
    • Dans quelles circonstances cette technologie pourrait-elle être moins efficace ?

    Ces questions évitent de transformer l’aide technologique en simple filet invisible.

    Elles replacent le conducteur au centre du processus d’observation et de décision.

    Automatiser le véhicule sans désautomatiser la pensée

    Les véhicules modernes peuvent désormais accomplir automatiquement certaines tâches qui exigeaient auparavant une intervention constante du conducteur.

    Cette évolution peut réduire la charge de travail et contribuer à la sécurité.

    Mais à mesure que l’automatisation augmente, le rôle humain change.

    Le conducteur peut passer progressivement de l’exécution d’une tâche à sa supervision.

    Or, superviser une automatisation demeure une activité cognitive.

    Il faut :

    • comprendre ce que le système est en train de faire ;
    • savoir dans quelles conditions il fonctionne ;
    • reconnaître lorsqu’il atteint ses limites ;
    • demeurer disponible pour reprendre une tâche lorsque nécessaire.

    La technologie ne fait donc pas disparaître la compétence humaine.

    Elle peut en déplacer une partie.

    OEA : la technologie comme information supplémentaire

    Une stratégie comme OEA — Observer, Évaluer, Agir permet d’intégrer les technologies sans transférer entièrement la décision au système.

    Observer : recueillir les informations provenant de la route, des rétroviseurs, de la vision directe et, lorsqu’elles sont pertinentes, des aides technologiques.

    Évaluer : interpréter ces informations en tenant compte du contexte, des autres usagers, des marges disponibles et des limites possibles du système.

    Agir : prendre une décision et conserver la responsabilité de son exécution.

    Dans cette logique, un témoin électronique devient un indice parmi d’autres.

    Il enrichit la perception.

    Il ne devient pas la perception elle-même.

    Le risque d’un nouveau type d’ignorance

    Pendant longtemps, une grande partie de l’apprentissage automobile consistait à comprendre les limites physiques du véhicule.

    Aujourd’hui, une nouvelle compétence devient nécessaire :

    comprendre les limites numériques du véhicule.

    Un conducteur peut être capable de maîtriser parfaitement son automobile tout en connaissant mal les conditions de fonctionnement de ses aides électroniques.

    Cette connaissance fait désormais partie de la conduite moderne.

    Lire le manuel du véhicule, comprendre les symboles au tableau de bord, connaître les conditions d’activation et reconnaître les limites des différentes assistances deviennent donc des éléments de prévention.

    Une responsabilité partagée

    L’utilisation sécuritaire des technologies ne repose pas uniquement sur le conducteur.

    Elle implique également :

    • les constructeurs, qui doivent concevoir des systèmes compréhensibles et en expliquer les limites ;
    • les autorités, qui établissent les normes et l’information destinée au public ;
    • les écoles de conduite et les éducateurs, qui doivent intégrer ces technologies à la formation ;
    • les parents accompagnateurs, qui peuvent aider les apprentis à développer une utilisation critique des aides ;
    • les chercheurs, qui évaluent les bénéfices mais aussi les adaptations comportementales possibles ;
    • les conducteurs, qui doivent apprendre le fonctionnement du véhicule qu’ils utilisent.

    La sécurité technologique est donc elle aussi une responsabilité partagée.

    Que savons-nous ?

    Les systèmes d’aide à la conduite peuvent contribuer à prévenir certaines collisions ou à en réduire les conséquences.

    Nous savons également qu’ils possèdent des limites techniques et que le conducteur doit comprendre ces limites.

    Les recherches sur l’automatisation et l’adaptation comportementale indiquent par ailleurs que certaines personnes peuvent modifier leur comportement lorsqu’elles se sentent davantage assistées : surconfiance, diminution de l’engagement, dépendance ou modification des marges de sécurité peuvent apparaître dans certaines circonstances.3,4,9

    Pourquoi est-ce important ?

    Parce que la sécurité offerte par une technologie dépend en partie de la manière dont elle est utilisée.

    Une aide conçue pour renforcer la vigilance perd une partie de son intérêt si son existence conduit le conducteur à cesser progressivement d’observer.

    La sécurité réelle résulte donc de la combinaison de plusieurs éléments :

    un système performant + un conducteur qui comprend ses capacités + un conducteur qui connaît ses limites.

    Que pouvons-nous faire ?

    La réponse n’est pas de refuser les technologies.

    Elle consiste plutôt à apprendre à les utiliser intelligemment :

    • connaître les fonctions présentes dans son véhicule ;
    • lire les indications du constructeur ;
    • comprendre les conditions dans lesquelles elles fonctionnent ;
    • maintenir les observations visuelles nécessaires ;
    • éviter de transférer inconsciemment sa responsabilité au système ;
    • enseigner aux apprentis à conduire avec la technologie, mais également à comprendre ce qu’ils devraient faire sans elle ;
    • utiliser les interventions du système comme occasions d’apprentissage.

    Conclusion

    Les technologies d’aide à la conduite représentent une évolution importante de la sécurité automobile.

    Elles peuvent voir certaines choses que le conducteur pourrait manquer, attirer son attention, corriger momentanément une trajectoire ou intervenir dans certaines situations critiques.

    Mais leur efficacité ne transforme pas un système d’assistance en remplacement universel du jugement humain.

    Plus les véhicules deviennent capables d’assister le conducteur, plus il devient important de comprendre précisément qui fait quoi.

    La bonne question n’est donc pas :

    « Puis-je faire confiance à la technologie ? »

    Elle serait plutôt :

    « Jusqu’où puis-je lui faire confiance, dans quelles circonstances et que dois-je continuer à observer moi-même ? »

    Une technologie bien utilisée peut augmenter la marge de sécurité.

    Une technologie mal comprise peut créer une marge de confiance supérieure à la marge réellement disponible.

    La sécurité ne repose pas uniquement sur ce que le véhicule sait faire. Elle repose aussi sur ce que le conducteur continue d’observer, de comprendre et de décider.

    Références

    1. Wilde, G. J. S. (1982). The Theory of Risk Homeostasis: Implications for Safety and Health. Risk Analysis, 2(4), 209-225. DOI : 10.1111/j.1539-6924.1982.tb01384.x.
    2. Wilde, G. J. S. (1998). Risk homeostasis theory: an overview. Injury Prevention, 4(2), 89-91. DOI : 10.1136/ip.4.2.89.
    3. Reinmüller, K., Kiesel, A. & Steinhauser, M. (2020). Adverse Behavioral Adaptation to Adaptive Forward Collision Warning Systems: An Investigation of Primary and Secondary Task Performance. Accident Analysis & Prevention, 146, 105718. DOI : 10.1016/j.aap.2020.105718.
    4. Kim, S. & Oviedo-Trespalacios, O. (2026). Behavioural adaptation in Advanced Driver Assistance Systems (ADAS) use. Applied Ergonomics, 136, 104799. DOI : 10.1016/j.apergo.2026.104799.
    5. Transport Canada. What you need to know about driver assistance technologies. Gouvernement du Canada.
    6. National Highway Traffic Safety Administration. Automated Vehicle Safety — The Road to Full Automation. U.S. Department of Transportation.
    7. Transport Canada. Back-up cameras. Gouvernement du Canada.
    8. Transport Canada. Blind spot warning et Blind spot intervention. Gouvernement du Canada.
    9. Insurance Institute for Highway Safety. Advanced driver assistance. IIHS.
    10. National Highway Traffic Safety Administration. Countermeasures That Work — Young Drivers: Emerging Issues. U.S. Department of Transportation.

    Nous sommes tous responsables de notre conduite parce que la route, elle, ne pardonne pas l’ignorance !

    Si tu conduis aujourd’hui, c’est parce que d’autres ont payé le prix hier !

    Observer. Comprendre. Transmettre.
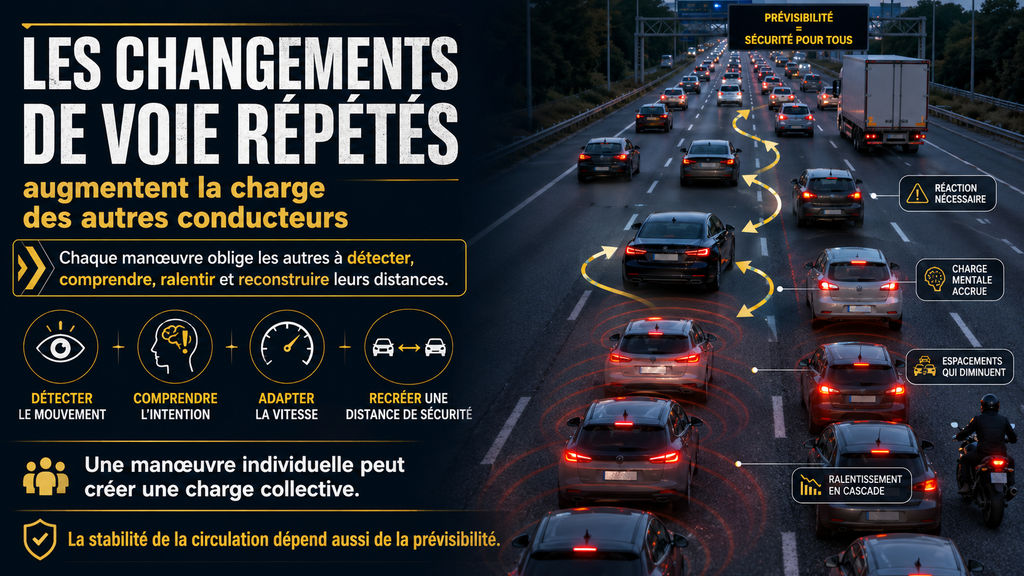
  • Pourquoi les changements de voie répétés augmentent-ils la charge des autres conducteurs ?

    Ce texte est inspiré des réflexions de nos participants lors de la publication de présentation de la page de l’Observatoire de la conduite.

    Une manœuvre individuelle aux effets collectifs

    Un conducteur change de voie pour dépasser un véhicule, éviter un ralentissement ou rejoindre une file qui semble avancer plus rapidement. Quelques secondes plus tard, il revient dans sa voie initiale ou se déplace de nouveau vers une autre voie.

    Depuis son véhicule, chaque changement peut paraître simple, rapide et maîtrisé. Le conducteur vérifie ses rétroviseurs, utilise son clignotant, déplace son véhicule et poursuit sa route.

    Pour les autres usagers, la manœuvre ne se limite toutefois pas au déplacement latéral d’un seul véhicule.

    Chaque changement de voie peut obliger plusieurs conducteurs à :

    • détecter le mouvement;
    • comprendre l’intention;
    • évaluer la distance restante;
    • réévaluer la vitesse relative;
    • vérifier leurs propres angles morts;
    • adapter leur vitesse;
    • reconstituer une distance de sécurité;
    • prévoir la prochaine action du véhicule.

    Une manœuvre individuelle peut donc créer une charge de travail distribuée entre plusieurs conducteurs.

    La question n’est pas seulement de savoir si le conducteur qui change de voie maîtrise son propre véhicule. Il faut aussi se demander combien de personnes autour de lui devront modifier leur attention, leur vitesse ou leur trajectoire pour absorber sa décision.

    Qu’est-ce que la charge de conduite?

    Conduire exige de traiter continuellement des informations.

    Le conducteur doit notamment :

    • maintenir sa trajectoire;
    • contrôler sa vitesse;
    • surveiller les véhicules devant, derrière et sur les côtés;
    • lire la signalisation;
    • repérer les intersections, les sorties et les obstacles;
    • anticiper les comportements des autres usagers;
    • prendre des décisions;
    • agir sur les commandes du véhicule.

    La charge de conduite correspond, de façon générale, à la quantité de ressources perceptuelles, cognitives et motrices nécessaires pour accomplir ces tâches.

    Elle peut varier selon :

    • la densité de la circulation;
    • la vitesse;
    • la météo;
    • la complexité de l’infrastructure;
    • la visibilité;
    • la fatigue;
    • l’expérience;
    • la familiarité avec le trajet;
    • le comportement des autres conducteurs.

    Une manœuvre prévisible dans une circulation fluide peut ajouter peu de charge. La même manœuvre, réalisée brusquement dans une circulation dense, peut exiger une réaction immédiate de plusieurs usagers.

    La charge n’est donc pas produite uniquement par la quantité de véhicules. Elle dépend aussi du nombre de changements, d’incertitudes et de décisions qui surviennent autour du conducteur.

    Le changement de voie exige une succession de jugements

    Changer de voie est une tâche plus complexe qu’un simple mouvement du volant.

    Le conducteur doit généralement :

    1. identifier la nécessité ou l’intérêt de changer de voie;
    2. observer la circulation dans la voie ciblée;
    3. évaluer la vitesse des véhicules qui s’y trouvent;
    4. estimer l’évolution des espaces disponibles;
    5. signaler son intention;
    6. vérifier ses rétroviseurs;
    7. vérifier son angle mort;
    8. ajuster sa vitesse;
    9. déplacer progressivement le véhicule;
    10. stabiliser sa position dans la nouvelle voie;
    11. reconstituer ses distances devant et derrière.

    La recherche sur les changements de voie souligne que ces manœuvres exigent notamment des jugements rapides sur les espaces disponibles, les véhicules qui approchent par l’arrière et ceux qui peuvent se trouver dans les angles morts.

    Lorsque les changements se répètent, cette séquence doit être recommencée. Le conducteur mobilise davantage son attention latérale et arrière, parfois au détriment de la surveillance de ce qui se passe loin devant.

    Les autres doivent eux aussi refaire leurs calculs

    Lorsqu’un véhicule entre dans une voie, les conducteurs qui s’y trouvent doivent actualiser leur compréhension de la situation.

    Le conducteur situé derrière peut devoir se demander :

    • Le véhicule va-t-il continuer à accélérer?
    • Va-t-il freiner après son insertion?
    • La distance restante est-elle suffisante?
    • Dois-je relâcher l’accélérateur?
    • Dois-je freiner?
    • Un autre véhicule me suit-il de près?
    • Puis-je changer de voie si la situation se détériore?

    Le conducteur situé devant peut également surveiller si le véhicule qui vient de s’insérer se rapproche trop rapidement.

    Les conducteurs des voies voisines peuvent, de leur côté, chercher à prévoir si le véhicule poursuivra son déplacement latéral.

    Un seul changement de voie peut ainsi modifier la tâche de plusieurs personnes, même lorsqu’aucune collision n’est imminente.

    L’incertitude augmente la charge

    Un véhicule qui maintient une vitesse stable et une position constante est relativement prévisible.

    Les autres conducteurs peuvent estimer sa trajectoire et consacrer davantage d’attention à l’ensemble de l’environnement.

    Un véhicule qui change fréquemment de voie devient plus difficile à anticiper.

    Les conducteurs autour de lui peuvent se demander :

    • Va-t-il rester dans cette voie?
    • Va-t-il revenir immédiatement?
    • Cherche-t-il une sortie?
    • A-t-il vu le véhicule dans son angle mort?
    • Va-t-il ralentir derrière le véhicule qu’il rejoint?
    • Tentera-t-il d’occuper le prochain espace?

    Cette incertitude mobilise l’attention. Les autres usagers peuvent surveiller davantage ce véhicule au détriment d’autres éléments importants, comme la circulation plus loin devant, un panneau, un cycliste ou une voie qui se termine.

    Le danger ne vient donc pas uniquement du mouvement latéral. Il peut également venir de l’attention que ce mouvement retire aux autres tâches de conduite.

    Une distance de sécurité qui doit être reconstruite

    Lorsqu’un véhicule s’insère entre deux autres, l’espace initial est partagé.

    Le conducteur qui se retrouve derrière peut perdre une partie importante de sa distance de suivi. Il doit alors décider comment la reconstituer.

    Il peut :

    • relâcher l’accélérateur;
    • freiner légèrement;
    • freiner plus fortement si l’insertion est rapprochée;
    • changer lui-même de voie;
    • maintenir temporairement une marge insuffisante.

    La solution la plus progressive consiste souvent à relâcher l’accélérateur afin de recréer de l’espace. Cette adaptation produit néanmoins une diminution de vitesse.

    Le conducteur suivant doit alors s’adapter à son tour. Si les distances sont courtes, chaque réaction peut être plus marquée que la précédente.

    Le changement de voie ne retire donc pas seulement un espace au véhicule immédiatement derrière. Il peut produire une succession d’ajustements dans toute la file.

    Des ralentissements qui se propagent vers l’arrière

    La circulation peut ralentir sans collision, sans travaux et sans obstacle matériel.

    Une insertion rapprochée peut obliger un conducteur à freiner. Celui qui le suit freine à son tour, parfois légèrement davantage. Le mouvement se transmet ensuite aux véhicules suivants.

    Cette propagation peut contribuer à la formation d’une onde de ralentissement, parfois appelée onde de choc ou vague de circulation.

    La Federal Highway Administration explique que, lorsque les véhicules circulent près les uns des autres, des variations brusques de vitesse peuvent se propager vers l’arrière et obliger un nombre croissant de conducteurs à ralentir.

    Un conducteur qui change de voie peut être déjà loin lorsque les effets de sa manœuvre atteignent les véhicules situés plusieurs centaines de mètres derrière.

    Il peut donc ne jamais observer les conséquences collectives de sa décision.

    Le paradoxe du gain individuel

    Changer de voie peut permettre de gagner une ou deux positions. Pourtant, lorsque plusieurs conducteurs adoptent la même stratégie, la circulation peut devenir moins stable.

    Chaque conducteur cherche alors la voie qui paraît momentanément plus rapide. Les véhicules se déplacent d’une file à l’autre, réduisent les espaces disponibles et provoquent de nouveaux ajustements.

    Le résultat peut être paradoxal :

    • certains conducteurs gagnent temporairement une position;
    • d’autres doivent ralentir;
    • les écarts de vitesse augmentent;
    • les distances diminuent;
    • le nombre de conflits latéraux augmente;
    • la fluidité générale se détériore.

    Le gain individuel n’est donc pas nécessairement un gain collectif.

    Dans une circulation dense, la voie qui avance plus rapidement pendant quelques secondes peut ralentir peu après. Les changements répétés ne garantissent pas une réduction significative du temps de déplacement.

    Le conducteur doit surveiller davantage ses côtés et son arrière

    Une conduite stable permet de consacrer une grande partie de l’attention à la route devant.

    Les changements de voie répétés obligent le conducteur à augmenter la fréquence de ses observations latérales et arrière :

    • rétroviseur intérieur;
    • rétroviseur extérieur;
    • angle mort;
    • voie ciblée;
    • véhicules qui approchent;
    • position du véhicule dans la voie actuelle.

    Ces vérifications sont nécessaires. Cependant, pendant que le conducteur regarde vers le côté ou l’arrière, la situation continue d’évoluer devant lui.

    Un ralentissement, un obstacle ou un feu de freinage peut apparaître durant cette période.

    La difficulté ne réside pas dans le fait de vérifier les rétroviseurs. Elle apparaît lorsque la conduite exige une succession rapide de vérifications, de décisions et de mouvements latéraux.

    Les angles morts se déplacent avec les véhicules

    Les angles morts ne sont pas des zones fixes de la route. Ils se déplacent avec chaque véhicule.

    Lorsqu’un conducteur change de voie, il peut traverser l’angle mort d’un autre véhicule ou placer temporairement celui-ci dans son propre angle mort.

    Le risque est plus important lorsque :

    • les vitesses relatives sont élevées;
    • la circulation est dense;
    • les changements sont rapides;
    • une motocyclette se trouve à proximité;
    • un véhicule lourd occupe une voie voisine;
    • plusieurs véhicules changent de voie simultanément.

    La SAAQ rappelle que les angles morts correspondent aux zones qui ne sont visibles ni dans les rétroviseurs ni directement par les vitres. Elle recommande de vérifier ces zones avant de s’insérer dans la circulation ou de changer de voie.

    Lorsque les changements se multiplient, le nombre de moments où un usager peut devenir temporairement difficile à voir augmente lui aussi.

    Un clignotant n’efface pas l’effort demandé aux autres

    L’utilisation du clignotant est essentielle. Elle permet aux autres usagers d’anticiper la manœuvre.

    Elle ne supprime toutefois pas la charge créée par le changement de voie.

    Même lorsque le signal est utilisé correctement, les autres doivent encore :

    • le détecter;
    • identifier le véhicule concerné;
    • comprendre la direction prévue;
    • évaluer si la manœuvre les affectera;
    • adapter leur vitesse ou leur distance;
    • prévoir si un second changement suivra.

    Le clignotant réduit l’incertitude, mais il ne crée pas automatiquement l’espace nécessaire.

    Un changement annoncé suffisamment tôt et réalisé progressivement est généralement plus facile à absorber qu’un changement annoncé au moment où le véhicule franchit déjà la ligne.

    Les manœuvres répétées peuvent déclencher d’autres manœuvres

    Un conducteur qui s’insère devant un autre peut amener celui-ci à changer de voie pour retrouver une distance suffisante ou poursuivre sa progression.

    Ce second déplacement peut ensuite obliger un troisième conducteur à ralentir ou à se déplacer.

    Une manœuvre initiale peut ainsi produire une chaîne de réactions :

    1. un véhicule change de voie;
    2. le conducteur derrière perd sa marge;
    3. il se déplace dans la voie voisine;
    4. un autre véhicule doit ralentir;
    5. un véhicule suivant change à son tour de voie;
    6. la circulation devient plus variable.

    Cette dynamique explique pourquoi un secteur peut paraître désordonné même si chaque changement de voie, considéré isolément, semble possible.

    Les véhicules lourds doivent absorber davantage d’inertie

    Lorsqu’une automobile s’insère devant un camion, le conducteur du véhicule lourd peut devoir recréer une distance de sécurité importante.

    Les véhicules lourds possèdent généralement :

    • une masse plus élevée;
    • une accélération plus lente;
    • une distance de freinage plus importante;
    • des angles morts plus étendus;
    • des contraintes liées au chargement;
    • une manœuvrabilité différente.

    Une insertion qui paraît peu contraignante depuis une automobile peut obliger le camionneur à relâcher l’accélérateur ou à freiner afin de reconstituer sa marge.

    Lorsque plusieurs véhicules s’insèrent successivement devant lui, le camion peut devoir ralentir de façon répétée.

    Il lui faudra ensuite davantage de temps pour reprendre sa vitesse. Cette variation peut influencer les véhicules qui le suivent et contribuer à augmenter l’écart entre les vitesses des différentes voies.

    Les motocyclistes peuvent être plus difficiles à détecter

    La silhouette plus étroite d’une motocyclette peut rendre l’évaluation de sa distance et de sa vitesse plus difficile.

    Une motocyclette peut également être masquée par :

    • un montant de pare-brise;
    • un rétroviseur;
    • un autre véhicule;
    • un angle mort;
    • une mauvaise visibilité.

    Lorsqu’un conducteur change fréquemment de voie, il multiplie les occasions où une motocyclette peut se trouver dans une zone difficile à voir.

    Le motocycliste doit, de son côté, surveiller les roues, les clignotants et les mouvements latéraux des véhicules environnants. Des manœuvres répétées ou imprévisibles peuvent donc augmenter sa propre charge de conduite.

    Les systèmes d’aide ne voient pas tout

    Certains véhicules sont équipés de systèmes de surveillance des angles morts ou d’alerte de changement de voie.

    Ces technologies peuvent avertir le conducteur lorsqu’un véhicule se trouve dans une voie adjacente ou s’approche rapidement.

    Elles peuvent contribuer à réduire certains risques, mais elles ne remplacent pas :

    • la vérification des rétroviseurs;
    • la vérification directe de l’angle mort;
    • l’évaluation des distances;
    • l’observation de la circulation devant;
    • la décision de renoncer à la manœuvre.

    La NHTSA précise notamment qu’un système d’avertissement d’angle mort signale la présence possible d’un véhicule adjacent, mais que le conducteur demeure responsable de la manœuvre.

    La SAAQ rappelle également que les systèmes d’aide sont conçus pour assister le conducteur et non pour remplacer son attention.

    Des changements de voie répétés peuvent d’ailleurs multiplier les alertes et les informations auxquelles le conducteur doit réagir.

    La circulation dense réduit la tolérance aux erreurs

    Dans une circulation fluide, un conducteur peut disposer de plusieurs espaces et de suffisamment de temps pour ajuster sa trajectoire.

    Dans une circulation dense :

    • les distances sont plus courtes;
    • les angles morts sont plus souvent occupés;
    • les vitesses peuvent varier rapidement;
    • les espaces disparaissent plus vite;
    • plusieurs conducteurs peuvent viser la même ouverture;
    • les possibilités d’évitement sont limitées.

    Les recherches sur les changements de voie montrent que la densité de la circulation influence les décisions de dépassement, les espaces acceptés et la difficulté de la manœuvre.

    Une insertion qui serait facilement absorbée dans une circulation légère peut devenir plus exigeante lorsque plusieurs véhicules circulent à proximité.

    L’effet des sorties et des échangeurs complexes

    À proximité d’un échangeur, les conducteurs doivent parfois sélectionner une voie, lire plusieurs panneaux, anticiper les entrées et les sorties et surveiller les véhicules qui traversent leur trajectoire.

    La Federal Highway Administration souligne que les échangeurs complexes peuvent imposer une charge importante en raison des conflits entre les véhicules qui entrent, sortent ou changent de voie pour suivre leur itinéraire.

    Les changements tardifs ajoutent de l’incertitude dans un environnement où la charge est déjà élevée.

    Un conducteur qui traverse plusieurs voies à l’approche immédiate d’une sortie peut obliger les autres à réagir rapidement, alors qu’ils doivent eux-mêmes lire la signalisation et préparer leur trajectoire.

    La planification précoce de la voie peut donc réduire la charge collective.

    Un changement nécessaire n’est pas un changement inutile

    Les changements de voie ne sont pas problématiques en eux-mêmes.

    Ils peuvent être nécessaires pour :

    • dépasser un véhicule plus lent;
    • préparer une sortie;
    • tourner;
    • éviter un obstacle;
    • créer un corridor de sécurité;
    • contourner une voie fermée;
    • faciliter une insertion;
    • suivre la signalisation directionnelle.

    Le problème apparaît davantage lorsque les changements sont :

    • répétés sans nécessité claire;
    • réalisés pour gagner quelques positions;
    • tardifs;
    • brusques;
    • effectués dans des espaces insuffisants;
    • annoncés trop tard;
    • immédiatement suivis d’un freinage;
    • accomplis sans tenir compte des effets sur les autres.

    Une conduite préventive ne consiste donc pas à éviter chaque changement de voie. Elle consiste à choisir le moment, la fréquence et la manière de les réaliser.

    La stabilité peut parfois être plus sécuritaire que la recherche de la voie la plus rapide

    Dans une circulation dense, une file peut avancer momentanément plus vite qu’une autre. Quelques secondes plus tard, la situation peut s’inverser.

    Le conducteur qui cherche continuellement la voie la plus rapide doit répéter plusieurs évaluations et manœuvres.

    Il peut gagner une position, puis la perdre lorsque sa nouvelle voie ralentit.

    Conserver une voie stable peut offrir plusieurs avantages :

    • une trajectoire plus prévisible;
    • moins de vérifications d’angles morts;
    • moins de conflits latéraux;
    • une meilleure surveillance de la circulation devant;
    • des distances plus faciles à maintenir;
    • une charge mentale réduite.

    Cette stabilité ne signifie pas qu’il faut rester dans une voie inappropriée ou ignorer une sortie à venir. Elle signifie qu’un changement devrait répondre à un besoin réel plutôt qu’à chaque variation temporaire de la circulation.

    Exemple concret : chercher continuellement la voie la plus rapide

    Une autoroute comporte trois voies et la circulation est dense. Un conducteur remarque que la voie de gauche semble avancer plus rapidement. Il s’y déplace.

    Quelques instants plus tard, cette voie ralentit. La voie centrale progresse alors davantage et le conducteur y revient.

    Il constate ensuite qu’un espace apparaît dans la voie de droite et change encore de voie.

    À chaque déplacement :

    • il vérifie ses rétroviseurs et son angle mort;
    • les conducteurs de la voie ciblée évaluent son insertion;
    • le véhicule derrière lui ajuste sa distance;
    • un autre conducteur peut changer de voie en réaction;
    • des variations de vitesse apparaissent.

    Le conducteur peut avoir gagné quelques mètres. Il a toutefois augmenté le nombre de décisions et d’ajustements imposés à l’ensemble des véhicules autour de lui.

    Exemple concret : s’insérer puis freiner

    Une automobile change de voie pour occuper un espace devant un camion. Quelques secondes plus tard, elle rejoint un véhicule plus lent et freine.

    Le camionneur doit alors réagir à deux événements rapprochés :

    1. la réduction de sa distance de sécurité lors de l’insertion;
    2. le ralentissement de l’automobile qui vient d’entrer devant lui.

    Le camion ralentit, puis le véhicule qui le suit doit lui aussi ajuster sa vitesse.

    Une manœuvre qui semblait terminée dès que l’automobile a franchi la ligne continue donc de produire des effets plusieurs secondes plus tard.

    Exemple concret : deux conducteurs visent le même espace

    Deux véhicules circulent de part et d’autre d’une voie centrale. Les deux conducteurs décident presque simultanément d’entrer dans cette voie.

    Chacun vérifie principalement l’espace devant et derrière lui dans la voie ciblée. Il peut ne pas remarquer immédiatement que l’autre véhicule vise la même position.

    Lorsque les deux déplacements commencent, chacun doit :

    • détecter l’autre mouvement;
    • interrompre ou modifier sa manœuvre;
    • revenir dans sa voie initiale;
    • surveiller les véhicules derrière;
    • maintenir le contrôle latéral.

    Le risque découle moins d’une intention dangereuse que de deux décisions compatibles séparément, mais incompatibles lorsqu’elles surviennent au même moment.

    Exemple concret : un changement tardif à l’approche d’une sortie

    Un conducteur réalise tardivement que sa sortie approche. Il se trouve dans la voie de gauche et doit traverser deux voies.

    Il effectue rapidement plusieurs changements successifs.

    Les conducteurs autour de lui doivent :

    • comprendre qu’il ne vise pas seulement la voie adjacente;
    • anticiper la poursuite de son déplacement;
    • freiner ou créer un espace;
    • éviter de se placer dans son angle mort;
    • surveiller les autres véhicules qui réagissent.

    Le conducteur pourrait manquer sa sortie. Cette conséquence est généralement moins grave qu’un changement de voie précipité imposant plusieurs réactions d’urgence.

    Pourquoi certains conducteurs changent-ils souvent de voie?

    Plusieurs facteurs peuvent expliquer ce comportement :

    • la crainte d’être retardé;
    • la perception qu’une autre voie est plus rapide;
    • la recherche d’un sentiment de progression;
    • une mauvaise préparation de l’itinéraire;
    • une difficulté à tolérer l’incertitude;
    • la pression d’un véhicule qui suit de près;
    • l’habitude;
    • une connaissance limitée des effets collectifs de la manœuvre.

    Il ne serait pas approprié de poser un diagnostic à partir de ce seul comportement.

    Un changement répété peut aussi être lié à la configuration de la route, à des voies qui se terminent, à des véhicules immobilisés ou à une signalisation difficile à comprendre.

    L’objectif n’est donc pas d’étiqueter le conducteur. Il consiste à comprendre les conditions qui favorisent ces manœuvres et les moyens d’en réduire les effets.

    Que savons-nous?

    Le changement de voie constitue une tâche exigeant l’évaluation des espaces, des vitesses relatives, des angles morts et des intentions des autres conducteurs.

    Les recherches indiquent que les changements fréquents ou inadéquats peuvent affecter la sécurité et le fonctionnement de la circulation.

    Une manœuvre peut également perturber la stabilité de la circulation en obligeant les véhicules suivants à modifier leur vitesse. Lorsque les distances sont courtes, ces réactions peuvent se propager vers l’arrière.

    Les conducteurs qui entourent le véhicule doivent eux aussi détecter, interpréter et absorber la manœuvre. La charge créée n’est donc pas limitée à celui qui change de voie.

    Pourquoi est-ce important?

    Une circulation sécuritaire repose en partie sur la prévisibilité.

    Les changements répétés augmentent le nombre d’interactions latérales, réduisent parfois les distances et obligent plusieurs conducteurs à réévaluer constamment la situation.

    Cette charge supplémentaire peut détourner l’attention d’autres dangers, comme un ralentissement plus loin devant, un véhicule lourd, une motocyclette ou une sortie qui approche.

    Les effets peuvent également devenir collectifs. Un freinage léger provoqué par une insertion peut se transmettre à plusieurs véhicules et contribuer à une congestion sans obstacle apparent.

    Que pouvons-nous faire?

    Avant de changer de voie

    • Déterminer si la manœuvre répond à un besoin réel.
    • Observer suffisamment loin devant dans la voie ciblée.
    • Vérifier les rétroviseurs et l’angle mort.
    • Évaluer la vitesse relative des véhicules.
    • Signaler son intention suffisamment tôt.
    • Prévoir la distance qui restera après l’insertion.
    • Vérifier si un second changement sera immédiatement nécessaire.

    Pendant la manœuvre

    • Maintenir une vitesse compatible avec la circulation.
    • Se déplacer progressivement.
    • Éviter d’obliger un autre conducteur à freiner brusquement.
    • Continuer de surveiller la circulation devant.
    • Préserver une possibilité de revenir dans sa voie initiale si la situation change.
    • Éviter de traverser plusieurs voies d’un seul mouvement.

    Après la manœuvre

    • Stabiliser sa vitesse.
    • Reconstituer une distance de sécurité devant.
    • Éviter de freiner immédiatement sans nécessité.
    • Désactiver le clignotant.
    • Réévaluer la circulation avant d’envisager un autre changement.
    • Éviter de retourner immédiatement dans la voie précédente pour un gain limité.

    Dans une circulation dense

    • Accepter que les files puissent avancer à des rythmes variables.
    • Éviter de poursuivre chaque espace qui apparaît.
    • Conserver une voie stable lorsque celle-ci convient à l’itinéraire.
    • Maintenir une distance permettant d’absorber les insertions.
    • Observer plusieurs véhicules devant.
    • Préparer les sorties suffisamment tôt.
    • Renoncer à une manœuvre lorsque l’espace devient incertain.

    Pour les conducteurs qui voient un véhicule s’insérer

    • Éviter d’accélérer pour fermer volontairement l’espace.
    • Relâcher progressivement l’accélérateur lorsque cela suffit.
    • Surveiller le véhicule qui suit avant de freiner.
    • Prévoir que le véhicule peut ralentir après son insertion.
    • Éviter de changer immédiatement de voie sous l’effet de l’impatience.
    • Reconstituer progressivement une distance sécuritaire.

    Pour les parents accompagnateurs et les éducateurs

    Le changement de voie peut être enseigné comme une décision qui affecte un système de circulation, et non seulement comme une technique de déplacement latéral.

    L’accompagnateur peut poser quelques questions :

    • Pourquoi voulons-nous changer de voie?
    • Que gagnerons-nous réellement?
    • Quelle distance restera-t-il derrière nous?
    • Le conducteur arrière devra-t-il freiner?
    • Un autre véhicule vise-t-il le même espace?
    • Devons-nous changer de nouveau quelques secondes plus tard?
    • Pouvons-nous préparer notre sortie plus tôt?
    • Notre manœuvre sera-t-elle facile à comprendre?

    Une formulation pédagogique simple peut être utilisée :

    « Chaque changement de voie crée une nouvelle situation que les autres doivent comprendre. »

    L’apprenti peut également être invité à observer les effets d’une insertion plusieurs véhicules derrière celui qui la réalise.

    Cette observation permet de montrer que la manœuvre ne se termine pas nécessairement lorsque le véhicule est centré dans sa nouvelle voie.

    Pour les institutions et les concepteurs

    La conception des routes peut réduire les changements tardifs ou inutiles.

    Plusieurs mesures peuvent contribuer à rendre les trajectoires plus prévisibles :

    • annoncer les sorties suffisamment tôt;
    • utiliser un marquage directionnel clair;
    • réduire les changements rapides d’affectation des voies;
    • améliorer la lisibilité des échangeurs;
    • offrir des distances suffisantes entre les entrées et les sorties;
    • signaler clairement les voies qui se terminent;
    • utiliser des systèmes de gestion de la circulation pour réduire les écarts de vitesse;
    • expliquer les effets collectifs des changements de voie dans les campagnes de sensibilisation.

    La Federal Highway Administration souligne que les échangeurs complexes peuvent imposer une charge élevée lorsque les conducteurs doivent choisir leur voie tout en gérant les véhicules qui entrent et sortent.

    Une infrastructure compréhensible réduit le besoin de décisions tardives et laisse davantage de temps pour préparer les manœuvres.

    Une responsabilité partagée

    Le conducteur qui change de voie demeure responsable de signaler son intention, de vérifier les angles morts et de s’assurer que la manœuvre peut être effectuée sans danger.

    Les autres conducteurs peuvent contribuer à la sécurité en maintenant des distances suffisantes et en évitant de fermer volontairement les espaces.

    Les éducateurs peuvent expliquer les effets collectifs de la manœuvre, tandis que les institutions et les concepteurs peuvent réduire les situations qui imposent des changements tardifs.

    La responsabilité partagée ne signifie pas que chaque personne possède la même obligation juridique. Elle signifie qu’une circulation stable dépend de plusieurs décisions qui se complètent.

    Conclusion

    Un changement de voie ne concerne jamais uniquement le véhicule qui franchit une ligne.

    Il oblige souvent plusieurs conducteurs à observer, comprendre, recalculer leurs distances et adapter leur vitesse.

    Lorsque ces changements se répètent, l’incertitude augmente. Les conducteurs consacrent davantage d’attention aux mouvements latéraux, les marges doivent être continuellement reconstruites et les ralentissements peuvent se propager vers l’arrière.

    Cela ne signifie pas qu’il faut éviter toute manœuvre. Les changements de voie sont parfois nécessaires et peuvent améliorer la fluidité lorsqu’ils sont préparés, annoncés et réalisés avec une marge suffisante.

    La question utile n’est donc pas seulement :

    « Puis-je entrer dans cette voie? »

    Elle devrait également être :

    « Quelle adaptation ma manœuvre demandera-t-elle aux autres conducteurs? »

    Une conduite préventive cherche moins à occuper chaque espace disponible qu’à préserver la stabilité, la lisibilité et les marges de l’ensemble de la circulation.

    Changer de voie déplace un véhicule. Changer de voie de façon répétée peut déplacer l’attention, les distances et les décisions de plusieurs autres personnes.

    Références et sources

    Nous sommes tous responsables de notre conduite parce que la route, elle, ne pardonne pas l’ignorance !

    Si tu conduis aujourd’hui, c’est parce que d’autres ont payé le prix hier !

    Les systèmes ne sont pas violents par intention, mais par inertie !

    Observer. Comprendre. Transmettre.

  • Vitesse et champ de vision : ne pas conduire plus vite que ce que l’on peut voir

    Ce texte est inspiré des réflexions de nos participants lors de la publication de présentation de la page de l’Observatoire de la conduite.

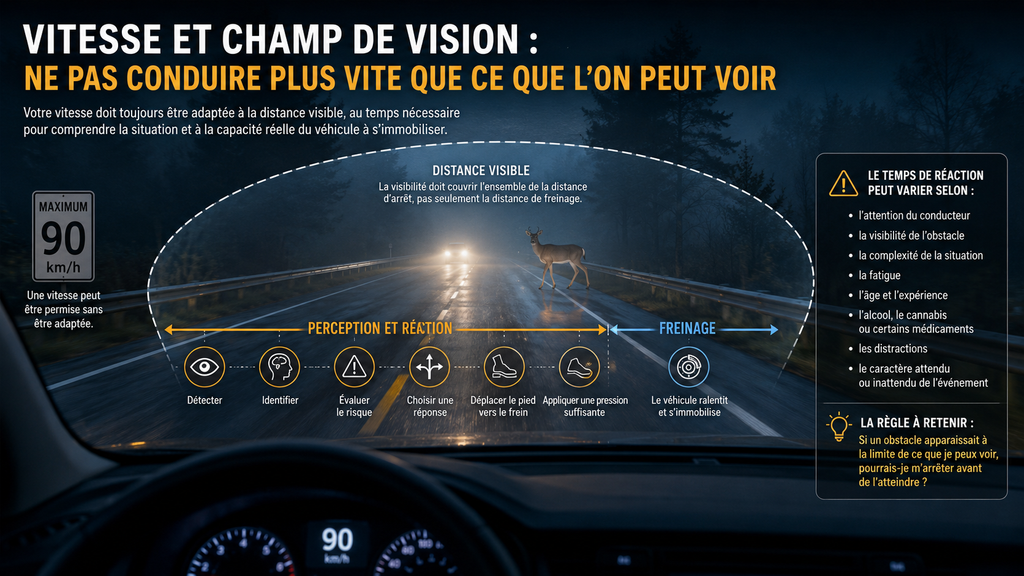
    Une vitesse peut être permise sans être adaptée

    Une route peut afficher une limite de 90 km/h sans que cette vitesse soit appropriée à chaque instant.

    La nuit, dans le brouillard, sous une forte pluie, à l’approche d’une courbe ou derrière un véhicule qui masque la chaussée, la distance réellement visible peut diminuer considérablement. Le conducteur continue pourtant d’avancer à la même vitesse et parcourt chaque seconde une distance importante.

    Une question devient alors essentielle :

    Si un obstacle apparaissait à la limite de ce que je peux voir, pourrais-je m’arrêter avant de l’atteindre?

    Cette question résume un principe fondamental de conduite préventive : la vitesse devrait demeurer compatible avec la distance visible, le temps nécessaire pour comprendre la situation et la capacité réelle du véhicule à s’immobiliser.

    Il ne suffit donc pas de respecter la limite affichée. Il faut également conserver une vitesse qui permet d’agir à l’intérieur de l’espace que l’on peut réellement observer.

    Voir ne signifie pas immédiatement comprendre

    Lorsqu’un obstacle entre dans le champ visuel, le freinage ne commence pas instantanément.

    Le conducteur doit d’abord :

    1. détecter quelque chose;
    2. identifier ce qu’il voit;
    3. évaluer le risque;
    4. choisir une réponse;
    5. déplacer son pied vers le frein;
    6. appliquer une pression suffisante;
    7. attendre que le véhicule ralentisse et s’immobilise.

    Une distance importante peut être parcourue pendant cette séquence.

    La distance d’arrêt comprend donc au moins deux grandes parties :

    • la distance parcourue pendant la perception et la réaction du conducteur;
    • la distance parcourue pendant le freinage du véhicule.

    La visibilité doit couvrir l’ensemble de cette distance, et non seulement la distance de freinage mécanique.

    Transports Canada définit d’ailleurs la distance de visibilité d’arrêt comme la distance minimale dont un conducteur a besoin pour voir une situation, la détecter, l’identifier, décider quoi faire et immobiliser son véhicule avant de l’atteindre.

    La distance parcourue avant même de freiner

    À 50 km/h, un véhicule parcourt environ 14 mètres par seconde.

    À 90 km/h, il parcourt environ 25 mètres par seconde.

    À 100 km/h, il parcourt près de 28 mètres par seconde.

    Ces distances sont parcourues même lorsque le conducteur ne freine pas encore. Une seconde consacrée à reconnaître un obstacle, à vérifier un rétroviseur ou à décider d’une manœuvre représente donc plusieurs mètres supplémentaires.

    Le temps de réaction n’est pas parfaitement constant. Il peut varier selon :

    • l’attention du conducteur;
    • la visibilité de l’obstacle;
    • la complexité de la situation;
    • la fatigue;
    • l’âge et l’expérience;
    • la consommation d’alcool, de cannabis ou de certains médicaments;
    • la présence de distractions;
    • le caractère attendu ou inattendu de l’événement.

    Un conducteur attentif peut réagir rapidement à un feu de freinage attendu. Il peut avoir besoin de plus de temps pour comprendre une forme sombre, un objet tombé sur la chaussée ou un piéton partiellement dissimulé.

    Le danger n’est donc pas seulement ce que le conducteur ne voit pas. Il peut aussi se trouver dans ce qu’il aperçoit sans parvenir immédiatement à l’identifier.

    Lorsque la vitesse augmente, les exigences visuelles augmentent aussi

    À mesure que la vitesse augmente, le conducteur doit traiter plus rapidement les informations qui apparaissent devant lui.

    Les panneaux, les véhicules, les intersections, les piétons et les changements de trajectoire se rapprochent plus rapidement. Le temps disponible pour examiner chaque élément diminue.

    Le système visuel continue de recevoir des informations provenant de l’avant et de la périphérie. Toutefois, l’attention humaine possède une capacité limitée. Le conducteur doit sélectionner ce qui lui paraît important et négliger temporairement d’autres éléments.

    À vitesse élevée, le regard tend généralement à se porter plus loin dans l’axe de déplacement. Les détails situés sur les côtés peuvent recevoir moins d’attention, particulièrement lorsque la circulation ou l’environnement exigent déjà un traitement important.

    Ce phénomène est parfois décrit simplement comme un « rétrécissement du champ de vision ». Cette formulation permet de comprendre l’idée générale, mais elle doit être interprétée avec prudence.

    Les limites anatomiques du champ visuel ne disparaissent pas automatiquement avec la vitesse. C’est plutôt le champ visuel utile, c’est-à-dire la portion de l’environnement dans laquelle le conducteur peut détecter, traiter et utiliser efficacement l’information, qui peut devenir plus limité sous l’effet de la vitesse, de la charge mentale et de la concentration sur la trajectoire.

    Le champ de vision utile

    Le conducteur ne traite pas avec la même précision tout ce qui se trouve dans son champ visuel.

    La vision centrale permet notamment de distinguer les détails, de lire la signalisation et d’identifier les objets. La vision périphérique contribue davantage à détecter les mouvements, les changements de position et l’apparition d’éléments sur les côtés.

    Pour transformer une information périphérique en décision, le conducteur doit souvent :

    • détecter un mouvement;
    • diriger son attention vers celui-ci;
    • déplacer son regard au besoin;
    • identifier ce qui se passe;
    • réévaluer sa trajectoire;
    • choisir une réponse.

    À vitesse élevée, le temps disponible pour accomplir cette séquence diminue.

    Un cycliste sortant d’une entrée, un animal apparaissant près de la chaussée ou un piéton s’approchant d’un passage peut être techniquement présent dans le champ visuel sans être immédiatement intégré à la décision de conduite.

    La question n’est donc pas uniquement : « Est-ce que mes yeux pouvaient le voir? »

    Il faut aussi se demander : « Avais-je suffisamment de temps et d’attention pour le détecter, le comprendre et agir? »

    La limite du regard disponible

    La distance visible peut être limitée de plusieurs façons.

    Elle peut être réduite par :

    • une courbe;
    • le sommet d’une côte;
    • le brouillard;
    • une forte pluie;
    • la neige;
    • l’obscurité;
    • l’éblouissement;
    • un véhicule lourd circulant devant;
    • de la végétation;
    • un bâtiment ou un talus;
    • un pare-brise sale ou embué;
    • un éclairage insuffisant;
    • un véhicule stationné près d’une intersection.

    Dans chacune de ces situations, le conducteur peut continuer de rouler sans connaître ce qui se trouve au-delà de la limite visible.

    Cette limite n’est pas nécessairement dangereuse en elle-même. Elle le devient lorsque la vitesse exige une distance d’arrêt supérieure à la distance disponible.

    La courbe : la route existe avant d’être visible

    Dans une courbe, une partie de la chaussée peut être masquée par la végétation, une paroi rocheuse, un bâtiment, un talus ou simplement par la géométrie de la route.

    Le conducteur peut voir que la voie tourne sans voir ce qui se trouve suffisamment loin à l’intérieur de la courbe.

    Un véhicule immobilisé, un cycliste, un animal, un objet ou une file d’attente peuvent se trouver dans cette zone invisible.

    La vitesse devrait donc permettre au conducteur de s’arrêter à l’intérieur de la portion de chaussée qu’il voit et qu’il sait libre.

    Cette adaptation peut nécessiter de ralentir avant la courbe, et non au moment où le danger devient visible. Une fois engagé à une vitesse trop élevée, le conducteur dispose de moins de temps pour observer, freiner ou modifier sa trajectoire.

    Le sommet d’une côte : une limite verticale de visibilité

    Le sommet d’une côte produit un problème semblable.

    Le conducteur voit la chaussée monter, mais ne peut pas toujours observer ce qui se trouve de l’autre côté. Il peut y avoir :

    • une intersection;
    • un véhicule arrêté;
    • un autobus scolaire;
    • un tracteur agricole;
    • un cycliste;
    • un piéton;
    • un animal;
    • un ralentissement de la circulation.

    La route paraît libre jusqu’au point où elle disparaît. Pourtant, l’espace invisible peut déjà être occupé.

    Conserver une vitesse adaptée signifie accepter que l’absence de danger visible ne constitue pas une preuve que la chaussée est libre au-delà du sommet.

    La nuit : voir la lumière sans voir l’obstacle

    La nuit, les phares délimitent une grande partie de l’espace directement observable devant le véhicule.

    La portée utile de l’éclairage dépend notamment :

    • du type de phares;
    • de leur réglage;
    • de leur propreté;
    • de l’utilisation des feux de croisement ou de route;
    • des conditions météorologiques;
    • de l’état du pare-brise;
    • du contraste entre l’obstacle et son arrière-plan;
    • de la présence d’un éclairage routier;
    • des capacités visuelles du conducteur.

    Un obstacle sombre peut être difficile à distinguer, même s’il se trouve dans la zone éclairée. Voir la chaussée ne signifie pas nécessairement pouvoir identifier immédiatement tout ce qui s’y trouve.

    La nuit pose donc un double problème : la distance visible peut diminuer et le temps nécessaire pour reconnaître certains objets peut augmenter.

    Lorsqu’un conducteur roule à une vitesse qui ne lui permet pas de s’arrêter dans la portion de route éclairée et interprétable, il peut se retrouver à découvrir le danger trop tard.

    Les feux de route ne remplacent pas l’adaptation

    Les feux de route permettent généralement de voir plus loin que les feux de croisement. Ils peuvent améliorer l’anticipation sur une route sombre lorsque leur utilisation est permise et qu’ils ne risquent pas d’éblouir les autres usagers.

    Ils ne garantissent cependant pas que toute la distance devant le véhicule soit parfaitement visible.

    Une courbe, une côte, le brouillard, la pluie ou un obstacle peu contrasté peuvent encore réduire la portée réellement utile du regard.

    La technologie d’éclairage aide le conducteur, mais elle ne supprime pas la nécessité d’ajuster la vitesse à ce qui peut être vu et compris.

    Le brouillard : plus de lumière ne signifie pas toujours plus de visibilité

    Dans le brouillard, les gouttelettes d’eau diffusent la lumière. Les phares peuvent alors créer un voile lumineux qui réduit le contraste et rend les objets plus difficiles à distinguer.

    Les feux de route peuvent parfois accentuer cet effet en réfléchissant davantage de lumière vers le conducteur.

    La visibilité ne devrait pas être évaluée uniquement à partir de la présence des lignes de rive ou des feux du véhicule précédent. Le conducteur doit aussi être capable de détecter un obstacle qui ne possède ni éclairage ni matériau réfléchissant.

    Suivre les feux arrière d’un autre véhicule peut donner une impression de sécurité, mais ce véhicule ne révèle pas nécessairement tout ce qui se trouve devant lui. Il peut également freiner soudainement lorsqu’il découvre lui-même un obstacle.

    Dans le brouillard, réduire progressivement sa vitesse et augmenter la distance de suivi permettent de conserver davantage de temps pour réagir.

    La pluie et les projections d’eau

    Une forte pluie peut réduire la visibilité directement, mais aussi indirectement.

    L’eau peut :

    • diminuer le contraste;
    • recouvrir le pare-brise entre deux passages d’essuie-glace;
    • produire des reflets sur la chaussée;
    • masquer le marquage au sol;
    • augmenter l’éblouissement nocturne;
    • être projetée par les véhicules lourds;
    • rendre certains obstacles plus difficiles à identifier.

    La chaussée mouillée augmente également la distance nécessaire au freinage et peut réduire l’adhérence disponible pour une manœuvre d’évitement.

    La pluie peut donc simultanément réduire la distance visible et augmenter la distance d’arrêt. Cette combinaison exige une adaptation plus importante que ne le laisse parfois croire la seule diminution de visibilité.

    La neige : voir moins loin et freiner plus longtemps

    La neige peut masquer la chaussée, le marquage, les bordures et certains obstacles. Lorsqu’elle tombe abondamment, elle réduit aussi la visibilité vers l’avant.

    En parallèle, une chaussée enneigée ou glacée peut augmenter considérablement la distance de freinage.

    Le conducteur fait alors face à deux contraintes qui évoluent dans le mauvais sens :

    • le danger devient visible plus tard;
    • le véhicule a besoin de plus de distance pour s’arrêter.

    Maintenir la vitesse habituelle dans ces conditions réduit fortement la marge disponible. Une adaptation importante peut devenir nécessaire, même lorsque la circulation paraît peu dense.

    Suivre un véhicule qui masque la route

    La distance visible dépend également du véhicule qui précède.

    Lorsqu’un automobiliste suit de près un camion, un autobus, une fourgonnette ou un véhicule utilitaire, une grande partie de la chaussée peut disparaître de son champ de vision.

    Il devient alors plus difficile d’observer :

    • les feux de circulation;
    • les panneaux;
    • un ralentissement plus loin devant;
    • les véhicules immobilisés;
    • les piétons;
    • les travaux routiers;
    • les objets sur la chaussée.

    Le conducteur dépend davantage des réactions du véhicule qu’il suit. Lorsqu’il voit ses feux de freinage, une partie de la distance disponible a déjà été utilisée par le premier conducteur.

    Augmenter la distance de suivi permet de retrouver une partie de la visibilité vers l’avant et de mieux anticiper la circulation.

    Une distance de suivi suffisante ne sert donc pas uniquement à disposer d’un espace de freinage. Elle améliore aussi la qualité de l’information disponible.

    La vitesse légale n’est pas une promesse de visibilité

    Une limite de vitesse indique une vitesse maximale permise dans des conditions compatibles avec celle-ci. Elle ne garantit pas que la route demeure visible sur une distance suffisante dans chaque situation.

    Une limite peut rester inchangée alors que :

    • le brouillard apparaît;
    • la pluie s’intensifie;
    • la nuit tombe;
    • une courbe réduit la visibilité;
    • un véhicule masque la route;
    • le soleil éblouit le conducteur;
    • la chaussée devient glissante.

    La responsabilité du conducteur consiste alors à adapter sa vitesse aux conditions réellement présentes.

    La SAAQ rappelle notamment que le conducteur doit diminuer sa vitesse lorsque la visibilité est réduite par l’obscurité, le brouillard, la pluie ou d’autres précipitations, ou lorsque la chaussée est glissante ou insuffisamment dégagée.

    Pourquoi ralentir peut-il améliorer le champ de vision utile?

    Réduire sa vitesse ne modifie pas nécessairement les limites physiques de la vision. Cela augmente toutefois le temps disponible pour utiliser les informations visibles.

    À vitesse moins élevée, le conducteur dispose de davantage de temps pour :

    • détecter un mouvement périphérique;
    • déplacer son regard;
    • identifier un danger;
    • vérifier ses rétroviseurs;
    • évaluer une trajectoire;
    • communiquer son intention;
    • freiner progressivement;
    • choisir une voie d’évitement.

    La réduction de vitesse peut ainsi rendre une plus grande partie de l’environnement fonctionnellement utilisable, même si le conducteur voit anatomiquement le même espace.

    En d’autres mots, ralentir ne permet pas seulement de s’arrêter sur une distance plus courte. Cela permet aussi de mieux comprendre ce que l’on voit.

    Exemple concret : une courbe de nuit

    Un conducteur circule à 80 km/h sur une route rurale. La limite affichée est de 90 km/h. Il utilise ses feux de croisement parce qu’un véhicule arrive en sens inverse.

    La route forme une courbe et la végétation masque la portion suivante. Le conducteur ne voit qu’une distance limitée devant lui.

    À la sortie de la courbe se trouve un véhicule immobilisé dont les feux sont éteints.

    Le conducteur respectait la limite de vitesse. Cela ne signifie pas nécessairement qu’il disposait de la distance nécessaire pour détecter le véhicule, comprendre qu’il était immobilisé et s’arrêter.

    Une stratégie préventive aurait consisté à réduire la vitesse avant d’entrer dans la portion dont la visibilité était limitée.

    Le danger ne se trouvait pas uniquement dans la présence du véhicule arrêté. Il se trouvait aussi dans la différence entre la distance visible et la distance nécessaire pour réagir.

    Exemple concret : suivre un camion sous la pluie

    Une automobiliste suit un camion sur une autoroute sous une pluie soutenue. Les projections d’eau réduisent sa visibilité et le camion masque une partie importante de la circulation devant lui.

    Elle aperçoit les feux arrière du camion et croit disposer d’un repère suffisant. Le camion freine soudainement en raison d’une file d’attente invisible depuis l’automobile.

    Si la distance de suivi est courte, l’automobiliste doit réagir à la réaction du camion plutôt qu’à la cause initiale du ralentissement.

    En augmentant sa distance, elle peut :

    • réduire les projections d’eau sur son pare-brise;
    • améliorer sa visibilité autour du camion;
    • disposer de plus de temps pour réagir;
    • freiner plus progressivement;
    • réduire le risque de collision arrière.

    Dans cette situation, l’espace ajouté améliore à la fois la visibilité et la capacité d’arrêt.

    Exemple concret : un piéton à proximité d’une intersection

    Un conducteur circule sur une artère commerciale. Des véhicules stationnés, des panneaux et du mobilier urbain occupent les côtés de la route.

    Un piéton s’avance entre deux véhicules stationnés. Il se trouve d’abord en périphérie du champ visuel et demeure partiellement masqué.

    À une vitesse modérée, le conducteur peut disposer du temps nécessaire pour détecter le mouvement, diriger son regard vers le piéton et ralentir.

    À une vitesse plus élevée, la même apparition se produit plus près du véhicule en termes de temps disponible. Le conducteur doit alors percevoir, comprendre et agir dans une période beaucoup plus courte.

    La vitesse influence donc non seulement la gravité d’une collision éventuelle, mais aussi la possibilité de prévenir cette collision avant qu’elle survienne.

    Voir loin ne suffit pas si l’attention est ailleurs

    Une route peut être visible sur plusieurs centaines de mètres sans que le conducteur utilise efficacement cette visibilité.

    Une distraction peut détourner le regard ou l’attention vers :

    • un téléphone;
    • un écran de navigation;
    • un passager;
    • une commande du véhicule;
    • un événement situé sur le côté de la route;
    • une pensée préoccupante.

    Dans ce cas, la chaussée demeure physiquement visible, mais elle n’est plus entièrement surveillée.

    Le conducteur peut parcourir une distance importante sans mettre à jour sa compréhension de la situation.

    Le principe consistant à ne pas conduire plus vite que ce que l’on peut voir devrait donc être élargi :

    Il faut pouvoir voir, porter attention, comprendre et s’arrêter dans l’espace disponible.

    Le rôle de l’expérience

    Les conducteurs expérimentés peuvent développer des stratégies de recherche visuelle plus efficaces. Ils apprennent parfois à porter leur regard plus loin, à reconnaître les indices annonçant un danger et à surveiller plusieurs zones successivement.

    L’expérience ne supprime cependant pas les limites humaines.

    Un conducteur expérimenté peut lui aussi :

    • être surpris;
    • mal interpréter un objet;
    • subir un éblouissement;
    • être fatigué;
    • sous-estimer une distance d’arrêt;
    • surestimer l’adhérence disponible;
    • devenir moins attentif dans un environnement familier.

    L’expérience peut améliorer l’anticipation, mais elle ne transforme pas une distance invisible en distance disponible.

    Le rôle des systèmes d’aide à la conduite

    Certains véhicules disposent de systèmes pouvant détecter un obstacle, avertir le conducteur ou déclencher un freinage automatique.

    Ces systèmes peuvent réduire certains risques, mais leur fonctionnement dépend de leurs capteurs, de leurs paramètres et des conditions présentes.

    La pluie, la neige, la saleté, le brouillard, l’éblouissement ou un marquage peu visible peuvent limiter certaines fonctions. Les systèmes ne détectent pas nécessairement chaque obstacle et ne remplacent pas l’attention du conducteur.

    Une technologie d’assistance ne devrait donc pas servir à justifier une vitesse incompatible avec la visibilité.

    Le conducteur demeure responsable de conserver une marge suffisante pour observer et réagir.

    Que savons-nous?

    La distance nécessaire pour immobiliser un véhicule comprend le déplacement effectué pendant la perception et la réaction du conducteur, puis celui effectué pendant le freinage.

    Cette distance augmente avec la vitesse et peut également être influencée par la pente, l’état de la chaussée, l’adhérence des pneus, les conditions météorologiques et l’état du véhicule.

    La distance de visibilité d’arrêt désigne l’espace dont un conducteur a besoin pour détecter une situation, l’identifier, décider d’une réponse et immobiliser son véhicule.

    Les recherches sur la vision en conduite montrent par ailleurs que le traitement de l’information périphérique dépend de l’attention, de la charge mentale, de l’expérience et du temps disponible.

    Pourquoi est-ce important?

    Un conducteur peut respecter la limite affichée tout en circulant trop rapidement pour la distance qu’il voit réellement.

    Cette situation peut se produire dans une courbe, au sommet d’une côte, la nuit, dans le brouillard, sous la pluie ou derrière un véhicule qui masque la chaussée.

    Lorsque la distance d’arrêt devient supérieure à la distance visible, la découverte d’un obstacle peut survenir trop tard pour éviter la collision.

    La vitesse agit également sur la quantité de temps disponible pour détecter et comprendre les informations centrales et périphériques. Plus le véhicule avance rapidement, plus les décisions doivent être prises dans un délai court.

    Que pouvons-nous faire?

    Évaluer la distance réellement visible

    • Repérer l’endroit le plus éloigné où la chaussée peut être clairement observée.
    • Tenir compte des courbes, des côtes et des obstacles visuels.
    • Ne pas confondre la présence d’un éclairage avec une visibilité complète.
    • Prévoir qu’un obstacle peu contrasté peut être détecté plus tard qu’un véhicule éclairé.
    • Réévaluer régulièrement la visibilité lorsque les conditions changent.

    Adapter la vitesse avant la zone de visibilité réduite

    • Ralentir avant une courbe dont la sortie n’est pas visible.
    • Réduire sa vitesse avant le sommet d’une côte.
    • Adapter progressivement son allure à l’entrée d’une zone de brouillard ou de forte pluie.
    • Éviter d’attendre de voir le danger pour commencer à ralentir.
    • Tenir compte de la circulation arrière avant de freiner.

    Améliorer la visibilité disponible

    • Garder le pare-brise propre et dégagé.
    • Entretenir les essuie-glaces.
    • Nettoyer et vérifier les phares.
    • Utiliser les feux appropriés sans éblouir les autres usagers.
    • Augmenter la distance derrière un véhicule qui masque la route.
    • Réduire les sources de lumière et de distraction dans l’habitacle.

    Préserver le champ visuel utile

    • Porter le regard suffisamment loin devant.
    • Balayer régulièrement les côtés de la route.
    • Vérifier les intersections et les passages pour piétons.
    • Éviter de fixer uniquement le véhicule précédent.
    • Réduire sa vitesse lorsque l’environnement contient beaucoup d’informations.
    • Éliminer les distractions qui détournent le regard ou l’attention.

    Augmenter la distance de suivi

    • Conserver davantage d’espace lorsque la visibilité est réduite.
    • Augmenter la distance sous la pluie, dans la neige ou sur une chaussée glissante.
    • Éviter de suivre de près un véhicule lourd.
    • Observer plusieurs véhicules devant lorsque cela est possible.
    • Utiliser l’espace disponible pour ralentir progressivement.

    Pour les parents accompagnateurs et les éducateurs

    L’apprenti peut être amené à comprendre que la limite de vitesse n’est pas une cible à atteindre dans toutes les circonstances.

    L’accompagnateur peut poser quelques questions :

    • Jusqu’où voyons-nous clairement la chaussée?
    • Pourrions-nous nous arrêter dans cette distance?
    • Qu’est-ce qui masque la suite de la route?
    • La chaussée est-elle assez adhérente pour freiner normalement?
    • Un obstacle sombre serait-il facile à détecter?
    • Notre vitesse laisse-t-elle du temps pour comprendre un imprévu?
    • Le véhicule devant nous limite-t-il notre visibilité?

    Une stratégie pédagogique peut consister à demander à l’apprenti d’identifier régulièrement sa « limite de visibilité » : la distance jusqu’à laquelle il peut confirmer que la chaussée est libre.

    Cette démarche développe l’anticipation. Elle aide l’apprenti à relier la vitesse non seulement à la limite affichée, mais aussi à la quantité d’information disponible.

    Pour les concepteurs et les institutions

    La sécurité dépend également de la conception et de l’entretien de l’environnement routier.

    Plusieurs interventions peuvent améliorer la visibilité ou inciter à une vitesse plus adaptée :

    • dégager la végétation dans les courbes et aux intersections;
    • améliorer le marquage et la délinéation des trajectoires;
    • installer la signalisation suffisamment tôt;
    • adapter l’éclairage aux zones à risque;
    • corriger les problèmes de drainage et de projections d’eau;
    • améliorer la visibilité aux sommets de côte lorsque cela est possible;
    • annoncer clairement les courbes et les réductions de vitesse;
    • tenir compte de la distance de visibilité d’arrêt lors de la conception routière.

    Les infrastructures ne peuvent pas éliminer chaque erreur humaine. Elles peuvent toutefois fournir davantage de temps, de visibilité et de repères aux conducteurs.

    Une responsabilité partagée

    Le conducteur doit adapter sa vitesse à la distance qu’il peut voir et utiliser. Cette responsabilité individuelle demeure essentielle.

    La sécurité repose toutefois aussi sur :

    • la qualité de l’éclairage des véhicules;
    • l’entretien de la chaussée;
    • la conception des courbes et des intersections;
    • la visibilité de la signalisation;
    • la gestion de la végétation;
    • la formation des conducteurs;
    • les campagnes de sensibilisation;
    • la conception des systèmes d’aide à la conduite.

    Réduire le problème à une simple erreur de jugement du conducteur ferait disparaître une partie importante du système dans lequel cette décision est prise.

    À l’inverse, une infrastructure bien conçue ne peut protéger entièrement un conducteur qui maintient une vitesse incompatible avec la visibilité.

    La prévention exige donc une combinaison de responsabilité individuelle et de conception sécuritaire.

    Conclusion

    Conduire plus vite que ce que l’on peut voir signifie avancer dans une zone que l’on ne peut pas encore confirmer comme libre.

    Le danger peut se trouver derrière une courbe, au-delà d’un sommet, dans le brouillard, dans l’obscurité ou devant un véhicule qui masque la route.

    La limite affichée demeure importante, mais elle ne remplace pas l’évaluation des conditions présentes. Une vitesse peut être légalement permise tout en laissant trop peu de temps pour détecter, comprendre et éviter un obstacle.

    Le principe de prévention peut être formulé simplement :

    La portion de route visible devrait être suffisamment longue pour permettre au conducteur de percevoir un danger, de décider d’une réponse et d’immobiliser son véhicule.

    Voir n’est cependant pas un acte instantané. Il faut aussi porter attention, reconnaître ce qui apparaît et choisir une action.

    Adapter sa vitesse ne consiste donc pas uniquement à raccourcir la distance de freinage. Cela permet de rendre l’environnement plus lisible, d’élargir le temps disponible et de préserver une véritable capacité d’action.

    La prudence commence moins par la question « À quelle vitesse ai-je le droit de rouler? » que par celle-ci :

    « Jusqu’où puis-je voir, comprendre et m’arrêter? »

    Références et sources

    Nous sommes tous responsables de notre conduite parce que la route, elle, ne pardonne pas l’ignorance !

    Si tu conduis aujourd’hui, c’est parce que d’autres ont payé le prix hier !

    Les systèmes ne sont pas violents par intention, mais par inertie !

    Observer. Comprendre. Transmettre.