Catégorie : Recherche

Cette catégorie regroupe les observations, sondages, questionnaires, exercices de réflexion et analyses réalisés auprès d’apprentis conducteurs, de parents accompagnateurs ou d’autres acteurs du milieu routier. Ces publications visent à mieux comprendre les perceptions, les connaissances, les croyances et les comportements liés à la conduite afin d’alimenter la réflexion, l’éducation et la prévention.

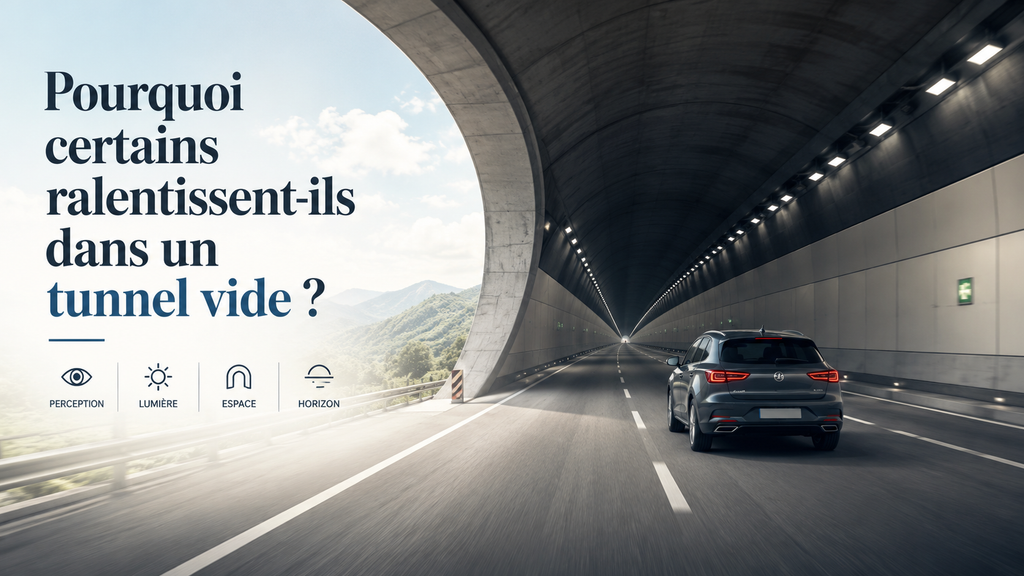
  • Pourquoi certains ralentissent-ils dans un tunnel vide ?

    Ce texte est inspiré des réflexions de nos participants lors de la publication de présentation de la page de l’Observatoire de la conduite.

    Une route dégagée, mais un comportement différent

    Un tunnel peut être complètement dégagé, bien éclairé et ne présenter aucun obstacle visible. Pourtant, certains conducteurs ralentissent dès qu’ils s’en approchent ou quelques secondes après y être entrés.

    Ce comportement peut surprendre les automobilistes qui les suivent. Lorsque la circulation est fluide et que la limite de vitesse ne change pas, la diminution de vitesse peut sembler inutile. Elle peut même être interprétée comme de l’hésitation, un manque d’assurance ou une distraction.

    La situation mérite toutefois une analyse plus nuancée.

    Un tunnel transforme rapidement plusieurs éléments de l’environnement visuel. La luminosité change, les murs se rapprochent, l’horizon disparaît et les points de repère deviennent différents. Le conducteur peut alors percevoir sa vitesse, l’espace disponible et le niveau de risque autrement que sur une route à ciel ouvert.

    Le ralentissement n’est donc pas nécessairement provoqué par un danger présent devant le véhicule. Il peut constituer une réponse à une modification soudaine de la perception.

    Le conducteur ne réagit pas seulement à ce qui se trouve devant lui

    La vitesse choisie par un conducteur ne dépend pas uniquement de la limite affichée ou de l’état de la circulation. Elle est également influencée par la manière dont l’environnement est perçu.

    Sur une route ouverte, le conducteur dispose généralement de nombreux repères :

    • un horizon relativement éloigné;
    • des bâtiments, des arbres ou des poteaux;
    • des voies visibles sur une grande distance;
    • des espaces latéraux parfois importants;
    • des variations naturelles de lumière et de paysage.

    Dans un tunnel, plusieurs de ces repères disparaissent ou sont remplacés par des éléments rapprochés et répétitifs :

    • les murs latéraux;
    • les luminaires;
    • les lignes de rive;
    • les joints et les panneaux techniques;
    • les issues de secours;
    • les ventilateurs ou autres équipements suspendus.

    Ces éléments défilent rapidement dans le champ visuel. Ils peuvent donner l’impression que le véhicule se déplace plus vite, même lorsque le compteur indique une vitesse stable.

    Une vitesse qui peut sembler plus élevée

    La perception de la vitesse repose en partie sur le mouvement apparent de l’environnement autour du véhicule. Plus les objets sont proches, plus leur déplacement dans le champ visuel paraît rapide.

    Dans un espace ouvert, les objets éloignés semblent se déplacer lentement. Dans un tunnel, les murs et les équipements se trouvent beaucoup plus près du conducteur. Leur défilement latéral peut donc produire une impression de vitesse plus importante.

    Des travaux expérimentaux ont montré que les motifs et les textures présents sur les parois d’un tunnel peuvent modifier la perception de la vitesse et influencer le comportement du conducteur.

    Un automobiliste peut ainsi avoir l’impression d’aller trop vite alors que sa vitesse réelle n’a pas augmenté. Il peut alors relâcher l’accélérateur ou freiner légèrement afin de retrouver une sensation de contrôle.

    Cette réaction ne signifie pas nécessairement que le conducteur ignore la vitesse indiquée par son compteur. Elle montre plutôt que l’information visuelle et la sensation de mouvement peuvent parfois entrer en tension avec l’information fournie par les instruments du véhicule.

    La disparition de l’horizon

    L’horizon aide le conducteur à évaluer sa trajectoire, sa vitesse et l’évolution de la route. Il fournit un repère relativement stable vers lequel le regard peut être dirigé.

    Dans un tunnel, ce repère peut disparaître. Le conducteur voit principalement :

    • une ouverture limitée par les parois;
    • une succession de lumières;
    • une chaussée qui semble se prolonger dans un espace fermé;
    • parfois une courbe dont la sortie n’est pas immédiatement visible.

    La réduction de la vision à longue distance peut amener le conducteur à porter davantage son attention sur les éléments proches. Cette modification du regard peut renforcer l’impression de vitesse et diminuer la sensation d’espace disponible.

    Certains conducteurs ralentissent alors afin de se donner plus de temps pour observer et interpréter cet environnement.

    Le passage de la lumière à l’obscurité

    L’entrée dans un tunnel impose aussi une transition lumineuse.

    En plein jour, les yeux sont adaptés à une luminosité extérieure parfois très élevée. L’intérieur du tunnel peut paraître beaucoup plus sombre, même lorsqu’il dispose d’un système d’éclairage adéquat.

    Le système visuel doit s’adapter à cette diminution de luminosité. Durant cette transition, la capacité à distinguer certains objets ou contrastes peut être temporairement réduite.

    Ce phénomène explique pourquoi l’éclairage des tunnels est généralement organisé en différentes zones. L’entrée peut être éclairée plus fortement afin de faciliter le passage entre la lumière extérieure et l’environnement intérieur.

    Malgré ces mesures, la transition peut être ressentie différemment selon :

    • l’intensité du soleil;
    • la météo;
    • l’heure de la journée;
    • l’état du pare-brise;
    • la présence de lunettes teintées;
    • l’âge du conducteur;
    • les capacités visuelles individuelles;
    • la qualité et l’uniformité de l’éclairage.

    Une personne peut donc ralentir avant même d’avoir identifié consciemment ce qui la gêne. Son comportement peut refléter une recherche de temps supplémentaire pour s’adapter.

    La sortie du tunnel exige elle aussi une adaptation

    La transition inverse se produit à la sortie.

    Après avoir circulé dans un environnement plus sombre, le conducteur peut être exposé soudainement à une lumière extérieure intense. Cette variation peut entraîner un éblouissement temporaire et rendre certains détails plus difficiles à distinguer.

    Le problème peut être accentué lorsque :

    • le soleil se trouve dans l’axe de la sortie;
    • la chaussée extérieure est mouillée ou enneigée;
    • la lumière se réfléchit sur les véhicules;
    • la sortie débouche rapidement sur une courbe ou une intersection;
    • la circulation ralentit immédiatement après le tunnel.

    Certains conducteurs peuvent donc conserver une vitesse réduite jusqu’à ce que leur vision et leur perception de l’environnement extérieur se stabilisent.

    Des murs plus proches et une marge qui paraît plus petite

    Dans un tunnel, la chaussée peut conserver une largeur comparable à celle d’une route extérieure. Pourtant, les murs, les bordures ou les équipements latéraux peuvent donner l’impression que l’espace est plus étroit.

    Cette sensation peut être plus marquée lorsque :

    • les accotements sont réduits;
    • les voies sont séparées par une ligne continue;
    • un véhicule lourd circule dans la voie voisine;
    • la paroi se trouve près de la voie;
    • le tunnel comporte une courbe;
    • l’éclairage crée des zones d’ombre;
    • le conducteur connaît peu l’infrastructure.

    Le conducteur peut alors augmenter sa vigilance et réduire sa vitesse afin de conserver une marge de contrôle qui lui paraît suffisante.

    La chaussée n’a pas nécessairement rétréci. C’est la perception de l’espace disponible qui a changé.

    L’absence d’échappatoire visible

    Sur une route ouverte, le conducteur peut généralement voir des accotements, des sorties, des terrains voisins ou d’autres espaces dans lesquels il imagine pouvoir se diriger en cas de problème.

    Dans un tunnel, les possibilités d’évitement paraissent plus limitées. Les murs empêchent toute sortie latérale immédiate et les accès de secours peuvent être espacés.

    Même si les tunnels modernes sont conçus avec différents dispositifs de sécurité, le conducteur peut ressentir qu’une panne, une collision ou un incendie aurait des conséquences plus difficiles à gérer dans cet environnement.

    Cette perception peut augmenter le niveau de prudence, particulièrement chez les personnes qui :

    • ont déjà vécu une panne dans un lieu restreint;
    • connaissent peu le tunnel;
    • transportent de jeunes enfants;
    • conduisent un véhicule inhabituel;
    • ressentent une inquiétude dans les espaces fermés;
    • ont récemment été exposées à des images ou à des récits d’incidents.

    Il ne serait pas approprié de poser un diagnostic à partir d’un simple ralentissement. Plusieurs facteurs perceptuels, cognitifs ou situationnels peuvent expliquer le comportement.

    Le tunnel comme environnement inhabituel

    Un conducteur qui emprunte quotidiennement le même tunnel peut connaître ses courbes, son éclairage et ses sorties. Il dispose déjà d’une représentation mentale de l’infrastructure.

    Une personne qui y entre pour la première fois doit traiter davantage d’informations :

    • la direction des voies;
    • les limites de vitesse;
    • les panneaux suspendus;
    • les sorties possibles;
    • les restrictions de circulation;
    • les systèmes de ventilation;
    • les véhicules qui l’entourent;
    • la possibilité d’un changement de voie interdit.

    La nouveauté augmente la charge mentale. Le conducteur peut alors ralentir afin de disposer de plus de temps pour comprendre la situation.

    Ce ralentissement peut être fonctionnel lorsqu’il demeure progressif et compatible avec la circulation. Il devient plus problématique s’il est brusque, important ou difficile à anticiper pour les véhicules qui suivent.

    Une augmentation temporaire de la charge de travail

    Conduire exige de percevoir l’environnement, de sélectionner les informations pertinentes, d’évaluer les risques et d’agir.

    À l’entrée d’un tunnel, plusieurs changements surviennent presque simultanément :

    • la luminosité diminue;
    • le champ visuel se resserre;
    • les sons se réverbèrent;
    • les murs deviennent plus proches;
    • les repères visuels changent;
    • la possibilité de s’arrêter sur le côté semble diminuer;
    • les panneaux et les équipements se multiplient parfois.

    Le conducteur doit s’adapter à l’ensemble de ces changements tout en maintenant sa trajectoire et sa distance de suivi.

    Selon les individus, cette transition peut être presque imperceptible ou provoquer une augmentation importante de la vigilance. Le ralentissement peut alors servir à ramener la tâche à un niveau jugé plus confortable.

    La perception du bruit et de la vitesse

    Dans un tunnel, les bruits du moteur, des pneus et des autres véhicules peuvent être amplifiés ou réverbérés.

    Cette modification sonore peut renforcer l’impression de vitesse. Un moteur qui paraît plus bruyant ou le passage sonore d’un camion peuvent être interprétés comme des indices d’une circulation plus rapide ou plus proche.

    Le conducteur ne fonde pas sa perception uniquement sur la vision. Il combine plusieurs informations sensorielles. Lorsque les signaux visuels et sonores suggèrent un environnement plus contraignant, il peut ajuster sa vitesse, même si la route demeure libre.

    Un comportement individuel qui peut devenir collectif

    Lorsqu’un premier conducteur ralentit à l’entrée du tunnel, celui qui le suit doit s’adapter. Un troisième conducteur réagit ensuite au deuxième, puis le mouvement se propage vers l’arrière.

    Chaque réaction peut être légèrement plus importante que la précédente, particulièrement lorsque les distances de suivi sont courtes.

    Un ralentissement initial modeste peut ainsi produire :

    • une compression de la circulation;
    • des freinages successifs;
    • une diminution importante de la vitesse plus loin derrière;
    • un risque accru de collision arrière;
    • une congestion sans obstacle matériel.

    Cette dynamique rappelle que les décisions individuelles influencent le fonctionnement collectif de la circulation.

    Le conducteur qui ralentit n’est pas nécessairement le seul responsable du problème. La réaction des véhicules qui suivent dépend aussi de leur distance, de leur attention et de la progressivité avec laquelle ils adaptent leur vitesse.

    Pourquoi le conducteur qui suit peut-il s’impatienter?

    Le conducteur placé derrière voit une chaussée dégagée et ne ressent pas nécessairement les mêmes difficultés perceptuelles. Il peut donc interpréter le ralentissement comme inutile.

    Cette différence peut provoquer :

    • une réduction de la distance de suivi;
    • des appels de phares;
    • une tentative de dépassement;
    • une utilisation du klaxon;
    • une augmentation de l’impatience;
    • une focalisation sur le véhicule lent plutôt que sur l’environnement.

    La pression exercée par le véhicule qui suit peut ensuite augmenter le stress du conducteur qui ralentit. Celui-ci peut freiner davantage, se crisper ou porter une partie de son attention sur le rétroviseur plutôt que sur la route.

    Un ralentissement initialement modéré peut ainsi devenir une interaction difficile entre deux conducteurs qui ne perçoivent pas la situation de la même manière.

    Ralentir n’est pas toujours la réponse la plus sécuritaire

    Comprendre les raisons d’un ralentissement ne signifie pas conclure que toute diminution de vitesse est sans conséquence.

    Dans une circulation rapide, un freinage brusque à l’entrée d’un tunnel peut surprendre les conducteurs qui suivent. Le risque peut être plus important lorsque :

    • la distance de suivi est insuffisante;
    • la circulation est dense;
    • un véhicule lourd se trouve derrière;
    • la chaussée est glissante;
    • la visibilité vers l’arrière est limitée;
    • le ralentissement n’est pas annoncé progressivement.

    Lorsqu’une réduction de vitesse paraît nécessaire, elle devrait idéalement être amorcée progressivement, en tenant compte de la circulation arrière.

    L’objectif n’est pas de maintenir une vitesse inconfortable à tout prix. Il consiste à éviter qu’une réaction de prudence crée un nouveau risque pour les autres usagers.

    Exemple concret : l’entrée par une journée très ensoleillée

    Un conducteur circule sur une autoroute par une journée très lumineuse. Il porte des lunettes de soleil et approche d’un tunnel.

    À l’extérieur, l’ouverture paraît sombre. Dès qu’il franchit l’entrée, les détails de la chaussée et des véhicules devant lui deviennent temporairement moins distincts. Il relâche l’accélérateur afin de se donner plus de temps pour observer.

    Le conducteur qui le suit ne porte pas de lunettes teintées et connaît bien le tunnel. Il perçoit la transition comme beaucoup moins difficile. Pour lui, le ralentissement semble injustifié.

    Les deux conducteurs traversent pourtant le même environnement. Leur adaptation visuelle et leur niveau de familiarité diffèrent.

    Une réaction prudente consisterait, pour le premier, à préparer la transition et à ralentir progressivement si nécessaire. Le second devrait maintenir une distance suffisante pour absorber cette variation sans freinage brusque.

    Exemple concret : un tunnel étroit avec un camion

    Une automobiliste circule à côté d’un véhicule lourd dans un tunnel. Le mur se trouve près de sa voie et le camion occupe une grande partie de son champ visuel.

    Même si les deux véhicules restent correctement positionnés, l’espace peut lui sembler réduit. Le bruit du camion se réverbère et renforce cette sensation de proximité.

    Elle diminue légèrement sa vitesse afin de ne plus demeurer à côté du camion.

    Cette décision peut être raisonnable si elle est progressive et si elle permet au véhicule lourd de poursuivre sa route. Elle devient plus risquée si l’automobiliste freine brusquement ou reste longtemps dans une zone difficile à voir.

    Une autre stratégie peut consister à maintenir une distance stable, à éviter l’angle mort et à choisir un moment approprié pour dépasser complètement ou se replacer derrière le camion.

    Que savons-nous?

    L’environnement d’un tunnel peut modifier la perception de la vitesse, de la luminosité et de l’espace disponible. Les parois rapprochées, les motifs visuels répétitifs et la disparition de l’horizon peuvent influencer la manière dont le mouvement est ressenti.

    L’entrée et la sortie imposent aussi une adaptation à des niveaux de luminosité différents. Cette transition peut temporairement modifier la capacité du conducteur à distinguer certains contrastes et certains objets.

    Les recherches montrent également que les caractéristiques visuelles des parois et des équipements de guidage peuvent influencer la vitesse perçue et le comportement des conducteurs.

    Pourquoi est-ce important?

    Un conducteur peut ralentir sans qu’un obstacle soit visible, simplement parce que l’environnement lui donne une impression de vitesse plus élevée, de visibilité réduite ou d’espace plus contraignant.

    Ce comportement peut être compréhensible. Toutefois, s’il est brusque ou important, il peut surprendre les véhicules qui suivent et contribuer à la formation d’un ralentissement collectif.

    Comprendre le phénomène permet donc d’agir sur deux plans : aider le conducteur à mieux préparer son entrée dans le tunnel et encourager ceux qui le suivent à conserver une marge suffisante.

    Que pouvons-nous faire?

    Avant d’entrer dans un tunnel

    • Observer la signalisation et la limite de vitesse.
    • Vérifier la circulation devant et derrière.
    • Augmenter progressivement la distance de suivi.
    • Retirer les lunettes fortement teintées lorsque cela peut être fait de manière sécuritaire.
    • Allumer les feux appropriés lorsque le véhicule ne le fait pas automatiquement.
    • Éviter les changements de voie tardifs à proximité de l’entrée.
    • Porter le regard suffisamment loin dans le tunnel.

    À l’intérieur du tunnel

    • Maintenir une vitesse stable et adaptée aux conditions.
    • Éviter les freinages sans nécessité.
    • Conserver une distance de suivi permettant d’absorber un ralentissement.
    • Respecter les interdictions de changement de voie.
    • Éviter de demeurer inutilement à côté d’un véhicule lourd.
    • Surveiller les panneaux, les feux de voie et les messages variables.
    • Ne pas s’arrêter, sauf en cas d’urgence ou lorsque la signalisation l’exige.

    À l’approche de la sortie

    • Anticiper une variation importante de luminosité.
    • Regarder la circulation plutôt que de fixer directement la lumière extérieure.
    • Conserver une marge avec le véhicule précédent.
    • Prévoir la possibilité d’un ralentissement immédiatement après la sortie.
    • Adapter progressivement sa vitesse aux conditions extérieures.

    Pour les conducteurs qui suivent

    • Prévoir que certains conducteurs peuvent ralentir à l’entrée ou à la sortie.
    • Éviter de suivre de trop près.
    • Ne pas répondre par des appels de phares ou une pression inutile.
    • Surveiller plusieurs véhicules devant soi plutôt qu’un seul.
    • Relâcher progressivement l’accélérateur lorsqu’un ralentissement se forme.
    • Éviter un changement de voie précipité dans un espace restreint.

    Pour les parents accompagnateurs et les éducateurs

    Le passage dans un tunnel constitue une occasion de travailler l’anticipation et la perception de la vitesse avec un apprenti.

    L’accompagnateur peut poser quelques questions avant l’entrée :

    • La limite de vitesse change-t-elle?
    • La circulation ralentit-elle devant nous?
    • Notre distance de suivi est-elle suffisante?
    • Que deviendra notre visibilité à l’entrée?
    • Où devrions-nous porter notre regard?
    • La sortie du tunnel est-elle visible?
    • Un véhicule lourd se trouve-t-il près de nous?

    Après le passage, il peut inviter l’apprenti à décrire ce qu’il a ressenti :

    • La vitesse semblait-elle différente?
    • Les murs paraissaient-ils proches?
    • La transition lumineuse était-elle inconfortable?
    • La vitesse réelle a-t-elle changé?
    • Qu’aurions-nous pu mieux préparer?

    Cette démarche permet de distinguer la vitesse mesurée de la vitesse ressentie, sans nier l’importance des perceptions du conducteur.

    Pour les concepteurs et les institutions

    La conception du tunnel peut influencer les comportements. Plusieurs éléments peuvent contribuer à rendre la conduite plus prévisible :

    • un éclairage progressif à l’entrée et à la sortie;
    • une luminance intérieure suffisamment uniforme;
    • des lignes de rive clairement visibles;
    • une signalisation placée assez tôt;
    • des repères visuels aidant à comprendre la trajectoire;
    • des messages variables en cas de ralentissement;
    • un entretien limitant les contrastes et les zones sombres;
    • une information publique sur les comportements à adopter.

    Les infrastructures ne peuvent pas éliminer toutes les différences individuelles. Elles peuvent toutefois réduire l’incertitude et faciliter l’adaptation du conducteur.

    Conclusion

    Un tunnel vide n’est pas un environnement perceptuellement vide.

    Il modifie la lumière, les sons, les repères visuels, la perception de l’espace et parfois la sensation de vitesse. Certains conducteurs s’y adaptent sans changer leur allure. D’autres réduisent temporairement leur vitesse afin de retrouver une sensation de contrôle.

    Ce ralentissement ne devrait pas être automatiquement interprété comme de l’incompétence. Il peut représenter une réponse humaine à un environnement plus fermé et plus difficile à lire.

    Cette compréhension ne rend pas tous les ralentissements sécuritaires. Une diminution soudaine de vitesse peut surprendre les véhicules qui suivent et créer un risque de collision arrière.

    La prévention repose donc sur une double responsabilité. Le conducteur qui ressent le besoin de ralentir devrait le faire progressivement et en tenant compte de la circulation. Celui qui le suit devrait conserver une distance suffisante pour absorber cette variation sans transformer son impatience en pression.

    Dans un tunnel, la chaussée peut être libre alors que le conducteur doit encore s’adapter. Comprendre cette différence permet de mieux anticiper les comportements et de réduire les risques qu’ils peuvent produire.

    Références et sources

    Nous sommes tous responsables de notre conduite parce que la route, elle, ne pardonne pas l’ignorance !

    Si tu conduis aujourd’hui, c’est parce que d’autres ont payé le prix hier !

    Les systèmes ne sont pas violents par intention, mais par inertie !

    Observer. Comprendre. Transmettre.
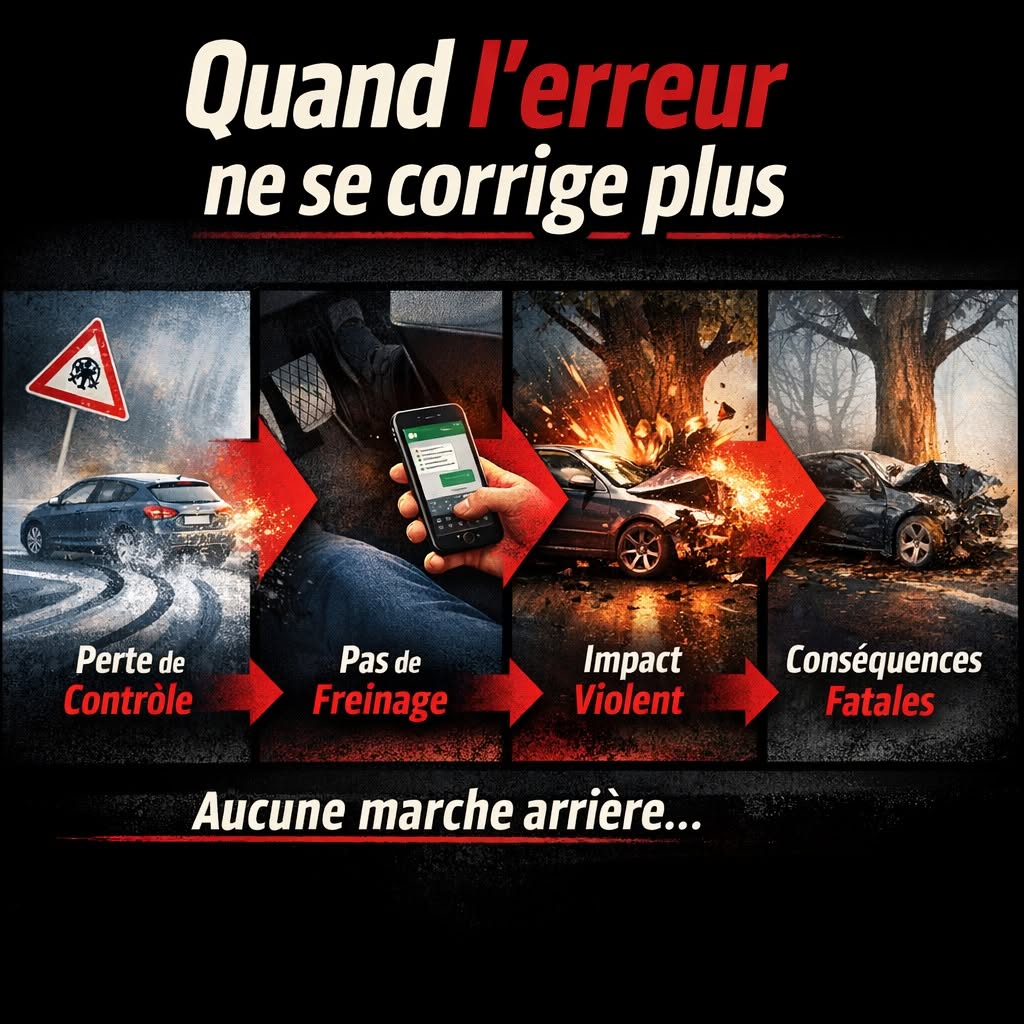
  • Quand l’erreur ne se corrige plus : comprendre l’énergie d’une collision frontale à haute vitesse

    Il existe des situations routières dans lesquelles quelques secondes séparent encore une erreur corrigible d’un événement dont les conséquences deviennent extrêmement difficiles à maîtriser.

    Pour comprendre cette réalité, prenons un scénario volontairement simple :

    un véhicule circulant à environ 100 km/h entre en collision frontale avec un arbre de grande dimension, sans freinage préalable significatif.

    Ce scénario n’est pas l’analyse d’un accident réel.

    Il ne permet pas non plus de prédire quelles blessures subirait une personne donnée ni si elle survivrait.

    Il sert uniquement de cadre pédagogique pour comprendre trois phénomènes :

    • l’énergie associée à la vitesse;
    • la décélération extrêmement rapide produite par une collision;
    • les limites des protections dont disposent le véhicule et le corps humain.

    Avant même de parler de blessures, il faut donc commencer par la physique.

    Pourquoi pourrait-il ne pas y avoir de freinage avant l’impact?

    Lorsqu’une collision survient sans trace évidente de freinage préalable, il serait imprudent d’en déduire automatiquement que le conducteur n’a rien tenté ou qu’il a volontairement poursuivi sa trajectoire.

    Plusieurs circonstances peuvent réduire ou supprimer le temps disponible pour réagir, notamment :

    • un épisode de somnolence ou de microsommeil;
    • une distraction visuelle ou cognitive;
    • une perte de contrôle;
    • une adhérence fortement réduite;
    • un événement soudain nécessitant une manœuvre d’évitement;
    • une mauvaise perception ou une détection tardive du danger;
    • une situation dépassant momentanément les capacités du conducteur.

    Dans d’autres cas, un conducteur peut avoir tenté une correction de trajectoire sans avoir eu le temps de freiner de façon importante.

    L’absence de freinage visible ne permet donc pas, à elle seule, de reconstruire ce qui s’est passé dans l’habitacle.

    Cette détermination appartient à l’analyse spécialisée d’une collision lorsqu’elle est nécessaire.

    À 100 km/h, que signifie réellement la vitesse?

    Une vitesse de 100 km/h correspond à environ 27,8 mètres par seconde.

    Autrement dit, en une seule seconde, le véhicule parcourt près de 28 mètres.

    Mais la vitesse ne décrit qu’une partie du problème.

    Un véhicule en mouvement possède également une énergie cinétique.

    Cette énergie dépend de sa masse et surtout du carré de sa vitesse :

    Énergie cinétique = ½ × masse × vitesse²

    Cette relation possède une conséquence importante.

    Si la vitesse double, l’énergie cinétique n’est pas simplement doublée : elle est multipliée par quatre.

    C’est pourquoi quelques dizaines de kilomètres à l’heure supplémentaires peuvent modifier considérablement la quantité d’énergie que le véhicule, les dispositifs de sécurité et le corps humain devront gérer en cas de collision.

    Ce n’est pas seulement la vitesse : c’est le changement de vitesse

    Lors d’une collision, un élément essentiel est le changement de vitesse subi pendant un temps très court.

    Le véhicule qui circulait rapidement ne passe pas réellement de 100 km/h à zéro instantanément.

    Sa structure se déforme, l’obstacle peut lui aussi se déformer ou bouger légèrement, les pneus et les suspensions participent au mouvement et différentes parties du véhicule absorbent ou dissipent de l’énergie.

    Mais lorsque ce changement de vitesse est très important et qu’il se produit sur une distance et une durée très courtes, les décélérations peuvent devenir extrêmement élevées.

    C’est cette rapidité du changement qui contribue fortement aux contraintes imposées aux occupants.

    Un arbre n’est pas nécessairement un « mur parfaitement rigide »

    Il est fréquent de décrire un arbre mature comme un obstacle rigide.

    Cette comparaison peut être utile pour expliquer simplement qu’il offre généralement beaucoup moins de déplacement qu’un autre véhicule capable de se déformer et de reculer.

    Mais physiquement, aucun arbre n’est parfaitement rigide.

    Le résultat d’un impact dépend notamment :

    • du diamètre et de la nature de l’arbre;
    • du point d’impact;
    • de l’angle de collision;
    • de la masse et de la conception du véhicule;
    • de la quantité d’intrusion dans l’habitacle;
    • de la façon dont les structures avant du véhicule sont sollicitées.

    Un obstacle étroit comme un arbre ou un poteau peut aussi concentrer les efforts sur une portion relativement limitée de l’avant du véhicule, ce qui peut produire une dynamique très différente de celle d’un impact frontal réparti sur toute la largeur.

    La première protection : la structure du véhicule

    Les véhicules modernes sont conçus pour ne pas rester parfaitement rigides lors d’une collision.

    Les zones de déformation situées principalement à l’avant doivent absorber une partie de l’énergie en se déformant progressivement.

    L’objectif est double :

    • préserver autant que possible l’espace de survie de l’habitacle;
    • allonger la durée pendant laquelle le véhicule ralentit.

    Cette deuxième fonction est fondamentale.

    Faire passer un occupant d’une vitesse élevée à une vitesse faible sur une durée légèrement plus longue peut réduire les accélérations qu’il subit.

    Quelques dizaines de millisecondes supplémentaires peuvent donc avoir une importance considérable en biomécanique des collisions.

    Le véhicule s’arrête, mais l’occupant continue son mouvement

    Avant la collision, le véhicule et ses occupants se déplacent essentiellement à la même vitesse.

    Lorsque la partie avant du véhicule commence à ralentir brutalement, le corps de l’occupant tend à poursuivre son mouvement vers l’avant en raison de son inertie.

    Il faut donc à son tour le ralentir.

    C’est précisément le rôle principal des systèmes de retenue.

    La ceinture : retenir le corps et répartir les forces

    La ceinture de sécurité ne supprime pas l’énergie de la collision.

    Elle contribue plutôt à contrôler la façon dont l’occupant ralentit.

    Lorsqu’elle est correctement portée, elle exerce principalement ses efforts sur des régions du corps mieux capables de les supporter, notamment :

    • le bassin;
    • la cage thoracique;
    • l’épaule.

    Elle contribue également à empêcher l’occupant d’être projeté librement contre :

    • le volant;
    • le tableau de bord;
    • le pare-brise;
    • ou hors du véhicule.

    Son efficacité ne signifie toutefois pas qu’elle puisse éliminer les blessures lors de collisions extrêmement violentes.

    Elle réduit le risque.

    Elle ne supprime pas les limites physiques du corps humain.

    Le coussin gonflable : un complément, pas un remplacement

    Le coussin gonflable frontal est conçu pour fonctionner avec la ceinture.

    Lors d’un impact suffisamment important pour déclencher son déploiement, il peut contribuer à ralentir et à répartir le mouvement de la tête et du thorax et à réduire le risque de contact direct avec certaines surfaces de l’habitacle.

    Son déploiement se produit extrêmement rapidement.

    Mais, comme la ceinture, le coussin gonflable ne peut pas annuler l’énergie d’une collision.

    Lorsqu’un impact dépasse les capacités de protection offertes par la structure du véhicule et les systèmes de retenue, des blessures graves peuvent malgré tout survenir.

    Sans ceinture : une deuxième collision peut se produire dans l’habitacle

    Un occupant non retenu continue son mouvement alors que le véhicule ralentit.

    Il peut alors heurter violemment différentes parties de l’habitacle ou être éjecté du véhicule.

    Cette réalité est parfois décrite pédagogiquement comme une succession de collisions :

    1. le véhicule entre en collision avec l’obstacle;
    2. l’occupant entre en collision avec l’intérieur du véhicule ou son système de retenue;
    3. les structures internes du corps continuent elles aussi à subir les effets du ralentissement.

    Cette représentation est simplifiée, mais elle permet de comprendre pourquoi l’arrêt du véhicule et l’arrêt du corps ne constituent pas exactement le même événement physique.

    À l’intérieur du corps, tout ne ralentit pas exactement de la même façon

    Le corps humain n’est pas un bloc rigide.

    Il est composé d’os, d’organes, de vaisseaux sanguins, de tissus et de liquides possédant des propriétés mécaniques différentes.

    Lors d’une forte décélération, ces structures peuvent subir :

    • des compressions;
    • des étirements;
    • des cisaillements;
    • des mouvements relatifs entre différentes structures;
    • des impacts contre les structures osseuses environnantes.

    C’est pourquoi une collision à haute énergie peut entraîner des blessures internes même lorsqu’elles ne sont pas immédiatement visibles de l’extérieur.

    Le cerveau : une structure particulièrement vulnérable

    La tête peut subir des accélérations et des rotations importantes lors d’une collision.

    Selon le mécanisme et la violence du traumatisme, différentes formes de lésions cérébrales peuvent survenir.

    Elles peuvent notamment être liées :

    • à un impact direct;
    • à une accélération ou une décélération importante;
    • à des mouvements de rotation;
    • à une combinaison de plusieurs mécanismes.

    La gravité d’un traumatisme crânien ne peut toutefois pas être déterminée uniquement à partir de la vitesse initiale du véhicule.

    Le thorax : protéger des organes essentiels

    Le thorax contient notamment :

    • les poumons;
    • le cœur;
    • les principaux vaisseaux sanguins;
    • et plusieurs structures indispensables à la respiration et à la circulation.

    Lors d’un traumatisme important, différents types de lésions peuvent être observés, notamment des fractures costales, des contusions pulmonaires ou cardiaques et, dans certains traumatismes à haute énergie, des lésions de gros vaisseaux.

    L’une des blessures particulièrement graves associées à certaines décélérations rapides est la lésion traumatique de l’aorte thoracique.

    Elle demeure relativement rare, mais constitue une urgence majeure lorsqu’elle survient.

    Il serait cependant incorrect d’affirmer qu’une rupture de l’aorte accompagne nécessairement une collision frontale à une vitesse donnée.

    L’abdomen et le bassin peuvent eux aussi absorber des charges importantes

    Une collision à haute énergie peut également provoquer des blessures abdominales ou pelviennes.

    Selon le mécanisme, les organes susceptibles d’être atteints comprennent notamment :

    • le foie;
    • la rate;
    • les reins;
    • les intestins;
    • les structures vasculaires.

    Le bassin peut également subir des fractures et des lésions associées.

    Encore une fois, cette liste décrit des possibilités traumatiques.

    Elle ne constitue pas une prédiction de ce qui se produirait dans un cas donné.

    Pourquoi une personne peut-elle sembler relativement intacte extérieurement?

    La gravité d’un traumatisme ne correspond pas nécessairement à l’apparence extérieure du corps.

    La peau peut présenter relativement peu de lésions visibles alors que des structures internes ont subi des forces importantes.

    C’est l’une des raisons pour lesquelles les professionnels des soins préhospitaliers et hospitaliers accordent autant d’importance au mécanisme du traumatisme, et pas seulement aux blessures immédiatement visibles.

    Après une collision importante, l’évaluation médicale ne peut donc pas se limiter à l’apparence extérieure de la personne.

    Peut-on dire exactement ce qui provoquerait le décès?

    Non.

    À partir d’un scénario théorique comme celui-ci, il est impossible de déterminer quel mécanisme précis serait fatal pour un occupant donné.

    Dans les traumatismes à haute énergie, les blessures graves peuvent notamment concerner :

    • le cerveau et le système nerveux;
    • la respiration;
    • la circulation sanguine;
    • le thorax;
    • les gros vaisseaux;
    • les organes abdominaux;
    • ou plusieurs systèmes simultanément.

    Déterminer la cause médicale d’un décès appartient aux professionnels compétents et nécessite l’analyse du cas réel.

    L’objectif d’un article de prévention n’est donc pas de prédire la blessure.

    Il est de comprendre pourquoi l’énergie et la décélération rendent certains impacts extrêmement difficiles à survivre.

    Le véritable problème : l’énergie doit aller quelque part

    Lorsqu’un véhicule en mouvement s’immobilise, son énergie cinétique doit être transformée ou dissipée.

    Une partie peut être absorbée par :

    • la déformation du véhicule;
    • la déformation de l’obstacle;
    • les frottements;
    • les mouvements secondaires;
    • les systèmes de retenue;
    • et malheureusement les tissus du corps humain.

    La sécurité automobile cherche précisément à contrôler cette transformation afin que la plus petite partie possible des forces dangereuses soit transmise aux occupants.

    Pourquoi quelques kilomètres à l’heure peuvent-ils compter?

    La relation entre vitesse et énergie n’est pas linéaire.

    Comme l’énergie cinétique dépend du carré de la vitesse, l’augmentation de vitesse entraîne une croissance beaucoup plus rapide de l’énergie à gérer.

    Cette relation explique pourquoi la gestion de la vitesse constitue l’un des piliers de la sécurité routière.

    L’Organisation mondiale de la Santé rappelle que l’augmentation de la vitesse influence à la fois le risque qu’une collision survienne et la gravité de ses conséquences.

    Ce principe dépasse donc largement le respect d’un chiffre indiqué sur un panneau.

    Adapter sa vitesse, c’est également préserver des possibilités de correction et réduire l’énergie présente lorsque l’erreur ne peut être évitée.

    Freiner avant l’impact change déjà la situation

    Même lorsqu’une collision devient inévitable, une réduction de vitesse avant l’impact peut modifier considérablement l’énergie restante.

    Le conducteur ne doit évidemment pas calculer l’énergie cinétique lorsqu’une urgence survient.

    Mais pédagogiquement, le principe mérite d’être compris :

    chaque réduction de vitesse obtenue avant l’impact réduit aussi l’énergie que la collision devra dissiper.

    C’est l’une des raisons pour lesquelles détecter un danger tôt possède autant de valeur.

    Observer tôt permet d’évaluer tôt.

    Évaluer tôt permet d’agir tôt.

    Et agir tôt permet parfois de transformer une collision extrêmement violente en une collision moins sévère — ou de l’éviter complètement.

    La meilleure protection commence avant la collision

    Les ceintures, les coussins gonflables, les zones de déformation et les structures renforcées constituent des avancées majeures.

    Mais les systèmes de protection passive interviennent principalement lorsque la collision est déjà en train de se produire.

    Avant ce moment existent d’autres couches de protection :

    • l’observation;
    • l’anticipation;
    • la vitesse adaptée;
    • les distances de sécurité;
    • la vigilance;
    • l’entretien du véhicule;
    • la conception de la route et de ses abords;
    • les technologies d’aide à la conduite.

    La sécurité routière fonctionne donc mieux lorsqu’elle ne dépend pas d’une seule défense.

    Une responsabilité qui dépasse le conducteur

    Il serait également trop simple de conclure qu’une collision grave signifie nécessairement que le conducteur a « mal conduit ».

    La sécurité routière moderne reconnaît que plusieurs éléments peuvent contribuer à un événement :

    • l’état du conducteur;
    • le comportement des autres usagers;
    • la vitesse;
    • le véhicule;
    • la visibilité;
    • la météo;
    • l’adhérence;
    • la conception de l’infrastructure;
    • les obstacles situés en bordure de route.

    L’approche dite du système sûr reconnaît notamment que les humains peuvent commettre des erreurs et que le réseau devrait, autant que possible, empêcher qu’une seule erreur entraîne la mort ou des blessures graves.

    La présence et la protection contre certains obstacles fixes en bordure de route font donc également partie de la réflexion en sécurité routière.

    Pour les apprentis conducteurs : comprendre ce que signifie réellement une marge

    Une marge de sécurité peut sembler abstraite lorsque tout se passe normalement.

    Quelques mètres supplémentaires.

    Quelques kilomètres à l’heure de moins.

    Une seconde supplémentaire avant d’entreprendre une manœuvre.

    Pourtant, ces petites marges ont une fonction essentielle :

    elles donnent du temps à l’erreur pour demeurer corrigible.

    Un conducteur qui détecte un danger tardivement à haute vitesse peut ne disposer que d’une seule possibilité.

    Celui qui l’a détecté plus tôt peut encore :

    • relâcher l’accélérateur;
    • freiner progressivement;
    • modifier sa trajectoire;
    • s’immobiliser;
    • ou simplement laisser disparaître le conflit.

    Pour les parents accompagnateurs : enseigner l’avant, pas seulement l’après

    Lorsqu’un apprenti effectue une correction brusque, il peut être tentant de concentrer toute la rétroaction sur le dernier geste :

    « Tu as freiné trop tard. »

    Mais la question la plus instructive peut parfois être :

    « À quel moment aurais-tu pu commencer à comprendre que tu allais probablement avoir besoin de ralentir? »

    On remonte alors la chaîne :

    • où était le regard?
    • quel indice était disponible?
    • quelle vitesse avait été choisie?
    • quelle marge restait-il?
    • quand l’erreur est-elle devenue difficile à corriger?

    Cette démarche relie directement la physique à la pédagogie.

    L’erreur humaine n’est pas le problème à éliminer

    Un conducteur parfaitement incapable de commettre une erreur n’existe pas.

    La véritable question de sécurité devient donc :

    Combien de protections existent entre une erreur ordinaire et une conséquence irréversible?

    Une première protection peut être l’anticipation.

    Une deuxième, une vitesse adaptée.

    Une troisième, une marge de sécurité.

    Une autre, les systèmes électroniques du véhicule.

    Puis viennent la ceinture, les coussins gonflables, la structure du véhicule et l’environnement routier.

    Plusieurs de ces couches peuvent fonctionner ensemble.

    Mais lorsque l’énergie devient très importante, leurs capacités ne sont pas infinies.

    Que savons-nous?

    Un véhicule circulant à 100 km/h se déplace à environ 27,8 mètres par seconde et possède une énergie cinétique importante.

    Cette énergie augmente avec le carré de la vitesse.

    Lors d’une collision, la gravité des conséquences dépend notamment du changement de vitesse, de la durée de la décélération, de la déformation du véhicule, de l’intrusion, de l’angle d’impact, des systèmes de retenue et des caractéristiques des occupants.

    Les ceintures et les coussins gonflables réduisent considérablement le risque, sans pouvoir garantir l’absence de blessures dans toutes les collisions.

    Pourquoi est-ce important?

    Parce que la vitesse ne réduit pas seulement le temps disponible pour éviter un danger.

    Elle augmente également l’énergie qui devra être dissipée si la collision se produit.

    À mesure que les marges disparaissent, une erreur normalement récupérable peut évoluer vers une situation dans laquelle le conducteur, le véhicule et les dispositifs de sécurité disposent de moins en moins d’options.

    Que pouvons-nous faire?

    La prévention agit bien avant l’impact :

    • adapter la vitesse aux conditions;
    • regarder suffisamment loin;
    • préserver des distances et des marges;
    • éviter de conduire lorsque les capacités sont diminuées;
    • porter correctement la ceinture;
    • maintenir le véhicule en bon état;
    • utiliser correctement les dispositifs de sécurité;
    • concevoir des routes et des abords qui tolèrent davantage l’erreur humaine.

    Conclusion

    Une collision frontale à haute vitesse contre un obstacle fixe permet de comprendre une réalité que l’on oublie facilement lorsque la route est calme.

    Un véhicule peut accélérer très facilement.

    Le corps humain, lui, possède des limites beaucoup plus difficiles à repousser.

    La ceinture aide.

    Les coussins gonflables aident.

    La structure du véhicule aide.

    Les progrès de l’ingénierie automobile sauvent des vies.

    Mais aucune technologie ne peut abolir les lois de la physique.

    La véritable prévention consiste donc à agir lorsque l’erreur possède encore une issue.

    Avant la sortie de route.

    Avant la perte de contrôle.

    Avant que la distance restante soit insuffisante.

    Avant que toute l’énergie accumulée doive être dissipée en quelques fractions de seconde.

    Une collision grave ne doit pas servir à effrayer pour le plaisir d’effrayer.

    Elle peut servir à comprendre.

    Comprendre pourquoi une seconde compte.

    Pourquoi quelques mètres comptent.

    Pourquoi la vitesse compte.

    Pourquoi une marge qui semblait inutile quelques secondes plus tôt peut devenir celle qui permet encore de corriger.

    Sur la route, l’objectif n’est pas de devenir incapable de faire une erreur. Il est de conserver suffisamment de temps, d’espace et de protection pour qu’une erreur humaine ne devienne pas automatiquement irréversible.

    Avis important

    Ce texte constitue une vulgarisation de principes généraux de physique des collisions, de biomécanique et de prévention routière.

    Il ne constitue ni une expertise en reconstruction de collision, ni une expertise médicale ou médico-légale, ni l’analyse d’un accident réel.

    La nature et la gravité des blessures dépendent d’un grand nombre de variables et ne peuvent être déterminées à partir de la seule vitesse d’un véhicule ou d’une description générale de l’impact.

    Références et sources

    • Société de l’assurance automobile du Québec (SAAQ), Conduire un véhicule de promenade, chapitre consacré à la maîtrise du véhicule, à la vitesse et à l’énergie cinétique.
    • National Highway Traffic Safety Administration (NHTSA), Crashworthiness, travaux sur la protection des occupants, les collisions frontales et les systèmes de retenue.
    • National Highway Traffic Safety Administration (NHTSA), Seat Belt Safety.
    • National Highway Traffic Safety Administration (NHTSA), Vehicle Air Bags and Injury Prevention.
    • Organisation mondiale de la Santé (OMS), Road Traffic Injuries, 2023.
    • Organisation mondiale de la Santé, Global Road Safety Partnership et partenaires, Speed Management: a Road Safety Manual for Decision-makers and Practitioners, 2e édition, 2023.
    • Dahal, R., Acharya, Y., Tyroch, A. H. et Mukherjee, D. (2022). Blunt Thoracic Aortic Injury and Contemporary Management Strategy.
    • DuBose, J. et coll. (2026). The Society for Vascular Surgery clinical practice guideline on the management of blunt thoracic aortic injury: Focused update.
    • Firwana, M. et coll. (2026). A systematic review supporting the development of the Society for Vascular Surgery Clinical Practice Guidelines on the management of blunt thoracic aortic injury.
    • Institut national de santé publique du Québec (INSPQ), documentation relative aux traumatismes routiers et à leur prévention.

    Nous sommes tous responsables de notre conduite parce que la route, elle, ne pardonne pas l’ignorance !

    Si tu conduis aujourd’hui, c’est parce que d’autres ont payé le prix hier !

    Observer. Comprendre. Transmettre.

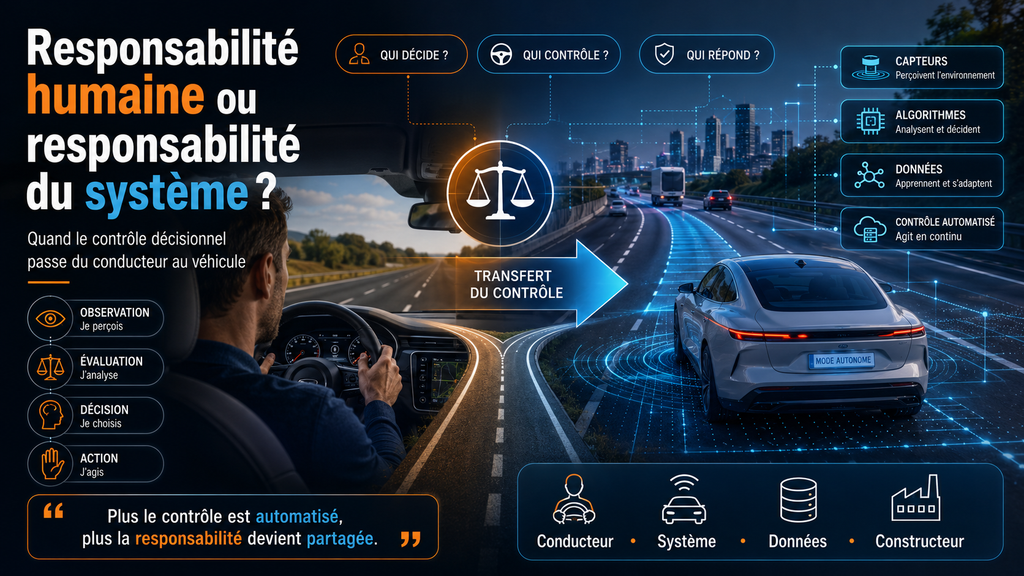
  • Comment évoluera la notion de responsabilité lorsque le contrôle décisionnel sera transféré au véhicule ?

    Pendant plus d’un siècle, la conduite automobile a reposé sur une idée relativement simple : une personne se trouve derrière le volant, elle observe son environnement, prend des décisions et commande le véhicule.

    Cette organisation permet également d’identifier assez facilement le centre de la responsabilité. Lorsqu’une manœuvre est effectuée, lorsqu’une règle est enfreinte ou lorsqu’une collision survient, l’analyse commence généralement par les décisions et les actions du conducteur.

    Mais que se passera-t-il lorsque certaines de ces décisions ne seront plus prises par une personne ?

    Que deviendra la notion de responsabilité lorsqu’un système informatique décidera lui-même de freiner, d’accélérer, de changer de voie, de dépasser un cycliste ou de contourner un obstacle ?

    La question dépasse largement la technologie automobile. Elle touche à notre conception même de la responsabilité.

    Conduire, c’est aussi décider

    Un conducteur ne se contente pas de manipuler un volant et des pédales.

    Il doit continuellement :

    • observer son environnement;
    • identifier les éléments pertinents;
    • évaluer les risques;
    • anticiper l’évolution d’une situation;
    • choisir une action;
    • exécuter cette action;
    • vérifier ses conséquences.

    Une partie importante de la responsabilité associée à la conduite découle précisément de cette capacité décisionnelle.

    Le conducteur choisit, par exemple, le moment où il s’engage dans une intersection. Il décide si l’espace disponible est suffisant pour effectuer un changement de voie. Il détermine si une situation exige de ralentir avant même qu’un danger soit clairement établi.

    Avec l’automatisation, une partie de cette chaîne peut progressivement être transférée à la machine.

    La question devient alors fondamentale :

    peut-on continuer à attribuer la responsabilité de la même manière lorsque la personne ne prend plus directement la décision qui produit l’action ?

    Toutes les automatisations ne transfèrent pas la même responsabilité

    Il faut d’abord éviter de placer sous l’expression « véhicule autonome » des technologies très différentes.

    La classification développée par SAE International distingue plusieurs niveaux d’automatisation, allant de l’absence d’automatisation jusqu’à une automatisation complète de la tâche de conduite.

    Dans les véhicules comportant actuellement des systèmes d’aide à la conduite de niveaux 1 ou 2, le conducteur demeure responsable de la conduite et doit continuer à surveiller l’environnement. La Société de l’assurance automobile du Québec rappelle d’ailleurs que ces systèmes constituent des aides au conducteur et non un remplacement de celui-ci.

    La situation devient beaucoup plus complexe à partir du moment où un système automatisé assume lui-même la tâche dynamique de conduite pendant une période déterminée.

    À ce stade, il ne s’agit plus simplement d’aider une personne à décider.

    Le système devient lui-même un acteur de la décision.

    Le paradoxe du conducteur responsable d’une décision qu’il ne prend plus

    Une difficulté particulière apparaît lorsque le véhicule peut conduire seul, mais demande occasionnellement à une personne de reprendre le contrôle.

    Imaginons un véhicule circulant automatiquement depuis trente minutes.

    Son occupant n’a pas eu à choisir sa vitesse, à maintenir sa trajectoire ni à gérer les distances avec les autres véhicules. Puis, soudainement, le système rencontre une situation qu’il ne peut plus gérer et demande une reprise de contrôle.

    La responsabilité du conducteur pourrait alors dépendre de plusieurs questions :

    • avait-il compris qu’il devait demeurer disponible?
    • avait-il reçu une information suffisamment claire?
    • combien de temps lui a-t-on donné pour reprendre la conduite?
    • avait-il suffisamment d’information pour comprendre la situation?
    • pouvait-il raisonnablement reconstruire la situation routière avant d’intervenir?

    Il existe ici un problème de facteur humain important.

    Une personne qui ne participe plus activement à une tâche peut progressivement perdre une partie de sa représentation de la situation. Reprendre soudainement la conduite ne consiste donc pas uniquement à remettre les mains sur le volant.

    Il faut également comprendre ce qui se passe.

    Cela peut prendre du temps.

    La responsabilité pourrait suivre le contrôle effectif

    Une évolution possible consiste à faire correspondre davantage la responsabilité avec l’acteur qui détenait réellement le contrôle décisionnel au moment d’un événement.

    Dans un système fortement automatisé, la question pourrait donc progressivement passer de :

    « Qu’a fait le conducteur ? »

    à :

    « Qui ou quoi contrôlait effectivement la conduite à ce moment précis ? »

    Cette distinction pourrait devenir particulièrement importante.

    Si une personne dirige elle-même le véhicule, ses décisions demeurent naturellement au centre de l’analyse.

    Mais si un système automatisé choisit seul une trajectoire ou déclenche une manœuvre, l’analyse pourrait devoir examiner beaucoup plus largement :

    • le fonctionnement du système automatisé;
    • sa conception;
    • les informations fournies par ses capteurs;
    • ses limites connues;
    • son entretien;
    • les mises à jour logicielles;
    • les instructions données à l’utilisateur;
    • les conditions dans lesquelles son utilisation était autorisée.

    D’un responsable principal vers une chaîne de responsabilités

    L’automatisation pourrait ainsi transformer un modèle principalement centré sur le conducteur en un modèle beaucoup plus distribué.

    Après un événement impliquant un véhicule fortement automatisé, plusieurs acteurs pourraient éventuellement devoir être examinés.

    Le conducteur ou l’utilisateur pourrait avoir une responsabilité s’il utilise le système en dehors des conditions prévues ou ignore une demande de reprise de contrôle.

    Le constructeur pourrait être concerné si le véhicule présente un défaut de conception ou une défaillance.

    Le développeur du système pourrait également devenir pertinent lorsque le comportement du véhicule dépend directement d’un logiciel ou d’un algorithme.

    Un exploitant de flotte pourrait être concerné si l’entretien ou les mises à jour nécessaires n’ont pas été réalisés.

    Les infrastructures pourraient aussi jouer un rôle lorsque le fonctionnement du système dépend de certaines caractéristiques routières ou numériques.

    La responsabilité ne disparaîtrait donc probablement pas.

    Elle pourrait devenir plus distribuée.

    Une décision automobile deviendra parfois une décision industrielle

    Cette évolution produit un changement particulièrement intéressant.

    Lorsqu’un conducteur choisit de ralentir à l’approche d’une situation incertaine, cette décision est prise en quelques secondes et ne concerne généralement qu’un véhicule.

    Dans un véhicule automatisé, le comportement peut avoir été défini plusieurs mois auparavant par une équipe de conception.

    Le choix du véhicule face à une situation donnée peut alors résulter :

    • de paramètres techniques;
    • de règles de décision;
    • de données utilisées pour développer le système;
    • de seuils définissant le niveau de risque acceptable;
    • de choix d’ingénierie;
    • de procédures de validation.

    Une décision autrefois individuelle peut ainsi devenir partiellement industrielle.

    Cette transformation pourrait modifier profondément la manière dont nous analysons les erreurs.

    L’erreur pourrait également changer de nature

    Un conducteur humain peut commettre une erreur en raison de la fatigue, de l’inattention, d’une mauvaise anticipation ou d’une interprétation incorrecte de la situation.

    Un système automatisé peut rencontrer d’autres difficultés.

    Il pourrait, par exemple :

    • mal interpréter un objet;
    • recevoir une information incomplète d’un capteur;
    • rencontrer une situation rarement observée lors de son développement;
    • être utilisé dans des conditions qui dépassent son domaine de fonctionnement prévu;
    • être affecté par une défaillance matérielle ou logicielle.

    Dans ce contexte, la prévention ne peut plus reposer seulement sur le comportement de la personne au volant.

    Elle doit également intégrer la conception du système, sa validation, la qualité de l’information transmise à l’utilisateur et la capacité de détecter ses propres limites.

    Il faudra savoir qui conduisait réellement

    Cette question explique également l’importance croissante des données enregistrées par les véhicules automatisés.

    En 2025, la Commission économique des Nations Unies pour l’Europe a notamment adopté des orientations concernant les systèmes de stockage de données associés à la conduite automatisée.

    L’objectif est notamment de pouvoir déterminer, lors d’un événement important pour la sécurité, si le système ou le conducteur devait effectuer la tâche de conduite et lequel des deux la réalisait effectivement.

    Dans certaines enquêtes futures, l’une des premières questions pourrait donc être très concrète :

    à cet instant précis, qui conduisait ?

    La réponse pourrait se trouver non seulement dans le témoignage des personnes impliquées, mais également dans les données enregistrées par le véhicule.

    Le cas particulier du Québec

    Au Québec, cette discussion devra également être distinguée de celle concernant l’indemnisation des victimes.

    Le régime québécois d’assurance automobile possède ses propres mécanismes concernant les préjudices corporels, alors que les dommages matériels et d’autres formes de responsabilité peuvent relever de règles différentes.

    La question « qui est responsable ? » peut donc avoir plusieurs significations :

    • qui a causé l’événement?
    • qui devait contrôler le véhicule?
    • qui a commis une faute?
    • qui doit indemniser un dommage?
    • un système présentait-il un défaut?
    • un utilisateur a-t-il respecté les conditions d’utilisation?

    Ces questions ne doivent pas être confondues.

    Le cadre québécois demeure d’ailleurs en évolution. La SAAQ indique actuellement que les véhicules autonomes de niveaux 3, 4 ou 5 font l’objet d’un encadrement particulier et que leur expérimentation sur les chemins publics est notamment réalisée dans le cadre de projets pilotes, sous réserve des exceptions prévues pour certains véhicules de niveau 3 conformes aux normes fédérales.

    Le propriétaire cessera-t-il d’être responsable ?

    Pas nécessairement.

    Ne plus prendre chaque décision de conduite ne signifie pas automatiquement ne plus avoir aucune obligation.

    Le propriétaire ou l’utilisateur pourrait, selon les futurs cadres réglementaires et les caractéristiques des systèmes, conserver certaines responsabilités liées notamment :

    • à l’entretien du véhicule;
    • à l’installation des mises à jour nécessaires;
    • au respect des limites d’utilisation;
    • à l’état des capteurs;
    • à la surveillance demandée par le système;
    • à une éventuelle reprise de contrôle.

    La responsabilité pourrait donc se déplacer de la conduite instantanée vers la supervision et l’utilisation correcte du système.

    Un nouveau problème : la responsabilité sans compréhension

    Une autre difficulté mérite une attention particulière.

    Pour être réellement responsable d’un système, encore faut-il pouvoir comprendre raisonnablement ce qu’il peut et ne peut pas faire.

    Un conducteur qui croit utiliser un véhicule autonome alors qu’il utilise seulement une assistance avancée pourrait adopter un niveau de surveillance insuffisant.

    À l’inverse, un système présenté de manière trop complexe pourrait rendre difficile la compréhension de ses limites.

    La conception des interfaces, les termes utilisés dans la publicité, la formation des utilisateurs et les avertissements pourraient donc devenir des éléments importants de la sécurité routière.

    La responsabilité ne dépendra pas uniquement de ce que la technologie peut faire.

    Elle dépendra également de ce que les humains comprennent de cette technologie.

    La formation à la conduite pourrait elle aussi changer

    L’automatisation soulève enfin une question pédagogique.

    Que faudra-t-il enseigner à un futur conducteur lorsque celui-ci conduira parfois lui-même et supervisera parfois une machine qui conduit à sa place ?

    Les compétences traditionnelles demeureront importantes tant que la reprise de contrôle restera possible.

    Mais de nouvelles compétences pourraient devenir nécessaires :

    • comprendre les limites d’un système automatisé;
    • savoir reconnaître les situations où il ne doit pas être utilisé;
    • maintenir une représentation suffisante de la situation lorsqu’une supervision demeure nécessaire;
    • comprendre les messages et alertes du véhicule;
    • savoir reprendre le contrôle de manière sécuritaire;
    • éviter de confondre assistance et autonomie.

    Nous pourrions donc passer progressivement d’une formation centrée exclusivement sur la maîtrise du véhicule à une formation intégrant également la gestion d’un système de conduite.

    Que savons-nous ?

    Les technologies disponibles aujourd’hui ne permettent pas de considérer que le conducteur a disparu de l’équation. Au Canada, les véhicules offerts au grand public sont encore principalement associés aux niveaux d’automatisation où l’humain conserve un rôle important de conduite ou de supervision.

    Les niveaux plus élevés d’automatisation soulèvent cependant des questions nouvelles concernant le transfert de contrôle, la traçabilité des décisions et le partage des responsabilités.

    Pourquoi est-ce important ?

    Parce qu’un système de sécurité fonctionne mieux lorsque les responsabilités sont compréhensibles.

    Si le conducteur pense que le véhicule est responsable alors que le système attend encore sa supervision, un vide peut apparaître.

    Si le constructeur considère qu’une intervention humaine était possible alors que la personne ne disposait pas raisonnablement du temps ou de l’information nécessaires pour intervenir, un autre problème apparaît.

    La sécurité nécessitera donc une définition de plus en plus précise de la frontière entre les responsabilités humaines et celles associées aux systèmes automatisés.

    Que pouvons-nous faire ?

    Avant même l’arrivée généralisée des véhicules fortement automatisés, plusieurs principes peuvent déjà guider la réflexion.

    Il est possible de :

    • distinguer clairement assistance à la conduite et conduite automatisée;
    • informer précisément les utilisateurs des capacités et des limites des systèmes;
    • concevoir les transitions entre machine et humain en tenant compte des limites cognitives humaines;
    • préserver les informations permettant de déterminer qui contrôlait effectivement le véhicule;
    • adapter progressivement la formation des conducteurs;
    • faire évoluer les cadres juridiques, techniques et assurantiels en parallèle avec la technologie;
    • examiner les événements selon une approche systémique plutôt que de rechercher trop rapidement un responsable unique.

    De la responsabilité du conducteur à la responsabilité du système

    L’arrivée de la conduite automatisée ne supprimera probablement pas la responsabilité humaine.

    Elle pourrait cependant changer son emplacement.

    Hier, la majorité des décisions étaient prises derrière le volant.

    Demain, certaines seront prises dans le véhicule, d’autres dans un logiciel, d’autres encore dans un centre de conception plusieurs mois avant que le véhicule rencontre une situation réelle.

    La responsabilité pourrait alors devenir moins visible, plus technique et davantage partagée.

    La véritable question ne sera peut-être plus seulement :

    « Qui conduisait le véhicule ? »

    mais plutôt :

    « Qui avait réellement le pouvoir de décider de ce que le véhicule allait faire ? »

    C’est probablement autour de cette distinction entre présence humaine, contrôle effectif et pouvoir décisionnel que se construira une partie importante de la responsabilité routière de demain.

    Références et repères

    • Société de l’assurance automobile du Québec (SAAQ), Véhicule autonome, cadre québécois relatif aux véhicules autonomes et aux projets pilotes.
    • Société de l’assurance automobile du Québec (SAAQ), Systèmes d’aide à la conduite, présentation des niveaux d’automatisation et du rôle du conducteur.
    • Transport Canada, Canada’s Safety Framework for Connected and Automated Vehicles 2.0, 2025.
    • Transport Canada, Guidelines for Testing Automated Driving Systems in Canada, Version 2.0.
    • Commission économique des Nations Unies pour l’Europe (CEE-ONU), travaux relatifs aux systèmes automatisés et au stockage des données de conduite automatisée.
    • SAE International, norme J3016, Taxonomy and Definitions for Terms Related to Driving Automation Systems for On-Road Motor Vehicles.
    • Québec, Loi sur l’assurance automobile, RLRQ, c. A-25.

    Le présent texte vise à expliquer les enjeux associés à l’évolution de la responsabilité en contexte de conduite automatisée. Il ne constitue pas un avis juridique. Les règles applicables peuvent varier selon le niveau d’automatisation, les circonstances d’un événement et l’évolution des cadres législatifs et réglementaires.


    Nous sommes tous responsables de notre conduite parce que la route, elle, ne pardonne pas l’ignorance !

    Si tu conduis aujourd’hui, c’est parce que d’autres ont payé le prix hier !

    Observer. Comprendre. Transmettre.