
Catégorie : Jugement et prise de décision

Cette catégorie regroupe les publications qui explorent la manière dont les conducteurs analysent une situation, évaluent les risques et prennent des décisions dans un environnement routier complexe et changeant.

La conduite automobile ne repose pas uniquement sur la connaissance des règles. Elle mobilise également le jugement, l’anticipation, l’évaluation des risques, la gestion de l’incertitude et la capacité d’adapter ses comportements aux circonstances.

Les articles de cette section abordent notamment la prise de risque, le principe de précaution, l’excès de confiance, la perception du danger, les marges de sécurité et les différents facteurs qui peuvent influencer la qualité des décisions prises au volant.

L’objectif est de mieux comprendre comment se construisent les décisions en conduite afin de favoriser des comportements plus sécuritaires et une meilleure gestion des situations imprévues.

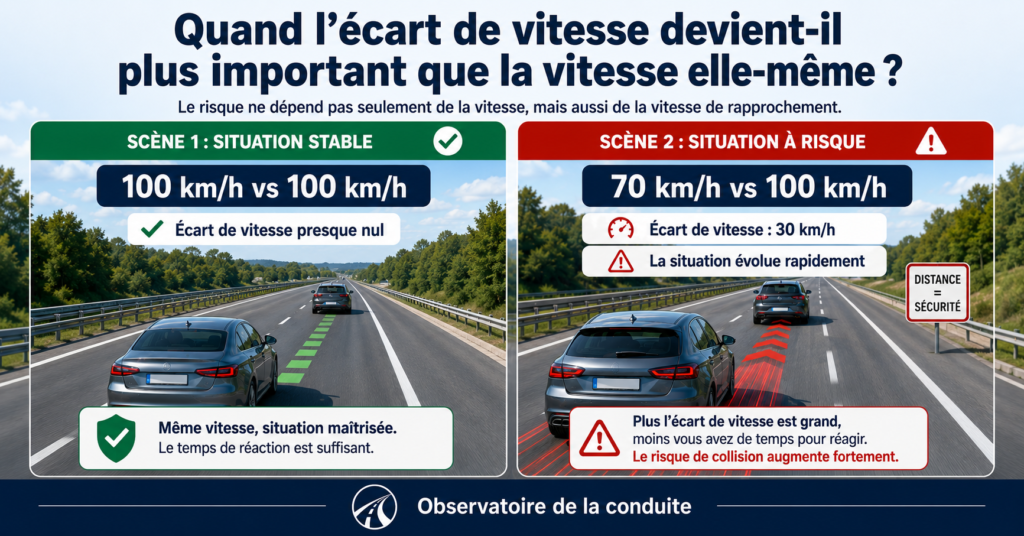
  • Quand l’écart de vitesse devient-il plus important que la vitesse elle-même ?

    Deux véhicules roulent sur une autoroute à 100 km/h, séparés par une distance suffisante. Leur vitesse est relativement élevée, mais leur vitesse relative est presque nulle : le véhicule qui suit ne se rapproche pas rapidement de celui qui le précède.

    Modifions maintenant légèrement la situation.

    Le premier véhicule roule à 70 km/h et le second arrive derrière lui à 100 km/h.

    La vitesse maximale n’a pas changé. Pourtant, l’interaction entre les deux véhicules devient très différente.

    Le second véhicule gagne maintenant environ 30 kilomètres par heure sur le premier. La distance qui les sépare diminue rapidement. Une décision devra bientôt être prise : ralentir, augmenter la distance, changer de voie ou dépasser.

    Cet exemple permet d’introduire une distinction importante en sécurité routière :

    la vitesse absolue d’un véhicule et l’écart de vitesse entre deux usagers ne décrivent pas exactement le même risque.

    Dans certaines situations, connaître la vitesse absolue permet surtout d’évaluer la capacité de s’arrêter et la gravité potentielle d’une collision. Dans d’autres, l’écart de vitesse peut devenir particulièrement utile pour comprendre la naissance immédiate d’un conflit.

    Deux notions différentes

    La vitesse absolue

    La vitesse absolue correspond simplement à la vitesse de déplacement d’un véhicule par rapport à la route.

    Elle influence notamment :

    • la distance parcourue pendant le temps de perception et de réaction ;
    • la distance nécessaire pour ralentir ou s’immobiliser ;
    • le temps disponible pour analyser une situation ;
    • la possibilité de modifier une trajectoire ;
    • l’énergie impliquée lors d’une collision.

    Lorsque la vitesse augmente, les marges temporelles et spatiales disponibles peuvent diminuer alors que l’énergie à dissiper en cas de collision augmente.

    La vitesse absolue demeure donc une variable fondamentale de la sécurité routière.

    L’écart de vitesse

    L’écart de vitesse décrit la différence entre les vitesses de deux usagers qui peuvent entrer en interaction.

    Un véhicule roulant à 100 km/h derrière un autre véhicule roulant également à 100 km/h présente, à cet instant, un écart de vitesse presque nul.

    Si le véhicule qui précède ralentit à 70 km/h tandis que celui qui suit maintient 100 km/h, l’écart atteint 30 km/h.

    Cette différence indique quelque chose que la vitesse absolue ne décrit pas directement :

    la rapidité avec laquelle la situation évolue entre les deux véhicules.

    Le conflit naît souvent d’une relation, pas seulement d’une vitesse

    Un conflit routier implique généralement au moins deux trajectoires qui deviennent incompatibles.

    La question n’est donc pas uniquement :

    « À quelle vitesse roule ce véhicule ? »

    Elle peut devenir :

    « À quelle vitesse se rapproche-t-il de l’autre ? »

    Cette distinction est essentielle.

    Un véhicule peut circuler relativement rapidement tout en conservant une relation stable avec les véhicules qui l’entourent.

    À l’inverse, un véhicule circulant à une vitesse modérée peut être engagé dans une situation qui évolue extrêmement rapidement si un autre usager traverse sa trajectoire ou si la différence de vitesse entre eux devient importante.

    Dans quelles conditions l’écart de vitesse devient-il particulièrement important ?

    1. Lorsqu’un véhicule en rattrape rapidement un autre

    C’est probablement l’exemple le plus intuitif.

    Un véhicule circule à 100 km/h. Quelques centaines de mètres plus loin, un véhicule lourd gravit une pente à 65 km/h.

    Le problème immédiat n’est pas seulement que le premier véhicule roule à 100 km/h.

    Il réside aussi dans la vitesse à laquelle l’espace disponible entre les deux véhicules disparaît.

    Plus l’écart de vitesse est important, plus le conducteur qui arrive derrière doit :

    • détecter suffisamment tôt le véhicule plus lent ;
    • évaluer correctement sa vitesse ;
    • comprendre qu’il le rattrape ;
    • choisir entre ralentir et changer de voie ;
    • vérifier ses rétroviseurs et ses angles morts ;
    • exécuter la manœuvre dans l’espace disponible.

    Une situation apparemment simple peut ainsi devenir une succession rapide de décisions.

    2. Lors des changements de voie

    Un changement de voie n’est pas seulement une question de distance.

    La vitesse relative entre les véhicules est également déterminante.

    Un véhicule aperçu dans un rétroviseur peut sembler suffisamment éloigné. Mais s’il se rapproche rapidement, l’espace qui semblait disponible peut disparaître avant même que le changement de voie soit terminé.

    Deux informations doivent alors être combinées :

    • la distance qui sépare les véhicules ;
    • la vitesse à laquelle cette distance diminue.

    C’est notamment pour cette raison qu’une observation ponctuelle du rétroviseur peut être insuffisante.

    Regarder une première fois permet de connaître la position d’un véhicule.

    Regarder de nouveau quelques instants plus tard permet de mieux percevoir son déplacement relatif.

    Le cerveau peut alors estimer :

    « Il était là. Maintenant il est beaucoup plus près. Il arrive rapidement. »

    Cette comparaison temporelle peut être plus informative que la seule distance apparente.

    3. Lors des insertions sur une voie rapide

    L’insertion constitue un autre exemple où l’écart de vitesse prend une importance particulière.

    Un conducteur entre sur une autoroute où les véhicules circulent autour de 100 km/h.

    S’il atteint seulement 60 km/h au moment de rejoindre la voie principale, une différence importante existe entre sa vitesse et celle des véhicules qui arrivent derrière lui.

    Cette différence peut provoquer :

    • des freinages plus importants ;
    • des changements de voie ;
    • des hésitations ;
    • des interactions simultanées entre plusieurs véhicules.

    L’objectif de l’insertion n’est donc pas simplement d’atteindre « une vitesse élevée ».

    Il consiste notamment à observer la circulation et, lorsque les conditions le permettent, à réduire suffisamment l’écart de vitesse pour rendre l’intégration prévisible et progressive, tout en respectant les règles applicables.

    4. Lorsqu’un véhicule ralentit brusquement

    Imaginons deux véhicules roulant initialement à 70 km/h.

    Le premier freine fortement et tombe rapidement à 30 km/h.

    Le véhicule qui suit continue momentanément à 70 km/h.

    En quelques secondes, un écart de vitesse important apparaît.

    Le danger n’est donc pas nécessairement présent depuis plusieurs minutes. Il peut être créé presque instantanément par une modification de vitesse.

    Cette situation rappelle l’importance de conserver une distance de sécurité suffisante.

    La distance ne sert pas seulement à séparer deux véhicules. Elle fournit du temps pour absorber les variations de vitesse qui se produisent devant soi.

    5. Lors des interactions avec des véhicules lourds

    Les véhicules lourds peuvent accélérer, ralentir ou gravir certaines pentes différemment des voitures particulières.

    Sur certaines routes, cette différence de performance peut produire temporairement des écarts de vitesse importants.

    Ces écarts peuvent augmenter le nombre d’interactions :

    • rattrapages ;
    • dépassements ;
    • changements de voie ;
    • réinsertions ;
    • freinages.

    La recherche sur les différences de vitesse s’est d’ailleurs intéressée depuis longtemps aux interactions entre voitures particulières et véhicules lourds.

    Les résultats ne permettent cependant pas de conclure simplement qu’une différence de vitesse entraîne automatiquement une collision. Le volume de circulation, la géométrie de la route, les possibilités de dépassement, la visibilité et le comportement des conducteurs jouent également un rôle.

    6. À l’approche d’une file ou d’une congestion

    Une situation particulièrement importante apparaît lorsqu’un conducteur circulant à vitesse relativement élevée rencontre une circulation presque immobilisée.

    Une voiture peut rouler légalement à 100 km/h.

    Mais si les véhicules situés quelques centaines de mètres devant roulent maintenant à 20 km/h, la différence de vitesse devient considérable.

    Le conducteur doit détecter non seulement les véhicules, mais surtout comprendre rapidement que leur vitesse est beaucoup plus faible que la sienne.

    De loin, cette distinction peut être difficile.

    Une file de véhicules roulant lentement peut visuellement ressembler pendant quelques instants à une file roulant normalement.

    C’est lorsque le conducteur constate que la distance diminue rapidement que l’urgence apparaît.

    La vitesse de rapprochement : une information déterminante

    Prenons une situation simplifiée.

    Un véhicule A roule à 90 km/h.

    Devant lui, un véhicule B roule à 80 km/h.

    L’écart est de 10 km/h.

    Le véhicule A se rapproche progressivement du véhicule B.

    Remplaçons maintenant la vitesse du véhicule B par 50 km/h.

    L’écart atteint 40 km/h.

    La distance entre les deux véhicules disparaît maintenant beaucoup plus rapidement.

    Dans l’analyse des conflits routiers, ce phénomène conduit à utiliser des indicateurs qui ne tiennent pas seulement compte de la distance, mais également du mouvement relatif.

    Le temps avant collision : une autre façon de regarder le problème

    Les chercheurs et spécialistes de la sécurité routière utilisent notamment des mesures dites de substitution ou de proximité du conflit.

    L’une des plus connues est le Time to Collision, généralement désigné par l’abréviation TTC, ou temps avant collision.

    Dans sa forme la plus simple, l’idée consiste à estimer combien de temps il resterait avant que deux usagers se rencontrent si leurs vitesses et leurs trajectoires demeuraient inchangées.

    Par exemple :

    Deux véhicules sont séparés de 30 mètres.

    Si leur vitesse est identique, la distance peut demeurer stable.

    Mais si le véhicule arrière se rapproche rapidement, le même espace de 30 mètres peut devenir critique.

    Ainsi :

    une distance n’a pas la même signification selon la vitesse à laquelle elle se referme.

    Le TTC et les mesures apparentées ne permettent évidemment pas de prédire parfaitement une collision. Les conducteurs peuvent freiner, accélérer ou modifier leur trajectoire. Ces indicateurs servent plutôt à caractériser la proximité et l’intensité d’une interaction.

    Le cas particulier des intersections

    À une intersection, la notion d’écart de vitesse devient plus complexe.

    Les véhicules ne se déplacent pas nécessairement dans la même direction.

    Un conducteur veut tourner à gauche.

    Un véhicule arrive en sens inverse.

    La question importante n’est pas seulement :

    « À combien roule le véhicule qui arrive ? »

    Le conducteur doit surtout déterminer :

    « Ai-je suffisamment de temps pour traverser sa trajectoire avant qu’il atteigne le point de conflit ? »

    L’estimation implique alors :

    • la vitesse de l’autre véhicule ;
    • sa distance ;
    • la vitesse d’accélération du véhicule qui tourne ;
    • la largeur de l’intersection ;
    • le temps nécessaire pour compléter la manœuvre.

    Une erreur d’estimation de la vitesse d’approche peut transformer un espace qui semblait acceptable en marge insuffisante.

    Piétons et cyclistes : l’écart de vitesse ne raconte pas toute l’histoire

    Il faut ici introduire une limite importante au raisonnement.

    Dans une interaction entre un véhicule motorisé et un piéton, considérer uniquement l’écart de vitesse serait insuffisant.

    Le piéton se déplace généralement beaucoup plus lentement que le véhicule. La différence de vitesse sera donc presque toujours importante.

    Ce qui devient particulièrement déterminant est alors la vitesse absolue du véhicule motorisé.

    Elle influence :

    • la distance parcourue avant que le conducteur commence à agir ;
    • la distance de freinage ;
    • la possibilité d’éviter la collision ;
    • l’énergie transférée lors de l’impact.

    Une différence de vitesse peut donc aider à comprendre l’évolution du conflit, tandis que la vitesse absolue demeure essentielle pour comprendre la possibilité d’éviter la collision et ses conséquences éventuelles.

    Un écart important n’est pas automatiquement dangereux

    Il serait également incorrect d’affirmer que toute différence de vitesse constitue un danger.

    Deux véhicules peuvent présenter un écart important sans être en conflit.

    Par exemple, un véhicule peut circuler à 100 km/h sur une autoroute tandis qu’un autre roule à 60 km/h sur une voie complètement séparée.

    L’écart est important, mais leurs trajectoires ne se rencontrent pas.

    Pour qu’un écart de vitesse devienne pertinent dans l’analyse du conflit, plusieurs conditions sont généralement nécessaires :

    • les trajectoires doivent pouvoir converger ;
    • la distance disponible doit être limitée ;
    • la vitesse relative doit réduire cette distance ;
    • une action devra éventuellement être effectuée pour éviter l’interaction.

    Le danger ne réside donc pas simplement dans la différence.

    Il réside dans la combinaison :

    écart de vitesse + proximité + trajectoires compatibles avec une collision + temps disponible pour agir.

    La dispersion des vitesses dans une circulation

    À l’échelle d’une route entière, les chercheurs utilisent également la notion de dispersion ou de variance des vitesses.

    Imaginons deux situations.

    Dans la première, la majorité des véhicules circulent entre 85 et 90 km/h.

    Dans la seconde, certains circulent à 60 km/h, d’autres à 80 km/h et d’autres encore à 110 km/h.

    La vitesse moyenne pourrait être relativement semblable dans les deux cas.

    Pourtant, la seconde circulation génère davantage de rattrapages potentiels.

    Chaque rattrapage peut éventuellement provoquer :

    • un freinage ;
    • un dépassement ;
    • un changement de voie ;
    • une réinsertion ;
    • une modification des distances entre véhicules.

    Certaines recherches historiques ont observé une association entre une plus grande dispersion des vitesses et certaines formes de collisions, notamment les collisions arrière et celles liées aux changements de voie.

    Cette relation doit cependant être interprétée avec prudence.

    Les études réalisées au fil des décennies n’ont pas toutes obtenu les mêmes résultats, et plusieurs variables peuvent expliquer simultanément les différences de vitesse et les collisions.

    On ne peut donc pas réduire la sécurité routière à une règle du type :

    « Plus les véhicules roulent tous à la même vitesse, plus la route est nécessairement sécuritaire. »

    Une distinction fondamentale : probabilité du conflit et gravité du choc

    C’est probablement ici que la différence entre vitesse absolue et vitesse relative devient la plus utile.

    L’écart de vitesse peut parfois contribuer fortement à expliquer :

    comment un conflit apparaît et à quelle vitesse il devient urgent.

    La vitesse absolue contribue fortement à expliquer :

    combien de temps et d’espace sont disponibles pour l’éviter et quelles pourraient être les conséquences si la collision se produit.

    Les deux variables répondent donc à des questions différentes.

    Un exemple révélateur

    Situation A :

    Deux véhicules circulent à 100 km/h. Ils conservent une distance stable de plusieurs secondes.

    La vitesse absolue est élevée, mais l’interaction est relativement stable.

    Situation B :

    Un véhicule circule à 80 km/h et rejoint rapidement un véhicule roulant à 40 km/h.

    Les vitesses absolues sont moins élevées que dans la situation A, mais le conflit peut devenir beaucoup plus immédiat.

    Situation C :

    Un véhicule circule à 50 km/h dans un milieu urbain lorsqu’un enfant apparaît devant lui.

    Ici, comparer sa vitesse à celle de l’enfant apporte relativement peu d’information pratique. La vitesse absolue du véhicule devient essentielle, car elle détermine largement la distance disponible pour éviter l’impact et l’énergie éventuellement impliquée.

    Ces trois situations montrent pourquoi aucun indicateur ne suffit à lui seul.

    Pourquoi cette distinction est-elle importante pour l’apprentissage ?

    Un apprenti conducteur apprend rapidement à lire son indicateur de vitesse.

    Il peut donc savoir :

    « Je roule à 70 km/h. »

    Mais une compétence plus complexe consiste à comprendre :

    « Je roule à 70 km/h, mais je me rapproche rapidement de ce véhicule. »

    Ou encore :

    « Je roule à la même vitesse que lui, donc notre distance reste relativement stable. »

    Cette compréhension nécessite de passer de la lecture d’un chiffre à l’observation d’une relation dynamique.

    Le conducteur expérimenté ne surveille pas uniquement sa propre vitesse.

    Il cherche aussi à comprendre comment les distances évoluent.

    Apprendre à observer le mouvement relatif

    Une stratégie pédagogique peut consister à demander à l’apprenti :

    « Est-ce que la distance avec ce véhicule augmente, diminue ou reste stable ? »

    Puis :

    « À quelle vitesse cette distance change-t-elle ? »

    Ces questions déplacent l’attention du véhicule lui-même vers l’évolution de la situation.

    Elles peuvent être utilisées pour :

    • les suivis de véhicules ;
    • les dépassements ;
    • les insertions ;
    • les changements de voie ;
    • les approches d’intersections ;
    • les approches de congestion.

    Observer plusieurs fois plutôt qu’une seule

    Une seule observation donne surtout une position.

    Deux observations séparées par un court intervalle permettent de percevoir un déplacement.

    Cette idée est particulièrement importante dans les rétroviseurs.

    Un véhicule peut paraître éloigné lors de la première observation.

    Une seconde observation peut révéler qu’il s’est considérablement rapproché.

    Le conducteur obtient alors une information supplémentaire :

    sa vitesse relative.

    Cette capacité à comparer mentalement des positions successives participe à l’anticipation.

    Maintenir des marges pour absorber les écarts

    La circulation ne peut pas fonctionner avec des vitesses parfaitement identiques.

    Les véhicules accélèrent différemment. Certains ralentissent. D’autres tournent, s’insèrent, dépassent ou quittent la route.

    Les écarts sont donc inévitables.

    L’objectif n’est pas de les supprimer entièrement.

    Il consiste plutôt à conserver suffisamment de marges pour qu’ils puissent être absorbés progressivement.

    Ces marges comprennent notamment :

    • la distance avec le véhicule précédent ;
    • l’espace latéral ;
    • la visibilité ;
    • le temps disponible avant une décision ;
    • la possibilité de ralentir sans manœuvre brusque.

    Une marge de sécurité transforme souvent une variation de vitesse ordinaire en événement banal plutôt qu’en urgence.

    Ce que l’écart de vitesse ne doit pas justifier

    L’idée de vitesse relative peut parfois être utilisée pour soutenir qu’il serait plus sécuritaire de dépasser une limite de vitesse simplement parce que les autres conducteurs la dépassent.

    Cette conclusion serait trop simple.

    La présence d’un écart de vitesse constitue une information à gérer. Elle ne modifie pas automatiquement les règles applicables et n’élimine pas les risques associés à une vitesse absolue plus élevée.

    Un conducteur confronté à une circulation plus rapide doit chercher à demeurer prévisible, maintenir des marges suffisantes, utiliser correctement les voies disponibles et éviter les réactions impulsives provoquées par la pression des autres.

    Au Québec, la vitesse affichée demeure la limite permise, et le conducteur doit également réduire sa vitesse lorsque certaines conditions, notamment de visibilité ou d’adhérence, l’exigent.

    Que savons-nous ?

    La recherche en sécurité routière montre que la vitesse ne peut pas être analysée sous un seul angle.

    La vitesse absolue influence le temps disponible, les distances d’arrêt et la gravité potentielle des collisions.

    Les différences de vitesse peuvent, dans certaines configurations, augmenter les interactions entre véhicules et contribuer particulièrement aux situations de rattrapage, aux changements de voie et à certaines collisions arrière.

    Les outils d’analyse des conflits routiers utilisent d’ailleurs fréquemment des variables associant la distance, le temps et le mouvement relatif plutôt que la seule vitesse d’un véhicule.

    Pourquoi est-ce important ?

    Parce qu’un conducteur peut respecter une vitesse donnée tout en étant en train d’entrer rapidement dans un conflit.

    À l’inverse, deux véhicules peuvent circuler à une vitesse relativement élevée tout en conservant momentanément une relation stable.

    Comprendre l’écart de vitesse permet donc d’ajouter une question essentielle à l’observation :

    « Comment la situation est-elle en train d’évoluer ? »

    Cette question rapproche la conduite de l’anticipation plutôt que de la simple réaction.

    Que pouvons-nous faire ?

    Les conducteurs peuvent apprendre à surveiller non seulement les positions, mais aussi leur évolution.

    Les parents accompagnateurs et les éducateurs peuvent verbaliser les changements de distance et demander à l’apprenti d’identifier les véhicules qui se rapprochent ou s’éloignent.

    Les professionnels peuvent intégrer davantage la notion de mouvement relatif dans l’enseignement des changements de voie, des insertions, des dépassements et de la gestion des distances.

    Les chercheurs peuvent continuer à développer et à valider des indicateurs permettant de détecter les conflits avant qu’ils deviennent des collisions.

    Les concepteurs et les institutions peuvent également examiner les environnements qui génèrent de grandes différences de vitesse, notamment aux transitions de vitesse, aux zones de fusion, aux approches de congestion et aux endroits où plusieurs catégories d’usagers interagissent.

    Conclusion

    Demander uniquement « À quelle vitesse roule-t-il ? » ne suffit pas toujours.

    Dans de nombreuses interactions, une autre question devient tout aussi importante :

    « À quelle vitesse la situation se referme-t-elle ? »

    L’écart de vitesse peut devenir particulièrement prédictif d’un conflit lorsque deux trajectoires interagissent, que la distance diminue et que le temps disponible pour intervenir devient limité.

    Mais la vitesse absolue demeure essentielle, notamment parce qu’elle influence les marges de réaction, les distances nécessaires pour ralentir et la gravité potentielle d’une collision.

    Il ne s’agit donc pas de choisir entre vitesse absolue et vitesse relative.

    Il s’agit de comprendre ce que chacune nous apprend.

    La première nous renseigne notamment sur les contraintes physiques de la situation.

    La seconde nous aide à comprendre comment cette situation évolue entre les usagers.

    Et c’est souvent dans cette évolution que le conflit commence à apparaître.

    Références et pistes d’approfondissement

    • Federal Highway Administration. Self-Enforcing Roadways: A Guidance Report – Relationship Between Speed and Safety. FHWA-HRT-17-098, 2018.
    • Federal Highway Administration. The Safety Impacts of Differential Speed Limits on Rural Interstate Highways. FHWA-HRT-04-156.
    • Federal Highway Administration. Safety Effects of Differential Speed Limits. FHWA-HRT-05-042, 2005.
    • Federal Highway Administration. Speed Concepts: Informational Guide – Consequences of Speed.
    • Hayward, J. C. (1972). Near Miss Determination Through Use of a Scale of Danger. Highway Research Record, 384, 24-34. Travaux fondateurs associés au développement du concept de temps avant collision.
    • Gettman, D. et Head, L. (2003). Surrogate Safety Measures from Traffic Simulation Models. Transportation Research Record, 1840, 104-115.
    • Laureshyn, A., Svensson, Å. et Hydén, C. (2010). Evaluation of traffic safety, based on micro-level behavioural data: Theoretical framework and first implementation. Accident Analysis & Prevention, 42(6), 1637-1646. DOI : 10.1016/j.aap.2010.03.021.
    • Guo, H., Xie, K. et Keyvan-Ekbatani, M. (2022). Travaux sur le temps avant collision bidimensionnel appliqué aux changements de voie critiques.
    • Société de l’assurance automobile du Québec. Vitesse : on lève le pied et documentation concernant l’adaptation de la conduite aux conditions routières.
    • Québec. Code de la sécurité routière, chapitre C-24.2, notamment l’article 330 concernant l’obligation de réduire la vitesse lorsque certaines conditions de visibilité ou de chaussée l’exigent.

    Les indicateurs tels que l’écart de vitesse ou le temps avant collision sont des outils d’analyse. Pris isolément, ils ne permettent pas de déterminer qu’une collision se produira ni d’évaluer complètement la sécurité d’une situation. L’environnement routier, les trajectoires, les distances, les comportements des usagers, les caractéristiques des véhicules et les conditions de circulation doivent également être considérés.


    Nous sommes tous responsables de notre conduite parce que la route, elle, ne pardonne pas l’ignorance !

    Si tu conduis aujourd’hui, c’est parce que d’autres ont payé le prix hier !

    Observer. Comprendre. Transmettre.
  • Quand le flot de circulation devient la référence : comment les conducteurs définissent-ils une « vitesse normale »?

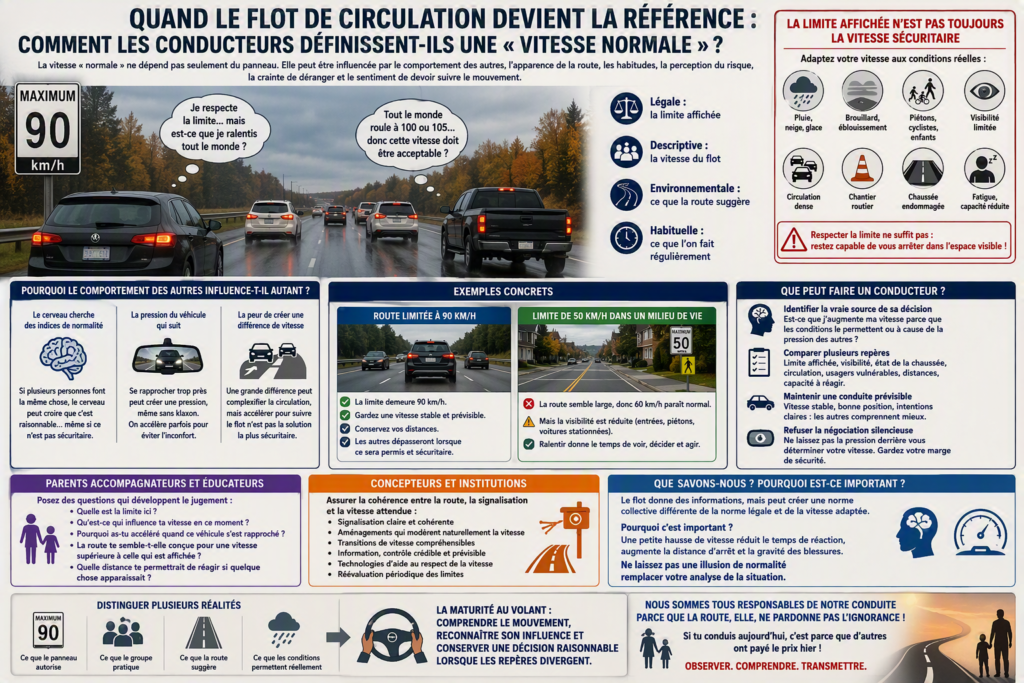
    Un panneau indique 90 km/h, mais la majorité des véhicules semblent circuler à 100 ou 105 km/h. Un conducteur qui maintient la limite affichée peut alors avoir l’impression de ralentir tout le monde, de nuire à la fluidité ou même de créer un danger.

    À l’inverse, une route peut autoriser une vitesse de 90 km/h alors que la pluie, la visibilité, la présence de cyclistes ou la configuration des lieux rendent cette vitesse momentanément inappropriée.

    Ces situations révèlent une question importante : sur quoi un conducteur s’appuie-t-il pour déterminer la vitesse qui lui paraît « normale »?

    La réponse ne dépend pas uniquement du panneau de signalisation. Elle peut aussi être influencée par le comportement des autres conducteurs, l’apparence de la route, les habitudes acquises, la perception du risque, la crainte de déranger et le sentiment de devoir suivre le mouvement.

    Une même route, plusieurs vitesses de référence

    Lorsqu’un conducteur choisit sa vitesse, plusieurs repères peuvent entrer en concurrence.

    La vitesse légale

    La limite affichée constitue la vitesse maximale autorisée dans des conditions normales. Au Québec, le fait que d’autres véhicules circulent plus rapidement ne modifie pas cette limite et ne crée pas une autorisation implicite de la dépasser.

    Cette limite ne représente toutefois pas une obligation de rouler exactement à la vitesse indiquée. Selon les conditions, une vitesse inférieure peut être nécessaire.

    La vitesse du flot

    Le conducteur observe également les véhicules qui l’entourent. Lorsque plusieurs d’entre eux roulent à une vitesse semblable, cette vitesse collective peut progressivement devenir une référence comportementale.

    Le raisonnement n’est pas toujours formulé consciemment. Il peut prendre la forme d’une impression :

    • « Tout le monde roule à cette vitesse. »
    • « Je dois suivre le mouvement. »
    • « Si je roule moins vite, je vais devenir un obstacle. »
    • « Cette vitesse doit être acceptable puisque les autres l’adoptent. »

    Le comportement collectif devient alors une norme descriptive : il indique ce que les autres font, sans nécessairement indiquer ce qui est légal, prudent ou adapté.

    La vitesse suggérée par l’environnement

    La configuration de la route transmet elle aussi un message. Une chaussée large, droite, dégagée et bordée de grands espaces peut donner l’impression qu’une vitesse élevée est naturelle, même lorsque la limite affichée est plus basse.

    À l’inverse, une rue étroite, bordée de maisons, d’arbres, de véhicules stationnés ou de passages pour piétons peut inciter spontanément à ralentir.

    La recherche sur le choix de vitesse suggère que les conducteurs ne réagissent pas uniquement à la signalisation. Ils tiennent également compte de la largeur de la chaussée, du marquage, de la visibilité, de la présence d’intersections et de leur perception générale du risque.

    La vitesse habituelle

    Une vitesse répétée quotidiennement peut finir par sembler normale simplement parce qu’elle est familière.

    Un conducteur qui emprunte souvent le même trajet peut progressivement réduire l’attention qu’il accorde au panneau, au paysage ou à certaines zones de risque. Il ne choisit alors plus nécessairement sa vitesse après une analyse complète de la situation. Il reproduit une habitude.

    La familiarité peut faciliter la conduite, mais elle peut aussi diminuer la perception de certains changements :

    • une nouvelle limite de vitesse;
    • l’apparition d’un chantier;
    • une école récemment construite;
    • une circulation piétonne inhabituelle;
    • une chaussée devenue glissante;
    • une visibilité temporairement réduite.

    Pourquoi le comportement des autres influence-t-il autant?

    La conduite est une activité individuelle réalisée dans un environnement collectif. Pour comprendre ce qui se passe autour de lui, le conducteur observe constamment les déplacements, les accélérations et les ralentissements des autres usagers.

    Cette observation est indispensable. Elle permet d’anticiper les changements de voie, les freinages, les insertions et les conflits possibles.

    Le problème apparaît lorsque l’observation des autres ne sert plus seulement à comprendre la circulation, mais commence à déterminer ce qui semble acceptable.

    Le cerveau cherche des indices de normalité

    Dans une situation incertaine, le comportement du groupe peut fournir une réponse rapide. Lorsque plusieurs personnes adoptent la même conduite, le cerveau peut interpréter cette convergence comme un signe que le comportement est raisonnable.

    Cette stratégie est utile dans de nombreuses situations sociales. Sur la route, elle peut toutefois devenir trompeuse. Plusieurs conducteurs peuvent reproduire simultanément une habitude qui dépasse la limite permise ou qui n’est plus adaptée aux circonstances.

    Le nombre de personnes qui adoptent un comportement ne transforme pas nécessairement ce comportement en pratique sécuritaire.

    La pression exercée par le véhicule qui suit

    La perception d’une vitesse normale peut aussi être influencée par le véhicule situé derrière.

    Lorsqu’un conducteur voit un autre véhicule se rapprocher, il peut ressentir une pression, même sans klaxon, appel de phares ou geste hostile. La faible distance laissée par le véhicule suiveur peut être interprétée comme une demande d’accélérer.

    Cette pression peut être particulièrement forte chez :

    • les apprentis conducteurs;
    • les conducteurs peu expérimentés;
    • les personnes qui craignent de déranger;
    • les conducteurs qui doutent de leur propre évaluation;
    • les personnes sensibles au jugement des autres.

    Le conducteur peut alors augmenter sa vitesse non pas parce que les conditions le permettent, mais pour réduire l’inconfort social qu’il ressent.

    La peur de créer une différence de vitesse

    Une différence importante entre la vitesse d’un véhicule et celle des véhicules environnants peut effectivement augmenter la complexité des interactions. Elle peut entraîner davantage de dépassements, de changements de voie ou de rapprochements.

    Cette observation ne signifie cependant pas qu’un conducteur devrait dépasser la limite afin de supprimer toute différence avec le flot.

    Elle signifie plutôt qu’il doit gérer la situation de manière prévisible :

    • maintenir une vitesse stable et adaptée;
    • éviter les ralentissements brusques sans nécessité;
    • conserver une distance suffisante avec le véhicule précédent;
    • utiliser la voie appropriée lorsque plusieurs voies sont disponibles;
    • faciliter un dépassement lorsqu’il peut le faire légalement et sans danger;
    • éviter de répondre à la pression par une accélération impulsive.

    La limite affichée n’est pas toujours la vitesse sécuritaire

    Il est important de ne pas remplacer une simplification par une autre.

    Respecter la limite maximale ne garantit pas, à lui seul, que la vitesse est adaptée. Le conducteur doit également tenir compte des conditions réelles.

    Une vitesse inférieure à la limite peut être nécessaire en présence :

    • de pluie, de neige ou de glace;
    • de brouillard ou d’éblouissement;
    • de piétons, de cyclistes ou d’enfants;
    • d’une visibilité limitée;
    • d’une circulation dense ou instable;
    • d’un chantier routier;
    • d’une chaussée endommagée;
    • d’un véhicule lourdement chargé;
    • d’une fatigue ou d’une diminution des capacités du conducteur.

    La vitesse appropriée se situe donc à l’intersection de plusieurs exigences :

    • respecter la limite légale;
    • demeurer capable de s’arrêter dans l’espace visible et disponible;
    • préserver une marge de sécurité;
    • tenir compte des usagers les plus vulnérables;
    • rester prévisible pour les autres.

    La vitesse « normale » peut devenir une illusion collective

    Lorsqu’un dépassement modéré de la limite est fréquent, il peut progressivement perdre son caractère exceptionnel. Le conducteur ne le perçoit plus nécessairement comme une décision particulière. Il l’intègre à sa représentation ordinaire de la circulation.

    Une vitesse peut alors être considérée comme normale parce qu’elle est :

    • fréquente;
    • familière;
    • socialement tolérée;
    • rarement sanctionnée dans l’expérience immédiate du conducteur;
    • adoptée par plusieurs véhicules;
    • compatible avec l’apparence générale de la route.

    Cette normalisation ne résulte pas nécessairement d’une volonté consciente de transgresser une règle. Elle peut se construire progressivement, par répétition et imitation.

    Le conducteur finit parfois par ne plus se demander : « Quelle vitesse est permise et adaptée ici? »

    Il se demande plutôt : « À quelle vitesse roule-t-on habituellement ici? »

    Ce déplacement de la question est important. Il transforme un choix fondé sur l’analyse de la situation en un choix fondé sur la pratique dominante.

    Exemple : une route limitée à 90 km/h

    Un apprenti circule à 90 km/h sur une route à deux voies. Plusieurs véhicules le rattrapent et certains le dépassent. Son accompagnateur lui dit :

    « Accélère un peu. Tout le monde roule à 100. »

    Plusieurs phénomènes peuvent alors se produire :

    • l’apprenti peut croire qu’il interprète mal la situation;
    • il peut ressentir qu’il nuit à la circulation;
    • il peut associer l’expérience du parent à une autorisation implicite;
    • il peut conclure que la limite affichée est théorique;
    • il peut apprendre que la pression du flot est plus importante que son propre jugement.

    L’accompagnateur pourrait plutôt l’aider à analyser la situation :

    « La limite demeure 90 km/h. Observe les véhicules derrière, garde une vitesse stable, conserve tes distances et assure-toi d’être bien positionné. Les autres pourront dépasser lorsque la manœuvre sera permise et sécuritaire. »

    Cette intervention ne consiste pas seulement à faire respecter une règle. Elle aide l’apprenti à développer une capacité plus large : maintenir une décision raisonnable malgré la pression sociale.

    Exemple : une limite de 50 km/h dans un milieu de vie

    Un conducteur entre dans un secteur limité à 50 km/h. La chaussée est large et la circulation roule à environ 60 km/h. Aucun véhicule ne semble ralentir.

    Pourtant, des entrées privées, des véhicules stationnés et des passages pour piétons réduisent la visibilité.

    Dans cette situation, suivre le flot peut donner une impression de fluidité. La vitesse adoptée réduit toutefois le temps disponible pour détecter un piéton, reconnaître son intention et immobiliser le véhicule.

    Une hausse de vitesse ne fait pas qu’augmenter la distance parcourue pendant le temps de réaction. Elle augmente également l’énergie à dissiper lors d’un freinage ou d’une collision. L’Organisation mondiale de la Santé souligne qu’une augmentation de la vitesse moyenne est associée à une augmentation du risque de collision mortelle et de blessures graves.

    Que peut faire un conducteur?

    Identifier la véritable source de sa décision

    Avant d’accélérer, le conducteur peut se poser une question simple :

    « Est-ce que j’augmente ma vitesse parce que les conditions le permettent ou parce que je ressens la pression des autres? »

    Cette distinction permet de rendre la décision plus consciente.

    Comparer plusieurs repères

    Le conducteur peut vérifier :

    • la limite affichée;
    • la visibilité disponible;
    • l’état de la chaussée;
    • la densité de circulation;
    • la présence d’usagers vulnérables;
    • sa distance avec le véhicule précédent;
    • sa capacité à réagir à un événement imprévu.

    Le flot de circulation constitue une information utile, mais il ne devrait pas devenir l’unique référence.

    Maintenir une conduite prévisible

    Une conduite sécuritaire ne repose pas sur des variations constantes destinées à satisfaire chaque véhicule qui approche. Une vitesse stable, un positionnement approprié et des intentions clairement communiquées facilitent généralement la compréhension entre les usagers.

    Refuser la négociation silencieuse

    Un véhicule qui suit de trop près peut exercer une pression, mais il ne devrait pas déterminer la vitesse du véhicule qui le précède.

    Le conducteur peut éviter de surveiller continuellement le rétroviseur, augmenter son espace devant lui et permettre le dépassement lorsque les conditions et la signalisation le permettent.

    Il ne s’agit ni de provoquer l’autre conducteur ni de lui donner une leçon. L’objectif demeure de préserver une marge de sécurité.

    Que peuvent faire les parents accompagnateurs et les éducateurs?

    L’apprentissage de la vitesse ne devrait pas se limiter à la mémorisation des limites affichées. Il devrait également aider l’apprenti à comprendre les influences qui peuvent modifier son choix.

    Le parent ou l’éducateur peut demander :

    • « Quelle est la limite ici? »
    • « Qu’est-ce qui influence ta vitesse en ce moment? »
    • « Pourquoi as-tu accéléré lorsque ce véhicule s’est rapproché? »
    • « La route te semble-t-elle conçue pour une vitesse supérieure à celle qui est affichée? »
    • « Quelle distance te permettrait de réagir si quelque chose apparaissait? »

    Ces questions développent la métacognition : la capacité de reconnaître ce qui influence sa propre décision.

    Un apprenti doit apprendre à s’intégrer à la circulation, mais aussi à conserver son jugement lorsque le comportement collectif devient une source de pression.

    Que peuvent faire les concepteurs et les institutions?

    Lorsque la majorité des conducteurs dépassent régulièrement une limite, il peut être insuffisant de conclure que chacun refuse simplement d’obéir.

    Une analyse plus large peut être nécessaire :

    • la limite correspond-elle clairement à l’environnement routier?
    • la géométrie de la route suggère-t-elle une vitesse plus élevée?
    • la signalisation est-elle visible et cohérente?
    • les transitions entre les zones de vitesse sont-elles compréhensibles?
    • la présence d’usagers vulnérables est-elle perceptible suffisamment tôt?
    • des mesures d’aménagement pourraient-elles rendre la vitesse attendue plus intuitive?

    Une limite de vitesse est plus facile à respecter lorsque la route, la signalisation et l’environnement transmettent un message cohérent.

    Les interventions peuvent notamment combiner :

    • une signalisation claire;
    • des aménagements modérant naturellement la vitesse;
    • des campagnes d’information;
    • des contrôles crédibles et prévisibles;
    • des technologies d’aide au respect de la vitesse;
    • une réévaluation périodique des limites et des caractéristiques de la route.

    Que savons-nous?

    Le choix de vitesse ne résulte pas d’un seul calcul. Il peut être influencé par la limite affichée, le comportement des autres conducteurs, la géométrie routière, les habitudes, la perception du risque, l’expérience et la pression sociale.

    Le flot de circulation fournit des informations importantes, mais il peut également créer une norme collective distincte de la norme légale et de la vitesse réellement adaptée aux conditions.

    Pourquoi est-ce important?

    Lorsqu’une vitesse devient habituelle, elle peut sembler sécuritaire même si elle réduit les marges disponibles. Le conducteur peut alors sous-estimer les effets d’une faible augmentation de vitesse sur le temps de réaction, la distance d’arrêt et la gravité possible d’une collision.

    Le risque n’est donc pas seulement de dépasser une valeur affichée. Il est aussi de laisser une norme collective remplacer progressivement l’analyse de la situation.

    Que pouvons-nous faire?

    La prévention repose sur une responsabilité partagée.

    Les conducteurs peuvent apprendre à reconnaître la pression du flot. Les parents et les éducateurs peuvent enseigner la prise de décision autonome. Les institutions peuvent assurer la cohérence des règles. Les concepteurs peuvent créer des environnements qui rendent la vitesse attendue plus intuitive. Les chercheurs peuvent continuer à documenter la relation entre les normes sociales, l’aménagement et le comportement.

    L’objectif n’est pas d’opposer la fluidité à la prudence. Il est de permettre une circulation à la fois prévisible, compréhensible et compatible avec les limites humaines.

    Conclusion

    Une vitesse peut sembler normale sans être légale. Elle peut être légale sans être adaptée. Elle peut être adoptée par la majorité sans offrir une marge de sécurité suffisante.

    Le conducteur doit donc apprendre à distinguer plusieurs réalités :

    • ce que le panneau autorise;
    • ce que le groupe pratique;
    • ce que la route suggère;
    • ce que les conditions permettent réellement.

    La maturité au volant ne consiste pas uniquement à suivre le mouvement. Elle consiste aussi à comprendre ce mouvement, à en reconnaître l’influence et à conserver une décision raisonnable lorsque les repères divergent.

    Références et pistes d’approfondissement

    • Charlton, S. G., Starkey, N. J., Perrone, J. A. et Isler, R. B. (2016). Centrelines, perceived risk, and speed choice. Accident Analysis & Prevention, 95, 322-329. DOI : 10.1016/j.aap.2016.07.021.
    • Haglund, M. et Åberg, L. (2000). Speed choice in relation to speed limit and influences from other drivers. Transportation Research Part F: Traffic Psychology and Behaviour, 3(1), 39-51. DOI : 10.1016/S1369-8478(00)00014-0.
    • Simons-Morton, B. G. et coll. (2012). Peer influence predicts speeding prevalence among teenage drivers. Journal of Safety Research, 43(5-6), 397-403. DOI : 10.1016/j.jsr.2012.10.002.
    • Scott-Parker, B., Watson, B., King, M. J. et Hyde, M. K. (2013). Speeding by young novice drivers: What can personal characteristics and psychosocial theory add to our understanding? Accident Analysis & Prevention, 50, 242-250. DOI : 10.1016/j.aap.2012.04.010.
    • Organisation mondiale de la Santé et Global Road Safety Partnership (2023). Speed management: A road safety manual for decision-makers and practitioners, 2e édition.
    • Québec. Code de la sécurité routière, chapitre C-24.2, notamment les articles 327, 328 et 329.

    Ce texte présente des mécanismes généraux liés au choix de vitesse et à l’influence sociale. Il ne permet pas d’évaluer une situation individuelle ni de remplacer l’analyse d’un professionnel qualifié.


    Nous sommes tous responsables de notre conduite parce que la route, elle, ne pardonne pas l’ignorance !

    Si tu conduis aujourd’hui, c’est parce que d’autres ont payé le prix hier !

    Observer. Comprendre. Transmettre.
  • L’économie cognitive

    Le cerveau humain est un organe remarquablement puissant, mais il ne traite pas toute l’information avec la même intensité.

    À chaque instant, il reçoit une quantité considérable de signaux : mouvements, sons, distances, intentions, souvenirs, émotions, règles, habitudes et imprévus. Pourtant, notre attention consciente ne peut en analyser qu’une petite partie à la fois.

    Pour fonctionner efficacement, le cerveau doit donc faire des choix.

    Il simplifie.

    Il classe.

    Il automatise.

    Il utilise ce que l’on pourrait appeler une forme d’économie cognitive.

    Cette économie est indispensable. Sans elle, chaque geste demanderait un effort conscient considérable. Mais les mécanismes qui nous permettent d’agir rapidement peuvent aussi nous conduire à négliger une information importante.

    La question n’est donc pas de savoir si le cerveau utilise des raccourcis.

    Il le fait constamment.

    La véritable question est de savoir quand ces raccourcis nous aident… et quand ils commencent à nous tromper.

    Le cerveau ne cherche pas toujours la meilleure solution

    Dans un monde idéal, chaque décision serait précédée d’une analyse complète de la situation.

    Au volant, le conducteur observerait méthodiquement tous les véhicules, tous les piétons, chaque panneau, chaque mouvement et chaque possibilité de danger avant d’agir.

    Dans la réalité, ce niveau d’analyse permanent serait impossible.

    Le cerveau cherche plutôt une solution suffisamment bonne pour répondre rapidement à la situation. Il s’appuie sur l’expérience, les habitudes et les régularités déjà rencontrées.

    Il reconnaît une configuration familière et lui associe une réponse connue.

    Une intersection résidentielle peu fréquentée peut ainsi être classée comme « habituellement tranquille ».

    Un trajet quotidien peut être considéré comme « parfaitement connu ».

    Un véhicule qui attend à une rue transversale peut être interprété comme « probablement immobile ».

    Ces conclusions ne sont pas nécessairement fausses.

    Elles permettent même, la plupart du temps, de conduire avec fluidité.

    Le problème apparaît lorsque le cerveau confond ce qui est habituel avec ce qui est certain.

    Quels raccourcis le cerveau crée-t-il ?

    L’économie cognitive prend plusieurs formes.

    L’automatisation

    Lorsqu’un geste est répété suffisamment souvent, il exige de moins en moins d’attention consciente.

    Changer de vitesse, maintenir une trajectoire, utiliser les clignotants ou coordonner le regard et le volant peuvent progressivement devenir des actions presque automatiques.

    Cette automatisation libère des ressources mentales pour des tâches plus complexes, comme anticiper un danger ou comprendre l’intention d’un autre usager.

    Elle est donc essentielle à l’acquisition de l’expérience.

    Mais une procédure automatisée peut aussi se déclencher dans une situation qui ne correspond plus exactement à celle dans laquelle elle a été apprise.

    Le conducteur agit alors avant d’avoir réellement vérifié si son ancienne réponse demeure adaptée.

    La catégorisation rapide

    Le cerveau classe rapidement ce qu’il voit.

    Il distingue une voiture, un cycliste, un enfant, une intersection ou un chantier sans devoir reconstruire chaque fois la signification complète de ces éléments.

    Cette catégorisation accélère énormément la compréhension de l’environnement.

    Cependant, elle peut aussi devenir trop générale.

    Un cycliste peut être perçu comme « lent », alors qu’il approche rapidement.

    Un véhicule arrêté peut être considéré comme « non menaçant », alors que son conducteur s’apprête à repartir.

    Un piéton sur le trottoir peut être classé comme « en attente », alors qu’il est sur le point de traverser.

    Le cerveau reconnaît alors la catégorie, mais ne vérifie pas suffisamment la situation particulière.

    Les attentes

    Nous ne voyons pas seulement ce qui se trouve devant nous.

    Nous voyons aussi ce que nous nous attendons à voir.

    Sur une route familière, le cerveau anticipe la configuration habituelle : la courbe, le feu de circulation, la limite de vitesse, l’emplacement des intersections.

    Cette capacité de prédiction accélère le traitement de l’information.

    Mais elle peut également rendre moins visibles les changements.

    Un nouveau panneau, un chantier temporaire, un véhicule arrêté ou un piéton à un endroit inhabituel peuvent recevoir moins d’attention parce qu’ils ne correspondent pas au scénario attendu.

    La recherche d’indices suffisants

    Le cerveau n’attend pas toujours de posséder toute l’information avant de décider.

    Il accumule quelques indices, puis conclut qu’il en sait assez pour agir.

    Le conducteur regarde rapidement à gauche, perçoit une route apparemment libre et commence sa manœuvre.

    Il ne cherche pas nécessairement une certitude absolue.

    Il cherche un niveau de confiance suffisant.

    Ce fonctionnement est indispensable dans un environnement dynamique. Une analyse interminable empêcherait toute prise de décision.

    Mais le danger apparaît lorsque le seuil de confiance est atteint trop tôt.

    Quand ces raccourcis deviennent-ils dangereux ?

    Un raccourci cognitif devient dangereux lorsqu’il remplace la vérification plutôt que de la faciliter.

    Le conducteur ne se contente plus d’utiliser son expérience pour orienter son attention.

    Il utilise son expérience comme preuve que la situation est sécuritaire.

    Il ne pense plus :

    « Cette intersection est habituellement calme, mais je vais vérifier. »

    Il pense implicitement :

    « Cette intersection est calme. »

    La nuance semble faible, mais elle est fondamentale.

    Dans le premier cas, l’expérience guide l’observation.

    Dans le second, elle la remplace.

    Les raccourcis deviennent également risqués lorsque la situation change plus vite que nos habitudes.

    Un conducteur peut avoir répété une procédure pendant des années dans un environnement relativement stable. L’arrivée d’une nouvelle voie cyclable, d’un système d’aide à la conduite, d’un changement de signalisation ou d’une circulation plus complexe peut rendre certaines anciennes habitudes incomplètes.

    Le cerveau continue pourtant de préférer la procédure connue.

    Elle demande moins d’effort.

    Elle semble naturelle.

    Elle a souvent fonctionné auparavant.

    C’est précisément ce qui la rend difficile à remettre en question.

    Le danger de la familiarité

    La familiarité réduit souvent la perception du risque.

    Plus un trajet est connu, moins le cerveau estime nécessaire de l’analyser en profondeur.

    Il reconnaît les lieux, anticipe les mouvements habituels et automatise une partie de la conduite.

    Cette économie est généralement utile.

    Cependant, un environnement familier n’est jamais parfaitement identique d’un passage à l’autre.

    La route peut être la même, mais les usagers changent.

    La visibilité change.

    La température change.

    L’état de la chaussée change.

    Les intentions des autres conducteurs changent.

    Le cerveau peut alors traiter une situation nouvelle comme la répétition d’une situation ancienne.

    L’erreur ne vient pas nécessairement d’un manque de connaissance.

    Elle peut venir d’un excès de confiance dans la régularité du monde.

    Quand l’économie cognitive devient-elle indispensable ?

    Il serait impossible de conduire sans automatisation ni raccourcis.

    Un conducteur débutant doit consacrer une grande partie de son attention à la coordination du véhicule. Il pense à son positionnement, à sa vitesse, à ses commandes, à ses vérifications et à la compréhension de la circulation.

    Chaque tâche exige un effort important.

    Avec l’expérience, certaines opérations deviennent plus fluides.

    Cette automatisation permet au conducteur de déplacer son attention vers des enjeux plus complexes : prévoir un conflit, détecter une anomalie, comprendre une intention ou ajuster sa marge de sécurité.

    L’économie cognitive devient donc indispensable lorsqu’elle libère de l’attention pour mieux comprendre la situation.

    Elle devient problématique lorsqu’elle sert à ne plus regarder.

    Le bon automatisme ne supprime pas l’observation.

    Il facilite l’action afin que l’attention puisse être consacrée à ce qui change.

    Tous les automatismes ne se valent pas

    L’objectif de l’apprentissage ne devrait pas seulement être de créer des automatismes.

    Il devrait être de créer de bons automatismes.

    Un conducteur peut automatiser le fait de regarder son angle mort avant un déplacement latéral.

    Il peut aussi automatiser le fait de tourner la tête sans réellement analyser ce qu’il voit.

    Dans les deux cas, le mouvement peut sembler identique.

    Mais le processus cognitif ne l’est pas.

    Dans le premier cas, la vérification cherche une information.

    Dans le second, elle reproduit une procédure.

    Un automatisme sécuritaire doit donc conserver une fonction.

    Il ne suffit pas d’exécuter un geste.

    Il faut comprendre ce que ce geste doit permettre de détecter.

    Apprendre à économiser son attention intelligemment

    L’objectif n’est pas de demander au conducteur d’analyser consciemment chaque détail en permanence.

    Cela augmenterait inutilement sa charge mentale et pourrait même nuire à sa capacité de réaction.

    Il s’agit plutôt de développer une économie cognitive adaptée.

    Certaines tâches peuvent être automatisées.

    D’autres doivent demeurer sensibles au contexte.

    Un conducteur expérimenté ne devrait pas tout surveiller avec la même intensité.

    Il devrait savoir où diriger ses ressources mentales.

    À l’approche d’une intersection, la présence d’un véhicule masqué, d’un piéton hésitant ou d’une visibilité réduite devrait interrompre la routine habituelle.

    Le cerveau devrait alors accepter de dépenser davantage d’énergie.

    Autrement dit, la compétence ne consiste pas à rester constamment en état d’alerte maximale.

    Elle consiste à reconnaître les moments où l’économie cognitive doit temporairement cesser.

    Le rôle de la formation

    La formation à la conduite devrait aider l’apprenti à distinguer trois éléments :

    ce qui peut être automatisé;

    ce qui doit continuer d’être vérifié;

    et ce qui devrait provoquer une augmentation immédiate de l’attention.

    Il ne suffit pas d’enseigner une procédure.

    Il faut également enseigner les conditions dans lesquelles cette procédure demeure valable.

    L’apprenti devrait pouvoir comprendre pourquoi il regarde, ce qu’il cherche et quels indices devraient l’amener à ralentir, à vérifier davantage ou à modifier sa décision.

    Cette compréhension favorise une automatisation plus souple.

    La procédure n’est plus une règle rigide.

    Elle devient une structure qui s’adapte à la réalité.

    Une intelligence qui sait quand ralentir

    Le cerveau cherche naturellement à économiser son énergie.

    Ce fonctionnement n’est ni une faiblesse ni un défaut.

    Il est l’une des conditions de notre efficacité.

    Grâce à lui, nous pouvons reconnaître rapidement une situation, automatiser des gestes et prendre des décisions dans un environnement complexe.

    Mais cette efficacité a un prix.

    Plus une réponse devient facile, plus elle risque d’être déclenchée sans remise en question.

    L’enjeu n’est donc pas d’éliminer les raccourcis cognitifs.

    Il est d’apprendre à les surveiller.

    Un conducteur compétent n’est pas celui qui analyse tout consciemment.

    C’est celui qui sait ce qu’il peut laisser à ses automatismes… et ce qu’il doit continuer à regarder comme si c’était la première fois.

    Car sur la route, l’économie cognitive devient dangereuse au moment précis où le cerveau décide qu’il n’est plus nécessaire de vérifier.

    Références et sources

    Le concept d’« économie cognitive » utilisé dans cet article ne correspond pas à une théorie scientifique unique. Il rassemble plusieurs champs de recherche portant notamment sur les limites de l’attention, l’effort mental, l’automatisation, les heuristiques, la familiarité et la prise de décision.

    Attention, effort mental et contrôle cognitif

    Kahneman, D. (1973). Attention and Effort. Prentice-Hall.

    Cet ouvrage fondateur présente l’attention comme une capacité limitée devant être répartie entre différentes activités. Il permet de comprendre pourquoi certaines tâches deviennent plus difficiles lorsqu’elles doivent être réalisées simultanément et pourquoi l’être humain cherche à réduire l’effort consacré aux opérations familières.

    Botvinick, M. M., & Braver, T. S. (2015). Motivation and cognitive control: From behavior to neural mechanism. Annual Review of Psychology, 66, 83–113.

    DOI : 10.1146/annurev-psych-010814-015044

    Les auteurs examinent les liens entre motivation, coût de l’effort et contrôle cognitif. Le recours à un traitement mental plus exigeant dépend notamment de la valeur attendue de cet effort.

    Boksem, M. A. S., & Tops, M. (2008). Mental fatigue: Costs and benefits. Brain Research Reviews, 59(1), 125–139.

    DOI : 10.1016/j.brainresrev.2008.07.001

    Cet article propose que la fatigue mentale soit liée à une évaluation continue des efforts nécessaires, des récompenses attendues et des risques associés à la poursuite d’une activité.

    Raccourcis mentaux, jugements et décisions

    Tversky, A., & Kahneman, D. (1974). Judgment under uncertainty: Heuristics and biases. Science, 185(4157), 1124–1131.

    DOI : 10.1126/science.185.4157.1124

    Cette publication fondamentale décrit plusieurs heuristiques utilisées pour porter rapidement un jugement dans l’incertitude. Ces raccourcis sont souvent utiles, mais peuvent aussi produire des erreurs systématiques.

    Gigerenzer, G., & Gaissmaier, W. (2011). Heuristic decision making. Annual Review of Psychology, 62, 451–482.

    DOI : 10.1146/annurev-psych-120709-145346

    Les auteurs rappellent qu’une heuristique n’est pas nécessairement une mauvaise manière de réfléchir. Dans certains environnements, une règle simple peut conduire à une décision plus rapide et parfois plus adaptée qu’une analyse excessivement complexe.

    Kahneman, D. (2011). Thinking, Fast and Slow. Farrar, Straus and Giroux.

    Cet ouvrage de vulgarisation présente la distinction entre des processus rapides, intuitifs et automatiques, et des processus plus lents, contrôlés et exigeants. Cette distinction constitue une porte d’entrée utile pour comprendre les avantages et les limites des raccourcis cognitifs.

    Automatisation et apprentissage

    Schneider, W., & Shiffrin, R. M. (1977). Controlled and automatic human information processing: I. Detection, search, and attention. Psychological Review, 84(1), 1–66.

    DOI : 10.1037/0033-295X.84.1.1

    Cette étude classique distingue les traitements contrôlés, qui demandent de l’attention, des traitements automatiques, qui peuvent être exécutés plus rapidement et avec moins de contrôle conscient.

    Shiffrin, R. M., & Schneider, W. (1977). Controlled and automatic human information processing: II. Perceptual learning, automatic attending, and a general theory. Psychological Review, 84(2), 127–190.

    DOI : 10.1037/0033-295X.84.2.127

    Les auteurs montrent comment la pratique peut transformer progressivement certaines opérations contrôlées en processus plus automatiques. Cette automatisation libère des ressources attentionnelles, mais peut aussi rendre une réponse habituelle plus difficile à interrompre.

    Moors, A. (2016). Automaticity: Componential, causal, and mechanistic explanations. Annual Review of Psychology, 67, 263–287.

    DOI : 10.1146/annurev-psych-122414-033550

    Cette synthèse souligne que l’automaticité ne constitue pas un phénomène unique. Une action peut être rapide, peu consciente ou peu exigeante sans être totalement indépendante des objectifs, du contexte et de l’attention.

    Attention visuelle, familiarité et conduite

    Young, A. H., Chapman, P., & Crundall, D. (2018). The real-world effects of route repetition on visual attention in active commuting drivers. Transportation Research Part F: Traffic Psychology and Behaviour, 57, 136–145.

    Cette étude menée en situation réelle montre que la répétition d’un trajet peut modifier la façon dont les conducteurs répartissent leur attention visuelle. La familiarité était notamment associée à une diminution du temps consacré à certains éléments de la route pertinents pour la sécurité.

    Castro, C., Padilla, J. L., Doncel, P., García-Fernández, P., Ventsislavova, P., Eisman, E., & Crundall, D. (2019). How are distractibility and hazard prediction in driving related? Role of driving experience as a moderating factor. Applied Ergonomics, 81, 102886.

    DOI : 10.1016/j.apergo.2019.102886

    Les résultats indiquent que l’expérience de conduite peut améliorer la prédiction des dangers et atténuer certains effets négatifs de la distraction. Ils montrent toutefois que les conducteurs ne sont pas tous également capables d’utiliser leur expérience pour anticiper efficacement.

    Stapel, J., Mullakkal-Babu, F. A., & Happee, R. (2019). Automated driving reduces perceived workload, but monitoring causes higher cognitive load than manual driving. Transportation Research Part F: Traffic Psychology and Behaviour, 60, 590–605.

    Cette étude illustre une distinction importante entre la charge de travail ressentie et les ressources cognitives réellement mobilisées. Un conducteur peut avoir l’impression qu’une tâche est facile tout en demeurant soumis à des exigences attentionnelles importantes.

    Apprentissage moteur et construction de bons automatismes

    Wulf, G., Shea, C., & Lewthwaite, R. (2010). Motor skill learning and performance: A review of influential factors. Medical Education, 44(1), 75–84.

    DOI : 10.1111/j.1365-2923.2009.03421.x

    Cette synthèse examine plusieurs conditions favorisant l’apprentissage moteur, notamment la pratique, l’attention, l’observation et la rétroaction. Elle aide à comprendre comment une procédure peut devenir plus fluide sans perdre sa fonction.

    Wulf, G., & Lewthwaite, R. (2016). Optimizing performance through intrinsic motivation and attention for learning: The OPTIMAL theory of motor learning. Psychonomic Bulletin & Review, 23, 1382–1414.

    DOI : 10.3758/s13423-015-0999-9

    La théorie OPTIMAL décrit comment l’attention, la motivation et le sentiment d’autonomie peuvent favoriser l’apprentissage et rendre l’exécution d’une habileté plus efficace.

    Pour résumer

    Les travaux scientifiques convergent vers une idée centrale : l’être humain ne peut pas analyser consciemment toute l’information disponible.

    Il doit sélectionner, automatiser, catégoriser et anticiper.

    Ces mécanismes sont indispensables à une conduite fluide. Ils deviennent toutefois dangereux lorsque la familiarité remplace l’observation, lorsqu’une attente empêche de détecter une anomalie ou lorsqu’une procédure automatisée continue d’être appliquée malgré un changement de contexte.

    L’enjeu pédagogique n’est donc pas d’éliminer les raccourcis cognitifs, mais d’apprendre au conducteur à reconnaître les situations dans lesquelles ils ne suffisent plus.


    Nous sommes tous responsables de notre conduite parce que la route, elle, ne pardonne pas l’ignorance !

    Si tu conduis aujourd’hui, c’est parce que d’autres ont payé le prix hier !

    Les systèmes ne sont pas violents par intention, mais par inertie !

    Observer. Comprendre. Transmettre.