
Catégorie : Jugement et prise de décision

Cette catégorie regroupe les publications qui explorent la manière dont les conducteurs analysent une situation, évaluent les risques et prennent des décisions dans un environnement routier complexe et changeant.

La conduite automobile ne repose pas uniquement sur la connaissance des règles. Elle mobilise également le jugement, l’anticipation, l’évaluation des risques, la gestion de l’incertitude et la capacité d’adapter ses comportements aux circonstances.

Les articles de cette section abordent notamment la prise de risque, le principe de précaution, l’excès de confiance, la perception du danger, les marges de sécurité et les différents facteurs qui peuvent influencer la qualité des décisions prises au volant.

L’objectif est de mieux comprendre comment se construisent les décisions en conduite afin de favoriser des comportements plus sécuritaires et une meilleure gestion des situations imprévues.

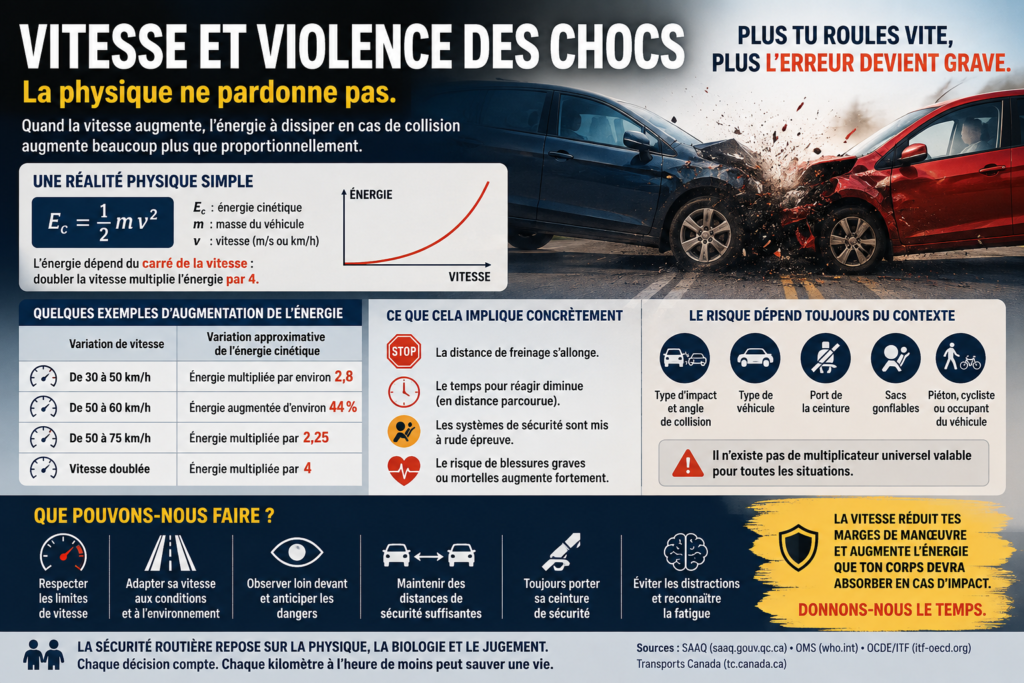
  • Vitesse et gravité des collisions : ce que la physique permet réellement d’affirmer

    La vitesse influence à la fois la possibilité d’éviter une collision et la gravité de ses conséquences. Cette relation ne repose pas sur une opinion ni sur une formule destinée à provoquer une réaction émotive. Elle s’explique d’abord par les lois de la physique, puis par les limites du corps humain et des systèmes de protection.

    Lorsque la vitesse augmente, le véhicule parcourt davantage de distance pendant le temps nécessaire pour percevoir un danger et y réagir. La distance nécessaire pour freiner augmente également. Si une collision devient inévitable, l’énergie à dissiper est plus importante.

    Une vitesse plus élevée ne rend pas automatiquement chaque collision mortelle. Les conséquences dépendent de nombreux facteurs. Elle réduit toutefois les possibilités d’éviter l’impact et augmente généralement le risque de blessures graves ou mortelles.

    Une réalité physique fondamentale

    L’énergie cinétique correspond à l’énergie que possède un objet en mouvement. Pour un véhicule, elle peut être représentée par la formule suivante :

    Ec = ½ mv2

    Dans cette formule :

    • Ec représente l’énergie cinétique;
    • m représente la masse du véhicule;
    • v représente sa vitesse.

    La vitesse est élevée au carré. Cela signifie que, pour un même véhicule, l’énergie cinétique n’augmente pas simplement dans la même proportion que la vitesse.

    Lorsque la vitesse double, l’énergie cinétique est multipliée par quatre. Lorsque la vitesse augmente de 20 %, l’énergie augmente d’environ 44 %. Une variation qui peut sembler relativement faible sur l’indicateur de vitesse peut donc représenter une différence importante au moment d’un impact.

    Variation de vitesseVariation approximative de l’énergie cinétique
    De 30 à 50 km/hÉnergie multipliée par environ 2,8
    De 50 à 60 km/hÉnergie augmentée d’environ 44 %
    De 50 à 75 km/hÉnergie multipliée par 2,25
    Vitesse doubléeÉnergie multipliée par 4

    Ces comparaisons concernent l’énergie cinétique du véhicule avant la collision. Elles ne permettent pas, à elles seules, de calculer les blessures d’une personne ni d’affirmer que la violence ressentie sera multipliée exactement dans la même proportion.

    Où va l’énergie pendant une collision?

    Lorsqu’un véhicule entre en collision, son énergie ne disparaît pas. Elle est transformée et répartie entre différents éléments.

    Une partie peut être absorbée par :

    • la déformation de la carrosserie;
    • les zones de déformation programmée;
    • le déplacement ou la déformation de l’objet percuté;
    • les systèmes de retenue, comme la ceinture de sécurité;
    • les sacs gonflables;
    • les sièges et les appuie-têtes;
    • le mouvement et les tissus du corps humain.

    Les véhicules modernes sont conçus pour gérer une partie de cette énergie. Les zones de déformation contribuent notamment à prolonger la durée de la décélération et à réduire les forces transmises directement à l’habitacle. Les ceintures et les sacs gonflables cherchent à ralentir le déplacement des occupants et à répartir les contraintes sur des parties du corps capables de mieux les supporter.

    Ces dispositifs réduisent le risque de blessures, mais ils ne rendent pas les occupants invulnérables. Leur efficacité dépend notamment de la configuration de la collision, de la vitesse, de l’utilisation correcte de la ceinture, de la position des occupants et de la conception du véhicule.

    Le véhicule peut se déformer, mais le corps humain demeure vulnérable

    Le corps humain tolère seulement une certaine quantité de décélération, de compression, d’étirement et de mouvement interne.

    Lors d’un arrêt brutal, les organes internes peuvent continuer leur mouvement même lorsque le corps est retenu par la ceinture. Le cerveau peut se déplacer à l’intérieur du crâne. La cage thoracique, la colonne vertébrale, les vaisseaux sanguins et les organes peuvent subir des contraintes importantes.

    La gravité d’une blessure dépend cependant de plusieurs variables :

    • la rapidité de la décélération;
    • la direction des forces;
    • la durée de l’impact;
    • la région du corps exposée;
    • l’âge et la fragilité physique de la personne;
    • la présence et l’utilisation des systèmes de retenue;
    • l’intrusion de certaines parties du véhicule dans l’habitacle;
    • les impacts secondaires à l’intérieur ou à l’extérieur du véhicule.

    Il n’existe donc pas une vitesse unique à partir de laquelle toute personne subirait nécessairement une blessure précise. La tolérance humaine varie, et deux collisions survenant à une vitesse apparemment semblable peuvent produire des conséquences très différentes.

    Vitesse affichée et vitesse réelle au moment de l’impact

    La vitesse à laquelle un véhicule circulait avant le danger n’est pas nécessairement celle à laquelle il percute un obstacle.

    Un freinage effectué suffisamment tôt peut :

    • permettre d’éviter complètement la collision;
    • réduire la vitesse avant l’impact;
    • transformer une collision grave en événement moins dommageable;
    • laisser davantage de temps aux autres personnes pour réagir.

    Une réduction de quelques kilomètres à l’heure avant l’impact peut donc être importante. Elle diminue l’énergie qui devra être absorbée par le véhicule, l’objet percuté et les personnes concernées.

    Cette distinction est essentielle : la vitesse agit avant la collision en modifiant les possibilités d’évitement, puis pendant la collision en influençant l’énergie à dissiper.

    La distance parcourue pendant la réaction

    Le temps de réaction ne disparaît pas parce qu’une personne est expérimentée. Avant de freiner, elle doit généralement :

    1. détecter une information;
    2. comprendre qu’elle représente un danger;
    3. choisir une réponse;
    4. commencer à exécuter cette réponse.

    La vitesse ne raccourcit pas nécessairement ce processus physiologique. Elle augmente toutefois la distance parcourue pendant qu’il se déroule.

    À titre d’illustration, pendant une seconde, un véhicule parcourt approximativement :

    • 8,3 mètres à 30 km/h;
    • 13,9 mètres à 50 km/h;
    • 16,7 mètres à 60 km/h;
    • 27,8 mètres à 100 km/h.

    Ces distances sont parcourues avant même de tenir compte de la distance de freinage. La fatigue, la distraction, l’alcool, certaines substances, le stress ou une situation difficile à interpréter peuvent également retarder la réponse.

    La distance de freinage augmente rapidement

    Dans un modèle physique simplifié, la distance de freinage augmente approximativement avec le carré de la vitesse lorsque les autres conditions demeurent comparables.

    Cela signifie que doubler la vitesse peut nécessiter environ quatre fois plus de distance pour freiner. Dans la réalité, le résultat dépend toutefois de nombreux facteurs :

    • l’adhérence de la chaussée;
    • la pluie, la neige, la glace ou les débris;
    • l’état et la pression des pneus;
    • le fonctionnement des freins;
    • la pente de la route;
    • la masse et le chargement du véhicule;
    • l’efficacité des systèmes d’aide au freinage;
    • la manière dont la personne applique les freins.

    Il faut également distinguer la distance de freinage de la distance d’arrêt. La distance d’arrêt comprend la distance parcourue pendant la perception et la réaction, à laquelle s’ajoute la distance nécessaire pour immobiliser le véhicule.

    La vitesse modifie aussi les possibilités d’évitement

    Freiner n’est pas la seule réaction possible devant un danger. Une personne peut parfois devoir modifier sa trajectoire, ralentir progressivement, laisser passer un autre usager ou combiner plusieurs actions.

    Lorsque la vitesse est plus élevée :

    • les événements se rapprochent plus rapidement;
    • le temps disponible pour analyser la situation diminue;
    • la distance nécessaire pour effectuer une manœuvre augmente;
    • les changements de direction peuvent déstabiliser davantage le véhicule;
    • une erreur d’évaluation devient plus difficile à corriger.

    Une vitesse adaptée conserve donc davantage de solutions. Elle ne garantit pas que chaque collision sera évitée, mais elle peut empêcher une situation ordinaire de devenir une urgence impossible à maîtriser.

    Pourquoi le contexte de la collision demeure déterminant

    La vitesse est un facteur majeur, mais elle n’agit jamais seule. La gravité d’une collision dépend notamment :

    • du type d’impact : frontal, latéral, arrière, renversement ou sortie de route;
    • de l’angle de la collision;
    • de la différence de masse entre les véhicules;
    • de la rigidité des objets impliqués;
    • de l’intrusion dans l’habitacle;
    • de la compatibilité entre les structures des véhicules;
    • du port de la ceinture;
    • de la présence et du fonctionnement des sacs gonflables;
    • de la position des occupants;
    • de la présence d’une personne piétonne, cycliste ou motocycliste.

    Une collision contre une barrière rigide ne produit pas les mêmes effets qu’une collision avec un véhicule qui se déplace. Un impact latéral ne laisse généralement pas la même zone de déformation qu’un impact frontal. Une personne piétonne ou cycliste ne bénéficie pas d’un habitacle, d’une ceinture ni d’une structure conçue pour absorber l’énergie.

    C’est pourquoi il n’existe pas de multiplicateur universel permettant d’affirmer qu’une augmentation donnée de vitesse multipliera toujours les blessures par un nombre précis.

    Les usagers vulnérables disposent de très peu de protection

    Les personnes à pied, à vélo ou à motocyclette sont directement exposées lors d’une collision. Pour elles, une partie importante de l’énergie peut être transmise au corps, puis un second impact peut survenir contre la chaussée ou un autre objet.

    Les études ne produisent pas toutes exactement les mêmes probabilités de blessures ou de décès. Elles convergent toutefois sur un point : lorsque la vitesse d’impact augmente, le risque de blessures graves ou mortelles augmente rapidement pour les usagers vulnérables.

    L’âge, la condition physique, la forme du véhicule, la région du corps frappée et les circonstances de la chute peuvent modifier les conséquences. Une vitesse réduite demeure néanmoins l’un des principaux moyens de diminuer le risque dans les secteurs où les véhicules côtoient de nombreuses personnes à pied ou à vélo.

    Les technologies de sécurité ne remplacent pas une vitesse adaptée

    Certains véhicules disposent de systèmes capables d’alerter le conducteur, de préparer les freins ou de déclencher un freinage d’urgence automatique.

    Ces technologies peuvent éviter certaines collisions ou en réduire la gravité. Elles possèdent toutefois des limites. Leur fonctionnement peut être influencé par :

    • les conditions météorologiques;
    • la visibilité des marquages;
    • la propreté ou l’obstruction des capteurs;
    • la nature et la trajectoire de l’obstacle;
    • la vitesse du véhicule;
    • les limites propres à chaque système.

    Un dispositif d’aide à la conduite ne garantit donc pas qu’un danger sera détecté ni qu’un véhicule pourra s’immobiliser à temps. Il complète l’attention et le jugement du conducteur; il ne les remplace pas.

    Respecter la limite ne suffit pas toujours

    La limite affichée représente une vitesse maximale légale dans des conditions favorables. Elle ne constitue pas une obligation de circuler exactement à cette vitesse.

    Il peut être nécessaire de ralentir davantage lorsque :

    • la visibilité est réduite;
    • la chaussée est glissante ou endommagée;
    • des enfants, des piétons ou des cyclistes sont présents;
    • la circulation est dense;
    • une intersection est difficile à lire;
    • un véhicule masque une partie de l’environnement;
    • la personne qui conduit est fatiguée ou moins disponible;
    • une situation inhabituelle se développe.

    Adapter sa vitesse signifie choisir une vitesse qui permet de conserver du temps, de l’espace et des possibilités d’action. Le nombre inscrit sur le panneau demeure important, mais la lecture du contexte l’est tout autant.

    Pour les apprentis conducteurs

    Un apprenti peut parfois associer le respect des limites à une simple obligation administrative ou à la crainte de recevoir une sanction. L’apprentissage gagne toutefois à dépasser cette logique.

    Comprendre la vitesse, c’est comprendre que :

    • quelques kilomètres à l’heure modifient la distance parcourue pendant la réaction;
    • une vitesse initiale plus faible peut permettre d’éviter complètement une collision;
    • chaque réduction de vitesse avant l’impact diminue l’énergie à dissiper;
    • une marge de sécurité permet de corriger une décision imparfaite;
    • le conducteur doit adapter sa vitesse avant que la situation devienne critique.

    La question utile n’est donc pas seulement : « Ai-je le droit de rouler à cette vitesse? »

    Elle devrait également être : « Cette vitesse me permet-elle encore de comprendre ce qui se passe et d’intervenir à temps? »

    Pour les parents accompagnateurs et les professionnels

    Les explications fondées uniquement sur la peur peuvent produire une réaction immédiate, mais elles n’assurent pas nécessairement une compréhension durable.

    Une approche pédagogique peut plutôt amener l’apprenti à observer les conséquences concrètes de la vitesse :

    • comparer les distances d’arrêt dans différents contextes;
    • repérer plus tôt les endroits où un danger pourrait apparaître;
    • ralentir avant une courbe, une intersection ou un passage pour piétons;
    • constater la différence de charge de travail entre une vitesse adaptée et une vitesse excessive;
    • expliquer ce qui deviendrait impossible à corriger si la vitesse augmentait.

    L’objectif n’est pas de convaincre l’apprenti que toute vitesse est dangereuse. Il s’agit de lui apprendre que la vitesse doit demeurer compatible avec l’environnement, ses capacités et les marges de sécurité disponibles.

    Une responsabilité partagée

    La gestion de la vitesse ne repose pas uniquement sur les décisions individuelles.

    Elle dépend également :

    • des limites établies par les autorités;
    • de la conception des routes et des intersections;
    • de la présence de mesures d’apaisement de la circulation;
    • de l’entretien de la chaussée;
    • de la conception et de la sécurité des véhicules;
    • de la formation des conducteurs;
    • de la surveillance et de l’application des règles;
    • des normes sociales entourant la vitesse.

    L’approche du système sûr reconnaît que les personnes peuvent commettre des erreurs et que le corps humain possède une tolérance limitée aux forces d’une collision. Le système routier doit donc chercher à prévenir les erreurs, mais aussi à empêcher qu’une erreur prévisible entraîne la mort ou une blessure grave.

    Que savons-nous?

    • L’énergie cinétique augmente avec le carré de la vitesse.
    • Une vitesse plus élevée augmente la distance parcourue pendant la réaction.
    • La distance de freinage augmente rapidement avec la vitesse.
    • Une vitesse initiale plus faible peut permettre d’éviter un impact ou d’en réduire la gravité.
    • Les systèmes de protection diminuent le risque, mais ne peuvent pas éliminer les limites physiques et biologiques.
    • La gravité réelle dépend de la configuration de chaque collision.

    Pourquoi est-ce important?

    Parce que la vitesse transforme les conséquences d’une erreur. Une distraction momentanée, une mauvaise estimation ou un événement imprévisible peuvent parfois être corrigés lorsque suffisamment de temps et d’espace demeurent disponibles.

    Lorsque la vitesse augmente, ces marges diminuent. La même erreur peut alors produire des conséquences beaucoup plus graves.

    Que pouvons-nous faire?

    • respecter les limites de vitesse;
    • ralentir davantage lorsque les conditions l’exigent;
    • observer loin devant afin d’intervenir plus tôt;
    • maintenir des distances de sécurité suffisantes;
    • éviter les distractions et reconnaître la fatigue;
    • porter correctement la ceinture de sécurité;
    • ne pas dépendre entièrement des technologies d’assistance;
    • concevoir des environnements routiers compatibles avec la présence d’usagers vulnérables.

    Conclusion

    La vitesse ne provoque pas chaque collision et ne permet pas, à elle seule, d’en prévoir exactement les conséquences. Elle détermine cependant une partie importante du temps disponible, de la distance nécessaire pour s’arrêter et de l’énergie qui devra être dissipée si un impact survient.

    Rouler plus lentement ne supprime pas le risque. Cela peut toutefois laisser davantage de possibilités pour observer, décider, freiner, éviter ou réduire la gravité d’une collision.

    La leçon essentielle n’est donc pas seulement que la vitesse augmente la violence des chocs. C’est qu’elle transforme progressivement une situation encore maîtrisable en une situation où la physique laisse de moins en moins de place au jugement humain.

    Références et sources

    Avis méthodologique : Les exemples numériques présentés dans cet article illustrent les relations physiques entre la masse, la vitesse et l’énergie cinétique. Ils ne permettent pas de prévoir les blessures d’une personne ni les conséquences précises d’une collision. Celles-ci dépendent de la configuration de l’impact, des personnes et véhicules impliqués, des dispositifs de protection et de nombreux autres facteurs.


    Nous sommes tous responsables de notre conduite parce que la route, elle, ne pardonne pas l’ignorance !

    Si tu conduis aujourd’hui, c’est parce que d’autres ont payé le prix hier !

    Les systèmes ne sont pas violents par intention, mais par inertie !

    Observer. Comprendre. Transmettre.
  • Conduire pour les autres sans prétendre prédire l’avenir

    Ce texte est inspiré des réflexions de nos participants lors de la publication de présentation de la page de l’Observatoire de la conduite.

    Anticiper sans deviner

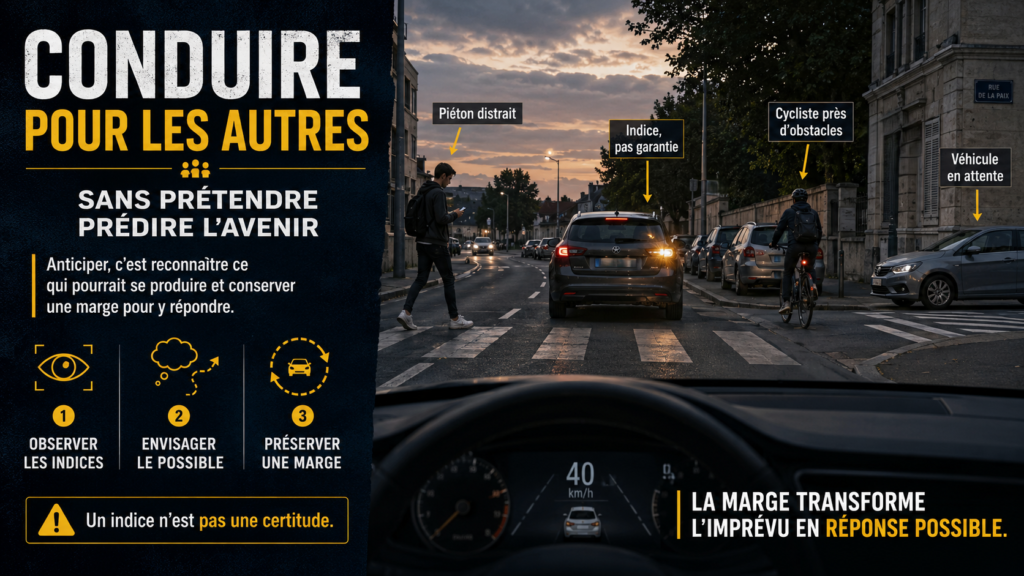
    La conduite préventive invite souvent le conducteur à « conduire pour les autres ».

    Cette expression peut toutefois être mal comprise. Elle ne signifie pas que le conducteur doit deviner avec certitude ce que chaque usager fera dans les prochaines secondes. Elle ne signifie pas non plus qu’il doit devenir responsable de toutes les erreurs commises autour de lui.

    Conduire pour les autres consiste plutôt à reconnaître une réalité simple : les comportements humains peuvent varier et certaines erreurs demeurent possibles.

    Un véhicule peut ralentir plus tôt que prévu. Un piéton peut hésiter. Un cycliste peut contourner un obstacle. Un conducteur peut oublier son clignotant, mal évaluer une distance ou ne pas nous avoir vu.

    Le conducteur préventif ne prétend pas connaître l’avenir. Il conserve suffisamment de temps, d’espace et de visibilité pour s’adapter lorsque la situation évolue autrement que prévu.

    La distinction est importante :

    Prédire, c’est croire que l’on sait ce qui va se produire.

    Anticiper, c’est reconnaître ce qui pourrait se produire et préserver une marge pour y répondre.

    La route n’est pas un scénario écrit à l’avance

    Lorsqu’un conducteur observe l’environnement, il construit continuellement une représentation de la situation.

    Il évalue notamment :

    • la vitesse des véhicules;
    • leur position dans les voies;
    • les espaces disponibles;
    • la signalisation;
    • les mouvements des piétons et des cyclistes;
    • les obstacles visibles;
    • les zones où un danger pourrait apparaître.

    À partir de ces informations, il forme des attentes.

    Il peut s’attendre à ce que :

    • le véhicule devant maintienne sa vitesse;
    • le conducteur à l’arrêt respecte sa priorité;
    • le piéton demeure sur le trottoir;
    • le véhicule qui signale un virage tourne réellement;
    • la voie demeure libre après une courbe;
    • les autres conducteurs respectent la signalisation.

    Ces attentes sont nécessaires. Sans elles, chaque situation serait traitée comme entièrement nouvelle et la conduite deviendrait presque impossible.

    Elles ne constituent toutefois pas des garanties.

    Un clignotant peut avoir été oublié. Un conducteur peut ne pas avoir vu un panneau. Un enfant peut se déplacer brusquement. Un véhicule peut freiner en raison d’un obstacle invisible depuis notre position.

    La conduite préventive consiste donc à utiliser les attentes sans leur accorder une confiance absolue.

    Observer les indices plutôt que lire dans les pensées

    Il est rarement possible de connaître l’intention exacte d’un autre conducteur.

    Un véhicule qui ralentit peut :

    • préparer un virage;
    • chercher une adresse;
    • réagir à un danger;
    • laisser traverser un piéton;
    • être conduit par une personne hésitante;
    • subir un problème mécanique;
    • simplement adapter sa vitesse.

    Le conducteur qui suit n’a pas besoin de déterminer avec certitude laquelle de ces explications est la bonne.

    Il doit plutôt reconnaître les indices qui indiquent que la situation devient moins prévisible :

    • une vitesse instable;
    • une position inhabituelle dans la voie;
    • des freinages répétés;
    • un clignotant activé ou oublié;
    • un regard dirigé vers une entrée;
    • des roues déjà orientées;
    • un véhicule qui s’approche d’une ligne de rive;
    • un usager partiellement masqué.

    Ces indices ne révèlent pas nécessairement ce qui arrivera. Ils indiquent plutôt qu’une adaptation pourrait devenir nécessaire.

    Le rôle des scénarios possibles

    Anticiper consiste souvent à envisager quelques scénarios simples.

    À l’approche d’une intersection, le conducteur peut se demander :

    • Et si le véhicule tournait sans signaler?
    • Et si un piéton apparaissait derrière ce véhicule stationné?
    • Et si le feu changeait avant mon arrivée?
    • Et si le conducteur à l’arrêt ne m’avait pas vu?

    L’objectif n’est pas d’imaginer toutes les catastrophes possibles.

    Une telle démarche pourrait augmenter inutilement la peur, la charge mentale et l’hésitation.

    Il s’agit plutôt de repérer les événements plausibles qui auraient des conséquences importantes et pour lesquels une mesure préventive simple peut être prise.

    Cette mesure peut consister à :

    • relâcher l’accélérateur;
    • augmenter la distance;
    • déplacer le pied vers le frein;
    • améliorer sa position dans la voie;
    • chercher un contact visuel;
    • réduire temporairement sa vitesse;
    • renoncer à une manœuvre.

    Anticiper ne signifie donc pas agir comme si le danger allait nécessairement se produire. Cela signifie se préparer suffisamment pour ne pas être entièrement surpris s’il se produit.

    Les limites de la prédiction humaine

    La conduite est influencée par la perception, l’attention, l’expérience et le jugement.

    Ces capacités sont utiles, mais elles possèdent des limites.

    Un conducteur peut :

    • mal évaluer la vitesse d’un véhicule;
    • croire avoir été vu alors que ce n’est pas le cas;
    • interpréter incorrectement un clignotant;
    • ne pas remarquer un usager masqué;
    • surestimer le temps disponible;
    • s’attendre à un comportement habituel qui ne se produit pas;
    • confondre une possibilité avec une certitude.

    L’expérience peut améliorer la reconnaissance des situations, mais elle ne rend pas le conducteur infaillible.

    Un conducteur expérimenté peut reconnaître rapidement qu’un véhicule risque de changer de voie. Il peut aussi se tromper parce qu’il interprète un mouvement ambigu à partir d’une situation déjà vécue.

    L’anticipation doit donc rester accompagnée d’une certaine humilité :

    « Je crois comprendre ce qui se prépare, mais je conserve une solution si mon interprétation est incorrecte. »

    Conduire pour les autres ne signifie pas excuser toutes les erreurs

    Prévoir qu’un autre usager peut commettre une erreur ne signifie pas que cette erreur devient acceptable.

    Un conducteur demeure responsable de respecter :

    • la signalisation;
    • les règles de priorité;
    • les limites de vitesse;
    • les distances de suivi;
    • les obligations liées aux changements de voie;
    • la sécurité des usagers vulnérables.

    La conduite préventive ne retire pas cette responsabilité.

    Elle ajoute une question :

    « Même si l’autre personne devrait agir correctement, que puis-je faire pour réduire les conséquences si elle ne le fait pas? »

    Cette question ne déplace pas la faute. Elle déplace l’attention vers la prévention.

    Avoir priorité sans renoncer à observer

    Un conducteur peut avoir la priorité de passage et devoir malgré tout observer les autres usagers.

    Le feu peut être vert. Le conducteur peut circuler sur la route prioritaire. Le piéton peut avoir le signal lui permettant de traverser.

    La priorité organise la circulation. Elle ne crée pas une protection physique.

    Avant de s’engager, l’usager peut encore vérifier :

    • si les autres véhicules ralentissent réellement;
    • si un conducteur semble l’avoir vu;
    • si une voie masquée demeure occupée;
    • si un véhicule d’urgence approche;
    • si une manœuvre inhabituelle est en cours.

    Cette vérification ne remet pas en question la règle de priorité. Elle reconnaît simplement qu’une règle peut être mal comprise, ignorée ou appliquée trop tard.

    Le contact visuel : un indice, pas une garantie

    Le contact visuel peut aider à confirmer qu’un autre usager a dirigé son regard vers nous.

    Il peut être particulièrement utile :

    • à une intersection;
    • près d’un passage pour piétons;
    • lorsqu’un véhicule quitte une entrée;
    • à proximité d’un cycliste;
    • dans un stationnement.

    Il ne garantit toutefois pas que la personne nous a correctement détectés ni qu’elle a évalué notre vitesse.

    Un conducteur peut regarder dans notre direction sans nous reconnaître comme un danger. Il peut également nous voir et mal estimer le temps disponible pour agir.

    Le contact visuel doit donc être combiné avec d’autres indices :

    • la vitesse du véhicule;
    • son ralentissement réel;
    • la position de ses roues;
    • sa trajectoire;
    • l’espace disponible;
    • la possibilité de s’arrêter.

    Le clignotant : une information à intégrer avec prudence

    Un clignotant communique une intention. Il ne garantit pas que la manœuvre sera réalisée immédiatement ni à l’endroit attendu.

    Un conducteur peut :

    • avoir oublié son signal;
    • l’avoir activé trop tôt;
    • changer d’idée;
    • tourner à une entrée plus éloignée;
    • ne pas effectuer la manœuvre annoncée.

    Le conducteur qui observe ce signal peut l’utiliser pour anticiper, mais il devrait attendre des indices cohérents avant d’agir.

    Par exemple, avant de s’engager devant un véhicule qui signale un virage, il peut vérifier si ce véhicule :

    • ralentit réellement;
    • se place pour tourner;
    • oriente ses roues;
    • commence effectivement la manœuvre.

    Conduire pour les autres signifie ici ne pas fonder toute sa décision sur un seul signal.

    Lire la position du véhicule

    La position d’un véhicule dans sa voie peut fournir des indices importants.

    Un véhicule qui se rapproche de la ligne de gauche peut préparer :

    • un dépassement;
    • un virage;
    • un changement de voie;
    • un contournement;
    • une correction de trajectoire.

    Il peut aussi simplement manquer de précision dans le maintien de sa voie.

    Le conducteur voisin ne peut pas connaître immédiatement l’explication. Il peut toutefois éviter de demeurer dans l’angle mort, augmenter légèrement sa distance ou attendre avant de dépasser.

    Une bonne anticipation repose moins sur la certitude de l’intention que sur la reconnaissance d’une trajectoire susceptible de produire un conflit.

    Observer les roues

    À faible vitesse, l’orientation des roues peut parfois révéler le début d’une manœuvre avant que le déplacement complet du véhicule soit visible.

    Ce repère peut être utile :

    • dans un stationnement;
    • à une intersection;
    • près d’un véhicule stationné;
    • dans une entrée privée;
    • lorsqu’un véhicule attend pour tourner.

    L’orientation des roues ne constitue pas une certitude. Le conducteur peut les redresser, hésiter ou demeurer immobile.

    Elle ajoute néanmoins une information à l’ensemble des indices disponibles.

    Les véhicules stationnés cachent parfois davantage qu’un véhicule

    Un véhicule stationné peut masquer :

    • un enfant;
    • un piéton;
    • un cycliste;
    • une entrée;
    • un animal;
    • une portière qui s’ouvrira;
    • un véhicule qui quittera son espace.

    Le conducteur ne peut pas prédire exactement ce qui se trouve derrière chaque obstacle visuel.

    Il peut toutefois reconnaître que la visibilité est limitée et adapter sa conduite.

    Cette adaptation peut inclure :

    • une réduction de vitesse;
    • un déplacement sécuritaire dans la voie;
    • une attention portée aux roues et aux occupants;
    • la recherche d’un mouvement sous ou autour du véhicule;
    • une préparation à freiner.

    La prudence ne consiste pas à supposer qu’un enfant surgira derrière chaque voiture. Elle consiste à ne pas conduire comme si cela était impossible.

    Les enfants : des comportements moins prévisibles

    Les enfants peuvent avoir davantage de difficulté à évaluer la vitesse, la distance et le temps nécessaire pour traverser.

    Ils peuvent aussi :

    • se concentrer sur un jeu;
    • suivre un ballon;
    • courir derrière une autre personne;
    • changer brusquement de direction;
    • ne pas connaître les règles;
    • croire qu’un conducteur les a vus.

    Le conducteur ne doit pas essayer de deviner exactement ce que fera chaque enfant.

    Il doit plutôt augmenter sa marge lorsque des enfants se trouvent près de la chaussée.

    Cette marge peut comprendre une vitesse plus faible, une plus grande distance latérale et une préparation à s’immobiliser.

    Les piétons et l’hésitation

    Un piéton peut s’approcher d’un passage sans vouloir traverser immédiatement.

    Il peut également sembler attendre, puis s’engager lorsque le conducteur s’y attend moins.

    Le conducteur peut observer :

    • la direction du regard;
    • l’orientation du corps;
    • le déplacement des pieds;
    • la présence d’un téléphone ou d’écouteurs;
    • les mouvements des autres piétons;
    • la visibilité offerte au piéton.

    Ces indices peuvent aider, mais ils ne permettent pas de lire les intentions avec certitude.

    Lorsque la situation demeure ambiguë, réduire sa vitesse permet de conserver une réponse possible sans imposer au piéton une décision précipitée.

    Les cyclistes et les obstacles invisibles

    Un cycliste peut modifier sa trajectoire pour éviter :

    • un nid-de-poule;
    • une grille;
    • du verre;
    • une portière;
    • un véhicule stationné;
    • une accumulation d’eau ou de neige;
    • un autre usager.

    L’automobiliste ne voit pas nécessairement l’obstacle qui motive le déplacement du cycliste.

    Une marge latérale suffisante permet d’absorber certains écarts sans que chaque mouvement devienne un conflit immédiat.

    Conduire pour le cycliste ne signifie pas prédire sa trajectoire exacte. Cela signifie reconnaître qu’il peut avoir besoin de modifier cette trajectoire.

    Les motocyclettes : vitesse et distance difficiles à évaluer

    La silhouette plus étroite d’une motocyclette peut rendre l’évaluation de sa vitesse et de sa distance plus difficile.

    Un conducteur peut croire disposer de suffisamment de temps pour tourner ou s’engager, alors que la motocyclette est plus proche qu’elle ne le paraît.

    Une vérification supplémentaire peut être utile avant :

    • un virage à gauche;
    • un changement de voie;
    • une sortie d’entrée privée;
    • une traversée d’intersection.

    Il ne s’agit pas de supposer que chaque motocycliste circule rapidement. Il s’agit de reconnaître que l’évaluation visuelle peut être plus difficile et qu’une seconde observation peut réduire l’incertitude.

    Les véhicules lourds et leurs contraintes

    Un véhicule lourd peut avoir besoin de plus d’espace pour :

    • freiner;
    • accélérer;
    • tourner;
    • changer de voie;
    • manœuvrer dans un espace restreint.

    Le conducteur d’une automobile ne peut pas prédire chaque décision du camionneur.

    Il peut toutefois éviter :

    • de s’insérer trop près devant lui;
    • de demeurer dans ses angles morts;
    • de le dépasser par la droite pendant un virage;
    • de supposer qu’il peut ralentir comme une automobile;
    • de lui retirer l’espace nécessaire à une manœuvre.

    Conduire pour un véhicule lourd consiste ici à tenir compte de contraintes physiques différentes, même lorsque celles-ci ne sont pas immédiatement visibles.

    Les conducteurs hésitants

    Un conducteur hésitant peut :

    • ralentir sans raison apparente;
    • retarder une manœuvre;
    • changer d’idée;
    • manquer une sortie;
    • se positionner maladroitement;
    • réagir tardivement à la signalisation.

    Cette hésitation peut être liée à plusieurs facteurs : manque d’expérience, environnement inconnu, signalisation complexe, fatigue, stress ou simple recherche d’une destination.

    Il ne serait pas approprié de poser un diagnostic à partir de quelques mouvements observés.

    Le conducteur qui suit peut néanmoins augmenter sa distance et éviter une manœuvre qui dépendrait d’une réaction parfaitement prévisible de cette personne.

    Les erreurs ne sont pas nécessairement volontaires

    Une fausse manœuvre peut être interprétée comme un manque de respect ou une provocation.

    Elle peut aussi résulter :

    • d’une distraction;
    • d’une mauvaise visibilité;
    • d’une erreur d’orientation;
    • d’une mauvaise estimation;
    • d’une incompréhension de la signalisation;
    • d’une surcharge momentanée;
    • d’une habitude inadéquate.

    Reconnaître cette possibilité peut réduire les réactions émotionnelles.

    Le conducteur n’a pas à excuser la manœuvre. Il peut toutefois éviter d’ajouter une deuxième erreur à la première par un geste de colère, une accélération ou un freinage volontaire.

    Conduire pour les autres, c’est aussi être prévisible

    La prévention ne consiste pas uniquement à observer les erreurs possibles des autres.

    Le conducteur doit aussi faciliter leur compréhension de ses propres actions.

    Il peut notamment :

    • utiliser ses clignotants suffisamment tôt;
    • maintenir une trajectoire stable;
    • éviter les freinages inutiles;
    • adapter progressivement sa vitesse;
    • se positionner clairement avant une manœuvre;
    • respecter les priorités;
    • éviter les changements de voie répétés;
    • conserver des distances raisonnables.

    Plus un conducteur est prévisible, moins les autres doivent deviner ce qu’il fera.

    Conduire pour les autres signifie donc aussi leur fournir de l’information claire et suffisamment de temps pour réagir.

    La marge comme protection contre l’incertitude

    La marge de sécurité peut prendre plusieurs formes :

    • une distance de suivi;
    • un espace latéral;
    • une vitesse adaptée;
    • une bonne visibilité;
    • un temps supplémentaire avant une manœuvre;
    • une possibilité de renoncer;
    • une voie d’évitement.

    Cette marge n’est pas utilisée seulement lorsque quelqu’un commet une erreur.

    Elle permet aussi d’absorber :

    • un freinage plus fort que prévu;
    • un obstacle soudain;
    • une mauvaise compréhension;
    • un problème mécanique;
    • une variation d’adhérence;
    • une réaction plus lente.

    La marge représente la principale différence entre une surprise gérable et une urgence.

    Éviter la suranticipation

    Anticiper ne signifie pas ralentir devant chaque véhicule ou renoncer à chaque manœuvre.

    Une anticipation excessive peut entraîner :

    • des hésitations;
    • des arrêts inutiles;
    • des décisions difficiles à comprendre;
    • une circulation moins fluide;
    • une augmentation de la charge mentale;
    • une perte de confiance.

    Un conducteur qui suppose constamment que les autres enfreindront les règles peut devenir lui-même imprévisible.

    La conduite préventive recherche un équilibre entre confiance et vérification.

    Le conducteur peut généralement s’attendre à ce que les règles soient respectées, tout en demeurant attentif aux indices qui indiquent le contraire.

    Les risques de la méfiance généralisée

    Une prudence mal comprise peut conduire à considérer chaque autre usager comme une menace immédiate.

    Cette vision peut augmenter :

    • la tension;
    • la fatigue;
    • la surveillance excessive;
    • les réactions défensives;
    • les conflits;
    • la difficulté à prendre une décision.

    La prévention ne repose pas sur la méfiance absolue.

    Elle repose sur une confiance conditionnelle :

    « Je m’attends à ce que l’autre respecte les règles, mais je reste capable d’agir si les indices montrent qu’il ne le fera pas. »

    Exemple concret : une intersection avec arrêt obligatoire

    Un conducteur circule sur une route prioritaire. Un véhicule attend à un arrêt obligatoire sur une rue transversale.

    Le premier conducteur possède la priorité. Il ne doit pas nécessairement ralentir fortement chaque fois qu’un véhicule est présent à un arrêt.

    Il peut toutefois observer :

    • si le véhicule est réellement immobilisé;
    • si ses roues continuent de tourner;
    • si le conducteur regarde dans sa direction;
    • si l’avant du véhicule avance progressivement;
    • si la visibilité du conducteur est obstruée.

    Si le véhicule demeure stable et que son conducteur semble avoir vu la circulation, la situation peut se poursuivre normalement.

    Si des indices suggèrent qu’il pourrait s’engager, le conducteur prioritaire peut relâcher l’accélérateur et se préparer à freiner.

    Il ne prédit pas que le véhicule brûlera l’arrêt. Il augmente sa capacité de réaction parce que l’incertitude s’est accrue.

    Exemple concret : un véhicule stationné occupé

    Un conducteur aperçoit une personne assise dans un véhicule stationné. Les feux sont allumés et les roues sont légèrement orientées vers la chaussée.

    Le véhicule pourrait demeurer immobile. Il pourrait aussi quitter son espace.

    Le conducteur qui approche peut :

    • réduire légèrement sa vitesse;
    • augmenter son espace latéral;
    • observer les roues;
    • éviter de se placer dans une position sans possibilité d’évitement;
    • se préparer à freiner.

    Cette adaptation demeure utile même si le véhicule stationné ne bouge finalement pas.

    Exemple concret : un ballon près de la chaussée

    Un ballon roule vers la rue entre deux véhicules stationnés.

    Le conducteur ne sait pas si un enfant le suivra. Il ne peut pas voir derrière les véhicules.

    Le ballon constitue toutefois un indice suffisamment important pour justifier une réaction immédiate.

    Le conducteur peut ralentir et se préparer à s’immobiliser.

    Il ne prédit pas la présence certaine d’un enfant. Il reconnaît qu’un scénario plausible possède des conséquences graves et qu’il peut réduire le risque par une mesure simple.

    Exemple concret : un véhicule qui hésite à une sortie

    Sur l’autoroute, un véhicule ralentit près d’une sortie et se déplace légèrement vers la ligne séparant les voies.

    Son conducteur peut avoir manqué sa sortie, chercher sa direction ou préparer un changement de voie tardif.

    Les conducteurs autour de lui ne connaissent pas son intention exacte.

    Ils peuvent néanmoins :

    • augmenter leur distance;
    • éviter de demeurer dans son angle mort;
    • renoncer temporairement à le dépasser;
    • surveiller son clignotant et ses roues;
    • se préparer à un ralentissement.

    Cette réaction transforme un comportement incertain en situation plus facile à gérer.

    Exemple concret : un piéton regardant son téléphone

    Un piéton marche près d’une intersection en regardant son téléphone.

    Il peut s’arrêter au bord du trottoir. Il peut aussi poursuivre son déplacement sans avoir évalué correctement la circulation.

    Le conducteur ne devrait pas conclure automatiquement que le piéton traversera.

    Il peut toutefois réduire sa vitesse et vérifier si le piéton l’a vu avant de franchir la zone de conflit.

    Le téléphone est ici un indice de diminution possible de l’attention, non une preuve d’un comportement futur.

    Que savons-nous?

    La conduite exige de former des attentes sur les actions des autres usagers. Ces attentes permettent de traiter rapidement les situations courantes.

    Elles peuvent cependant être déjouées par une erreur, une mauvaise estimation, un changement d’intention ou un événement invisible.

    La conduite préventive utilise l’observation, l’évaluation et l’action pour reconnaître les situations risquées et conserver une marge.

    Les indices comme la vitesse, la trajectoire, la position des roues, les clignotants et les mouvements du regard peuvent aider à anticiper. Aucun de ces indices ne garantit à lui seul ce qu’un usager fera.

    Pourquoi est-ce important?

    Une grande partie de la sécurité routière dépend de la capacité à agir avant qu’une situation soit devenue urgente.

    Lorsque le conducteur attend d’avoir une certitude, il peut être trop tard pour ralentir progressivement ou modifier sa trajectoire.

    À l’inverse, lorsqu’il traite chaque possibilité comme une certitude, il peut devenir hésitant et imprévisible.

    L’enjeu consiste donc à reconnaître les possibilités plausibles sans les confondre avec des événements certains.

    Cette approche permet de conserver une conduite fluide tout en réduisant les conséquences possibles des erreurs humaines.

    Que pouvons-nous faire?

    Observer plus loin que le véhicule précédent

    • Regarder plusieurs véhicules devant lorsque cela est possible.
    • Repérer les feux de freinage qui s’allument plus loin.
    • Observer les intersections, les passages et les entrées.
    • Identifier les zones masquées.
    • Rechercher les indices annonçant un ralentissement ou une manœuvre.

    Faire la différence entre un indice et une certitude

    • Utiliser les clignotants comme une information, non comme une garantie.
    • Confirmer les intentions par la vitesse et la trajectoire.
    • Observer les roues lorsque cela est pertinent.
    • Éviter de supposer qu’un contact visuel signifie que l’on a été correctement évalué.
    • Maintenir une solution de rechange lorsque la situation demeure ambiguë.

    Préserver une marge

    • Maintenir une distance de suivi suffisante.
    • Adapter la vitesse à la visibilité.
    • Éviter de demeurer dans les angles morts.
    • Conserver un espace latéral près des usagers vulnérables.
    • Éviter les manœuvres qui dépendent d’une réaction parfaite des autres.
    • Renoncer temporairement lorsqu’un doute important subsiste.

    Rendre sa propre conduite prévisible

    • Signaler suffisamment tôt.
    • Maintenir une vitesse stable.
    • Éviter les changements brusques de trajectoire.
    • Se positionner clairement avant un virage.
    • Freiner progressivement lorsque cela est possible.
    • Éviter les gestes ambigus.

    En cas de doute

    • Réduire progressivement sa vitesse.
    • Augmenter la distance.
    • Se préparer à freiner sans le faire inutilement.
    • Éviter d’accélérer pour passer avant l’autre.
    • Attendre une confirmation supplémentaire.
    • Choisir l’option qui laisse la plus grande marge de correction.

    Pour les parents accompagnateurs et les éducateurs

    Il peut être utile d’enseigner l’anticipation à partir d’indices observables plutôt qu’en demandant à l’apprenti de deviner ce que pensent les autres.

    L’accompagnateur peut poser quelques questions :

    • Quels indices observons-nous?
    • Que pourrait faire cet usager?
    • Quelles autres possibilités existent?
    • Quelle serait la conséquence la plus importante?
    • Avons-nous assez de temps pour réagir?
    • Que pouvons-nous faire sans perturber inutilement la circulation?
    • Quelle marge pouvons-nous ajouter?

    Une formulation pédagogique simple peut être utilisée :

    « Nous ne savons pas ce que l’autre fera. Nous pouvons toutefois nous préparer à ce qu’il pourrait faire. »

    L’apprenti peut également être invité à distinguer trois niveaux :

    1. ce qui est visible;
    2. ce qui est possible;
    3. ce qui nécessite une action immédiate.

    Cette distinction aide à développer l’anticipation sans encourager la peur ou la surinterprétation.

    Pour les institutions et les concepteurs

    Les conducteurs anticipent plus facilement lorsque l’environnement est lisible et cohérent.

    La conception routière peut contribuer à cette lisibilité en :

    • annonçant les changements suffisamment tôt;
    • utilisant une signalisation cohérente;
    • améliorant les distances de visibilité;
    • réduisant les conflits inattendus;
    • rendant les trajectoires plus compréhensibles;
    • éclairant adéquatement les zones complexes;
    • évitant les informations contradictoires;
    • tenant compte des limites humaines d’attention et de perception.

    Une infrastructure prévisible réduit la quantité de comportements que le conducteur doit interpréter dans l’urgence.

    Les campagnes de sensibilisation peuvent également expliquer que l’anticipation n’est ni une capacité de divination ni une obligation de compenser chaque faute. Elle constitue une méthode permettant de conserver des options lorsque l’environnement devient incertain.

    Une responsabilité partagée

    Chaque usager demeure responsable de ses propres décisions.

    Le conducteur doit respecter les règles, communiquer ses intentions et tenir compte des usagers plus vulnérables.

    Les autres usagers doivent également adopter des comportements favorisant leur sécurité et leur visibilité.

    Les éducateurs peuvent enseigner la lecture des indices et la gestion des marges. Les institutions et les concepteurs peuvent rendre les situations plus lisibles et réduire les décisions ambiguës.

    Conduire pour les autres ne signifie donc pas qu’une seule personne porte la responsabilité de toutes les erreurs possibles.

    Cela signifie que chacun peut contribuer à empêcher qu’une erreur isolée devienne une collision.

    Conclusion

    Conduire pour les autres ne consiste pas à prédire l’avenir.

    Le conducteur ne peut pas connaître avec certitude les intentions, les distractions, les hésitations ou les erreurs des personnes qui l’entourent.

    Il peut toutefois observer des indices, reconnaître les situations où l’incertitude augmente et conserver une marge suffisante pour s’adapter.

    La prévention repose sur un équilibre :

    • faire confiance aux règles sans supposer qu’elles seront parfaitement respectées;
    • anticiper des possibilités sans les transformer en certitudes;
    • se préparer à agir sans rendre sa propre conduite hésitante;
    • protéger les autres sans se substituer à leur responsabilité.

    La question utile n’est pas :

    « Puis-je deviner exactement ce que cette personne va faire? »

    Elle est plutôt :

    « Si son comportement diffère de ce que j’attends, aurai-je encore le temps et l’espace nécessaires pour agir? »

    Conduire pour les autres, c’est accepter que l’être humain peut hésiter, oublier, mal voir ou mal évaluer.

    C’est aussi reconnaître que nous faisons nous-mêmes partie de cette réalité humaine.

    La conduite préventive ne promet pas de supprimer l’imprévu. Elle cherche à empêcher que l’imprévu nous retire toute possibilité de réponse.

    Références et sources

    Nous sommes tous responsables de notre conduite parce que la route, elle, ne pardonne pas l’ignorance !

    Si tu conduis aujourd’hui, c’est parce que d’autres ont payé le prix hier !

    Les systèmes ne sont pas violents par intention, mais par inertie !

    Observer. Comprendre. Transmettre.
  • Pourquoi la conduite préventive est-elle souvent invisible ?

    Lorsqu’une collision survient, elle attire naturellement l’attention. Les dommages sont visibles, les conséquences peuvent être documentées et l’enchaînement des événements peut généralement être reconstitué.

    À l’inverse, lorsqu’une situation potentiellement dangereuse est maîtrisée grâce à une décision prise quelques secondes plus tôt, il ne se passe souvent rien de remarquable.

    Un conducteur ralentit légèrement. Il augmente sa distance de sécurité. Il observe une seconde fois avant de s’engager. Il renonce temporairement à dépasser. Il laisse davantage d’espace à un piéton, à un cycliste ou à un véhicule lourd.

    Aucun freinage brusque ne devient nécessaire. Aucun conflit ne se développe. Aucun incident ne vient attirer l’attention.

    C’est précisément ce qui rend la conduite préventive difficile à percevoir : lorsqu’elle fonctionne, son résultat prend souvent la forme d’un événement qui ne s’est pas produit.

    La prévention agit avant que le danger devienne manifeste

    La conduite préventive ne consiste pas uniquement à réagir correctement devant un danger évident. Elle vise surtout à intervenir avant que la situation devienne urgente.

    Elle peut notamment prendre la forme de décisions simples :

    • adapter sa vitesse avant une intersection ou une courbe;
    • conserver une distance suffisante avec le véhicule qui précède;
    • ralentir en présence d’une visibilité réduite;
    • surveiller les indices annonçant le déplacement possible d’un autre usager;
    • reporter une manœuvre lorsque les conditions sont incertaines;
    • éviter de demeurer inutilement dans un angle mort;
    • préserver une possibilité de freinage, d’évitement ou d’immobilisation.

    Pris isolément, chacun de ces gestes peut sembler banal. Leur accumulation contribue pourtant à maintenir une marge de sécurité.

    Cette marge permet au conducteur de disposer d’un peu plus de temps, d’espace et d’information lorsqu’un imprévu survient. Elle ne garantit pas qu’aucune difficulté ne se produira, mais elle peut réduire la probabilité qu’une situation ordinaire devienne critique.

    Le paradoxe d’une réussite sans événement

    Il est relativement facile d’observer une erreur lorsque celle-ci produit une conséquence immédiate. Un arrêt incomplet, une mauvaise évaluation de distance ou une vitesse inadaptée peuvent devenir visibles dès qu’un autre usager doit freiner ou modifier sa trajectoire.

    Les bonnes décisions sont souvent moins évidentes.

    Lorsqu’un conducteur augmente sa distance avec le véhicule qui le précède, personne ne peut savoir avec certitude si un freinage d’urgence aurait été nécessaire sans cette décision. Lorsqu’il attend quelques secondes avant de tourner, il demeure difficile de déterminer ce qui se serait produit s’il s’était engagé plus tôt.

    Cette distinction est importante sur le plan méthodologique. L’absence d’incident ne constitue pas, à elle seule, la preuve qu’une décision précise a empêché une collision. De nombreuses variables peuvent expliquer pourquoi une situation s’est déroulée sans difficulté.

    Il demeure néanmoins possible d’observer les comportements qui favorisent généralement la sécurité : la recherche d’information, l’adaptation de la vitesse, la conservation des distances, l’anticipation des mouvements possibles et le maintien d’options de rechange.

    Autrement dit, il ne faut pas seulement mesurer ce qui s’est mal terminé. Il faut également chercher à comprendre ce qui permet aux déplacements ordinaires de se dérouler correctement.

    Ce que les facteurs humains permettent de comprendre

    La conduite est une activité dynamique. Le conducteur doit continuellement percevoir des informations, leur attribuer une signification et anticiper l’évolution probable de la situation.

    Les travaux de Mica Endsley sur la conscience de la situation décrivent notamment trois dimensions complémentaires : percevoir les éléments pertinents de l’environnement, comprendre leur signification et projeter leur évolution possible.1

    En conduite, cette projection peut être très brève :

    • un piéton pourrait s’engager;
    • un véhicule pourrait changer de voie;
    • une portière pourrait s’ouvrir;
    • la circulation pourrait s’immobiliser derrière une courbe;
    • un conducteur pourrait ne pas respecter une priorité.

    Le conducteur préventif ne suppose pas nécessairement que ces événements vont se produire. Il reconnaît plutôt qu’ils sont possibles et adapte sa conduite de manière proportionnée.

    Les travaux de James Reason rappellent par ailleurs que la sécurité ne dépend pas uniquement de l’absence d’erreur individuelle. Elle repose également sur plusieurs couches de protection : les règles, la formation, les infrastructures, les équipements, l’organisation du travail et les mécanismes de prévention.2

    Cette approche invite à comprendre l’erreur humaine dans son contexte plutôt qu’à attribuer automatiquement toute la responsabilité à une seule personne.

    Dans le domaine de l’éducation à la conduite, le modèle développé par Hatakka, Keskinen, Gregersen, Glad et Hernetkoski élargit également l’apprentissage au-delà de la simple maîtrise technique du véhicule. Il tient compte des objectifs du déplacement, des motivations, des choix personnels, de la perception du risque et de la capacité d’autoévaluation.3

    La prévention ne repose donc pas uniquement sur la capacité à tourner, freiner ou stationner. Elle dépend aussi de la manière dont le conducteur interprète une situation, reconnaît ses propres limites et décide de la marge qu’il souhaite conserver.

    Quelques exemples concrets

    À l’approche d’une intersection

    Un conducteur aperçoit un véhicule qui semble ralentir près d’un arrêt obligatoire. Même s’il possède la priorité, il relâche légèrement l’accélérateur et vérifie si l’autre conducteur l’a bien vu.

    Le véhicule demeure immobilisé. Rien ne se produit.

    Le ralentissement préventif peut alors sembler inutile. Pourtant, il a permis de conserver une possibilité d’intervention si l’autre véhicule s’était engagé.

    Derrière un véhicule lourd

    Un conducteur augmente sa distance afin d’améliorer sa visibilité et d’éviter de demeurer trop près du camion. Le véhicule lourd ralentit normalement et la circulation demeure fluide.

    Encore une fois, rien de spectaculaire ne se produit. La distance conservée a néanmoins offert davantage de temps pour observer et réagir.

    Devant un passage pour piétons

    Un conducteur remarque une personne qui marche près de la chaussée sans manifester clairement son intention de traverser. Il réduit sa vitesse et se prépare à immobiliser son véhicule.

    Le piéton poursuit finalement son chemin sur le trottoir. Le ralentissement peut paraître superflu après coup, mais la décision a été prise à partir de l’information disponible au moment de l’approche.

    Lors d’un dépassement

    Un conducteur dispose légalement de l’espace nécessaire pour dépasser, mais juge que la visibilité, la circulation ou la vitesse des autres véhicules ne lui offre pas une marge suffisante. Il choisit d’attendre.

    Il ne saura probablement jamais ce qui se serait produit s’il avait effectué la manœuvre. La décision ne peut donc pas être évaluée uniquement à partir d’un résultat qui demeure inconnu.

    Rendre les bonnes décisions visibles pendant l’apprentissage

    Pour les parents accompagnateurs et les éducateurs, cette réalité représente un enjeu pédagogique important. Lorsque l’intervention survient seulement après une erreur, l’apprenti peut finir par associer l’apprentissage aux corrections, aux reproches ou aux situations difficiles.

    Il peut donc être utile de nommer également les décisions qui ont permis de conserver une marge, même lorsqu’aucun danger manifeste n’est apparu.

    Quelques questions peuvent soutenir cette réflexion :

    • Pourquoi avons-nous ralenti à cet endroit?
    • Quel indice avons-nous observé?
    • Qu’est-ce qui aurait pu changer dans les secondes suivantes?
    • Pourquoi avons-nous attendu avant de nous engager?
    • Quelle possibilité de rechange avons-nous conservée?
    • Notre distance nous aurait-elle permis de réagir progressivement?

    L’objectif n’est pas de faire croire que chaque prudence évite nécessairement une collision. Il s’agit plutôt d’aider l’apprenti à reconnaître les mécanismes qui soutiennent une conduite stable, prévisible et adaptable.

    La conduite commentée peut également contribuer à rendre le raisonnement plus visible. En expliquant ce qu’il observe, ce qu’il prévoit et pourquoi il adapte sa conduite, l’apprenti apprend progressivement à relier ses décisions aux indices présents dans l’environnement.

    Comment les professionnels et les institutions peuvent-ils observer la prévention?

    Les résultats de sécurité sont souvent évalués à partir d’indicateurs comme le nombre de collisions, de blessures, d’infractions ou d’interventions d’urgence. Ces données demeurent essentielles, mais elles décrivent principalement des événements qui se sont déjà produits.

    D’autres domaines liés à la sécurité distinguent les indicateurs réactifs, qui rendent compte des incidents passés, des indicateurs préventifs, qui cherchent à observer les pratiques et les conditions favorisant la sécurité.4

    Dans le domaine routier, cette approche pourrait notamment encourager l’observation de certains éléments :

    • la qualité de la recherche visuelle;
    • la conservation des distances de sécurité;
    • l’adaptation de la vitesse aux conditions réelles;
    • la reconnaissance précoce des situations complexes;
    • la capacité à reporter une manœuvre;
    • la compréhension de ses propres limites;
    • la qualité des échanges entre l’apprenti et la personne qui l’accompagne;
    • la présence d’infrastructures qui réduisent les conséquences possibles d’une erreur.

    Ces observations ne remplacent pas les données sur les collisions. Elles peuvent toutefois compléter l’analyse en s’intéressant à ce qui se passe avant l’incident.

    Les approches contemporaines en gestion de la sécurité invitent d’ailleurs à ne pas étudier uniquement les situations où quelque chose s’est mal déroulé, mais également les conditions qui permettent aux activités ordinaires de fonctionner correctement.5

    Que pouvons-nous faire?

    Comme conducteurs, nous pouvons apprendre à reconnaître la valeur des décisions qui préservent du temps, de l’espace et des possibilités de réaction.

    Comme apprentis, nous pouvons éviter d’évaluer une décision uniquement à partir de son résultat immédiat. Une manœuvre qui s’est terminée sans incident n’était pas nécessairement bien préparée. Inversement, une précaution qui n’a pas semblé nécessaire n’était pas nécessairement inutile.

    Comme parents accompagnateurs et éducateurs, nous pouvons souligner les bonnes décisions, expliquer les indices observés et inviter l’apprenti à verbaliser son raisonnement.

    Comme professionnels et chercheurs, nous pouvons étudier les comportements, les contextes et les mécanismes qui soutiennent la prévention, tout en demeurant prudents lorsqu’il s’agit d’attribuer un événement évité à une cause unique.

    Comme institutions et concepteurs d’infrastructures, nous pouvons chercher à créer des environnements qui tolèrent mieux les erreurs humaines et réduisent leurs conséquences possibles.

    Conclusion

    La conduite préventive est souvent invisible parce qu’elle intervient avant que le danger devienne évident. Elle se manifeste dans une succession de petites décisions : ralentir, observer, attendre, laisser de l’espace, renoncer temporairement à une manœuvre ou conserver une possibilité de rechange.

    Ces décisions ne produisent généralement ni image spectaculaire ni événement facilement mesurable. Elles contribuent plutôt à maintenir la situation dans une zone où les difficultés demeurent gérables.

    Il faut cependant demeurer prudent : lorsqu’un incident ne survient pas, il est rarement possible d’affirmer avec certitude qu’une décision particulière l’a empêché. La valeur de la prévention réside moins dans la prétention de connaître ce qui aurait pu arriver que dans la volonté de préserver des marges devant l’incertitude.

    Certaines des meilleures décisions prises sur la route ne laisseront donc aucune trace visible.

    Personne ne les remarquera.

    Aucun événement ne viendra les confirmer.

    Et, dans plusieurs situations, c’est précisément le résultat recherché.

    Limites et portée du texte

    Ce texte propose une réflexion pédagogique générale sur la conduite préventive et les facteurs humains. Il ne permet pas d’établir la cause précise d’une collision ou d’un événement particulier. Il ne remplace pas une analyse réalisée par les autorités compétentes, un professionnel qualifié ou un chercheur spécialisé.

    Références et sources

    1. Endsley, M. R. (1995). « Toward a Theory of Situation Awareness in Dynamic Systems ». Human Factors, 37(1), 32–64. https://doi.org/10.1518/001872095779049543
    2. Reason, J. (2000). « Human Error: Models and Management ». BMJ, 320(7237), 768–770. https://doi.org/10.1136/bmj.320.7237.768
    3. Hatakka, M., Keskinen, E., Gregersen, N. P., Glad, A. et Hernetkoski, K. (2002). « From Control of the Vehicle to Personal Self-Control: Broadening the Perspectives to Driver Education ». Transportation Research Part F: Traffic Psychology and Behaviour, 5(3), 201–215. https://doi.org/10.1016/S1369-8478(02)00018-9
    4. Sinelnikov, S., Inouye, J. et Kerper, S. (2015). « Using Leading Indicators to Measure Occupational Health and Safety Performance ». Safety Science, 72, 240–248. https://doi.org/10.1016/j.ssci.2014.09.010
    5. Hollnagel, E., Leonhardt, J., Licu, T. et Shorrock, S. (2013). From Safety-I to Safety-II: A White Paper. EUROCONTROL Network Manager. Consulter le document

    Nous sommes tous responsables de notre conduite parce que la route, elle, ne pardonne pas l’ignorance !

    Si tu conduis aujourd’hui, c’est parce que d’autres ont payé le prix hier !

    Les systèmes ne sont pas violents par intention, mais par inertie !

    Observer. Comprendre. Transmettre.