Catégorie : Jugement et prise de décision

Cette catégorie regroupe les publications qui explorent la manière dont les conducteurs analysent une situation, évaluent les risques et prennent des décisions dans un environnement routier complexe et changeant.

La conduite automobile ne repose pas uniquement sur la connaissance des règles. Elle mobilise également le jugement, l’anticipation, l’évaluation des risques, la gestion de l’incertitude et la capacité d’adapter ses comportements aux circonstances.

Les articles de cette section abordent notamment la prise de risque, le principe de précaution, l’excès de confiance, la perception du danger, les marges de sécurité et les différents facteurs qui peuvent influencer la qualité des décisions prises au volant.

L’objectif est de mieux comprendre comment se construisent les décisions en conduite afin de favoriser des comportements plus sécuritaires et une meilleure gestion des situations imprévues.

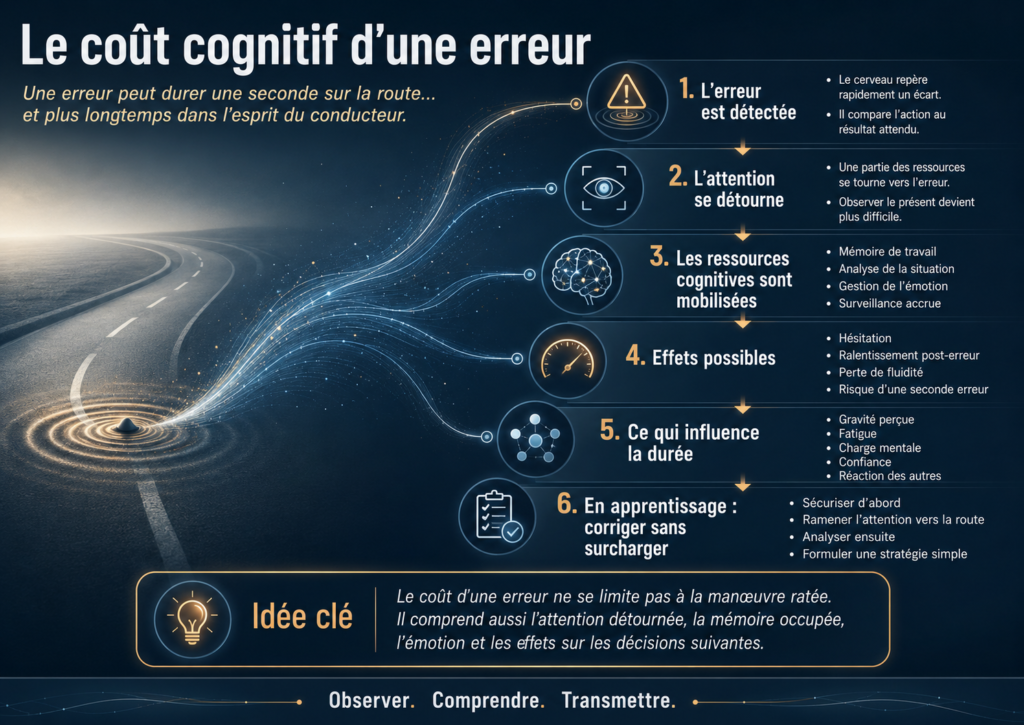
  • Le coût cognitif d’une erreur

    Une erreur n’est jamais entièrement gratuite.

    Même lorsqu’elle ne provoque aucun accident, aucune contravention et aucune conséquence visible, elle peut continuer d’occuper une partie des ressources mentales du conducteur.

    Un freinage amorcé trop tard.

    Une mauvaise voie choisie.

    Un véhicule aperçu au dernier moment.

    Un changement de direction mal préparé.

    Une priorité mal interprétée.

    La situation peut être corrigée en quelques secondes. Pourtant, dans le cerveau, l’événement n’est pas nécessairement terminé.

    Une partie de l’attention peut demeurer tournée vers ce qui vient de se produire, alors que la route, elle, continue d’évoluer.

    Le cerveau compare constamment l’action au résultat attendu

    Lorsque nous accomplissons une action, le cerveau ne se contente pas d’en commander l’exécution. Il surveille également son déroulement et compare le résultat obtenu avec ce qui avait été prévu.

    Ai-je obtenu le résultat attendu ?

    Mon action correspond-elle à mon intention ?

    La situation évolue-t-elle comme je l’avais anticipé ?

    Lorsqu’un écart est détecté, différents mécanismes de surveillance de la performance peuvent être mobilisés. Des travaux en neurosciences montrent que le cerveau peut détecter très rapidement une réponse incorrecte, parfois avant même que la personne ait pleinement formulé consciemment ce qui vient de se produire.

    « Je viens de me tromper. »

    Cette capacité est essentielle à l’apprentissage. Elle permet de corriger une action, d’ajuster une stratégie et, dans certaines situations, d’éviter qu’une erreur semblable se reproduise.

    Mais cette surveillance mobilise elle aussi des ressources.

    Une erreur peut interrompre le déroulement normal

    Une erreur constitue généralement un événement inattendu. Or, ce qui est inattendu attire facilement l’attention.

    Le cerveau peut alors ralentir momentanément l’action, interrompre une procédure devenue inadéquate et orienter ses ressources vers la compréhension du problème.

    Cette réaction peut être utile. Elle peut permettre de reprendre le contrôle, de vérifier l’environnement et de reconstruire une stratégie plus sécuritaire.

    Elle possède toutefois un coût possible : pendant que le conducteur analyse ce qui vient de se passer, il peut disposer de moins de ressources pour observer ce qui se passe maintenant.

    Sur la route, cette distinction est importante.

    La situation précédente appartient déjà au passé, mais le prochain danger peut être en train d’apparaître.

    Le ralentissement après l’erreur

    Dans de nombreuses expériences, les participants répondent plus lentement immédiatement après avoir commis une erreur. Ce phénomène est généralement appelé le ralentissement post-erreur.

    Une première interprétation consiste à y voir une stratégie de prudence :

    « Je me suis trompé. Je vais prendre davantage de temps pour ne pas recommencer. »

    Cette interprétation peut être juste dans certaines situations. Le ralentissement peut refléter une augmentation volontaire de la vigilance ou une décision de recueillir davantage d’information avant d’agir.

    Les recherches suggèrent toutefois que le phénomène est plus complexe. Le ralentissement peut aussi être associé à une réaction d’orientation, à une hésitation temporaire ou à une attention encore captée par l’événement précédent.

    Ralentir après une erreur ne signifie donc pas nécessairement que le problème est déjà compris.

    Le cerveau peut simplement être encore occupé à le traiter.

    Pendant combien de temps l’erreur demeure-t-elle active ?

    Il n’existe pas de durée unique applicable à toutes les personnes et à toutes les erreurs.

    Une petite imprécision rapidement comprise peut perdre son influence après quelques instants. Une erreur ambiguë, inquiétante ou chargée d’émotion peut continuer à revenir dans l’esprit beaucoup plus longtemps.

    Cette durée peut notamment dépendre :

    • de la gravité perçue de l’événement;
    • de la capacité à comprendre ce qui s’est produit;
    • du niveau d’expérience du conducteur;
    • de sa fatigue et de sa charge mentale;
    • de la réaction des autres usagers;
    • de la peur des conséquences;
    • de la confiance qu’il accorde à ses propres capacités;
    • de sa capacité à revenir vers la tâche présente.

    Dans les recherches expérimentales, les effets d’une erreur sont souvent observés dans la décision qui suit immédiatement ou dans les quelques décisions suivantes. Ces résultats ne permettent pas de fixer une durée précise applicable à la conduite réelle, mais ils indiquent qu’une erreur peut modifier temporairement la vitesse, l’attention ou la qualité des réponses suivantes.

    Sur la route, même une perturbation très courte peut devenir importante.

    Une erreur ne survient pas dans un environnement immobile. Pendant que le conducteur réfléchit, les véhicules avancent, les piétons se déplacent, les feux changent et de nouvelles informations apparaissent.

    L’erreur peut devenir une tâche supplémentaire

    Après un mauvais choix, plusieurs pensées peuvent apparaître :

    « Pourquoi n’ai-je pas vu ce véhicule ? »

    « Est-ce que l’autre conducteur m’a klaxonné ? »

    « Est-ce que j’aurais dû attendre ? »

    « Est-ce que mon moniteur a remarqué mon erreur ? »

    « Est-ce que je suis réellement capable de conduire ? »

    Ces pensées peuvent occuper une partie de la mémoire de travail, c’est-à-dire l’espace mental limité qui permet de conserver et de manipuler temporairement les informations nécessaires à l’action.

    Le conducteur doit pourtant continuer à traiter d’autres éléments :

    • la prochaine intersection;
    • la vitesse du véhicule;
    • la trajectoire;
    • les angles morts;
    • la signalisation;
    • les mouvements des autres usagers;
    • les intentions possibles des conducteurs environnants.

    L’erreur précédente entre alors en concurrence avec la situation présente.

    Le problème n’est plus seulement d’avoir commis une erreur.

    Le problème est que cette erreur peut devenir une tâche mentale supplémentaire.

    Le coût émotionnel

    Certaines erreurs sont corrigées calmement. D’autres déclenchent une réaction émotionnelle immédiate :

    • la peur;
    • la honte;
    • la colère;
    • la frustration;
    • la perte de confiance.

    Cette réaction peut influencer les décisions suivantes.

    Après avoir failli s’engager devant un véhicule, une personne peut devenir excessivement hésitante à l’intersection suivante.

    Après avoir reçu un coup de klaxon, elle peut vouloir se dépêcher pour ne plus déranger.

    Après avoir raté une manœuvre, elle peut concentrer une grande partie de son attention sur ses mouvements et moins bien observer l’environnement.

    Le conducteur ne cherche alors plus seulement à conduire.

    Il peut aussi chercher à se rassurer, à comprendre la réaction des autres, à cacher son malaise ou à éviter une nouvelle erreur à tout prix.

    Cette seconde mission consomme elle aussi des ressources mentales.

    Une erreur peut-elle en préparer une autre ?

    Dans certaines situations, une véritable chaîne cognitive peut se former.

    Une première erreur provoque une surprise.

    La surprise détourne l’attention.

    Le conducteur tente de comprendre.

    Il se critique ou doute de lui-même.

    Il devient plus hésitant ou, au contraire, cherche à corriger trop rapidement.

    Pendant ce temps, une nouvelle information apparaît.

    Elle est détectée trop tard.

    Une seconde erreur devient alors possible.

    Des travaux récents suggèrent que les personnes ne deviennent pas automatiquement plus précises après une erreur. Dans certaines tâches expérimentales, elles demeurent momentanément plus vulnérables à de nouvelles erreurs, même lorsqu’elles disposent de davantage de temps pour répondre.

    Ce phénomène peut contribuer à expliquer pourquoi plusieurs maladresses se produisent parfois successivement chez une personne habituellement compétente.

    Elle n’a pas nécessairement perdu ses capacités.

    Une partie de celles-ci peut simplement demeurer mobilisée par ce qui vient de se produire.

    Le cerveau dépense-t-il réellement plus d’énergie ?

    Il est tentant de parler d’une quantité précise d’« énergie mentale » consommée après une erreur. En pratique, cette dépense ne peut pas être mesurée simplement comme on mesurerait la quantité de carburant utilisée par un véhicule.

    Il est plus prudent de parler de ressources cognitives mobilisées.

    Après une erreur, le cerveau peut notamment devoir :

    • détecter l’écart;
    • interrompre l’action inadéquate;
    • évaluer les conséquences;
    • chercher la cause du problème;
    • choisir une nouvelle réponse;
    • gérer la réaction émotionnelle;
    • surveiller davantage les actions suivantes.

    Ces opérations peuvent alourdir temporairement la tâche. Leur coût varie selon les individus, le contexte, la complexité de la situation et la signification accordée à l’erreur.

    Corriger sans surcharger

    Dans l’apprentissage de la conduite, la manière d’intervenir après une erreur devient donc essentielle.

    Une longue explication donnée immédiatement peut sembler pédagogique. Pourtant, l’apprenti doit peut-être encore stabiliser le véhicule, retrouver sa trajectoire, observer l’environnement, comprendre la situation et gérer son émotion.

    Ajouter plusieurs consignes à ce moment peut augmenter encore sa charge mentale.

    Une intervention pourrait d’abord viser à rétablir la sécurité et à ramener l’attention vers la route :

    « La situation est terminée. Replace-toi. Regarde loin devant. Nous allons en reparler lorsque ce sera sécuritaire. »

    Cette courte transition permet de séparer deux tâches :

    • conduire maintenant;
    • analyser l’erreur ensuite.

    Lorsque la situation est redevenue stable, l’erreur peut être examinée à l’aide de quelques questions simples :

    • Qu’avais-tu observé ?
    • Qu’avais-tu compris de la situation ?
    • À quel moment la situation a-t-elle changé ?
    • Quel indice aurait pu t’aider ?
    • Que pourrais-tu faire différemment la prochaine fois ?

    L’objectif n’est pas de faire disparaître l’erreur le plus rapidement possible.

    Il est de la transformer en information utile, sans lui permettre d’envahir la suite de la conduite.

    Apprendre à fermer la boucle

    Une erreur mal comprise peut rester mentalement ouverte.

    Le conducteur continue alors de la revisiter parce qu’il ne possède pas encore d’explication ou de stratégie satisfaisante.

    À l’inverse, lorsqu’il peut identifier clairement :

    • ce qui s’est produit;
    • pourquoi cela a pu se produire;
    • l’indice qui a été manqué;
    • la stratégie à appliquer la prochaine fois;

    l’erreur peut devenir plus facile à classer.

    La boucle peut progressivement se refermer.

    Cette fermeture ne consiste pas à banaliser l’événement. Elle consiste à lui donner une signification utile pour l’action future.

    Au lieu de conclure :

    « Je suis mauvais. »

    Le conducteur pourrait parvenir à formuler une analyse plus précise :

    « J’ai commencé mon observation trop tard. La prochaine fois, je chercherai les indices avant d’arriver à l’intersection. »

    La première formulation attaque l’identité de la personne.

    La seconde permet de construire une stratégie.

    Que pouvons-nous faire ?

    Pour réduire le coût cognitif d’une erreur, plusieurs principes peuvent être utiles :

    • sécuriser d’abord la situation;
    • éviter de multiplier immédiatement les consignes;
    • ramener l’attention vers l’environnement présent;
    • attendre un moment approprié avant d’analyser;
    • décrire le comportement plutôt que juger la personne;
    • identifier l’indice qui a été manqué;
    • formuler une stratégie simple pour la prochaine situation;
    • vérifier que l’apprenti est réellement disponible pour reprendre la tâche.

    Ces principes ne font pas disparaître les erreurs. Ils peuvent toutefois éviter qu’une erreur devienne une surcharge, une perte durable de confiance ou le point de départ d’une série de décisions inadéquates.

    Le véritable coût d’une erreur

    Le coût cognitif d’une erreur ne se mesure pas uniquement par le temps nécessaire pour corriger une trajectoire ou reprendre la bonne voie.

    Il peut aussi comprendre :

    • l’attention détournée;
    • la mémoire de travail occupée;
    • le ralentissement de la décision;
    • l’hésitation;
    • la réaction émotionnelle;
    • la surveillance excessive;
    • la possibilité d’une nouvelle erreur.

    Une erreur peut durer une seconde sur la route, mais beaucoup plus longtemps dans l’esprit du conducteur.

    L’enjeu pédagogique n’est donc pas seulement d’empêcher les erreurs.

    Il consiste aussi à apprendre à les détecter, à les comprendre, à en tirer une stratégie et à revenir vers la situation présente.

    Parce qu’après une erreur, la route ne s’arrête pas pour nous laisser réfléchir.

    Elle continue.

    Et le cerveau doit apprendre à faire de même.


    Références et pistes de lecture

    • Adkins, T. J., Zhang, H. et Lee, T. G. (2024). People are more error-prone after committing an error. Nature Communications, 15, 6422. DOI : 10.1038/s41467-024-50547-y.
    • Danielmeier, C. et Ullsperger, M. (2011). Post-error adjustments. Frontiers in Psychology, 2, 233. DOI : 10.3389/fpsyg.2011.00233.
    • Houtman, F., Núñez Castellar, E. et Notebaert, W. (2012). Knowing about the future reduces the motivational significance of the outcome. Frontiers in Human Neuroscience, 6, 104. DOI : 10.3389/fnhum.2012.00104.
    • Murphy, P. R., van Moort, M. L. et Nieuwenhuis, S. (2016). The pupillary orienting response predicts adaptive behavioral adjustment after errors. PLOS ONE, 11(3), e0151763. DOI : 10.1371/journal.pone.0151763.
    • Wessel, J. R. (2018). An adaptive orienting theory of error processing. Psychophysiology, 55(3), e13041. DOI : 10.1111/psyp.13041.
    • Engström, J., Markkula, G., Victor, T. et Merat, N. (2017). Effects of cognitive load on driving performance: The cognitive control hypothesis. Human Factors, 59(5), 734–764. DOI : 10.1177/0018720817690639.

    Les phénomènes présentés dans cet article proviennent principalement de recherches expérimentales sur la surveillance des erreurs, le contrôle cognitif et le ralentissement post-erreur. Leur application à une situation précise de conduite doit demeurer prudente, puisque la route constitue un environnement plus complexe, dynamique et variable qu’une tâche réalisée en laboratoire.


    Nous sommes tous responsables de notre conduite parce que la route, elle, ne pardonne pas l’ignorance !

    Si tu conduis aujourd’hui, c’est parce que d’autres ont payé le prix hier !

    Les systèmes ne sont pas violents par intention, mais par inertie !

    Observer. Comprendre. Transmettre.

    Pour approfondir le sujet : https://www.observatoireconduite.ca
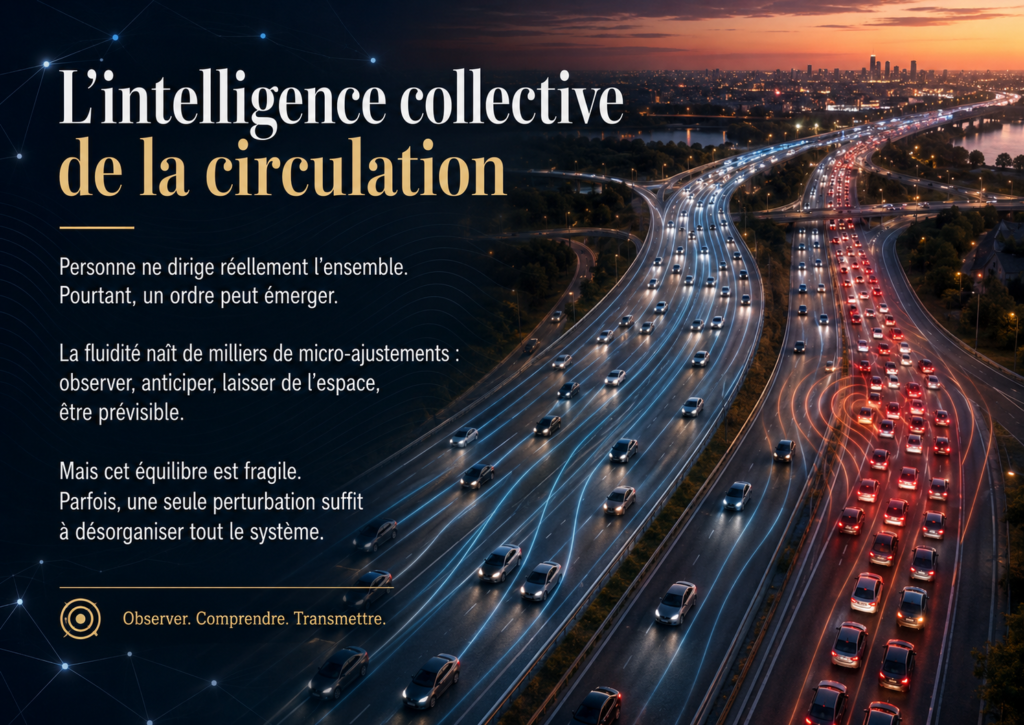
  • L’intelligence collective de la circulation

    Sur une route achalandée, des centaines de conducteurs peuvent avancer pendant plusieurs kilomètres sans qu’une autorité leur indique précisément quand accélérer, ralentir, changer de voie ou créer un espace.

    Chacun prend ses propres décisions.

    Pourtant, lorsque tout fonctionne bien, un certain ordre semble émerger spontanément.

    Les véhicules maintiennent des distances relativement stables. Les changements de voie s’intègrent au mouvement général. Les ralentissements sont absorbés progressivement. Les conducteurs adaptent leur vitesse aux mouvements des autres.

    La circulation ressemble alors à un organisme vivant.

    Personne ne contrôle entièrement le système, mais chaque conducteur contribue à son fonctionnement.

    Comment cette forme d’intelligence collective apparaît-elle?

    Et pourquoi peut-elle disparaître en quelques secondes?

    Un ordre qui apparaît sans véritable chef

    L’intelligence collective de la circulation ne signifie pas que tous les conducteurs réfléchissent ensemble ou poursuivent consciemment un objectif commun.

    Elle apparaît plutôt lorsque des milliers de comportements individuels deviennent suffisamment compatibles pour produire un mouvement collectif relativement ordonné.

    Chaque conducteur observe principalement une petite partie du système :

    • le véhicule qui le précède;
    • les véhicules présents dans les voies voisines;
    • les feux de circulation;
    • les mouvements des piétons et des cyclistes;
    • les espaces disponibles;
    • les ralentissements qui commencent à se former.

    À partir de ces informations locales, il ajuste sa conduite.

    Un conducteur ralentit légèrement. Celui qui le suit perçoit ce changement et ralentit à son tour. Un autre crée un espace pour permettre une insertion. Un véhicule se retire progressivement de la voie de gauche après un dépassement.

    Aucun conducteur ne possède une vision complète de la circulation.

    Pourtant, l’addition de milliers de petites adaptations peut produire une organisation globale.

    Les chercheurs parlent notamment d’auto-organisation pour décrire ce type de phénomène. Un ordre collectif peut apparaître sans qu’une personne dirige chaque interaction.

    Ce principe se retrouve dans différents systèmes complexes : les déplacements de certaines espèces animales, les mouvements de foule, les réseaux de transport et, dans une certaine mesure, la circulation routière.

    Une intelligence fondée sur l’anticipation

    La fluidité ne repose pas uniquement sur le respect des règles.

    Elle dépend aussi de la capacité des conducteurs à prévoir les intentions des autres.

    Lorsqu’un véhicule s’approche de la fin d’une voie, les conducteurs doivent rapidement interpréter plusieurs indices :

    • son clignotant;
    • sa vitesse;
    • sa position dans la voie;
    • la distance qui le sépare des autres véhicules;
    • l’espace disponible;
    • la réaction des conducteurs environnants.

    Une sorte de négociation silencieuse commence.

    Un conducteur réduit légèrement sa vitesse pour créer un passage. L’autre perçoit l’ouverture et commence son insertion. Le premier ajuste ensuite sa distance.

    Cette interaction peut se dérouler en quelques secondes, parfois sans contact visuel entre les personnes concernées.

    La circulation peut ainsi être comprise comme un système social dans lequel les règles officielles, les habitudes collectives et les communications non verbales influencent les comportements.

    Le clignotant, la position du véhicule, la vitesse d’approche et la création d’un espace constituent une forme de langage.

    La prévisibilité est une forme de coopération

    Un conducteur n’a pas besoin d’être particulièrement généreux pour contribuer à la fluidité.

    Il doit surtout être suffisamment prévisible.

    Maintenir une vitesse relativement stable, signaler ses intentions, conserver une distance raisonnable et éviter les changements brusques permettent aux autres conducteurs d’anticiper plus facilement.

    À l’inverse, un conducteur qui accélère soudainement, freine tardivement ou change de voie sans signal réduit la capacité des autres à comprendre ce qui va se produire.

    La prévisibilité diminue donc l’incertitude présente dans le système.

    Elle permet aux conducteurs de prendre des décisions plus progressives et réduit parfois la nécessité de réagir brusquement.

    Nous ne réagissons d’ailleurs pas seulement aux mouvements des véhicules.

    Nous tentons aussi d’interpréter les intentions des personnes qui les conduisent.

    Un véhicule qui hésite, accélère brusquement ou se déplace de façon irrégulière peut être perçu comme moins prévisible. Les autres conducteurs peuvent alors augmenter leur vigilance, réduire leur vitesse ou éviter de créer une interaction avec lui.

    La circulation fonctionne par propagation

    Chaque geste posé dans la circulation peut se transmettre bien au-delà du véhicule immédiatement concerné.

    Lorsqu’un conducteur freine légèrement, le conducteur suivant peut freiner un peu plus fortement, notamment parce qu’il réagit avec un certain délai.

    Le troisième conducteur peut devoir ralentir davantage.

    Quelques véhicules plus loin, une personne peut être forcée de s’arrêter presque complètement.

    Une variation apparemment mineure peut ainsi être amplifiée en se propageant vers l’arrière.

    Les recherches sur la stabilité des files de véhicules montrent que le temps de réaction, la distance entre les véhicules et la manière dont les conducteurs adaptent leur vitesse peuvent influencer l’évolution de ces perturbations.

    Dans certaines conditions, une variation s’atténue progressivement.

    Dans d’autres, elle prend de l’ampleur à mesure qu’elle traverse la file.

    Cette propagation explique pourquoi un ralentissement peut apparaître loin derrière l’endroit où la première perturbation s’est produite.

    Le système possède en quelque sorte une mémoire.

    Une décision prise plusieurs centaines de mètres devant nous peut continuer à influencer la circulation longtemps après que sa cause initiale a disparu.

    Le phénomène des bouchons fantômes

    Il n’est pas toujours nécessaire qu’un accident, des travaux ou une voie fermée provoquent un embouteillage.

    Dans une circulation suffisamment dense, une petite perturbation peut parfois suffire.

    Un conducteur ralentit légèrement.

    Le conducteur suivant réagit un peu plus tard et ralentit davantage.

    Quelques véhicules plus loin, quelqu’un doit presque s’arrêter.

    Une onde de ralentissement se forme alors et se déplace vers l’arrière, même si les véhicules circulent vers l’avant.

    Des expériences réalisées sur des pistes fermées ont montré que des vagues de ralentissement pouvaient apparaître sans obstacle, sans collision, sans travaux et sans fermeture de voie.

    C’est ce que l’on appelle parfois un bouchon fantôme ou une onde de circulation en accordéon.

    Le conducteur qui traverse cette zone cherche souvent un accident ou une obstruction.

    Mais lorsqu’il arrive à l’endroit où le ralentissement semblait avoir commencé, il ne trouve rien.

    La cause initiale n’est plus visible.

    Seule l’onde demeure.

    Pourquoi l’ordre disparaît-il si rapidement?

    Une circulation fluide peut être étonnamment fragile.

    Plus la densité augmente, moins le système dispose d’espace pour absorber les erreurs, les hésitations et les réactions tardives.

    Lorsqu’il y a peu de véhicules, un freinage brusque peut généralement être compensé plus facilement. Les conducteurs suivants disposent de temps et d’espace pour ralentir progressivement.

    Lorsque les véhicules sont très rapprochés, cette marge diminue.

    Le moindre changement peut alors devenir une perturbation susceptible de se propager.

    Plusieurs facteurs peuvent contribuer à faire basculer le système :

    • une distance insuffisante;
    • un freinage tardif;
    • une insertion forcée;
    • un changement de voie brusque;
    • une distraction;
    • une vitesse instable;
    • une réaction excessive;
    • une accélération destinée à refermer un espace.

    Pris séparément, chacun de ces gestes peut paraître sans grande conséquence.

    Dans une circulation dense, leurs effets peuvent toutefois s’additionner.

    Le système passe alors d’un état relativement stable à un état instable.

    Le paradoxe de la place perdue

    Dans une circulation dense, certains conducteurs tentent instinctivement de protéger l’espace devant leur véhicule.

    Ils craignent qu’un autre conducteur s’y insère et leur fasse perdre quelques secondes.

    Ils réduisent donc la distance, accélèrent ou ferment volontairement le passage.

    Cette stratégie peut pourtant diminuer la fluidité générale.

    Lorsqu’aucun espace n’est disponible, les insertions deviennent plus difficiles et parfois plus brusques. Les freinages peuvent être plus importants et les variations de vitesse se propagent plus facilement.

    À l’inverse, conserver une marge raisonnable peut permettre d’absorber certaines perturbations.

    L’espace devant un véhicule n’est donc pas nécessairement une place perdue.

    Il peut devenir une zone d’amortissement.

    Une circulation fluide ne repose pas sur l’occupation de chaque mètre disponible.

    Elle repose aussi sur la capacité du système à absorber les imprévus.

    La coopération n’est pas toujours consciente

    Lorsqu’un conducteur laisse passer un véhicule, il peut avoir l’impression d’avoir simplement posé un geste de courtoisie.

    Pourtant, ce geste peut produire des effets beaucoup plus larges.

    Il peut éviter un freinage brusque, empêcher une réaction en chaîne et réduire la pression exercée sur plusieurs conducteurs.

    À l’inverse, refuser une insertion peut obliger un véhicule à ralentir fortement, provoquer un freinage dans la voie voisine et transmettre une perturbation à toute une file.

    Le conducteur ne voit généralement pas l’ensemble de ces effets.

    Il perçoit surtout la voiture placée devant ou derrière lui.

    Son comportement peut néanmoins influencer plusieurs personnes qu’il ne rencontrera jamais.

    Cette coopération demeure imparfaite. Les conducteurs ne possèdent pas tous la même expérience, la même attention, la même compréhension de la situation ou la même capacité à anticiper.

    La fatigue, le stress, la pression du temps, l’émotion et la distraction peuvent également modifier leur comportement.

    L’intelligence collective ne repose donc pas sur des conducteurs parfaits.

    Elle dépend plutôt de la présence d’une marge suffisante pour que les limites humaines ne provoquent pas immédiatement une réaction en chaîne.

    Une seule personne peut-elle améliorer la circulation?

    Il pourrait sembler qu’un seul conducteur ne puisse rien changer dans un système composé de centaines de véhicules.

    Des recherches expérimentales suggèrent pourtant qu’un comportement particulièrement stable peut parfois contribuer à réduire certaines vagues de ralentissement.

    Dans une expérience menée sur une piste circulaire, le contrôle plus régulier de la vitesse d’un seul véhicule a permis d’atténuer les mouvements d’arrêt et de redémarrage qui s’étaient formés dans le groupe.

    Cela ne signifie pas qu’un conducteur devrait tenter de diriger la circulation ou ralentir volontairement les autres.

    Cela montre plutôt qu’un comportement stable peut parfois empêcher une perturbation de s’amplifier.

    Un conducteur peut notamment contribuer à la fluidité en :

    • conservant une distance suffisante;
    • regardant au-delà du véhicule qui le précède;
    • ralentissant progressivement lorsque la situation le permet;
    • évitant les accélérations inutiles;
    • facilitant certaines insertions;
    • maintenant une vitesse aussi régulière que possible;
    • signalant clairement ses intentions.

    Ces comportements ne servent pas seulement à améliorer sa propre conduite.

    Ils peuvent aussi modifier la qualité du mouvement collectif.

    De l’intelligence collective à la fragilité collective

    La circulation possède deux visages.

    Lorsque les conducteurs observent, anticipent et coopèrent suffisamment, un ordre collectif peut apparaître.

    Lorsque l’incertitude, la densité et les réactions brusques augmentent, le même mécanisme peut produire l’effet inverse.

    L’intelligence collective devient alors une fragilité collective.

    Les comportements continuent de se transmettre d’un véhicule à l’autre, mais ils propagent désormais de l’instabilité plutôt que de la fluidité.

    Le système ne se désorganise pas nécessairement parce que tous les conducteurs conduisent mal.

    Il peut suffire que quelques perturbations apparaissent au mauvais moment, dans un environnement qui ne possède plus assez de marge pour les absorber.

    Cette observation invite à dépasser une lecture uniquement individuelle de la circulation.

    Les infrastructures, la signalisation, la gestion de la vitesse, la conception des voies d’insertion, les technologies embarquées et l’éducation routière influencent aussi la capacité du système à rester stable.

    Que pouvons-nous faire?

    L’intelligence collective de la circulation ne peut pas être commandée directement.

    Elle peut cependant être favorisée.

    Du côté des conducteurs, cela passe notamment par une conduite plus prévisible, une observation plus lointaine, une meilleure gestion des distances et des interventions plus progressives.

    Du côté de la formation, il peut être utile d’enseigner que la distance de sécurité ne sert pas uniquement à éviter une collision. Elle permet aussi d’absorber les variations de vitesse et de réduire la transmission des perturbations.

    Du côté des infrastructures et de la gestion de la circulation, certaines interventions peuvent contribuer à réduire les changements brusques de vitesse, à faciliter les insertions et à rendre les situations plus lisibles.

    Enfin, les systèmes d’aide à la conduite et les véhicules automatisés pourraient éventuellement contribuer à stabiliser certaines circulations, à condition que leur comportement demeure compréhensible et compatible avec celui des conducteurs humains.

    Conduire, c’est aussi participer à un système

    Nous pensons souvent à la conduite comme à une activité individuelle.

    Nous surveillons notre véhicule, notre voie, notre vitesse et notre destination.

    Mais la circulation rappelle que conduire est aussi une activité collective.

    Chaque conducteur dépend de la capacité des autres à être lisibles, prévisibles et raisonnablement coopératifs.

    La fluidité ne repose donc pas uniquement sur les infrastructures, les feux de circulation ou les limites de vitesse.

    Elle dépend aussi de milliers de décisions minuscules :

    laisser un espace;

    freiner un peu plus tôt;

    éviter une accélération inutile;

    signaler son intention;

    accepter de perdre une seconde pour éviter que plusieurs autres personnes en perdent davantage.

    L’intelligence collective de la circulation ne naît pas d’une intelligence supérieure qui contrôlerait tous les véhicules.

    Elle apparaît lorsque suffisamment de conducteurs adoptent des comportements compatibles, prévisibles et capables d’absorber les imperfections du système.

    Sur la route, chaque décision individuelle devient tôt ou tard une information pour quelqu’un d’autre.


    Références et pistes d’approfondissement

    Helbing, D. (2001). Traffic and related self-driven many-particle systems. Reviews of Modern Physics, 73(4), 1067–1141.
    DOI : 10.1103/RevModPhys.73.1067

    Cette revue scientifique présente les principaux mécanismes physiques et mathématiques associés aux flux de circulation, à l’apparition des ralentissements et aux systèmes composés d’un grand nombre d’agents autonomes.

    Sugiyama, Y., Fukui, M., Kikuchi, M., Hasebe, K., Nakayama, A., Nishinari, K., Tadaki, S. et Yukawa, S. (2008). Traffic jams without bottlenecks—Experimental evidence for the physical mechanism of the formation of a jam. New Journal of Physics, 10, 033001.
    DOI : 10.1088/1367-2630/10/3/033001

    Cette expérience montre que des vagues de ralentissement peuvent apparaître spontanément dans une file de véhicules, même en l’absence d’un obstacle ou d’un goulot d’étranglement permanent.

    Kesting, A. et Treiber, M. (2008). How reaction time, update time, and adaptation time influence the stability of traffic flow. Computer-Aided Civil and Infrastructure Engineering, 23(2), 125–137.
    DOI : 10.1111/j.1467-8667.2007.00529.x

    Les auteurs examinent comment le temps de réaction et la vitesse d’adaptation des conducteurs peuvent influencer la stabilité d’une file de véhicules.

    Stern, R. E., Cui, S., Delle Monache, M. L., Bhadani, R., Bunting, M., Churchill, M., Hamilton, N., Haulcy, R., Pohlmann, H., Wu, F., Piccoli, B., Seibold, B., Sprinkle, J. et Work, D. B. (2018). Dissipation of stop-and-go waves via control of autonomous vehicles: Field experiments. Transportation Research Part C: Emerging Technologies, 89, 205–221.
    DOI : 10.1016/j.trc.2018.02.005

    Cette étude expérimentale montre que la régulation de la vitesse d’un seul véhicule peut, dans certaines conditions contrôlées, contribuer à atténuer des vagues d’arrêt et de redémarrage.

    Treiber, M. et Kesting, A. (2013). Traffic Flow Dynamics: Data, Models and Simulation. Springer.
    DOI : 10.1007/978-3-642-32460-4

    Cet ouvrage présente les principaux modèles utilisés pour comprendre les interactions entre les véhicules, la stabilité des flux et la formation des embouteillages.

    Les phénomènes présentés dans cet article dépendent notamment de la densité de circulation, de la configuration de la route, des caractéristiques des véhicules et des comportements humains. Ils ne permettent pas d’expliquer à eux seuls toutes les formes de congestion routière.


    Nous sommes tous responsables de notre conduite parce que la route, elle, ne pardonne pas l’ignorance!

    Si tu conduis aujourd’hui, c’est parce que d’autres ont payé le prix hier!

    Les systèmes ne sont pas violents par intention, mais par inertie!

    Observer. Comprendre. Transmettre.

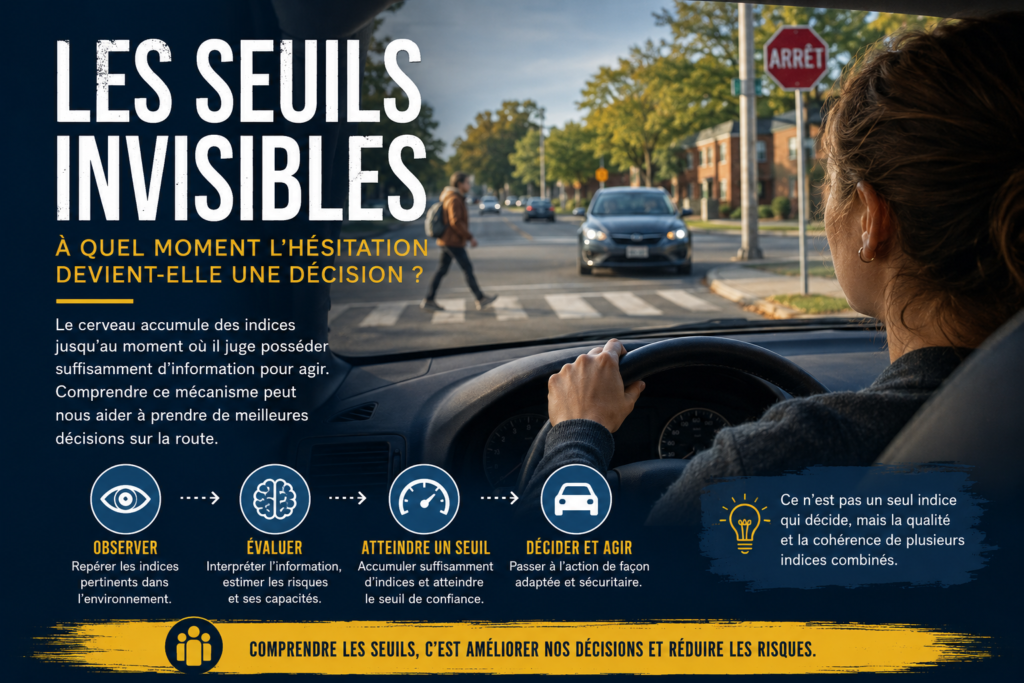
  • Les seuils invisibles : à quel moment l’hésitation devient-elle une décision ?

    Un conducteur attend à une intersection.

    Il regarde à gauche.

    Une voiture approche.

    Il regarde à droite.

    Un piéton semble vouloir traverser.

    Il revient vers la gauche.

    Pendant quelques secondes, rien ne se passe.

    Puis, presque soudainement, le conducteur s’engage.

    De l’extérieur, ce changement peut sembler difficile à expliquer. Pourquoi hésitait-il encore une seconde auparavant ? Qu’est-ce qui lui permet maintenant d’avancer avec davantage d’assurance ? A-t-il reçu une nouvelle information décisive ou a-t-il simplement fini par considérer que le passage était suffisamment sécuritaire ?

    Cette transition entre l’attente et l’action pourrait être décrite comme le franchissement d’un seuil invisible.

    Le conducteur n’attend pas nécessairement de tout savoir. Il accumule plutôt des indices jusqu’au moment où son cerveau considère qu’il possède suffisamment d’information pour choisir une action.

    Une décision ne naît pas toujours d’un seul indice

    Dans plusieurs situations routières, aucun indice ne suffit à lui seul pour déclencher une décision.

    À une intersection, le conducteur peut notamment observer :

    • la distance du véhicule qui approche ;
    • sa vitesse apparente ;
    • son accélération ou son ralentissement ;
    • la présence d’un clignotant ;
    • l’orientation de ses roues ;
    • le mouvement d’un piéton ;
    • la trajectoire d’un cycliste ;
    • la largeur de la voie à traverser ;
    • le temps nécessaire pour compléter la manœuvre ;
    • la réaction des autres usagers.

    Pris séparément, plusieurs de ces éléments peuvent demeurer ambigus.

    Un clignotant ne garantit pas que le véhicule tournera. Un ralentissement peut annoncer une intention de céder le passage, mais il peut aussi correspondre à une simple adaptation à la circulation. Un piéton près de la chaussée peut vouloir traverser ou simplement attendre.

    Le cerveau doit donc combiner plusieurs informations partielles et parfois contradictoires.

    La décision se construit progressivement à partir de leur accumulation.

    Le cerveau accumule des indices en faveur de différentes actions

    Certains modèles étudiés en psychologie cognitive représentent la décision comme une accumulation progressive d’éléments en faveur d’une option ou d’une autre.

    Dans le cas d’un virage à gauche, deux possibilités peuvent notamment être mises en concurrence :

    s’engager ou attendre.

    Chaque nouvelle observation peut faire évoluer légèrement la décision.

    Le véhicule approche rapidement : attendre.

    Il commence à ralentir : la possibilité de s’engager devient plus crédible.

    Un piéton apparaît : attendre.

    Le piéton demeure clairement sur le trottoir : la situation devient plus prévisible.

    La circulation opposée se dégage : l’engagement devient envisageable.

    L’information ne s’accumule toutefois pas de manière parfaitement régulière. Elle demeure influencée par l’attention, l’expérience, la visibilité, la compréhension de la situation et le niveau d’incertitude.

    Les modèles de diffusion utilisés en psychologie cognitive décrivent justement la décision comme une accumulation d’éléments imparfaits jusqu’à l’atteinte d’une limite ou d’un seuil décisionnel.

    Le conducteur ne se dit évidemment pas consciemment :

    « J’ai maintenant atteint mon seuil décisionnel. »

    Il ressent plutôt que la situation est devenue suffisamment claire pour agir.

    Que représente le seuil décisionnel ?

    Le seuil pourrait correspondre au niveau de certitude, de confiance ou d’information qu’une personne estime nécessaire avant de déclencher une action.

    Un seuil relativement élevé signifie que le conducteur exige davantage d’indices avant de bouger. La décision peut alors être plus lente, mais également plus prudente.

    Un seuil plus faible permet une décision plus rapide, mais peut augmenter la possibilité d’agir à partir d’informations insuffisantes.

    Ce seuil n’est probablement pas identique pour toutes les personnes ni pour toutes les situations.

    Il peut notamment varier selon :

    • l’expérience du conducteur ;
    • la fatigue ;
    • la visibilité ;
    • la complexité de l’environnement ;
    • les conséquences possibles d’une erreur ;
    • la pression exercée par les autres conducteurs ;
    • le sentiment d’urgence ;
    • le niveau de confiance ;
    • les expériences vécues précédemment.

    Après une erreur, une quasi-collision ou une situation inquiétante, une personne peut temporairement devenir plus prudente et demander davantage d’information avant d’agir.

    À l’inverse, un conducteur pressé, impatient ou excessivement confiant pourrait accepter de décider avec moins d’indices.

    Pourquoi trois secondes d’hésitation peuvent-elles disparaître soudainement ?

    L’hésitation visible ne signifie pas que le cerveau est inactif.

    Pendant ces quelques secondes, il peut continuellement mettre à jour son interprétation de la scène.

    La voiture qui semblait rapide commence à ralentir.

    Le cycliste poursuit finalement tout droit.

    Le piéton détourne son attention de la chaussée et s’éloigne légèrement.

    La circulation opposée se dégage.

    Aucun de ces changements ne représente nécessairement une certitude absolue. Ensemble, ils peuvent toutefois faire basculer l’évaluation.

    La dernière information n’est donc pas toujours décisive en elle-même. Elle peut simplement être l’indice qui permet à l’ensemble des informations déjà accumulées d’atteindre le seuil nécessaire.

    Un verre presque plein peut sembler inchangé après plusieurs gouttes.

    Puis une seule goutte le fait déborder.

    Ce n’est pourtant pas cette dernière goutte qui a rempli le verre à elle seule.

    Le conducteur doit aussi estimer ses propres capacités

    Pour décider de traverser ou de tourner, le cerveau n’évalue pas uniquement la circulation.

    Il doit également estimer :

    • le temps nécessaire pour démarrer ;
    • la capacité d’accélération du véhicule ;
    • la durée de la traversée ;
    • la précision de la manœuvre ;
    • la possibilité de devoir interrompre l’action.

    Autrement dit, un espace n’est pas évalué indépendamment du conducteur, du véhicule et des conditions présentes.

    Le conducteur doit se demander, parfois de manière implicite :

    « Cet espace est-il suffisant pour que je complète cette manœuvre avec ce véhicule, dans ces conditions ? »

    Les recherches portant sur l’acceptation des espaces dans la circulation suggèrent que les décisions de traverser ou de tourner dépendent notamment de la durée de l’espace disponible, de la dynamique des véhicules et de l’évaluation des possibilités d’action.

    Cette estimation peut être relativement juste chez un conducteur expérimenté.

    Elle peut aussi être inexacte.

    Un apprenti peut sous-estimer le temps nécessaire pour démarrer. Un conducteur trop confiant peut surestimer la capacité d’accélération de son véhicule. Une personne très hésitante peut, au contraire, refuser des espaces qui pourraient être suffisants.

    Le problème n’est donc pas seulement de voir les indices.

    Il faut également apprendre à leur attribuer une valeur réaliste.

    Tous les indices n’ont pas le même poids

    Le cerveau ne réalise probablement pas une simple addition.

    Certains indices sont plus fiables que d’autres.

    La diminution visible de la vitesse d’un véhicule fournit généralement une information plus utile que son clignotant seul. La trajectoire réelle d’un cycliste peut être plus informative qu’une impression sur son intention. Le déplacement d’un piéton vers la chaussée peut avoir davantage de poids qu’un simple regard dans une direction.

    La décision dépendrait ainsi d’au moins trois éléments :

    1. la quantité d’indices disponibles ;
    2. leur qualité ;
    3. le poids que le conducteur leur accorde.

    Un conducteur peut accumuler beaucoup d’informations et tout de même prendre une décision inadéquate s’il accorde trop d’importance à un indice peu fiable.

    Par exemple :

    « Il m’a regardé, donc il m’a vu. »

    « Il a mis son clignotant, donc il va tourner. »

    « Les autres avancent, donc je peux avancer. »

    « Le véhicule semble loin, donc j’ai le temps. »

    Ces raisonnements peuvent réduire artificiellement l’incertitude. Ils donnent l’impression que le seuil est atteint, alors que l’information demeure fragile.

    Lorsque la pression fait baisser le seuil

    Il existe une différence importante entre posséder assez d’information et ne plus vouloir attendre.

    Dans certaines situations, l’action peut être déclenchée non parce que la scène est devenue plus claire, mais parce que l’attente devient inconfortable.

    Un véhicule klaxonne derrière.

    Une longue file se forme.

    Le conducteur a déjà laissé passer plusieurs occasions.

    Il craint de paraître hésitant.

    La pression augmente.

    Le seuil décisionnel peut alors se déplacer.

    Au lieu de demander :

    « Ai-je suffisamment d’information pour agir de façon sécuritaire ? »

    le cerveau peut commencer à demander :

    « Ai-je suffisamment de raisons pour ne plus attendre ? »

    Ce changement est discret, mais important.

    La décision ne repose alors plus uniquement sur les conditions routières. Elle devient aussi une réponse à la pression sociale, à l’impatience ou au désir de mettre fin à l’incertitude.

    L’absence de danger visible n’est pas une preuve de sécurité

    Un autre risque apparaît lorsque le conducteur confond deux affirmations :

    « Je ne vois aucun danger. »

    et

    « J’ai suffisamment vérifié pour considérer que la situation est sécuritaire. »

    Ces deux affirmations ne signifient pas la même chose.

    L’absence apparente d’un indice défavorable peut être interprétée comme un indice favorable, surtout lorsque le conducteur souhaite agir rapidement.

    Il ne voit pas de cycliste.

    Il conclut qu’il n’y en a pas.

    Il ne remarque aucun piéton.

    Il conclut que le passage est libre.

    Il ne perçoit aucun véhicule rapide.

    Il conclut qu’il possède suffisamment de temps.

    Pourtant, une information peut être absente simplement parce que la vérification était trop brève, que la visibilité était obstruée ou que l’attention était dirigée ailleurs.

    Un seuil décisionnel sécuritaire ne devrait donc pas reposer uniquement sur l’absence apparente de danger. Il devrait aussi s’appuyer sur des indices suffisamment fiables confirmant que la manœuvre peut être réalisée.

    Peut-on enseigner l’accumulation d’indices ?

    L’enseignement de la conduite porte souvent sur la décision finale :

    « Vas-y. »

    « Attends. »

    « Tu aurais pu passer. »

    « Tu n’avais pas suffisamment de temps. »

    Ces interventions peuvent être utiles, mais elles révèlent peu de choses sur la manière dont la décision s’est construite.

    Une approche pédagogique plus approfondie pourrait chercher à rendre visibles les indices utilisés par l’apprenti :

    • Qu’as-tu observé ?
    • Quel indice t’a fait hésiter ?
    • Qu’est-ce qui t’a finalement décidé ?
    • Quel élément t’indiquait que l’espace était suffisant ?
    • Quelle information te manquait encore ?
    • Quel indice te semblait le plus fiable ?

    La conduite commentée pourrait également permettre à l’apprenti de verbaliser l’évolution de sa décision :

    « Le véhicule est encore trop près. »

    « Il ralentit, mais je ne sais pas encore s’il me cède réellement le passage. »

    « Le piéton demeure près de la chaussée. »

    « La voie est maintenant dégagée et j’estime avoir suffisamment de temps pour compléter le virage. »

    L’objectif n’est pas de transformer la conduite en calcul permanent.

    Il s’agit plutôt d’aider l’apprenti à comprendre qu’une décision sécuritaire se construit souvent à partir de plusieurs indices, et non à partir d’une impression générale ou d’un seul signal rassurant.

    Apprendre à attendre une information, pas seulement un espace

    Lorsqu’un conducteur attend à une intersection, on pourrait croire qu’il attend simplement que la route se libère.

    En réalité, il attend souvent autre chose :

    • que l’intention d’un usager devienne plus claire ;
    • que la vitesse d’un véhicule soit mieux estimée ;
    • qu’un obstacle cesse de masquer une partie de la scène ;
    • que plusieurs indices deviennent cohérents ;
    • que son niveau de confiance atteigne un seuil acceptable.

    Cette distinction pourrait être importante en formation.

    L’apprenti ne devrait pas seulement apprendre à attendre.

    Il devrait aussi apprendre à reconnaître ce qu’il attend.

    Sans cette compréhension, l’hésitation peut devenir passive. L’apprenti regarde la scène sans savoir quelle information pourrait résoudre son incertitude.

    Avec une meilleure stratégie d’observation, l’attente devient active :

    « Je ne m’engage pas encore parce que je dois confirmer la trajectoire du cycliste. »

    « J’attends que le véhicule dépasse l’obstruction afin de mieux évaluer sa vitesse. »

    « Je veux vérifier que le piéton ne commencera pas à traverser. »

    L’hésitation n’est alors plus nécessairement un signe d’indécision.

    Elle peut devenir une démarche organisée de recherche d’information.

    Que pouvons-nous faire ?

    Pour améliorer l’apprentissage de la prise de décision, certaines stratégies pourraient être utilisées pendant les sorties pratiques :

    • demander à l’apprenti de nommer les indices qu’il observe ;
    • l’inviter à distinguer les indices fiables des indices ambigus ;
    • l’aider à expliquer pourquoi il choisit d’attendre ;
    • revenir sur l’indice qui a déclenché son action ;
    • comparer plusieurs situations semblables ;
    • observer l’effet de la pression, de la fatigue ou de l’urgence sur ses décisions ;
    • valoriser une attente active fondée sur la recherche d’information.

    Ces interventions pourraient aider l’apprenti à construire un raisonnement plus explicite et plus transférable à de nouvelles situations.

    Le véritable enjeu : comprendre pourquoi le seuil a été franchi

    Une décision rapide n’est pas automatiquement dangereuse.

    Une décision lente n’est pas automatiquement sécuritaire.

    Un conducteur expérimenté peut reconnaître rapidement une configuration familière et réunir presque instantanément les indices nécessaires. Un conducteur moins expérimenté peut attendre longtemps sans observer les éléments les plus pertinents.

    Le temps consacré à la décision ne suffit donc pas pour en évaluer la qualité.

    La question centrale serait plutôt :

    Sur quelles informations le conducteur s’est-il appuyé pour considérer qu’il pouvait agir ?

    Les seuils invisibles de la conduite se trouvent précisément à cet endroit : entre ce que le conducteur voit, ce qu’il croit comprendre, le niveau de certitude qu’il exige et le moment où il transforme cette interprétation en mouvement.

    Pour améliorer la prise de décision, il ne suffit peut-être pas d’enseigner aux conducteurs à choisir le bon moment.

    Il faudrait également leur apprendre à reconnaître les indices qui rendent ce moment réellement acceptable.

    Car la sécurité ne dépend pas seulement de la décision prise.

    Elle dépend aussi de la qualité des informations qui ont permis au cerveau de considérer qu’il en savait assez.

    Références et pistes scientifiques

    Ratcliff, R., Smith, P. L., Brown, S. D. et McKoon, G. (2016). Diffusion Decision Model: Current Issues and History. Trends in Cognitive Sciences, 20(4), 260-281.
    DOI : 10.1016/j.tics.2016.01.007

    Mulder, M. J., van Maanen, L. et Forstmann, B. U. (2014). Perceptual decision neurosciences — A model-based review. Neuroscience, 277, 872-884.
    DOI : 10.1016/j.neuroscience.2014.07.031

    Myers, C. E. et coll. (2022). A practical introduction to using the drift diffusion model of decision-making in cognitive psychology, neuroscience, and health sciences. Frontiers in Psychology, 13, 1039172.
    DOI : 10.3389/fpsyg.2022.1039172

    Nunez, M. D., Vandekerckhove, J. et Srinivasan, R. (2017). How attention influences perceptual decision making: Single-trial EEG correlates of drift-diffusion model parameters. Journal of Mathematical Psychology, 76, 117-130.
    DOI : 10.1016/j.jmp.2016.03.003

    Balsdon, T., Wyart, V. et Mamassian, P. (2020). Confidence controls perceptual evidence accumulation. Nature Communications, 11, 1753.
    DOI : 10.1038/s41467-020-15561-w

    Fischer, A. G., Nigbur, R., Klein, T. A., Danielmeier, C. et Ullsperger, M. (2018). Cortical beta power reflects decision dynamics and uncovers multiple facets of post-error adaptation. Nature Communications, 9, 5038.
    DOI : 10.1038/s41467-018-07456-8

    Unni, A., Ihme, K., Jipp, M. et Rieger, J. W. (2022). Investigating differences in behavior and brain in human-human and human-autonomous vehicle interactions in time-critical situations. Frontiers in Neuroergonomics, 3, 836518.
    DOI : 10.3389/fnrgo.2022.836518


    Nous sommes tous responsables de notre conduite parce que la route, elle, ne pardonne pas l’ignorance !

    Si tu conduis aujourd’hui, c’est parce que d’autres ont payé le prix hier !

    Observer. Comprendre. Transmettre.