
Catégorie : L’intelligence de la conduite

L’intelligence de la conduite regroupe les connaissances portant sur les mécanismes cognitifs impliqués dans l’apprentissage et l’exercice de la conduite automobile. Cette catégorie explore notamment l’attention, la perception, le jugement, la prise de décision, l’anticipation et les processus d’apprentissage qui contribuent au développement de conducteurs compétents et sécuritaires.

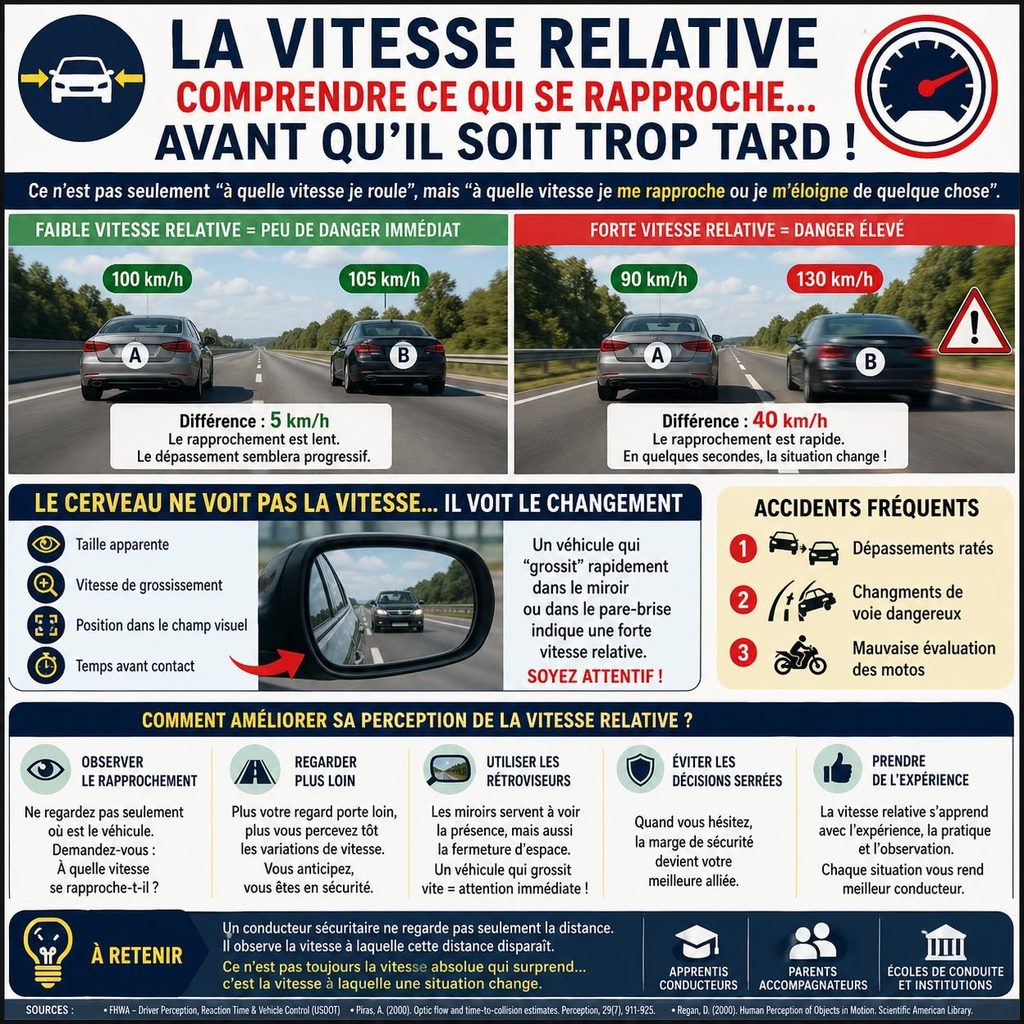
  • La vitesse relative : comprendre ce qui se rapproche avant qu’il soit trop tard

    Sur la route, connaître sa propre vitesse est indispensable.

    Mais cette information ne suffit pas toujours pour comprendre ce qui est en train de se produire autour du véhicule.

    Un autre élément intervient continuellement dans nos décisions : la vitesse à laquelle la distance entre deux usagers augmente ou diminue.

    Un véhicule peut sembler loin, mais se rapprocher très rapidement.

    Deux automobiles peuvent rouler à grande vitesse tout en se rapprochant très lentement l’une de l’autre.

    Un véhicule venant en sens inverse peut transformer plusieurs centaines de mètres de séparation en quelques secondes.

    Cette dynamique correspond à ce que l’on peut appeler, dans les situations simples, la vitesse relative ou la vitesse de rapprochement.

    Pour le conducteur, l’enjeu est fondamental :

    il ne suffit pas de savoir où se trouve un autre usager. Il faut aussi comprendre comment la distance entre lui et nous est en train d’évoluer.

    La vitesse relative : une relation entre deux mouvements

    La vitesse relative décrit le mouvement d’un objet par rapport à un autre.

    Dans une situation simple où deux véhicules circulent dans la même direction, leur vitesse de rapprochement correspond à la différence entre leurs vitesses.

    Par exemple :

    • le véhicule A roule à 100 km/h ;
    • le véhicule B roule à 105 km/h ;
    • le véhicule B se rapproche donc du véhicule A à environ 5 km/h.

    Les deux véhicules se déplacent rapidement par rapport à la route, mais très lentement l’un par rapport à l’autre.

    C’est pourquoi un dépassement réalisé avec un très faible différentiel de vitesse peut prendre beaucoup de temps et nécessiter une grande distance.

    Imaginons maintenant :

    • un véhicule devant roule à 90 km/h ;
    • un véhicule derrière arrive à 130 km/h.

    La vitesse de rapprochement est alors de 40 km/h, soit environ 11 mètres par seconde.

    Un écart de 100 mètres pourrait donc, si les vitesses demeuraient constantes, être absorbé en environ neuf secondes.

    Le conducteur du véhicule avant peut avoir l’impression que l’autre véhicule est encore loin.

    Pourtant, la situation évolue rapidement.

    En sens inverse, les vitesses de rapprochement s’additionnent

    Une précision importante est nécessaire.

    La vitesse relative ne correspond pas systématiquement à une soustraction.

    Lorsque deux véhicules se dirigent directement l’un vers l’autre, leurs vitesses de rapprochement s’additionnent.

    Par exemple, deux véhicules circulant chacun à 90 km/h en sens opposé se rapprochent l’un de l’autre à environ :

    180 km/h, soit 50 mètres par seconde.

    Cela ne signifie évidemment pas que chaque véhicule roule à 180 km/h.

    Chacun roule toujours à 90 km/h par rapport à la chaussée.

    Mais la distance qui les sépare diminue à 50 mètres chaque seconde.

    Ainsi, une séparation de 250 mètres correspondrait à seulement environ cinq secondes avant qu’ils se croisent si leurs trajectoires et leurs vitesses demeuraient constantes.

    Dans une situation réelle — intersection, virage, insertion ou trajectoires obliques — le calcul devient plus complexe, puisque les directions de déplacement doivent aussi être prises en considération.

    Mais le principe pédagogique demeure :

    une distance n’a de sens qu’en relation avec la vitesse à laquelle elle se ferme.

    Pourquoi cette notion est-elle si importante en conduite ?

    Un conducteur ne dispose pas d’un instrument lui indiquant directement la vitesse de chaque véhicule environnant.

    Il doit l’estimer.

    Pour cela, le système visuel utilise plusieurs indices :

    • le déplacement apparent d’un objet dans le champ visuel ;
    • la modification de sa taille apparente ;
    • la vitesse à laquelle cette taille augmente ;
    • le mouvement du décor ;
    • les changements de position relatifs entre plusieurs objets ;
    • les repères présents dans l’environnement ;
    • l’expérience acquise dans des situations semblables.

    Cette estimation est extrêmement utile, mais elle n’est pas parfaite.

    La conduite exige donc continuellement de transformer des indices visuels en décisions :

    Est-il loin ? Se rapproche-t-il ? À quelle vitesse ? Combien de temps me reste-t-il ? Puis-je agir tout en conservant une marge suffisante ?

    Le temps avant collision : une information différente de la distance

    Les recherches en perception visuelle utilisent notamment le concept de time-to-collision, ou TTC, que l’on peut traduire par temps avant collision.

    Dans une situation simplifiée, il représente le temps restant avant que deux trajectoires conduisent à un contact si les vitesses et les directions demeurent inchangées.

    Les travaux classiques de David N. Lee ont proposé que l’expansion optique d’un objet qui approche puisse fournir au système visuel une information particulièrement utile sur ce délai avant contact.1

    Lorsqu’un véhicule approche directement, son image occupe progressivement une plus grande partie du champ visuel.

    Plus cette expansion devient rapide, plus l’arrivée est proche.

    Le conducteur ne réalise généralement pas un calcul mathématique conscient.

    Il utilise plutôt des changements visuels pour construire une estimation de la situation.

    Nous ne « voyons » donc pas simplement une vitesse

    Il serait trop simple d’affirmer que le cerveau voit directement la vitesse d’un autre véhicule comme un compteur de vitesse.

    Le système perceptif exploite plutôt un ensemble d’indices issus du mouvement.

    Le flux optique joue notamment un rôle important.

    Lorsque nous avançons, les éléments du paysage produisent un mouvement organisé sur la rétine. Les objets proches semblent se déplacer rapidement dans le champ visuel, tandis que les éléments plus éloignés évoluent différemment.

    Ce flux contribue à l’estimation de notre propre mouvement, de notre direction et de notre relation avec l’environnement.2

    Lorsqu’un objet indépendant se déplace dans cet environnement — une automobile, une motocyclette, un cycliste ou un piéton — le cerveau doit également distinguer son mouvement de celui produit par notre propre déplacement.

    La tâche perceptive est donc beaucoup plus complexe qu’une simple lecture de distance.

    « Il est loin » : une information incomplète

    Une erreur courante consiste à prendre une décision principalement en fonction de la distance apparente.

    Par exemple :

    Un apprenti arrive à un arrêt.

    Il regarde vers la gauche.

    Un véhicule est visible à une certaine distance.

    Il conclut :

    « Il est loin, j’ai le temps. »

    Mais deux questions différentes viennent d’être confondues :

    Où se trouve le véhicule ?

    et :

    Combien de temps faudra-t-il avant qu’il arrive jusqu’à moi ?

    Un véhicule éloigné se déplaçant rapidement peut atteindre l’intersection avant un véhicule plus proche se déplaçant lentement.

    La distance seule est donc insuffisante.

    Une meilleure question : à quelle vitesse la distance disparaît-elle ?

    Pour l’apprenti conducteur, cette reformulation peut changer la manière d’observer.

    Au lieu de demander uniquement :

    « Est-ce qu’il est loin ? »

    on peut progressivement développer la question :

    « Est-ce qu’il se rapproche lentement ou rapidement ? »

    Puis :

    « Quelle marge me restera-t-il si je commence ma manœuvre maintenant ? »

    L’observation devient alors dynamique.

    On ne regarde plus seulement une position.

    On regarde une évolution.

    Un véhicule dans le rétroviseur : présence et rapprochement

    Cette distinction est particulièrement importante dans les rétroviseurs.

    Un premier regard peut montrer un véhicule relativement éloigné.

    Un deuxième regard, quelques secondes plus tard, montre que ce véhicule occupe maintenant une portion beaucoup plus importante du miroir.

    La différence entre ces deux observations fournit une information précieuse :

    la distance se ferme rapidement.

    Pour cette raison, un rétroviseur ne sert pas seulement à répondre :

    « Y a-t-il quelqu’un ? »

    Il peut également aider à répondre :

    « Comment la situation évolue-t-elle ? »

    Cette lecture dynamique est particulièrement utile avant un changement de voie, une insertion ou un dépassement.

    Le dépassement : quand quelques kilomètres-heure changent beaucoup de choses

    Le dépassement constitue un excellent exemple de vitesse relative.

    Sur une autoroute, deux véhicules peuvent circuler à des vitesses relativement élevées, mais avec une très faible différence entre eux.

    Si un véhicule roule à 100 km/h et qu’un autre le dépasse à 105 km/h, leur vitesse relative n’est que de 5 km/h, soit environ 1,4 mètre par seconde.

    Il faudra donc du temps pour :

    • rattraper le véhicule ;
    • parcourir sa longueur ;
    • obtenir une distance suffisante devant lui ;
    • revenir dans la voie en conservant une marge adéquate.

    Une faible différence de vitesse peut ainsi produire un dépassement particulièrement long.

    Sur une route bidirectionnelle, un élément supplémentaire s’ajoute : pendant ce temps, un véhicule venant en sens inverse réduit lui aussi rapidement la distance disponible.

    C’est pourquoi un dépassement ne devrait pas être évalué uniquement en fonction de la distance du véhicule dépassé.

    Il faut comprendre simultanément plusieurs mouvements.

    Les motocyclettes : un cas particulièrement intéressant

    Les motocyclettes posent un défi perceptif supplémentaire.

    Leur silhouette frontale est généralement plus petite que celle d’une automobile.

    Des recherches ont montré que cette différence peut influencer l’estimation du moment où elles atteindront une intersection.

    Horswill et ses collaborateurs ont observé que, dans leurs expériences, les participants estimaient que des motocyclettes arriveraient plus tard que des véhicules plus volumineux dans certaines conditions pourtant comparables.3

    Ce phénomène est souvent associé au size-arrival effect, ou effet taille-arrivée.

    Des travaux ultérieurs ont également montré que les conducteurs pouvaient accepter des intervalles plus courts devant une motocyclette que devant une automobile et que l’estimation du mouvement ou de la vitesse pouvait contribuer à cette différence.4

    Cela ne signifie pas que chaque conducteur sous-estime systématiquement chaque motocyclette.

    Il s’agit plutôt d’un biais perceptif observé expérimentalement qui justifie une prudence supplémentaire.

    Petite silhouette ne signifie pas arrivée lente

    Pour un conducteur, l’enseignement pratique peut donc être très simple :

    la taille apparente d’un véhicule ne doit pas être utilisée seule pour évaluer la marge disponible.

    Une motocyclette peut sembler petite dans le champ visuel tout en se rapprochant rapidement.

    Il faut donc observer :

    • sa position ;
    • l’évolution de sa position ;
    • son grossissement apparent ;
    • le temps pendant lequel elle demeure observée ;
    • la marge réellement nécessaire pour effectuer la manœuvre.

    Pourquoi les apprentis peuvent-ils éprouver davantage de difficulté ?

    La perception des dangers ne repose pas uniquement sur la vision au sens physiologique.

    Elle exige également de savoir où regarder, quoi rechercher et comment interpréter ce qui est observé.

    Plusieurs études comparant conducteurs novices et expérimentés montrent des différences dans certaines tâches de perception des dangers.

    Des novices peuvent notamment répondre plus lentement à certains conflits ou les évaluer comme moins dangereux dans certaines conditions expérimentales.5,6

    D’autres recherches montrent que la capacité de prédire l’évolution prochaine d’une scène permet également de distinguer, dans certaines tâches, les conducteurs expérimentés des novices.7

    Il serait toutefois excessif de conclure que toute perception de la vitesse relative s’acquiert simplement avec les kilomètres parcourus.

    L’expérience contribue au développement de repères, mais la qualité de cette expérience, l’enseignement reçu et la variété des situations rencontrées ont également leur importance.

    Voir loin pour comprendre plus tôt

    Un regard constamment porté très près devant le véhicule réduit le temps disponible pour comprendre l’évolution d’une situation.

    À l’inverse, porter le regard suffisamment loin permet généralement de détecter plus tôt :

    • un ralentissement ;
    • un véhicule qui se rapproche ;
    • une intersection ;
    • un changement de trajectoire ;
    • un conflit potentiel ;
    • une marge qui commence à diminuer.

    L’intérêt n’est pas simplement de « regarder loin » comme une consigne isolée.

    Il est de gagner du temps d’analyse.

    Plus tôt une évolution est détectée, plus le conducteur dispose généralement de possibilités pour adapter progressivement sa conduite.

    Comparer deux observations plutôt qu’une seule

    Pour enseigner la vitesse relative, une stratégie efficace consiste à faire observer une situation à deux moments différents.

    Premier regard :

    « Où est le véhicule ? »

    Deuxième regard :

    « Où est-il maintenant ? »

    Puis :

    « Que te dit la différence entre les deux observations ? »

    L’apprenti apprend progressivement que le mouvement n’est pas une photographie.

    Il est une transformation dans le temps.

    L’analogie de la balle

    Une analogie très simple permet parfois de faire comprendre le principe.

    Imaginez qu’une balle se dirige vers vous.

    Si elle arrive lentement, sa trajectoire laisse davantage de temps pour l’observer et réagir.

    Si la même balle arrive très rapidement, le temps disponible diminue fortement.

    La distance initiale n’est donc qu’une partie de l’information.

    Ce qui compte également est :

    la vitesse à laquelle cette distance est consommée.

    Sur la route, le principe est semblable, même si les mouvements réels sont évidemment beaucoup plus complexes.

    Éviter les décisions « juste assez »

    La perception humaine étant imparfaite, une stratégie de sécurité importante consiste à ne pas construire systématiquement ses décisions sur la marge minimale estimée.

    Lorsqu’un conducteur pense :

    « Ça devrait passer juste. »

    il dépend fortement de la précision de plusieurs estimations :

    • la distance ;
    • la vitesse de l’autre véhicule ;
    • sa propre capacité d’accélération ;
    • le temps nécessaire pour compléter la manœuvre ;
    • la possibilité qu’un des usagers modifie sa vitesse ou sa trajectoire.

    Une petite erreur dans plusieurs de ces estimations peut réduire rapidement la marge disponible.

    La stratégie préventive consiste donc à conserver une marge permettant d’absorber une partie de cette incertitude.

    Pour les parents accompagnateurs : faire verbaliser le mouvement

    Le parent accompagnateur peut aider l’apprenti à développer cette lecture dynamique sans transformer chaque sortie en cours de physique.

    Quelques questions suffisent :

    • Ce véhicule se rapproche-t-il ou s’éloigne-t-il ?
    • La distance se ferme-t-elle rapidement ?
    • Est-il seulement loin, ou dispose-t-on réellement de beaucoup de temps ?
    • Qu’est-ce qui a changé depuis ton premier regard ?
    • Ce véhicule dans le rétroviseur grossit-il rapidement ?
    • Si tu attends deux secondes de plus, ta décision devient-elle plus facile ?
    • Quelle marge te restera-t-il une fois ta manœuvre terminée ?

    Ces questions développent progressivement une représentation dynamique de la circulation.

    OEA : observer non seulement les objets, mais leur évolution

    La stratégie Observer, Évaluer, Agir (OEA) s’applique particulièrement bien à la vitesse relative.

    Observer : où se trouvent les autres usagers et comment leur position évolue-t-elle ?

    Évaluer : la distance augmente-t-elle ou diminue-t-elle ? À quelle vitesse ? Quelle marge temporelle semble disponible ?

    Agir : choisir une manœuvre qui conserve une marge suffisante malgré l’incertitude de l’estimation.

    Cette démarche transforme une observation statique :

    « Il est loin. »

    en une observation dynamique :

    « Il est encore loin, mais il se rapproche rapidement. »

    Cette différence peut modifier complètement une décision.

    Distance, vitesse relative et temps : trois informations liées

    Pour comprendre une situation de rapprochement, trois dimensions doivent donc être considérées ensemble :

    InformationQuestion
    DistanceQuelle séparation existe actuellement ?
    Vitesse de rapprochementÀ quelle vitesse cette séparation change-t-elle ?
    Temps disponibleCombien de temps reste-t-il avant que la situation exige une action ou qu’un conflit puisse apparaître ?

    Aucune de ces informations ne devrait être interprétée complètement isolément.

    Que savons-nous ?

    La perception du mouvement repose sur plusieurs sources d’information visuelle, notamment les modifications de position, l’expansion optique et le flux visuel créé par le déplacement.1,2

    Le temps avant collision constitue une information importante dans les modèles de contrôle visuel de l’approche et du freinage.1

    Les recherches montrent également que certaines caractéristiques des objets, notamment leur taille apparente, peuvent influencer les estimations d’arrivée, ce qui est particulièrement pertinent dans certaines interactions avec les motocyclettes.3,4

    Enfin, plusieurs travaux indiquent que les conducteurs novices et expérimentés peuvent différer dans certaines tâches de détection, d’évaluation et de prédiction des dangers.5,6,7

    Pourquoi est-ce important ?

    Parce que la circulation est un environnement dynamique.

    Les véhicules, les cyclistes et les piétons changent continuellement de position.

    Une décision qui semblait raisonnable deux secondes auparavant peut devenir beaucoup moins favorable si la distance se ferme rapidement.

    Apprendre à conduire nécessite donc progressivement de passer de la question :

    « Où sont les autres ? »

    à :

    « Où seront-ils dans quelques secondes si rien ne change ? »

    Que pouvons-nous faire ?

    La perception de la vitesse relative peut être intégrée à l’apprentissage de manière concrète :

    • faire observer plusieurs fois le même véhicule afin d’évaluer son rapprochement ;
    • apprendre à utiliser les rétroviseurs de manière dynamique ;
    • porter le regard suffisamment loin pour détecter les évolutions tôt ;
    • faire verbaliser la fermeture ou l’ouverture des espaces ;
    • expliquer le rôle particulier de la vitesse relative lors des dépassements ;
    • sensibiliser aux difficultés perceptives associées aux motocyclettes ;
    • éviter de fonder une décision serrée sur une seule estimation de distance ;
    • conserver des marges permettant d’absorber une erreur d’évaluation.

    Conclusion

    La vitesse inscrite au compteur indique ce que fait notre véhicule par rapport à la route.

    Elle ne raconte pas, à elle seule, ce qui se passe entre notre véhicule et ceux qui nous entourent.

    Pour comprendre une situation dynamique, le conducteur doit également apprendre à lire :

    la vitesse à laquelle les espaces s’ouvrent ou se ferment.

    Un véhicule peut être loin et arriver rapidement.

    Deux véhicules peuvent rouler vite et se rapprocher lentement.

    Un objet de petite taille peut sembler moins menaçant alors que le temps disponible diminue.

    C’est pourquoi apprendre à conduire ne consiste pas seulement à mesurer des distances.

    Il faut apprendre à observer leur évolution.

    Un conducteur préventif ne regarde pas seulement combien d’espace il possède maintenant. Il cherche à comprendre combien d’espace — et surtout combien de temps — il lui restera quelques secondes plus tard.

    Parce que sur la route, ce n’est pas uniquement la position d’un danger qui compte.

    C’est aussi la vitesse à laquelle la situation est en train de changer.

    Références

    1. Lee, D. N. (1976). A Theory of Visual Control of Braking Based on Information about Time-to-Collision. Perception, 5(4), 437-459. DOI : 10.1068/p050437.
    2. Nash, C. J., Cole, D. J. & Bigler, R. S. (2016). A review of human sensory dynamics for application to models of driver steering and speed control. Biological Cybernetics, 110, 91-116. DOI : 10.1007/s00422-016-0682-x.
    3. Horswill, M. S., Helman, S., Ardiles, P. & Wann, J. P. (2005). Motorcycle Accident Risk Could Be Inflated by a Time to Arrival Illusion. Optometry and Vision Science, 82(8), 740-746. DOI : 10.1097/01.opx.0000175563.21423.50.
    4. Lee, Y. M. & Sheppard, E. (2017). Differences in gap acceptance for approaching cars and motorcycles at junctions: What causes the size-arrival effect? Transportation Research Part F: Traffic Psychology and Behaviour, 50, 50-54. DOI : 10.1016/j.trf.2017.07.006.
    5. Sagberg, F. & Bjørnskau, T. (2006). Hazard perception and driving experience among novice drivers. Accident Analysis & Prevention, 38(2), 407-414. DOI : 10.1016/j.aap.2005.10.014.
    6. Scialfa, C. T. et coll. (2012). The effects of driving experience on responses to a static hazard perception test. Accident Analysis & Prevention, 45, 547-553. DOI : 10.1016/j.aap.2011.09.005.
    7. Jackson, L., Chapman, P. & Crundall, D. (2016). What happens next? Predicting other road users’ behaviour as a function of driving experience and processing time. Ergonomics. Voir également les travaux expérimentaux sur la prédiction des dangers chez les conducteurs novices et expérimentés.

    Nous sommes tous responsables de notre conduite parce que la route, elle, ne pardonne pas l’ignorance !

    Si tu conduis aujourd’hui, c’est parce que d’autres ont payé le prix hier !

    Observer. Comprendre. Transmettre.
  • Les technologies d’aide à la conduite : un soutien parfois trop rassurant

    La technologie a profondément transformé l’environnement automobile.

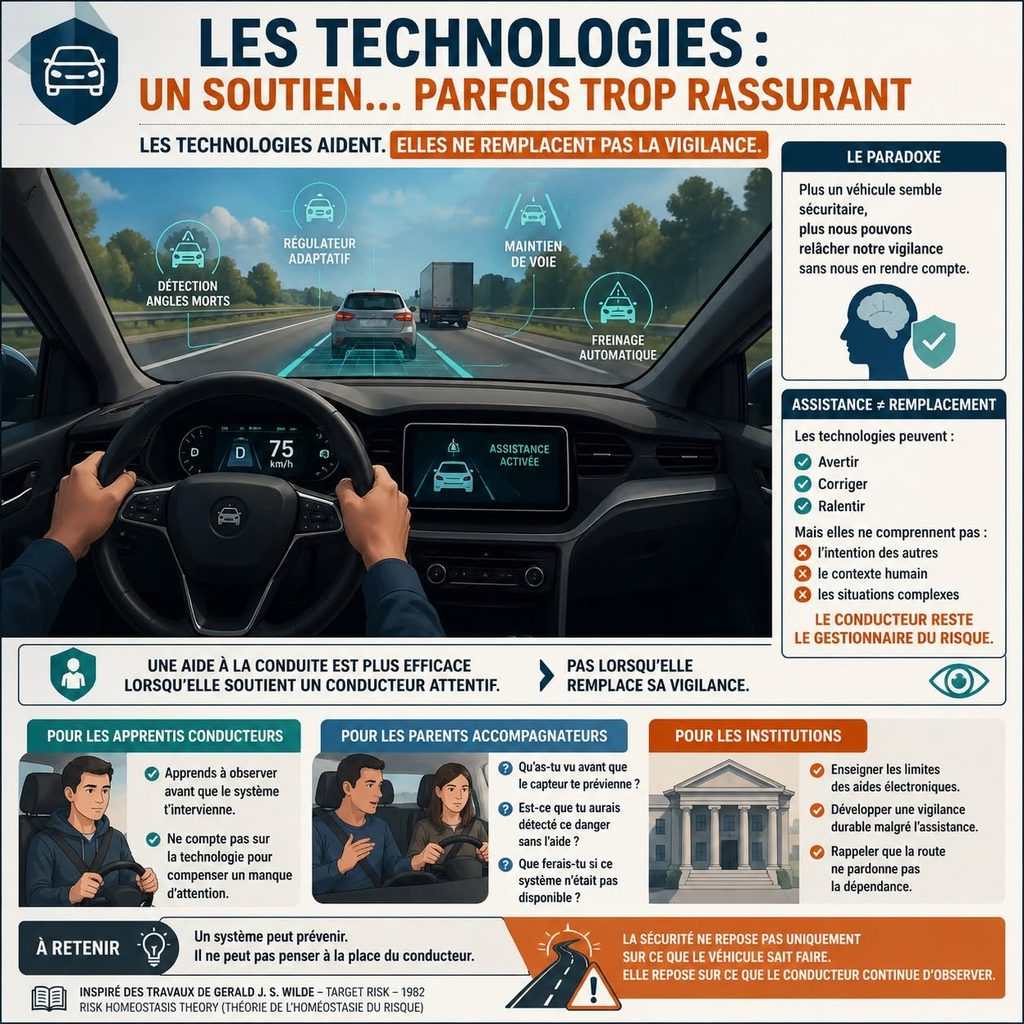
    Caméra de recul, surveillance des angles morts, freinage automatique d’urgence, régulateur de vitesse adaptatif, avertisseur de sortie de voie, capteurs de proximité, assistance au maintien de voie : les véhicules modernes disposent désormais de nombreux systèmes capables d’informer le conducteur, de l’avertir et, dans certaines circonstances, d’intervenir.

    Ces technologies peuvent contribuer à prévenir certaines collisions ou à en réduire la gravité. Elles offrent une couche supplémentaire de protection lorsque leurs conditions de fonctionnement sont réunies.

    Mais leur présence soulève également une question humaine fondamentale :

    Que se passe-t-il lorsque le sentiment de sécurité procuré par la technologie devient plus important que la compréhension de ses limites ?

    Le problème n’est pas la technologie elle-même.

    Le problème peut apparaître dans la relation que le conducteur développe avec elle.

    Une technologie ne modifie pas seulement le véhicule

    Lorsqu’une nouvelle aide à la conduite est ajoutée à un véhicule, elle modifie évidemment ses capacités techniques. Mais elle peut également influencer la manière dont le conducteur perçoit la situation et adapte son comportement.

    Cette dimension rejoint les travaux de Gerald J. S. Wilde sur la perception et l’acceptation du risque.

    Dans sa théorie de l’homéostasie du risque, Wilde propose que les individus ajustent leur comportement en fonction d’un niveau de risque qu’ils considèrent comme acceptable. Une modification qui augmente le sentiment de sécurité peut donc, dans certaines circonstances, entraîner un ajustement comportemental.1,2

    Cette théorie a fait l’objet de discussions et de critiques dans la littérature scientifique et ne doit pas être présentée comme une explication universelle de la conduite humaine.

    Elle demeure toutefois pertinente pour poser une question :

    lorsqu’un conducteur se sent davantage protégé, conserve-t-il exactement les mêmes marges de prudence ?

    Adaptation comportementale et compensation du risque

    Le concept d’adaptation comportementale décrit les changements de comportement qui peuvent apparaître après l’introduction d’une modification dans le système conducteur-véhicule-environnement.

    Ces adaptations ne sont pas nécessairement négatives. Certaines technologies peuvent encourager des comportements plus sécuritaires.

    Mais les recherches montrent également que, pour certains systèmes et certains utilisateurs, des phénomènes de surconfiance, de dépendance ou de réduction de l’engagement peuvent apparaître.3,4

    Une étude publiée en 2026 sur l’utilisation de systèmes avancés d’aide à la conduite a notamment relevé, chez certains participants, des changements dans la perception du risque, une diminution de l’engagement cognitif ou physique et différentes formes de dépendance envers les systèmes utilisés.4

    Cela ne signifie pas que ces réactions se produisent chez chaque conducteur ni avec chaque technologie.

    Cela signifie plutôt que l’efficacité d’une technologie ne dépend pas uniquement de ce qu’elle sait faire, mais également de la manière dont l’humain apprend à l’utiliser.

    La sécurité perçue n’est pas nécessairement la sécurité disponible

    Un véhicule fortement équipé peut progressivement produire une impression rassurante :

    « Le véhicule surveille avec moi. »

    Cette impression peut être justifiée dans une certaine mesure. Certains systèmes observent effectivement des zones difficiles à surveiller, détectent certains obstacles ou interviennent lorsque des paramètres précis sont rencontrés.

    Le problème apparaît lorsque cette idée devient :

    « Le véhicule surveille à ma place. »

    La différence entre les deux formulations est essentielle.

    Dans la première, la technologie constitue une information supplémentaire.

    Dans la seconde, une partie de la responsabilité cognitive est progressivement transférée au système.

    Assistance ne signifie pas remplacement

    Les systèmes d’aide à la conduite actuellement présents dans de nombreux véhicules ont des fonctions différentes.

    Certains avertissent :

    • surveillance des angles morts ;
    • avertissement de collision avant ;
    • avertissement de sortie de voie ;
    • alerte de circulation transversale arrière.

    D’autres peuvent intervenir momentanément :

    • freinage automatique d’urgence ;
    • assistance au maintien dans la voie ;
    • intervention dans l’angle mort.

    D’autres encore peuvent prendre en charge de manière continue certaines fonctions précises, comme le maintien d’une vitesse ou d’une distance avec le régulateur adaptatif.

    Mais dans les systèmes d’assistance de niveaux 0, 1 et 2, le conducteur demeure responsable de la conduite et doit rester engagé dans la tâche.5,6

    Une aide à la conduite n’est donc pas nécessairement un système de conduite autonome.

    Les systèmes possèdent eux aussi des limites

    Une technologie peut être très performante sans être infaillible.

    Ses capacités peuvent dépendre de nombreux facteurs :

    • la météo ;
    • la luminosité ;
    • la visibilité ;
    • la propreté des caméras ou capteurs ;
    • la qualité et la visibilité du marquage routier ;
    • la vitesse des véhicules ;
    • la configuration de la route ;
    • le type et la trajectoire de l’usager à détecter ;
    • les limites propres au système et au constructeur.

    Transport Canada rappelle notamment que certaines aides peuvent fonctionner seulement dans des conditions précises et qu’elles ne remplacent ni l’attention ni le jugement du conducteur.5

    La caméra de recul : voir davantage sans cesser de regarder

    La caméra de recul illustre bien cette complémentarité.

    Elle permet d’obtenir une vue directe de la zone située derrière le véhicule et constitue une aide importante lors des manœuvres en marche arrière.

    Mais son efficacité peut être influencée par la pluie, l’obscurité, l’éblouissement ou la saleté sur la caméra. Transport Canada recommande donc de combiner son utilisation avec l’observation directe, les rétroviseurs et les vérifications par-dessus l’épaule.7

    La bonne stratégie n’est donc pas :

    « J’ai une caméra, je n’ai plus besoin de regarder. »

    Elle devient plutôt :

    « La caméra me donne une information supplémentaire que j’intègre à mes autres observations. »

    Le détecteur d’angle mort : une aide, pas une permission

    La même logique s’applique aux systèmes de surveillance des angles morts.

    Selon le système, certains véhicules ou usagers peuvent être plus difficiles à détecter. La portée des capteurs varie également d’un véhicule à l’autre.

    Transport Canada recommande explicitement de ne pas se fier uniquement à ces systèmes et de continuer à surveiller les angles morts.8

    Le témoin lumineux peut donc confirmer une information.

    Son absence ne devrait pas devenir automatiquement une conclusion :

    « Rien n’est là. »

    Le conducteur devrait continuer à rechercher lui-même l’information nécessaire avant une manœuvre.

    Le freinage automatique : un filet supplémentaire, pas une nouvelle distance de sécurité

    Le freinage automatique d’urgence peut détecter certaines situations de collision potentielle et appliquer automatiquement les freins afin d’éviter une collision ou d’en réduire la gravité.

    Sa présence ne modifie toutefois pas les principes fondamentaux de conduite préventive.

    Le conducteur doit continuer à maintenir une distance adaptée, observer loin devant et anticiper les ralentissements.

    Le système doit être compris comme un filet supplémentaire, non comme une justification permettant de réduire volontairement ses propres marges.

    Quand la confiance devient surconfiance

    Pour fonctionner correctement, une aide technologique doit inspirer une certaine confiance.

    Un conducteur qui ne lui ferait jamais confiance pourrait l’ignorer, la désactiver ou ne pas bénéficier de son assistance.

    Mais l’excès inverse existe également.

    Une confiance mal calibrée peut conduire le conducteur à attribuer au système des capacités qu’il ne possède pas.

    L’Insurance Institute for Highway Safety a notamment observé que certains utilisateurs réguliers de systèmes d’automatisation partielle développent une compréhension trop optimiste de ce que ces technologies peuvent accomplir. L’organisme souligne également que le désengagement du conducteur constitue l’un des enjeux associés à ces systèmes.9

    La question n’est donc pas de choisir entre confiance et méfiance.

    Il faut développer une confiance calibrée :

    faire confiance au système pour ce qu’il sait faire, tout en restant conscient de ce qu’il ne sait pas faire.

    Les apprentis conducteurs : apprendre le geste avant de déléguer le geste

    La question devient particulièrement intéressante en formation.

    L’apprenti conducteur construit progressivement :

    • sa lecture de la route ;
    • ses stratégies d’observation ;
    • son jugement ;
    • son anticipation ;
    • sa perception des distances ;
    • sa conscience spatiale ;
    • sa capacité à détecter les dangers potentiels.

    Les aides électroniques peuvent soutenir cet apprentissage, mais elles ne devraient pas empêcher l’apprenti de comprendre le processus qu’elles assistent.

    Par exemple, avant de se fier à un témoin d’angle mort, l’apprenti doit comprendre pourquoi l’angle mort doit être vérifié.

    Avant de s’appuyer sur une caméra de recul, il doit comprendre comment rechercher les différents conflits possibles autour du véhicule.

    Avant de faire confiance à un régulateur adaptatif, il doit comprendre ce qu’est une distance sécuritaire et pourquoi elle varie selon les circonstances.

    La technologie peut donc devenir un excellent outil pédagogique lorsqu’elle sert à confirmer une compétence plutôt qu’à masquer son absence.

    Que dit la recherche sur les jeunes conducteurs ?

    Les connaissances demeurent encore incomplètes sur la relation entre les jeunes conducteurs et l’ensemble des systèmes d’aide modernes.

    La NHTSA souligne néanmoins que ces technologies présentent des enjeux particuliers pour la formation des jeunes conducteurs. Certaines études ont observé des effets positifs, comme moins de sorties de voie ou davantage d’utilisation du clignotant, mais également certaines adaptations comportementales, par exemple des distances de suivi plus courtes dans certaines conditions.10

    Cette coexistence d’effets positifs et d’effets inattendus rappelle qu’une technologie ne devrait pas être évaluée uniquement selon sa fonction technique.

    Il faut aussi observer ce que le conducteur apprend à faire lorsqu’elle est présente.

    Pour les parents accompagnateurs : expliquer ce que le système fait réellement

    Le parent accompagnateur peut jouer un rôle important dans cette compréhension.

    Il peut notamment rappeler que :

    • la caméra complète l’observation visuelle ;
    • le détecteur d’angle mort complète la vérification ;
    • le freinage automatique complète l’anticipation ;
    • le régulateur adaptatif complète la gestion de la vitesse et de la distance ;
    • l’assistance au maintien de voie complète le contrôle actif de la trajectoire.

    Dans chacun de ces cas, le mot important est le même :

    complète.

    Il ne signifie pas :

    remplace.

    Des questions qui permettent de reconstruire la vigilance

    Lorsque le système intervient, le parent ou le moniteur peut transformer cet événement en occasion pédagogique :

    • Qu’avais-tu vu avant que le système t’avertisse ?
    • Pourquoi le système est-il intervenu ?
    • Aurais-tu détecté cette situation sans l’avertissement ?
    • Quel indice aurais-tu pu observer plus tôt ?
    • Que ferais-tu si cette fonction n’était pas disponible ?
    • Dans quelles circonstances cette technologie pourrait-elle être moins efficace ?

    Ces questions évitent de transformer l’aide technologique en simple filet invisible.

    Elles replacent le conducteur au centre du processus d’observation et de décision.

    Automatiser le véhicule sans désautomatiser la pensée

    Les véhicules modernes peuvent désormais accomplir automatiquement certaines tâches qui exigeaient auparavant une intervention constante du conducteur.

    Cette évolution peut réduire la charge de travail et contribuer à la sécurité.

    Mais à mesure que l’automatisation augmente, le rôle humain change.

    Le conducteur peut passer progressivement de l’exécution d’une tâche à sa supervision.

    Or, superviser une automatisation demeure une activité cognitive.

    Il faut :

    • comprendre ce que le système est en train de faire ;
    • savoir dans quelles conditions il fonctionne ;
    • reconnaître lorsqu’il atteint ses limites ;
    • demeurer disponible pour reprendre une tâche lorsque nécessaire.

    La technologie ne fait donc pas disparaître la compétence humaine.

    Elle peut en déplacer une partie.

    OEA : la technologie comme information supplémentaire

    Une stratégie comme OEA — Observer, Évaluer, Agir permet d’intégrer les technologies sans transférer entièrement la décision au système.

    Observer : recueillir les informations provenant de la route, des rétroviseurs, de la vision directe et, lorsqu’elles sont pertinentes, des aides technologiques.

    Évaluer : interpréter ces informations en tenant compte du contexte, des autres usagers, des marges disponibles et des limites possibles du système.

    Agir : prendre une décision et conserver la responsabilité de son exécution.

    Dans cette logique, un témoin électronique devient un indice parmi d’autres.

    Il enrichit la perception.

    Il ne devient pas la perception elle-même.

    Le risque d’un nouveau type d’ignorance

    Pendant longtemps, une grande partie de l’apprentissage automobile consistait à comprendre les limites physiques du véhicule.

    Aujourd’hui, une nouvelle compétence devient nécessaire :

    comprendre les limites numériques du véhicule.

    Un conducteur peut être capable de maîtriser parfaitement son automobile tout en connaissant mal les conditions de fonctionnement de ses aides électroniques.

    Cette connaissance fait désormais partie de la conduite moderne.

    Lire le manuel du véhicule, comprendre les symboles au tableau de bord, connaître les conditions d’activation et reconnaître les limites des différentes assistances deviennent donc des éléments de prévention.

    Une responsabilité partagée

    L’utilisation sécuritaire des technologies ne repose pas uniquement sur le conducteur.

    Elle implique également :

    • les constructeurs, qui doivent concevoir des systèmes compréhensibles et en expliquer les limites ;
    • les autorités, qui établissent les normes et l’information destinée au public ;
    • les écoles de conduite et les éducateurs, qui doivent intégrer ces technologies à la formation ;
    • les parents accompagnateurs, qui peuvent aider les apprentis à développer une utilisation critique des aides ;
    • les chercheurs, qui évaluent les bénéfices mais aussi les adaptations comportementales possibles ;
    • les conducteurs, qui doivent apprendre le fonctionnement du véhicule qu’ils utilisent.

    La sécurité technologique est donc elle aussi une responsabilité partagée.

    Que savons-nous ?

    Les systèmes d’aide à la conduite peuvent contribuer à prévenir certaines collisions ou à en réduire les conséquences.

    Nous savons également qu’ils possèdent des limites techniques et que le conducteur doit comprendre ces limites.

    Les recherches sur l’automatisation et l’adaptation comportementale indiquent par ailleurs que certaines personnes peuvent modifier leur comportement lorsqu’elles se sentent davantage assistées : surconfiance, diminution de l’engagement, dépendance ou modification des marges de sécurité peuvent apparaître dans certaines circonstances.3,4,9

    Pourquoi est-ce important ?

    Parce que la sécurité offerte par une technologie dépend en partie de la manière dont elle est utilisée.

    Une aide conçue pour renforcer la vigilance perd une partie de son intérêt si son existence conduit le conducteur à cesser progressivement d’observer.

    La sécurité réelle résulte donc de la combinaison de plusieurs éléments :

    un système performant + un conducteur qui comprend ses capacités + un conducteur qui connaît ses limites.

    Que pouvons-nous faire ?

    La réponse n’est pas de refuser les technologies.

    Elle consiste plutôt à apprendre à les utiliser intelligemment :

    • connaître les fonctions présentes dans son véhicule ;
    • lire les indications du constructeur ;
    • comprendre les conditions dans lesquelles elles fonctionnent ;
    • maintenir les observations visuelles nécessaires ;
    • éviter de transférer inconsciemment sa responsabilité au système ;
    • enseigner aux apprentis à conduire avec la technologie, mais également à comprendre ce qu’ils devraient faire sans elle ;
    • utiliser les interventions du système comme occasions d’apprentissage.

    Conclusion

    Les technologies d’aide à la conduite représentent une évolution importante de la sécurité automobile.

    Elles peuvent voir certaines choses que le conducteur pourrait manquer, attirer son attention, corriger momentanément une trajectoire ou intervenir dans certaines situations critiques.

    Mais leur efficacité ne transforme pas un système d’assistance en remplacement universel du jugement humain.

    Plus les véhicules deviennent capables d’assister le conducteur, plus il devient important de comprendre précisément qui fait quoi.

    La bonne question n’est donc pas :

    « Puis-je faire confiance à la technologie ? »

    Elle serait plutôt :

    « Jusqu’où puis-je lui faire confiance, dans quelles circonstances et que dois-je continuer à observer moi-même ? »

    Une technologie bien utilisée peut augmenter la marge de sécurité.

    Une technologie mal comprise peut créer une marge de confiance supérieure à la marge réellement disponible.

    La sécurité ne repose pas uniquement sur ce que le véhicule sait faire. Elle repose aussi sur ce que le conducteur continue d’observer, de comprendre et de décider.

    Références

    1. Wilde, G. J. S. (1982). The Theory of Risk Homeostasis: Implications for Safety and Health. Risk Analysis, 2(4), 209-225. DOI : 10.1111/j.1539-6924.1982.tb01384.x.
    2. Wilde, G. J. S. (1998). Risk homeostasis theory: an overview. Injury Prevention, 4(2), 89-91. DOI : 10.1136/ip.4.2.89.
    3. Reinmüller, K., Kiesel, A. & Steinhauser, M. (2020). Adverse Behavioral Adaptation to Adaptive Forward Collision Warning Systems: An Investigation of Primary and Secondary Task Performance. Accident Analysis & Prevention, 146, 105718. DOI : 10.1016/j.aap.2020.105718.
    4. Kim, S. & Oviedo-Trespalacios, O. (2026). Behavioural adaptation in Advanced Driver Assistance Systems (ADAS) use. Applied Ergonomics, 136, 104799. DOI : 10.1016/j.apergo.2026.104799.
    5. Transport Canada. What you need to know about driver assistance technologies. Gouvernement du Canada.
    6. National Highway Traffic Safety Administration. Automated Vehicle Safety — The Road to Full Automation. U.S. Department of Transportation.
    7. Transport Canada. Back-up cameras. Gouvernement du Canada.
    8. Transport Canada. Blind spot warning et Blind spot intervention. Gouvernement du Canada.
    9. Insurance Institute for Highway Safety. Advanced driver assistance. IIHS.
    10. National Highway Traffic Safety Administration. Countermeasures That Work — Young Drivers: Emerging Issues. U.S. Department of Transportation.

    Nous sommes tous responsables de notre conduite parce que la route, elle, ne pardonne pas l’ignorance !

    Si tu conduis aujourd’hui, c’est parce que d’autres ont payé le prix hier !

    Observer. Comprendre. Transmettre.
  • L’habitude : quand la conduite devient automatique et que la vigilance peut diminuer

    Apprendre à conduire demande d’abord beaucoup d’attention.

    Au début, l’apprenti doit penser à presque tout : la position du véhicule, la vitesse, les rétroviseurs, les angles morts, la signalisation, les autres usagers, la trajectoire, les commandes et les décisions à prendre.

    Avec l’expérience, plusieurs de ces opérations deviennent progressivement plus fluides. C’est souhaitable. L’automatisation permet de réduire la charge mentale consacrée aux gestes élémentaires et de libérer des ressources attentionnelles pour mieux observer l’environnement.

    Mais cette évolution comporte aussi un paradoxe.

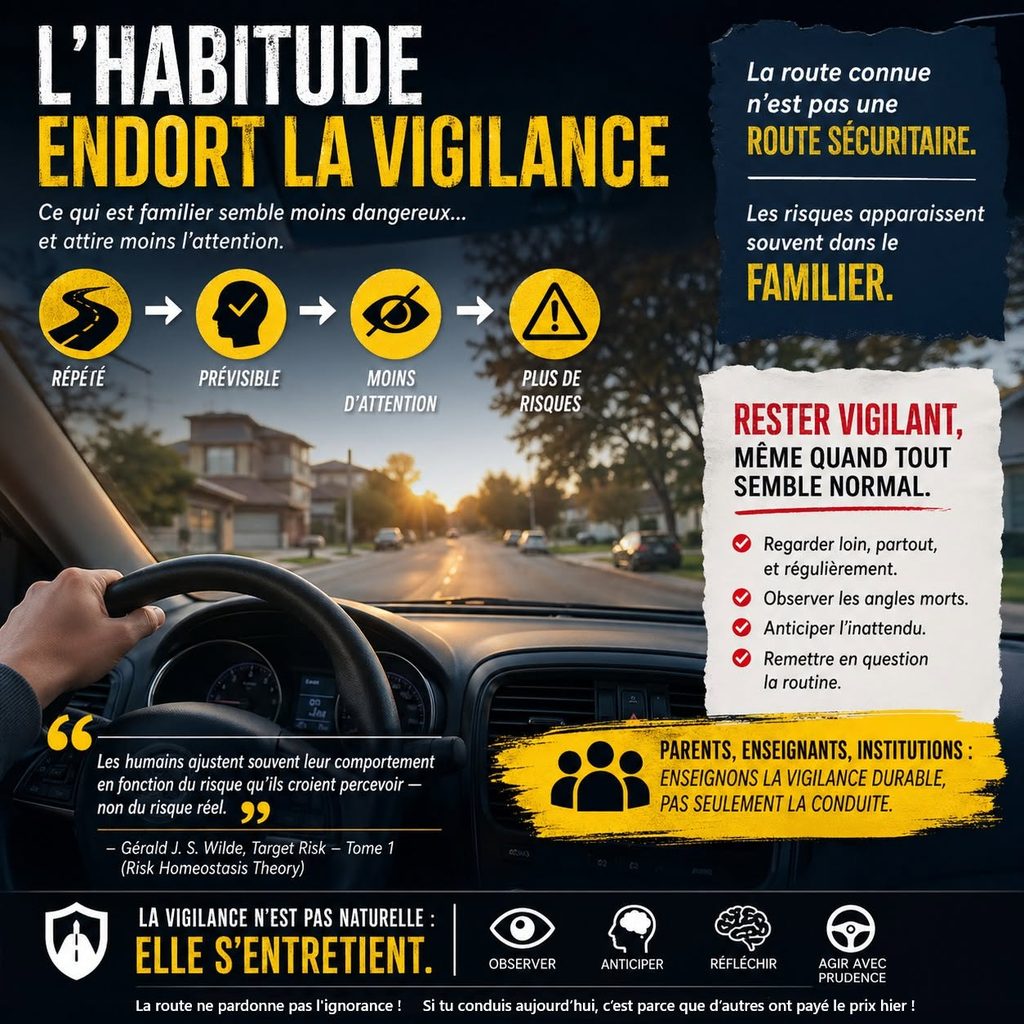
    Lorsque la conduite devient familière, certaines opérations peuvent être exécutées avec moins d’attention consciente. Or, dans certaines circonstances, cette familiarité peut également favoriser une diminution de la vigilance accordée à des éléments pourtant importants.

    L’habitude est donc à la fois une alliée de l’apprentissage et, lorsqu’elle prend trop de place, une source possible d’inattention.

    L’automatisation : une nécessité pour apprendre à conduire

    Une habitude n’est pas, en soi, un problème.

    Elle permet d’exécuter certaines tâches sans devoir reconstruire consciemment chacune des étapes. Avec la pratique, démarrer, maintenir une trajectoire, utiliser les commandes, ajuster progressivement la vitesse ou coordonner certaines observations peuvent demander moins d’effort conscient.

    Cette automatisation contribue à rendre la conduite plus fluide.

    Elle permet notamment au conducteur expérimenté de consacrer davantage de ressources à l’anticipation, à la recherche d’indices et à la compréhension de situations complexes.

    Les travaux sur la perception des dangers montrent d’ailleurs que l’expérience améliore généralement certaines capacités importantes. Les conducteurs expérimentés tendent à orienter leur regard plus efficacement vers les endroits susceptibles de contenir un danger et à reconnaître plus rapidement certains indices pertinents.1,2

    Il serait donc incorrect d’opposer simplement expérience et vigilance.

    L’expérience peut améliorer la conduite. Mais la familiarité peut aussi modifier la manière dont l’attention est distribuée.

    Quand le familier demande moins d’attention

    Un phénomène intéressant apparaît lorsque le conducteur répète fréquemment le même trajet.

    La route du travail.

    Le chemin vers l’école.

    Le même quartier résidentiel.

    La même intersection chaque matin.

    Le même virage rencontré des centaines de fois.

    Progressivement, l’environnement devient prévisible. Le conducteur sait approximativement où se trouvent les intersections, les courbes, les arrêts et les changements de vitesse.

    Cette connaissance peut être utile. Mais des recherches expérimentales indiquent également que la familiarité avec un trajet peut favoriser certaines formes d’inattention.

    Charlton et Starkey ont notamment observé, dans un simulateur de conduite à haute fidélité, que la pratique répétée d’un même parcours modifiait ce que les conducteurs remarquaient dans leur environnement. Certains participants semblaient conduire avec une conscience moins active de certains éléments du décor routier, même si leur capacité à détecter les éléments directement nécessaires au guidage du véhicule pouvait parallèlement s’améliorer.3

    Dans une autre étude, Yanko et Spalek ont constaté que des conducteurs familiarisés avec un trajet pouvaient réagir plus lentement à certains événements inattendus et remarquer plus tardivement certains piétons. Les auteurs ont associé une partie de cet effet à une augmentation possible du vagabondage mental sur les parcours familiers.4

    Autrement dit, connaître la route peut faciliter la conduite sans garantir que l’on continue d’observer chaque situation avec la même intensité.

    Ce qui est connu peut sembler plus prévisible qu’il ne l’est réellement

    La familiarité transforme progressivement nos attentes.

    Lorsque nous avons franchi une intersection des dizaines ou des centaines de fois sans rencontrer de situation critique, notre cerveau dispose d’un historique relativement stable :

    « Habituellement, il ne se passe rien ici. »

    Cette connaissance peut devenir une forme d’anticipation implicite.

    Mais la route n’est jamais parfaitement répétitive.

    Le trajet est le même, mais les conditions changent :

    • un enfant peut apparaître entre deux véhicules ;
    • un cycliste peut être présent aujourd’hui alors qu’il ne l’était pas hier ;
    • un véhicule peut sortir d’une entrée privée ;
    • un usager peut commettre une erreur ;
    • la chaussée peut être plus glissante ;
    • la visibilité peut être différente ;
    • des travaux peuvent modifier temporairement l’environnement.

    Le danger ne vient donc pas nécessairement du trajet lui-même.

    Il peut apparaître lorsque la mémoire de ce qui se produit habituellement prend progressivement la place de l’observation de ce qui se produit réellement.

    Wilde : le comportement dépend aussi du risque que nous croyons percevoir

    Les travaux de Gerald J. S. Wilde apportent une autre dimension à cette réflexion.

    Dans sa théorie de l’homéostasie du risque, Wilde propose que les individus ajustent leur comportement en fonction d’un niveau de risque qu’ils considèrent comme acceptable. Si une situation leur paraît plus sécuritaire, certains comportements peuvent être ajustés en conséquence.5,6

    Cette théorie a suscité des discussions et des critiques dans la littérature scientifique. Elle ne doit donc pas être présentée comme une explication unique de tous les comportements routiers.

    Elle offre néanmoins une question particulièrement intéressante pour la conduite :

    Que se passe-t-il lorsque notre perception de sécurité augmente plus rapidement que la sécurité réelle de la situation ?

    Un trajet familier peut sembler moins menaçant.

    Un véhicule moderne peut sembler plus sécuritaire.

    Une expérience importante de conduite peut augmenter la confiance.

    Dans certaines circonstances, cette sensation de sécurité peut influencer les marges que le conducteur accepte : vitesse légèrement supérieure, distance plus courte, observation moins systématique ou décision prise plus rapidement.

    Ce n’est pas nécessairement volontaire.

    Le conducteur ajuste simplement son comportement à partir de la représentation qu’il se fait de la situation.

    Le paradoxe de l’expérience

    L’apprenti conducteur manque souvent d’automatismes.

    Il doit consacrer beaucoup de ressources mentales à des opérations qu’un conducteur expérimenté réalise plus facilement.

    Avec l’expérience, cette situation évolue favorablement. La coordination devient meilleure, le regard se structure, certaines situations sont reconnues plus rapidement et l’anticipation peut se développer.

    Mais un autre phénomène peut apparaître : la confiance augmente elle aussi.

    Cette confiance est nécessaire. Un conducteur constamment hésitant ou submergé par chaque situation ne peut pas fonctionner efficacement.

    Le problème apparaît lorsqu’une équation implicite s’installe :

    « Je connais cette situation, donc elle ne peut plus vraiment me surprendre. »

    C’est là que l’expérience peut parfois produire une illusion.

    La compétence augmente, mais l’environnement demeure variable.

    Le conducteur connaît mieux la route, mais il ne connaît pas à l’avance le comportement des autres.

    Il anticipe mieux certaines situations, mais il ne peut éliminer l’incertitude.

    L’habitude ne supprime pas nécessairement l’attention : elle la transforme

    Il serait excessif d’affirmer que l’habitude conduit automatiquement à l’inattention.

    La réalité est plus nuancée.

    Avec l’expérience, certaines informations deviennent justement plus faciles à reconnaître. Le conducteur expérimenté peut détecter rapidement des indices qu’un novice ne remarque pas encore.

    La question n’est donc pas de supprimer les automatismes.

    Elle consiste plutôt à distinguer :

    • les automatismes utiles, qui libèrent des ressources mentales ;
    • les routines rigides, qui peuvent amener le conducteur à agir avant d’avoir suffisamment observé la situation présente.

    Un bon automatisme pourrait être :

    « À l’approche d’une intersection, je cherche systématiquement les sources possibles de conflit. »

    Une routine moins sécuritaire serait :

    « À cette intersection, il n’arrive habituellement rien, donc je passe comme d’habitude. »

    La différence est fondamentale.

    Dans le premier cas, l’habitude automatise l’observation.

    Dans le second, elle automatise la conclusion.

    Pour les parents accompagnateurs : une phase importante apparaît lorsque l’apprenti devient confortable

    Au début de la formation, les difficultés sont faciles à voir.

    L’apprenti hésite. Il cherche ses repères. Il oublie parfois une étape. Ses gestes manquent de fluidité.

    Le parent accompagnateur demeure naturellement très attentif.

    Mais lorsque l’apprenti commence à être plus confortable, une nouvelle étape commence.

    Les gestes deviennent plus rapides. Les hésitations diminuent. Le jeune connaît les routes utilisées pendant les pratiques. La confiance commence à apparaître.

    Cette progression est positive.

    Mais elle correspond aussi à une période pendant laquelle les premières véritables habitudes de conduite se consolident.

    Le rôle du parent ne consiste donc plus seulement à intervenir lorsqu’une erreur manifeste apparaît.

    Il peut aussi aider l’apprenti à construire de bons automatismes d’observation et de décision.

    Faire parler l’observation

    Une stratégie simple consiste à poser des questions qui obligent l’apprenti à expliquer ce qu’il a observé plutôt que seulement ce qu’il a fait.

    Par exemple :

    • Qu’as-tu vu avant d’arriver à l’intersection ?
    • Pourquoi as-tu ralenti ici ?
    • Qu’est-ce qui pourrait apparaître ?
    • Quel usager pourrait entrer en conflit avec ta trajectoire ?
    • Qu’est-ce qui est encore caché ?
    • Qu’est-ce qui te fait penser que tu peux poursuivre ?
    • Qu’est-ce qui changerait ta décision ?

    Ces questions permettent de déplacer progressivement l’apprentissage du geste vers le raisonnement.

    Elles permettent aussi au parent ou au moniteur de découvrir si la bonne décision résulte réellement d’une bonne lecture de la situation ou simplement d’une habitude.

    La stratégie OEA : automatiser la vigilance plutôt que le trajet

    Une manière de lutter contre les effets négatifs de la routine consiste à automatiser non pas les réponses, mais le processus d’observation.

    Une stratégie comme OEA — Observer, Évaluer, Agir peut soutenir cette démarche.

    Observer : rechercher activement les indices présents dans l’environnement.

    Évaluer : comprendre ce que ces indices pourraient signifier et quelles évolutions sont possibles.

    Agir : choisir une réponse en conservant une marge de sécurité adaptée.

    La valeur de cette stratégie apparaît justement lorsque le trajet devient familier.

    Le conducteur peut connaître parfaitement l’endroit tout en continuant à reconstruire son analyse à partir de la situation présente.

    Il n’apprend plus seulement :

    « Je sais comment passer ici. »

    Il apprend :

    « Je sais comment vérifier si je peux passer ici aujourd’hui. »

    Varier les parcours pour éviter d’apprendre uniquement le trajet

    La répétition possède une grande valeur pédagogique. Elle permet de consolider les apprentissages.

    Mais répéter exactement les mêmes situations peut aussi permettre à l’apprenti de mémoriser un parcours plutôt que de développer une compétence transférable.

    Varier progressivement les environnements permet de vérifier si l’apprenti sait reconnaître le principe derrière la situation :

    • une intersection différente ;
    • une autre route rurale ;
    • un nouveau quartier ;
    • une situation semblable présentée sous une autre configuration ;
    • un changement de luminosité ou de circulation lorsque les conditions le permettent.

    L’objectif n’est pas de surprendre inutilement l’apprenti.

    Il consiste à lui apprendre que les stratégies de conduite doivent rester fonctionnelles même lorsque le décor change.

    La vigilance est une activité, pas un état permanent

    On parle parfois de la vigilance comme si elle était simplement présente ou absente.

    En réalité, l’attention humaine varie.

    Elle peut être influencée par la fatigue, la charge mentale, les distractions, les émotions, la monotonie, la durée d’une tâche et la familiarité de l’environnement.

    La vigilance doit donc être entretenue.

    Cette réalité ne signifie pas qu’un conducteur doit demeurer constamment tendu ou inquiet.

    Une hypervigilance permanente serait elle aussi exigeante et peu réaliste.

    L’objectif consiste plutôt à maintenir une vigilance active et adaptée : suffisamment disponible pour détecter ce qui change, sans transformer chaque situation routière en menace.

    Que savons-nous ?

    L’automatisation constitue une composante normale et utile de l’apprentissage de la conduite. L’expérience améliore généralement plusieurs dimensions de la perception des dangers et permet une meilleure organisation de l’attention.1,2

    En parallèle, des recherches sur la conduite en environnement familier montrent que la répétition d’un même trajet peut favoriser certaines formes d’inattention, de traitement automatique et de vagabondage mental.3,4

    Les travaux de Wilde ajoutent une autre perspective : le comportement peut également être influencé par le niveau de risque que la personne croit percevoir et accepter.5,6

    Pourquoi est-ce important ?

    Parce qu’une conduite techniquement fluide n’est pas nécessairement une conduite attentive.

    Avec le temps, le conducteur peut devenir meilleur dans l’exécution de ses tâches tout en devenant moins conscient de certaines informations dans un environnement extrêmement familier.

    Former un conducteur implique donc deux apprentissages simultanés :

    • développer les automatismes nécessaires ;
    • éviter que ces automatismes remplacent l’observation de la situation réelle.

    Que pouvons-nous faire ?

    Nous pouvons chercher à automatiser les bonnes routines cognitives plutôt que les réponses toutes faites :

    • observer systématiquement avant de décider ;
    • rechercher ce qui peut changer ;
    • varier les parcours d’apprentissage ;
    • questionner les décisions plutôt que seulement les résultats ;
    • maintenir une stratégie d’observation même dans un environnement connu ;
    • rappeler qu’une route familière reste un environnement dynamique.

    Conclusion

    L’habitude n’est pas l’ennemie de la conduite.

    Sans automatisation, conduire demanderait une quantité considérable de ressources mentales pour accomplir les gestes les plus élémentaires.

    Mais l’automatisation doit être construite avec discernement.

    Le conducteur ne devrait pas chercher à conserver consciemment chaque geste. Il devrait plutôt apprendre à conserver consciemment ce qui demeure variable : la situation routière elle-même.

    L’expérience ne garantit donc pas à elle seule la vigilance.

    La connaissance d’un trajet ne garantit pas que la situation présente soit connue.

    Et la routine ne garantit pas la sécurité.

    Un conducteur expérimenté n’est pas seulement celui qui connaît la route. C’est celui qui continue de l’observer alors même qu’il croit la connaître.

    Références

    1. Borowsky, A., Shinar, D. & Oron-Gilad, T. (2010). Age, skill, and hazard perception in driving. Accident Analysis & Prevention, 42(4), 1240-1249. DOI : 10.1016/j.aap.2010.02.001.
    2. Moran, C., Bennett, J. M. & Prabhakharan, P. (2019). Road user hazard perception tests: A systematic review of current methodologies. Accident Analysis & Prevention, 129, 309-333.
    3. Charlton, S. G. & Starkey, N. J. (2013). Driving on familiar roads: Automaticity and inattention blindness. Transportation Research Part F: Traffic Psychology and Behaviour, 19, 121-133. DOI : 10.1016/j.trf.2013.03.008.
    4. Yanko, M. R. & Spalek, T. M. (2013). Route familiarity breeds inattention: A driving simulator study. Accident Analysis & Prevention, 57, 80-86. DOI : 10.1016/j.aap.2013.04.003.
    5. Wilde, G. J. S. (1982). The Theory of Risk Homeostasis: Implications for Safety and Health. Risk Analysis, 2(4), 209-225. DOI : 10.1111/j.1539-6924.1982.tb01384.x.
    6. Wilde, G. J. S. (1998). Risk homeostasis theory: an overview. Injury Prevention, 4(2), 89-91. DOI : 10.1136/ip.4.2.89.
    7. Wilde, G. J. S. (2001). Target Risk 2: A New Psychology of Safety and Health: What Works? What Doesn’t? And Why. PDE Publications.

    Nous sommes tous responsables de notre conduite parce que la route, elle, ne pardonne pas l’ignorance !

    Si tu conduis aujourd’hui, c’est parce que d’autres ont payé le prix hier !

    Observer. Comprendre. Transmettre.