
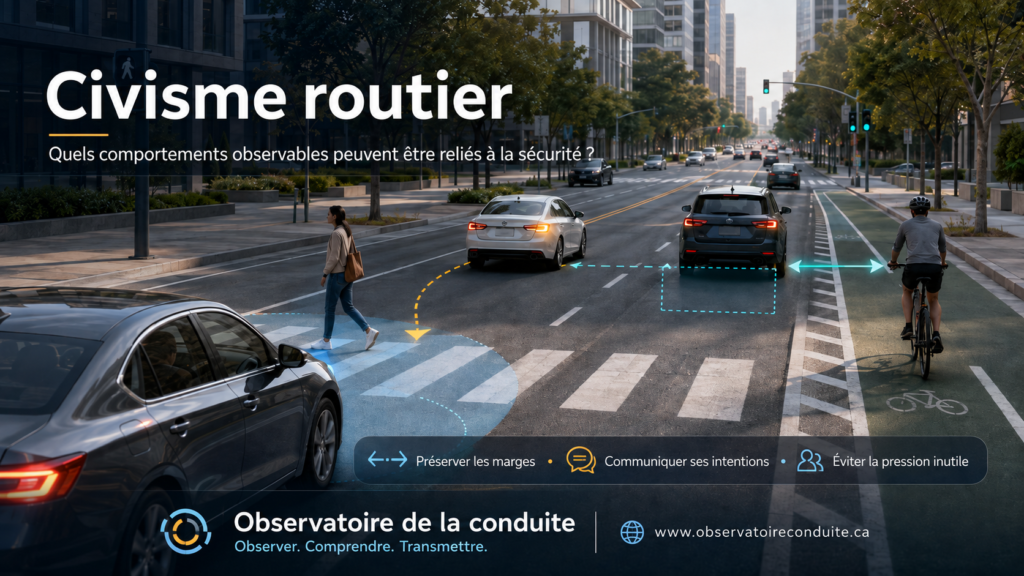
Le civisme au volant est souvent décrit avec des mots simples : respect, patience, courtoisie, tolérance, partage.
Ces notions sont importantes, mais elles posent un problème lorsqu’on cherche à les étudier : elles sont difficiles à mesurer directement.
Comment observer la « courtoisie » d’un conducteur ?
Comment mesurer son « respect » envers les autres usagers ?
Et surtout, comment déterminer si ce que nous appelons un comportement civique contribue réellement à améliorer la sécurité ?
Pour avancer, il faut probablement déplacer légèrement la question.
Au lieu de demander :
« Ce conducteur est-il courtois ? »
on peut demander :
« Qu’a-t-il fait, précisément, et quelles conséquences cette action peut-elle avoir sur l’interaction routière ? »
Le civisme devient alors moins une appréciation morale qu’un ensemble de comportements potentiellement observables.
Passer d’une valeur à un comportement
Une valeur comme le respect ne peut pas être mesurée directement depuis le bord de la route.
En revanche, certains comportements peuvent l’être.
Par exemple :
- ralentir suffisamment tôt à l’approche d’un passage piétonnier ;
- laisser un espace permettant à un autre véhicule de s’insérer sans manœuvre brusque ;
- utiliser le clignotant suffisamment tôt pour rendre son intention compréhensible ;
- éviter de suivre inutilement un véhicule à très faible distance ;
- maintenir une vitesse compatible avec la situation ;
- ne pas accélérer pour empêcher un autre conducteur de changer de voie ;
- attendre quelques secondes plutôt que de forcer une interaction ambiguë ;
- laisser suffisamment d’espace à un cycliste lors d’un dépassement ;
- éviter d’occuper inutilement une intersection lorsque la circulation est bloquée.
Ces comportements ne démontrent pas nécessairement, à eux seuls, qu’une personne est « civique ».
Ils présentent toutefois un avantage considérable : ils peuvent être décrits, observés et parfois quantifiés.
Un comportement observable doit être défini avec précision
Dire qu’un conducteur « laisse passer un piéton » peut sembler suffisamment précis.
Pour la recherche ou l’observation systématique, ce n’est pourtant pas toujours le cas.
Il faudrait notamment savoir :
- à quelle distance le conducteur commence à ralentir ;
- quelle était sa vitesse initiale ;
- si le piéton avait déjà commencé à traverser ;
- si le conducteur s’immobilise ou ralentit seulement ;
- combien de temps le piéton attend avant de pouvoir traverser ;
- si d’autres véhicules influencent l’interaction ;
- si la visibilité permettait une détection précoce.
Le même geste apparent peut donc correspondre à des situations très différentes.
Un conducteur qui s’arrête brutalement à deux mètres du passage et un conducteur qui détecte le piéton tôt, ralentit progressivement et lui laisse clairement la priorité produisent tous les deux, en apparence, le même résultat : le véhicule s’arrête.
Du point de vue de la sécurité, l’interaction n’est pourtant pas nécessairement équivalente.
Le civisme peut parfois se mesurer par l’espace
Une grande partie de la sécurité routière repose sur la gestion de l’espace.
Distance devant le véhicule.
Distance latérale.
Espace disponible pour s’insérer.
Marge laissée à un piéton.
Distance maintenue lorsqu’un véhicule change de voie.
Un comportement civique peut donc parfois être défini par la quantité d’espace qu’un usager laisse volontairement aux autres.
Par exemple, lorsqu’un conducteur observe qu’un véhicule souhaite s’insérer devant lui, il peut conserver sa trajectoire et réduire légèrement sa vitesse afin de créer une marge suffisante.
Cette action peut être décrite par plusieurs variables :
- distance entre les véhicules ;
- variation de vitesse ;
- intensité du freinage ;
- temps disponible avant une éventuelle collision ;
- nécessité ou non d’une correction brusque par l’un des conducteurs.
Nous passons alors d’une phrase comme « il a été gentil et l’a laissé passer » à une description beaucoup plus utile :
« Il a augmenté progressivement la marge disponible, permettant l’insertion sans freinage important ni modification brusque de trajectoire. »
La deuxième formulation peut être étudiée.
Le civisme peut aussi se mesurer par le temps
Sur la route, quelques secondes peuvent transformer une interaction.
Un conducteur peut choisir de s’engager immédiatement ou d’attendre.
Il peut accélérer pour passer avant un autre véhicule ou accepter de perdre quelques secondes.
Il peut talonner un véhicule plus lent ou conserver une distance suffisante.
Il peut commencer une manœuvre dès qu’un espace minimal apparaît ou attendre une marge plus confortable.
Certains comportements associés au civisme pourraient ainsi être étudiés à travers des indicateurs temporels :
- temps laissé avant une insertion ;
- temps disponible avant une collision théorique ;
- durée d’attente imposée à un piéton ;
- délai entre l’activation du clignotant et le début d’une manœuvre ;
- temps de suivi entre deux véhicules.
L’intérêt n’est pas de déterminer une valeur universelle permettant de déclarer qu’un conducteur est civique ou non.
Il s’agit plutôt d’examiner si certaines façons d’interagir tendent à produire davantage de marges de sécurité.
Céder le passage constitue un exemple particulièrement intéressant
Les interactions entre conducteurs et piétons représentent un terrain particulièrement pertinent pour étudier cette question.
Le comportement du conducteur peut y être observé directement : poursuit-il sa trajectoire ? Ralentit-il ? S’immobilise-t-il ? À quelle distance ? À quelle vitesse ?
Des travaux fondés sur l’observation de milliers d’interactions conducteur-piéton montrent d’ailleurs que le comportement de cession peut être étudié en fonction de variables comme la vitesse du véhicule, les caractéristiques de l’environnement et le contexte de l’intersection.
Le civisme ne peut donc pas être séparé complètement de l’environnement.
Un conducteur peut être disposé à céder, mais détecter tardivement le piéton en raison de la visibilité. Une infrastructure peut faciliter une interaction coopérative ou, au contraire, obliger les usagers à négocier constamment des situations ambiguës.
C’est précisément pourquoi la responsabilité routière ne peut pas être attribuée uniquement au conducteur.
Rendre ses intentions prévisibles
Un autre comportement pouvant être associé au civisme est la prévisibilité.
Dans un système où plusieurs personnes se déplacent simultanément, la capacité à comprendre ce que les autres vont probablement faire constitue une ressource importante.
Le clignotant en fournit un exemple simple.
Son utilité ne réside pas seulement dans le respect d’une règle.
Il transmet une information.
Lorsqu’il est utilisé suffisamment tôt et de façon cohérente avec la manœuvre, les autres usagers disposent de davantage de temps pour intégrer cette intention dans leur propre décision.
La même logique peut être appliquée à plusieurs comportements :
- ralentir progressivement plutôt que brutalement ;
- maintenir une trajectoire stable ;
- éviter les changements de voie successifs et difficiles à anticiper ;
- indiquer clairement une intention avant de tourner ou de changer de voie.
Dans cette perspective, le civisme ne signifie pas seulement « être gentil ».
Il peut aussi signifier :
rendre son comportement suffisamment lisible pour que les autres puissent prendre de meilleures décisions.
La coopération ne signifie pas renoncer aux règles
Il existe toutefois une difficulté importante.
Un comportement apparemment courtois peut parfois créer un risque.
Un conducteur peut, par exemple, s’arrêter pour laisser traverser un piéton ou laisser sortir un véhicule alors que les autres voies de circulation continuent de circuler.
Son intention est coopérative.
Mais il peut involontairement encourager l’autre personne à entrer dans une zone où un danger demeure présent.
De la même façon, céder une priorité de façon inattendue peut désorganiser une interaction si les autres usagers ne comprennent pas ce qui se produit.
Le civisme sécuritaire ne consiste donc pas à céder systématiquement.
Il consiste plutôt à coopérer sans rendre la situation moins prévisible ou sans transférer un risque invisible à l’autre usager.
Cette distinction est essentielle.
Patience et absence de pression
Certains comportements peuvent également être étudiés à travers la pression qu’un conducteur impose aux autres.
Un conducteur qui suit de très près un véhicule plus lent transmet implicitement une pression.
Cette pression peut influencer la personne devant lui : augmentation de la vitesse, réduction de l’attention disponible, sentiment d’urgence ou décision précipitée.
À l’inverse, maintenir une distance suffisante permet au conducteur précédent de conserver davantage de marge pour prendre ses décisions.
Le comportement civique peut donc parfois prendre une forme extrêmement simple :
ne pas réduire inutilement la marge de décision d’un autre usager.
Cette idée dépasse largement la distance de suivi.
Elle concerne aussi le conducteur qui accélère lorsqu’un véhicule tente de s’insérer, celui qui bloque volontairement un changement de voie ou celui qui s’engage suffisamment près d’un autre usager pour l’obliger à modifier sa trajectoire.
Quels indicateurs pourraient être utilisés ?
Pour relier certains comportements de civisme à la sécurité, plusieurs familles d’indicateurs peuvent être envisagées.
1. Les indicateurs de distance
- distance de suivi ;
- marge latérale ;
- distance disponible lors d’une insertion ;
- distance d’arrêt devant un passage piétonnier.
2. Les indicateurs de temps
- intervalle temporel entre véhicules ;
- temps disponible avant un conflit potentiel ;
- temps d’attente d’un piéton ;
- délai entre le signalement d’une intention et l’exécution de la manœuvre.
3. Les indicateurs de mouvement
- accélérations ou décélérations brusques ;
- variations importantes de vitesse ;
- changements rapides de trajectoire ;
- freinages imposés aux autres usagers.
4. Les indicateurs comportementaux
- taux de cession aux piétons ;
- utilisation adéquate des clignotants ;
- respect des distances ;
- fréquence des comportements de distraction ;
- respect des vitesses compatibles avec l’environnement.
Certains de ces éléments correspondent déjà à la logique des indicateurs de performance en sécurité routière utilisés internationalement, où l’on cherche à mesurer des comportements intermédiaires — par exemple la vitesse, l’utilisation des dispositifs de retenue ou certaines formes de distraction — plutôt que d’attendre uniquement le nombre final de collisions.
Pourquoi ne pas utiliser uniquement les collisions ?
Parce qu’une collision est un événement relativement rare à l’échelle d’un conducteur ou d’une intersection.
Un comportement problématique peut être répété des centaines de fois sans provoquer de collision.
Inversement, un comportement prudent peut ne jamais apparaître directement dans les statistiques d’accidents.
C’est pourquoi la recherche en sécurité routière s’intéresse aussi à des mesures intermédiaires ou à des interactions critiques.
On peut notamment observer si une situation entraîne :
- un freinage important ;
- une modification brusque de trajectoire ;
- une réduction importante de la marge temporelle ;
- une manœuvre d’évitement ;
- une interaction dans laquelle deux usagers doivent corriger simultanément leur comportement.
Ces événements ne sont pas des collisions.
Mais leur fréquence peut fournir de l’information sur la manière dont un environnement routier fonctionne.
Un exemple concret : l’insertion dans une circulation dense
Imaginons deux véhicules.
Le premier souhaite changer de voie.
Le second circule dans la voie visée.
Une description morale pourrait être :
« Le deuxième conducteur a été courtois et l’a laissé passer. »
Une observation structurée pourrait plutôt noter :
- l’utilisation du clignotant par le premier conducteur ;
- la distance initiale entre les véhicules ;
- la variation de vitesse du deuxième véhicule ;
- la nouvelle distance créée ;
- l’intensité des freinages nécessaires ;
- la stabilité de la circulation après l’insertion.
Si l’insertion est réalisée sans freinage brusque, sans rapprochement important et sans réaction d’évitement, nous disposons d’un comportement coopératif observable accompagné d’indicateurs compatibles avec une interaction relativement stable.
C’est beaucoup plus instructif que d’attribuer simplement une qualité morale aux conducteurs.
Le civisme pourrait-il devenir un objet d’apprentissage ?
Cette approche ouvre une piste pédagogique intéressante.
On enseigne généralement des règles, des procédures et des techniques de conduite.
On pourrait également enseigner certaines dimensions de la coopération routière sous forme de compétences observables.
Par exemple :
Créer une marge plutôt que défendre un espace.
Rendre son intention lisible plutôt que surprendre.
Éviter d’imposer une décision urgente à un autre usager.
Accepter de perdre quelques secondes lorsque cette perte augmente la marge de sécurité.
Préserver une possibilité de correction pour soi-même et pour les autres.
Ces formulations permettent de sortir le civisme du domaine exclusivement moral.
Elles en font progressivement une composante de la compétence de conduite.
Que savons-nous ?
La sécurité routière peut être évaluée non seulement à partir des collisions, mais également à partir de comportements et d’indicateurs intermédiaires. La vitesse, la distraction, le port des dispositifs de retenue et d’autres comportements font déjà l’objet d’indicateurs de performance dans plusieurs systèmes de sécurité routière.
Par ailleurs, certaines interactions entre usagers — notamment la cession aux piétons — peuvent être observées et analysées à partir de variables mesurables telles que la vitesse, la distance et les caractéristiques de l’environnement.
Il demeure toutefois difficile d’isoler une notion générale de « civisme ». Il est beaucoup plus rigoureux d’étudier séparément des comportements précis.
Pourquoi est-ce important ?
Parce que ce que nous choisissons de mesurer influence ce que nous cherchons ensuite à améliorer.
Si le civisme reste défini comme une simple attitude morale, il est difficile de l’enseigner, de l’évaluer ou d’en étudier les effets.
Lorsqu’il est traduit en comportements observables, il devient possible de poser des questions beaucoup plus précises :
Les conducteurs laissent-ils suffisamment d’espace ?
Leurs intentions sont-elles annoncées suffisamment tôt ?
Forcent-ils fréquemment les autres à freiner ?
Laissent-ils aux piétons le temps nécessaire pour comprendre qu’ils peuvent traverser ?
Une circulation dans laquelle les usagers coopèrent produit-elle moins d’interactions critiques ?
Ces questions peuvent être étudiées.
Que pouvons-nous faire ?
Une première étape pourrait consister à définir une grille simple de comportements de coopération routière.
Elle pourrait notamment observer :
- la création volontaire de marges ;
- la prévisibilité des intentions ;
- la qualité des interactions avec les piétons et cyclistes ;
- l’absence de pression inutile sur les autres usagers ;
- la capacité à éviter de transformer une priorité en confrontation ;
- la stabilité des vitesses et trajectoires lors des interactions.
Ces comportements pourraient ensuite être comparés à des indicateurs objectifs : distances, temps, vitesses, freinages, conflits ou réactions d’évitement.
Une telle démarche ne permettrait pas de mesurer la « gentillesse » des conducteurs.
Elle pourrait toutefois permettre de mieux comprendre ce que produit concrètement la coopération dans un système routier.
Conclusion
Le civisme routier ne se résume probablement pas à sourire, remercier ou laisser passer quelqu’un.
Dans une perspective de sécurité, il peut être compris comme une capacité à préserver les marges, communiquer ses intentions et éviter d’imposer inutilement des contraintes aux autres usagers.
Cette définition présente un avantage important.
Elle permet de passer du jugement à l’observation.
Au lieu de demander qui est un « bon » ou un « mauvais » conducteur, on peut examiner ce qui se produit réellement entre les usagers.
Combien d’espace se laissent-ils ?
Combien de temps se donnent-ils ?
À quelle fréquence obligent-ils les autres à corriger brusquement leur conduite ?
Leurs intentions sont-elles suffisamment prévisibles ?
Peut-être est-ce là que le civisme routier devient particulièrement intéressant pour la sécurité : lorsqu’il cesse d’être seulement une valeur souhaitable et devient une manière observable de construire des marges de sécurité entre des êtres humains qui doivent partager le même espace.
Références et pistes de recherche
International Transport Forum / OCDE (2023). Using Safety Performance Indicators to Improve Road Safety: The Case of Korea. Ce rapport présente la logique des indicateurs de performance en sécurité routière et plusieurs exemples d’indicateurs comportementaux, notamment liés à la vitesse, à la distraction et à l’utilisation des dispositifs de retenue.
International Transport Forum / OCDE. Road Safety Annual Report. Cette série de rapports regroupe des données comparatives sur les résultats de sécurité routière ainsi que sur plusieurs comportements associés au risque routier.
International Transport Forum (2022). The Safe System Approach in Action. OECD Publishing. DOI : 10.1787/ad5d82f0-en. L’approche du système sûr considère que la sécurité dépend de plusieurs composantes du système et qu’une coopération institutionnelle et opérationnelle est nécessaire pour limiter les conséquences des erreurs humaines.
Li, T., Klavins, J., Xu, T., Zafri, N. M. & Stern, R. (2023). Identifying built environment factors influencing driver yielding behavior at unsignalized intersections: A naturalistic open-source dataset collected in Minnesota. Étude naturaliste de plus de 3 000 interactions conducteur-piéton montrant notamment que la vitesse et plusieurs caractéristiques de l’environnement sont associées au comportement de cession.
Le terme « civisme » ne constitue pas ici une catégorie clinique ni une mesure scientifique unique. Il est utilisé comme point de départ pour identifier des comportements routiers observables. Les relations entre ces comportements et la sécurité doivent être étudiées en tenant compte du contexte, de l’infrastructure, des caractéristiques des usagers et des limites propres aux indicateurs utilisés.
Nous sommes tous responsables de notre conduite parce que la route, elle, ne pardonne pas l’ignorance !
Si tu conduis aujourd’hui, c’est parce que d’autres ont payé le prix hier !
Observer. Comprendre. Transmettre.
Laisser un commentaire