Catégorie : Recherche

Cette catégorie regroupe les observations, sondages, questionnaires, exercices de réflexion et analyses réalisés auprès d’apprentis conducteurs, de parents accompagnateurs ou d’autres acteurs du milieu routier. Ces publications visent à mieux comprendre les perceptions, les connaissances, les croyances et les comportements liés à la conduite afin d’alimenter la réflexion, l’éducation et la prévention.

  • Pourquoi certains conducteurs ralentissent-ils dans des tunnels ou environnements visuellement contraints en l’absence de danger évident ?

    Un tunnel parfaitement dégagé.

    Une chaussée sèche.

    Aucun véhicule immédiatement devant.

    Aucun obstacle visible.

    Et pourtant, certains conducteurs ralentissent.

    Pour celui qui suit, le comportement peut sembler difficile à comprendre :

    « Il n’y a rien. Pourquoi ralentit-il ? »

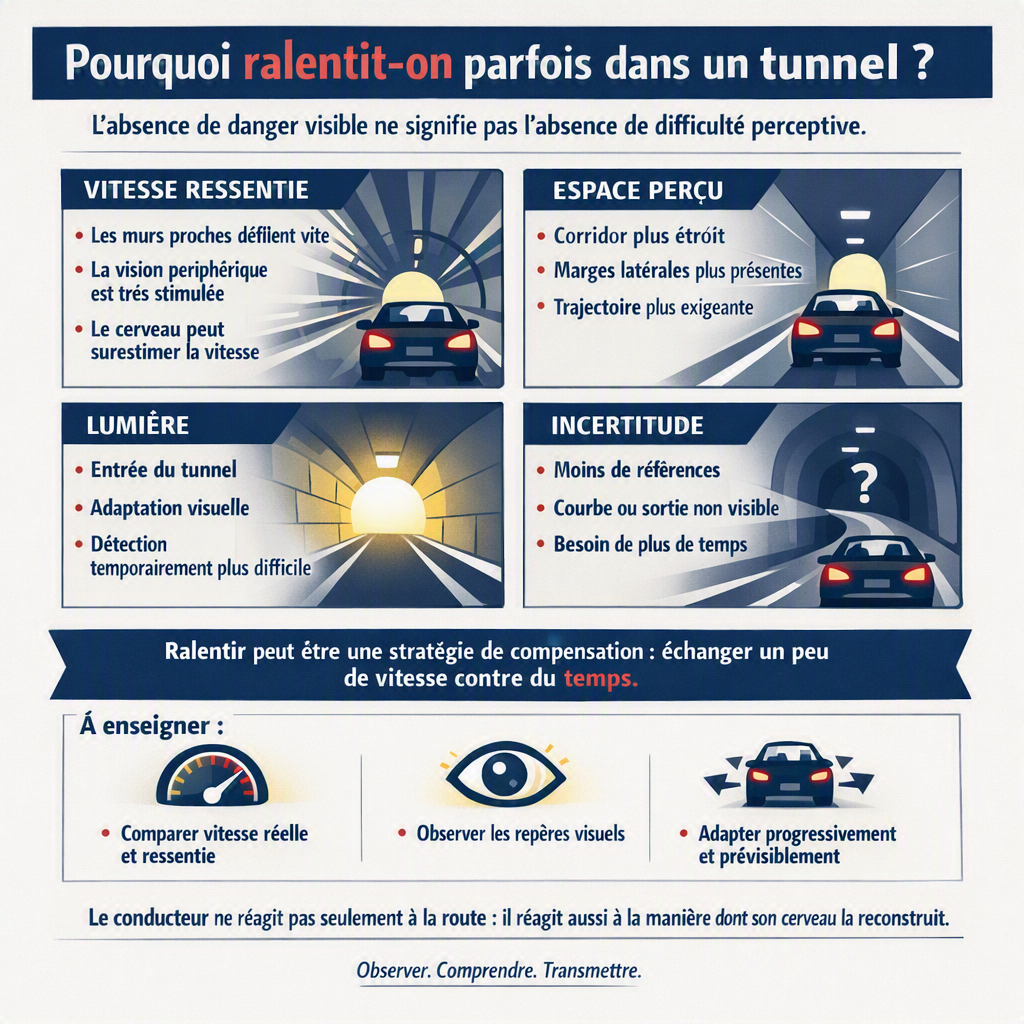
    Cette question est intéressante parce qu’elle révèle une distinction fondamentale en conduite : l’absence de danger objectivement identifiable ne signifie pas nécessairement l’absence de difficulté perceptive.

    Un tunnel, une voie bordée de murs, un chantier étroit, un pont, un passage souterrain ou une route encaissée modifient profondément les informations visuelles disponibles au conducteur.

    La vitesse du véhicule n’a peut-être pas changé.

    Mais la manière dont le cerveau la perçoit, elle, peut changer.

    Nous ne percevons pas directement la vitesse

    Un conducteur ne possède pas, dans son système visuel, un compteur de vitesse biologique lui indiquant précisément :

    « Vous roulez actuellement à 72 km/h. »

    Le cerveau estime le mouvement à partir de plusieurs indices.

    Il utilise notamment le déplacement apparent des objets dans le champ visuel, la perspective, les distances relatives, les mouvements périphériques ainsi que d’autres informations provenant de l’environnement et du véhicule.

    Lorsque la voiture avance, les éléments du paysage semblent se déplacer autour d’elle.

    Les objets éloignés paraissent généralement se déplacer lentement.

    Les objets proches traversent beaucoup plus rapidement le champ visuel.

    Cette différence devient particulièrement importante dans un environnement contraint.

    Quand les murs se rapprochent, le monde visuel accélère

    Sur une autoroute ouverte, une partie importante du paysage se trouve loin du véhicule : ciel, champs, bâtiments éloignés, montagnes ou végétation située à bonne distance.

    Le déplacement de ces éléments dans le champ visuel peut sembler relativement lent.

    Entrons maintenant dans un tunnel.

    Les murs sont soudainement beaucoup plus proches.

    Les luminaires, les panneaux, les joints de béton, les niches de sécurité et les marques sur les parois défilent rapidement dans la vision périphérique.

    À vitesse réelle identique, la quantité et la vitesse apparente des informations visuelles peuvent donc être très différentes.

    Le conducteur peut avoir l’impression que son véhicule se déplace plus rapidement.

    Des recherches réalisées en environnement simulé de tunnel montrent effectivement que certaines caractéristiques et certaines fréquences de l’information visuelle peuvent entraîner une surestimation de la vitesse, tandis que d’autres peuvent au contraire favoriser sa sous-estimation.

    Autrement dit, la vitesse ressentie n’est pas nécessairement la vitesse réelle.

    Le conducteur peut alors corriger une vitesse qui n’a pourtant pas changé

    Imaginons un conducteur circulant à 70 km/h.

    Il entre dans un tunnel tout en maintenant exactement 70 km/h.

    Les parois se rapprochent.

    Les éléments latéraux commencent à défiler rapidement.

    Sa vision périphérique reçoit soudainement davantage d’indices de mouvement.

    Subjectivement, 70 km/h peuvent maintenant lui sembler plus rapides qu’ils ne lui semblaient quelques secondes auparavant.

    Le conducteur peut alors relâcher l’accélérateur.

    Il ne répond pas nécessairement à un obstacle.

    Il répond peut-être à une modification de sa perception du mouvement.

    De son point de vue, il ne ralentit pas « sans raison ».

    Il cherche possiblement à retrouver une vitesse perceptivement confortable.

    La largeur perçue de l’espace compte également

    Un autre phénomène peut s’ajouter.

    Dans un espace ouvert, une légère variation de trajectoire peut sembler disposer d’une marge importante.

    Dans un tunnel, les murs rendent immédiatement visibles les limites latérales.

    Le véhicule semble évoluer dans un corridor beaucoup plus précisément délimité.

    La distance entre le véhicule et les obstacles fixes devient perceptuellement plus présente.

    Un conducteur peut alors ressentir qu’il dispose de moins de marge pour corriger une erreur de trajectoire.

    Cette perception peut favoriser une stratégie spontanée :

    réduire la vitesse afin d’augmenter le temps disponible pour contrôler la trajectoire.

    Cette réaction n’implique pas nécessairement une peur excessive.

    Elle peut simplement correspondre à une adaptation à une réduction de la marge perçue.

    La vision périphérique joue un rôle important

    Lorsque nous regardons la route, notre attention visuelle n’est pas limitée au point précis que nous fixons.

    La vision périphérique contribue notamment à la perception du mouvement et à l’orientation dans l’espace.

    Dans un tunnel, les parois occupent une portion importante de cette vision périphérique.

    Des éléments rapprochés y circulent rapidement.

    Cette stimulation peut renforcer la sensation de vitesse.

    On peut observer une expérience comparable dans d’autres situations.

    Une route étroite bordée de murs ou d’arbres proches peut sembler plus rapide qu’une route très large traversant un espace ouvert, même lorsque le compteur indique exactement la même vitesse.

    La sensation de vitesse dépend donc partiellement de la relation entre le véhicule et son environnement visuel.

    L’entrée du tunnel ajoute un deuxième problème : la lumière

    Le passage d’un environnement extérieur lumineux à un tunnel entraîne également une modification importante de la luminance.

    Le système visuel doit s’adapter.

    Cette adaptation n’est pas instantanée.

    Des études expérimentales portant sur l’éclairage des tunnels montrent que les changements de luminance peuvent temporairement réduire certaines performances visuelles, notamment la capacité à détecter rapidement des informations périphériques.

    C’est précisément l’une des raisons pour lesquelles l’éclairage des zones d’entrée et de transition des tunnels fait l’objet d’une attention particulière en ingénierie routière.

    Le conducteur peut donc traverser pendant quelques instants une situation particulière :

    • le contraste lumineux change ;
    • les références visuelles changent ;
    • les murs deviennent beaucoup plus proches ;
    • la perception du mouvement périphérique augmente ;
    • la largeur apparente de l’espace disponible diminue.

    Il n’est alors pas étonnant que certains conducteurs modifient leur vitesse.

    Le danger n’a pas besoin d’être visible pour que l’incertitude augmente

    Un conducteur adapte sa conduite non seulement aux dangers qu’il observe, mais également au degré de certitude qu’il possède sur la situation.

    Dans un environnement familier et ouvert, il peut avoir l’impression de disposer d’une grande quantité d’informations.

    Dans un environnement visuellement contraint, certaines informations disparaissent ou deviennent plus difficiles à interpréter.

    Que se trouve-t-il derrière la courbe du tunnel ?

    Quelle est sa longueur ?

    La voie se rétrécit-elle ?

    Un véhicule est-il immobilisé plus loin ?

    La sortie est-elle visible ?

    Même lorsque ces questions ne sont pas formulées consciemment, l’environnement peut réduire la sensation de prévisibilité.

    Or, lorsqu’une situation devient moins prévisible, réduire légèrement la vitesse constitue une façon simple d’obtenir davantage de temps pour traiter l’information.

    Ralentir peut donc être une stratégie de compensation

    Cette idée mérite d’être soulignée.

    Le ralentissement n’est pas nécessairement le signe que le conducteur estime qu’un accident est imminent.

    Il peut constituer une stratégie de compensation.

    Lorsque la perception devient plus exigeante, diminuer la vitesse procure plusieurs avantages potentiels :

    • davantage de temps pour observer ;
    • davantage de temps pour interpréter une information ;
    • davantage de temps pour décider ;
    • une correction de trajectoire plus facile à gérer ;
    • une réduction de la distance parcourue pendant une période d’incertitude.

    Le conducteur échange en quelque sorte de la vitesse contre du temps.

    Mais tous les conducteurs ne réagissent pas de la même manière

    Il serait toutefois incorrect de conclure que tous les conducteurs ralentissent dans un tunnel ou qu’ils ressentent tous la même augmentation de vitesse.

    La perception dépend notamment de l’expérience, de la familiarité avec l’environnement, de l’état visuel, de l’attention, de la fatigue, de la vitesse initiale, de l’éclairage et des caractéristiques du tunnel.

    Un conducteur habitué à parcourir quotidiennement le même tunnel peut développer des attentes très précises concernant son tracé et son environnement.

    Un conducteur qui y entre pour la première fois dispose de moins de références.

    Un apprenti conducteur peut consacrer davantage de ressources attentionnelles au maintien de sa trajectoire.

    Un conducteur expérimenté peut avoir automatisé une grande partie de cette tâche.

    Le même tunnel peut donc produire des comportements différents.

    Le phénomène inverse peut également exister

    Les environnements contraints présentent une autre particularité importante : ils ne provoquent pas nécessairement une surestimation de la vitesse dans toutes les conditions.

    La recherche sur l’environnement visuel des tunnels montre que certaines configurations d’informations visuelles peuvent aussi favoriser une sous-estimation de la vitesse.

    Un tunnel long, monotone et pauvre en références peut progressivement diminuer certains indices permettant d’évaluer précisément le déplacement.

    Cette possibilité explique pourquoi la conception visuelle des tunnels ne consiste pas simplement à « mettre davantage de repères ».

    La fréquence, le contraste, l’espacement et la disposition de ces repères peuvent modifier la perception.

    Un environnement peut donc, selon ses caractéristiques, donner l’impression d’aller trop vite… ou pas assez vite.

    Une question intéressante pour l’apprentissage de la conduite

    Ce phénomène offre une occasion pédagogique particulièrement intéressante.

    On demande souvent à un apprenti :

    « À quelle vitesse roules-tu ? »

    Mais une autre question pourrait être tout aussi instructive :

    « À quelle vitesse as-tu l’impression de rouler ? »

    Comparer ensuite cette réponse au compteur permettrait de démontrer une idée fondamentale :

    nos sensations constituent des informations utiles, mais elles ne sont pas des instruments de mesure parfaits.

    Le conducteur doit apprendre à intégrer plusieurs sources d’information :

    • sa perception ;
    • le compteur de vitesse ;
    • la géométrie de la route ;
    • les conditions de circulation ;
    • la visibilité ;
    • les marges disponibles.

    L’objectif n’est pas d’ignorer la sensation.

    Il est de la mettre en contexte.

    Le conducteur qui ralentit devant nous ne voit peut-être pas la même route

    Cette réflexion conduit également à une dimension importante du partage de la route.

    Deux conducteurs traversent exactement le même tunnel.

    Le premier se sent parfaitement à l’aise à 70 km/h.

    Le second ressent une forte impression de vitesse à 65 km/h.

    Objectivement, ils sont exposés au même environnement physique.

    Subjectivement, ils ne vivent pas nécessairement la même situation.

    Le conducteur qui suit peut interpréter le ralentissement comme de l’hésitation, de l’incompétence ou une gêne inutile.

    Mais cette interprétation suppose que l’autre conducteur perçoit l’environnement exactement comme lui.

    Ce n’est pas nécessairement le cas.

    Attention toutefois à ne pas transformer toute réduction de vitesse en comportement sécuritaire

    Comprendre un comportement ne signifie pas automatiquement le considérer comme optimal.

    Un ralentissement très important, imprévisible ou soudain peut lui-même créer une difficulté pour les véhicules qui suivent.

    Un conducteur qui ressent une gêne dans un environnement contraint doit idéalement adapter sa vitesse de façon progressive et prévisible, tout en tenant compte de la circulation autour de lui.

    La sécurité dépend donc à la fois de l’adaptation individuelle et de la manière dont cette adaptation s’intègre au système routier.

    Les infrastructures peuvent également aider le cerveau

    La question ne concerne pas uniquement les conducteurs.

    La conception des tunnels influence directement les informations mises à leur disposition.

    L’éclairage, le contraste, les marquages, les repères latéraux, la géométrie, la signalisation et la continuité visuelle peuvent faciliter ou compliquer la perception.

    Des recherches ont précisément étudié l’utilisation de repères visuels rythmiques ou de dispositifs de guidage afin d’améliorer la perception de la vitesse et l’orientation à l’intérieur des tunnels.

    L’infrastructure peut donc participer à la sécurité en fournissant au cerveau des références mieux adaptées à la tâche de conduite.

    Cela illustre une nouvelle fois le principe de responsabilité partagée :

    la performance du conducteur dépend de ses capacités, mais également de la qualité de l’environnement dans lequel ces capacités doivent être utilisées.

    Que savons-nous ?

    La perception de la vitesse dépend en partie des informations visuelles présentes dans l’environnement.

    Dans les tunnels, les éléments rapprochés et répétitifs peuvent modifier cette perception. Des travaux expérimentaux montrent que certaines configurations visuelles favorisent une surestimation de la vitesse, tandis que d’autres peuvent entraîner une sous-estimation.

    Les transitions importantes de luminance à l’entrée d’un tunnel peuvent également diminuer temporairement certaines performances visuelles pendant la période d’adaptation.

    Ces phénomènes n’impliquent pas que chaque ralentissement observé dans un tunnel possède la même origine.

    Pourquoi est-ce important ?

    Parce qu’un comportement routier apparemment inexplicable peut parfois être la manifestation visible d’un processus perceptif invisible.

    Le conducteur qui ralentit ne réagit peut-être pas à un obstacle.

    Il réagit peut-être à une augmentation de sa vitesse perçue, à une diminution de ses marges visuelles, à un changement de luminance ou à une augmentation de son incertitude.

    Comprendre cette distinction permet d’éviter de réduire trop rapidement un comportement à un manque de compétence ou à une mauvaise attitude.

    Que pouvons-nous faire ?

    Pour l’apprenant conducteur, il peut être utile de prendre conscience que la vitesse ressentie peut varier selon l’environnement.

    Le formateur ou le parent accompagnateur peut profiter d’un tunnel, d’un chantier ou d’une route étroite pour comparer :

    • la vitesse réelle ;
    • la vitesse ressentie ;
    • la quantité d’informations périphériques ;
    • la largeur perçue de l’espace ;
    • la stabilité de la trajectoire ;
    • le niveau de confort de l’apprenant.

    Cette observation peut devenir un exercice de métacognition :

    « Qu’est-ce qui vient de changer dans ton environnement ? Qu’est-ce qui te donne l’impression d’aller plus vite ? Que dit ton compteur ? De quelle marge as-tu réellement besoin ? »

    L’objectif n’est pas de convaincre l’apprenant que sa sensation est fausse.

    L’objectif est de lui apprendre à comprendre d’où elle peut provenir et à l’intégrer dans une décision plus complète.

    Conclusion

    Lorsqu’un conducteur ralentit dans un tunnel alors qu’aucun danger évident n’est visible, il peut être tentant de conclure qu’il ralentit « pour rien ».

    Mais conduire ne consiste pas uniquement à répondre aux objets présents sur la chaussée.

    Le cerveau doit constamment estimer la vitesse, l’espace, la trajectoire, les marges et ce qui pourrait se produire quelques secondes plus tard.

    Un tunnel modifie plusieurs de ces informations simultanément.

    Les murs se rapprochent.

    Les repères visuels défilent différemment.

    La lumière change.

    L’espace semble plus étroit.

    La prévisibilité peut diminuer.

    Le véhicule est pourtant exactement le même.

    La vitesse réelle peut être exactement la même.

    Mais le monde que le cerveau doit interpréter n’est plus le même.

    Et c’est peut-être là que se trouve l’enseignement le plus intéressant : en conduite, nous ne réagissons pas uniquement à la route telle qu’elle est.

    Nous réagissons aussi à la manière dont notre système perceptif parvient, à cet instant précis, à la reconstruire.

    Références et pistes scientifiques

    Zheng, Z., Du, Z., Xiang, Q. & Chen, G. (2018). Influence of multiscale visual information on driver’s perceived speed in highway tunnels. Advances in Mechanical Engineering, 10(12). DOI : 10.1177/1687814018818961. Cette étude expérimentale s’intéresse à l’effet de différentes fréquences et échelles d’informations visuelles sur la perception de la vitesse dans les tunnels.

    Zheng, Z., Du, Z., Yan, Q., Xiang, Q. & Chen, G. (2017). The impact of rhythm-based visual reference system in long highway tunnels. Safety Science, 95, 75-82. DOI : 10.1016/j.ssci.2017.02.006. Les auteurs étudient l’utilisation de références visuelles rythmiques dans les tunnels et leurs effets sur la perception de la vitesse.

    He, S. Y., Tähkämö, L., Maksimainen, M., Liang, B., Pan, G. B. & Halonen, L. (2017). Effects of transient adaptation on drivers’ visual performance in road tunnel lighting. Tunnelling and Underground Space Technology, 70, 42-54. DOI : 10.1016/j.tust.2017.07.008. Cette recherche examine les effets des changements progressifs de luminance sur les performances visuelles, notamment périphériques, lors de l’adaptation à l’environnement lumineux d’un tunnel.

    Kang, C., Du, Z., Lin, G., Zhang, C., Huang, Z. & Wu, K. (2022). Luminance stepped decreasing ratio of the tunnel entrance enhanced lighting based on visual performance. Applied Optics, 61(22), 6553-6560. DOI : 10.1364/AO.457524. Cette étude examine la relation entre les variations de luminance à l’entrée des tunnels et les performances visuelles des conducteurs.

    Jiao, F., Du, Z., Wong, Y. D., He, S., Xu, F. & Zheng, H. (2022). Self-explaining performance of visual guiding facilities in urban road tunnels based on speed perception. Tunnelling and Underground Space Technology, 122, 104371. DOI : 10.1016/j.tust.2022.104371. Les auteurs étudient comment différents dispositifs visuels de guidage peuvent influencer la perception de la vitesse dans les tunnels urbains.

    Les phénomènes décrits dans cet article concernent des mécanismes généraux de perception et ne permettent pas d’expliquer avec certitude le comportement d’un conducteur particulier. Un ralentissement peut également résulter de nombreux autres facteurs : circulation, état du véhicule, fatigue, visibilité, expérience, inconfort, état de santé ou caractéristiques particulières de l’environnement.


    Nous sommes tous responsables de notre conduite parce que la route, elle, ne pardonne pas l’ignorance !

    Si tu conduis aujourd’hui, c’est parce que d’autres ont payé le prix hier !

    Observer. Comprendre. Transmettre.
  • Pourquoi 100 ici et 110 ailleurs?

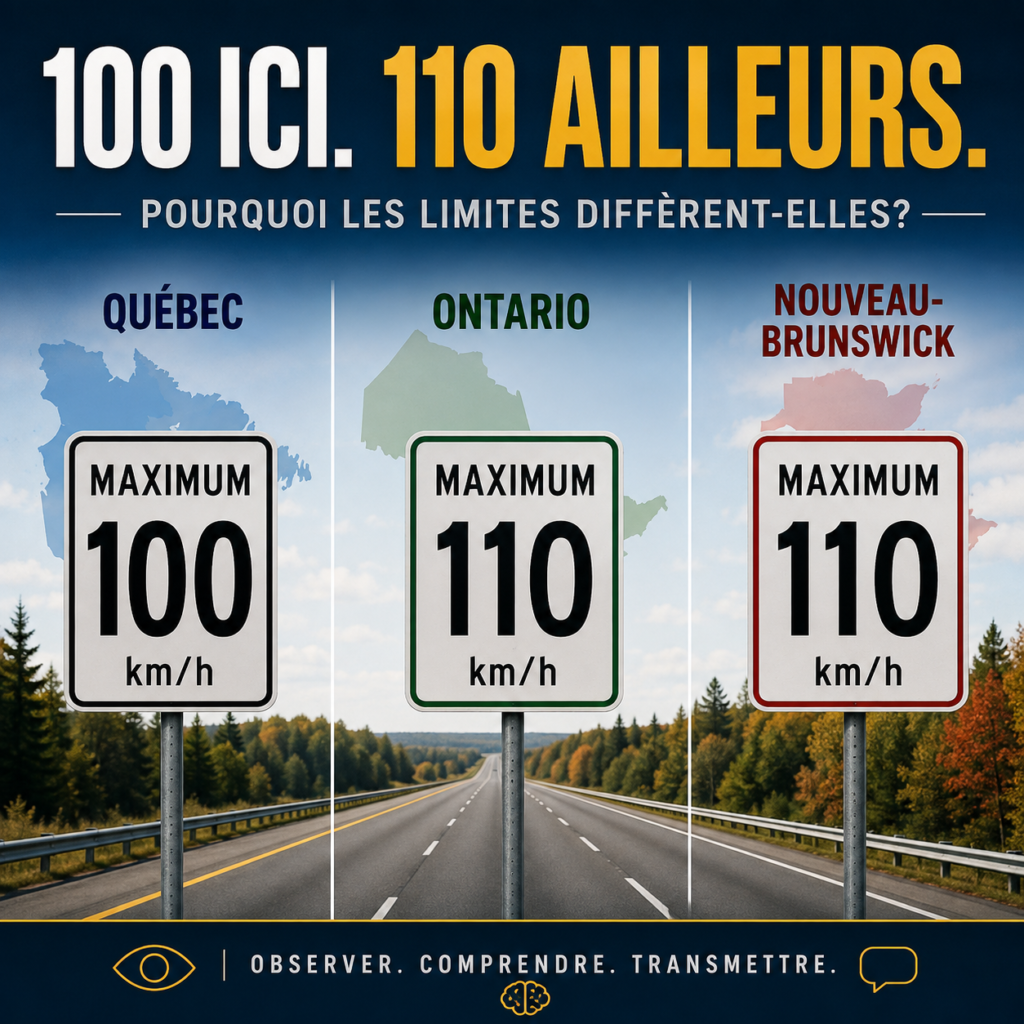
    Lorsqu’un conducteur quitte le Québec pour circuler en Ontario ou au Nouveau-Brunswick, un détail attire rapidement l’attention : certaines autoroutes permettent une vitesse maximale de 110 km/h, alors que la limite demeure généralement fixée à 100 km/h sur les autoroutes québécoises.

    Les véhicules sont comparables. Les principes de conduite sécuritaire le sont également. Pourtant, les limites affichées ne sont pas nécessairement les mêmes.

    Pourquoi?

    La réponse ne repose pas sur un seul facteur. Une limite de vitesse constitue à la fois une règle juridique, un outil de gestion de la circulation et une décision de sécurité routière. Chaque province peut donc faire des choix différents selon son réseau, ses méthodes d’analyse et ses orientations publiques.

    100 km/h n’est pas une limite canadienne

    Il n’existe pas une vitesse maximale unique applicable aux autoroutes partout au Canada. Les provinces établissent leurs propres règles.

    Au Québec, l’article 328 du Code de la sécurité routière prévoit, sauf signalisation contraire, une vitesse maximale de 100 km/h sur les autoroutes.

    En Ontario, la province a plutôt choisi d’autoriser progressivement 110 km/h sur de nombreux tronçons de son réseau autoroutier. Cette démarche a d’abord été expérimentée sur certains tronçons avant d’être étendue au fil des années. En 2026, l’Ontario a encore élargi l’application du 110 km/h sur son réseau provincial.

    Au Nouveau-Brunswick, plusieurs tronçons d’autoroutes à quatre voies affichent également une limite de 110 km/h, alors que d’autres grands axes demeurent à 100 km/h.

    La différence observée entre les provinces est donc d’abord une différence de cadre réglementaire et de politique de gestion du réseau routier.

    Une limite de vitesse ne dépend pas seulement du véhicule

    Le fait qu’une automobile moderne puisse facilement atteindre 110, 120 ou 130 km/h ne signifie pas que ces vitesses sont appropriées sur toutes les routes.

    Lorsqu’une autorité établit ou révise une limite de vitesse, plusieurs caractéristiques peuvent être prises en considération, notamment :

    • la configuration et la géométrie de la route;
    • le nombre et la largeur des voies;
    • la largeur des accotements;
    • les courbes et les pentes;
    • les distances de visibilité;
    • le nombre d’intersections et d’accès;
    • le débit de circulation;
    • la composition du trafic;
    • l’environnement traversé;
    • les données de sécurité disponibles;
    • la cohérence recherchée avec le reste du réseau.

    Le gouvernement du Nouveau-Brunswick indique d’ailleurs explicitement que les limites de vitesse de son réseau provincial sont établies en fonction de la conception de la route et de l’environnement dans lequel elle se trouve. Le ministère des Transports et de la Mobilité durable du Québec utilise lui aussi des processus d’analyse tenant compte des caractéristiques de l’environnement routier pour la détermination des limites.

    Il faut donc éviter de considérer une limite de vitesse comme la simple traduction de la capacité mécanique d’un véhicule.

    Le Québec : 100 km/h comme règle autoroutière générale

    Au Québec, 100 km/h constitue la vitesse maximale autoroutière prévue par le Code de la sécurité routière, sauf lorsqu’une signalisation prévoit autre chose.

    Cela ne signifie pas qu’une autoroute québécoise deviendrait automatiquement dangereuse à 101 km/h ni qu’une route comparable située ailleurs deviendrait automatiquement sécuritaire à 110 km/h.

    Une limite réglementaire représente plutôt un seuil collectif établi pour encadrer les comportements et assurer une certaine cohérence sur le réseau.

    Elle doit également être distinguée de la vitesse à laquelle un conducteur devrait effectivement circuler. Lorsque la visibilité, l’état de la chaussée, la météo ou la circulation se détériorent, une vitesse inférieure à la limite affichée peut devenir nécessaire.

    L’Ontario : une évolution progressive vers 110 km/h

    L’Ontario a adopté une démarche différente.

    En 2019, la province a lancé des projets pilotes portant la limite de 100 à 110 km/h sur certains tronçons d’autoroutes de la série 400. L’expérience a ensuite mené à une application permanente sur plusieurs secteurs, puis à des expansions successives.

    En 2026, l’Ontario a annoncé une nouvelle augmentation du nombre de kilomètres de routes provinciales où la limite affichée est portée à 110 km/h.

    Cette évolution est importante puisqu’elle montre qu’une limite de vitesse n’est pas nécessairement immuable. Une administration peut réévaluer ses politiques, expérimenter certaines modifications et décider ensuite de les maintenir ou de les étendre.

    Cela ne signifie toutefois pas que toutes les routes ontariennes peuvent être parcourues à 110 km/h. La signalisation du tronçon demeure la référence pour le conducteur.

    Le Nouveau-Brunswick : 100 et 110 selon les secteurs

    Le Nouveau-Brunswick offre un autre exemple intéressant.

    La province indique que la plupart de ses grands axes routiers affichent une limite de 100 km/h, tandis que plusieurs sections d’autoroutes à quatre voies permettent 110 km/h.

    Le gouvernement précise également que la détermination des limites repose sur des évaluations techniques prenant notamment en considération la largeur des voies et des accotements, les courbes, les pentes, les intersections, le développement en bordure de route et le débit de circulation.

    Autrement dit, même à l’intérieur d’une province qui autorise 110 km/h, cette vitesse n’est pas considérée comme appropriée sur l’ensemble du réseau.

    Que change réellement une différence de 10 km/h?

    Entre 100 et 110 km/h, l’écart peut sembler relativement faible. Du point de vue de la physique, il n’est pourtant pas négligeable.

    L’énergie cinétique d’un véhicule augmente selon le carré de sa vitesse. Toutes choses étant égales par ailleurs, un véhicule circulant à 110 km/h possède donc environ 21 % plus d’énergie cinétique que le même véhicule circulant à 100 km/h.

    Cette donnée ne signifie évidemment pas qu’une collision à 110 km/h produira systématiquement des blessures 21 % plus graves. Une collision dépend de nombreux facteurs : angle d’impact, freinage préalable, masse des véhicules, dispositifs de retenue, déformation des structures, obstacles rencontrés et caractéristiques des personnes impliquées.

    Elle permet cependant de comprendre un principe fondamental : lorsque la vitesse augmente, l’énergie qui doit être dissipée lors d’un impact augmente également.

    L’Organisation mondiale de la Santé et le Forum international des transports reconnaissent d’ailleurs la vitesse comme un facteur important à la fois dans le risque de collision et dans la gravité des conséquences lorsqu’une collision survient.

    Plus vite signifie aussi moins de temps pour réagir

    La vitesse influence également ce qui se produit avant une collision.

    À 100 km/h, un véhicule parcourt environ 27,8 mètres chaque seconde. À 110 km/h, il en parcourt environ 30,6.

    Pendant une seconde de perception et de réaction, près de trois mètres supplémentaires peuvent donc être parcourus simplement en raison de cette différence de vitesse.

    Lorsque l’on ajoute la distance nécessaire au freinage, la différence peut devenir plus importante encore.

    Voilà pourquoi la question de la vitesse ne concerne pas uniquement la capacité d’un véhicule à demeurer stable sur une autoroute. Elle concerne également le temps disponible pour percevoir une situation, prendre une décision et éviter une collision.

    Une limite maximale n’est pas une vitesse cible

    Cette distinction est particulièrement importante pour les conducteurs qui circulent dans une province où la limite est de 110 km/h.

    Un panneau indiquant 110 km/h signifie qu’il s’agit de la vitesse maximale permise dans les conditions où cette limite s’applique. Il ne signifie pas que le conducteur doit nécessairement maintenir cette vitesse.

    La pluie, la neige, le brouillard, la glace, la circulation dense, les travaux routiers ou une visibilité réduite peuvent justifier une réduction importante de la vitesse.

    Le même principe s’applique évidemment sur une autoroute québécoise limitée à 100 km/h.

    Et le régime d’assurance du Québec?

    Le Québec possède effectivement une particularité : les dommages corporels résultant d’un accident de la route sont couverts par un régime public administré par la Société de l’assurance automobile du Québec, selon un principe d’indemnisation sans égard à la responsabilité.

    Cette réalité distingue le Québec de plusieurs autres provinces.

    Elle ne devrait toutefois pas être utilisée pour expliquer directement la limite autoroutière de 100 km/h.

    Les sources publiques consultées permettent de confirmer l’existence et le fonctionnement général du régime québécois, mais elles ne permettent pas d’établir que la limite de 100 km/h aurait été choisie ou maintenue en raison de ce modèle d’indemnisation.

    Faire ce lien sans preuve transformerait une hypothèse plausible en explication démontrée.

    Dans une analyse de sécurité routière, cette distinction est importante.

    Pourquoi le Québec ne passe-t-il simplement pas à 110 km/h?

    C’est probablement la question qui demeure après avoir comparé les trois provinces.

    La réponse la plus rigoureuse est aussi la moins spectaculaire : les informations publiques disponibles ne permettent pas d’identifier une raison unique qui expliquerait pourquoi le Québec conserve actuellement 100 km/h comme limite autoroutière générale.

    Passer à 110 km/h constituerait un choix de politique publique nécessitant notamment d’évaluer les caractéristiques du réseau, les effets sur les vitesses réellement pratiquées, les conséquences possibles sur la sécurité, la cohérence de la réglementation et les objectifs poursuivis par le gouvernement.

    À l’inverse, le fait que l’Ontario et le Nouveau-Brunswick permettent 110 km/h sur certains secteurs ne démontre pas que cette limite conviendrait automatiquement à toutes les autoroutes québécoises.

    Comparer les provinces peut nourrir la réflexion. Cela ne remplace pas l’analyse du réseau sur lequel la limite doit être appliquée.

    Pour le conducteur, la règle demeure simple

    Lorsqu’on traverse une frontière provinciale, il peut être tentant de comparer les panneaux et de se demander quelle province possède la « bonne » limite.

    Pour le conducteur, une approche plus utile consiste à retenir quelques principes :

    • respecter la limite affichée sur le tronçon où l’on circule;
    • ne pas considérer la limite maximale comme une vitesse à atteindre obligatoirement;
    • adapter sa vitesse aux conditions réelles de circulation;
    • maintenir une distance suffisante avec les autres véhicules;
    • augmenter les marges de sécurité lorsque la vitesse augmente;
    • se rappeler que quelques kilomètres à l’heure peuvent modifier les distances parcourues pendant le temps de réaction et l’énergie présente lors d’une collision.

    Ce qu’il faut retenir

    Pourquoi 100 km/h au Québec et 110 km/h sur certaines autoroutes de l’Ontario et du Nouveau-Brunswick?

    Parce qu’une limite de vitesse n’est pas une constante scientifique universelle.

    Elle résulte d’un cadre légal, d’analyses techniques, des caractéristiques du réseau et de choix de politique publique propres à chaque administration.

    Au Québec, 100 km/h demeure la règle autoroutière générale prévue par le Code de la sécurité routière. L’Ontario a choisi d’expérimenter puis d’étendre le 110 km/h sur son réseau. Le Nouveau-Brunswick combine pour sa part des grands axes à 100 km/h et plusieurs sections d’autoroutes à quatre voies à 110 km/h.

    Aucune de ces différences ne permet, à elle seule, de conclure qu’une province possède une approche parfaite et qu’une autre se trompe.

    La question pertinente n’est peut-être donc pas simplement : « Pourquoi peuvent-ils rouler plus vite ailleurs? »

    Elle pourrait plutôt être :

    Dans quelles conditions une vitesse donnée demeure-t-elle compatible avec les caractéristiques de la route, les comportements humains et le niveau de risque que la société accepte collectivement?

    C’est à cette question que doivent répondre l’ingénierie, la recherche, l’expérience terrain et les politiques publiques.

    Références

    • Gouvernement du Québec. Code de la sécurité routière, RLRQ, chapitre C-24.2, article 328.
    • Gouvernement du Québec. Limite de vitesse sur la route, ministère des Transports et de la Mobilité durable, consultation 2026.
    • Ministère des Transports et de la Mobilité durable du Québec. Documentation relative à la détermination et à la modification des limites de vitesse sur le réseau routier.
    • Gouvernement de l’Ontario. Raising Speed Limits on Ontario Highways, ministère des Transports.
    • Gouvernement de l’Ontario. Ontario Raising Speed Limits on Most Provincial Highways, 24 juin 2026.
    • Gouvernement du Nouveau-Brunswick. Limites de vitesse, ministère des Transports et de l’Infrastructure.
    • Gouvernement du Nouveau-Brunswick. Informations générales sur le réseau de transport provincial et les tronçons autoroutiers à 100 et 110 km/h.
    • Société de l’assurance automobile du Québec. Le régime public d’assurance automobile du Québec en bref.
    • Organisation mondiale de la Santé. Speed Management: A Road Safety Manual for Decision-Makers and Practitioners, 2e édition.
    • International Transport Forum – OCDE. Speed and Crash Risk.

    Nous sommes tous responsables de notre conduite parce que la route, elle, ne pardonne pas l’ignorance !

    Si tu conduis aujourd’hui, c’est parce que d’autres ont payé le prix hier !

    Les systèmes ne sont pas violents par intention, mais par inertie !

    Observer. Comprendre. Transmettre.

  • Quels comportements de civisme peuvent être définis de manière observable et reliés à des indicateurs de sécurité ?

    Le civisme au volant est souvent décrit avec des mots simples : respect, patience, courtoisie, tolérance, partage.

    Ces notions sont importantes, mais elles posent un problème lorsqu’on cherche à les étudier : elles sont difficiles à mesurer directement.

    Comment observer la « courtoisie » d’un conducteur ?

    Comment mesurer son « respect » envers les autres usagers ?

    Et surtout, comment déterminer si ce que nous appelons un comportement civique contribue réellement à améliorer la sécurité ?

    Pour avancer, il faut probablement déplacer légèrement la question.

    Au lieu de demander :

    « Ce conducteur est-il courtois ? »

    on peut demander :

    « Qu’a-t-il fait, précisément, et quelles conséquences cette action peut-elle avoir sur l’interaction routière ? »

    Le civisme devient alors moins une appréciation morale qu’un ensemble de comportements potentiellement observables.

    Passer d’une valeur à un comportement

    Une valeur comme le respect ne peut pas être mesurée directement depuis le bord de la route.

    En revanche, certains comportements peuvent l’être.

    Par exemple :

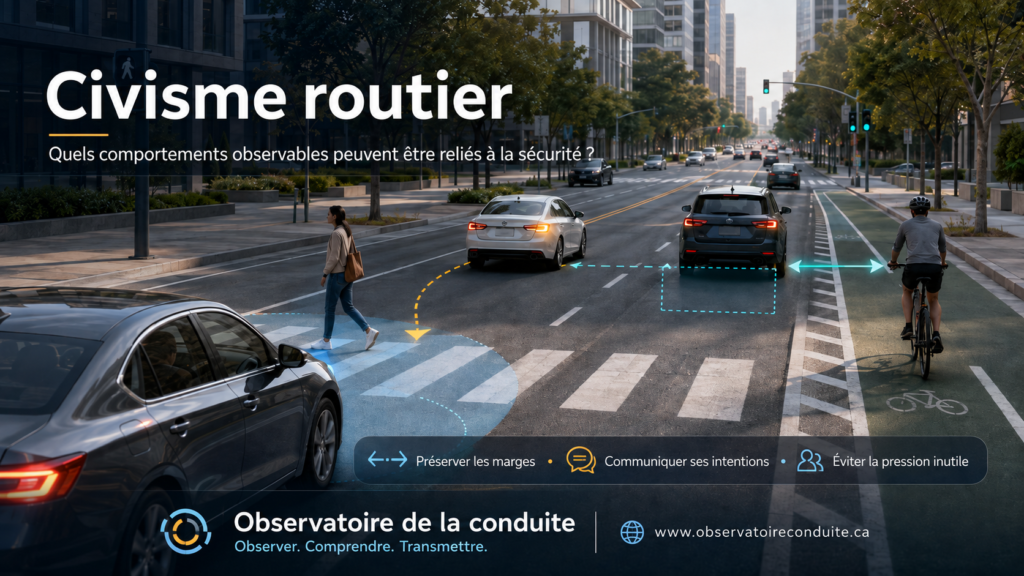
    • ralentir suffisamment tôt à l’approche d’un passage piétonnier ;
    • laisser un espace permettant à un autre véhicule de s’insérer sans manœuvre brusque ;
    • utiliser le clignotant suffisamment tôt pour rendre son intention compréhensible ;
    • éviter de suivre inutilement un véhicule à très faible distance ;
    • maintenir une vitesse compatible avec la situation ;
    • ne pas accélérer pour empêcher un autre conducteur de changer de voie ;
    • attendre quelques secondes plutôt que de forcer une interaction ambiguë ;
    • laisser suffisamment d’espace à un cycliste lors d’un dépassement ;
    • éviter d’occuper inutilement une intersection lorsque la circulation est bloquée.

    Ces comportements ne démontrent pas nécessairement, à eux seuls, qu’une personne est « civique ».

    Ils présentent toutefois un avantage considérable : ils peuvent être décrits, observés et parfois quantifiés.

    Un comportement observable doit être défini avec précision

    Dire qu’un conducteur « laisse passer un piéton » peut sembler suffisamment précis.

    Pour la recherche ou l’observation systématique, ce n’est pourtant pas toujours le cas.

    Il faudrait notamment savoir :

    • à quelle distance le conducteur commence à ralentir ;
    • quelle était sa vitesse initiale ;
    • si le piéton avait déjà commencé à traverser ;
    • si le conducteur s’immobilise ou ralentit seulement ;
    • combien de temps le piéton attend avant de pouvoir traverser ;
    • si d’autres véhicules influencent l’interaction ;
    • si la visibilité permettait une détection précoce.

    Le même geste apparent peut donc correspondre à des situations très différentes.

    Un conducteur qui s’arrête brutalement à deux mètres du passage et un conducteur qui détecte le piéton tôt, ralentit progressivement et lui laisse clairement la priorité produisent tous les deux, en apparence, le même résultat : le véhicule s’arrête.

    Du point de vue de la sécurité, l’interaction n’est pourtant pas nécessairement équivalente.

    Le civisme peut parfois se mesurer par l’espace

    Une grande partie de la sécurité routière repose sur la gestion de l’espace.

    Distance devant le véhicule.

    Distance latérale.

    Espace disponible pour s’insérer.

    Marge laissée à un piéton.

    Distance maintenue lorsqu’un véhicule change de voie.

    Un comportement civique peut donc parfois être défini par la quantité d’espace qu’un usager laisse volontairement aux autres.

    Par exemple, lorsqu’un conducteur observe qu’un véhicule souhaite s’insérer devant lui, il peut conserver sa trajectoire et réduire légèrement sa vitesse afin de créer une marge suffisante.

    Cette action peut être décrite par plusieurs variables :

    • distance entre les véhicules ;
    • variation de vitesse ;
    • intensité du freinage ;
    • temps disponible avant une éventuelle collision ;
    • nécessité ou non d’une correction brusque par l’un des conducteurs.

    Nous passons alors d’une phrase comme « il a été gentil et l’a laissé passer » à une description beaucoup plus utile :

    « Il a augmenté progressivement la marge disponible, permettant l’insertion sans freinage important ni modification brusque de trajectoire. »

    La deuxième formulation peut être étudiée.

    Le civisme peut aussi se mesurer par le temps

    Sur la route, quelques secondes peuvent transformer une interaction.

    Un conducteur peut choisir de s’engager immédiatement ou d’attendre.

    Il peut accélérer pour passer avant un autre véhicule ou accepter de perdre quelques secondes.

    Il peut talonner un véhicule plus lent ou conserver une distance suffisante.

    Il peut commencer une manœuvre dès qu’un espace minimal apparaît ou attendre une marge plus confortable.

    Certains comportements associés au civisme pourraient ainsi être étudiés à travers des indicateurs temporels :

    • temps laissé avant une insertion ;
    • temps disponible avant une collision théorique ;
    • durée d’attente imposée à un piéton ;
    • délai entre l’activation du clignotant et le début d’une manœuvre ;
    • temps de suivi entre deux véhicules.

    L’intérêt n’est pas de déterminer une valeur universelle permettant de déclarer qu’un conducteur est civique ou non.

    Il s’agit plutôt d’examiner si certaines façons d’interagir tendent à produire davantage de marges de sécurité.

    Céder le passage constitue un exemple particulièrement intéressant

    Les interactions entre conducteurs et piétons représentent un terrain particulièrement pertinent pour étudier cette question.

    Le comportement du conducteur peut y être observé directement : poursuit-il sa trajectoire ? Ralentit-il ? S’immobilise-t-il ? À quelle distance ? À quelle vitesse ?

    Des travaux fondés sur l’observation de milliers d’interactions conducteur-piéton montrent d’ailleurs que le comportement de cession peut être étudié en fonction de variables comme la vitesse du véhicule, les caractéristiques de l’environnement et le contexte de l’intersection.

    Le civisme ne peut donc pas être séparé complètement de l’environnement.

    Un conducteur peut être disposé à céder, mais détecter tardivement le piéton en raison de la visibilité. Une infrastructure peut faciliter une interaction coopérative ou, au contraire, obliger les usagers à négocier constamment des situations ambiguës.

    C’est précisément pourquoi la responsabilité routière ne peut pas être attribuée uniquement au conducteur.

    Rendre ses intentions prévisibles

    Un autre comportement pouvant être associé au civisme est la prévisibilité.

    Dans un système où plusieurs personnes se déplacent simultanément, la capacité à comprendre ce que les autres vont probablement faire constitue une ressource importante.

    Le clignotant en fournit un exemple simple.

    Son utilité ne réside pas seulement dans le respect d’une règle.

    Il transmet une information.

    Lorsqu’il est utilisé suffisamment tôt et de façon cohérente avec la manœuvre, les autres usagers disposent de davantage de temps pour intégrer cette intention dans leur propre décision.

    La même logique peut être appliquée à plusieurs comportements :

    • ralentir progressivement plutôt que brutalement ;
    • maintenir une trajectoire stable ;
    • éviter les changements de voie successifs et difficiles à anticiper ;
    • indiquer clairement une intention avant de tourner ou de changer de voie.

    Dans cette perspective, le civisme ne signifie pas seulement « être gentil ».

    Il peut aussi signifier :

    rendre son comportement suffisamment lisible pour que les autres puissent prendre de meilleures décisions.

    La coopération ne signifie pas renoncer aux règles

    Il existe toutefois une difficulté importante.

    Un comportement apparemment courtois peut parfois créer un risque.

    Un conducteur peut, par exemple, s’arrêter pour laisser traverser un piéton ou laisser sortir un véhicule alors que les autres voies de circulation continuent de circuler.

    Son intention est coopérative.

    Mais il peut involontairement encourager l’autre personne à entrer dans une zone où un danger demeure présent.

    De la même façon, céder une priorité de façon inattendue peut désorganiser une interaction si les autres usagers ne comprennent pas ce qui se produit.

    Le civisme sécuritaire ne consiste donc pas à céder systématiquement.

    Il consiste plutôt à coopérer sans rendre la situation moins prévisible ou sans transférer un risque invisible à l’autre usager.

    Cette distinction est essentielle.

    Patience et absence de pression

    Certains comportements peuvent également être étudiés à travers la pression qu’un conducteur impose aux autres.

    Un conducteur qui suit de très près un véhicule plus lent transmet implicitement une pression.

    Cette pression peut influencer la personne devant lui : augmentation de la vitesse, réduction de l’attention disponible, sentiment d’urgence ou décision précipitée.

    À l’inverse, maintenir une distance suffisante permet au conducteur précédent de conserver davantage de marge pour prendre ses décisions.

    Le comportement civique peut donc parfois prendre une forme extrêmement simple :

    ne pas réduire inutilement la marge de décision d’un autre usager.

    Cette idée dépasse largement la distance de suivi.

    Elle concerne aussi le conducteur qui accélère lorsqu’un véhicule tente de s’insérer, celui qui bloque volontairement un changement de voie ou celui qui s’engage suffisamment près d’un autre usager pour l’obliger à modifier sa trajectoire.

    Quels indicateurs pourraient être utilisés ?

    Pour relier certains comportements de civisme à la sécurité, plusieurs familles d’indicateurs peuvent être envisagées.

    1. Les indicateurs de distance

    • distance de suivi ;
    • marge latérale ;
    • distance disponible lors d’une insertion ;
    • distance d’arrêt devant un passage piétonnier.

    2. Les indicateurs de temps

    • intervalle temporel entre véhicules ;
    • temps disponible avant un conflit potentiel ;
    • temps d’attente d’un piéton ;
    • délai entre le signalement d’une intention et l’exécution de la manœuvre.

    3. Les indicateurs de mouvement

    • accélérations ou décélérations brusques ;
    • variations importantes de vitesse ;
    • changements rapides de trajectoire ;
    • freinages imposés aux autres usagers.

    4. Les indicateurs comportementaux

    • taux de cession aux piétons ;
    • utilisation adéquate des clignotants ;
    • respect des distances ;
    • fréquence des comportements de distraction ;
    • respect des vitesses compatibles avec l’environnement.

    Certains de ces éléments correspondent déjà à la logique des indicateurs de performance en sécurité routière utilisés internationalement, où l’on cherche à mesurer des comportements intermédiaires — par exemple la vitesse, l’utilisation des dispositifs de retenue ou certaines formes de distraction — plutôt que d’attendre uniquement le nombre final de collisions.

    Pourquoi ne pas utiliser uniquement les collisions ?

    Parce qu’une collision est un événement relativement rare à l’échelle d’un conducteur ou d’une intersection.

    Un comportement problématique peut être répété des centaines de fois sans provoquer de collision.

    Inversement, un comportement prudent peut ne jamais apparaître directement dans les statistiques d’accidents.

    C’est pourquoi la recherche en sécurité routière s’intéresse aussi à des mesures intermédiaires ou à des interactions critiques.

    On peut notamment observer si une situation entraîne :

    • un freinage important ;
    • une modification brusque de trajectoire ;
    • une réduction importante de la marge temporelle ;
    • une manœuvre d’évitement ;
    • une interaction dans laquelle deux usagers doivent corriger simultanément leur comportement.

    Ces événements ne sont pas des collisions.

    Mais leur fréquence peut fournir de l’information sur la manière dont un environnement routier fonctionne.

    Un exemple concret : l’insertion dans une circulation dense

    Imaginons deux véhicules.

    Le premier souhaite changer de voie.

    Le second circule dans la voie visée.

    Une description morale pourrait être :

    « Le deuxième conducteur a été courtois et l’a laissé passer. »

    Une observation structurée pourrait plutôt noter :

    • l’utilisation du clignotant par le premier conducteur ;
    • la distance initiale entre les véhicules ;
    • la variation de vitesse du deuxième véhicule ;
    • la nouvelle distance créée ;
    • l’intensité des freinages nécessaires ;
    • la stabilité de la circulation après l’insertion.

    Si l’insertion est réalisée sans freinage brusque, sans rapprochement important et sans réaction d’évitement, nous disposons d’un comportement coopératif observable accompagné d’indicateurs compatibles avec une interaction relativement stable.

    C’est beaucoup plus instructif que d’attribuer simplement une qualité morale aux conducteurs.

    Le civisme pourrait-il devenir un objet d’apprentissage ?

    Cette approche ouvre une piste pédagogique intéressante.

    On enseigne généralement des règles, des procédures et des techniques de conduite.

    On pourrait également enseigner certaines dimensions de la coopération routière sous forme de compétences observables.

    Par exemple :

    Créer une marge plutôt que défendre un espace.

    Rendre son intention lisible plutôt que surprendre.

    Éviter d’imposer une décision urgente à un autre usager.

    Accepter de perdre quelques secondes lorsque cette perte augmente la marge de sécurité.

    Préserver une possibilité de correction pour soi-même et pour les autres.

    Ces formulations permettent de sortir le civisme du domaine exclusivement moral.

    Elles en font progressivement une composante de la compétence de conduite.

    Que savons-nous ?

    La sécurité routière peut être évaluée non seulement à partir des collisions, mais également à partir de comportements et d’indicateurs intermédiaires. La vitesse, la distraction, le port des dispositifs de retenue et d’autres comportements font déjà l’objet d’indicateurs de performance dans plusieurs systèmes de sécurité routière.

    Par ailleurs, certaines interactions entre usagers — notamment la cession aux piétons — peuvent être observées et analysées à partir de variables mesurables telles que la vitesse, la distance et les caractéristiques de l’environnement.

    Il demeure toutefois difficile d’isoler une notion générale de « civisme ». Il est beaucoup plus rigoureux d’étudier séparément des comportements précis.

    Pourquoi est-ce important ?

    Parce que ce que nous choisissons de mesurer influence ce que nous cherchons ensuite à améliorer.

    Si le civisme reste défini comme une simple attitude morale, il est difficile de l’enseigner, de l’évaluer ou d’en étudier les effets.

    Lorsqu’il est traduit en comportements observables, il devient possible de poser des questions beaucoup plus précises :

    Les conducteurs laissent-ils suffisamment d’espace ?

    Leurs intentions sont-elles annoncées suffisamment tôt ?

    Forcent-ils fréquemment les autres à freiner ?

    Laissent-ils aux piétons le temps nécessaire pour comprendre qu’ils peuvent traverser ?

    Une circulation dans laquelle les usagers coopèrent produit-elle moins d’interactions critiques ?

    Ces questions peuvent être étudiées.

    Que pouvons-nous faire ?

    Une première étape pourrait consister à définir une grille simple de comportements de coopération routière.

    Elle pourrait notamment observer :

    • la création volontaire de marges ;
    • la prévisibilité des intentions ;
    • la qualité des interactions avec les piétons et cyclistes ;
    • l’absence de pression inutile sur les autres usagers ;
    • la capacité à éviter de transformer une priorité en confrontation ;
    • la stabilité des vitesses et trajectoires lors des interactions.

    Ces comportements pourraient ensuite être comparés à des indicateurs objectifs : distances, temps, vitesses, freinages, conflits ou réactions d’évitement.

    Une telle démarche ne permettrait pas de mesurer la « gentillesse » des conducteurs.

    Elle pourrait toutefois permettre de mieux comprendre ce que produit concrètement la coopération dans un système routier.

    Conclusion

    Le civisme routier ne se résume probablement pas à sourire, remercier ou laisser passer quelqu’un.

    Dans une perspective de sécurité, il peut être compris comme une capacité à préserver les marges, communiquer ses intentions et éviter d’imposer inutilement des contraintes aux autres usagers.

    Cette définition présente un avantage important.

    Elle permet de passer du jugement à l’observation.

    Au lieu de demander qui est un « bon » ou un « mauvais » conducteur, on peut examiner ce qui se produit réellement entre les usagers.

    Combien d’espace se laissent-ils ?

    Combien de temps se donnent-ils ?

    À quelle fréquence obligent-ils les autres à corriger brusquement leur conduite ?

    Leurs intentions sont-elles suffisamment prévisibles ?

    Peut-être est-ce là que le civisme routier devient particulièrement intéressant pour la sécurité : lorsqu’il cesse d’être seulement une valeur souhaitable et devient une manière observable de construire des marges de sécurité entre des êtres humains qui doivent partager le même espace.

    Références et pistes de recherche

    International Transport Forum / OCDE (2023). Using Safety Performance Indicators to Improve Road Safety: The Case of Korea. Ce rapport présente la logique des indicateurs de performance en sécurité routière et plusieurs exemples d’indicateurs comportementaux, notamment liés à la vitesse, à la distraction et à l’utilisation des dispositifs de retenue.

    International Transport Forum / OCDE. Road Safety Annual Report. Cette série de rapports regroupe des données comparatives sur les résultats de sécurité routière ainsi que sur plusieurs comportements associés au risque routier.

    International Transport Forum (2022). The Safe System Approach in Action. OECD Publishing. DOI : 10.1787/ad5d82f0-en. L’approche du système sûr considère que la sécurité dépend de plusieurs composantes du système et qu’une coopération institutionnelle et opérationnelle est nécessaire pour limiter les conséquences des erreurs humaines.

    Li, T., Klavins, J., Xu, T., Zafri, N. M. & Stern, R. (2023). Identifying built environment factors influencing driver yielding behavior at unsignalized intersections: A naturalistic open-source dataset collected in Minnesota. Étude naturaliste de plus de 3 000 interactions conducteur-piéton montrant notamment que la vitesse et plusieurs caractéristiques de l’environnement sont associées au comportement de cession.

    Le terme « civisme » ne constitue pas ici une catégorie clinique ni une mesure scientifique unique. Il est utilisé comme point de départ pour identifier des comportements routiers observables. Les relations entre ces comportements et la sécurité doivent être étudiées en tenant compte du contexte, de l’infrastructure, des caractéristiques des usagers et des limites propres aux indicateurs utilisés.


    Nous sommes tous responsables de notre conduite parce que la route, elle, ne pardonne pas l’ignorance !

    Si tu conduis aujourd’hui, c’est parce que d’autres ont payé le prix hier !

    Observer. Comprendre. Transmettre.