
Catégorie : Recherche

Cette catégorie regroupe les observations, sondages, questionnaires, exercices de réflexion et analyses réalisés auprès d’apprentis conducteurs, de parents accompagnateurs ou d’autres acteurs du milieu routier. Ces publications visent à mieux comprendre les perceptions, les connaissances, les croyances et les comportements liés à la conduite afin d’alimenter la réflexion, l’éducation et la prévention.

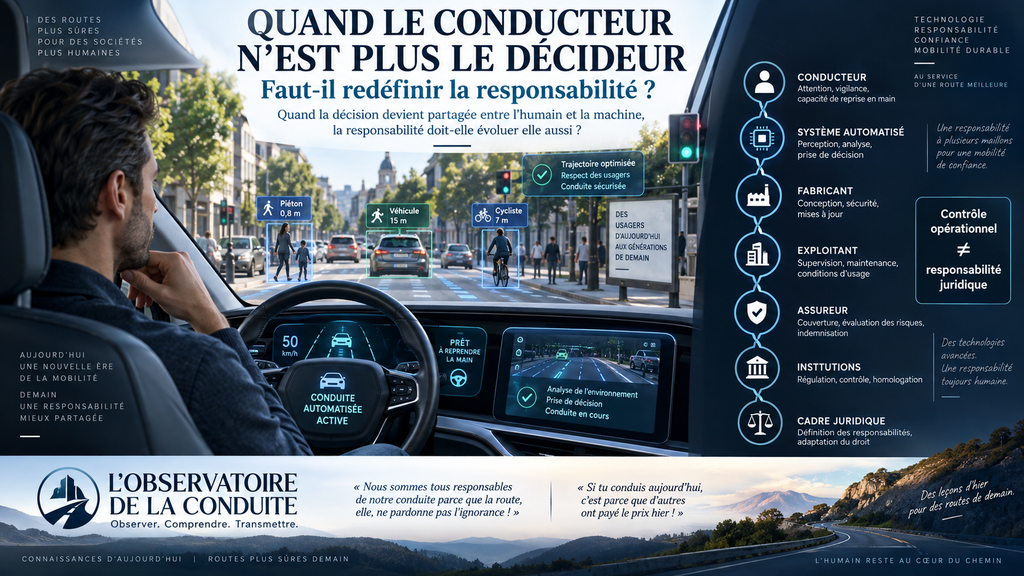
  • Quand le conducteur n’est plus le décideur : faut-il redéfinir la responsabilité ?

    Pendant longtemps, la logique de la responsabilité routière reposait sur une relation relativement simple.

    Une personne conduisait.

    Elle observait la route, interprétait la situation, prenait une décision puis commandait le véhicule.

    Lorsqu’une erreur survenait, il était donc naturel de commencer l’analyse par les actions du conducteur.

    L’automatisation de la conduite modifie progressivement cette relation.

    Un véhicule peut aujourd’hui freiner sans que le conducteur touche la pédale, corriger une trajectoire, maintenir une distance avec le véhicule précédent ou intervenir lorsqu’un danger est détecté. À des niveaux d’automatisation plus élevés, le système peut éventuellement prendre en charge l’ensemble de la tâche dynamique de conduite dans certaines conditions.

    Une question fondamentale apparaît alors :

    si le conducteur n’a pas pris la décision qui a conduit à l’événement, peut-on continuer à lui attribuer la responsabilité de la même manière ?

    La réponse ne consiste probablement pas à transférer automatiquement toute responsabilité du conducteur vers le constructeur.

    Elle invite plutôt à reconnaître une transformation plus profonde : la responsabilité routière pourrait devenir de plus en plus distribuée entre plusieurs acteurs.

    Décider, contrôler et être responsable ne signifient pas la même chose

    Trois notions doivent d’abord être distinguées.

    Décider, c’est sélectionner une action parmi plusieurs possibilités.

    Contrôler, c’est disposer de la capacité d’influencer directement le comportement du véhicule.

    Être responsable, au sens juridique ou organisationnel, consiste à répondre des conséquences d’une action selon les règles applicables.

    Ces trois fonctions pouvaient autrefois se retrouver presque entièrement chez une même personne : le conducteur.

    Avec l’automatisation, elles peuvent être séparées.

    Un logiciel peut décider de freiner.

    Le véhicule peut exécuter le freinage.

    Un conducteur peut avoir l’obligation de superviser le système.

    Un fabricant peut avoir conçu la logique de fonctionnement.

    Un exploitant peut avoir décidé dans quelles conditions le véhicule serait utilisé.

    Une autorité publique peut avoir déterminé les conditions dans lesquelles cette technologie est autorisée sur la route.

    La responsabilité ne disparaît donc pas nécessairement lorsque le conducteur cesse momentanément de décider.

    Elle change de forme et peut se déplacer dans la chaîne.

    Le niveau d’automatisation change complètement la question

    La classification de SAE International, utilisée notamment par Transport Canada et les autorités québécoises, distingue six niveaux d’automatisation, de 0 à 5.

    Aux niveaux 0, 1 et 2, le conducteur demeure celui qui assume la tâche de conduite et la surveillance nécessaires, même lorsque le véhicule fournit certaines aides.

    Au niveau 3, le système peut prendre en charge la tâche dynamique de conduite dans certaines conditions, mais l’utilisateur doit être disponible lorsque le système demande une reprise en main.

    Au niveau 4, le système peut accomplir la conduite dans un domaine de fonctionnement déterminé sans qu’un conducteur humain soit nécessaire pour intervenir en permanence.

    Le niveau 5 représente théoriquement une automatisation complète de la conduite.

    Cette progression change la nature même de la question de responsabilité.

    À un niveau 2, demander pourquoi le conducteur n’a pas surveillé la route peut être pertinent.

    À un niveau 4 fonctionnant correctement dans son domaine prévu, demander pourquoi un passager n’a pas repris le volant pourrait ne plus avoir le même sens.

    Une responsabilité cohérente devrait donc tenir compte de qui avait réellement la tâche de conduite au moment précis de l’événement.

    Le paradoxe du conducteur responsable d’une décision qu’il n’a pas prise

    Imaginons un véhicule dont le système automatisé décide soudainement de freiner.

    Le conducteur n’a pas demandé ce freinage.

    Il n’a peut-être même pas détecté le danger avant que le système intervienne.

    Si le freinage permet d’éviter une collision, l’automatisation a rempli sa fonction.

    Mais imaginons maintenant que le système interprète incorrectement son environnement et déclenche une manœuvre inappropriée.

    Qui devrait répondre de cette décision ?

    Le conducteur parce qu’il se trouvait dans le véhicule ?

    Le fabricant ?

    Le développeur du système ?

    Le fournisseur d’un composant ?

    L’exploitant qui a autorisé son utilisation ?

    Plusieurs de ces acteurs pourraient être pertinents selon les circonstances.

    C’est pourquoi une conception moderne de la responsabilité pourrait devoir dépasser la question traditionnelle :

    « Qui était au volant ? »

    pour poser plutôt :

    « Qui contrôlait la fonction ayant produit la décision au moment de l’événement ? »

    Une responsabilité en plusieurs couches

    Pour comprendre cette transformation, il peut être utile de considérer la responsabilité comme une succession de couches.

    1. La responsabilité opérationnelle

    Elle concerne la décision immédiate.

    Qui dirigeait effectivement le véhicule ?

    Le conducteur ?

    Le système automatisé ?

    Un opérateur à distance ?

    2. La responsabilité de supervision

    Lorsque le système exige une surveillance humaine, il faut examiner si cette surveillance était possible, clairement demandée et raisonnablement réalisable.

    Cette dimension est particulièrement importante pour les systèmes où l’humain doit être prêt à intervenir.

    3. La responsabilité technique

    Elle concerne notamment la conception, les capteurs, le logiciel, les mécanismes de sécurité, les mises à jour et la capacité du système à fonctionner dans les conditions pour lesquelles il a été conçu.

    4. La responsabilité organisationnelle

    Une entreprise ou un exploitant peut déterminer comment, où et dans quelles conditions un système automatisé est déployé.

    Un véhicule techniquement capable de fonctionner correctement peut malgré tout être utilisé dans un contexte qui dépasse ses limites prévues.

    5. La responsabilité réglementaire

    Les gouvernements déterminent les conditions permettant la fabrication, l’importation, l’immatriculation, l’assurance, l’expérimentation et l’utilisation des véhicules.

    Au Canada, cette responsabilité est elle-même partagée entre plusieurs niveaux de gouvernement.

    Transport Canada réglemente notamment certains aspects de la sécurité des véhicules neufs et importés, tandis que les provinces et territoires assument notamment des responsabilités concernant l’immatriculation, les permis de conduire, l’assurance, la responsabilité civile et les règles d’utilisation sur la route.

    Le conducteur peut-il réellement superviser une machine qui conduit ?

    L’une des difficultés les plus importantes apparaît lorsque l’automatisation réalise une grande partie du travail, mais que l’être humain demeure responsable de surveiller son fonctionnement.

    Cette configuration peut sembler logique : la machine conduit et l’humain intervient lorsqu’un problème apparaît.

    Mais elle comporte une difficulté cognitive.

    Surveiller passivement une activité automatisée pendant une longue période n’équivaut pas nécessairement à réaliser activement cette activité.

    L’attention peut diminuer.

    La représentation mentale de la situation peut devenir moins précise.

    Le conducteur peut également développer une confiance importante envers un système qui fonctionne correctement pendant une longue période.

    Transport Canada mentionne d’ailleurs, dans ses lignes directrices concernant les essais de systèmes de conduite automatisée, la nécessité de tenir compte notamment de la fatigue et du biais d’automatisation chez les conducteurs chargés de la sécurité.

    Ce phénomène soulève une question de responsabilité essentielle.

    Peut-on demander à une personne d’être responsable d’une intervention instantanée lorsque le système lui-même l’a progressivement éloignée de la tâche active de conduite ?

    La réponse dépend notamment du système, de ses avertissements, du délai accordé, du contexte et des capacités attendues de l’utilisateur.

    Il serait donc imprudent de traiter toutes les reprises de contrôle de la même manière.

    La responsabilité doit-elle suivre la fonction ?

    Un principe pourrait progressivement devenir important :

    la responsabilité devrait être analysée en fonction de la tâche réellement confiée à chaque acteur.

    Si le conducteur doit surveiller la route, cette obligation doit être clairement définie.

    Si le système doit détecter un obstacle, sa capacité à effectuer cette tâche doit pouvoir être évaluée.

    Si un constructeur affirme que le véhicule peut fonctionner dans certaines conditions, les limites de cette capacité doivent être suffisamment compréhensibles.

    Si un exploitant déploie le véhicule dans une zone déterminée, il doit pouvoir savoir si cette zone respecte le domaine de conception opérationnelle du système.

    Cette approche ne consiste pas à chercher systématiquement un coupable supplémentaire.

    Elle vise plutôt à faire correspondre la responsabilité avec le pouvoir réel d’agir sur la situation.

    Le domaine de conception opérationnelle devient aussi une frontière de responsabilité

    Les systèmes de conduite automatisée sont généralement conçus pour fonctionner à l’intérieur de certaines conditions appelées domaine de conception opérationnelle ou Operational Design Domain (ODD).

    Ces conditions peuvent concerner notamment :

    • le type de route ;
    • la zone géographique ;
    • la vitesse ;
    • la météo ;
    • la visibilité ;
    • la circulation ;
    • certaines caractéristiques de l’infrastructure.

    Transport Canada recommande que les limites de ce domaine soient clairement définies et que le véhicule puisse réagir de manière sécuritaire et prévisible lorsque ces limites sont atteintes.

    Cette notion devient également importante lorsqu’on examine la responsabilité.

    Si un système est utilisé à l’extérieur de ses conditions prévues, la question de l’utilisation peut devenir importante.

    Si, au contraire, il fonctionne à l’intérieur du domaine annoncé et produit malgré cela un comportement dangereux, l’analyse peut davantage se déplacer vers les performances du système.

    L’endroit où se situe la frontière technique peut donc influencer l’endroit où commence l’analyse de responsabilité.

    Un accident automatisé laisse une nouvelle question : que savait la machine ?

    Dans un accident traditionnel, l’enquête peut notamment examiner les traces de freinage, les témoignages, la position des véhicules et les données disponibles dans certains modules électroniques.

    Avec l’automatisation, d’autres informations peuvent devenir particulièrement importantes.

    Par exemple :

    • quel mode de conduite était actif ?
    • le système avait-il détecté l’objet ?
    • comment l’avait-il classifié ?
    • quelle trajectoire avait-il prévue ?
    • une alerte avait-elle été transmise au conducteur ?
    • quand cette alerte avait-elle été transmise ?
    • le conducteur avait-il tenté d’intervenir ?
    • une défaillance avait-elle été détectée ?
    • quelle version du logiciel était utilisée ?

    Ces données pourraient devenir essentielles pour comprendre un événement.

    La responsabilité future dépendra donc probablement aussi de la capacité à reconstituer la chaîne de décision.

    Une technologie incapable d’expliquer suffisamment ce qui s’est produit peut compliquer considérablement l’analyse après un accident.

    Le logiciel change aussi la notion de défaut

    Dans un véhicule traditionnel, lorsqu’on parle de défaut, on pense facilement à une pièce mécanique : frein, direction, pneu ou composant structurel.

    Dans un véhicule hautement automatisé, le fonctionnement repose aussi sur du logiciel.

    Le problème pourrait donc provenir, selon les circonstances, d’une combinaison de facteurs :

    • capteur défaillant ;
    • mauvaise interprétation d’une scène ;
    • logiciel ;
    • données ;
    • interface humain-machine ;
    • mise à jour ;
    • information insuffisante concernant les limites du système.

    Le droit québécois contient déjà des principes généraux concernant les produits défectueux.

    L’article 1468 du Code civil du Québec prévoit notamment que le fabricant d’un bien meuble peut être tenu de réparer le préjudice causé à un tiers par un défaut de sécurité du bien. Cette règle s’étend également, dans les conditions prévues au Code, à certains distributeurs et fournisseurs.

    L’article 1469 précise notamment qu’un défaut de sécurité peut être lié à la conception, à la fabrication ou à l’absence d’indications suffisantes concernant les risques et les moyens de s’en prémunir.

    Ces dispositions existaient bien avant les véhicules automatisés.

    Leur application à une situation particulière impliquant un système de conduite automatisée dépendrait cependant des faits, du type de préjudice, des lois applicables et de l’interprétation juridique qui en serait faite.

    Il serait donc prématuré de conclure qu’un défaut algorithmique entraînerait automatiquement la responsabilité du fabricant dans toutes les circonstances.

    Le Québec possède déjà une particularité majeure : le régime sans égard à la responsabilité

    La discussion sur la responsabilité prend une dimension particulière au Québec.

    Pour les préjudices corporels couverts par le régime public d’assurance automobile, la Société de l’assurance automobile du Québec indemnise les victimes sans égard à la responsabilité de quiconque.

    Autrement dit, l’indemnisation d’une personne blessée dans un accident de la route couvert par le régime ne dépend pas d’abord de la démonstration qu’un conducteur, un constructeur ou un autre acteur a commis une faute.

    Ce principe pourrait devenir particulièrement important dans un environnement comportant davantage de véhicules automatisés.

    Il permet de distinguer deux questions :

    Qui doit indemniser rapidement la personne blessée ?

    et :

    Qui était responsable du dysfonctionnement ou de la décision ayant mené à l’événement ?

    Ces deux questions ne sont pas nécessairement identiques.

    Le régime québécois peut ainsi réduire, pour les préjudices corporels couverts, la nécessité de déterminer immédiatement si la faute appartient à l’humain ou à la machine avant que la victime puisse être indemnisée.

    Les dommages matériels suivent une autre logique

    Le régime public de la SAAQ ne remplace pas l’assurance automobile privée pour les dommages matériels.

    La Loi sur l’assurance automobile prévoit notamment une assurance de responsabilité civile applicable aux conséquences pécuniaires de certains préjudices matériels.

    Elle prévoit également, à son article 108, un régime de responsabilité du propriétaire pour le préjudice matériel causé par son automobile, sous réserve des exceptions prévues par la loi.

    L’arrivée de véhicules automatisés ne fait donc pas disparaître les règles existantes.

    Elle peut toutefois obliger à examiner comment elles s’articulent avec une situation où le propriétaire n’est plus nécessairement celui qui produit directement la décision de conduite.

    Cette question deviendra probablement particulièrement importante lorsque des véhicules circuleront sans conducteur humain à bord.

    Le passager d’un robotaxi est-il encore un conducteur ?

    Imaginons un service futur de transport entièrement automatisé.

    Une personne monte dans le véhicule.

    Elle indique sa destination.

    Elle ne dispose peut-être ni d’un volant ni de pédales.

    Le véhicule choisit la route, adapte sa vitesse, effectue les virages et gère les interactions avec les autres usagers.

    Qualifier cette personne de conducteur deviendrait difficile.

    Son rôle ressemble davantage à celui d’un passager.

    Dans cette situation, demander pourquoi elle n’a pas évité une collision pourrait être aussi peu pertinent que demander à un passager d’autobus pourquoi il n’a pas freiné.

    La responsabilité devrait alors nécessairement être recherchée ailleurs dans le système :

    • fonctionnement du véhicule ;
    • conception ;
    • entretien ;
    • exploitation ;
    • conditions de déploiement ;
    • infrastructure ;
    • réglementation.

    L’automatisation pourrait ainsi transformer progressivement la notion juridique et sociale de « conducteur ».

    Et si la machine évite une erreur humaine ?

    La redistribution de la responsabilité ne doit pas être abordée uniquement sous l’angle du dysfonctionnement.

    L’automatisation peut également corriger certaines erreurs humaines.

    Un freinage automatique d’urgence peut intervenir lorsqu’un conducteur n’a pas réagi suffisamment rapidement.

    Une assistance de trajectoire peut signaler ou corriger une dérive.

    Un système peut maintenir une distance plus constante avec le véhicule précédent.

    Dans ces situations, la machine ne crée pas nécessairement le risque : elle peut contribuer à le réduire.

    La responsabilité partagée doit donc aussi reconnaître les interactions positives entre l’humain et la technologie.

    L’objectif n’est pas d’opposer conducteur et machine.

    Il est de comprendre comment leurs capacités respectives peuvent être combinées sans créer de zones d’ambiguïté dangereuses.

    Le problème le plus dangereux pourrait être l’incertitude sur celui qui commande

    Lorsqu’un système est entièrement manuel, le conducteur sait généralement qu’il doit conduire.

    Lorsqu’un système est entièrement automatisé dans son domaine de fonctionnement, le rôle de chacun peut également être relativement clair.

    La difficulté apparaît souvent entre ces deux extrêmes.

    Qui surveille ?

    Qui doit détecter le danger ?

    Qui doit reprendre le contrôle ?

    Combien de temps l’humain possède-t-il pour comprendre la situation ?

    Le système peut-il poursuivre si l’humain ne répond pas ?

    Une mauvaise compréhension de ces rôles peut devenir elle-même un facteur de risque.

    La conception des interfaces, des avertissements et de la communication avec le conducteur devient donc une question de sécurité, mais également une question de responsabilité.

    La responsabilité des fabricants ne devrait pas signifier une responsabilité illimitée

    Reconnaître un rôle accru des fabricants ou développeurs ne signifie pas nécessairement qu’ils devraient être automatiquement responsables de tout événement impliquant un véhicule automatisé.

    Un système peut être utilisé contrairement à ses instructions.

    Il peut être modifié.

    Son entretien peut être négligé.

    Un conducteur peut ignorer une demande claire d’intervention lorsque celle-ci fait partie du fonctionnement normal prévu.

    Un exploitant peut également utiliser un véhicule à l’extérieur de ses conditions autorisées.

    Une analyse rigoureuse doit donc conserver la possibilité d’une responsabilité différente selon les circonstances.

    Le principe de responsabilité partagée ne signifie pas que tous les acteurs sont responsables de manière égale.

    Il signifie que la recherche de responsabilité doit suivre la réalité du système.

    Le cadre canadien reconnaît déjà cette responsabilité partagée

    Transport Canada décrit la sécurité des véhicules connectés et automatisés comme une responsabilité répartie entre le gouvernement fédéral, les provinces et territoires, les municipalités, l’industrie et les usagers.

    Le gouvernement fédéral intervient notamment sur la sécurité des véhicules neufs et importés.

    Les provinces et territoires sont notamment responsables des permis, de l’immatriculation, de l’assurance, des règles de circulation et des exigences de responsabilité applicables sur leurs routes.

    Les municipalités peuvent intervenir sur plusieurs aspects de la circulation locale et de l’infrastructure.

    Transport Canada et le Conseil canadien des administrateurs en transport motorisé ont également développé des lignes directrices concernant les essais et le déploiement des véhicules équipés de systèmes automatisés.

    Ces documents abordent notamment les assurances, la collecte de données et les responsabilités des organisations effectuant des essais.

    Le cadre réglementaire évolue donc progressivement en parallèle avec la technologie.

    Au Québec, les niveaux élevés d’automatisation restent étroitement encadrés

    En septembre 2026, le gouvernement du Québec indique que la circulation des véhicules autonomes de niveaux 3, 4 et 5 est généralement interdite sur les chemins et terrains visés par le Code, sous réserve de certaines exceptions.

    Un véhicule autonome de niveau 3 peut notamment circuler si Transports Canada en a autorisé la vente.

    Un véhicule de niveau 3 ou supérieur peut également circuler dans le cadre d’un projet pilote relevant du ministère des Transports et de la Mobilité durable.

    Cette prudence réglementaire permet notamment d’étudier les technologies avant un déploiement plus large et de mieux comprendre les interactions entre véhicules automatisés, conducteurs, cyclistes, piétons, infrastructures et organisations responsables.

    Faut-il donc redéfinir la responsabilité ?

    Probablement, mais pas nécessairement en effaçant les règles existantes.

    Une évolution pourrait plutôt consister à préciser davantage la responsabilité de chaque acteur pour chaque fonction.

    Une telle approche pourrait reposer sur plusieurs principes.

    1. Identifier clairement celui qui assume la tâche de conduite

    À chaque moment, le système devrait permettre de déterminer si la tâche était assumée par l’humain ou par le système automatisé.

    2. Conserver suffisamment de données pour comprendre un événement

    Lorsqu’un accident survient, il devrait être possible, dans le respect des règles de protection des renseignements applicables, de déterminer notamment quel mode était actif et quelles principales actions ont été entreprises.

    3. Définir précisément les obligations de reprise de contrôle

    Si un humain doit pouvoir reprendre la conduite, le délai, les avertissements et les conditions de cette reprise doivent être compatibles avec les capacités humaines.

    4. Clarifier les responsabilités liées aux logiciels et aux mises à jour

    Un véhicule moderne peut évoluer après sa vente.

    La sécurité dépend donc non seulement de son état lors de sa fabrication, mais également de la manière dont certaines fonctions logicielles peuvent être maintenues ou modifiées au cours de sa vie utile.

    5. Préserver une indemnisation efficace des victimes

    Les débats techniques concernant l’origine exacte d’un dysfonctionnement ne devraient pas inutilement retarder la protection des personnes victimes d’un accident.

    Le régime québécois d’indemnisation des préjudices corporels offre déjà un exemple de séparation entre l’indemnisation de la victime et la recherche traditionnelle d’une faute individuelle.

    6. Informer clairement les utilisateurs

    Un conducteur devrait pouvoir comprendre ce que son véhicule fait réellement.

    Les termes commerciaux ne devraient pas conduire l’utilisateur à attribuer au système davantage de capacités qu’il n’en possède.

    7. Adapter la formation

    La formation des conducteurs devra probablement intégrer progressivement une nouvelle compétence :

    savoir déterminer qui conduit réellement à un moment donné.

    Une responsabilité moins individuelle, mais peut-être plus traçable

    À première vue, l’automatisation semble compliquer la responsabilité.

    Elle ajoute des logiciels, des capteurs, des fabricants, des données et parfois des opérateurs à distance.

    Mais elle pourrait également rendre certaines décisions plus faciles à reconstruire.

    Un humain ne peut pas nécessairement expliquer précisément pourquoi il a commencé à freiner à un instant donné.

    Un système informatique peut, dans certaines architectures, enregistrer de nombreuses informations sur son état et ses actions.

    La responsabilité de demain pourrait donc être plus distribuée, mais également davantage fondée sur la traçabilité.

    Ce changement pourrait modifier profondément les enquêtes routières, l’assurance, la réglementation et même la façon dont nous concevons l’apprentissage de la conduite.

    Conclusion

    Pendant plus d’un siècle, la voiture a été conçue autour d’un principe évident : un humain contrôle le véhicule.

    Nos règles de conduite, notre pédagogie et une grande partie de notre conception de la responsabilité se sont développées autour de ce modèle.

    L’automatisation commence à modifier ce principe.

    Lorsque le véhicule observe, interprète et agit lui-même, il devient insuffisant de demander seulement qui était assis derrière le volant.

    Il faut également examiner qui avait la tâche de conduite, quelles fonctions étaient automatisées, quelles limites avaient été définies et quels acteurs avaient réellement la capacité d’éviter l’événement.

    La question ne sera donc peut-être plus simplement :

    « Qui a commis l’erreur ? »

    Elle pourrait devenir :

    « À quel endroit de la chaîne de décision le système de sécurité a-t-il cessé de fonctionner comme prévu ? »

    Cette évolution ne signifie pas la fin de la responsabilité.

    Elle signifie plutôt que celle-ci devra suivre la transformation du contrôle.

    Lorsque la décision devient partagée entre l’humain et la machine, notre compréhension de la responsabilité doit probablement apprendre, elle aussi, à devenir partagée.

    Avis : le présent texte vise à expliquer des enjeux généraux liés à la conduite automatisée, à l’assurance et à la responsabilité. Il ne constitue pas un avis juridique. L’application des lois dépend des faits propres à chaque situation et de l’état du droit applicable au moment de l’événement.

    Références et sources

    • Transport Canada, Canada’s Safety Framework for Connected and Automated Vehicles 2.0. Présentation du partage des responsabilités entre les gouvernements, l’industrie et les usagers, ainsi que du cadre canadien applicable aux technologies automatisées. Transport Canada.
    • Transport Canada, Guidelines for Testing Automated Driving Systems in Canada, Version 2.0. Lignes directrices concernant notamment le domaine de conception opérationnelle, les conducteurs chargés de la sécurité, les opérations à distance, la validation et le biais d’automatisation. Transport Canada.
    • Transport Canada, Connected and automated vehicle safety: what you need to know. Présentation des responsabilités fédérales, provinciales, territoriales et municipales concernant les véhicules connectés et automatisés. Transport Canada.
    • Conseil canadien des administrateurs en transport motorisé et Transport Canada, Canadian Jurisdictional Guidelines for the Safe Testing and Deployment of Vehicles Equipped with Automated Driving Systems, Version 2.0. Recommandations portant notamment sur l’assurance, la collecte de données et les responsabilités des organisations effectuant des essais. Transport Canada.
    • Gouvernement du Québec, Circulation des véhicules autonomes sur le réseau routier. Information à jour concernant les niveaux 3 à 5, les interdictions générales de circulation et les exceptions prévues au Québec. Gouvernement du Québec.
    • Société de l’assurance automobile du Québec, Le régime public d’assurance automobile du Québec en bref. Présentation du principe d’indemnisation des préjudices corporels sans égard à la responsabilité et de la complémentarité avec l’assurance automobile privée. SAAQ.
    • Québec, Loi sur l’assurance automobile, RLRQ, chapitre A-25, notamment les articles 5, 85 et 108. LégisQuébec.
    • Québec, Code civil du Québec, notamment les articles 1468 et 1469 portant sur la responsabilité liée au défaut de sécurité d’un bien. LégisQuébec.
    • National Highway Traffic Safety Administration, Automated Vehicle Safety. Présentation des niveaux d’automatisation et de la répartition des tâches entre conducteur et système. NHTSA.

    Nous sommes tous responsables de notre conduite parce que la route, elle, ne pardonne pas l’ignorance !

    Si tu conduis aujourd’hui, c’est parce que d’autres ont payé le prix hier !

    Observer. Comprendre. Transmettre.
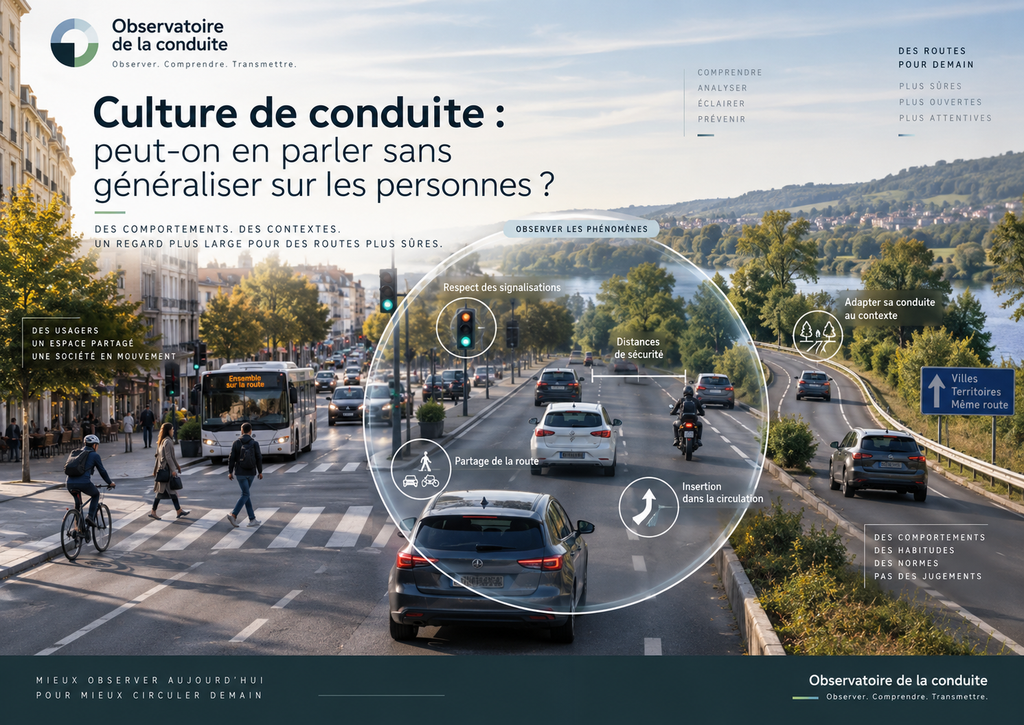
  • Culture de conduite : peut-on en parler sans généraliser sur les personnes ?

    Il suffit parfois de quelques kilomètres parcourus dans une autre ville, une autre région ou un autre pays pour avoir l’impression que « les gens conduisent différemment ».

    Certains comportements semblent plus fréquents. Les distances entre les véhicules paraissent différentes. La vitesse pratiquée ne semble pas toujours correspondre à celle que l’on connaît. La façon de céder le passage, de changer de voie, d’utiliser les clignotants ou de réagir à un véhicule qui s’insère peut également varier.

    De telles observations peuvent être pertinentes. Elles peuvent même constituer le point de départ d’une réflexion sérieuse sur ce que l’on appelle parfois une culture de conduite ou, plus largement, une culture de sécurité routière.

    La difficulté commence lorsqu’une observation portant sur des comportements devient une affirmation portant sur les personnes.

    Dire qu’un comportement semble plus fréquent dans un environnement donné n’est pas la même chose que dire que « les conducteurs de cet endroit sont comme cela ».

    Cette distinction est fondamentale.

    Qu’est-ce qu’une culture de conduite?

    Dans le domaine de la sécurité routière, la notion de culture ne désigne pas une caractéristique biologique, ethnique ou personnelle des conducteurs. Elle renvoie plutôt aux valeurs, normes, attentes, attitudes et comportements qui tendent à être partagés ou socialement tolérés dans un environnement donné.

    La Federal Highway Administration américaine utilise notamment la notion de safety culture pour décrire des valeurs et des comportements partagés qui témoignent de l’importance accordée à la sécurité. La AAA Foundation for Traffic Safety mesure pour sa part depuis plusieurs années les perceptions, les attitudes et les comportements déclarés des conducteurs afin de mieux comprendre le contexte culturel dans lequel certains comportements routiers apparaissent.

    Autrement dit, parler de culture de conduite peut être pertinent lorsque l’on cherche à comprendre des phénomènes comme :

    • la perception sociale de la vitesse;
    • la tolérance envers certaines infractions;
    • la manière de partager la route;
    • l’utilisation du clignotant;
    • les distances conservées entre les véhicules;
    • la réaction à une insertion ou à une fusion de voies;
    • la perception de la distraction au volant;
    • la manière dont les comportements des autres conducteurs influencent nos propres comportements.

    Ce que l’on étudie alors n’est pas « la personnalité » d’une population. On cherche plutôt à comprendre quels comportements deviennent habituels, prévisibles, tolérés, désapprouvés ou valorisés dans un contexte donné.

    Une norme sociale n’est pas nécessairement une règle écrite

    La circulation routière repose sur des lois et des règles officielles, mais aussi sur une multitude d’attentes informelles entre les usagers.

    Le Code de la sécurité routière peut imposer un comportement. Pourtant, ce que les conducteurs observent quotidiennement autour d’eux peut également contribuer à déterminer ce qu’ils considèrent progressivement comme « normal ».

    Un conducteur peut ainsi savoir qu’un comportement est risqué ou interdit et néanmoins constater qu’il est fréquemment pratiqué autour de lui.

    Les travaux de la AAA Foundation for Traffic Safety illustrent régulièrement cette contradiction : des conducteurs peuvent considérer certains comportements comme dangereux ou socialement inacceptables tout en déclarant les avoir eux-mêmes adoptés. Il existe donc parfois une différence importante entre ce que nous affirmons valoriser et ce que nous faisons réellement.

    Cette différence est particulièrement intéressante lorsqu’on cherche à comprendre une culture de conduite.

    L’apprenti apprend aussi ce qu’il observe

    Cette question prend une dimension particulière pendant l’apprentissage de la conduite.

    L’apprenti reçoit un enseignement structuré : règles, techniques, stratégies d’observation, marges de sécurité et principes de conduite préventive. Mais parallèlement, il observe depuis des années les comportements de ses parents, de ses proches et des autres conducteurs.

    Il peut donc être exposé simultanément à deux formes d’apprentissage :

    • ce qu’on lui enseigne;
    • ce que son environnement lui présente comme habituel.

    Ces deux sources d’information peuvent parfois se renforcer. Elles peuvent aussi entrer en contradiction.

    Un comportement fréquemment observé ne devient pas nécessairement sécuritaire pour autant. Mais sa répétition peut contribuer à le rendre familier, moins surprenant et éventuellement plus acceptable aux yeux de celui qui l’observe.

    C’est l’une des raisons pour lesquelles la sécurité routière ne peut pas reposer uniquement sur la transmission des règles. Elle implique également une réflexion sur les normes sociales et sur les modèles auxquels les apprentis sont exposés.

    Pourquoi notre cerveau généralise-t-il?

    La psychologie sociale étudie depuis longtemps la manière dont l’être humain catégorise son environnement.

    Cette capacité est utile. Le cerveau doit continuellement simplifier une quantité considérable d’informations afin de comprendre rapidement ce qui l’entoure et d’anticiper ce qui pourrait se produire.

    La difficulté apparaît lorsque cette simplification transforme quelques observations en caractéristiques supposées d’un groupe entier.

    On peut alors passer rapidement de :

    « J’ai observé plusieurs comportements semblables dans cet environnement »

    à :

    « Les gens de cet endroit conduisent comme cela. »

    La première formulation décrit une observation limitée.

    La seconde attribue une caractéristique à une population.

    Les travaux sur les stéréotypes et la catégorisation sociale montrent justement que les catégories peuvent faciliter notre compréhension du monde tout en favorisant, lorsqu’elles sont appliquées sans nuance, des généralisations qui masquent les différences entre les individus.

    Le problème n’est donc pas d’observer des différences

    Refuser les généralisations ne signifie pas qu’il faudrait nier l’existence possible de différences entre des environnements routiers.

    Des comportements différents peuvent effectivement apparaître selon les endroits ou les périodes.

    Mais avant de les attribuer aux personnes, plusieurs facteurs doivent être considérés :

    • la conception des routes;
    • la densité de circulation;
    • les limitations de vitesse;
    • les pratiques de contrôle;
    • la signalisation;
    • les habitudes de déplacement;
    • la formation des conducteurs;
    • la composition du parc automobile;
    • les conditions météorologiques;
    • la fréquence d’exposition à certaines situations;
    • les normes sociales locales;
    • l’aménagement de l’environnement routier.

    Les infrastructures elles-mêmes peuvent influencer les comportements. Le gouvernement du Québec rappelle d’ailleurs que certaines mesures de modération de la circulation sont précisément conçues pour agir sur le comportement des conducteurs et améliorer la sécurité des usagers.

    Un comportement observé dans un territoire ne peut donc pas automatiquement être interprété comme le reflet d’une caractéristique des personnes qui y vivent.

    Un exemple : deux intersections, deux comportements

    Imaginons deux intersections situées dans deux villes différentes.

    À la première, la visibilité est excellente, la géométrie est simple et les mouvements des véhicules sont facilement prévisibles.

    À la seconde, le conducteur doit composer avec plusieurs voies, des bâtiments qui réduisent la visibilité, une circulation plus dense et différentes catégories d’usagers.

    Si l’on observe davantage d’hésitations ou de freinages brusques à la deuxième intersection, conclure que les conducteurs de cette ville sont « moins compétents » serait probablement prématuré.

    Une partie de la différence pourrait provenir de l’environnement lui-même.

    C’est pourquoi une analyse rigoureuse cherche d’abord à comprendre ce que la situation demande au conducteur avant de porter un jugement sur celui-ci.

    Décrire le comportement plutôt que définir la personne

    Une manière simple d’éviter les généralisations consiste à déplacer notre attention de la personne vers le comportement observable.

    Plutôt que :

    « Les conducteurs de cette région sont agressifs. »

    Une observation documentée pourrait, par exemple, chercher à déterminer si certains comportements précis — distances de suivi réduites, changements de voie rapprochés, accélérations importantes ou difficultés d’insertion — apparaissent plus fréquemment dans certaines circonstances.

    Cette formulation change complètement la nature de l’analyse.

    On ne cherche plus à déterminer qui sont les conducteurs.

    On cherche à comprendre ce qui se produit, à quelle fréquence, dans quelles circonstances et pourquoi.

    Une culture peut aussi évoluer

    Une culture de conduite n’est pas nécessairement figée.

    Les comportements routiers peuvent évoluer avec les lois, les infrastructures, les technologies, la formation, les campagnes de prévention, les pratiques d’application de la réglementation et les changements sociaux.

    Ce qui semblait normal à une génération peut devenir beaucoup moins acceptable à la suivante.

    La ceinture de sécurité, l’alcool au volant, la distraction liée au téléphone ou encore le partage de la route illustrent la manière dont les attentes sociales entourant la conduite peuvent se transformer progressivement.

    Cela signifie également qu’une culture de sécurité peut être renforcée.

    Que pouvons-nous faire?

    Si certains comportements deviennent socialement normalisés, agir uniquement sur le conducteur individuel risque d’être insuffisant.

    Une approche plus large peut chercher simultanément à :

    • améliorer la formation;
    • favoriser des modèles de conduite cohérents chez les parents et les accompagnateurs;
    • concevoir des infrastructures qui rendent les comportements sécuritaires plus intuitifs;
    • expliquer les raisons derrière les règles plutôt que seulement rappeler leur existence;
    • documenter les comportements observés avant d’en tirer des conclusions;
    • faire évoluer les normes sociales entourant certains comportements à risque;
    • maintenir un cadre réglementaire et des interventions cohérentes avec les objectifs de sécurité.

    Cette façon de penser rejoint l’approche du Safe System mise de l’avant notamment par l’Organisation mondiale de la Santé : l’être humain peut commettre des erreurs et le système routier doit être conçu de façon à réduire la probabilité que ces erreurs entraînent des blessures graves ou mortelles.

    La responsabilité demeure donc individuelle, mais elle n’est pas exclusivement individuelle.

    Observer sans étiqueter

    Parler de culture de conduite est possible.

    Cela peut même être extrêmement utile pour comprendre pourquoi certains comportements persistent malgré les lois, la formation et les messages de prévention.

    Mais une condition demeure essentielle : ne pas confondre une tendance observée avec la définition des personnes qui composent un groupe.

    Une région n’a pas une personnalité.

    Une génération ne conduit pas d’une seule manière.

    Une profession, une origine, un âge ou un milieu social ne permettent pas de prédire à eux seuls le comportement d’un conducteur.

    En revanche, des environnements peuvent favoriser certaines habitudes. Des comportements peuvent devenir socialement tolérés. Des pratiques peuvent se transmettre. Des normes peuvent progressivement s’installer.

    Et tout cela peut être étudié.

    C’est précisément à cet endroit que l’observation devient utile : lorsque l’on cesse de demander « Qui conduit mal? » pour commencer à demander :

    « Qu’est-ce qui favorise ce comportement, pourquoi se maintient-il et comment pouvons-nous créer les conditions permettant de le rendre moins probable? »

    La nuance n’empêche pas de voir les problèmes.

    Elle permet souvent de mieux les comprendre.

    Références et sources

    • AAA Foundation for Traffic Safety. 2025 Traffic Safety Culture Index. Washington, D.C., 2026. Étude des perceptions, attitudes, normes sociales et comportements déclarés des conducteurs.
    • Federal Highway Administration (FHWA). Safety Culture. U.S. Department of Transportation. Présentation de la culture de sécurité comme ensemble de valeurs, d’actions et de comportements partagés favorisant la sécurité.
    • Organisation mondiale de la Santé. Road traffic injuries. Présentation de l’approche Safe System et du principe selon lequel le système routier doit tenir compte de la possibilité d’erreurs humaines.
    • Hilton, J. L. et von Hippel, W. (1996). « Stereotypes ». Annual Review of Psychology, vol. 47, p. 237-271. Revue des mécanismes cognitifs et motivationnels associés à la formation, au maintien et à l’application des stéréotypes.
    • Spears, R. (2021). « Social Influence and Group Identity ». Annual Review of Psychology, vol. 72, p. 367-390. Analyse de l’influence sociale, de l’identité de groupe et des processus normatifs.
    • Gouvernement du Québec. Comportements sécuritaires sur les voies de circulation. Ministère des Transports et de la Mobilité durable, mise à jour 2026.
    • Gouvernement du Québec. Modération de la circulation routière dans les municipalités. Présentation de mesures d’aménagement pouvant influencer les comportements des conducteurs et améliorer la sécurité.
    • Société de l’assurance automobile du Québec. Distractions au volant : risques et solutions. Rappel des limites attentionnelles humaines et des stratégies permettant de réduire les distractions pendant la conduite.

    Note : Les recherches citées provenant notamment des États-Unis servent ici à documenter les concepts de culture de sécurité, de normes sociales et de comportements routiers. Elles ne permettent pas, à elles seules, de transposer leurs résultats à la population québécoise. Toute comparaison entre régions, populations ou territoires devrait reposer sur des données recueillies dans les milieux concernés et tenir compte de leur contexte.


    Nous sommes tous responsables de notre conduite parce que la route, elle, ne pardonne pas l’ignorance !

    Si tu conduis aujourd’hui, c’est parce que d’autres ont payé le prix hier !

    Observer. Comprendre. Transmettre.
  • Quand la vitesse dépasse l’adhérence : ce qui se joue vraiment sous la voiture

    À mesure que la vitesse augmente, le véhicule ne fait pas que parcourir davantage de mètres chaque seconde. Les forces auxquelles il est soumis changent elles aussi rapidement. Comprendre ce qui se passe entre les pneus et la chaussée permet de mieux saisir pourquoi une situation apparemment maîtrisée peut devenir beaucoup plus difficile à corriger lorsque la vitesse augmente.

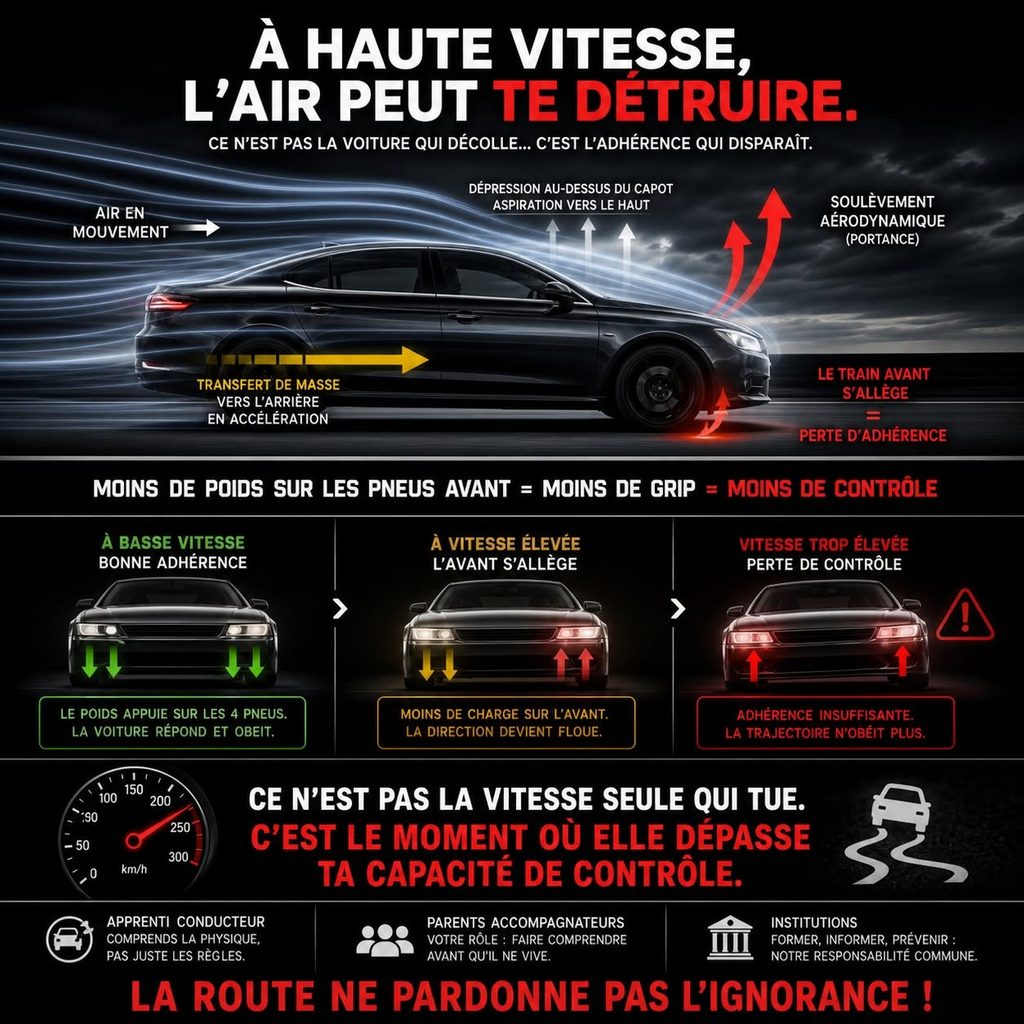
    « À haute vitesse, le devant de la voiture ne touche presque plus au sol »

    Cette affirmation est parfois utilisée pour illustrer les effets de la vitesse.

    L’image est frappante, mais elle simplifie excessivement la réalité.

    Sur un véhicule routier, les pneus continuent normalement de demeurer en contact avec la chaussée. Selon la conception aérodynamique du véhicule, sa vitesse, son assiette et les conditions environnantes, des forces aérodynamiques peuvent toutefois modifier la charge appliquée sur les essieux.

    Certains véhicules peuvent produire de l’appui aérodynamique (downforce), alors que d’autres peuvent générer une certaine portance (lift).

    Mais pour comprendre les enjeux de la conduite quotidienne, une idée est encore plus importante :

    plus la vitesse augmente, plus les pneus peuvent être appelés à produire rapidement des forces importantes pour freiner, tourner ou corriger une trajectoire.

    Les pneus : le lien mécanique entre le véhicule et la route

    Un véhicule communique avec la chaussée principalement par quatre zones de contact : les surfaces où les pneus touchent le sol.

    On les appelle les empreintes au sol ou contact patches.

    On entend souvent qu’elles ont chacune « environ la taille d’une main ». Cette comparaison permet de visualiser leur faible dimension, mais elle ne doit pas être prise comme une mesure précise.

    La taille et la forme de cette empreinte varient notamment selon :

    • la charge appliquée au pneu;
    • la pression de gonflage;
    • les dimensions du pneu;
    • sa construction;
    • sa température;
    • son état;
    • la déformation produite en conduite.

    C’est néanmoins à travers ces surfaces relativement restreintes que doivent passer les forces permettant au véhicule :

    • d’accélérer;
    • de freiner;
    • de tourner;
    • de maintenir sa trajectoire;
    • de réagir à une perturbation.

    La charge verticale n’est pas l’adhérence

    Il est important de distinguer deux notions.

    La charge verticale correspond à la force appliquée entre le pneu et la chaussée.

    L’adhérence correspond plutôt à la capacité du pneu à produire des forces longitudinales ou latérales sans dépasser les conditions dans lesquelles il peut conserver un contact efficace avec la chaussée.

    La charge verticale influence donc la capacité du pneu à produire une force, mais elle n’est pas, à elle seule, « l’adhérence ».

    D’autres facteurs interviennent également :

    • le coefficient de friction entre le pneu et la chaussée;
    • le type de gomme;
    • la température;
    • l’eau, la neige, la glace ou les contaminants présents sur la chaussée;
    • l’usure du pneu;
    • la pression;
    • la vitesse;
    • les forces demandées simultanément au pneu.

    Les pneus disposent d’une capacité limitée

    Un pneu ne peut pas fournir une quantité illimitée de force.

    Une manière pédagogique de comprendre cette limite consiste à imaginer un budget d’adhérence.

    Si une grande partie de la capacité du pneu est déjà utilisée pour tourner, il en reste moins pour effectuer un freinage important.

    Inversement, lors d’un freinage très exigeant, la capacité disponible pour modifier fortement la trajectoire peut être réduite.

    C’est pourquoi une combinaison brutale de freinage et de direction peut être beaucoup plus exigeante qu’une seule de ces actions effectuée séparément.

    Les systèmes modernes comme l’ABS et le contrôle électronique de stabilité peuvent aider le conducteur à mieux exploiter l’adhérence disponible, mais ils ne peuvent pas créer une adhérence que les conditions physiques ne permettent pas.

    La vitesse change considérablement les forces nécessaires dans une courbe

    Voici l’un des éléments les plus importants à comprendre.

    Pour suivre une courbe de rayon donné, le véhicule doit produire une accélération dirigée vers l’intérieur de la courbe.

    Cette accélération dépend approximativement de la relation :

    a = v² / r

    où :

    • v représente la vitesse;
    • r représente le rayon de la courbe.

    La présence du carré de la vitesse change tout.

    Dans une même courbe, si la vitesse double, la force latérale nécessaire pour conserver la trajectoire est approximativement multipliée par quatre.

    Il ne s’agit donc pas simplement d’aller « deux fois plus vite ».

    Les pneus peuvent devoir fournir une force latérale beaucoup plus importante.

    Un exemple simple

    Imaginons une courbe identique prise à deux vitesses différentes.

    À 50 km/h, les pneus doivent produire une certaine force pour maintenir le véhicule dans la courbe.

    Si cette même courbe était abordée à 100 km/h, la demande latérale théorique serait approximativement quatre fois plus élevée.

    Cela ne signifie pas automatiquement que le véhicule perdra le contrôle.

    La capacité disponible dépend du véhicule, des pneus, de la chaussée, de la géométrie de la courbe et de plusieurs autres facteurs.

    Mais cet exemple montre pourquoi une augmentation de vitesse peut réduire rapidement la marge disponible.

    La vitesse n’enlève pas nécessairement l’adhérence : elle peut en demander beaucoup plus

    C’est une nuance fondamentale.

    Dire :

    « À haute vitesse, les pneus n’adhèrent plus. »

    serait trop simplificateur.

    Dans plusieurs situations, le problème est plutôt que les forces nécessaires pour maintenir ou modifier la trajectoire augmentent jusqu’à se rapprocher de la capacité disponible des pneus.

    Autrement dit :

    la marge entre ce que les pneus peuvent fournir et ce que la situation leur demande devient plus petite.

    La chaussée peut modifier cette marge

    La quantité d’adhérence disponible n’est pas constante.

    Elle peut diminuer considérablement lorsque la chaussée est :

    • mouillée;
    • enneigée;
    • glacée;
    • contaminée par du sable, de la boue ou des débris;
    • irrégulière;
    • marquée par des accumulations d’eau.

    Une vitesse qui laisse une marge relativement importante dans de bonnes conditions peut donc devenir beaucoup moins adaptée lorsque l’environnement change.

    Le transfert de charge : le véhicule change d’équilibre

    Lorsqu’un véhicule accélère, freine ou tourne, la répartition des charges entre les pneus se modifie.

    On parle de transfert de charge.

    Lors d’une accélération :

    • la charge sur l’essieu arrière tend à augmenter;
    • la charge sur l’essieu avant tend à diminuer.

    Lors d’un freinage :

    • la charge sur l’essieu avant augmente;
    • celle de l’essieu arrière diminue.

    Dans une courbe :

    • les pneus extérieurs sont généralement davantage chargés;
    • les pneus intérieurs sont davantage délestés.

    Il ne s’agit pas réellement du « poids qui se déplace » dans la voiture.

    La masse du véhicule demeure essentiellement au même endroit. Ce sont les forces exercées sur les pneus qui se redistribuent sous l’effet de l’accélération, du freinage, de la direction, de la hauteur du centre de gravité et de la suspension.

    Plus de charge ne signifie pas proportionnellement plus d’adhérence

    La relation entre la charge verticale d’un pneu et la force qu’il peut produire n’est pas parfaitement linéaire.

    Lorsqu’un pneu reçoit davantage de charge, sa capacité absolue à produire une force augmente généralement.

    Mais elle n’augmente pas nécessairement dans la même proportion.

    Cette caractéristique, connue en dynamique automobile comme la sensibilité du pneu à la charge, explique en partie pourquoi les transferts importants de charge peuvent réduire la capacité globale d’un véhicule à produire de l’accélération latérale.

    C’est également l’une des raisons pour lesquelles une conduite progressive peut préserver davantage de stabilité qu’une succession de commandes brusques.

    Et l’aérodynamique dans tout cela ?

    À mesure que la vitesse augmente, l’air exerce des forces de plus en plus importantes sur le véhicule.

    La pression dynamique de l’air est proportionnelle au carré de la vitesse :

    q = ½ ρv²

    où :

    • ρ représente la densité de l’air;
    • v représente la vitesse du véhicule par rapport à l’air.

    Cela signifie que, toutes choses étant égales par ailleurs, doubler la vitesse multiplie approximativement par quatre la pression dynamique associée à l’écoulement de l’air.

    Les effets aérodynamiques deviennent donc progressivement plus importants avec la vitesse.

    Portance ou appui : cela dépend du véhicule

    L’écoulement de l’air autour d’une automobile est complexe.

    Selon sa forme, sa garde au sol, son soubassement, ses dispositifs aérodynamiques et son assiette, le véhicule peut générer :

    • une certaine portance;
    • un appui aérodynamique;
    • ou des effets différents entre l’avant et l’arrière.

    Il faut donc éviter d’affirmer que « l’air passe sous la voiture et soulève nécessairement l’avant ».

    Ce phénomène dépend fortement de la conception du véhicule.

    Sur certaines automobiles, une portance positive peut réduire légèrement la charge verticale appliquée aux pneus à très haute vitesse.

    Sur d’autres, des éléments aérodynamiques sont conçus pour limiter cette portance ou produire de l’appui.

    Les voitures de compétition constituent un cas particulièrement visible : leur carrosserie, leur fond et leurs ailerons peuvent être conçus pour produire une forte charge aérodynamique vers le sol.

    Un véhicule routier ordinaire n’est toutefois pas une Formule 1, et il serait trompeur de transposer directement les comportements de l’un à l’autre.

    Le vent latéral : une autre force aérodynamique

    L’aérodynamique ne concerne pas seulement la portance.

    Le vent latéral peut également modifier la trajectoire ou demander une correction au conducteur.

    Son effet peut devenir particulièrement perceptible :

    • sur un pont;
    • à la sortie d’une zone boisée;
    • lors du dépassement d’un véhicule lourd;
    • dans un secteur exposé;
    • avec un véhicule haut ou présentant une grande surface latérale.

    À vitesse élevée, le temps disponible pour détecter une perturbation, l’évaluer et la corriger est également réduit.

    Les bosses et ondulations peuvent modifier momentanément les charges

    La route n’est pas parfaitement plane.

    Une bosse, une dépression ou une ondulation peut provoquer un mouvement vertical de la suspension et modifier temporairement les charges appliquées aux pneus.

    À faible vitesse, ce changement peut demeurer peu perceptible.

    À vitesse plus élevée, la même irrégularité peut demander davantage au véhicule et à sa suspension.

    Encore une fois, cela ne signifie pas nécessairement que les roues quitteront le sol.

    Mais les marges de stabilité peuvent devenir plus faibles, particulièrement si le véhicule est simultanément :

    • en courbe;
    • en freinage;
    • en accélération;
    • soumis à un vent latéral;
    • sur une chaussée offrant peu d’adhérence.

    Le véritable enjeu : la capacité de correction

    La vitesse produit un effet particulièrement important pour le conducteur : elle réduit le temps dont il dispose pour corriger une situation.

    À 50 km/h, un véhicule parcourt environ 14 mètres par seconde.

    À 100 km/h, il parcourt près de 28 mètres par seconde.

    À 120 km/h, il parcourt environ 33 mètres par seconde.

    Une seconde d’hésitation ne représente donc pas la même distance selon la vitesse.

    Plus la vitesse augmente, plus une erreur peut évoluer rapidement avant même que le conducteur ait terminé de l’identifier et d’y répondre.

    La vitesse agit aussi sur l’énergie

    L’énergie cinétique d’un véhicule peut être représentée par :

    E = ½ mv²

    Elle aussi dépend du carré de la vitesse.

    À masse identique, doubler la vitesse multiplie donc l’énergie cinétique par quatre.

    Cette énergie doit être dissipée lors d’un freinage ou absorbée lors d’une collision.

    C’est l’une des raisons fondamentales pour lesquelles une augmentation de vitesse peut influencer à la fois :

    • la distance nécessaire pour ralentir;
    • la difficulté d’une manœuvre d’urgence;
    • la gravité potentielle d’un impact.

    Un conducteur dispose de plusieurs marges

    Plutôt que de considérer l’adhérence comme une frontière unique, il peut être utile de considérer plusieurs marges qui se combinent :

    • marge de temps : combien de secondes restent disponibles pour réagir;
    • marge de distance : quel espace demeure avant un danger;
    • marge d’adhérence : quelle capacité reste disponible aux pneus;
    • marge de visibilité : jusqu’où peut-on réellement observer;
    • marge de trajectoire : existe-t-il un espace permettant une correction;
    • marge cognitive : combien d’attention reste disponible pour traiter un imprévu.

    La vitesse peut réduire plusieurs de ces marges simultanément.

    Pourquoi cela est particulièrement important pour un apprenti conducteur

    Un apprenti ne possède pas encore la même expérience qu’un conducteur ayant rencontré des centaines de situations différentes.

    Certains changements de comportement du véhicule peuvent être difficiles à interpréter :

    • une direction qui semble devenir moins précise;
    • un véhicule qui élargit légèrement sa trajectoire;
    • une intervention du contrôle électronique de stabilité;
    • une sensation de flottement;
    • une réaction au vent;
    • une légère perte d’adhérence.

    Lorsqu’un conducteur expérimenté détecte certains de ces indices, il peut parfois ajuster sa conduite rapidement.

    L’apprenti peut avoir besoin de davantage de temps pour comprendre ce qu’il ressent.

    C’est pourquoi la création d’une marge avant que la situation devienne critique constitue une compétence essentielle.

    Un exemple : l’entrée dans une courbe

    Imaginons un apprenti qui approche d’une courbe sur une route secondaire.

    Plusieurs facteurs sont présents :

    • la chaussée est légèrement humide;
    • la visibilité à travers la courbe est limitée;
    • le véhicule descend légèrement;
    • la vitesse est un peu élevée;
    • l’apprenti doit encore ajuster sa trajectoire.

    Aucun de ces facteurs ne signifie qu’une perte de contrôle va nécessairement se produire.

    Mais ensemble, ils réduisent progressivement différentes marges.

    Si le conducteur doit ensuite :

    • freiner fortement;
    • tourner davantage;
    • éviter un obstacle;

    les pneus doivent fournir plusieurs efforts en même temps.

    Le problème n’a donc pas commencé au moment où le véhicule semble perdre de l’adhérence.

    Il s’est construit lorsque les marges ont progressivement diminué.

    Le lien avec OEA : Observer – Évaluer – Agir

    Observer

    Repérer les facteurs susceptibles d’influencer la marge :

    • la vitesse;
    • la courbure de la route;
    • la chaussée;
    • la météo;
    • les pneus;
    • la visibilité;
    • les irrégularités;
    • le vent;
    • les autres usagers.

    Évaluer

    Se demander non seulement :

    « Est-ce que je peux passer ? »

    mais aussi :

    « Quelle marge me restera-t-il si quelque chose change ? »

    C’est une différence importante.

    Un véhicule peut être capable de suivre une trajectoire sans disposer pour autant d’une grande capacité de correction supplémentaire.

    Agir

    La meilleure stratégie consiste souvent à préserver les marges avant qu’elles deviennent nécessaires :

    • adapter la vitesse suffisamment tôt;
    • éviter les commandes brusques;
    • augmenter la distance disponible;
    • ralentir avant une courbe plutôt qu’en plein milieu lorsque les conditions le permettent;
    • tenir compte de la météo et de la chaussée;
    • conserver un espace permettant une correction.

    Aux parents accompagnateurs : enseigner la physique sans faire un cours de physique

    Le parent accompagnateur n’a pas besoin d’expliquer les équations de dynamique automobile à chaque sortie.

    Il peut cependant aider l’apprenti à comprendre leurs conséquences concrètes.

    Par exemple :

    « Si tu arrives plus vite dans cette courbe, qu’est-ce qui te restera comme marge si quelque chose apparaît ? »

    « Si tu dois freiner et tourner en même temps, qu’est-ce que tu demandes aux pneus ? »

    « Est-ce que la chaussée te donne aujourd’hui la même adhérence qu’hier ? »

    « Pourquoi ralentir avant la courbe te donne-t-il davantage de possibilités ? »

    Ces questions permettent de transformer une règle abstraite — « ralentis » — en compréhension.

    L’apprenti ne ralentit plus uniquement parce qu’on le lui demande.

    Il commence à comprendre pourquoi la marge doit être créée avant d’en avoir besoin.

    Une formulation à éviter

    Il serait tentant de dire :

    « Le vrai danger n’est pas la vitesse, c’est la perte de capacité à corriger. »

    Cette formulation serait toutefois incomplète.

    La vitesse constitue elle-même un facteur déterminant puisqu’elle influence :

    • le temps disponible;
    • la distance parcourue;
    • les forces nécessaires en courbe;
    • l’énergie cinétique;
    • la distance nécessaire pour ralentir;
    • la gravité potentielle d’un impact.

    Une formulation plus juste serait :

    La vitesse devient particulièrement critique lorsqu’elle réduit les marges de temps, d’espace et d’adhérence nécessaires pour faire face à l’imprévu.

    Que savons-nous ?

    La physique du véhicule montre que plusieurs phénomènes importants dépendent fortement de la vitesse.

    Dans une même courbe, la force latérale nécessaire augmente approximativement avec le carré de la vitesse.

    Les forces aérodynamiques augmentent elles aussi approximativement avec le carré de la vitesse, même si leur effet concret dépend fortement de la conception du véhicule.

    L’énergie cinétique augmente également avec le carré de la vitesse.

    Les pneus disposent quant à eux d’une capacité limitée à transmettre simultanément les forces nécessaires au freinage, à l’accélération et au changement de direction.

    Pourquoi est-ce important ?

    Parce que le conducteur peut avoir l’impression que le véhicule se comporte normalement jusqu’au moment où une correction importante devient nécessaire.

    La différence entre une situation contrôlable et une situation difficile ne se trouve donc pas uniquement dans ce que le véhicule est capable de faire lorsque tout se déroule comme prévu.

    Elle se trouve aussi dans la marge qui reste disponible lorsque quelque chose ne se déroule plus comme prévu.

    Que pouvons-nous faire ?

    Pour le conducteur :

    • adapter sa vitesse aux conditions réelles;
    • ralentir avant que la situation exige une correction importante;
    • préserver une distance suffisante;
    • maintenir les pneus en bon état et correctement gonflés;
    • éviter les changements brusques de direction ou de vitesse lorsque l’adhérence est réduite;
    • considérer l’état de la chaussée, la météo et la visibilité comme des éléments de la décision.

    Pour le parent accompagnateur et le professionnel :

    • faire comprendre la notion de marge;
    • relier la vitesse aux forces physiques plutôt qu’à la seule réglementation;
    • faire verbaliser ce que l’apprenti pourrait faire si la situation changeait;
    • enseigner l’anticipation avant la correction.

    Conclusion

    La voiture ne devient pas soudainement incontrôlable parce qu’elle franchit une vitesse précise.

    La transition est souvent beaucoup plus progressive.

    À mesure que la vitesse augmente, plusieurs marges peuvent diminuer pendant que les forces à gérer augmentent.

    Le conducteur dispose de moins de temps, parcourt davantage de distance pendant sa réaction et peut demander beaucoup plus à ses pneus dans une courbe ou une manœuvre d’urgence.

    L’aérodynamique peut également modifier le comportement du véhicule à haute vitesse, mais son effet dépend fortement de la conception de celui-ci.

    La leçon la plus utile pour un apprenti est donc moins spectaculaire, mais beaucoup plus importante :

    Un véhicule peut sembler parfaitement stable alors que la marge permettant de corriger une erreur est déjà en train de diminuer.

    Conduire, ce n’est pas seulement réussir la trajectoire actuelle.

    C’est conserver suffisamment de marge pour être encore capable d’agir lorsque la route ne se déroule plus exactement comme prévu.

    Références et sources

    • Gillespie, T. D. Fundamentals of Vehicle Dynamics. SAE International, 1992.
    • Pacejka, H. B. Tire and Vehicle Dynamics. 3e édition, Butterworth-Heinemann, 2012.
    • Milliken, W. F. et Milliken, D. L. Race Car Vehicle Dynamics. SAE International, 1995.
    • Hucho, W.-H. Aerodynamics of Road Vehicles: From Fluid Mechanics to Vehicle Engineering. SAE International.
    • National Aeronautics and Space Administration (NASA). Introduction to the Aerodynamics of Flight. Référence sur la pression dynamique et la relation entre forces aérodynamiques et carré de la vitesse.
    • Global Road Safety Facility, Groupe de la Banque mondiale. Speed Management Hub. Références sur l’influence de la vitesse sur la distance d’arrêt, la perte de contrôle et l’énergie cinétique.
    • Organisation mondiale de la Santé. Global Status Report on Road Safety 2023. Organisation mondiale de la Santé, Genève.
    • National Highway Traffic Safety Administration (NHTSA). Publications et ressources consacrées à la vitesse, à la dynamique des véhicules et à la prévention des collisions.

    Nous sommes tous responsables de notre conduite parce que la route, elle, ne pardonne pas l’ignorance !

    Si tu conduis aujourd’hui, c’est parce que d’autres ont payé le prix hier !

    Observer. Comprendre. Transmettre.