
Auteur/autrice : Patrick Lemieux

  • La conduite défensive : une marge de sécurité invisible

    Conduire de façon sécuritaire ne consiste pas uniquement à savoir quoi faire lorsqu’un danger apparaît.

    Une part importante de la sécurité repose sur ce qui se produit avant le moment critique : regarder suffisamment tôt, reconnaître les indices, prévoir plusieurs possibilités et conserver assez de temps et d’espace pour pouvoir agir.

    C’est l’idée centrale de la conduite défensive.

    Elle ne consiste pas à conduire dans la peur ni à soupçonner constamment les autres usagers de vouloir commettre une erreur.

    Elle consiste plutôt à accepter une réalité humaine :

    sur la route, aucune personne ne contrôle entièrement ce qui va se produire autour d’elle.

    Un autre conducteur peut hésiter. Un piéton peut changer de direction. Un cycliste peut être momentanément masqué. Une chaussée peut offrir moins d’adhérence que prévu. Le conducteur lui-même peut aussi mal interpréter une situation.

    La conduite défensive cherche donc à préserver une marge permettant d’absorber une partie de cette incertitude.

    Conduire pour prévenir plutôt que seulement pour réagir

    Le National Safety Council utilise depuis plusieurs décennies le concept de defensive driving pour décrire une conduite qui vise à réduire les conséquences des conditions environnantes et des actions des autres usagers.

    Cette approche déplace une partie de l’attention :

    au lieu de demander uniquement :

    « Que vais-je faire si quelque chose arrive ? »

    le conducteur cherche aussi à se demander :

    « Que puis-je faire maintenant pour disposer d’une meilleure solution si quelque chose arrive ? »

    Cette différence peut sembler subtile.

    Elle change pourtant profondément la manière d’aborder la conduite.

    La marge de sécurité : du temps, de l’espace et des possibilités

    Une marge de sécurité n’est pas nécessairement visible comme un équipement du véhicule.

    Elle peut prendre plusieurs formes :

    • une distance de suivi suffisante ;
    • une vitesse adaptée à la visibilité ;
    • un espace libre à côté du véhicule ;
    • un regard porté suffisamment loin ;
    • une décision prise quelques secondes plus tôt ;
    • le choix de renoncer à une manœuvre devenue trop serrée ;
    • une position permettant de mieux voir et d’être mieux vu.

    Ces éléments ont un point commun :

    ils augmentent les possibilités disponibles lorsque la situation évolue.

    La marge de sécurité est donc moins une distance précise qu’une stratégie générale de gestion de l’incertitude.

    Observer : rechercher activement l’information

    La première étape consiste à observer.

    Observer ne signifie pas simplement avoir les yeux ouverts.

    Il faut rechercher l’information pertinente.

    Cela peut impliquer :

    • regarder suffisamment loin devant ;
    • mettre régulièrement à jour l’information provenant des rétroviseurs ;
    • surveiller les zones latérales ;
    • vérifier les angles morts lorsque la manœuvre l’exige ;
    • balayer une intersection avant de s’y engager ;
    • repérer les piétons, cyclistes et autres usagers vulnérables ;
    • observer la position et le mouvement des véhicules ;
    • chercher les zones où un danger pourrait être temporairement caché.

    Le Smith System, développé pour la formation des conducteurs professionnels, insiste notamment sur la nécessité de regarder loin, d’obtenir une vision globale de la situation, de maintenir le regard actif et de préserver de l’espace autour du véhicule.

    La formulation peut varier selon les méthodes pédagogiques, mais le principe demeure pertinent :

    plus tôt une information utile est recueillie, plus le conducteur dispose généralement de temps pour la traiter.

    Évaluer : comprendre ce qui pourrait se produire

    Une observation ne devient utile que lorsqu’elle est interprétée.

    Une voiture légèrement décentrée dans sa voie n’est pas encore une collision.

    Un enfant près d’un trottoir n’est pas nécessairement sur le point de traverser.

    Un véhicule qui ralentit sans raison apparente ne constitue pas automatiquement un danger.

    Mais chacun de ces éléments peut devenir un indice.

    Évaluer consiste donc à se demander :

    • qu’est-ce que je vois ?
    • qu’est-ce que cela pourrait signifier ?
    • quelles évolutions sont plausibles ?
    • quelle évolution serait la plus problématique ?
    • quelle marge ai-je actuellement pour y répondre ?

    Le conducteur défensif ne prétend pas prédire parfaitement l’avenir.

    Il cherche plutôt à reconnaître suffisamment tôt les scénarios qui méritent une attention supplémentaire.

    Agir : préserver la marge avant qu’elle disparaisse

    Une conduite défensive ne s’arrête pas à l’analyse.

    Elle doit éventuellement conduire à une action.

    Cette action peut être très discrète :

    • relâcher légèrement l’accélérateur ;
    • augmenter progressivement la distance ;
    • modifier son positionnement ;
    • retarder un changement de voie ;
    • ralentir avant une zone de visibilité réduite ;
    • laisser passer un autre usager ;
    • renoncer temporairement à une manœuvre.

    La meilleure intervention n’est pas nécessairement spectaculaire.

    En conduite préventive, une petite correction effectuée tôt peut parfois éviter d’avoir à effectuer une grande correction plus tard.

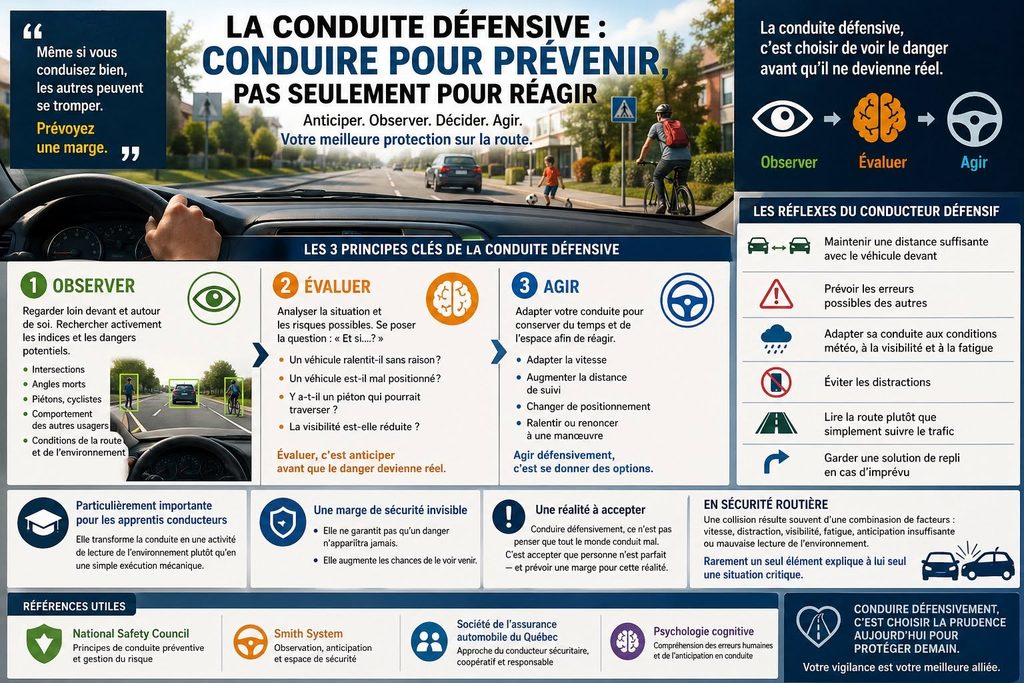
    OEA : Observer, Évaluer, Agir

    La conduite défensive peut être structurée simplement autour de la stratégie OEA — Observer, Évaluer, Agir.

    Observer : rechercher les informations pertinentes.

    Évaluer : comprendre ce qu’elles signifient et comment la situation pourrait évoluer.

    Agir : adapter sa conduite suffisamment tôt pour conserver une marge de sécurité.

    Cette chaîne évite deux pièges.

    Le premier consiste à agir trop rapidement sans avoir suffisamment observé.

    Le deuxième consiste à observer un danger potentiel sans modifier sa conduite alors que la marge commence déjà à diminuer.

    Anticiper ne signifie pas imaginer systématiquement le pire

    La conduite défensive peut parfois être mal comprise.

    Anticiper ne signifie pas croire que chaque véhicule va couper notre trajectoire ou que chaque piéton va soudainement traverser.

    Une telle attitude pourrait produire une conduite inutilement hésitante et une charge mentale importante.

    L’anticipation consiste plutôt à reconnaître les situations dans lesquelles une évolution plausible mérite d’être prise en compte.

    Par exemple :

    un véhicule se trouve près d’une sortie de stationnement.

    Le conducteur défensif ne conclut pas :

    « Il va sortir devant moi. »

    Il peut plutôt penser :

    « Il pourrait s’engager. Est-ce que ma vitesse et ma position me laisseraient suffisamment de marge s’il le faisait ? »

    Cette formulation conserve l’incertitude.

    Elle permet de rester prudent sans transformer chaque situation en menace certaine.

    Prévoir l’erreur humaine sans juger l’humain

    L’un des principes les plus importants de la conduite défensive consiste à accepter que les erreurs existent.

    Elles peuvent provenir :

    • d’un manque d’expérience ;
    • d’une mauvaise perception ;
    • d’une distraction ;
    • de la fatigue ;
    • d’une mauvaise décision ;
    • d’une communication ambiguë ;
    • d’une mauvaise compréhension de la situation.

    Cette reconnaissance ne vise pas à excuser les comportements dangereux.

    Elle permet de construire une conduite plus tolérante aux imperfections humaines.

    Le conducteur défensif ne se demande donc pas seulement :

    « Qui aurait raison si une collision se produisait ? »

    Il cherche également à savoir :

    « Que puis-je encore faire pour éviter que cette collision se produise ? »

    Avoir raison n’est pas toujours suffisant

    Un feu vert donne normalement le droit de poursuivre.

    Une priorité de passage établit qui devrait passer.

    Une voie peut légalement nous appartenir.

    Mais la conformité d’une manœuvre ne rend pas impossible l’erreur d’un autre usager.

    Un conducteur peut donc avoir juridiquement priorité et néanmoins bénéficier d’une vérification supplémentaire avant de s’engager.

    La conduite défensive ne remplace pas les règles.

    Elle ajoute une question :

    « Même si je peux légalement le faire, la situation me permet-elle de le faire avec une marge suffisante ? »

    La distance de suivi : transformer l’espace en temps

    L’un des exemples les plus simples de marge défensive est la distance avec le véhicule précédent.

    Cette distance ne sert pas uniquement à empêcher deux véhicules de se toucher.

    Elle procure :

    • une meilleure visibilité vers l’avant ;
    • davantage de temps pour détecter un ralentissement ;
    • davantage de temps pour décider ;
    • une possibilité de freiner plus progressivement ;
    • une marge supplémentaire si le véhicule précédent réagit brusquement.

    L’espace devient donc du temps.

    Et en conduite, quelques secondes supplémentaires peuvent modifier considérablement les possibilités d’action.

    « Laisser une sortie »

    Le Smith System utilise l’idée de Leave Yourself an Out : conserver, lorsque c’est possible, une possibilité de dégagement.

    Cette idée ne signifie pas qu’un conducteur doit continuellement chercher une manœuvre d’évasion spectaculaire.

    Elle rappelle simplement qu’un véhicule complètement enfermé dans la circulation possède moins d’options.

    Lorsque les conditions le permettent, conserver un espace libre à l’avant ou sur un côté peut fournir une possibilité supplémentaire si la situation change soudainement.

    Une marge de sécurité n’est donc pas seulement derrière ou devant le véhicule.

    Elle peut être pensée autour de lui.

    La vitesse : une marge de sécurité elle aussi

    Adapter sa vitesse constitue également une forme de conduite défensive.

    Réduire légèrement la vitesse avant une intersection masquée, une courbe ou un environnement où plusieurs conflits sont possibles peut produire plusieurs effets :

    • davantage de temps pour observer ;
    • davantage de temps pour comprendre ;
    • davantage de temps pour décider ;
    • une distance de freinage généralement plus courte ;
    • des conséquences potentiellement moins graves si une collision survient malgré tout.

    La vitesse n’est donc pas uniquement une valeur réglementaire.

    Elle constitue aussi un outil de gestion de la marge disponible.

    Un exemple simple : l’enfant près de la chaussée

    Imaginez un enfant jouant près du trottoir.

    Le conducteur ne sait pas s’il traversera.

    Une approche uniquement réactive pourrait consister à conserver exactement la même conduite jusqu’au moment où l’enfant s’engage réellement.

    Une approche défensive peut plutôt conduire à :

    • identifier l’enfant suffisamment tôt ;
    • surveiller ses mouvements ;
    • relâcher l’accélérateur ;
    • augmenter l’attention accordée aux zones latérales ;
    • se préparer à freiner si la situation évolue.

    Si l’enfant demeure sur le trottoir, aucune intervention importante n’aura été nécessaire.

    S’il traverse, le conducteur aura déjà commencé à construire sa réponse.

    C’est précisément cela, la marge invisible.

    La conduite défensive et les apprentis conducteurs

    Pour l’apprenti, cette approche est particulièrement importante.

    Au début de la formation, une grande partie de l’attention est consacrée aux commandes, à la trajectoire, à la signalisation et à la coordination des gestes.

    Progressivement, l’apprentissage doit également développer une lecture plus dynamique de l’environnement.

    Une revue systématique publiée en 2026 souligne d’ailleurs l’importance des compétences de gestion des dangers et de la vitesse chez les jeunes conducteurs novices, tout en montrant que les méthodes de formation et leur efficacité peuvent varier.1

    L’apprenti doit donc apprendre non seulement :

    « Que dois-je faire ici ? »

    mais progressivement :

    « Qu’est-ce qui pourrait se produire ici et quelle marge puis-je conserver ? »

    Pour le parent accompagnateur : enseigner l’anticipation sans dicter chaque geste

    Le parent accompagnateur peut jouer un rôle important dans cette évolution.

    Au lieu de donner constamment la réponse :

    « Ralentis. »

    il peut parfois demander, lorsque les conditions le permettent :

    • Qu’est-ce que tu remarques plus loin ?
    • Qu’est-ce qui pourrait changer ici ?
    • Pourquoi ce véhicule ralentit-il ?
    • Qu’est-ce qui est caché derrière ce camion ?
    • Si le véhicule devant freine maintenant, quelle marge as-tu ?
    • Si cette voiture change de voie, où pourrais-tu aller ?
    • Qu’est-ce qui te permet de poursuivre ?

    Ces questions forcent progressivement l’apprenti à construire lui-même son analyse.

    L’objectif n’est pas de remplacer chaque consigne par une question.

    Lorsqu’une intervention immédiate est nécessaire, la sécurité demeure prioritaire.

    Mais lorsqu’il existe suffisamment de temps, la question peut développer davantage de jugement qu’une simple commande.

    Conduite défensive ne signifie pas conduite lente

    Une autre confusion mérite d’être évitée.

    Conduire défensivement ne signifie pas nécessairement conduire très lentement.

    Une vitesse inutilement faible peut, dans certains environnements, perturber la circulation ou produire d’autres difficultés.

    L’objectif est plutôt de choisir une vitesse adaptée :

    • aux règles ;
    • à la visibilité ;
    • à l’état de la chaussée ;
    • à la circulation ;
    • à la complexité de l’environnement ;
    • à la présence d’usagers vulnérables ;
    • aux capacités du conducteur.

    La conduite défensive recherche une marge raisonnable.

    Elle ne cherche ni la précipitation ni l’hésitation permanente.

    La météo, la fatigue et la distraction modifient la marge disponible

    La même conduite ne produit pas la même marge dans toutes les conditions.

    Une distance suffisante sur une chaussée sèche peut devenir insuffisante sur une chaussée glissante.

    Une décision facile lorsqu’on est reposé peut demander davantage d’effort lorsque la fatigue augmente.

    Une intersection simple peut devenir plus exigeante lorsqu’une distraction détourne momentanément l’attention.

    La conduite défensive implique donc une adaptation continue.

    Elle pose régulièrement la question :

    « La marge que j’utilisais il y a quelques minutes est-elle encore suffisante maintenant ? »

    La SAAQ : sécuritaire, coopératif et responsable

    Le Programme d’éducation à la sécurité routière québécois ne réduit pas la formation à la maîtrise technique du véhicule.

    La SAAQ présente notamment le profil recherché comme celui d’un conducteur au comportement sécuritaire, coopératif et responsable.2

    Cette conception rejoint plusieurs dimensions de la conduite défensive.

    Être sécuritaire signifie notamment protéger les marges disponibles.

    Être coopératif signifie tenir compte des autres usagers et contribuer à rendre ses propres intentions compréhensibles.

    Être responsable signifie reconnaître que nos décisions influencent directement l’espace partagé.

    La coopération fait également partie de la prévention

    Conduire défensivement n’est donc pas seulement se protéger contre les erreurs des autres.

    Il faut aussi rendre sa propre conduite plus facile à comprendre.

    Cela peut signifier :

    • signaler suffisamment tôt ses intentions ;
    • éviter les changements brusques lorsqu’ils ne sont pas nécessaires ;
    • laisser de l’espace aux autres usagers ;
    • ne pas transformer une priorité en confrontation ;
    • faciliter une insertion lorsque la situation permet de le faire sécuritairement ;
    • maintenir une trajectoire prévisible.

    La prévention devient ainsi une interaction.

    Chaque usager peut contribuer à rendre le comportement des autres plus facile à anticiper.

    La conduite défensive ne peut pas tout empêcher

    Il est important de reconnaître une limite.

    Même un conducteur très attentif ne peut pas empêcher chaque événement.

    Certaines situations peuvent apparaître trop rapidement.

    Certains dangers peuvent être impossibles à détecter suffisamment tôt.

    Certains comportements d’autrui peuvent être particulièrement difficiles à prévoir.

    Parler de conduite défensive ne doit donc pas servir à conclure qu’une personne impliquée dans une collision aurait nécessairement pu l’éviter.

    Une collision résulte souvent de l’interaction de plusieurs facteurs :

    • comportements humains ;
    • vitesse ;
    • visibilité ;
    • état de la chaussée ;
    • conception de l’infrastructure ;
    • caractéristiques des véhicules ;
    • conditions environnementales ;
    • temps disponible pour réagir.

    La conduite défensive cherche à augmenter la marge du conducteur.

    Elle ne peut pas supprimer toute incertitude du système routier.

    Une responsabilité qui demeure partagée

    La prévention routière ne repose donc pas uniquement sur la capacité individuelle à anticiper les erreurs.

    Elle implique également :

    • des infrastructures conçues pour réduire les conséquences des erreurs ;
    • des véhicules offrant des protections efficaces ;
    • des règles adaptées aux environnements ;
    • une formation de qualité ;
    • des interventions institutionnelles cohérentes ;
    • des usagers qui coopèrent entre eux.

    Demander au conducteur de maintenir une marge de sécurité ne doit pas devenir une façon de transférer vers lui toute la responsabilité du système.

    La conduite défensive est une couche de protection parmi plusieurs.

    Que savons-nous ?

    Les approches de conduite préventive mettent généralement l’accent sur quelques dimensions récurrentes : regarder suffisamment tôt, maintenir une vision globale, préserver de l’espace, anticiper les changements et conserver des possibilités d’action.

    Le Smith System organise notamment son approche autour de la visibilité, de l’activité visuelle, de la communication et du maintien d’un espace permettant une solution de repli.3

    Les recherches récentes sur les jeunes conducteurs montrent également que la détection et la gestion des dangers constituent des compétences importantes à développer pendant l’apprentissage.1

    Pourquoi est-ce important ?

    Parce qu’au moment où un danger devient évident, une partie de la marge disponible peut déjà avoir disparu.

    La conduite défensive cherche à intervenir plus tôt.

    Elle transforme :

    « Je réagirai si quelque chose arrive »

    en :

    « Je vais conserver suffisamment de temps, d’espace et d’information pour avoir de meilleures options si quelque chose arrive. »

    Que pouvons-nous faire ?

    Quelques habitudes peuvent soutenir cette approche :

    • regarder suffisamment loin pour détecter les changements tôt ;
    • mettre régulièrement à jour l’information provenant des rétroviseurs ;
    • maintenir une distance qui procure du temps et de la visibilité ;
    • identifier les zones où un danger pourrait être caché ;
    • adapter la vitesse avant d’entrer dans une situation complexe ;
    • éviter de s’enfermer inutilement entre plusieurs véhicules ;
    • prévoir une solution de repli lorsque le contexte le permet ;
    • communiquer ses intentions clairement ;
    • accepter de renoncer à une manœuvre lorsque la marge devient trop faible ;
    • réévaluer continuellement la situation plutôt que conduire uniquement selon l’habitude.

    Conclusion

    La conduite défensive n’est pas une technique spectaculaire.

    La plupart du temps, elle est presque invisible.

    Elle se trouve dans une distance légèrement plus grande.

    Dans un regard porté plus loin.

    Dans une vitesse réduite quelques secondes avant une zone incertaine.

    Dans une manœuvre retardée parce que la marge semblait trop faible.

    Dans une sortie laissée libre au cas où la situation changerait.

    Elle repose sur une idée simple :

    nous ne pouvons pas contrôler tout ce qui se produit sur la route, mais nous pouvons souvent influencer la quantité de temps, d’espace et de possibilités dont nous disposerons pour y répondre.

    La conduite défensive n’exige donc pas de croire que les autres conduiront mal.

    Elle demande simplement d’accepter que l’erreur humaine est possible — chez les autres comme chez nous.

    Et de conserver une marge pour cette réalité.

    Sur la route, la prévention repose souvent sur une chaîne simple : Observer. Évaluer. Agir.

    Références

    1. Ratchaneepun, B., Molesworth, B. R. C. & Molloy, O. (2026). Young novice drivers’ hazard and speed management skills training: A systematic review. Accident Analysis & Prevention, 233, 108473. DOI : 10.1016/j.aap.2026.108473.
    2. Société de l’assurance automobile du Québec. Module 2 – Le conducteur. Programme d’éducation à la sécurité routière. Profil d’un conducteur au comportement sécuritaire, coopératif et responsable.
    3. Smith System. Smith5Keys®. Principes de conduite axés notamment sur le regard porté loin, la vision globale, le mouvement du regard, la conservation d’une possibilité de dégagement et la communication avec les autres usagers.
    4. National Safety Council. Defensive Driving Course – Instructor Administrative Reference Guide. Le NSC définit historiquement la conduite défensive comme une conduite visant à protéger les personnes, le temps et les ressources malgré les conditions environnantes et les actions des autres usagers.
    5. Smith System. How Space Cushion Driving Promotes Driver Safety. Documentation sur le maintien d’un espace autour du véhicule afin d’améliorer la visibilité et le temps disponible pour réagir.

    Nous sommes tous responsables de notre conduite parce que la route, elle, ne pardonne pas l’ignorance !

    Si tu conduis aujourd’hui, c’est parce que d’autres ont payé le prix hier !

    Observer. Comprendre. Transmettre.
  • La vitesse pratiquée V85 : comprendre pourquoi certaines routes invitent à rouler plus vite

    Pourquoi certains conducteurs dépassent-ils facilement la limite de vitesse sur une route large et rectiligne, alors qu’ils ralentissent spontanément sur une autre route où la limite affichée est pourtant identique?

    La réponse ne se trouve pas uniquement dans le comportement individuel.

    Elle se trouve aussi dans la route elle-même.

    Sa largeur, ses courbes, ses accotements, son environnement bâti, la présence de piétons, de cyclistes, d’arbres ou de stationnement, la visibilité disponible et plusieurs autres caractéristiques peuvent influencer la manière dont un conducteur perçoit la vitesse qui lui semble adaptée à l’environnement.

    Pour observer cette réalité, les ingénieurs et spécialistes de la sécurité routière utilisent notamment une mesure appelée V85, ou vitesse au 85e centile.

    Cette donnée est particulièrement intéressante parce qu’elle permet de comparer deux réalités :

    • la vitesse que l’autorité souhaite voir pratiquée ;
    • la vitesse effectivement adoptée par une grande proportion des conducteurs dans les conditions où les mesures ont été effectuées.

    Mais la V85 doit être interprétée avec prudence.

    Elle décrit un comportement. Elle ne constitue ni une permission de dépasser la limite, ni une preuve qu’une vitesse donnée est sécuritaire.

    Qu’est-ce que la V85?

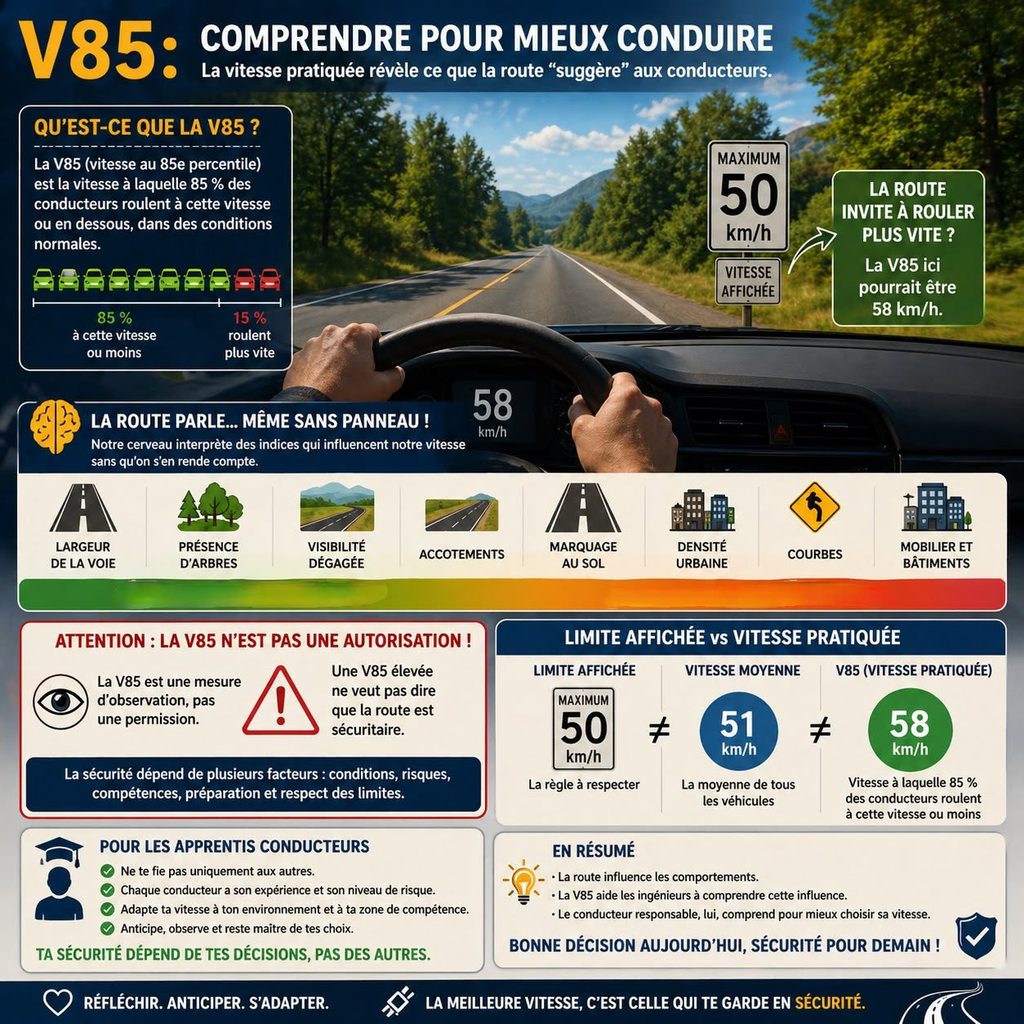
    La V85 correspond à la vitesse à laquelle 85 % des véhicules observés circulent à cette vitesse ou en dessous.

    Autrement dit, si l’on classe les vitesses mesurées de la plus faible à la plus élevée, la V85 correspond au niveau sous lequel se trouvent 85 % des observations.

    Les 15 % restants circulent à une vitesse supérieure.

    Dans plusieurs applications d’ingénierie routière, cette mesure est réalisée à partir de véhicules circulant en conditions relativement libres, afin que leur vitesse ne soit pas principalement imposée par un bouchon ou par un véhicule plus lent devant eux.

    La V85 est donc différente de la vitesse moyenne.

    Imaginons, par exemple, une route où :

    • la limite affichée est de 50 km/h ;
    • la vitesse moyenne observée est de 51 km/h ;
    • la V85 est de 58 km/h.

    Cela signifie que 85 % des véhicules mesurés circulaient à 58 km/h ou moins et que 15 % circulaient au-dessus de 58 km/h.

    En revanche, ces seules données ne permettent pas de déterminer précisément combien de conducteurs dépassaient 50 km/h.

    La V85 décrit donc la distribution des vitesses observées, mais elle doit être interprétée avec les autres données recueillies.

    Pourquoi utilise-t-on le 85e centile?

    Historiquement, le 85e centile a occupé une place importante en ingénierie de la circulation, particulièrement pour l’étude des vitesses pratiquées et l’établissement de certaines limites de vitesse.

    Cette approche reposait notamment sur l’idée qu’une grande majorité de conducteurs, lorsqu’ils peuvent choisir librement leur vitesse, adaptent généralement celle-ci aux caractéristiques qu’ils perçoivent dans l’environnement routier.

    La Federal Highway Administration des États-Unis décrit encore la V85 comme un indicateur largement utilisé de la vitesse d’exploitation d’une route.1,2

    Mais les approches contemporaines de gestion de la vitesse sont plus nuancées.

    L’Organisation mondiale de la Santé souligne notamment que la limite de vitesse ne devrait pas être établie à partir du seul 85e centile. La V85 peut plutôt servir à détecter un décalage entre la conception de la route, les vitesses réellement pratiquées et la vitesse que l’on souhaite obtenir pour protéger les différents usagers.3

    Cette évolution est importante.

    Observer comment les gens conduisent n’est pas nécessairement la même chose que déterminer comment ils devraient conduire.

    Une route peut influencer la vitesse sans prononcer un seul mot

    Un conducteur ne choisit pas sa vitesse uniquement en regardant le panneau de limitation.

    Il interprète également l’environnement.

    Parmi les éléments susceptibles d’influencer cette perception figurent notamment :

    • la largeur des voies ;
    • la largeur de la chaussée ;
    • la présence ou l’absence d’accotements ;
    • la courbure de la route ;
    • la distance de visibilité ;
    • la proximité des bâtiments ;
    • la présence d’arbres ou d’objets près de la chaussée ;
    • le marquage routier ;
    • la densité du milieu bâti ;
    • la présence de stationnement ;
    • la circulation des piétons et cyclistes ;
    • la séparation entre les courants de circulation opposés.

    Des recherches expérimentales montrent que certains de ces éléments modifient à la fois la perception du risque et la vitesse choisie par les conducteurs.

    Charlton et Starkey ont notamment observé que des routes plus étroites étaient associées à des vitesses choisies plus faibles et à une perception du risque plus élevée, alors que des routes plus larges pouvaient entraîner une légère augmentation des vitesses choisies.4

    La route fournit donc continuellement des indices perceptifs.

    La route « parle » au conducteur

    Imaginez deux rues où la limite affichée est de 50 km/h.

    La première possède :

    • de larges voies ;
    • de longs segments rectilignes ;
    • peu de bâtiments près de la chaussée ;
    • peu de stationnement ;
    • une excellente visibilité ;
    • de grands dégagements latéraux.

    La deuxième possède :

    • des voies plus étroites ;
    • des maisons près de la rue ;
    • des véhicules stationnés ;
    • des intersections rapprochées ;
    • des arbres ;
    • des piétons et des cyclistes ;
    • davantage d’activité visuelle.

    La limite réglementaire peut être identique.

    Pourtant, les deux environnements ne produisent pas nécessairement la même sensation de vitesse.

    Sur la première route, 50 km/h peut sembler relativement lent.

    Sur la deuxième, la même vitesse peut paraître beaucoup plus élevée.

    Ce phénomène rappelle une réalité fondamentale :

    la perception de la vitesse dépend en partie du contexte dans lequel le déplacement est vécu.

    Une réalité également documentée au Québec

    La Société de l’assurance automobile du Québec a déjà souligné que la vitesse pratiquée est influencée par la perception du risque de conflit et par l’allure générale des abords de la route.5

    Dans certains environnements urbains plus denses, la multiplication des points de conflit peut contribuer à une vitesse plus modérée.

    À l’inverse, un environnement rural ouvert, offrant de grands dégagements et peu de contraintes visuelles, peut contribuer à une perception de risque plus faible et favoriser des vitesses plus élevées.

    Cette observation ne signifie pas que l’aménagement détermine complètement le comportement.

    Le conducteur conserve sa responsabilité.

    Elle indique plutôt que l’infrastructure et le comportement humain interagissent.

    La V85 permet donc de poser une question à la route

    Lorsque la V85 est nettement supérieure à la vitesse recherchée, plusieurs interprétations sont possibles.

    Les conducteurs peuvent notamment :

    • ne pas percevoir suffisamment les raisons justifiant une vitesse plus faible ;
    • être influencés par une géométrie routière permettant facilement une vitesse supérieure ;
    • s’être habitués à un comportement collectif plus rapide ;
    • sous-estimer certains dangers peu visibles ;
    • simplement choisir volontairement de dépasser la limite.

    Une V85 élevée ne permet donc pas, à elle seule, de déterminer pourquoi les conducteurs roulent vite.

    Elle signale plutôt qu’une analyse supplémentaire peut être nécessaire.

    La V85 n’est pas un vote

    Il est tentant de dire :

    « Si 85 % des conducteurs roulent jusqu’à cette vitesse, c’est que cette vitesse leur semble sécuritaire. »

    Cette conclusion serait trop forte.

    La V85 mesure des comportements.

    Elle ne mesure pas directement :

    • ce que chaque conducteur croit sécuritaire ;
    • son niveau de compétence ;
    • sa compréhension des risques ;
    • la présence de comportements d’imitation ;
    • la gravité potentielle d’une collision ;
    • les besoins particuliers des piétons ou cyclistes ;
    • le risque acceptable pour la collectivité.

    Un comportement fréquent n’est pas automatiquement un comportement optimal.

    C’est pourquoi la V85 doit être interprétée avec d’autres informations :

    • historique des collisions ;
    • type de route ;
    • usage du territoire ;
    • présence d’usagers vulnérables ;
    • géométrie ;
    • visibilité ;
    • débit de circulation ;
    • vitesses moyennes et dispersion des vitesses ;
    • objectifs de sécurité du milieu.

    Une route peut sembler sécuritaire sans l’être autant qu’elle le paraît

    Une longue ligne droite offre généralement une bonne visibilité.

    Cette caractéristique peut sembler rassurante.

    Mais elle peut également favoriser une augmentation progressive de la vitesse.

    Lorsque la vitesse augmente, plusieurs réalités physiques changent simultanément :

    • la distance parcourue pendant le temps de réaction augmente ;
    • la distance nécessaire pour ralentir augmente ;
    • la gravité potentielle d’un impact augmente ;
    • la marge disponible devant un événement imprévu diminue.

    La sensation de confort ne constitue donc pas nécessairement une mesure fiable du risque.

    Une route facile à conduire peut aussi rendre une vitesse élevée plus facile à accepter psychologiquement.

    Perception du risque et choix de vitesse

    Les travaux de Charlton et Starkey montrent que certaines caractéristiques routières influencent simultanément la perception du risque et le choix de vitesse.4

    Les conducteurs peuvent donc ralentir lorsqu’un environnement leur paraît plus contraignant ou incertain, même sans modification de la limite affichée.

    À l’inverse, un environnement perçu comme simple, dégagé et prévisible peut rendre une vitesse supérieure plus confortable.

    Cette relation rejoint, avec les précautions nécessaires, certaines réflexions de Gerald J. S. Wilde sur l’adaptation comportementale et le niveau de risque accepté : les comportements humains peuvent évoluer lorsque la perception de sécurité évolue.6

    Cette théorie ne permet pas d’expliquer à elle seule les vitesses observées sur une route.

    Elle rappelle néanmoins que la sensation de sécurité peut influencer le comportement même lorsque le risque physique n’a pas disparu.

    Pourquoi ne fixe-t-on plus simplement les limites selon la V85?

    Pendant longtemps, le 85e centile a été particulièrement important dans plusieurs méthodes d’établissement des limites de vitesse.

    Il demeure encore utilisé dans de nombreuses analyses.

    Mais les approches contemporaines accordent davantage d’importance au contexte.

    L’Organisation mondiale de la Santé indique qu’il n’est pas recommandé de fixer une limite de vitesse à partir du seul 85e centile.3

    Une raison essentielle explique cette prudence :

    la vitesse souhaitable pour la sécurité collective ne dépend pas seulement de ce que les automobilistes choisissent lorsqu’ils circulent librement.

    Elle dépend aussi :

    • de la fonction de la route ;
    • des types d’usagers présents ;
    • de leur vulnérabilité ;
    • de la possibilité de conflits ;
    • des conséquences prévisibles d’une collision ;
    • des objectifs de sécurité établis pour le milieu.

    Une rue résidentielle fréquentée par des enfants et une route rurale à accès contrôlé ne peuvent donc pas être analysées uniquement à partir du comportement spontané des automobilistes.

    La V85 comme outil de diagnostic

    Une façon particulièrement utile de comprendre la V85 consiste à la considérer comme un outil de diagnostic.

    Supposons qu’une rue soit conçue pour favoriser une circulation à 30 km/h, mais que sa V85 atteigne 48 km/h.

    Cette différence mérite une question :

    Pourquoi autant de conducteurs adoptent-ils spontanément une vitesse supérieure à celle recherchée?

    La réponse peut orienter des interventions :

    • réduction de la largeur apparente de la chaussée ;
    • modification des intersections ;
    • saillies de trottoir ;
    • plateaux surélevés ;
    • réorganisation du stationnement ;
    • amélioration du marquage ;
    • végétation ou mobilier urbain ;
    • contrôle de la vitesse ;
    • meilleure cohérence entre l’aménagement et la fonction souhaitée de la rue.

    L’objectif n’est pas nécessairement de modifier la limite pour rejoindre la V85.

    Il peut être de modifier l’environnement afin que les vitesses pratiquées se rapprochent de la vitesse considérée appropriée pour le milieu.

    Pour l’apprenti : « tout le monde roule plus vite » n’est pas une règle

    La notion de V85 prend une dimension très concrète dans l’apprentissage de la conduite.

    Un apprenti peut se retrouver dans une zone de 50 km/h où plusieurs conducteurs circulent plus rapidement.

    Il peut alors ressentir une pression :

    « Je dois être trop lent puisque tout le monde me dépasse. »

    Ou :

    « Le véhicule derrière me suit de près, je devrais accélérer. »

    Cette pression mérite d’être reconnue.

    Les comportements des autres conducteurs constituent une information sur la circulation, mais ils ne deviennent pas pour autant une nouvelle limite de vitesse.

    La limite affichée n’est pas seulement un repère

    Au Québec, la limite de vitesse affichée constitue une prescription réglementaire.

    Le Code de la sécurité routière interdit de circuler au-dessus des limites applicables.7

    De plus, certaines circonstances exigent de réduire davantage la vitesse. L’article 330 prévoit notamment qu’un conducteur doit réduire sa vitesse lorsque la visibilité est insuffisante en raison de l’obscurité, du brouillard ou des précipitations, ou lorsque la chaussée est glissante ou n’est pas entièrement dégagée.7

    Il faut donc distinguer deux idées :

    la limite affichée indique une vitesse maximale autorisée dans les conditions auxquelles elle s’applique;

    mais

    la situation peut exiger une vitesse inférieure.

    La vitesse pratiquée par les autres conducteurs ne remplace aucune de ces deux obligations.

    Le piège de l’imitation

    La circulation est aussi un environnement social.

    Lorsque plusieurs véhicules circulent à une certaine vitesse, celle-ci peut progressivement paraître normale.

    L’apprenti peut notamment être influencé par :

    • le véhicule qui le suit ;
    • la vitesse générale du flot ;
    • les véhicules qui le dépassent ;
    • la crainte de ralentir les autres ;
    • le désir de conduire « comme tout le monde ».

    Cette influence ne signifie pas que l’apprenti manque de jugement.

    Elle rappelle simplement qu’un conducteur doit apprendre à distinguer :

    « Voici ce que font les autres »

    de :

    « Voici ce que je dois faire dans cette situation. »

    Observer les autres sans les prendre comme référence absolue

    Les autres véhicules demeurent évidemment utiles à observer.

    Un conducteur doit savoir comment le flot évolue.

    Mais il doit aussi être capable de maintenir son propre jugement.

    Un conducteur qui circule plus rapidement peut :

    • connaître parfaitement la route ;
    • avoir davantage d’expérience ;
    • accepter une marge de sécurité différente ;
    • sous-estimer un danger ;
    • être pressé ;
    • ou simplement avoir pris l’habitude de rouler plus vite.

    Son comportement ne révèle pas nécessairement la meilleure décision.

    Pour le parent accompagnateur : faire lire la route

    La V85 n’a pas besoin d’être expliquée à l’apprenti sous la forme d’un cours de statistiques.

    Elle peut devenir un outil pédagogique très concret.

    Lorsque plusieurs véhicules dépassent la limite sur un tronçon donné, le parent peut demander :

    • Pourquoi crois-tu que les gens roulent plus vite ici ?
    • Qu’est-ce que cette route te fait ressentir ?
    • Est-ce qu’elle paraît plus large ou plus dégagée que la précédente ?
    • Quels dangers sont faciles à voir ?
    • Quels dangers sont moins visibles ?
    • Qu’est-ce qui pourrait surgir malgré l’impression de sécurité ?
    • Qu’est-ce qui changerait si la chaussée était mouillée ?
    • Quelle marge veux-tu conserver si un événement inattendu se produit ?

    Ces questions permettent de transformer une pression sociale — « tout le monde roule vite » — en exercice de lecture de l’environnement.

    Une route large peut être confortable sans être sans risque

    Un des apprentissages importants consiste à distinguer confort de conduite et marge de sécurité.

    Une route peut être :

    • large ;
    • droite ;
    • bien pavée ;
    • facile à suivre ;
    • peu achalandée.

    Tout cela peut rendre la conduite agréable et diminuer la charge mentale.

    Mais ces caractéristiques ne font pas disparaître :

    • une entrée privée ;
    • un animal ;
    • un cycliste ;
    • un véhicule immobilisé ;
    • une intersection ;
    • une perte d’adhérence ;
    • une erreur provenant d’un autre usager.

    Plus la vitesse augmente, moins le conducteur dispose généralement de temps et d’espace pour absorber l’imprévu.

    La cohérence entre route et vitesse recherchée

    La question de la V85 ne concerne donc pas uniquement les conducteurs.

    Elle concerne aussi les concepteurs de routes, les municipalités et les autorités responsables de la sécurité.

    Lorsqu’une rue destinée à des vitesses faibles possède toutes les caractéristiques visuelles d’une route permettant une conduite rapide, le conducteur reçoit deux messages différents :

    le panneau lui dit :

    « ralentis »;

    alors que l’environnement peut lui suggérer :

    « tu peux rouler confortablement plus vite ».

    Une approche cohérente cherche à réduire cette contradiction.

    Les concepts de self-explaining roads, ou routes dont l’aménagement rend leur fonction plus facilement compréhensible, reposent précisément sur cette idée : la configuration de la route devrait favoriser spontanément des comportements compatibles avec l’usage attendu.8

    Responsabilité partagée

    Comprendre la V85 permet également de sortir d’une vision dans laquelle la vitesse serait uniquement une question de volonté individuelle.

    La responsabilité demeure évidemment celle du conducteur lorsqu’il choisit sa vitesse.

    Mais la prévention implique aussi :

    • les concepteurs d’infrastructures ;
    • les municipalités ;
    • les autorités responsables des limites ;
    • les organismes chargés de l’application des règles ;
    • les chercheurs ;
    • les éducateurs ;
    • les parents accompagnateurs.

    Une route qui favorise naturellement une vitesse compatible avec son environnement réduit la quantité de conflits entre ce que le panneau demande et ce que le conducteur ressent.

    Que savons-nous ?

    La V85 représente la vitesse à laquelle 85 % des véhicules observés circulent à cette vitesse ou en dessous dans les conditions de mesure.

    Elle constitue un indicateur reconnu de la distribution des vitesses pratiquées.

    Les recherches montrent également que les caractéristiques de l’environnement routier influencent la perception du risque et le choix de vitesse.4,5,8

    En revanche, une V85 élevée ne démontre pas qu’une vitesse est automatiquement sécuritaire, appropriée ou socialement souhaitable.

    Pourquoi est-ce important ?

    Parce qu’une limite de vitesse et une route peuvent parfois transmettre des messages différents.

    Lorsque l’environnement semble autoriser une conduite rapide, le conducteur peut être amené à sous-estimer la raison d’une limite plus faible.

    Pour un apprenti, ce phénomène peut être amplifié par l’influence du flot de circulation.

    Comprendre cette interaction permet de développer une conduite moins dépendante du comportement des autres et davantage fondée sur l’analyse de la situation.

    Que pouvons-nous faire ?

    Pour le conducteur :

    • respecter la limite affichée ;
    • réduire davantage la vitesse lorsque les conditions l’exigent ;
    • ne pas utiliser uniquement la vitesse du flot comme référence ;
    • observer ce que l’environnement routier produit sur sa propre perception ;
    • conserver une marge permettant de répondre à l’imprévu.

    Pour les parents et éducateurs :

    • faire verbaliser ce qui donne une impression de sécurité ;
    • questionner les indices qui incitent à accélérer ;
    • expliquer la différence entre vitesse pratiquée et vitesse autorisée ;
    • montrer que la perception de confort n’est pas une mesure du risque ;
    • entraîner l’apprenti à maintenir son jugement malgré la pression du flot.

    Pour les gestionnaires de routes :

    • mesurer les vitesses réellement pratiquées ;
    • analyser la V85 avec d’autres indicateurs ;
    • examiner la cohérence entre la fonction d’une route, son aménagement et la vitesse souhaitée ;
    • utiliser l’ingénierie, la réglementation, l’éducation et l’application des règles comme outils complémentaires lorsque nécessaire.

    Conclusion

    La V85 est beaucoup plus qu’un chiffre dans un rapport de circulation.

    Elle permet d’observer la manière dont une population de conducteurs se comporte devant une route donnée.

    Mais elle ne constitue pas un verdict sur la vitesse qui devrait y être autorisée.

    Elle pose plutôt une question :

    qu’est-ce que cette route amène les conducteurs à comprendre — correctement ou incorrectement — au sujet de la vitesse?

    Pour l’apprenti conducteur, cette question devient particulièrement utile.

    Il doit apprendre que la route influence sa perception.

    Il doit apprendre que les autres conducteurs influencent parfois son comportement.

    Et il doit surtout apprendre que ni l’un ni l’autre ne remplace son propre jugement ni la limite applicable.

    La bonne question n’est donc pas seulement : « À quelle vitesse roulent les autres? »

    Elle devient : « Quelle vitesse me permet de respecter la règle tout en conservant une marge adaptée à ce qui pourrait arriver? »

    Comprendre la V85, c’est finalement comprendre que la route ne nous indique pas seulement où aller.

    Par sa forme, elle influence aussi la manière dont nous avons envie d’y circuler.

    Apprendre à conduire, c’est reconnaître cette influence sans lui abandonner notre jugement.

    Références

    1. Federal Highway Administration (FHWA). Speed Limit Basics. U.S. Department of Transportation. La FHWA définit la vitesse au 85e percentile comme la vitesse à laquelle 85 % des conducteurs circulent à cette vitesse ou en dessous et la présente comme une mesure courante de la vitesse pratiquée.
    2. Federal Highway Administration (FHWA). Speed Concepts: Informational Guide, FHWA-SA-10-001. U.S. Department of Transportation.
    3. World Health Organization et partenaires. (2023). Speed Management: A Road Safety Manual for Decision-Makers and Practitioners, 2e édition. Le manuel précise que le 85e percentile est utile pour identifier un décalage entre la conception routière et la vitesse recherchée, mais qu’il ne devrait pas constituer à lui seul la base d’une limite de vitesse.
    4. Charlton, S. G. & Starkey, N. J. (2016). Risk in our midst: Centrelines, perceived risk, and speed choice. Accident Analysis & Prevention, 95, 192-201. DOI : 10.1016/j.aap.2016.07.019.
    5. Société de l’assurance automobile du Québec (2015). Profil détaillé des faits et des statistiques touchant la vitesse. SAAQ. Le document traite notamment de l’influence de la perception du risque et des caractéristiques des abords sur les vitesses pratiquées.
    6. Wilde, G. J. S. (1982). The Theory of Risk Homeostasis: Implications for Safety and Health. Risk Analysis, 2(4), 209-225. DOI : 10.1111/j.1539-6924.1982.tb01384.x.
    7. Québec. Code de la sécurité routière, RLRQ c. C-24.2, notamment les articles 329 et 330. Légis Québec.
    8. Van der Kint, S. et coll. (2024). Self-Explaining Roads: Effects of road design on speed choice. Transportation Research Part F: Traffic Psychology and Behaviour. DOI : 10.1016/j.trf.2024.03.007.
    9. Ministère des Transports du Québec. Mesurer l’impact sur la sécurité routière d’une modification de limite de vitesse sur le réseau routier du Québec. Rapport de recherche portant notamment sur les vitesses moyennes et les vitesses au 85e centile avant et après des modifications de limites.

    Nous sommes tous responsables de notre conduite parce que la route, elle, ne pardonne pas l’ignorance !

    Si tu conduis aujourd’hui, c’est parce que d’autres ont payé le prix hier !

    Observer. Comprendre. Transmettre.
  • La vitesse relative : comprendre ce qui se rapproche avant qu’il soit trop tard

    Sur la route, connaître sa propre vitesse est indispensable.

    Mais cette information ne suffit pas toujours pour comprendre ce qui est en train de se produire autour du véhicule.

    Un autre élément intervient continuellement dans nos décisions : la vitesse à laquelle la distance entre deux usagers augmente ou diminue.

    Un véhicule peut sembler loin, mais se rapprocher très rapidement.

    Deux automobiles peuvent rouler à grande vitesse tout en se rapprochant très lentement l’une de l’autre.

    Un véhicule venant en sens inverse peut transformer plusieurs centaines de mètres de séparation en quelques secondes.

    Cette dynamique correspond à ce que l’on peut appeler, dans les situations simples, la vitesse relative ou la vitesse de rapprochement.

    Pour le conducteur, l’enjeu est fondamental :

    il ne suffit pas de savoir où se trouve un autre usager. Il faut aussi comprendre comment la distance entre lui et nous est en train d’évoluer.

    La vitesse relative : une relation entre deux mouvements

    La vitesse relative décrit le mouvement d’un objet par rapport à un autre.

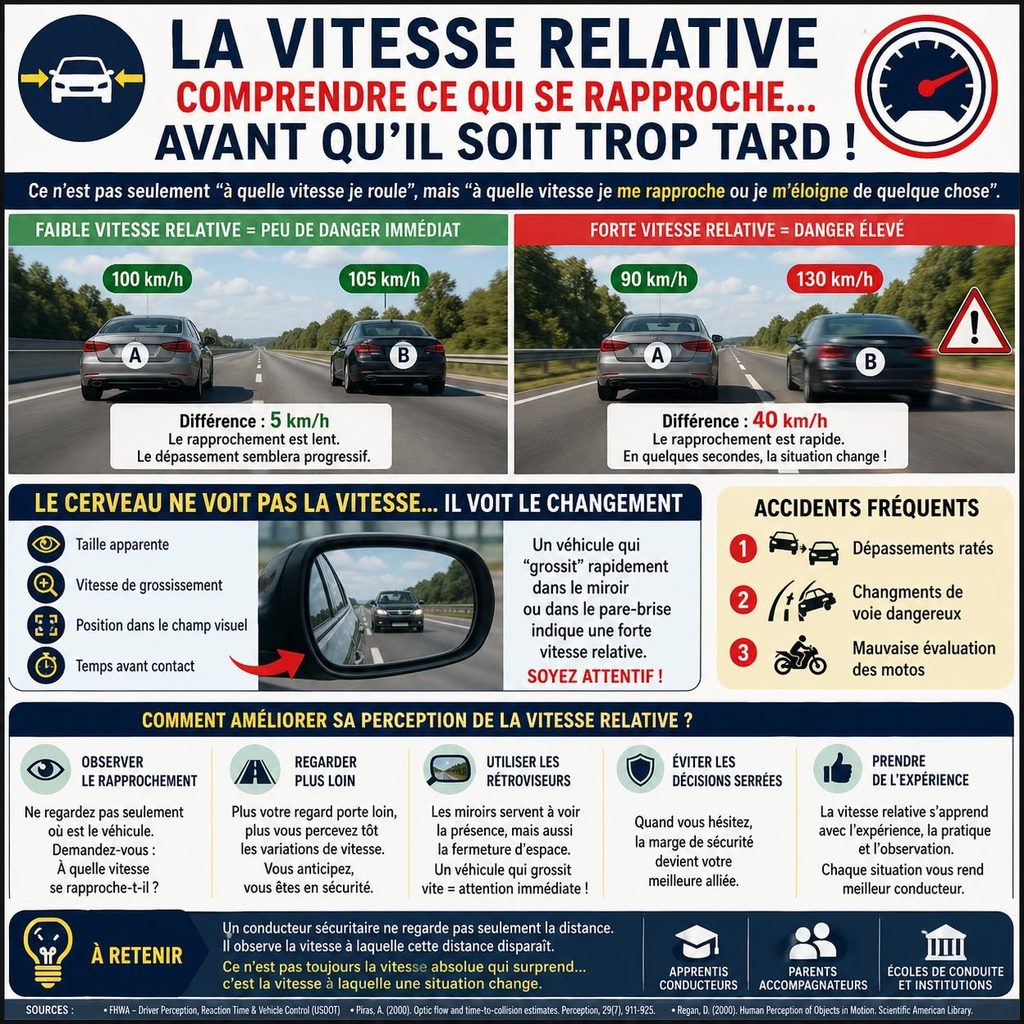
    Dans une situation simple où deux véhicules circulent dans la même direction, leur vitesse de rapprochement correspond à la différence entre leurs vitesses.

    Par exemple :

    • le véhicule A roule à 100 km/h ;
    • le véhicule B roule à 105 km/h ;
    • le véhicule B se rapproche donc du véhicule A à environ 5 km/h.

    Les deux véhicules se déplacent rapidement par rapport à la route, mais très lentement l’un par rapport à l’autre.

    C’est pourquoi un dépassement réalisé avec un très faible différentiel de vitesse peut prendre beaucoup de temps et nécessiter une grande distance.

    Imaginons maintenant :

    • un véhicule devant roule à 90 km/h ;
    • un véhicule derrière arrive à 130 km/h.

    La vitesse de rapprochement est alors de 40 km/h, soit environ 11 mètres par seconde.

    Un écart de 100 mètres pourrait donc, si les vitesses demeuraient constantes, être absorbé en environ neuf secondes.

    Le conducteur du véhicule avant peut avoir l’impression que l’autre véhicule est encore loin.

    Pourtant, la situation évolue rapidement.

    En sens inverse, les vitesses de rapprochement s’additionnent

    Une précision importante est nécessaire.

    La vitesse relative ne correspond pas systématiquement à une soustraction.

    Lorsque deux véhicules se dirigent directement l’un vers l’autre, leurs vitesses de rapprochement s’additionnent.

    Par exemple, deux véhicules circulant chacun à 90 km/h en sens opposé se rapprochent l’un de l’autre à environ :

    180 km/h, soit 50 mètres par seconde.

    Cela ne signifie évidemment pas que chaque véhicule roule à 180 km/h.

    Chacun roule toujours à 90 km/h par rapport à la chaussée.

    Mais la distance qui les sépare diminue à 50 mètres chaque seconde.

    Ainsi, une séparation de 250 mètres correspondrait à seulement environ cinq secondes avant qu’ils se croisent si leurs trajectoires et leurs vitesses demeuraient constantes.

    Dans une situation réelle — intersection, virage, insertion ou trajectoires obliques — le calcul devient plus complexe, puisque les directions de déplacement doivent aussi être prises en considération.

    Mais le principe pédagogique demeure :

    une distance n’a de sens qu’en relation avec la vitesse à laquelle elle se ferme.

    Pourquoi cette notion est-elle si importante en conduite ?

    Un conducteur ne dispose pas d’un instrument lui indiquant directement la vitesse de chaque véhicule environnant.

    Il doit l’estimer.

    Pour cela, le système visuel utilise plusieurs indices :

    • le déplacement apparent d’un objet dans le champ visuel ;
    • la modification de sa taille apparente ;
    • la vitesse à laquelle cette taille augmente ;
    • le mouvement du décor ;
    • les changements de position relatifs entre plusieurs objets ;
    • les repères présents dans l’environnement ;
    • l’expérience acquise dans des situations semblables.

    Cette estimation est extrêmement utile, mais elle n’est pas parfaite.

    La conduite exige donc continuellement de transformer des indices visuels en décisions :

    Est-il loin ? Se rapproche-t-il ? À quelle vitesse ? Combien de temps me reste-t-il ? Puis-je agir tout en conservant une marge suffisante ?

    Le temps avant collision : une information différente de la distance

    Les recherches en perception visuelle utilisent notamment le concept de time-to-collision, ou TTC, que l’on peut traduire par temps avant collision.

    Dans une situation simplifiée, il représente le temps restant avant que deux trajectoires conduisent à un contact si les vitesses et les directions demeurent inchangées.

    Les travaux classiques de David N. Lee ont proposé que l’expansion optique d’un objet qui approche puisse fournir au système visuel une information particulièrement utile sur ce délai avant contact.1

    Lorsqu’un véhicule approche directement, son image occupe progressivement une plus grande partie du champ visuel.

    Plus cette expansion devient rapide, plus l’arrivée est proche.

    Le conducteur ne réalise généralement pas un calcul mathématique conscient.

    Il utilise plutôt des changements visuels pour construire une estimation de la situation.

    Nous ne « voyons » donc pas simplement une vitesse

    Il serait trop simple d’affirmer que le cerveau voit directement la vitesse d’un autre véhicule comme un compteur de vitesse.

    Le système perceptif exploite plutôt un ensemble d’indices issus du mouvement.

    Le flux optique joue notamment un rôle important.

    Lorsque nous avançons, les éléments du paysage produisent un mouvement organisé sur la rétine. Les objets proches semblent se déplacer rapidement dans le champ visuel, tandis que les éléments plus éloignés évoluent différemment.

    Ce flux contribue à l’estimation de notre propre mouvement, de notre direction et de notre relation avec l’environnement.2

    Lorsqu’un objet indépendant se déplace dans cet environnement — une automobile, une motocyclette, un cycliste ou un piéton — le cerveau doit également distinguer son mouvement de celui produit par notre propre déplacement.

    La tâche perceptive est donc beaucoup plus complexe qu’une simple lecture de distance.

    « Il est loin » : une information incomplète

    Une erreur courante consiste à prendre une décision principalement en fonction de la distance apparente.

    Par exemple :

    Un apprenti arrive à un arrêt.

    Il regarde vers la gauche.

    Un véhicule est visible à une certaine distance.

    Il conclut :

    « Il est loin, j’ai le temps. »

    Mais deux questions différentes viennent d’être confondues :

    Où se trouve le véhicule ?

    et :

    Combien de temps faudra-t-il avant qu’il arrive jusqu’à moi ?

    Un véhicule éloigné se déplaçant rapidement peut atteindre l’intersection avant un véhicule plus proche se déplaçant lentement.

    La distance seule est donc insuffisante.

    Une meilleure question : à quelle vitesse la distance disparaît-elle ?

    Pour l’apprenti conducteur, cette reformulation peut changer la manière d’observer.

    Au lieu de demander uniquement :

    « Est-ce qu’il est loin ? »

    on peut progressivement développer la question :

    « Est-ce qu’il se rapproche lentement ou rapidement ? »

    Puis :

    « Quelle marge me restera-t-il si je commence ma manœuvre maintenant ? »

    L’observation devient alors dynamique.

    On ne regarde plus seulement une position.

    On regarde une évolution.

    Un véhicule dans le rétroviseur : présence et rapprochement

    Cette distinction est particulièrement importante dans les rétroviseurs.

    Un premier regard peut montrer un véhicule relativement éloigné.

    Un deuxième regard, quelques secondes plus tard, montre que ce véhicule occupe maintenant une portion beaucoup plus importante du miroir.

    La différence entre ces deux observations fournit une information précieuse :

    la distance se ferme rapidement.

    Pour cette raison, un rétroviseur ne sert pas seulement à répondre :

    « Y a-t-il quelqu’un ? »

    Il peut également aider à répondre :

    « Comment la situation évolue-t-elle ? »

    Cette lecture dynamique est particulièrement utile avant un changement de voie, une insertion ou un dépassement.

    Le dépassement : quand quelques kilomètres-heure changent beaucoup de choses

    Le dépassement constitue un excellent exemple de vitesse relative.

    Sur une autoroute, deux véhicules peuvent circuler à des vitesses relativement élevées, mais avec une très faible différence entre eux.

    Si un véhicule roule à 100 km/h et qu’un autre le dépasse à 105 km/h, leur vitesse relative n’est que de 5 km/h, soit environ 1,4 mètre par seconde.

    Il faudra donc du temps pour :

    • rattraper le véhicule ;
    • parcourir sa longueur ;
    • obtenir une distance suffisante devant lui ;
    • revenir dans la voie en conservant une marge adéquate.

    Une faible différence de vitesse peut ainsi produire un dépassement particulièrement long.

    Sur une route bidirectionnelle, un élément supplémentaire s’ajoute : pendant ce temps, un véhicule venant en sens inverse réduit lui aussi rapidement la distance disponible.

    C’est pourquoi un dépassement ne devrait pas être évalué uniquement en fonction de la distance du véhicule dépassé.

    Il faut comprendre simultanément plusieurs mouvements.

    Les motocyclettes : un cas particulièrement intéressant

    Les motocyclettes posent un défi perceptif supplémentaire.

    Leur silhouette frontale est généralement plus petite que celle d’une automobile.

    Des recherches ont montré que cette différence peut influencer l’estimation du moment où elles atteindront une intersection.

    Horswill et ses collaborateurs ont observé que, dans leurs expériences, les participants estimaient que des motocyclettes arriveraient plus tard que des véhicules plus volumineux dans certaines conditions pourtant comparables.3

    Ce phénomène est souvent associé au size-arrival effect, ou effet taille-arrivée.

    Des travaux ultérieurs ont également montré que les conducteurs pouvaient accepter des intervalles plus courts devant une motocyclette que devant une automobile et que l’estimation du mouvement ou de la vitesse pouvait contribuer à cette différence.4

    Cela ne signifie pas que chaque conducteur sous-estime systématiquement chaque motocyclette.

    Il s’agit plutôt d’un biais perceptif observé expérimentalement qui justifie une prudence supplémentaire.

    Petite silhouette ne signifie pas arrivée lente

    Pour un conducteur, l’enseignement pratique peut donc être très simple :

    la taille apparente d’un véhicule ne doit pas être utilisée seule pour évaluer la marge disponible.

    Une motocyclette peut sembler petite dans le champ visuel tout en se rapprochant rapidement.

    Il faut donc observer :

    • sa position ;
    • l’évolution de sa position ;
    • son grossissement apparent ;
    • le temps pendant lequel elle demeure observée ;
    • la marge réellement nécessaire pour effectuer la manœuvre.

    Pourquoi les apprentis peuvent-ils éprouver davantage de difficulté ?

    La perception des dangers ne repose pas uniquement sur la vision au sens physiologique.

    Elle exige également de savoir où regarder, quoi rechercher et comment interpréter ce qui est observé.

    Plusieurs études comparant conducteurs novices et expérimentés montrent des différences dans certaines tâches de perception des dangers.

    Des novices peuvent notamment répondre plus lentement à certains conflits ou les évaluer comme moins dangereux dans certaines conditions expérimentales.5,6

    D’autres recherches montrent que la capacité de prédire l’évolution prochaine d’une scène permet également de distinguer, dans certaines tâches, les conducteurs expérimentés des novices.7

    Il serait toutefois excessif de conclure que toute perception de la vitesse relative s’acquiert simplement avec les kilomètres parcourus.

    L’expérience contribue au développement de repères, mais la qualité de cette expérience, l’enseignement reçu et la variété des situations rencontrées ont également leur importance.

    Voir loin pour comprendre plus tôt

    Un regard constamment porté très près devant le véhicule réduit le temps disponible pour comprendre l’évolution d’une situation.

    À l’inverse, porter le regard suffisamment loin permet généralement de détecter plus tôt :

    • un ralentissement ;
    • un véhicule qui se rapproche ;
    • une intersection ;
    • un changement de trajectoire ;
    • un conflit potentiel ;
    • une marge qui commence à diminuer.

    L’intérêt n’est pas simplement de « regarder loin » comme une consigne isolée.

    Il est de gagner du temps d’analyse.

    Plus tôt une évolution est détectée, plus le conducteur dispose généralement de possibilités pour adapter progressivement sa conduite.

    Comparer deux observations plutôt qu’une seule

    Pour enseigner la vitesse relative, une stratégie efficace consiste à faire observer une situation à deux moments différents.

    Premier regard :

    « Où est le véhicule ? »

    Deuxième regard :

    « Où est-il maintenant ? »

    Puis :

    « Que te dit la différence entre les deux observations ? »

    L’apprenti apprend progressivement que le mouvement n’est pas une photographie.

    Il est une transformation dans le temps.

    L’analogie de la balle

    Une analogie très simple permet parfois de faire comprendre le principe.

    Imaginez qu’une balle se dirige vers vous.

    Si elle arrive lentement, sa trajectoire laisse davantage de temps pour l’observer et réagir.

    Si la même balle arrive très rapidement, le temps disponible diminue fortement.

    La distance initiale n’est donc qu’une partie de l’information.

    Ce qui compte également est :

    la vitesse à laquelle cette distance est consommée.

    Sur la route, le principe est semblable, même si les mouvements réels sont évidemment beaucoup plus complexes.

    Éviter les décisions « juste assez »

    La perception humaine étant imparfaite, une stratégie de sécurité importante consiste à ne pas construire systématiquement ses décisions sur la marge minimale estimée.

    Lorsqu’un conducteur pense :

    « Ça devrait passer juste. »

    il dépend fortement de la précision de plusieurs estimations :

    • la distance ;
    • la vitesse de l’autre véhicule ;
    • sa propre capacité d’accélération ;
    • le temps nécessaire pour compléter la manœuvre ;
    • la possibilité qu’un des usagers modifie sa vitesse ou sa trajectoire.

    Une petite erreur dans plusieurs de ces estimations peut réduire rapidement la marge disponible.

    La stratégie préventive consiste donc à conserver une marge permettant d’absorber une partie de cette incertitude.

    Pour les parents accompagnateurs : faire verbaliser le mouvement

    Le parent accompagnateur peut aider l’apprenti à développer cette lecture dynamique sans transformer chaque sortie en cours de physique.

    Quelques questions suffisent :

    • Ce véhicule se rapproche-t-il ou s’éloigne-t-il ?
    • La distance se ferme-t-elle rapidement ?
    • Est-il seulement loin, ou dispose-t-on réellement de beaucoup de temps ?
    • Qu’est-ce qui a changé depuis ton premier regard ?
    • Ce véhicule dans le rétroviseur grossit-il rapidement ?
    • Si tu attends deux secondes de plus, ta décision devient-elle plus facile ?
    • Quelle marge te restera-t-il une fois ta manœuvre terminée ?

    Ces questions développent progressivement une représentation dynamique de la circulation.

    OEA : observer non seulement les objets, mais leur évolution

    La stratégie Observer, Évaluer, Agir (OEA) s’applique particulièrement bien à la vitesse relative.

    Observer : où se trouvent les autres usagers et comment leur position évolue-t-elle ?

    Évaluer : la distance augmente-t-elle ou diminue-t-elle ? À quelle vitesse ? Quelle marge temporelle semble disponible ?

    Agir : choisir une manœuvre qui conserve une marge suffisante malgré l’incertitude de l’estimation.

    Cette démarche transforme une observation statique :

    « Il est loin. »

    en une observation dynamique :

    « Il est encore loin, mais il se rapproche rapidement. »

    Cette différence peut modifier complètement une décision.

    Distance, vitesse relative et temps : trois informations liées

    Pour comprendre une situation de rapprochement, trois dimensions doivent donc être considérées ensemble :

    InformationQuestion
    DistanceQuelle séparation existe actuellement ?
    Vitesse de rapprochementÀ quelle vitesse cette séparation change-t-elle ?
    Temps disponibleCombien de temps reste-t-il avant que la situation exige une action ou qu’un conflit puisse apparaître ?

    Aucune de ces informations ne devrait être interprétée complètement isolément.

    Que savons-nous ?

    La perception du mouvement repose sur plusieurs sources d’information visuelle, notamment les modifications de position, l’expansion optique et le flux visuel créé par le déplacement.1,2

    Le temps avant collision constitue une information importante dans les modèles de contrôle visuel de l’approche et du freinage.1

    Les recherches montrent également que certaines caractéristiques des objets, notamment leur taille apparente, peuvent influencer les estimations d’arrivée, ce qui est particulièrement pertinent dans certaines interactions avec les motocyclettes.3,4

    Enfin, plusieurs travaux indiquent que les conducteurs novices et expérimentés peuvent différer dans certaines tâches de détection, d’évaluation et de prédiction des dangers.5,6,7

    Pourquoi est-ce important ?

    Parce que la circulation est un environnement dynamique.

    Les véhicules, les cyclistes et les piétons changent continuellement de position.

    Une décision qui semblait raisonnable deux secondes auparavant peut devenir beaucoup moins favorable si la distance se ferme rapidement.

    Apprendre à conduire nécessite donc progressivement de passer de la question :

    « Où sont les autres ? »

    à :

    « Où seront-ils dans quelques secondes si rien ne change ? »

    Que pouvons-nous faire ?

    La perception de la vitesse relative peut être intégrée à l’apprentissage de manière concrète :

    • faire observer plusieurs fois le même véhicule afin d’évaluer son rapprochement ;
    • apprendre à utiliser les rétroviseurs de manière dynamique ;
    • porter le regard suffisamment loin pour détecter les évolutions tôt ;
    • faire verbaliser la fermeture ou l’ouverture des espaces ;
    • expliquer le rôle particulier de la vitesse relative lors des dépassements ;
    • sensibiliser aux difficultés perceptives associées aux motocyclettes ;
    • éviter de fonder une décision serrée sur une seule estimation de distance ;
    • conserver des marges permettant d’absorber une erreur d’évaluation.

    Conclusion

    La vitesse inscrite au compteur indique ce que fait notre véhicule par rapport à la route.

    Elle ne raconte pas, à elle seule, ce qui se passe entre notre véhicule et ceux qui nous entourent.

    Pour comprendre une situation dynamique, le conducteur doit également apprendre à lire :

    la vitesse à laquelle les espaces s’ouvrent ou se ferment.

    Un véhicule peut être loin et arriver rapidement.

    Deux véhicules peuvent rouler vite et se rapprocher lentement.

    Un objet de petite taille peut sembler moins menaçant alors que le temps disponible diminue.

    C’est pourquoi apprendre à conduire ne consiste pas seulement à mesurer des distances.

    Il faut apprendre à observer leur évolution.

    Un conducteur préventif ne regarde pas seulement combien d’espace il possède maintenant. Il cherche à comprendre combien d’espace — et surtout combien de temps — il lui restera quelques secondes plus tard.

    Parce que sur la route, ce n’est pas uniquement la position d’un danger qui compte.

    C’est aussi la vitesse à laquelle la situation est en train de changer.

    Références

    1. Lee, D. N. (1976). A Theory of Visual Control of Braking Based on Information about Time-to-Collision. Perception, 5(4), 437-459. DOI : 10.1068/p050437.
    2. Nash, C. J., Cole, D. J. & Bigler, R. S. (2016). A review of human sensory dynamics for application to models of driver steering and speed control. Biological Cybernetics, 110, 91-116. DOI : 10.1007/s00422-016-0682-x.
    3. Horswill, M. S., Helman, S., Ardiles, P. & Wann, J. P. (2005). Motorcycle Accident Risk Could Be Inflated by a Time to Arrival Illusion. Optometry and Vision Science, 82(8), 740-746. DOI : 10.1097/01.opx.0000175563.21423.50.
    4. Lee, Y. M. & Sheppard, E. (2017). Differences in gap acceptance for approaching cars and motorcycles at junctions: What causes the size-arrival effect? Transportation Research Part F: Traffic Psychology and Behaviour, 50, 50-54. DOI : 10.1016/j.trf.2017.07.006.
    5. Sagberg, F. & Bjørnskau, T. (2006). Hazard perception and driving experience among novice drivers. Accident Analysis & Prevention, 38(2), 407-414. DOI : 10.1016/j.aap.2005.10.014.
    6. Scialfa, C. T. et coll. (2012). The effects of driving experience on responses to a static hazard perception test. Accident Analysis & Prevention, 45, 547-553. DOI : 10.1016/j.aap.2011.09.005.
    7. Jackson, L., Chapman, P. & Crundall, D. (2016). What happens next? Predicting other road users’ behaviour as a function of driving experience and processing time. Ergonomics. Voir également les travaux expérimentaux sur la prédiction des dangers chez les conducteurs novices et expérimentés.

    Nous sommes tous responsables de notre conduite parce que la route, elle, ne pardonne pas l’ignorance !

    Si tu conduis aujourd’hui, c’est parce que d’autres ont payé le prix hier !

    Observer. Comprendre. Transmettre.