
Catégorie : Observations et tendances routières

Cette catégorie rassemble des analyses portant sur les tendances observées en sécurité routière. Les bilans, les données régionales et les évolutions des comportements y sont présentés dans une approche pédagogique afin de mieux comprendre les réalités qui influencent la route.

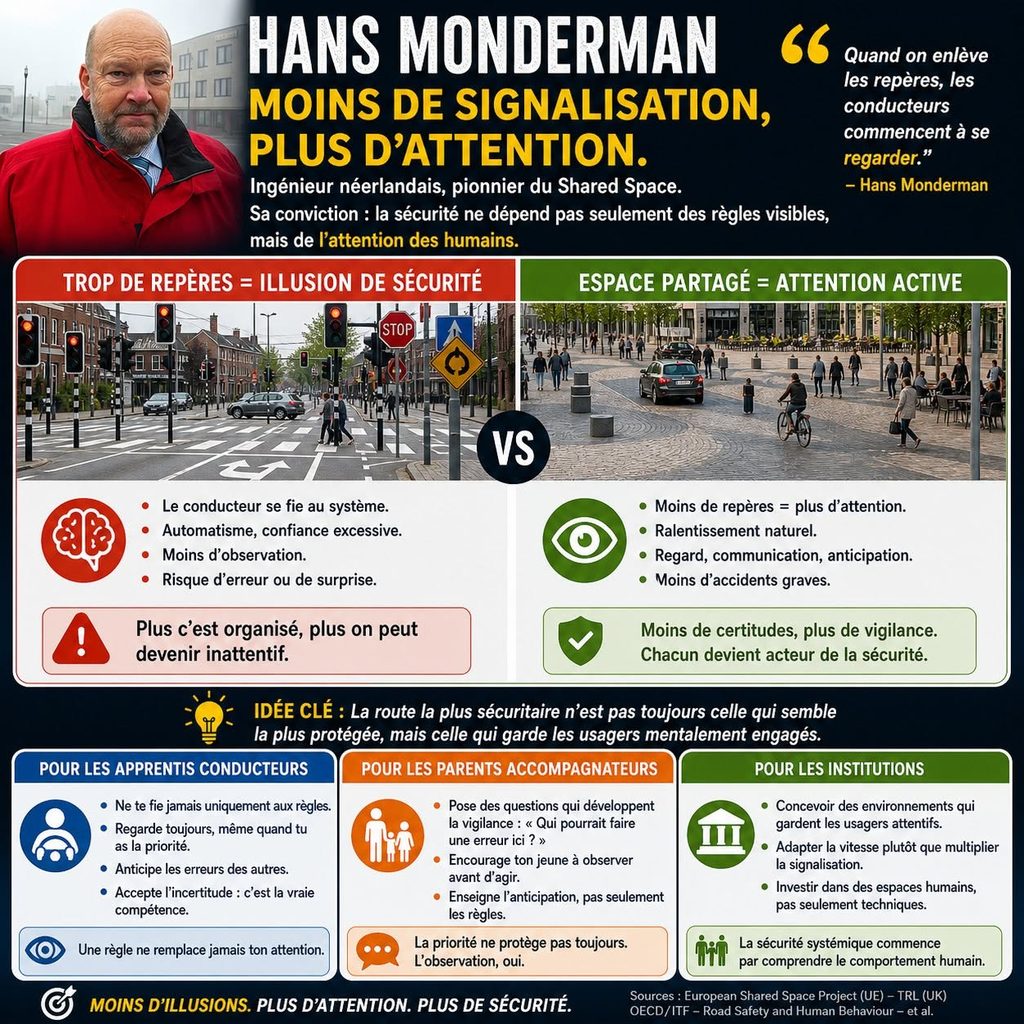
  • Hans Monderman et le paradoxe de la sécurité routière : quand l’aménagement modifie notre façon de conduire

    En sécurité routière, une idée semble aller de soi : plus un environnement est clairement organisé, plus les usagers devraient être en sécurité.

    Des panneaux indiquent quoi faire.

    Des lignes séparent les mouvements.

    Des feux attribuent les passages.

    Des bordures distinguent les espaces.

    Ces dispositifs remplissent des fonctions essentielles. Ils permettent d’organiser la circulation, de réduire certaines ambiguïtés et de rendre les comportements plus prévisibles.

    Mais le travail de l’ingénieur néerlandais Hans Monderman a conduit à poser une question moins intuitive :

    dans certains environnements, une organisation très explicite peut-elle aussi modifier la manière dont les conducteurs observent, interprètent et négocient leur déplacement?

    Cette question a contribué au développement d’une approche devenue connue sous le nom de Shared Space, ou espace partagé.

    Elle ne signifie pas que les panneaux, les feux ou les règles sont inutiles.

    Elle invite plutôt à réfléchir au lien entre l’aménagement, la vitesse, la perception du risque et le comportement humain.

    Qui était Hans Monderman?

    Hans Monderman (1945-2008) était un ingénieur néerlandais spécialisé dans la circulation et l’aménagement des espaces publics.

    Son travail s’est particulièrement développé dans la province de Frise, aux Pays-Bas, avant d’influencer plusieurs projets européens.

    Monderman s’est intéressé à des environnements dans lesquels la rue ne serait plus uniquement considérée comme un corridor permettant de déplacer rapidement des véhicules, mais également comme un espace social où plusieurs catégories d’usagers doivent cohabiter.

    Cette réflexion a notamment contribué au projet européen Shared Space, mené dans plusieurs pays au cours des années 2000.

    L’une des idées centrales était que le comportement des usagers ne dépend pas uniquement des règles qui leur sont imposées.

    Il dépend également de ce que l’environnement leur fait comprendre.

    Qu’est-ce que le Shared Space?

    Le terme Shared Space ne désigne pas une route sans règles ni un espace où chacun pourrait circuler comme il le souhaite.

    Il désigne plutôt une famille d’approches d’aménagement cherchant à réduire, dans certains contextes, la séparation très rigide entre les différentes fonctions de la rue.

    Selon les projets, cela peut notamment prendre la forme d’une réduction de certains marquages, d’une signalisation moins envahissante, d’un traitement différent des surfaces, d’une intégration plus importante de l’espace public ou d’une organisation favorisant des vitesses très faibles.

    L’objectif recherché est généralement de modifier la relation entre les usagers et leur environnement.

    Lorsque l’espace ne fournit plus toutes les réponses de manière aussi explicite, les conducteurs peuvent être amenés à davantage observer :

    • les piétons;
    • les cyclistes;
    • les mouvements des autres véhicules;
    • la configuration des lieux;
    • les intentions apparentes des autres usagers.

    La rue devient alors moins exclusivement guidée par les dispositifs de circulation et davantage influencée par l’interaction entre les personnes.

    L’incertitude peut-elle modifier le comportement?

    Une partie de l’intuition associée aux travaux de Monderman repose sur une observation comportementale intéressante.

    Lorsqu’un conducteur comprend très clairement qu’il possède le passage, il peut parfois consacrer moins d’attention à la possibilité qu’un autre usager commette une erreur.

    Prenons une intersection contrôlée par un feu.

    Le feu devient vert.

    La règle indique que le conducteur peut poursuivre sa route si la situation le permet.

    Mais le feu vert ne garantit pas que :

    • un piéton ne traversera pas tardivement;
    • un cycliste ne sera pas difficile à percevoir;
    • un véhicule ne franchira pas son feu rouge;
    • un usager ne commettra pas une erreur;
    • une situation inattendue ne se développera pas.

    Le problème n’est évidemment pas le feu de circulation.

    Le problème apparaît lorsque le droit de passer est psychologiquement confondu avec la certitude de pouvoir passer sans danger.

    Cette distinction est fondamentale en conduite.

    La priorité organise la circulation, elle ne supprime pas le risque

    Connaître les priorités demeure indispensable.

    Mais la priorité est une règle d’organisation de la circulation, pas une protection physique.

    Un conducteur peut avoir légalement priorité tout en devant ralentir ou renoncer momentanément à l’exercer parce qu’un autre usager n’a pas perçu la situation, commet une erreur ou adopte un comportement imprévisible.

    La compétence du conducteur consiste donc à conjuguer deux formes de compréhension :

    ce qui devrait se produire selon les règles et ce qui pourrait réellement se produire dans la situation observée.

    C’est précisément dans cet espace entre la règle et la réalité que l’anticipation prend toute son importance.

    Moins de signalisation ne signifie pas automatiquement davantage de sécurité

    Il serait toutefois erroné de transformer les travaux de Monderman en principe universel selon lequel retirer des panneaux améliorerait automatiquement la sécurité.

    Les recherches réalisées sur les espaces partagés présentent des résultats qui dépendent fortement :

    • du volume de circulation;
    • de la vitesse pratiquée;
    • du type d’usagers présents;
    • de la géométrie de l’espace;
    • du contexte urbain;
    • de la qualité de l’aménagement;
    • des possibilités réelles d’interaction entre les usagers.

    Certains projets ont été associés à une réduction des vitesses et à des résultats favorables sur plusieurs indicateurs.

    D’autres travaux ont cependant montré des expériences plus mitigées, notamment du point de vue de certains piétons.

    Le Shared Space doit donc être compris comme une approche contextuelle d’aménagement et non comme une recette applicable indifféremment à toutes les rues.

    Une limite majeure : l’accessibilité

    L’un des enseignements importants des recherches réalisées après les premiers projets concerne les personnes ayant certaines limitations fonctionnelles.

    Plusieurs caractéristiques pouvant sembler intéressantes pour favoriser une négociation informelle entre les usagers peuvent devenir problématiques lorsque cette négociation repose fortement sur la vision, l’interprétation des mouvements ou le contact visuel.

    Pour certaines personnes aveugles ou ayant une déficience visuelle, par exemple, les bordures, les traversées clairement identifiables et les séparations physiques constituent également des informations permettant de s’orienter.

    Des recherches menées aux Pays-Bas ont relevé des difficultés potentielles dans plusieurs espaces partagés étudiés pour des personnes ayant une déficience visuelle.

    Les approches contemporaines insistent donc beaucoup davantage sur la conception inclusive et sur la nécessité de prendre en considération les personnes handicapées dès la conception d’un projet.

    Cette limite est importante, car elle rappelle un principe fondamental de sécurité routière :

    un aménagement qui augmente l’attention de certains usagers ne doit pas créer de nouvelles difficultés importantes pour d’autres.

    Ce que Monderman nous apprend réellement

    L’héritage le plus intéressant de Monderman n’est probablement pas de savoir combien de panneaux devraient être retirés.

    Il réside plutôt dans une question :

    quel comportement l’environnement routier encourage-t-il?

    Une rue peut inviter à accélérer.

    Une autre peut naturellement inciter à ralentir.

    Une intersection peut donner une forte impression de priorité.

    Une autre peut conduire les usagers à chercher davantage d’informations avant de s’engager.

    L’infrastructure communique donc quelque chose au conducteur, même lorsqu’elle n’utilise aucun mot.

    Un rapprochement possible avec Gerald Wilde, mais sans confondre les théories

    Il est possible de rapprocher cette réflexion de certains travaux sur la perception du risque, notamment ceux de Gerald J. S. Wilde.

    Wilde s’est intéressé à la manière dont une personne ajuste son comportement en fonction du niveau de risque qu’elle perçoit et du niveau de risque qu’elle est disposée à accepter.

    Monderman s’intéressait davantage à la manière dont la conception de l’espace peut influencer les interactions et le comportement des usagers.

    Les deux perspectives ne constituent donc pas une seule et même théorie.

    Elles se rencontrent néanmoins sur un point important :

    le comportement routier dépend en partie de la manière dont la personne interprète son environnement.

    Que peut-on en tirer pour l’apprentissage de la conduite?

    Le passage des travaux de Monderman à la conduite accompagnée doit être présenté avec prudence.

    Monderman n’a pas développé une théorie pédagogique destinée aux parents accompagnateurs.

    Il est toutefois possible d’utiliser ses travaux comme analogie pédagogique.

    Un apprenti conducteur apprend d’abord un système :

    • les panneaux;
    • les feux;
    • les lignes;
    • les priorités;
    • les règles de circulation.

    Ces connaissances sont indispensables.

    Mais avec l’expérience, il doit également apprendre à dépasser une lecture strictement réglementaire de la route.

    Il doit commencer à se demander :

    « Que pourrait-il arriver ici? »

    « Qu’est-ce que je ne vois pas encore? »

    « Quelqu’un pourrait-il faire une erreur? »

    « Pourquoi ce véhicule ralentit-il? »

    « Qu’est-ce que la configuration de la rue m’annonce? »

    Cette évolution marque le passage progressif entre l’application des règles et la lecture de la situation.

    De la signalisation à la compréhension de la route

    Un apprenti pourrait dire :

    « J’ai priorité. »

    C’est une information pertinente.

    Le parent accompagnateur ou le moniteur peut alors ajouter une deuxième couche de réflexion :

    « Oui. Maintenant, regarde ce qui pourrait quand même se produire. »

    Cette simple question modifie l’apprentissage.

    Elle ne remet pas en question la règle.

    Elle apprend à l’apprenti à ne pas confondre priorité réglementaire et absence de danger.

    « Qui pourrait faire une erreur ici? »

    Une autre question particulièrement intéressante pour la conduite accompagnée peut être :

    « Qui pourrait faire une erreur ici? »

    À une intersection, la réponse pourrait être :

    un conducteur qui ne voit pas son arrêt, un piéton distrait, un cycliste masqué par un véhicule ou encore un automobiliste qui interprète mal la priorité.

    L’objectif n’est pas d’apprendre au jeune à se méfier constamment de tout le monde.

    Il s’agit plutôt de développer une représentation plus réaliste du système routier.

    Les autres usagers sont humains.

    Ils peuvent percevoir tardivement une information, être distraits, mal interpréter une situation ou simplement commettre une erreur.

    Le conducteur expérimenté apprend progressivement à intégrer cette possibilité dans ses décisions.

    La familiarité peut également modifier l’attention

    Ce raisonnement ne concerne pas uniquement les espaces partagés.

    Il peut aussi être observé sur des routes extrêmement familières.

    Lorsqu’un environnement devient prévisible, le cerveau peut consacrer moins de ressources conscientes à certains éléments devenus routiniers.

    Cela ne signifie pas que l’automatisation est mauvaise.

    Elle est indispensable à la conduite.

    Mais l’automatisation doit rester compatible avec la capacité de détecter ce qui, cette fois-ci, est différent.

    Un feu habituellement vert peut être rouge.

    Une rue habituellement vide peut accueillir un enfant.

    Une intersection familière peut être occupée par un véhicule qui ne respecte pas la priorité.

    L’expérience doit donc permettre d’automatiser certaines tâches sans faire disparaître la surveillance de l’environnement.

    Ce que les parents accompagnateurs peuvent en retenir

    Le parent peut jouer un rôle important dans cette transition.

    Au début, il peut être nécessaire de demander :

    « Quel panneau vois-tu? »

    Puis, avec la progression :

    « Qu’est-ce que ce panneau t’annonce? »

    Plus tard :

    « Qu’est-ce que tu observes autour de toi? »

    Et éventuellement :

    « Qu’est-ce qui pourrait se produire dans les prochaines secondes? »

    Le changement peut sembler subtil.

    Pourtant, il déplace progressivement l’apprentissage :

    de voir un panneau vers comprendre la situation.

    Ce que les institutions peuvent retenir de cette réflexion

    Les travaux de Monderman rappellent également que l’infrastructure influence les comportements.

    Cette idée demeure particulièrement pertinente dans les approches contemporaines de sécurité routière.

    Le Safe System, par exemple, reconnaît que les humains commettent des erreurs et que l’environnement routier doit être conçu de manière à réduire la probabilité que ces erreurs entraînent des blessures graves ou mortelles.

    Il existe donc une proximité entre ces approches lorsqu’elles s’intéressent au lien entre conception et comportement.

    Il faut toutefois éviter de les confondre.

    Une approche systémique de la sécurité ne cherche pas à maintenir les usagers en sécurité en les rendant volontairement incertains ou en comptant uniquement sur leur vigilance.

    Elle cherche également à gérer les vitesses, l’énergie des collisions, la conception des véhicules, les infrastructures et les différentes couches de protection.

    La vigilance humaine est importante.

    Mais elle ne peut constituer l’unique barrière contre l’accident.

    Que savons-nous?

    Les travaux associés à Monderman montrent que la conception d’un espace routier peut influencer la vitesse, les interactions et les comportements.

    Certains projets de type Shared Space ont été associés à des vitesses plus faibles et à des résultats intéressants.

    La recherche montre cependant que les résultats ne sont pas uniformes et que certaines configurations peuvent présenter des difficultés, particulièrement pour certains usagers vulnérables ou en situation de handicap.

    Il n’existe donc pas de principe scientifique permettant d’affirmer simplement que « moins de panneaux égale plus de sécurité ».

    Pourquoi est-ce important?

    Parce qu’un conducteur n’interagit pas seulement avec des règles.

    Il interagit avec un environnement.

    Il interprète cet environnement, lui attribue un niveau de prévisibilité et ajuste son comportement en conséquence.

    Former un conducteur consiste donc à lui apprendre les règles, mais également à lui apprendre à observer lorsque la situation réelle s’écarte de ce que les règles permettent normalement d’anticiper.

    Que pouvons-nous faire?

    Pour les apprentis et les parents accompagnateurs, plusieurs réflexes pédagogiques peuvent être encouragés :

    • connaître les règles sans supposer qu’elles seront parfaitement respectées par les autres;
    • observer avant d’exercer une priorité;
    • chercher les usagers qui pourraient être masqués;
    • interpréter la configuration de la rue;
    • adapter la vitesse lorsque l’incertitude augmente;
    • se demander régulièrement ce qui pourrait évoluer dans les prochaines secondes;
    • apprendre à distinguer ce qui est réglementairement permis de ce qui est immédiatement prudent.

    Conclusion : les panneaux ne pensent pas à notre place

    Hans Monderman n’a pas démontré que les panneaux étaient inutiles ni qu’il faudrait supprimer la signalisation pour rendre les routes plus sécuritaires.

    Son travail nous invite à réfléchir à quelque chose de plus subtil.

    Une infrastructure ne fait pas qu’organiser les déplacements : elle influence également la manière dont les personnes se comportent.

    Dans certaines situations, une organisation très explicite peut favoriser la fluidité et la prévisibilité.

    Dans d’autres, un environnement conçu pour ralentir les déplacements et favoriser l’interaction peut conduire les usagers à observer davantage.

    La question essentielle n’est donc pas :

    « Devrait-on avoir plus ou moins de panneaux? »

    Elle est plutôt :

    « Quel comportement voulons-nous que cet environnement favorise? »

    Pour l’apprenti conducteur, la leçon est tout aussi importante.

    Un panneau lui indique ce qui devrait se produire.

    Un feu lui indique ce qui est permis.

    Une priorité lui indique comment la circulation devrait s’organiser.

    Mais c’est encore à lui d’observer ce qui se produit réellement.

    Parce qu’apprendre à conduire ne consiste pas seulement à connaître le système.

    C’est apprendre à rester attentif lorsque le réel ne se comporte pas exactement comme prévu.

    Références et sources

    Shared Space (2005). Shared Space: Room for Everyone – A New Vision for Public Spaces. Projet européen Shared Space, Province de Fryslân. Présentation des principes, des processus et des projets pilotes européens associés à l’approche.

    Clarke, E., Monderman, H., Hamilton-Baillie, B. et coll. (2006). Shared Space: The Alternative Approach to Calming Traffic. Traffic Engineering & Control, vol. 47, no 8, p. 290-292.

    Moody, S. et Melia, S. (2014). Shared Space: Research, Policy and Problems. Proceedings of the Institution of Civil Engineers – Transport, vol. 167, no 6, p. 384-392. Analyse critique des résultats et des méthodes utilisées dans l’évaluation de plusieurs espaces partagés.

    Havik, E. M., Melis-Dankers, B. J. M., Steyvers, F. J. J. M. et Kooijman, A. C. (2012). Accessibility of Shared Space for Visually Impaired Persons: An Inventory in the Netherlands. British Journal of Visual Impairment, vol. 30, no 3, p. 132-148.

    Department for Transport, Royaume-Uni (2018). Inclusive Transport Strategy. Travaux et recommandations relatifs notamment aux enjeux d’accessibilité des aménagements de type Shared Space.

    Disabled Persons Transport Advisory Committee (2018). DPTAC Position on Shared Space. Analyse des enjeux entourant l’accessibilité et la conception inclusive des espaces partagés.

    Active Travel England. Shared Space. Recommandations contemporaines soulignant notamment l’importance de vitesses faibles, de volumes de circulation appropriés et de la prise en compte des besoins des personnes handicapées.

    International Transport Forum / OECD (2025). Road Safety in Cities: Street Design and Traffic Management. Présentation des principes du Safe System, notamment la reconnaissance de l’erreur humaine, de la vulnérabilité physique et de la responsabilité partagée du système routier.

    Nous sommes tous responsables de notre conduite parce que la route, elle, ne pardonne pas l’ignorance !

    Si tu conduis aujourd’hui, c’est parce que d’autres ont payé le prix hier !

    Observer. Comprendre. Transmettre.
  • La vitesse pratiquée V85 : comprendre pourquoi certaines routes invitent à rouler plus vite

    Pourquoi certains conducteurs dépassent-ils facilement la limite de vitesse sur une route large et rectiligne, alors qu’ils ralentissent spontanément sur une autre route où la limite affichée est pourtant identique?

    La réponse ne se trouve pas uniquement dans le comportement individuel.

    Elle se trouve aussi dans la route elle-même.

    Sa largeur, ses courbes, ses accotements, son environnement bâti, la présence de piétons, de cyclistes, d’arbres ou de stationnement, la visibilité disponible et plusieurs autres caractéristiques peuvent influencer la manière dont un conducteur perçoit la vitesse qui lui semble adaptée à l’environnement.

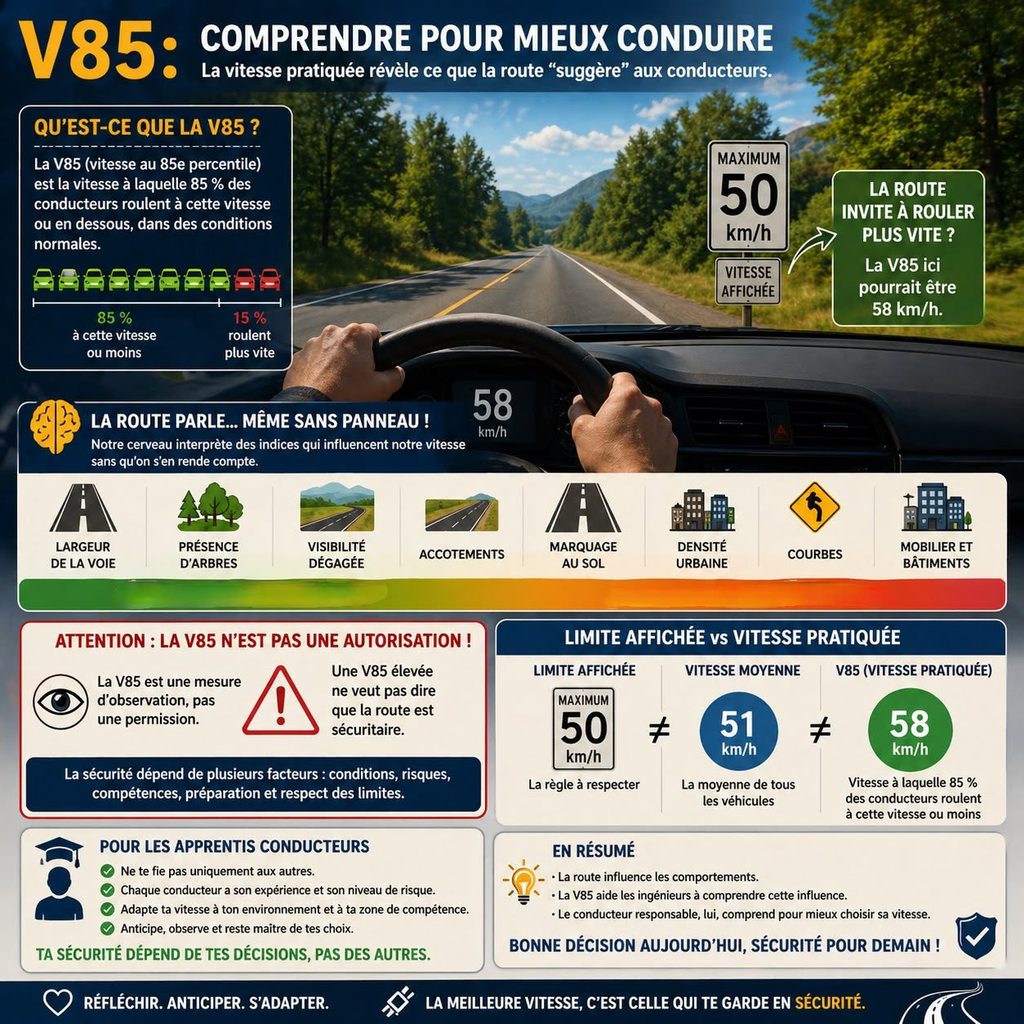
    Pour observer cette réalité, les ingénieurs et spécialistes de la sécurité routière utilisent notamment une mesure appelée V85, ou vitesse au 85e centile.

    Cette donnée est particulièrement intéressante parce qu’elle permet de comparer deux réalités :

    • la vitesse que l’autorité souhaite voir pratiquée ;
    • la vitesse effectivement adoptée par une grande proportion des conducteurs dans les conditions où les mesures ont été effectuées.

    Mais la V85 doit être interprétée avec prudence.

    Elle décrit un comportement. Elle ne constitue ni une permission de dépasser la limite, ni une preuve qu’une vitesse donnée est sécuritaire.

    Qu’est-ce que la V85?

    La V85 correspond à la vitesse à laquelle 85 % des véhicules observés circulent à cette vitesse ou en dessous.

    Autrement dit, si l’on classe les vitesses mesurées de la plus faible à la plus élevée, la V85 correspond au niveau sous lequel se trouvent 85 % des observations.

    Les 15 % restants circulent à une vitesse supérieure.

    Dans plusieurs applications d’ingénierie routière, cette mesure est réalisée à partir de véhicules circulant en conditions relativement libres, afin que leur vitesse ne soit pas principalement imposée par un bouchon ou par un véhicule plus lent devant eux.

    La V85 est donc différente de la vitesse moyenne.

    Imaginons, par exemple, une route où :

    • la limite affichée est de 50 km/h ;
    • la vitesse moyenne observée est de 51 km/h ;
    • la V85 est de 58 km/h.

    Cela signifie que 85 % des véhicules mesurés circulaient à 58 km/h ou moins et que 15 % circulaient au-dessus de 58 km/h.

    En revanche, ces seules données ne permettent pas de déterminer précisément combien de conducteurs dépassaient 50 km/h.

    La V85 décrit donc la distribution des vitesses observées, mais elle doit être interprétée avec les autres données recueillies.

    Pourquoi utilise-t-on le 85e centile?

    Historiquement, le 85e centile a occupé une place importante en ingénierie de la circulation, particulièrement pour l’étude des vitesses pratiquées et l’établissement de certaines limites de vitesse.

    Cette approche reposait notamment sur l’idée qu’une grande majorité de conducteurs, lorsqu’ils peuvent choisir librement leur vitesse, adaptent généralement celle-ci aux caractéristiques qu’ils perçoivent dans l’environnement routier.

    La Federal Highway Administration des États-Unis décrit encore la V85 comme un indicateur largement utilisé de la vitesse d’exploitation d’une route.1,2

    Mais les approches contemporaines de gestion de la vitesse sont plus nuancées.

    L’Organisation mondiale de la Santé souligne notamment que la limite de vitesse ne devrait pas être établie à partir du seul 85e centile. La V85 peut plutôt servir à détecter un décalage entre la conception de la route, les vitesses réellement pratiquées et la vitesse que l’on souhaite obtenir pour protéger les différents usagers.3

    Cette évolution est importante.

    Observer comment les gens conduisent n’est pas nécessairement la même chose que déterminer comment ils devraient conduire.

    Une route peut influencer la vitesse sans prononcer un seul mot

    Un conducteur ne choisit pas sa vitesse uniquement en regardant le panneau de limitation.

    Il interprète également l’environnement.

    Parmi les éléments susceptibles d’influencer cette perception figurent notamment :

    • la largeur des voies ;
    • la largeur de la chaussée ;
    • la présence ou l’absence d’accotements ;
    • la courbure de la route ;
    • la distance de visibilité ;
    • la proximité des bâtiments ;
    • la présence d’arbres ou d’objets près de la chaussée ;
    • le marquage routier ;
    • la densité du milieu bâti ;
    • la présence de stationnement ;
    • la circulation des piétons et cyclistes ;
    • la séparation entre les courants de circulation opposés.

    Des recherches expérimentales montrent que certains de ces éléments modifient à la fois la perception du risque et la vitesse choisie par les conducteurs.

    Charlton et Starkey ont notamment observé que des routes plus étroites étaient associées à des vitesses choisies plus faibles et à une perception du risque plus élevée, alors que des routes plus larges pouvaient entraîner une légère augmentation des vitesses choisies.4

    La route fournit donc continuellement des indices perceptifs.

    La route « parle » au conducteur

    Imaginez deux rues où la limite affichée est de 50 km/h.

    La première possède :

    • de larges voies ;
    • de longs segments rectilignes ;
    • peu de bâtiments près de la chaussée ;
    • peu de stationnement ;
    • une excellente visibilité ;
    • de grands dégagements latéraux.

    La deuxième possède :

    • des voies plus étroites ;
    • des maisons près de la rue ;
    • des véhicules stationnés ;
    • des intersections rapprochées ;
    • des arbres ;
    • des piétons et des cyclistes ;
    • davantage d’activité visuelle.

    La limite réglementaire peut être identique.

    Pourtant, les deux environnements ne produisent pas nécessairement la même sensation de vitesse.

    Sur la première route, 50 km/h peut sembler relativement lent.

    Sur la deuxième, la même vitesse peut paraître beaucoup plus élevée.

    Ce phénomène rappelle une réalité fondamentale :

    la perception de la vitesse dépend en partie du contexte dans lequel le déplacement est vécu.

    Une réalité également documentée au Québec

    La Société de l’assurance automobile du Québec a déjà souligné que la vitesse pratiquée est influencée par la perception du risque de conflit et par l’allure générale des abords de la route.5

    Dans certains environnements urbains plus denses, la multiplication des points de conflit peut contribuer à une vitesse plus modérée.

    À l’inverse, un environnement rural ouvert, offrant de grands dégagements et peu de contraintes visuelles, peut contribuer à une perception de risque plus faible et favoriser des vitesses plus élevées.

    Cette observation ne signifie pas que l’aménagement détermine complètement le comportement.

    Le conducteur conserve sa responsabilité.

    Elle indique plutôt que l’infrastructure et le comportement humain interagissent.

    La V85 permet donc de poser une question à la route

    Lorsque la V85 est nettement supérieure à la vitesse recherchée, plusieurs interprétations sont possibles.

    Les conducteurs peuvent notamment :

    • ne pas percevoir suffisamment les raisons justifiant une vitesse plus faible ;
    • être influencés par une géométrie routière permettant facilement une vitesse supérieure ;
    • s’être habitués à un comportement collectif plus rapide ;
    • sous-estimer certains dangers peu visibles ;
    • simplement choisir volontairement de dépasser la limite.

    Une V85 élevée ne permet donc pas, à elle seule, de déterminer pourquoi les conducteurs roulent vite.

    Elle signale plutôt qu’une analyse supplémentaire peut être nécessaire.

    La V85 n’est pas un vote

    Il est tentant de dire :

    « Si 85 % des conducteurs roulent jusqu’à cette vitesse, c’est que cette vitesse leur semble sécuritaire. »

    Cette conclusion serait trop forte.

    La V85 mesure des comportements.

    Elle ne mesure pas directement :

    • ce que chaque conducteur croit sécuritaire ;
    • son niveau de compétence ;
    • sa compréhension des risques ;
    • la présence de comportements d’imitation ;
    • la gravité potentielle d’une collision ;
    • les besoins particuliers des piétons ou cyclistes ;
    • le risque acceptable pour la collectivité.

    Un comportement fréquent n’est pas automatiquement un comportement optimal.

    C’est pourquoi la V85 doit être interprétée avec d’autres informations :

    • historique des collisions ;
    • type de route ;
    • usage du territoire ;
    • présence d’usagers vulnérables ;
    • géométrie ;
    • visibilité ;
    • débit de circulation ;
    • vitesses moyennes et dispersion des vitesses ;
    • objectifs de sécurité du milieu.

    Une route peut sembler sécuritaire sans l’être autant qu’elle le paraît

    Une longue ligne droite offre généralement une bonne visibilité.

    Cette caractéristique peut sembler rassurante.

    Mais elle peut également favoriser une augmentation progressive de la vitesse.

    Lorsque la vitesse augmente, plusieurs réalités physiques changent simultanément :

    • la distance parcourue pendant le temps de réaction augmente ;
    • la distance nécessaire pour ralentir augmente ;
    • la gravité potentielle d’un impact augmente ;
    • la marge disponible devant un événement imprévu diminue.

    La sensation de confort ne constitue donc pas nécessairement une mesure fiable du risque.

    Une route facile à conduire peut aussi rendre une vitesse élevée plus facile à accepter psychologiquement.

    Perception du risque et choix de vitesse

    Les travaux de Charlton et Starkey montrent que certaines caractéristiques routières influencent simultanément la perception du risque et le choix de vitesse.4

    Les conducteurs peuvent donc ralentir lorsqu’un environnement leur paraît plus contraignant ou incertain, même sans modification de la limite affichée.

    À l’inverse, un environnement perçu comme simple, dégagé et prévisible peut rendre une vitesse supérieure plus confortable.

    Cette relation rejoint, avec les précautions nécessaires, certaines réflexions de Gerald J. S. Wilde sur l’adaptation comportementale et le niveau de risque accepté : les comportements humains peuvent évoluer lorsque la perception de sécurité évolue.6

    Cette théorie ne permet pas d’expliquer à elle seule les vitesses observées sur une route.

    Elle rappelle néanmoins que la sensation de sécurité peut influencer le comportement même lorsque le risque physique n’a pas disparu.

    Pourquoi ne fixe-t-on plus simplement les limites selon la V85?

    Pendant longtemps, le 85e centile a été particulièrement important dans plusieurs méthodes d’établissement des limites de vitesse.

    Il demeure encore utilisé dans de nombreuses analyses.

    Mais les approches contemporaines accordent davantage d’importance au contexte.

    L’Organisation mondiale de la Santé indique qu’il n’est pas recommandé de fixer une limite de vitesse à partir du seul 85e centile.3

    Une raison essentielle explique cette prudence :

    la vitesse souhaitable pour la sécurité collective ne dépend pas seulement de ce que les automobilistes choisissent lorsqu’ils circulent librement.

    Elle dépend aussi :

    • de la fonction de la route ;
    • des types d’usagers présents ;
    • de leur vulnérabilité ;
    • de la possibilité de conflits ;
    • des conséquences prévisibles d’une collision ;
    • des objectifs de sécurité établis pour le milieu.

    Une rue résidentielle fréquentée par des enfants et une route rurale à accès contrôlé ne peuvent donc pas être analysées uniquement à partir du comportement spontané des automobilistes.

    La V85 comme outil de diagnostic

    Une façon particulièrement utile de comprendre la V85 consiste à la considérer comme un outil de diagnostic.

    Supposons qu’une rue soit conçue pour favoriser une circulation à 30 km/h, mais que sa V85 atteigne 48 km/h.

    Cette différence mérite une question :

    Pourquoi autant de conducteurs adoptent-ils spontanément une vitesse supérieure à celle recherchée?

    La réponse peut orienter des interventions :

    • réduction de la largeur apparente de la chaussée ;
    • modification des intersections ;
    • saillies de trottoir ;
    • plateaux surélevés ;
    • réorganisation du stationnement ;
    • amélioration du marquage ;
    • végétation ou mobilier urbain ;
    • contrôle de la vitesse ;
    • meilleure cohérence entre l’aménagement et la fonction souhaitée de la rue.

    L’objectif n’est pas nécessairement de modifier la limite pour rejoindre la V85.

    Il peut être de modifier l’environnement afin que les vitesses pratiquées se rapprochent de la vitesse considérée appropriée pour le milieu.

    Pour l’apprenti : « tout le monde roule plus vite » n’est pas une règle

    La notion de V85 prend une dimension très concrète dans l’apprentissage de la conduite.

    Un apprenti peut se retrouver dans une zone de 50 km/h où plusieurs conducteurs circulent plus rapidement.

    Il peut alors ressentir une pression :

    « Je dois être trop lent puisque tout le monde me dépasse. »

    Ou :

    « Le véhicule derrière me suit de près, je devrais accélérer. »

    Cette pression mérite d’être reconnue.

    Les comportements des autres conducteurs constituent une information sur la circulation, mais ils ne deviennent pas pour autant une nouvelle limite de vitesse.

    La limite affichée n’est pas seulement un repère

    Au Québec, la limite de vitesse affichée constitue une prescription réglementaire.

    Le Code de la sécurité routière interdit de circuler au-dessus des limites applicables.7

    De plus, certaines circonstances exigent de réduire davantage la vitesse. L’article 330 prévoit notamment qu’un conducteur doit réduire sa vitesse lorsque la visibilité est insuffisante en raison de l’obscurité, du brouillard ou des précipitations, ou lorsque la chaussée est glissante ou n’est pas entièrement dégagée.7

    Il faut donc distinguer deux idées :

    la limite affichée indique une vitesse maximale autorisée dans les conditions auxquelles elle s’applique;

    mais

    la situation peut exiger une vitesse inférieure.

    La vitesse pratiquée par les autres conducteurs ne remplace aucune de ces deux obligations.

    Le piège de l’imitation

    La circulation est aussi un environnement social.

    Lorsque plusieurs véhicules circulent à une certaine vitesse, celle-ci peut progressivement paraître normale.

    L’apprenti peut notamment être influencé par :

    • le véhicule qui le suit ;
    • la vitesse générale du flot ;
    • les véhicules qui le dépassent ;
    • la crainte de ralentir les autres ;
    • le désir de conduire « comme tout le monde ».

    Cette influence ne signifie pas que l’apprenti manque de jugement.

    Elle rappelle simplement qu’un conducteur doit apprendre à distinguer :

    « Voici ce que font les autres »

    de :

    « Voici ce que je dois faire dans cette situation. »

    Observer les autres sans les prendre comme référence absolue

    Les autres véhicules demeurent évidemment utiles à observer.

    Un conducteur doit savoir comment le flot évolue.

    Mais il doit aussi être capable de maintenir son propre jugement.

    Un conducteur qui circule plus rapidement peut :

    • connaître parfaitement la route ;
    • avoir davantage d’expérience ;
    • accepter une marge de sécurité différente ;
    • sous-estimer un danger ;
    • être pressé ;
    • ou simplement avoir pris l’habitude de rouler plus vite.

    Son comportement ne révèle pas nécessairement la meilleure décision.

    Pour le parent accompagnateur : faire lire la route

    La V85 n’a pas besoin d’être expliquée à l’apprenti sous la forme d’un cours de statistiques.

    Elle peut devenir un outil pédagogique très concret.

    Lorsque plusieurs véhicules dépassent la limite sur un tronçon donné, le parent peut demander :

    • Pourquoi crois-tu que les gens roulent plus vite ici ?
    • Qu’est-ce que cette route te fait ressentir ?
    • Est-ce qu’elle paraît plus large ou plus dégagée que la précédente ?
    • Quels dangers sont faciles à voir ?
    • Quels dangers sont moins visibles ?
    • Qu’est-ce qui pourrait surgir malgré l’impression de sécurité ?
    • Qu’est-ce qui changerait si la chaussée était mouillée ?
    • Quelle marge veux-tu conserver si un événement inattendu se produit ?

    Ces questions permettent de transformer une pression sociale — « tout le monde roule vite » — en exercice de lecture de l’environnement.

    Une route large peut être confortable sans être sans risque

    Un des apprentissages importants consiste à distinguer confort de conduite et marge de sécurité.

    Une route peut être :

    • large ;
    • droite ;
    • bien pavée ;
    • facile à suivre ;
    • peu achalandée.

    Tout cela peut rendre la conduite agréable et diminuer la charge mentale.

    Mais ces caractéristiques ne font pas disparaître :

    • une entrée privée ;
    • un animal ;
    • un cycliste ;
    • un véhicule immobilisé ;
    • une intersection ;
    • une perte d’adhérence ;
    • une erreur provenant d’un autre usager.

    Plus la vitesse augmente, moins le conducteur dispose généralement de temps et d’espace pour absorber l’imprévu.

    La cohérence entre route et vitesse recherchée

    La question de la V85 ne concerne donc pas uniquement les conducteurs.

    Elle concerne aussi les concepteurs de routes, les municipalités et les autorités responsables de la sécurité.

    Lorsqu’une rue destinée à des vitesses faibles possède toutes les caractéristiques visuelles d’une route permettant une conduite rapide, le conducteur reçoit deux messages différents :

    le panneau lui dit :

    « ralentis »;

    alors que l’environnement peut lui suggérer :

    « tu peux rouler confortablement plus vite ».

    Une approche cohérente cherche à réduire cette contradiction.

    Les concepts de self-explaining roads, ou routes dont l’aménagement rend leur fonction plus facilement compréhensible, reposent précisément sur cette idée : la configuration de la route devrait favoriser spontanément des comportements compatibles avec l’usage attendu.8

    Responsabilité partagée

    Comprendre la V85 permet également de sortir d’une vision dans laquelle la vitesse serait uniquement une question de volonté individuelle.

    La responsabilité demeure évidemment celle du conducteur lorsqu’il choisit sa vitesse.

    Mais la prévention implique aussi :

    • les concepteurs d’infrastructures ;
    • les municipalités ;
    • les autorités responsables des limites ;
    • les organismes chargés de l’application des règles ;
    • les chercheurs ;
    • les éducateurs ;
    • les parents accompagnateurs.

    Une route qui favorise naturellement une vitesse compatible avec son environnement réduit la quantité de conflits entre ce que le panneau demande et ce que le conducteur ressent.

    Que savons-nous ?

    La V85 représente la vitesse à laquelle 85 % des véhicules observés circulent à cette vitesse ou en dessous dans les conditions de mesure.

    Elle constitue un indicateur reconnu de la distribution des vitesses pratiquées.

    Les recherches montrent également que les caractéristiques de l’environnement routier influencent la perception du risque et le choix de vitesse.4,5,8

    En revanche, une V85 élevée ne démontre pas qu’une vitesse est automatiquement sécuritaire, appropriée ou socialement souhaitable.

    Pourquoi est-ce important ?

    Parce qu’une limite de vitesse et une route peuvent parfois transmettre des messages différents.

    Lorsque l’environnement semble autoriser une conduite rapide, le conducteur peut être amené à sous-estimer la raison d’une limite plus faible.

    Pour un apprenti, ce phénomène peut être amplifié par l’influence du flot de circulation.

    Comprendre cette interaction permet de développer une conduite moins dépendante du comportement des autres et davantage fondée sur l’analyse de la situation.

    Que pouvons-nous faire ?

    Pour le conducteur :

    • respecter la limite affichée ;
    • réduire davantage la vitesse lorsque les conditions l’exigent ;
    • ne pas utiliser uniquement la vitesse du flot comme référence ;
    • observer ce que l’environnement routier produit sur sa propre perception ;
    • conserver une marge permettant de répondre à l’imprévu.

    Pour les parents et éducateurs :

    • faire verbaliser ce qui donne une impression de sécurité ;
    • questionner les indices qui incitent à accélérer ;
    • expliquer la différence entre vitesse pratiquée et vitesse autorisée ;
    • montrer que la perception de confort n’est pas une mesure du risque ;
    • entraîner l’apprenti à maintenir son jugement malgré la pression du flot.

    Pour les gestionnaires de routes :

    • mesurer les vitesses réellement pratiquées ;
    • analyser la V85 avec d’autres indicateurs ;
    • examiner la cohérence entre la fonction d’une route, son aménagement et la vitesse souhaitée ;
    • utiliser l’ingénierie, la réglementation, l’éducation et l’application des règles comme outils complémentaires lorsque nécessaire.

    Conclusion

    La V85 est beaucoup plus qu’un chiffre dans un rapport de circulation.

    Elle permet d’observer la manière dont une population de conducteurs se comporte devant une route donnée.

    Mais elle ne constitue pas un verdict sur la vitesse qui devrait y être autorisée.

    Elle pose plutôt une question :

    qu’est-ce que cette route amène les conducteurs à comprendre — correctement ou incorrectement — au sujet de la vitesse?

    Pour l’apprenti conducteur, cette question devient particulièrement utile.

    Il doit apprendre que la route influence sa perception.

    Il doit apprendre que les autres conducteurs influencent parfois son comportement.

    Et il doit surtout apprendre que ni l’un ni l’autre ne remplace son propre jugement ni la limite applicable.

    La bonne question n’est donc pas seulement : « À quelle vitesse roulent les autres? »

    Elle devient : « Quelle vitesse me permet de respecter la règle tout en conservant une marge adaptée à ce qui pourrait arriver? »

    Comprendre la V85, c’est finalement comprendre que la route ne nous indique pas seulement où aller.

    Par sa forme, elle influence aussi la manière dont nous avons envie d’y circuler.

    Apprendre à conduire, c’est reconnaître cette influence sans lui abandonner notre jugement.

    Références

    1. Federal Highway Administration (FHWA). Speed Limit Basics. U.S. Department of Transportation. La FHWA définit la vitesse au 85e percentile comme la vitesse à laquelle 85 % des conducteurs circulent à cette vitesse ou en dessous et la présente comme une mesure courante de la vitesse pratiquée.
    2. Federal Highway Administration (FHWA). Speed Concepts: Informational Guide, FHWA-SA-10-001. U.S. Department of Transportation.
    3. World Health Organization et partenaires. (2023). Speed Management: A Road Safety Manual for Decision-Makers and Practitioners, 2e édition. Le manuel précise que le 85e percentile est utile pour identifier un décalage entre la conception routière et la vitesse recherchée, mais qu’il ne devrait pas constituer à lui seul la base d’une limite de vitesse.
    4. Charlton, S. G. & Starkey, N. J. (2016). Risk in our midst: Centrelines, perceived risk, and speed choice. Accident Analysis & Prevention, 95, 192-201. DOI : 10.1016/j.aap.2016.07.019.
    5. Société de l’assurance automobile du Québec (2015). Profil détaillé des faits et des statistiques touchant la vitesse. SAAQ. Le document traite notamment de l’influence de la perception du risque et des caractéristiques des abords sur les vitesses pratiquées.
    6. Wilde, G. J. S. (1982). The Theory of Risk Homeostasis: Implications for Safety and Health. Risk Analysis, 2(4), 209-225. DOI : 10.1111/j.1539-6924.1982.tb01384.x.
    7. Québec. Code de la sécurité routière, RLRQ c. C-24.2, notamment les articles 329 et 330. Légis Québec.
    8. Van der Kint, S. et coll. (2024). Self-Explaining Roads: Effects of road design on speed choice. Transportation Research Part F: Traffic Psychology and Behaviour. DOI : 10.1016/j.trf.2024.03.007.
    9. Ministère des Transports du Québec. Mesurer l’impact sur la sécurité routière d’une modification de limite de vitesse sur le réseau routier du Québec. Rapport de recherche portant notamment sur les vitesses moyennes et les vitesses au 85e centile avant et après des modifications de limites.

    Nous sommes tous responsables de notre conduite parce que la route, elle, ne pardonne pas l’ignorance !

    Si tu conduis aujourd’hui, c’est parce que d’autres ont payé le prix hier !

    Observer. Comprendre. Transmettre.
  • Les technologies d’aide à la conduite : un soutien parfois trop rassurant

    La technologie a profondément transformé l’environnement automobile.

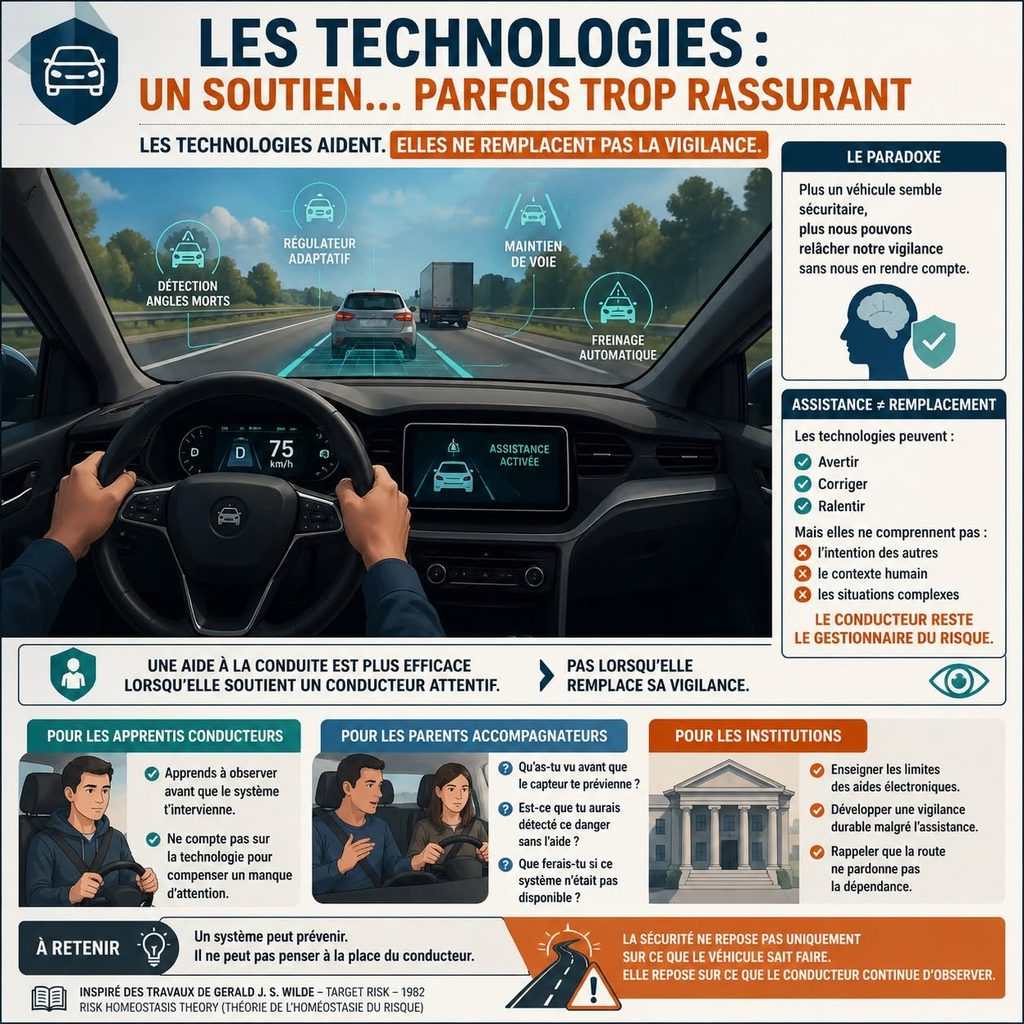
    Caméra de recul, surveillance des angles morts, freinage automatique d’urgence, régulateur de vitesse adaptatif, avertisseur de sortie de voie, capteurs de proximité, assistance au maintien de voie : les véhicules modernes disposent désormais de nombreux systèmes capables d’informer le conducteur, de l’avertir et, dans certaines circonstances, d’intervenir.

    Ces technologies peuvent contribuer à prévenir certaines collisions ou à en réduire la gravité. Elles offrent une couche supplémentaire de protection lorsque leurs conditions de fonctionnement sont réunies.

    Mais leur présence soulève également une question humaine fondamentale :

    Que se passe-t-il lorsque le sentiment de sécurité procuré par la technologie devient plus important que la compréhension de ses limites ?

    Le problème n’est pas la technologie elle-même.

    Le problème peut apparaître dans la relation que le conducteur développe avec elle.

    Une technologie ne modifie pas seulement le véhicule

    Lorsqu’une nouvelle aide à la conduite est ajoutée à un véhicule, elle modifie évidemment ses capacités techniques. Mais elle peut également influencer la manière dont le conducteur perçoit la situation et adapte son comportement.

    Cette dimension rejoint les travaux de Gerald J. S. Wilde sur la perception et l’acceptation du risque.

    Dans sa théorie de l’homéostasie du risque, Wilde propose que les individus ajustent leur comportement en fonction d’un niveau de risque qu’ils considèrent comme acceptable. Une modification qui augmente le sentiment de sécurité peut donc, dans certaines circonstances, entraîner un ajustement comportemental.1,2

    Cette théorie a fait l’objet de discussions et de critiques dans la littérature scientifique et ne doit pas être présentée comme une explication universelle de la conduite humaine.

    Elle demeure toutefois pertinente pour poser une question :

    lorsqu’un conducteur se sent davantage protégé, conserve-t-il exactement les mêmes marges de prudence ?

    Adaptation comportementale et compensation du risque

    Le concept d’adaptation comportementale décrit les changements de comportement qui peuvent apparaître après l’introduction d’une modification dans le système conducteur-véhicule-environnement.

    Ces adaptations ne sont pas nécessairement négatives. Certaines technologies peuvent encourager des comportements plus sécuritaires.

    Mais les recherches montrent également que, pour certains systèmes et certains utilisateurs, des phénomènes de surconfiance, de dépendance ou de réduction de l’engagement peuvent apparaître.3,4

    Une étude publiée en 2026 sur l’utilisation de systèmes avancés d’aide à la conduite a notamment relevé, chez certains participants, des changements dans la perception du risque, une diminution de l’engagement cognitif ou physique et différentes formes de dépendance envers les systèmes utilisés.4

    Cela ne signifie pas que ces réactions se produisent chez chaque conducteur ni avec chaque technologie.

    Cela signifie plutôt que l’efficacité d’une technologie ne dépend pas uniquement de ce qu’elle sait faire, mais également de la manière dont l’humain apprend à l’utiliser.

    La sécurité perçue n’est pas nécessairement la sécurité disponible

    Un véhicule fortement équipé peut progressivement produire une impression rassurante :

    « Le véhicule surveille avec moi. »

    Cette impression peut être justifiée dans une certaine mesure. Certains systèmes observent effectivement des zones difficiles à surveiller, détectent certains obstacles ou interviennent lorsque des paramètres précis sont rencontrés.

    Le problème apparaît lorsque cette idée devient :

    « Le véhicule surveille à ma place. »

    La différence entre les deux formulations est essentielle.

    Dans la première, la technologie constitue une information supplémentaire.

    Dans la seconde, une partie de la responsabilité cognitive est progressivement transférée au système.

    Assistance ne signifie pas remplacement

    Les systèmes d’aide à la conduite actuellement présents dans de nombreux véhicules ont des fonctions différentes.

    Certains avertissent :

    • surveillance des angles morts ;
    • avertissement de collision avant ;
    • avertissement de sortie de voie ;
    • alerte de circulation transversale arrière.

    D’autres peuvent intervenir momentanément :

    • freinage automatique d’urgence ;
    • assistance au maintien dans la voie ;
    • intervention dans l’angle mort.

    D’autres encore peuvent prendre en charge de manière continue certaines fonctions précises, comme le maintien d’une vitesse ou d’une distance avec le régulateur adaptatif.

    Mais dans les systèmes d’assistance de niveaux 0, 1 et 2, le conducteur demeure responsable de la conduite et doit rester engagé dans la tâche.5,6

    Une aide à la conduite n’est donc pas nécessairement un système de conduite autonome.

    Les systèmes possèdent eux aussi des limites

    Une technologie peut être très performante sans être infaillible.

    Ses capacités peuvent dépendre de nombreux facteurs :

    • la météo ;
    • la luminosité ;
    • la visibilité ;
    • la propreté des caméras ou capteurs ;
    • la qualité et la visibilité du marquage routier ;
    • la vitesse des véhicules ;
    • la configuration de la route ;
    • le type et la trajectoire de l’usager à détecter ;
    • les limites propres au système et au constructeur.

    Transport Canada rappelle notamment que certaines aides peuvent fonctionner seulement dans des conditions précises et qu’elles ne remplacent ni l’attention ni le jugement du conducteur.5

    La caméra de recul : voir davantage sans cesser de regarder

    La caméra de recul illustre bien cette complémentarité.

    Elle permet d’obtenir une vue directe de la zone située derrière le véhicule et constitue une aide importante lors des manœuvres en marche arrière.

    Mais son efficacité peut être influencée par la pluie, l’obscurité, l’éblouissement ou la saleté sur la caméra. Transport Canada recommande donc de combiner son utilisation avec l’observation directe, les rétroviseurs et les vérifications par-dessus l’épaule.7

    La bonne stratégie n’est donc pas :

    « J’ai une caméra, je n’ai plus besoin de regarder. »

    Elle devient plutôt :

    « La caméra me donne une information supplémentaire que j’intègre à mes autres observations. »

    Le détecteur d’angle mort : une aide, pas une permission

    La même logique s’applique aux systèmes de surveillance des angles morts.

    Selon le système, certains véhicules ou usagers peuvent être plus difficiles à détecter. La portée des capteurs varie également d’un véhicule à l’autre.

    Transport Canada recommande explicitement de ne pas se fier uniquement à ces systèmes et de continuer à surveiller les angles morts.8

    Le témoin lumineux peut donc confirmer une information.

    Son absence ne devrait pas devenir automatiquement une conclusion :

    « Rien n’est là. »

    Le conducteur devrait continuer à rechercher lui-même l’information nécessaire avant une manœuvre.

    Le freinage automatique : un filet supplémentaire, pas une nouvelle distance de sécurité

    Le freinage automatique d’urgence peut détecter certaines situations de collision potentielle et appliquer automatiquement les freins afin d’éviter une collision ou d’en réduire la gravité.

    Sa présence ne modifie toutefois pas les principes fondamentaux de conduite préventive.

    Le conducteur doit continuer à maintenir une distance adaptée, observer loin devant et anticiper les ralentissements.

    Le système doit être compris comme un filet supplémentaire, non comme une justification permettant de réduire volontairement ses propres marges.

    Quand la confiance devient surconfiance

    Pour fonctionner correctement, une aide technologique doit inspirer une certaine confiance.

    Un conducteur qui ne lui ferait jamais confiance pourrait l’ignorer, la désactiver ou ne pas bénéficier de son assistance.

    Mais l’excès inverse existe également.

    Une confiance mal calibrée peut conduire le conducteur à attribuer au système des capacités qu’il ne possède pas.

    L’Insurance Institute for Highway Safety a notamment observé que certains utilisateurs réguliers de systèmes d’automatisation partielle développent une compréhension trop optimiste de ce que ces technologies peuvent accomplir. L’organisme souligne également que le désengagement du conducteur constitue l’un des enjeux associés à ces systèmes.9

    La question n’est donc pas de choisir entre confiance et méfiance.

    Il faut développer une confiance calibrée :

    faire confiance au système pour ce qu’il sait faire, tout en restant conscient de ce qu’il ne sait pas faire.

    Les apprentis conducteurs : apprendre le geste avant de déléguer le geste

    La question devient particulièrement intéressante en formation.

    L’apprenti conducteur construit progressivement :

    • sa lecture de la route ;
    • ses stratégies d’observation ;
    • son jugement ;
    • son anticipation ;
    • sa perception des distances ;
    • sa conscience spatiale ;
    • sa capacité à détecter les dangers potentiels.

    Les aides électroniques peuvent soutenir cet apprentissage, mais elles ne devraient pas empêcher l’apprenti de comprendre le processus qu’elles assistent.

    Par exemple, avant de se fier à un témoin d’angle mort, l’apprenti doit comprendre pourquoi l’angle mort doit être vérifié.

    Avant de s’appuyer sur une caméra de recul, il doit comprendre comment rechercher les différents conflits possibles autour du véhicule.

    Avant de faire confiance à un régulateur adaptatif, il doit comprendre ce qu’est une distance sécuritaire et pourquoi elle varie selon les circonstances.

    La technologie peut donc devenir un excellent outil pédagogique lorsqu’elle sert à confirmer une compétence plutôt qu’à masquer son absence.

    Que dit la recherche sur les jeunes conducteurs ?

    Les connaissances demeurent encore incomplètes sur la relation entre les jeunes conducteurs et l’ensemble des systèmes d’aide modernes.

    La NHTSA souligne néanmoins que ces technologies présentent des enjeux particuliers pour la formation des jeunes conducteurs. Certaines études ont observé des effets positifs, comme moins de sorties de voie ou davantage d’utilisation du clignotant, mais également certaines adaptations comportementales, par exemple des distances de suivi plus courtes dans certaines conditions.10

    Cette coexistence d’effets positifs et d’effets inattendus rappelle qu’une technologie ne devrait pas être évaluée uniquement selon sa fonction technique.

    Il faut aussi observer ce que le conducteur apprend à faire lorsqu’elle est présente.

    Pour les parents accompagnateurs : expliquer ce que le système fait réellement

    Le parent accompagnateur peut jouer un rôle important dans cette compréhension.

    Il peut notamment rappeler que :

    • la caméra complète l’observation visuelle ;
    • le détecteur d’angle mort complète la vérification ;
    • le freinage automatique complète l’anticipation ;
    • le régulateur adaptatif complète la gestion de la vitesse et de la distance ;
    • l’assistance au maintien de voie complète le contrôle actif de la trajectoire.

    Dans chacun de ces cas, le mot important est le même :

    complète.

    Il ne signifie pas :

    remplace.

    Des questions qui permettent de reconstruire la vigilance

    Lorsque le système intervient, le parent ou le moniteur peut transformer cet événement en occasion pédagogique :

    • Qu’avais-tu vu avant que le système t’avertisse ?
    • Pourquoi le système est-il intervenu ?
    • Aurais-tu détecté cette situation sans l’avertissement ?
    • Quel indice aurais-tu pu observer plus tôt ?
    • Que ferais-tu si cette fonction n’était pas disponible ?
    • Dans quelles circonstances cette technologie pourrait-elle être moins efficace ?

    Ces questions évitent de transformer l’aide technologique en simple filet invisible.

    Elles replacent le conducteur au centre du processus d’observation et de décision.

    Automatiser le véhicule sans désautomatiser la pensée

    Les véhicules modernes peuvent désormais accomplir automatiquement certaines tâches qui exigeaient auparavant une intervention constante du conducteur.

    Cette évolution peut réduire la charge de travail et contribuer à la sécurité.

    Mais à mesure que l’automatisation augmente, le rôle humain change.

    Le conducteur peut passer progressivement de l’exécution d’une tâche à sa supervision.

    Or, superviser une automatisation demeure une activité cognitive.

    Il faut :

    • comprendre ce que le système est en train de faire ;
    • savoir dans quelles conditions il fonctionne ;
    • reconnaître lorsqu’il atteint ses limites ;
    • demeurer disponible pour reprendre une tâche lorsque nécessaire.

    La technologie ne fait donc pas disparaître la compétence humaine.

    Elle peut en déplacer une partie.

    OEA : la technologie comme information supplémentaire

    Une stratégie comme OEA — Observer, Évaluer, Agir permet d’intégrer les technologies sans transférer entièrement la décision au système.

    Observer : recueillir les informations provenant de la route, des rétroviseurs, de la vision directe et, lorsqu’elles sont pertinentes, des aides technologiques.

    Évaluer : interpréter ces informations en tenant compte du contexte, des autres usagers, des marges disponibles et des limites possibles du système.

    Agir : prendre une décision et conserver la responsabilité de son exécution.

    Dans cette logique, un témoin électronique devient un indice parmi d’autres.

    Il enrichit la perception.

    Il ne devient pas la perception elle-même.

    Le risque d’un nouveau type d’ignorance

    Pendant longtemps, une grande partie de l’apprentissage automobile consistait à comprendre les limites physiques du véhicule.

    Aujourd’hui, une nouvelle compétence devient nécessaire :

    comprendre les limites numériques du véhicule.

    Un conducteur peut être capable de maîtriser parfaitement son automobile tout en connaissant mal les conditions de fonctionnement de ses aides électroniques.

    Cette connaissance fait désormais partie de la conduite moderne.

    Lire le manuel du véhicule, comprendre les symboles au tableau de bord, connaître les conditions d’activation et reconnaître les limites des différentes assistances deviennent donc des éléments de prévention.

    Une responsabilité partagée

    L’utilisation sécuritaire des technologies ne repose pas uniquement sur le conducteur.

    Elle implique également :

    • les constructeurs, qui doivent concevoir des systèmes compréhensibles et en expliquer les limites ;
    • les autorités, qui établissent les normes et l’information destinée au public ;
    • les écoles de conduite et les éducateurs, qui doivent intégrer ces technologies à la formation ;
    • les parents accompagnateurs, qui peuvent aider les apprentis à développer une utilisation critique des aides ;
    • les chercheurs, qui évaluent les bénéfices mais aussi les adaptations comportementales possibles ;
    • les conducteurs, qui doivent apprendre le fonctionnement du véhicule qu’ils utilisent.

    La sécurité technologique est donc elle aussi une responsabilité partagée.

    Que savons-nous ?

    Les systèmes d’aide à la conduite peuvent contribuer à prévenir certaines collisions ou à en réduire les conséquences.

    Nous savons également qu’ils possèdent des limites techniques et que le conducteur doit comprendre ces limites.

    Les recherches sur l’automatisation et l’adaptation comportementale indiquent par ailleurs que certaines personnes peuvent modifier leur comportement lorsqu’elles se sentent davantage assistées : surconfiance, diminution de l’engagement, dépendance ou modification des marges de sécurité peuvent apparaître dans certaines circonstances.3,4,9

    Pourquoi est-ce important ?

    Parce que la sécurité offerte par une technologie dépend en partie de la manière dont elle est utilisée.

    Une aide conçue pour renforcer la vigilance perd une partie de son intérêt si son existence conduit le conducteur à cesser progressivement d’observer.

    La sécurité réelle résulte donc de la combinaison de plusieurs éléments :

    un système performant + un conducteur qui comprend ses capacités + un conducteur qui connaît ses limites.

    Que pouvons-nous faire ?

    La réponse n’est pas de refuser les technologies.

    Elle consiste plutôt à apprendre à les utiliser intelligemment :

    • connaître les fonctions présentes dans son véhicule ;
    • lire les indications du constructeur ;
    • comprendre les conditions dans lesquelles elles fonctionnent ;
    • maintenir les observations visuelles nécessaires ;
    • éviter de transférer inconsciemment sa responsabilité au système ;
    • enseigner aux apprentis à conduire avec la technologie, mais également à comprendre ce qu’ils devraient faire sans elle ;
    • utiliser les interventions du système comme occasions d’apprentissage.

    Conclusion

    Les technologies d’aide à la conduite représentent une évolution importante de la sécurité automobile.

    Elles peuvent voir certaines choses que le conducteur pourrait manquer, attirer son attention, corriger momentanément une trajectoire ou intervenir dans certaines situations critiques.

    Mais leur efficacité ne transforme pas un système d’assistance en remplacement universel du jugement humain.

    Plus les véhicules deviennent capables d’assister le conducteur, plus il devient important de comprendre précisément qui fait quoi.

    La bonne question n’est donc pas :

    « Puis-je faire confiance à la technologie ? »

    Elle serait plutôt :

    « Jusqu’où puis-je lui faire confiance, dans quelles circonstances et que dois-je continuer à observer moi-même ? »

    Une technologie bien utilisée peut augmenter la marge de sécurité.

    Une technologie mal comprise peut créer une marge de confiance supérieure à la marge réellement disponible.

    La sécurité ne repose pas uniquement sur ce que le véhicule sait faire. Elle repose aussi sur ce que le conducteur continue d’observer, de comprendre et de décider.

    Références

    1. Wilde, G. J. S. (1982). The Theory of Risk Homeostasis: Implications for Safety and Health. Risk Analysis, 2(4), 209-225. DOI : 10.1111/j.1539-6924.1982.tb01384.x.
    2. Wilde, G. J. S. (1998). Risk homeostasis theory: an overview. Injury Prevention, 4(2), 89-91. DOI : 10.1136/ip.4.2.89.
    3. Reinmüller, K., Kiesel, A. & Steinhauser, M. (2020). Adverse Behavioral Adaptation to Adaptive Forward Collision Warning Systems: An Investigation of Primary and Secondary Task Performance. Accident Analysis & Prevention, 146, 105718. DOI : 10.1016/j.aap.2020.105718.
    4. Kim, S. & Oviedo-Trespalacios, O. (2026). Behavioural adaptation in Advanced Driver Assistance Systems (ADAS) use. Applied Ergonomics, 136, 104799. DOI : 10.1016/j.apergo.2026.104799.
    5. Transport Canada. What you need to know about driver assistance technologies. Gouvernement du Canada.
    6. National Highway Traffic Safety Administration. Automated Vehicle Safety — The Road to Full Automation. U.S. Department of Transportation.
    7. Transport Canada. Back-up cameras. Gouvernement du Canada.
    8. Transport Canada. Blind spot warning et Blind spot intervention. Gouvernement du Canada.
    9. Insurance Institute for Highway Safety. Advanced driver assistance. IIHS.
    10. National Highway Traffic Safety Administration. Countermeasures That Work — Young Drivers: Emerging Issues. U.S. Department of Transportation.

    Nous sommes tous responsables de notre conduite parce que la route, elle, ne pardonne pas l’ignorance !

    Si tu conduis aujourd’hui, c’est parce que d’autres ont payé le prix hier !

    Observer. Comprendre. Transmettre.