En sécurité routière, une amélioration technique semble généralement conduire à une conclusion intuitive : si un véhicule, une infrastructure ou un équipement devient plus sécuritaire, le risque devrait diminuer.
Cette logique demeure largement valable. Les systèmes de sécurité, les infrastructures mieux conçues, les dispositifs de retenue et les aides à la conduite peuvent contribuer à prévenir certaines collisions ou à en réduire les conséquences.
Mais une autre question mérite d’être posée :
que fait le conducteur lorsqu’il se sent davantage protégé?
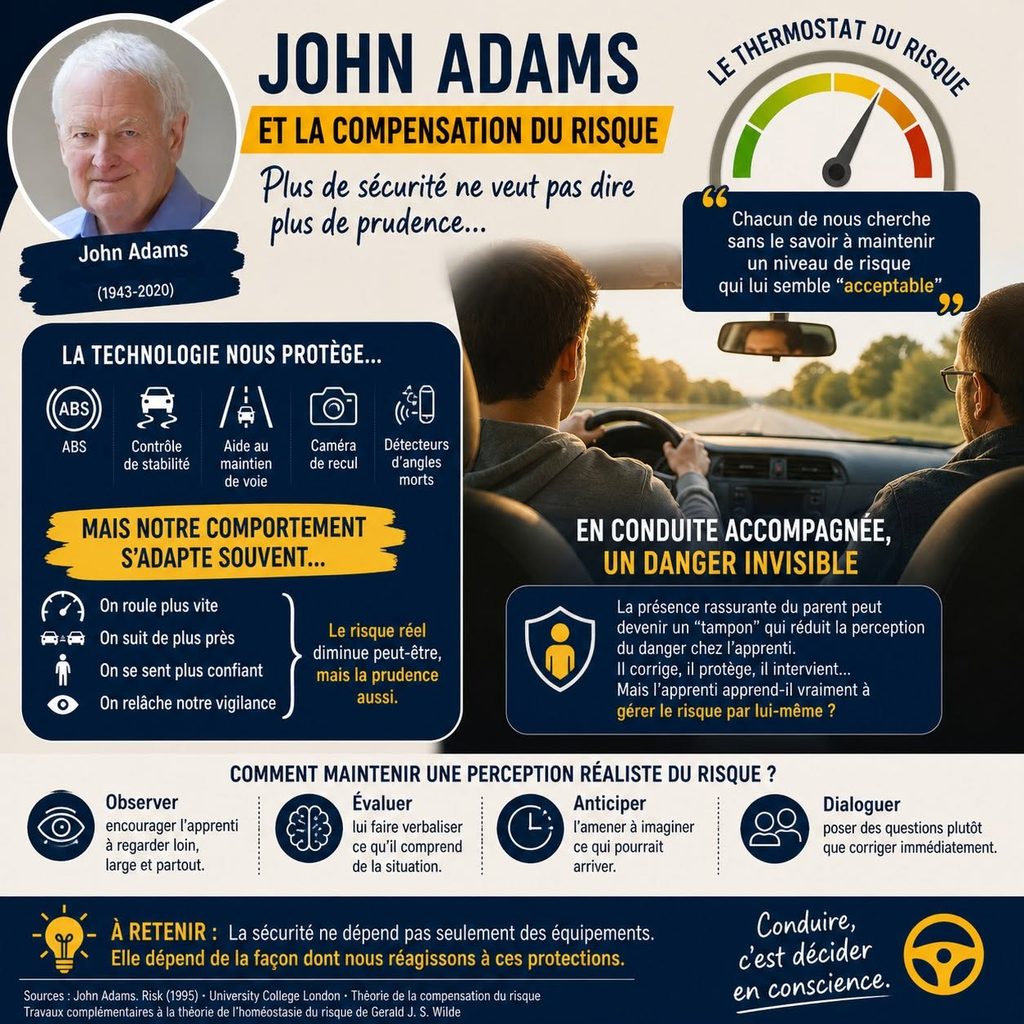
Cette question se trouve au cœur des travaux de John Adams, géographe britannique associé à l’University College London (UCL), connu notamment pour ses travaux sur la perception du risque et la compensation du risque.
Son approche ne consiste pas à affirmer que les mesures de sécurité sont inutiles. Elle invite plutôt à considérer une dimension supplémentaire : lorsqu’un environnement change, le comportement humain peut lui aussi changer.
La compensation du risque : une hypothèse sur l’adaptation humaine
Dans son ouvrage Risk, publié en 1995, John Adams utilise notamment l’image d’un « thermostat du risque ».
L’idée générale est relativement simple : une personne possède une certaine perception de ce qui lui semble acceptable ou suffisamment sécuritaire. Lorsque son environnement lui paraît plus dangereux, elle peut devenir plus prudente. À l’inverse, lorsqu’elle se sent davantage protégée, elle peut parfois modifier son comportement.
Cette modification peut prendre différentes formes.
Dans certaines situations, un conducteur qui perçoit une augmentation de sa marge de sécurité pourrait, par exemple :
- augmenter légèrement sa vitesse;
- réduire sa distance de suivi;
- porter moins d’attention à certains indices;
- accorder davantage de confiance au véhicule ou à un système d’assistance.
Ce phénomène est généralement désigné sous le terme de compensation du risque ou, dans une perspective plus large, d’adaptation comportementale.
Une précision est toutefois essentielle : la compensation du risque ne se produit pas nécessairement chez tous les conducteurs, avec toutes les technologies ou dans toutes les situations.
Les recherches consacrées à l’adaptation comportementale montrent plutôt des effets variables. Une mesure de sécurité peut conserver une grande partie de son bénéfice, même lorsqu’une certaine adaptation du comportement apparaît.
Il serait donc excessif d’affirmer qu’une amélioration de la sécurité entraîne automatiquement une augmentation de la prise de risque.
La technologie protège, mais elle modifie aussi l’environnement du conducteur
Les véhicules modernes peuvent être équipés de nombreux dispositifs :
- système antiblocage des roues (ABS);
- freinage automatique d’urgence;
- régulateur de vitesse adaptatif;
- assistance au maintien dans la voie;
- détection des angles morts;
- caméras et capteurs de stationnement;
- alertes de collision;
- systèmes de contrôle de stabilité.
Ces technologies peuvent apporter des bénéfices réels.
Cependant, leur efficacité dépend également de la manière dont le conducteur comprend leurs capacités et leurs limites.
Les recherches portant sur les systèmes avancés d’aide à la conduite montrent notamment que certains conducteurs peuvent développer, avec le temps, une confiance importante envers ces dispositifs. Lorsque cette confiance devient supérieure aux capacités réelles du système, une diminution de la surveillance ou une dépendance excessive peut apparaître.
Le problème ne vient donc pas nécessairement de la technologie.
Il peut apparaître dans la relation entre la technologie, la perception qu’en a le conducteur et le comportement qui en découle.
Adams et Wilde : deux approches proches, mais qu’il faut distinguer
Les travaux de John Adams sont souvent rapprochés de ceux du psychologue Gerald J. S. Wilde.
Les deux approches appartiennent à une même famille de réflexions sur le risque, mais elles ne doivent pas être considérées comme parfaitement identiques.
Wilde a développé la théorie de l’homéostasie du risque. Dans cette théorie, l’individu comparerait le risque qu’il perçoit à un certain niveau de risque qu’il est prêt à accepter. Lorsque les deux diffèrent, il pourrait modifier son comportement afin de réduire cet écart.
Adams a pour sa part largement contribué à populariser la notion de compensation du risque et l’image du « thermostat du risque ».
Dans les deux cas, une idée commune mérite l’attention :
le risque objectif et le risque perçu ne sont pas nécessairement la même chose.
Et le comportement dépend en partie de ce que la personne croit percevoir.
Que peut-on en tirer pour la conduite accompagnée?
La conduite accompagnée crée un environnement particulier.
L’apprenti conducteur n’est pas seul.
À côté de lui se trouve généralement une personne plus expérimentée qui peut :
- observer la circulation;
- repérer un danger;
- donner une consigne;
- poser une question;
- rappeler une règle;
- anticiper une situation complexe;
- aider l’apprenti à revenir sur une erreur.
Cette présence constitue une composante essentielle de l’apprentissage supervisé.
Les travaux portant sur la conduite accompagnée montrent d’ailleurs que les parents ou autres superviseurs participent souvent à une forme de co-conduite : ils surveillent, anticipent certains dangers, donnent de la rétroaction et contribuent à maintenir un environnement relativement sécuritaire pendant la période d’apprentissage.
Cette fonction est souhaitable. Elle permet justement à l’apprenti d’acquérir de l’expérience progressivement.
Mais elle soulève également une question pédagogique intéressante :
l’apprenti apprend-il progressivement à produire lui-même les observations, les anticipations et les décisions que l’accompagnateur produit encore pour lui?
Le parent comme soutien cognitif externe
On peut utiliser ici une métaphore avec prudence.
Le parent accompagnateur peut parfois agir comme une forme de soutien cognitif externe.
Par exemple, l’apprenti approche d’une intersection et ne remarque pas immédiatement un piéton.
Le parent peut intervenir :
« Attention au piéton. »
Cette intervention est parfaitement justifiée lorsque la sécurité l’exige.
Mais si ce type d’intervention survient systématiquement avant que l’apprenti ait le temps de chercher lui-même l’information, une partie du travail perceptif peut continuer à être effectuée par l’accompagnateur.
L’apprenti réussit alors la situation, mais il devient important de se demander qui a détecté le danger.
C’est une distinction fondamentale.
Réussir une manœuvre avec assistance ne signifie pas nécessairement être capable de la réussir seul.
Le paradoxe apparent de la supervision
La supervision doit protéger l’apprenti.
Mais elle doit aussi préparer progressivement son autonomie.
Ces deux objectifs peuvent parfois créer une tension pédagogique.
Si l’accompagnateur intervient trop peu, l’apprenti peut être exposé à une situation qu’il ne maîtrise pas encore suffisamment.
S’il intervient continuellement et très tôt, l’apprenti peut disposer de moins d’occasions pour apprendre à détecter, interpréter et anticiper lui-même certaines situations.
La question n’est donc pas de choisir entre intervenir et ne pas intervenir.
Elle consiste plutôt à ajuster l’intervention au niveau de compétence de l’apprenti et au niveau de risque de la situation.
De l’assistance vers l’autonomie
Au début de l’apprentissage, les interventions peuvent être nombreuses.
L’accompagnateur peut guider :
« Regarde ton rétroviseur. »
« Vérifie ton angle mort. »
« Ralentis avant l’intersection. »
« Observe le véhicule qui arrive à droite. »
Ces consignes peuvent être nécessaires.
Mais avec la progression de l’apprenti, une transformation peut devenir souhaitable.
La consigne :
« Regarde ton angle mort. »
peut progressivement devenir :
« Qu’est-ce que tu dois vérifier avant de te déplacer? »
Puis éventuellement :
« Qu’est-ce que tu observes? »
Et finalement, lorsque les capacités de l’apprenti le permettent, le parent peut simplement observer si l’analyse est effectuée spontanément.
L’objectif n’est plus seulement d’obtenir le bon comportement.
Il est de faire en sorte que le raisonnement qui produit ce comportement appartienne progressivement à l’apprenti.
« Qu’est-ce qui pourrait arriver ici? »
Une question particulièrement intéressante en conduite accompagnée est :
« Qu’est-ce qui pourrait arriver ici? »
Cette formulation peut amener l’apprenti à chercher activement l’information.
Selon la situation, il pourrait répondre :
- un piéton pourrait traverser;
- le véhicule devant pourrait freiner;
- une voiture pourrait sortir d’une entrée privée;
- un cycliste pourrait se trouver dans l’angle mort;
- le feu pourrait changer;
- l’adhérence pourrait être réduite;
- un conducteur pourrait ne pas respecter la priorité.
La question ne fournit pas immédiatement la solution.
Elle sollicite l’observation, l’anticipation et le jugement.
Cela rejoint un enjeu central de la formation des conducteurs novices : développer progressivement la capacité à reconnaître les dangers avant qu’ils nécessitent une réaction urgente.
Des travaux expérimentaux sur l’entraînement à la perception des dangers montrent d’ailleurs que cette capacité peut être travaillée et améliorée chez des apprentis conducteurs, notamment lorsque les parents superviseurs participent au processus.
Attention à une mauvaise interprétation de la théorie
La compensation du risque ne signifie pas qu’il faudrait rendre l’apprentissage plus dangereux afin que l’apprenti demeure vigilant.
Il ne serait ni prudent ni pédagogiquement justifié de provoquer volontairement la peur ou de retirer une protection utile dans l’espoir d’améliorer l’apprentissage.
L’objectif est exactement inverse : maintenir un environnement suffisamment sécuritaire tout en permettant à l’apprenti de prendre progressivement en charge les processus cognitifs nécessaires à la conduite.
Il faut donc distinguer :
- la peur, qui peut perturber le traitement de l’information;
- la vigilance, qui permet de rechercher activement les indices pertinents;
- la confiance, qui peut soutenir l’apprentissage;
- la surconfiance, qui peut contribuer à sous-estimer certaines situations.
La confiance n’est pas l’ennemie de la sécurité.
Elle devient problématique lorsqu’elle n’est plus suffisamment ajustée aux compétences réelles ou aux limites de la situation.
Un enjeu particulièrement important avant la conduite autonome
La période de conduite supervisée est généralement relativement sécuritaire parce qu’un conducteur expérimenté participe à la surveillance et peut intervenir.
Le passage à la conduite autonome modifie profondément cette situation.
Le nouveau conducteur doit désormais assurer seul :
- le contrôle du véhicule;
- la lecture de la signalisation;
- la surveillance des autres usagers;
- la recherche des dangers potentiels;
- la prise de décision;
- la gestion de sa vitesse;
- l’anticipation;
- la gestion de ses émotions et de son attention.
Ce passage permet de comprendre pourquoi une conduite satisfaisante en présence d’un accompagnateur ne signifie pas nécessairement que toutes les compétences nécessaires à la conduite autonome sont pleinement consolidées.
Les recherches sur les jeunes conducteurs montrent d’ailleurs que de nombreux apprentissages continuent après l’obtention du permis et que les habiletés de perception et de jugement se développent progressivement avec l’expérience.
Que peut faire le parent accompagnateur?
La contribution du parent ne consiste donc pas uniquement à empêcher les erreurs.
Elle peut également consister à aider l’apprenti à comprendre comment il aurait pu les anticiper.
Quelques stratégies peuvent soutenir cette progression :
- laisser quelques secondes de réflexion lorsque la situation le permet;
- poser des questions avant de donner la réponse;
- demander régulièrement à l’apprenti ce qu’il observe;
- l’encourager à identifier les dangers potentiels;
- faire expliquer certaines décisions après une situation;
- réduire progressivement les rappels lorsque les compétences se consolident;
- augmenter graduellement la diversité et la complexité des situations rencontrées;
- intervenir immédiatement lorsque la sécurité l’exige.
Cette dernière précision demeure essentielle.
Une démarche pédagogique ne doit jamais empêcher une intervention nécessaire à la sécurité.
Que savons-nous?
Les travaux de John Adams ont contribué à faire connaître l’idée selon laquelle les individus peuvent modifier leur comportement lorsqu’ils perçoivent une modification de leur niveau de sécurité.
Les recherches ultérieures sur l’adaptation comportementale confirment que certaines technologies ou interventions peuvent effectivement modifier le comportement des conducteurs.
Mais l’ampleur, la direction et même l’existence de cette adaptation varient selon les circonstances.
Il serait donc imprudent de transformer la compensation du risque en loi universelle du comportement humain.
Pourquoi est-ce important?
Parce que la sécurité routière ne dépend pas uniquement des protections disponibles.
Elle dépend aussi de la manière dont les conducteurs comprennent ces protections et adaptent leur comportement.
En conduite accompagnée, cette réflexion conduit à une question pédagogique essentielle :
comment protéger suffisamment l’apprenti aujourd’hui tout en lui permettant de devenir capable de se protéger lui-même demain?
Que pouvons-nous faire?
La réponse ne consiste pas à diminuer la sécurité.
Elle consiste à développer progressivement l’autonomie perceptive et décisionnelle.
Le parent accompagnateur peut protéger, expliquer, questionner, observer et progressivement laisser davantage de place au raisonnement de l’apprenti.
Le moniteur peut structurer les apprentissages et identifier les compétences à développer.
L’école de conduite peut assurer une progression pédagogique.
Les institutions peuvent encadrer la formation et les conditions d’accès à la conduite autonome.
Les chercheurs peuvent continuer à documenter les mécanismes d’apprentissage, de perception du risque et d’adaptation comportementale.
La sécurité routière demeure ainsi une responsabilité partagée.
Conclusion : la sécurité n’est pas seulement ce qui nous protège
Les travaux de John Adams apportent une contribution particulièrement intéressante à la compréhension du risque : une mesure de sécurité ne modifie pas uniquement l’environnement physique.
Elle peut aussi modifier la manière dont cet environnement est perçu.
Et cette perception peut, dans certaines circonstances, influencer le comportement.
Appliquée avec prudence à la conduite accompagnée, cette réflexion permet d’aller plus loin.
Le parent accompagnateur représente une protection précieuse pendant l’apprentissage. Mais l’objectif ultime est que les capacités d’observation, d’anticipation et de décision qu’il soutient progressivement deviennent celles de l’apprenti lui-même.
Il ne s’agit donc pas de supprimer le filet de sécurité trop tôt.
Il s’agit de préparer progressivement le conducteur à fonctionner lorsqu’il ne sera plus là.
La véritable autonomie ne commence peut-être pas au moment où l’apprenti se retrouve seul dans le véhicule.
Elle commence lorsque, encore accompagné, il devient progressivement capable de voir, comprendre et décider par lui-même.
Références et sources
- Adams, J. (1995). Risk. Londres : UCL Press / Routledge. Ouvrage dans lequel Adams développe notamment son approche de la compensation du risque et l’image du « risk thermostat ».
- University College London (UCL), Department of Geography. John Adams. Présentation de ses travaux sur le risque, la compensation du risque et le « risk thermostat ».
- Wilde, G. J. S. (1982). The Theory of Risk Homeostasis: Implications for Safety and Health. Risk Analysis, 2(4), 209-225.
- Sullivan, J. M., Flannagan, M. J., Pradhan, A. K. et Bao, S. (2016). Literature Review of Behavioral Adaptations to Advanced Driver Assistance Systems. AAA Foundation for Traffic Safety.
- Simons-Morton, B. et Ouimet, M. C. (2006). Parent involvement in novice teen driving: a review of the literature. Injury Prevention. Revue portant notamment sur la pratique supervisée, le rôle des parents et les limites de ce que l’on peut conclure quant à ses effets sur la sécurité après l’obtention du permis.
- Simons-Morton, B. (2007). Parent Involvement in Novice Teen Driving: Rationale, Evidence of Effects, and Potential for Enhancing Graduated Driver Licensing Effectiveness. Journal of Safety Research.
- Horswill, M. S., Hill, A., Bemi-Morrison, N. et Watson, M. O. (2021). Learner drivers (and their parent-supervisors) benefit from an online hazard perception course incorporating evidence-based training strategies and extensive crash footage. Accident Analysis & Prevention. Étude expérimentale portant sur l’entraînement à la perception des dangers chez des apprentis et leurs parents superviseurs.
Nous sommes tous responsables de notre conduite parce que la route, elle, ne pardonne pas l’ignorance !
Si tu conduis aujourd’hui, c’est parce que d’autres ont payé le prix hier !
Observer. Comprendre. Transmettre.