Cette catégorie explore les caractéristiques humaines qui peuvent influencer la conduite automobile. Elle aborde notamment l’attention, la perception, la fatigue, les émotions, le stress, la prise de décision, les capacités cognitives, les comportements, les limites physiologiques ainsi que diverses réalités individuelles pouvant avoir un impact sur la sécurité routière.
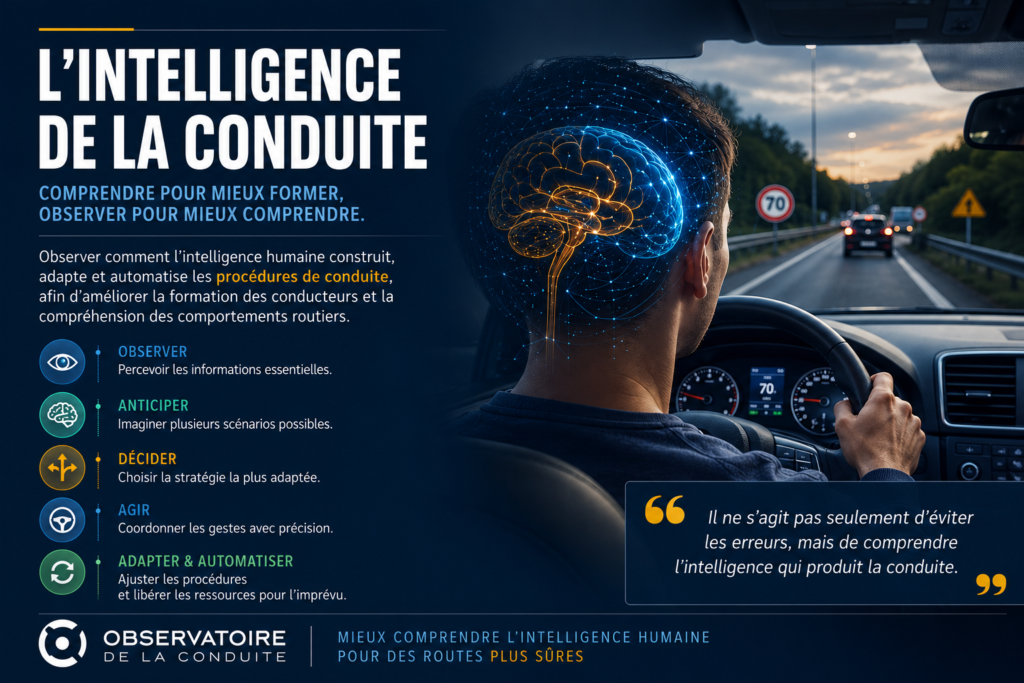
Pourtant, lorsqu’un conducteur s’engage dans une intersection, change de voie, dépasse un véhicule ou s’insère dans la circulation, son cerveau réalise en quelques secondes une succession impressionnante d’opérations cognitives.
Il observe.
Il sélectionne les informations pertinentes.
Il anticipe plusieurs scénarios possibles.
Il récupère des connaissances acquises parfois plusieurs années auparavant.
Il choisit une stratégie.
Puis il coordonne avec précision chacun de ses gestes.
Cette activité, qui semble naturelle chez le conducteur expérimenté, résulte en réalité d’un apprentissage complexe où la perception, la mémoire, l’attention, le raisonnement, la prise de décision et le contrôle moteur interagissent continuellement.
Comprendre comment cette intelligence construit progressivement les procédures de conduite constitue aujourd’hui un enjeu important pour la sécurité routière.
Une procédure ne naît pas spontanément
L’apprentissage de la conduite ne consiste pas uniquement à mémoriser des règles ou à répéter des manœuvres.
À mesure que l’expérience s’accumule, le cerveau semble organiser les actions en structures relativement stables que les psychologues cognitifs appellent des procédures, des schémas, des scripts ou encore des productions, selon les modèles théoriques utilisés.
Ces structures permettent notamment de réduire la charge cognitive.
Au lieu de réfléchir consciemment à chacun des gestes, le conducteur apprend progressivement à regrouper plusieurs actions en une seule séquence organisée.
Ce phénomène est largement documenté dans les travaux portant sur l’apprentissage procédural, notamment ceux de John R. Anderson.
Construire des procédures
Les premières procédures sont généralement lentes.
Chaque étape nécessite un effort conscient.
Observer.
Décider.
Agir.
Le conducteur novice doit mobiliser une partie importante de sa mémoire de travail pour contrôler chacune de ces opérations.
Or, cette mémoire possède une capacité limitée.
Les travaux d’Alan Baddeley montrent que lorsque plusieurs informations doivent être traitées simultanément, les performances peuvent rapidement diminuer.
C’est notamment ce qui peut expliquer pourquoi certains apprentis conducteurs oublient momentanément un rétroviseur, un clignotant ou un contrôle visuel lorsqu’une situation devient plus exigeante.
Le problème ne traduit pas nécessairement un manque de volonté.
Il peut simplement refléter les limites normales du traitement cognitif humain.
Adapter les procédures
Une procédure efficace ne peut toutefois rester figée.
Chaque environnement routier présente des caractéristiques particulières.
Une même stratégie peut convenir dans une rue résidentielle tout en devenant inadéquate sur une autoroute, dans un chantier routier ou pendant une tempête.
L’intelligence humaine ne se contente donc pas d’appliquer mécaniquement des séquences apprises.
Elle les ajuste continuellement selon le contexte.
Les recherches en psychologie de l’expertise montrent d’ailleurs que les personnes expérimentées peuvent reconnaître rapidement certaines configurations familières, ce qui leur permet d’adapter leurs décisions avec efficacité.
Gary Klein décrit notamment un mécanisme de reconnaissance des situations fondé sur l’expérience accumulée plutôt que sur un calcul conscient de toutes les options possibles.
Cette reconnaissance ne garantit cependant pas qu’une décision sera toujours appropriée. Elle dépend de la qualité des expériences antérieures, de la pertinence des indices observés et des caractéristiques de la situation présente.
Automatiser sans cesser de réfléchir
L’automatisation constitue probablement l’une des grandes forces de l’intelligence humaine.
Elle permet de conduire sans devoir analyser consciemment chacun des gestes.
Elle libère ainsi une partie des ressources attentionnelles afin que le conducteur puisse surveiller la circulation, anticiper les comportements des autres usagers et réagir aux changements de l’environnement.
Cependant, cette automatisation possède également certaines limites.
Une procédure devenue très automatique peut parfois continuer à s’exécuter alors que l’environnement exige un changement de stratégie.
Les travaux consacrés à l’erreur humaine décrivent notamment des situations dans lesquelles une action familière prend le contrôle au détriment de l’action qui aurait été la plus appropriée.
Autrement dit, le cerveau peut appliquer une procédure habituellement efficace au mauvais moment ou dans un contexte différent de celui pour lequel elle a été construite.
Comprendre ces mécanismes pourrait contribuer à expliquer certaines erreurs observées quotidiennement sur les routes sans les réduire uniquement à la négligence ou à l’inattention.
Observer l’intelligence plutôt que seulement les erreurs
Pendant longtemps, la sécurité routière s’est principalement intéressée aux collisions, aux infractions et aux comportements à risque.
Ces observations demeurent essentielles.
Cependant, elles n’expliquent pas entièrement comment les conducteurs perçoivent les situations, organisent leurs actions et prennent leurs décisions.
Observer la façon dont les procédures se construisent, se modifient et s’automatisent pourrait offrir un angle complémentaire.
Cette approche permettrait notamment de mieux comprendre :
pourquoi certaines consignes deviennent rapidement naturelles alors que d’autres demeurent difficiles à intégrer ;
pourquoi certaines erreurs persistent malgré de nombreuses répétitions ;
comment l’expérience transforme progressivement la perception des risques ;
comment l’attention se réorganise avec la pratique ;
comment certaines habitudes deviennent très résistantes au changement ;
comment une procédure apprise dans un contexte peut être transférée, ou difficilement transférée, vers une situation nouvelle.
Autrement dit, il ne s’agit plus uniquement d’étudier les erreurs de conduite.
Il s’agit également d’étudier l’intelligence qui produit, organise et adapte la conduite.
Ce que cette perspective peut apporter à la formation
Une formation centrée uniquement sur la répétition des gestes peut permettre l’acquisition de certaines habitudes.
Elle ne garantit toutefois pas que l’apprenti comprendra dans quelles circonstances ces gestes doivent être adaptés.
Pour favoriser un apprentissage plus robuste, le formateur peut chercher à rendre visibles les raisonnements qui soutiennent les procédures.
Il peut notamment :
décomposer une manœuvre en étapes compréhensibles ;
expliquer la fonction de chaque vérification ;
varier progressivement les contextes de pratique ;
demander à l’apprenti de verbaliser les indices observés ;
comparer plusieurs situations qui semblent semblables, mais qui exigent des décisions différentes ;
aider l’apprenti à reconnaître les circonstances dans lesquelles une procédure habituelle doit être interrompue ou modifiée.
L’objectif n’est pas de maintenir indéfiniment chaque geste sous contrôle conscient.
Il consiste plutôt à construire des automatismes suffisamment solides pour réduire la charge cognitive, mais suffisamment souples pour demeurer sensibles au contexte.
Le rôle des parents accompagnateurs
Les parents accompagnateurs peuvent également contribuer à la construction de procédures mieux comprises.
Ils peuvent éviter de multiplier les consignes au moment où l’apprenti doit déjà traiter plusieurs informations.
Ils peuvent annoncer certaines étapes suffisamment tôt, utiliser des formulations relativement stables et revenir sur la situation une fois le véhicule immobilisé.
Ils peuvent aussi demander à l’apprenti ce qu’il a observé, ce qu’il avait prévu et ce qui l’a conduit à choisir une action particulière.
Cette discussion permet de ne pas limiter l’accompagnement à la correction du résultat final.
Elle aide à mieux comprendre le processus qui a produit ce résultat.
Une responsabilité partagée
La qualité des procédures de conduite ne dépend pas uniquement de l’apprenti.
Elle peut être influencée par la formation reçue, les occasions de pratique, la cohérence des consignes, l’environnement routier, la conception des infrastructures et les exigences institutionnelles.
Les chercheurs peuvent contribuer à mieux documenter les mécanismes cognitifs mobilisés pendant l’apprentissage.
Les éducateurs et les formateurs peuvent transformer ces connaissances en interventions pédagogiques.
Les parents accompagnateurs peuvent offrir des occasions de pratique diversifiées et progressives.
Les institutions peuvent soutenir le développement de méthodes de formation fondées sur des connaissances actualisées.
Les concepteurs d’infrastructures peuvent, pour leur part, chercher à rendre l’environnement routier plus lisible et à réduire les situations inutilement ambiguës.
Une perspective pour la recherche
Les sciences cognitives disposent aujourd’hui d’un vaste corpus portant sur l’apprentissage, la mémoire procédurale, l’attention, la prise de décision, le contrôle moteur et l’expertise.
Ces connaissances pourraient progressivement enrichir les méthodes de formation des conducteurs.
Elles pourraient également ouvrir de nouvelles pistes de recherche concernant :
les procédures mentales utilisées pendant la conduite ;
leur développement au fil de l’apprentissage ;
leur adaptation aux situations nouvelles ;
leur résistance au changement ;
leurs limites dans les environnements complexes ;
les conditions favorisant le transfert d’une compétence vers un nouveau contexte.
Ces recherches pourraient aider à mieux distinguer une procédure réellement comprise d’une simple séquence répétée.
Elles pourraient également contribuer à concevoir des interventions pédagogiques mieux adaptées aux limites attentionnelles et cognitives des apprentis conducteurs.
Conclusion
Observer comment l’intelligence humaine construit, adapte et automatise les procédures de conduite ne consiste pas simplement à mieux comprendre l’apprentissage.
Cette démarche permet d’examiner comment les connaissances deviennent des actions, comment les actions deviennent des habitudes et comment ces habitudes peuvent demeurer suffisamment flexibles pour répondre à un environnement en changement constant.
Elle invite également à dépasser une lecture uniquement centrée sur les erreurs.
Derrière chaque décision, chaque hésitation et chaque automatisme se trouve un système humain qui perçoit, sélectionne, anticipe, apprend et s’adapte dans les limites de ses capacités.
Mieux comprendre ce système pourrait contribuer à améliorer la formation, l’accompagnement des apprentis et la prévention des risques routiers.
Il s’agit peut-être de l’une des clés permettant de mieux comprendre la conduite elle-même.
Références
Anderson, J. R. (1982). Acquisition of Cognitive Skill. Psychological Review, 89(4), 369-406.
Anderson, J. R. (1993). Rules of the Mind. Lawrence Erlbaum Associates.
Baddeley, A. D. (2012). Working Memory: Theories, Models, and Controversies. Annual Review of Psychology, 63, 1-29.
Ericsson, K. A., Charness, N., Feltovich, P. J., & Hoffman, R. R. (2006). The Cambridge Handbook of Expertise and Expert Performance. Cambridge University Press.
Kahneman, D. (2011). Thinking, Fast and Slow. Farrar, Straus and Giroux.
Klein, G. (1998). Sources of Power: How People Make Decisions. MIT Press.
Norman, D. A. (2013). The Design of Everyday Things (Revised Edition). Basic Books.
Reason, J. (1990). Human Error. Cambridge University Press.
Schmidt, R. A., & Lee, T. D. (2019). Motor Learning and Performance. Human Kinetics.
Wickens, C. D., Hollands, J. G., Banbury, S., & Parasuraman, R. (2016). Engineering Psychology and Human Performance. Routledge.
Nous sommes tous responsables de notre conduite parce que la route, elle, ne pardonne pas l’ignorance !
Si tu conduis aujourd’hui, c’est parce que d’autres ont payé le prix hier !
Tout le monde connaît les angles morts d’un véhicule.
Ce sont ces zones que les rétroviseurs ne permettent pas de voir complètement et dans lesquelles un autre usager peut momentanément disparaître.
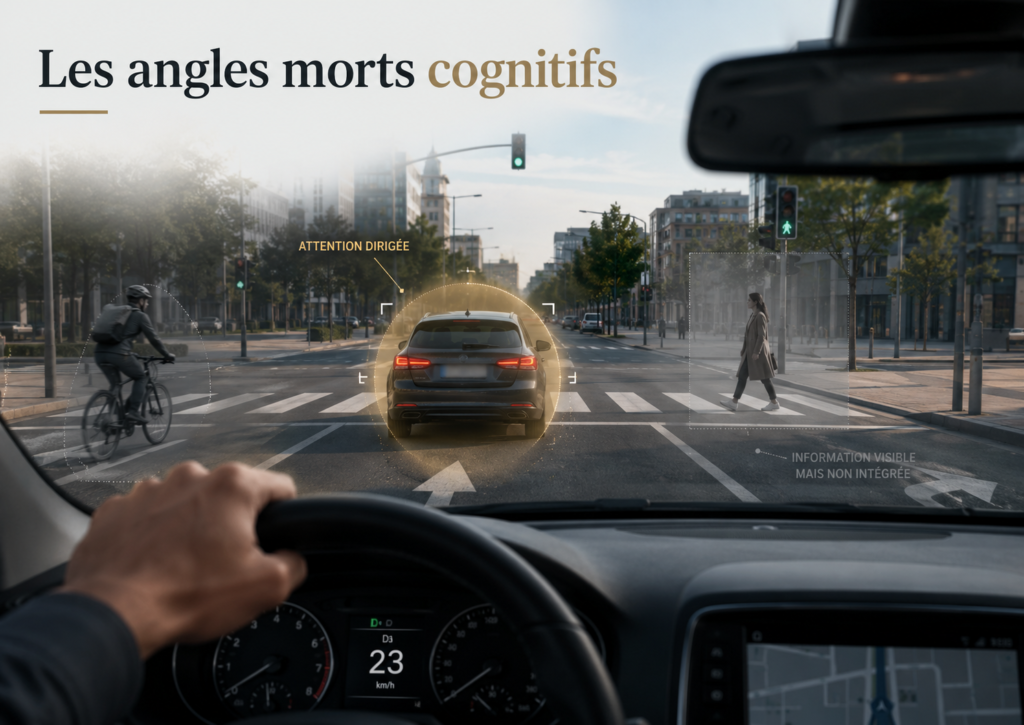
Mais existe-t-il également des angles morts dans notre manière de penser au volant ?
Des situations dans lesquelles l’information est pourtant présente, parfois directement devant nous, mais sans être réellement intégrée à notre compréhension de la situation ni à notre décision ?
Les connaissances en psychologie cognitive montrent que voir une information ne signifie pas nécessairement la percevoir consciemment, la comprendre, lui accorder de l’importance et agir en conséquence.
Entre ce que les yeux captent et ce que le conducteur décide, plusieurs étapes doivent être franchies.
C’est dans cet espace que peuvent apparaître les angles morts cognitifs.
Un angle mort qui ne se trouve pas autour du véhicule
L’expression « angle mort cognitif » peut être utilisée comme une image pédagogique pour désigner une information accessible aux sens, mais qui ne participe pas réellement à la décision.
Le conducteur peut avoir les yeux ouverts.
Il peut regarder dans la bonne direction.
L’objet peut même se trouver dans son champ visuel.
Malgré cela, l’information peut ne pas atteindre un niveau de traitement suffisant pour modifier son comportement.
Ce phénomène ne signifie pas nécessairement que le conducteur est inattentif au sens courant du terme. Il peut être fortement concentré, mais concentré sur autre chose.
Son attention peut notamment être mobilisée par :
le feu de circulation ;
la vitesse du véhicule qui le précède ;
la recherche d’une adresse ;
une manœuvre complexe ;
une conversation ;
une instruction du système de navigation ;
la crainte de commettre une erreur ;
ou un danger déjà identifié.
Le problème n’est donc pas toujours l’absence d’attention.
Il peut aussi s’agir d’une attention trop fortement dirigée vers une partie de la situation.
Regarder ne garantit pas que l’on voit
Les chercheurs utilisent notamment l’expression anglaise inattentional blindness, généralement traduite par cécité attentionnelle ou cécité d’inattention.
Elle désigne le fait de ne pas remarquer un élément pourtant visible, souvent parce que l’attention est engagée dans une autre tâche.
Une expérience devenue célèbre demandait à des participants de compter les passes effectuées par des joueurs de basketball. Plusieurs participants ne remarquaient pas une personne déguisée en gorille qui traversait pourtant clairement la scène.
L’objet n’était pas caché. Les yeux pouvaient recevoir l’information, mais l’attention ne lui accordait pas les ressources nécessaires pour qu’elle soit consciemment remarquée.
Sur la route, le même principe peut contribuer à expliquer certaines situations où un conducteur affirme :
« Je l’ai regardé, mais je ne l’ai pas vu. »
Cette phrase peut sembler contradictoire.
Elle ne l’est pas nécessairement.
Il est possible que le regard ait été dirigé vers un endroit sans que l’information pertinente soit correctement sélectionnée, reconnue ou interprétée.
Les travaux sur les erreurs dites looked-but-failed-to-see, que l’on pourrait traduire par « regardé, mais non détecté », montrent que des usagers importants, comme des cyclistes, des motocyclistes ou des piétons, peuvent ne pas être intégrés à la décision alors qu’ils se trouvent dans la scène observée.
Voir, reconnaître, comprendre et décider
Pour qu’une information influence réellement la conduite, plusieurs opérations doivent généralement se produire.
Le conducteur doit d’abord orienter son regard ou son attention vers une zone pertinente.
Il doit ensuite détecter la présence d’un élément.
Puis il doit reconnaître ce que représente cet élément.
Il doit comprendre son importance dans la situation actuelle.
Enfin, il doit choisir une réponse et la mettre en œuvre suffisamment rapidement.
Prenons l’exemple d’un cycliste qui approche d’une intersection.
Le conducteur peut :
diriger brièvement son regard vers le cycliste ;
enregistrer visuellement une forme en mouvement ;
ne pas l’identifier clairement comme un cycliste ;
l’identifier, mais sous-estimer sa vitesse ;
comprendre sa présence, mais ne pas prévoir sa trajectoire ;
prévoir sa trajectoire, mais maintenir malgré tout sa décision de tourner.
L’information visuelle peut donc avoir été partiellement traitée sans être pleinement intégrée à la décision.
L’angle mort cognitif ne correspond pas toujours à une absence complète de perception. Il peut aussi se situer entre la perception et l’interprétation, ou entre l’interprétation et l’action.
L’attention fonctionne comme un système de sélection
Une scène routière contient une quantité considérable d’informations :
les panneaux ;
les marquages ;
les feux de circulation ;
les véhicules ;
les piétons ;
les cyclistes ;
les mouvements latéraux ;
les vitesses relatives ;
les sons ;
les intentions présumées des autres usagers ;
la configuration de la route ;
les renseignements transmis par le véhicule.
Le cerveau ne peut pas accorder la même importance à tout ce qui est présent au même moment.
Il doit sélectionner.
Cette sélection est indispensable. Sans elle, le conducteur serait submergé par les informations.
Cependant, ce mécanisme crée une vulnérabilité : ce qui n’est pas sélectionné risque de demeurer en marge de la conscience et du raisonnement.
Les recherches sur la cécité attentionnelle suggèrent que les éléments inattendus sont particulièrement vulnérables. Plus l’attention est mobilisée par une tâche exigeante, plus certains événements visibles peuvent ne pas être remarqués.
Ainsi, un conducteur ne traite pas la route comme une caméra qui enregistrerait fidèlement tout ce qui se trouve devant lui.
Il en construit plutôt une représentation partielle, orientée par ce qu’il cherche, ce qu’il prévoit et ce qu’il croit important.
Nous voyons aussi ce que nous nous attendons à voir
L’attention n’est pas seulement influencée par la visibilité physique d’un objet.
Elle est également guidée par les attentes.
Un conducteur qui s’attend principalement à voir des automobiles peut être moins préparé à détecter rapidement une motocyclette, un cycliste ou un piéton.
De la même façon, un conducteur qui connaît très bien un trajet peut anticiper une scène habituelle et accorder moins d’attention à un changement inhabituel.
La familiarité facilite la conduite, mais elle peut également favoriser une forme d’automatisation. Le cerveau utilise alors des modèles déjà connus pour interpréter rapidement la situation.
Habituellement, cette capacité est efficace.
Mais lorsqu’un événement ne correspond pas au modèle attendu, il risque d’être détecté tardivement ou de ne pas être correctement intégré.
Des travaux menés en contexte de conduite suggèrent que les attentes, la familiarité de l’environnement et la catégorie d’usager recherchée peuvent influencer ce qui est remarqué.
Le cerveau ne demande donc pas seulement :
« Qu’est-ce qui est présent ? »
Il semble aussi demander :
« Qu’est-ce qui devrait normalement être présent ici ? »
Cette économie cognitive permet d’agir rapidement, mais elle peut devenir problématique lorsque la réalité ne correspond pas aux attentes.
La cécité au changement
Un autre phénomène peut contribuer aux angles morts cognitifs : la cécité au changement.
Elle désigne la difficulté à remarquer une modification pourtant importante dans une scène visuelle, particulièrement lorsqu’une interruption, un mouvement des yeux ou un élément perturbateur sépare la scène initiale de la scène modifiée.
Une voiture peut avoir commencé à avancer.
Un piéton peut avoir changé de direction.
Un feu peut être passé au jaune.
Un véhicule peut s’être inséré entre deux observations.
Pour détecter ce changement, le conducteur doit conserver une représentation suffisante de la situation précédente et la comparer à la situation actuelle.
Or, notre mémoire visuelle immédiate n’est pas une reproduction complète et permanente de la scène.
Les recherches sur la cécité au changement montrent que même des modifications importantes peuvent passer inaperçues lorsqu’elles touchent une zone qui ne reçoit pas une attention suffisante.
La route évolue continuellement.
Une observation qui était exacte deux secondes plus tôt peut déjà être dépassée.
C’est pourquoi une vérification ne constitue pas une garantie permanente.
Elle doit être actualisée.
Le danger de la première menace détectée
Un conducteur qui repère un danger peut avoir l’impression d’avoir correctement analysé la situation.
Pourtant, la découverte d’un premier danger peut parfois réduire la probabilité d’en détecter un second.
Par exemple, à une intersection, l’attention peut être absorbée par un véhicule arrivant de gauche.
Pendant ce temps :
un piéton s’engage à droite ;
un cycliste remonte le long du véhicule ;
le véhicule qui précède freine ;
ou un autre usager modifie sa trajectoire.
Les recherches sur la détection de dangers multiples indiquent que l’identification d’un premier danger peut nuire à la détection d’un second danger dans la même scène.
Cette limite est particulièrement importante en conduite, puisque plusieurs problèmes peuvent apparaître presque simultanément.
Détecter un danger ne devrait donc pas mettre fin à l’observation.
Il pourrait plutôt être utile de considérer cette détection comme le début d’une nouvelle recherche :
« Maintenant que j’ai vu ce danger, qu’est-ce que je ne regarde plus ? »
La charge cognitive peut rétrécir la scène mentale
Lorsque la tâche devient difficile, le conducteur doit mobiliser davantage de ressources mentales.
Il peut devoir :
comprendre une intersection complexe ;
suivre une instruction inhabituelle ;
calculer le moment d’une insertion ;
surveiller plusieurs véhicules ;
composer avec la fatigue ;
gérer une émotion ;
ou répondre à une conversation exigeante.
Dans ces conditions, l’attention peut devenir plus étroite.
Le conducteur continue peut-être de regarder la route, mais traite une portion plus limitée des informations disponibles.
Les études sur la charge cognitive en conduite indiquent qu’une tâche mentale supplémentaire peut réduire la détection d’événements importants pour la sécurité, même lorsque les yeux demeurent orientés vers la chaussée.
Cette distinction est fondamentale.
La distraction n’est pas toujours visible de l’extérieur.
Un conducteur peut avoir :
les mains sur le volant ;
les yeux vers l’avant ;
une posture stable ;
et néanmoins une partie de son attention engagée ailleurs.
L’apparence d’une conduite attentive ne garantit donc pas que toutes les informations importantes sont traitées.
Les angles morts cognitifs de l’apprenti conducteur
L’apprenti conducteur peut être particulièrement exposé à ce problème.
Il doit encore consacrer beaucoup de ressources à des opérations que le conducteur expérimenté a partiellement automatisées :
maintenir sa position dans la voie ;
contrôler sa vitesse ;
coordonner le volant et les pédales ;
comprendre les priorités ;
vérifier ses rétroviseurs ;
choisir le bon moment pour agir ;
interpréter les consignes du moniteur.
Lorsque ces tâches occupent une grande partie de ses ressources, il peut lui en rester moins pour rechercher, reconnaître et interpréter les dangers plus discrets.
L’apprenti peut alors regarder très près devant le véhicule, se concentrer sur une seule règle ou exécuter mécaniquement une série de vérifications sans comprendre ce qu’il cherche.
Il peut tourner la tête vers un angle mort physique sans réellement traiter l’information présente dans cette zone.
Le geste est accompli.
La procédure semble respectée.
Mais l’observation n’a pas nécessairement produit une compréhension.
C’est ici qu’il devient important de distinguer :
faire une vérification ;
trouver une information ;
comprendre sa signification ;
modifier sa décision en conséquence.
L’expérience ne supprime pas tous les angles morts
L’expérience peut améliorer la détection des dangers.
Les conducteurs expérimentés développent généralement une meilleure capacité à reconnaître les indices pertinents et à anticiper certaines évolutions de la scène.
La perception des dangers ne dépend toutefois pas uniquement de l’endroit où le conducteur regarde. Elle exige également que l’information soit détectée, évaluée et reliée à une réponse appropriée.
L’expérience possède également un autre côté.
Un conducteur expérimenté peut devenir très efficace dans les situations familières, mais cette efficacité peut renforcer certaines attentes et certaines routines.
Il peut penser :
« Il n’y a jamais de cycliste ici. »
« Cette voiture va certainement s’arrêter. »
« Je connais cette intersection. »
« J’ai déjà vérifié. »
« Il n’y avait personne il y a une seconde. »
Ces raccourcis sont souvent utiles, mais ils peuvent parfois transformer une hypothèse en certitude.
L’angle mort cognitif apparaît alors non parce que le conducteur ne connaît pas la route, mais parce qu’il croit déjà savoir ce qu’il va y trouver.
Une information visible peut être mal interprétée
Tous les angles morts cognitifs ne relèvent pas d’une information complètement ignorée.
Parfois, l’information est remarquée, mais sa signification est mal comprise.
Un conducteur voit un piéton près d’un passage, mais considère qu’il attend simplement.
Il voit un véhicule ralentir, mais suppose que le conducteur cherche une adresse.
Il observe les roues avant d’une automobile commencer à pivoter, mais ne traite pas ce mouvement comme le début d’une insertion.
Il remarque un enfant sur le trottoir, mais ne tient pas suffisamment compte de sa proximité avec la chaussée.
Dans ces situations, l’objet a été vu.
Cependant, il n’a pas été interprété comme un indice annonçant une évolution possible.
La compétence de conduite ne consiste donc pas seulement à identifier des objets.
Elle consiste aussi à leur attribuer une signification dynamique :
Où cet usager pourrait-il aller ?
Que semble-t-il vouloir faire ?
Qu’est-ce qui pourrait changer ?
Quelle marge de sécurité serait nécessaire si mon interprétation était fausse ?
Peut-on éliminer les angles morts cognitifs ?
Probablement pas complètement.
Ils découlent en partie du fonctionnement normal de l’attention, de la perception et de la mémoire.
Le cerveau doit sélectionner certaines informations et en laisser d’autres à l’arrière-plan.
L’objectif réaliste ne serait donc pas de tout voir en permanence.
Il serait plutôt de réduire les risques qu’une information essentielle demeure exclue de la décision.
Plusieurs moyens pédagogiques peuvent y contribuer.
Développer une recherche visuelle structurée
L’apprenti doit apprendre non seulement où regarder, mais pourquoi il regarde.
Une vérification pourrait être reliée à une question :
Qui pourrait entrer dans ma trajectoire ?
Qu’est-ce qui pourrait être caché ?
Quelle information pourrait avoir changé ?
Quel usager est le plus vulnérable ?
De quel côté pourrait venir la prochaine surprise ?
Actualiser les observations
Une information routière possède une durée de validité limitée.
Il devient donc important d’enseigner que :
« J’ai vérifié » ne signifie pas « la situation est encore la même ».
Avant une manœuvre, l’observation doit être suffisamment récente pour soutenir la décision actuelle.
Rechercher le deuxième danger
Après avoir repéré un danger, le conducteur peut volontairement poursuivre son analyse :
« Quel autre problème pourrait apparaître pendant que je surveille celui-ci ? »
Cette question simple peut contribuer à empêcher le premier danger de monopoliser toute l’attention.
Varier les scénarios
Une formation qui présente toujours les dangers de la même façon risque de créer des attentes trop étroites.
Le piéton ne se trouve pas toujours au passage pour piétons.
Le cycliste ne vient pas toujours de la droite.
Le véhicule présentant un risque ne roule pas toujours rapidement.
Le danger n’est pas toujours spectaculaire.
La variété peut aider l’apprenti à rechercher des indices plutôt qu’à mémoriser des scènes.
Utiliser la conduite commentée avec discernement
La verbalisation peut aider le moniteur à comprendre ce que l’apprenti a réellement intégré.
L’apprenti peut notamment expliquer :
ce qu’il voit ;
ce qu’il croit que l’usager fera ;
ce qui pourrait modifier sa décision ;
l’information qui lui manque ;
la marge de sécurité qu’il souhaite conserver.
La conduite commentée permet ainsi de mieux distinguer un regard mécanique d’une observation réellement comprise.
Elle doit toutefois être adaptée au niveau d’automatisation de l’apprenti, puisque verbaliser trop d’éléments dans une situation déjà exigeante peut augmenter sa charge cognitive.
Enseigner le doute raisonnable
Une bonne anticipation ne consiste pas à imaginer toutes les catastrophes possibles.
Elle consiste plutôt à reconnaître que notre première interprétation peut être incomplète.
Le conducteur peut se demander :
« Qu’est-ce qui me ferait changer d’avis ? »
Cette question l’incite à rechercher l’information qui pourrait contredire son impression initiale.
Une responsabilité qui dépasse le conducteur
Les angles morts cognitifs ne devraient pas être considérés uniquement comme des faiblesses individuelles.
La conception des routes, des véhicules, des interfaces et de la signalisation peut augmenter ou réduire la probabilité qu’une information soit remarquée.
Une information peut être techniquement visible, mais :
noyée parmi plusieurs autres ;
présentée trop tard ;
située dans une zone peu consultée ;
incompatible avec les attentes ;
accompagnée de nombreuses sollicitations concurrentes.
Les systèmes d’aide à la conduite peuvent eux-mêmes ajouter des informations dans le champ visuel.
Des recherches suggèrent que l’ajout d’éléments sur un affichage tête haute ne garantit pas automatiquement une meilleure détection et peut, dans certaines conditions, détourner l’attention d’un événement inattendu.
La sécurité devrait donc chercher à rendre l’information non seulement visible, mais aussi :
perceptible ;
compréhensible ;
pertinente ;
présentée au bon moment ;
compatible avec les capacités humaines.
Voir la route ne suffit pas
Les angles morts physiques nous rappellent qu’une partie de l’environnement peut être cachée par la structure du véhicule.
Les angles morts cognitifs nous rappellent quelque chose de plus troublant :
une information peut ne pas être cachée du tout et demeurer malgré tout absente de notre décision.
Le conducteur ne réagit pas directement au monde tel qu’il existe.
Il réagit à la représentation qu’il a réussi à construire de ce monde.
Cette représentation peut être riche, précise et bien actualisée.
Mais elle peut aussi être partielle, influencée par les attentes, rétrécie par la charge cognitive ou dominée par un seul danger.
Former un conducteur ne consiste donc pas seulement à lui apprendre à déplacer son regard.
Il faut aussi l’aider à transformer ce regard en compréhension.
Car sur la route, le danger le plus difficile à corriger n’est peut-être pas toujours celui que l’on ne peut pas voir.
C’est parfois celui qui se trouve parfaitement devant nous, mais que notre cerveau n’a jamais réellement intégré à la décision.
Références scientifiques et sources d’approfondissement
Cécité attentionnelle et limites de la conscience visuelle
Simons, D. J., et Chabris, C. F. (1999). Gorillas in our midst: Sustained inattentional blindness for dynamic events. Perception, 28(9), 1059–1074. DOI : 10.1068/p281059
Cette étude classique démontre qu’une personne concentrée sur une tâche peut ne pas remarquer un événement pourtant très visible et inhabituel.
Jensen, M. S., Yao, R., Street, W. N., et Simons, D. J. (2011). Change blindness and inattentional blindness. Wiley Interdisciplinary Reviews: Cognitive Science, 2(5), 529–546. DOI : 10.1002/wcs.130
Cet article distingue la cécité attentionnelle, soit l’absence de détection d’un élément inattendu, de la cécité au changement, soit l’absence de détection d’une modification dans une scène.
Matias, J., Belletier, C., Izaute, M., et Silvert, L. (2022). The role of perceptual and cognitive load on inattentional blindness: A systematic review and three meta-analyses. Quarterly Journal of Experimental Psychology, 75(10), 1844–1875. DOI : 10.1177/17470218211064903
Cette revue examine l’effet de la charge perceptive et cognitive sur la probabilité de ne pas remarquer un stimulus visible, mais inattendu.
Wolfe, J. M., Horowitz, T. S., et Kenner, N. M. (2022). Normal blindness: When we look but fail to see. Trends in Cognitive Sciences, 26(8), 649–660. DOI : 10.1016/j.tics.2022.04.006
Les auteurs proposent une synthèse des situations dans lesquelles une personne regarde dans la bonne direction sans parvenir à détecter une information pourtant importante.
Cécité au changement
Simons, D. J., et Rensink, R. A. (2005). Change blindness: Past, present, and future. Trends in Cognitive Sciences, 9(1), 16–20. DOI : 10.1016/j.tics.2004.11.006
Cet article présente les principaux enseignements de la recherche sur notre difficulté à remarquer certains changements visuels, même lorsqu’ils sont importants.
Wolfe, J. M., Reinecke, A., et Brawn, P. (2006). Why don’t we see changes? The role of attentional bottlenecks and limited visual memory. Visual Cognition, 14(4–8), 749–780. DOI : 10.1080/13506280500195292
Les auteurs analysent le rôle des limites attentionnelles et de la mémoire visuelle dans l’absence de détection des changements.
Application à la conduite automobile
White, C. B., et Caird, J. K. (2010). The blind date: The effects of change blindness, passenger conversation and gender on looked-but-failed-to-see errors. Accident Analysis & Prevention, 42(6), 1822–1830. DOI : 10.1016/j.aap.2010.05.003
Cette étude examine des situations simulées dans lesquelles de jeunes conducteurs ne détectent pas des motocyclistes ou des piétons lors de virages à gauche.
Koustanaï, A., Boloix, E., Van Elslande, P., et Bastien, C. (2008). Statistical analysis of looked-but-failed-to-see accidents: Highlighting the involvement of two distinct mechanisms. Accident Analysis & Prevention, 40(2), 461–469. DOI : 10.1016/j.aap.2007.08.001
L’étude distingue notamment des erreurs survenues au stade perceptif de celles où le danger a été traité trop tardivement pour éviter la collision.
Pammer, K., Sabadas, S., et Lentern, S. (2018). Allocating attention to detect motorcycles: The role of inattentional blindness. Human Factors, 60(1), 5–19. DOI : 10.1177/0018720817733901
Cette recherche examine la détection des motocyclistes et le rôle des attentes attentionnelles dans les collisions de type looked-but-failed-to-see.
Lee, Y. C., Lee, J. D., et Boyle, L. N. (2007). Visual attention in driving: The effects of cognitive load and visual disruption. Human Factors, 49(4), 721–733. DOI : 10.1518/001872007X215791
Les résultats indiquent qu’une charge cognitive peut nuire à la capacité de détecter des événements importants pour la sécurité routière.
Charlton, S. G., et Starkey, N. J. (2013). Driving on familiar roads: Automaticity and inattention blindness. Transportation Research Part F: Traffic Psychology and Behaviour, 19, 121–133. DOI : 10.1016/j.trf.2013.03.008
Cette étude porte sur les effets de la familiarité, de la pratique prolongée et de l’automatisation sur l’attention portée aux changements de l’environnement routier.
Saryazdi, R., Bak, K., et Campos, J. L. (2019). Inattentional blindness during driving in younger and older adults. Frontiers in Psychology, 10, 880. DOI : 10.3389/fpsyg.2019.00880
Cette recherche étudie la cécité attentionnelle dans une tâche de conduite et compare les performances de conducteurs plus jeunes et plus âgés.
Détection et interprétation des dangers
Pammer, K., Raineri, A., Beanland, V., Bell, J., et Borzycki, M. (2018). Expert drivers are better than non-expert drivers at rejecting unimportant information in static driving scenes. Transportation Research Part F: Traffic Psychology and Behaviour, 59, 389–400. DOI : 10.1016/j.trf.2018.09.020
Cette étude rappelle que la perception des dangers comprend plusieurs étapes : regarder, détecter, évaluer et répondre. L’expertise semble notamment favoriser une meilleure sélection des informations pertinentes.
Sall, R. J., et Feng, J. (2019). Dual-target hazard perception: Could identifying one hazard hinder a driver’s capacity to find a second? Accident Analysis & Prevention, 131, 213–224. DOI : 10.1016/j.aap.2019.07.011
Les résultats montrent que la détection d’un premier danger peut réduire la probabilité d’en détecter un deuxième dans la même scène routière.
Distraction, technologies et systèmes d’assistance
Strayer, D. L., Cooper, J. M., Goethe, R. M., McCarty, M. M., Getty, D. J., et Biondi, F. N. (2025). SPIDER 2.0: Driver distraction and visual attention. Human Factors.
Cette synthèse récente souligne notamment que le multitâche peut provoquer une forme de cécité attentionnelle et amener un conducteur à manquer une information située directement dans son champ de vision.
Wu, X., et collaborateurs (2023). Inattentional blindness to unexpected hazards in augmented-reality head-up-display-assisted driving. International Journal of Human–Computer Interaction.
Cette étude examine la possibilité que certains éléments affichés sur un pare-brise ou un affichage tête haute interfèrent avec la détection d’événements imprévus.
Précision terminologique
L’expression « angles morts cognitifs » constitue ici une métaphore pédagogique et un concept de vulgarisation.
Elle ne correspond pas nécessairement à une catégorie scientifique unique et officiellement délimitée.
Elle regroupe plusieurs phénomènes documentés qui peuvent empêcher une information visible d’influencer la décision :
la cécité attentionnelle ;
la cécité au changement ;
les erreurs de type looked-but-failed-to-see ;
la surcharge cognitive ;
les attentes perceptives ;
l’attention sélective ;
la détection tardive ;
l’interprétation inadéquate des indices.
Cette distinction permet de conserver une formulation accessible tout en demeurant fidèle aux connaissances scientifiques disponibles.
Nous sommes tous responsables de notre conduite parce que la route, elle, ne pardonne pas l’ignorance !
Si tu conduis aujourd’hui, c’est parce que d’autres ont payé le prix hier !
Conduire ne consiste pas uniquement à réagir à ce qui se passe maintenant.
Le conducteur doit également conserver en mémoire certaines intentions qui ne pourront être exécutées que quelques secondes ou quelques minutes plus tard.
Par exemple :
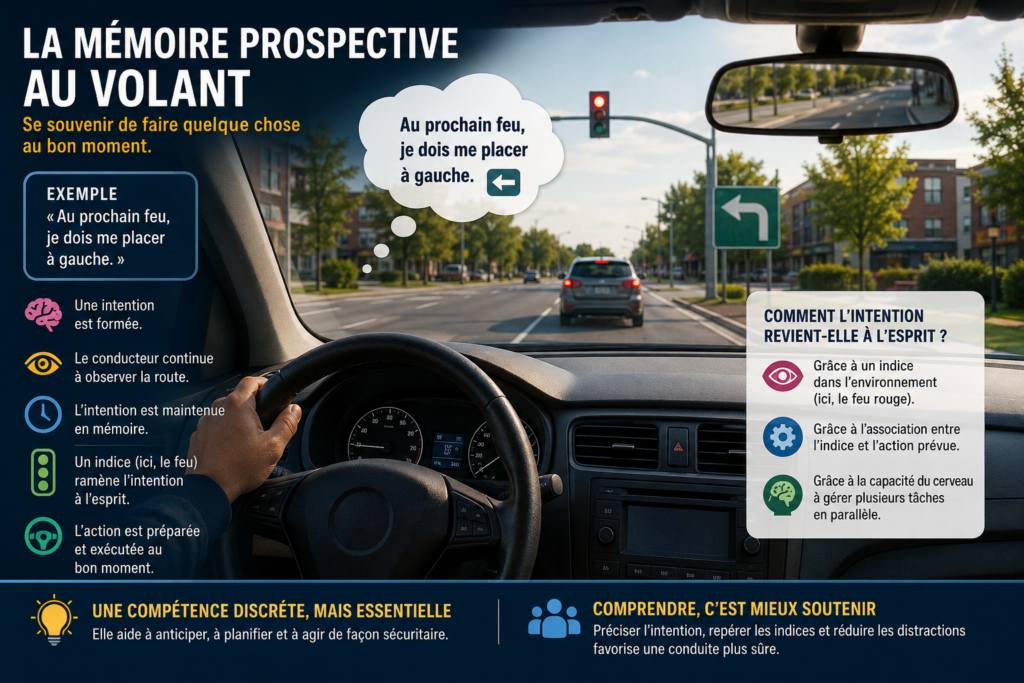
« Au prochain feu, je dois me placer à gauche. »
Cette capacité à se souvenir qu’une action devra être accomplie dans le futur porte un nom : la mémoire prospective.
Elle intervient régulièrement dans la conduite, même si elle demeure rarement nommée ou enseignée comme une compétence distincte.
Se souvenir de faire quelque chose plus tard
La mémoire prospective se distingue de la mémoire rétrospective.
La mémoire rétrospective permet de se rappeler une information ou un événement passé. La mémoire prospective permet plutôt de conserver une intention et de la récupérer au moment approprié.
Au volant, cette forme de mémoire peut être mobilisée lorsqu’un conducteur se dit :
« Au prochain feu, je tournerai à gauche. »
« Après le passage pour piétons, je changerai de voie. »
« À la prochaine sortie, je devrai ralentir. »
« Lorsque le camion sera passé, je pourrai évaluer la possibilité de dépasser le cycliste. »
Dans chacun de ces exemples, l’action ne peut pas être accomplie immédiatement. L’intention doit demeurer disponible pendant que le conducteur continue de traiter les informations présentes sur la route.
Une intention temporairement mise en attente
Lorsqu’un conducteur prévoit se placer à gauche au prochain feu, il doit continuer à maintenir sa trajectoire, adapter sa vitesse, observer les autres usagers et surveiller l’évolution de la circulation.
L’intention future demeure donc temporairement en attente.
Le conducteur doit accomplir deux opérations en parallèle :
conduire de façon sécuritaire dans le présent;
se souvenir d’exécuter une action lorsque le moment approprié arrivera.
La difficulté ne consiste pas uniquement à mémoriser l’action. Il faut aussi reconnaître le moment où elle doit commencer à être préparée.
La mémoire prospective repose ainsi sur deux éléments complémentaires :
se rappeler ce qu’il faudra faire;
reconnaître quand il faudra le faire.
Comment l’intention est-elle maintenue ?
Nous pourrions croire que le conducteur doit continuellement se répéter son intention :
« Je dois aller à gauche… je dois aller à gauche… »
Ce n’est toutefois pas nécessairement ainsi que l’intention est maintenue.
Dans certaines situations, le conducteur peut garder activement son objectif à l’esprit et surveiller l’environnement afin de reconnaître le moment approprié.
Dans d’autres situations, l’intention peut momentanément quitter la conscience, puis revenir lorsqu’un indice pertinent apparaît.
Un feu de circulation, un panneau, une intersection particulière, un commerce ou un changement dans le marquage peuvent alors agir comme des déclencheurs.
Le conducteur reconnaît l’indice et récupère son intention :
« C’est ici que je devais me placer à gauche. »
Le fonctionnement de la mémoire prospective pourrait donc reposer à la fois sur une surveillance consciente et sur une association entre un indice de l’environnement et l’action prévue.
Les intentions déclenchées par un événement
Plusieurs intentions utilisées au volant sont associées à un événement observable.
Par exemple :
« Lorsque je verrai le prochain feu, je préparerai mon virage. »
« Après le véhicule stationné, je reviendrai progressivement dans ma voie. »
« Lorsque la ligne deviendra pointillée, j’évaluerai la possibilité de changer de voie. »
L’environnement fournit alors un indice susceptible de rappeler l’intention.
Cet indice doit toutefois être perçu, reconnu et correctement associé à l’action prévue.
Voir un feu de circulation ne suffit pas nécessairement. Le conducteur doit aussi comprendre qu’il s’agit bien du feu auquel son intention était rattachée.
Lorsque plusieurs intersections se ressemblent ou que la circulation exige beaucoup d’attention, cette association peut devenir plus difficile.
Les intentions liées au temps ou à la distance
D’autres intentions reposent davantage sur le passage du temps ou sur une distance approximative.
Par exemple :
« Dans quelques minutes, je devrai vérifier mon itinéraire. »
« Après une certaine période de conduite, je devrai m’arrêter pour prendre une pause. »
« Dans environ deux kilomètres, je devrai prendre une sortie. »
Ces intentions peuvent être plus difficiles à récupérer lorsque l’environnement ne fournit pas de repère évident.
Le conducteur doit alors estimer le temps ou la distance, surveiller son trajet ou utiliser un rappel extérieur approprié.
Dans la conduite réelle, les intentions sont souvent liées à une combinaison de temps, de distance, de lieu et d’événements routiers.
Pourquoi une intention peut-elle être oubliée ?
La mémoire prospective comporte des limites.
Une intention peut avoir été correctement comprise et mémorisée, puis ne pas revenir à l’esprit au moment attendu.
Plusieurs facteurs peuvent contribuer à cet oubli.
Une augmentation de la charge cognitive
Une circulation dense, un piéton difficile à percevoir, un véhicule qui freine ou une intersection complexe peuvent mobiliser une grande partie des ressources attentionnelles du conducteur.
Le cerveau peut alors accorder la priorité à la situation immédiate.
L’intention future risque de passer temporairement à l’arrière-plan.
Cette priorisation peut être utile, puisque la sécurité immédiate doit demeurer prioritaire. La difficulté apparaît lorsque l’intention ne revient pas à l’esprit une fois la situation résolue.
Une interruption ou une distraction
Une conversation, une notification, une erreur de navigation ou un événement inattendu peut interrompre la préparation mentale du conducteur.
Le conducteur savait ce qu’il voulait faire, mais le fil de son intention a été interrompu.
Lorsque son attention revient pleinement à la conduite, l’intention peut ne plus être immédiatement accessible.
Un indice trop vague
Une intention comme :
« Je vais tourner bientôt. »
fournit peu d’information sur le moment où l’action devra être préparée.
Une intention plus précise pourrait être :
« Au prochain feu, après la station-service, je tournerai à gauche. »
Plus le repère est clair, plus il peut devenir facile de reconnaître le moment approprié.
Un rappel qui survient trop tard
Le conducteur peut se rappeler son intention seulement lorsqu’il arrive presque à la hauteur de l’intersection.
La mémoire a alors récupéré l’intention, mais trop tard pour permettre une préparation progressive de la manœuvre.
Le conducteur peut être tenté d’agir rapidement afin de ne pas manquer son virage ou sa sortie.
Dans cette situation, le jugement doit prendre le relais.
Le fait de se souvenir trop tard d’une intention ne signifie pas qu’elle doit être exécutée à tout prix.
Il est généralement préférable de poursuivre son trajet et de trouver un autre chemin plutôt que d’effectuer une manœuvre brusque ou insuffisamment préparée.
Le lien entre mémoire prospective et anticipation
La mémoire prospective peut devenir plus utile lorsque l’intention est préparée suffisamment tôt.
Un conducteur ne devrait pas seulement penser :
« Je devrai tourner à gauche. »
Il peut aussi préparer une séquence d’observation et d’action :
« Au prochain feu, je tournerai à gauche. Je devrai vérifier la circulation derrière moi, signaler mon intention, observer la voie de gauche et me positionner progressivement. »
L’intention n’est alors plus uniquement liée au résultat final. Elle est associée à une série d’étapes qui doivent commencer avant le virage.
Cette préparation peut favoriser l’anticipation et réduire le risque d’attendre le dernier moment avant d’agir.
La mémoire prospective chez l’apprenti conducteur
Chez un conducteur expérimenté, plusieurs opérations de base sont devenues relativement automatisées.
Le maintien de la trajectoire, l’adaptation de la vitesse et certaines vérifications peuvent demander moins d’efforts conscients qu’au début de l’apprentissage.
Chez l’apprenti conducteur, la situation est différente.
Maintenir sa position dans la voie, gérer sa vitesse, observer les rétroviseurs, comprendre une intersection et prévoir les actions des autres usagers peuvent encore demander beaucoup d’attention.
L’ajout d’une intention future peut donc augmenter la charge cognitive.
L’apprenti doit parfois accomplir simultanément plusieurs opérations :
comprendre la consigne;
mémoriser l’action demandée;
chercher le bon endroit;
continuer à observer la route;
préparer la manœuvre;
déterminer le moment où il doit commencer à agir.
Un oubli ne signifie donc pas nécessairement que l’apprenti n’a pas écouté ou qu’il manque de motivation.
Il peut aussi indiquer que ses ressources attentionnelles étaient déjà fortement mobilisées.
Avant de juger l’erreur, il devient utile de chercher à comprendre ce qui a interrompu, affaibli ou retardé la récupération de l’intention.
Comment soutenir cette mémoire pendant l’apprentissage ?
Le moniteur ou le parent accompagnateur peut aider l’apprenti à construire des intentions plus précises.
Au lieu de dire uniquement :
« Tu tourneras à gauche plus loin. »
il pourrait préciser :
« Au prochain feu, nous tournerons à gauche. Quel repère pourrait t’indiquer que nous approchons du bon endroit ? »
L’apprenti peut alors chercher des indices observables :
un panneau annonçant l’intersection;
une voie réservée au virage;
un commerce particulier;
un changement dans le marquage;
le feu de circulation;
une modification de la configuration de la route.
L’objectif n’est pas de multiplier les informations, mais de créer une association claire entre un repère observable et une action à préparer.
Le moniteur pourrait également demander :
« Que devras-tu commencer à faire avant d’arriver au feu ? »
Cette question transforme une simple consigne de direction en exercice d’observation, d’anticipation et de planification.
Des stratégies concrètes
Formuler une intention précise
Une intention précise peut être plus facile à récupérer qu’une consigne vague.
Au lieu de penser :
« Je dois changer de voie bientôt. »
le conducteur pourrait se dire :
« Après le passage pour piétons, j’évaluerai la possibilité de me déplacer dans la voie de gauche. »
Associer l’action à un repère visible
Un panneau, une intersection, un bâtiment ou un changement dans le marquage peut servir de déclencheur.
Le repère choisi doit être suffisamment visible, distinctif et situé avant le moment où la manœuvre devra être exécutée.
Décomposer la manœuvre
Une intention peut devenir plus facile à appliquer lorsqu’elle est divisée en étapes.
Par exemple :
observer;
évaluer;
signaler;
vérifier;
agir progressivement.
Cette décomposition permet de commencer la préparation avant d’arriver au point de décision.
Limiter les distractions inutiles
Une intention fragile peut être plus facilement oubliée lorsqu’une conversation ou une tâche secondaire mobilise l’attention.
Lorsqu’une manœuvre approche, il peut être pertinent de réduire temporairement les échanges et de recentrer l’attention sur la conduite.
Accepter de modifier son itinéraire
Lorsqu’une intention revient trop tard, la solution la plus sécuritaire consiste souvent à poursuivre son trajet.
Manquer une sortie, un virage ou une entrée demeure généralement moins risqué que tenter une manœuvre précipitée.
Une compétence rarement nommée
La mémoire prospective est présente dans de nombreuses situations de conduite.
Elle intervient lorsqu’un conducteur doit :
conserver une consigne;
préparer une manœuvre future;
reprendre une action après une interruption;
se rappeler une limite temporaire;
modifier son comportement à l’apparition d’un indice;
coordonner plusieurs étapes réparties dans le temps.
Elle pourrait aussi aider à mieux comprendre certains comportements que nous attribuons rapidement à l’inattention.
Un conducteur peut avoir observé une situation, compris ce qu’il devait faire et néanmoins ne pas avoir récupéré son intention au bon moment.
La question pédagogique ne devrait donc pas seulement être :
« Savait-il quoi faire ? »
Elle pourrait également devenir :
« Avait-il associé son intention à un indice suffisamment clair pour se la rappeler au bon moment ? »
Que savons-nous ?
La mémoire prospective permet de conserver une intention et de la récupérer plus tard.
Au volant, elle peut être sollicitée pendant que le conducteur accomplit déjà plusieurs tâches d’observation, de compréhension et de contrôle du véhicule.
Son fonctionnement peut être influencé par la précision de l’intention, la qualité du repère choisi, les interruptions, les distractions et la charge cognitive.
Pourquoi est-ce important ?
Une intention oubliée ou récupérée trop tard peut entraîner une hésitation, un changement de voie tardif, un freinage brusque ou une manœuvre précipitée.
Chez l’apprenti, ces difficultés peuvent également révéler que la consigne dépassait temporairement les ressources attentionnelles disponibles.
Comprendre ce mécanisme permet de mieux distinguer un manque de connaissance d’une difficulté à maintenir ou à récupérer une intention.
Que pouvons-nous faire ?
Les conducteurs, les moniteurs et les parents accompagnateurs peuvent soutenir la mémoire prospective en formulant des intentions précises, en les associant à des repères visibles et en préparant les manœuvres suffisamment tôt.
Ils peuvent également réduire les distractions à l’approche d’une situation complexe et accepter de modifier l’itinéraire lorsqu’une intention revient trop tard.
Apprendre à se souvenir du futur
La conduite exige de traiter le présent tout en préparant l’avenir.
Le conducteur doit observer ce qui se trouve devant lui, mais aussi conserver certaines intentions, reconnaître le moment de les récupérer et parfois les abandonner lorsqu’elles ne peuvent plus être exécutées de façon sécuritaire.
La mémoire prospective constitue ainsi un lien discret entre la planification, l’attention, l’anticipation et la prise de décision.
Elle rappelle également qu’une consigne donnée à un apprenti ne demeure pas automatiquement accessible jusqu’au moment de son exécution.
Entre l’intention et l’action, la route continue de produire des informations, des distractions et des imprévus.
Apprendre à conduire, c’est donc aussi apprendre à construire des intentions suffisamment précises pour qu’elles puissent revenir à l’esprit au bon moment, sans perdre de vue que la situation présente demeure prioritaire.
Références et sources pour approfondir
La mémoire prospective appliquée directement à la conduite demeure un sujet relativement peu vulgarisé. Les références suivantes permettent néanmoins de mieux comprendre le maintien des intentions, leur récupération à partir d’indices et les ressources attentionnelles qu’elles peuvent mobiliser.
Mémoire prospective et conduite automobile
Trawley, S. L., Stephens, A. N., Rendell, P. G. et Groeger, J. A. (2017).Prospective memory while driving: Comparison of time- and event-based intentions. Ergonomics, 60(6), 780-790. Cette étude réalisée en simulateur examine la mémoire prospective pendant la conduite. Les participants devaient conserver des intentions liées soit à un événement rencontré sur la route, soit à une heure précise. Les résultats montrent que certaines intentions liées à des événements peuvent perturber le suivi du véhicule qui précède. Consulter la référence
Comprendre le fonctionnement de la mémoire prospective
Gonneaud, J., Rauchs, G., Groussard, M., Landeau, B., Mézenge, F., de La Sayette, V., Eustache, F. et Desgranges, B. (2014).How do we process event-based and time-based intentions in the brain? An fMRI study of prospective memory in healthy individuals. Human Brain Mapping, 35(7), 3066-3082. Cette recherche distingue les intentions déclenchées par un événement de celles qui doivent être réalisées après un certain délai. Elle montre que ces deux formes de mémoire prospective reposent en partie sur des mécanismes cognitifs différents. Consulter la référence
Marsh, R. L., Hicks, J. L. et Watson, V. (2002).The dynamics of intention retrieval and coordination of action in event-based prospective memory. Journal of Experimental Psychology: Learning, Memory, and Cognition, 28(4), 652-659. Les auteurs décrivent plusieurs étapes nécessaires à la réalisation d’une intention future : remarquer l’indice, récupérer l’intention correspondante et coordonner son exécution avec l’activité déjà en cours. Consulter la référence
Smith, R. E. et Bayen, U. J. (2004).A multinomial model of event-based prospective memory. Journal of Experimental Psychology: Learning, Memory, and Cognition, 30(4), 756-777. Cette étude propose un modèle permettant de distinguer la capacité à reconnaître qu’un événement exige une action future de la capacité à se rappeler précisément l’action qui devait être accomplie. Consulter la référence
Attention, charge cognitive et coût des intentions
Smith, R. E., Hunt, R. R., McVay, J. C. et McConnell, M. D. (2007).The cost of event-based prospective memory: Salient target events. Journal of Experimental Psychology: Learning, Memory, and Cognition, 33(4), 734-746. Ces expériences montrent que le maintien d’une intention future peut imposer un coût à l’activité principale, même lorsque l’indice déclencheur est relativement visible. Cela soutient l’idée qu’une intention conservée pendant la conduite peut mobiliser une partie des ressources attentionnelles. Consulter la référence
Walter, S. et Meier, B. (2014).How important is importance for prospective memory? A review. Frontiers in Psychology, 5, article 657. Cette revue présente les principales formes de mémoire prospective et examine notamment l’effet de la charge cognitive, de l’importance de l’intention et de la relation entre l’indice recherché et l’activité en cours. Consulter la référence
Associer une situation à une action
Meeks, J. T. et Marsh, R. L. (2010).Implementation intentions about nonfocal event-based prospective memory tasks. Psychological Research, 74(1), 82-89. Cette étude porte sur les intentions formulées sous la forme d’un plan précis associant une situation future à une action. Ce type de préparation peut faciliter la récupération de l’intention, particulièrement lorsque l’indice est peu directement lié à l’activité en cours. Consulter la référence
Brewster, S. E., Elliott, M. A., McCartan, R., McGregor, B. et Kelly, S. W. (2016).Conditional or unconditional? The effects of implementation intentions on driver behavior. Journal of Experimental Psychology: Applied, 22(1), 124-133. Dans une étude utilisant un simulateur de conduite, la formulation de plans conditionnels visant à éviter les excès de vitesse a influencé le comportement lorsque les situations rencontrées correspondaient, ou ressemblaient, aux situations prévues. Consulter la référence
Note de prudence : une partie importante des connaissances sur la mémoire prospective provient d’expériences réalisées en laboratoire ou en environnement simulé. Leur application à la conduite réelle doit donc être interprétée avec prudence. Ces travaux permettent néanmoins de mieux comprendre comment une intention peut être formée, maintenue, interrompue et récupérée à partir d’un indice présent dans l’environnement.
Nous sommes tous responsables de notre conduite parce que la route, elle, ne pardonne pas l’ignorance !
Si tu conduis aujourd’hui, c’est parce que d’autres ont payé le prix hier !