
Catégorie : Facteurs humains

Cette catégorie explore les caractéristiques humaines qui peuvent influencer la conduite automobile. Elle aborde notamment l’attention, la perception, la fatigue, les émotions, le stress, la prise de décision, les capacités cognitives, les comportements, les limites physiologiques ainsi que diverses réalités individuelles pouvant avoir un impact sur la sécurité routière.

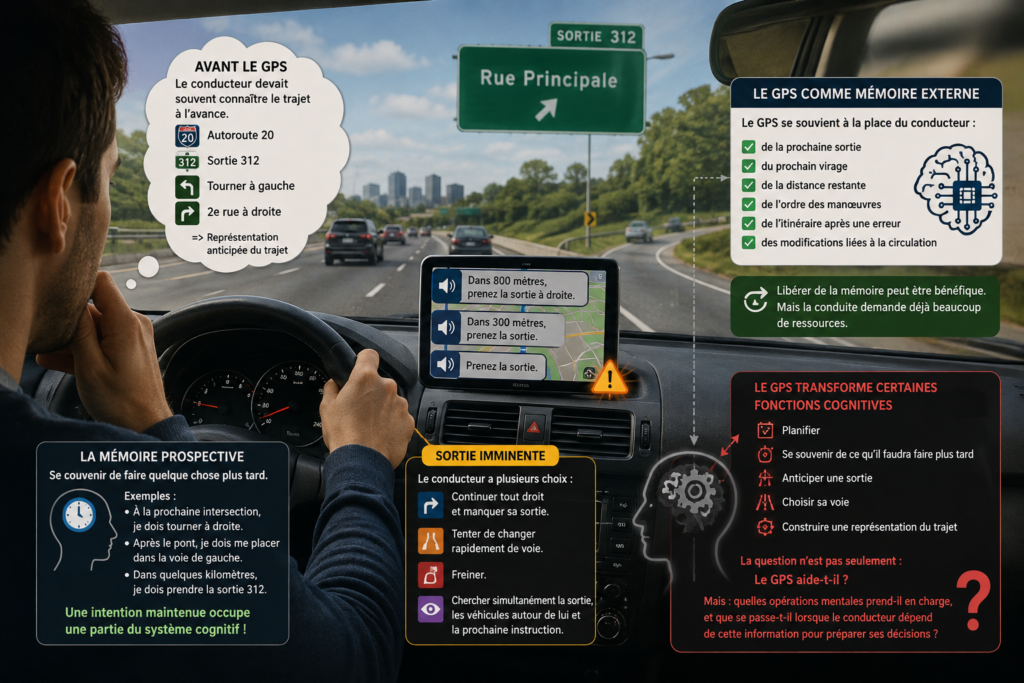
  • Comment les outils GPS modifient-ils la planification du trajet, la mémoire prospective et les changements de voie tardifs ?

    Une voix annonce :

    « Dans 800 mètres, prenez la sortie à droite. »

    Quelques secondes plus tard :

    « Dans 300 mètres, prenez la sortie. »

    Puis :

    « Prenez la sortie. »

    Le conducteur se trouve encore dans la voie de gauche.

    Que fait-il ?

    Il peut continuer tout droit et accepter de manquer sa sortie.

    Il peut tenter de changer rapidement de voie.

    Il peut freiner.

    Il peut chercher simultanément la sortie, les véhicules autour de lui et la prochaine instruction.

    Le GPS n’a pas nécessairement créé le problème.

    Mais il a profondément modifié la façon dont le conducteur a préparé son trajet.

    Autrefois, celui-ci devait souvent savoir à l’avance où il allait.

    Aujourd’hui, il peut parfois commencer son déplacement en connaissant uniquement sa destination finale.

    Entre les deux, une technologie prend en charge une partie du travail de navigation.

    Cette évolution apporte des avantages considérables.

    Mais elle transforme également certaines fonctions cognitives utilisées pendant la conduite.

    Planifier.

    Se souvenir de ce qu’il faudra faire plus tard.

    Anticiper une sortie.

    Choisir sa voie.

    Construire une représentation du trajet.

    La question n’est donc pas simplement :

    « Le GPS aide-t-il les conducteurs ? »

    Il les aide manifestement dans de nombreuses situations.

    La question plus intéressante est :

    « Quelles opérations mentales le GPS prend-il en charge, et que se passe-t-il lorsque le conducteur dépend de cette information pour préparer ses décisions ? »

    Avant le GPS, une partie du trajet devait exister avant le départ

    Prenons un trajet vers une destination inconnue.

    Sans système de navigation, le conducteur peut consulter une carte ou recevoir des indications.

    Il doit parfois retenir quelques grandes étapes :

    prendre l’autoroute 20.

    sortir à telle sortie.

    tourner à gauche sur telle rue.

    prendre ensuite la deuxième rue à droite.

    Ces informations créent une représentation anticipée du déplacement.

    Le conducteur ne connaît peut-être pas chaque détail.

    Mais il possède un plan.

    Le GPS permet de transférer une partie de ce plan à un système externe.

    Le GPS comme mémoire externe

    Lorsqu’un conducteur entre une destination dans un système de navigation, il n’est plus nécessaire qu’il maintienne consciemment toutes les étapes du trajet.

    La technologie peut se souvenir à sa place :

    • de la prochaine sortie ;
    • du prochain virage ;
    • de la distance restante ;
    • de l’ordre des manœuvres ;
    • de l’itinéraire après une erreur ;
    • des modifications nécessaires lorsque la circulation change.

    Ce phénomène peut être décrit comme une forme d’externalisation cognitive.

    Une tâche autrefois réalisée principalement par la mémoire interne est partiellement confiée à un outil.

    Cette externalisation n’est pas nécessairement négative.

    Nous utilisons constamment des outils pour alléger notre mémoire.

    Calendriers.

    Listes.

    Alarmes.

    Notes.

    Le GPS appartient à cette même famille.

    Libérer de la mémoire peut être bénéfique

    La conduite mobilise déjà de nombreuses ressources.

    Le conducteur doit observer la route.

    Évaluer les distances.

    Surveiller les autres usagers.

    Contrôler son véhicule.

    Interpréter la signalisation.

    Prendre des décisions.

    Dans un environnement inconnu, il doit en plus savoir où aller.

    Un système de navigation peut donc réduire une partie de cette charge.

    Il peut notamment éviter de devoir maintenir continuellement en mémoire une longue séquence de directions.

    Des travaux sur la navigation en conduite suggèrent d’ailleurs que des instructions simples, notamment auditives, peuvent être suivies avec relativement peu d’interférence dans certaines conditions, alors que des instructions plus complexes augmentent davantage la demande cognitive.

    Le problème n’est donc pas l’existence de l’aide.

    Il réside en partie dans la façon dont cette aide est conçue et utilisée.

    La mémoire prospective : se souvenir de faire quelque chose plus tard

    Une fonction cognitive devient particulièrement intéressante lorsqu’on parle de GPS.

    La mémoire prospective.

    Il s’agit de la capacité à se souvenir d’exécuter une intention dans le futur.

    Par exemple :

    « À la prochaine intersection, je dois tourner à droite. »

    « Après le pont, je dois me placer dans la voie de gauche. »

    « Dans quelques kilomètres, je dois prendre la sortie 312. »

    Le conducteur doit continuer à conduire tout en conservant cette intention disponible.

    Il ne peut pas simplement arrêter le véhicule et penser exclusivement à sa prochaine manœuvre.

    Une intention maintenue occupe une partie du système cognitif

    Lorsque nous devons nous souvenir de faire quelque chose plus tard, notre cerveau peut surveiller l’environnement à la recherche du bon moment.

    Le conducteur pense parfois consciemment :

    « Il ne faut pas que j’oublie ma sortie. »

    Ou l’intention demeure en arrière-plan jusqu’à ce qu’un indice la réactive.

    Un panneau.

    Un échangeur.

    Un nom de rue.

    Un bâtiment.

    Le GPS transforme cette situation.

    Le conducteur n’a plus nécessairement besoin de maintenir lui-même l’intention.

    Le système lui dira quand agir.

    « Le GPS va me le rappeler »

    Cette phrase résume une modification importante du fonctionnement cognitif.

    Le conducteur peut externaliser une intention future.

    Au lieu de penser :

    « Dans cinq kilomètres, je dois commencer à préparer ma sortie. »

    il peut adopter implicitement une autre stratégie :

    « Le système m’avertira au moment nécessaire. »

    Cette stratégie peut fonctionner remarquablement bien.

    Elle peut même réduire les erreurs d’oubli.

    Mais elle modifie la relation entre le conducteur et son trajet.

    L’externalisation peut améliorer l’exécution immédiate sans renforcer la mémoire interne

    Des recherches générales sur l’externalisation cognitive montrent qu’un rappel externe peut améliorer la probabilité d’exécuter une intention au moment voulu.

    Mais des travaux publiés en 2026 montrent également un effet intéressant : lorsqu’une intention a été confiée à un rappel externe, son apprentissage interne peut être moins solide lorsque le rappel est ensuite retiré.

    Cette recherche ne portait pas spécifiquement sur la conduite automobile.

    Elle aide néanmoins à comprendre un mécanisme plausible.

    Un outil peut améliorer notre performance pendant qu’il nous assiste sans nécessairement entraîner la capacité qu’il remplace.

    Le GPS peut donc changer la façon dont un trajet est appris

    Lorsqu’une personne navigue elle-même, elle doit généralement construire progressivement une représentation de l’environnement.

    Elle remarque des points de repère.

    Elle relie des rues.

    Elle mémorise des séquences.

    Elle développe une idée de la direction générale de sa destination.

    Lorsque le GPS fournit continuellement des instructions tournant par tournant, une partie de ce travail peut devenir moins nécessaire.

    Des recherches sur l’utilisation habituelle du GPS ont observé une association entre une plus grande dépendance au GPS et de moins bonnes performances de mémoire spatiale lors d’une navigation autonome.

    Ces résultats doivent être interprétés avec prudence.

    Ils ne signifient pas qu’utiliser un GPS « détruit » la mémoire.

    Ils indiquent plutôt que les stratégies de navigation utilisées régulièrement peuvent influencer ce que nous apprenons de l’environnement.

    Suivre des instructions n’est pas la même chose que construire un itinéraire

    Il existe une différence cognitive importante entre :

    « Je sais où je vais. »

    et

    « Je sais quelle est ma prochaine instruction. »

    Dans le premier cas, le conducteur possède une représentation plus générale du trajet.

    Dans le second, il peut fonctionner comme une succession de décisions locales.

    Tourner ici.

    Continuer deux kilomètres.

    Prendre la sortie.

    Tourner à gauche.

    Le véhicule peut atteindre exactement la même destination.

    Mais la représentation mentale du trajet peut être différente.

    La navigation peut devenir plus réactive

    Lorsque le conducteur connaît son trajet, il peut préparer certaines décisions très tôt.

    Il sait qu’une sortie approche.

    Il peut commencer à se placer progressivement dans la bonne voie.

    Il sait qu’un virage difficile arrivera après une intersection.

    Il peut anticiper.

    Lorsqu’il dépend principalement des instructions successives du GPS, la planification peut parfois devenir davantage réactive.

    Le conducteur reçoit une instruction.

    Puis il agit.

    Puis il attend l’instruction suivante.

    Ce fonctionnement est généralement efficace lorsque les instructions arrivent suffisamment tôt et que la circulation permet facilement la manœuvre.

    Il devient plus fragile lorsque l’environnement exige une préparation plusieurs centaines de mètres avant le point de décision.

    Le changement de voie tardif apparaît alors comme un problème de temps disponible

    Imaginons une autoroute à quatre voies.

    Le conducteur se trouve dans la voie de gauche.

    Son GPS indique soudain qu’il doit prendre une sortie située à droite.

    La sortie approche.

    Le conducteur doit maintenant résoudre plusieurs problèmes simultanément :

    • comprendre l’instruction ;
    • localiser la sortie ;
    • identifier le nombre de voies à traverser ;
    • observer les véhicules environnants ;
    • chercher des espaces ;
    • signaler son intention ;
    • vérifier les angles morts ;
    • modifier éventuellement sa vitesse.

    Plus l’instruction est tardive par rapport à la complexité de la manœuvre, plus la marge disponible diminue.

    La distance annoncée n’est pas la même chose que le temps disponible

    Une instruction donnée à 500 mètres peut sembler généreuse.

    Mais 500 mètres ne représentent pas la même durée à différentes vitesses.

    À vitesse autoroutière, cette distance peut disparaître rapidement.

    Le conducteur peut également devoir franchir plusieurs voies.

    La circulation peut être dense.

    Un camion peut masquer la signalisation.

    Les espaces disponibles peuvent être limités.

    Ce qui compte réellement n’est donc pas seulement la distance entre l’instruction et la sortie.

    C’est la combinaison de :

    • la vitesse ;
    • la densité de circulation ;
    • le nombre de voies à traverser ;
    • la visibilité de la signalisation ;
    • la complexité de l’échangeur ;
    • le temps nécessaire pour observer et décider.

    Le GPS peut annoncer une manœuvre, mais il ne construit pas nécessairement la marge

    Le système peut indiquer :

    « Prenez la sortie à droite. »

    Mais cette information ne crée pas les espaces nécessaires entre les véhicules.

    Elle ne garantit pas que trois changements de voie sont encore possibles.

    Elle ne vérifie pas nécessairement que la manœuvre souhaitée peut être exécutée sans perturber fortement les autres.

    Le conducteur doit donc transformer une instruction de navigation en décision de conduite.

    C’est une distinction fondamentale.

    Le GPS indique où aller. Le conducteur doit encore décider comment y aller de manière sécuritaire.

    « Mais le GPS m’a dit de tourner »

    Cette phrase peut révéler une confusion entre deux niveaux de décision.

    Le système propose un objectif.

    Le conducteur gère les contraintes immédiates de sécurité.

    Si l’objectif n’est plus compatible avec une manœuvre raisonnable, il doit pouvoir être abandonné temporairement.

    Manquer une sortie constitue généralement un problème de navigation.

    Traverser plusieurs voies brutalement peut devenir un problème de sécurité.

    Ces deux conséquences ne sont pas du même ordre.

    Une erreur de navigation doit pouvoir rester une erreur de navigation

    C’est probablement l’un des messages pédagogiques les plus importants associés au GPS.

    Le conducteur réalise trop tard qu’il devait tourner.

    Il possède deux choix généraux.

    Premier choix :

    essayer de sauver l’itinéraire.

    Deuxième choix :

    continuer en sécurité et laisser le système recalculer.

    La technologie moderne possède précisément une caractéristique intéressante :

    elle sait généralement recalculer.

    Le conducteur n’a donc plus besoin de considérer chaque sortie manquée comme une catastrophe.

    Une phrase pédagogique pourrait être :

    « Il vaut mieux perdre une sortie que perdre sa marge de sécurité. »

    Le recalcul devrait réduire la pression temporelle

    Paradoxalement, le GPS peut parfois créer un sentiment d’urgence.

    La carte montre la sortie.

    La voix répète l’instruction.

    Le véhicule approche.

    Le conducteur peut ressentir :

    « Il faut absolument que je tourne ici. »

    Mais la capacité du système à recalculer devrait permettre exactement l’inverse.

    Elle devrait réduire cette urgence.

    Le raisonnement pourrait devenir :

    « Si je ne peux pas effectuer cette manœuvre proprement, je continue. Le GPS trouvera une autre route. »

    Cette façon de présenter le GPS transforme l’outil.

    Il cesse d’être un donneur d’ordres.

    Il devient un assistant adaptable.

    La voix du GPS peut acquérir une autorité excessive

    Une instruction produite par un système numérique possède une forme particulière de crédibilité.

    Elle est précise.

    Elle indique une distance.

    Elle montre une trajectoire.

    Elle semble savoir exactement où aller.

    Cette précision peut parfois conduire le conducteur à accorder davantage de poids à l’instruction qu’aux indices disponibles dans l’environnement.

    Pourtant, la navigation numérique peut être imparfaite.

    Une route peut avoir changé.

    Une voie peut être fermée.

    Une instruction peut être ambiguë.

    La cartographie peut être désuète.

    La réception du signal peut être perturbée.

    Et surtout, le système ne remplace pas l’observation de la circulation réelle.

    La hiérarchie des informations doit rester claire

    Une pédagogie du GPS pourrait enseigner une hiérarchie simple.

    Premier niveau : la sécurité immédiate.

    Les véhicules, les piétons, les cyclistes, les distances et les conflits présents.

    Deuxième niveau : la signalisation et l’infrastructure réelle.

    Panneaux, feux, marquage, voies disponibles et restrictions applicables.

    Troisième niveau : l’outil de navigation.

    Le GPS aide à choisir le trajet, mais son instruction doit rester compatible avec les deux premiers niveaux.

    Prévisualiser l’itinéraire change la relation au GPS

    Une stratégie simple consiste à consulter brièvement le trajet avant de partir.

    Il n’est pas nécessaire de mémoriser chaque rue.

    Quelques informations peuvent suffire :

    • direction générale ;
    • autoroute principale ;
    • sortie importante ;
    • échangeur complexe ;
    • zone où plusieurs changements de voie seront nécessaires ;
    • dernier segment avant la destination.

    Le GPS ne remplace alors plus entièrement le plan.

    Il le complète.

    Le conducteur possède une représentation générale et utilise le système pour les détails.

    Le GPS peut rappeler, mais le conducteur peut anticiper

    Prenons l’instruction :

    « Dans deux kilomètres, prenez la sortie 318. »

    Un conducteur réactif peut simplement attendre la prochaine instruction.

    Un conducteur anticipatif peut se demander immédiatement :

    « Dans quelle voie suis-je actuellement ? »

    « Combien de changements seront nécessaires ? »

    « À quel moment pourrais-je commencer à me placer progressivement ? »

    L’instruction GPS devient alors un déclencheur de planification plutôt qu’un ordre à exécuter au dernier moment.

    Transformer chaque instruction en horizon d’anticipation

    Cette idée peut être enseignée très concrètement.

    Lorsque le GPS annonce une manœuvre future, l’apprenti ne devrait pas seulement mémoriser :

    « Je dois tourner à droite. »

    Il peut immédiatement construire une petite séquence :

    où ?

    dans combien de temps ?

    dans quelle voie dois-je être ?

    quand dois-je commencer à préparer ma position ?

    quelle solution si je n’y arrive pas ?

    Le GPS fournit l’intention.

    Le conducteur construit la stratégie.

    Le changement de voie devrait être dissocié du dernier ordre vocal

    Une erreur pédagogique possible serait d’enseigner :

    « Quand le GPS te dit de tourner, place-toi. »

    Cette stratégie peut être trop tardive.

    Le positionnement devrait parfois commencer dès l’annonce précédente.

    Autrement dit, l’objectif n’est pas de réagir parfaitement au GPS.

    Il est d’utiliser les premières informations du système pour préparer suffisamment tôt les conditions de la future manœuvre.

    Une instruction simple est différente d’une instruction complexe

    Les recherches sur les instructions de navigation montrent également que leur complexité compte.

    Une instruction comme :

    « Tournez à droite au prochain feu. »

    est relativement simple.

    Une instruction comprenant plusieurs rues, repères et actions successives demande davantage de traitement et de mémoire.

    Des travaux expérimentaux ont observé que des instructions auditives simples pouvaient être suivies sans dégradation importante d’une tâche simulée de conduite, tandis que des instructions plus complexes interféraient davantage avec la performance.

    Le design du système de navigation fait donc partie du problème.

    L’audio peut limiter le besoin de regarder l’écran

    Les instructions vocales présentent un avantage potentiel.

    Elles permettent de recevoir une information sans nécessairement détourner les yeux vers l’écran.

    Mais cela ne signifie pas que l’information auditive est sans coût cognitif.

    Le conducteur doit l’entendre.

    La comprendre.

    L’intégrer à sa représentation de la route.

    Décider ce qu’elle implique.

    Une information auditive complexe peut donc elle aussi mobiliser des ressources importantes.

    L’écran reste parfois nécessaire pour comprendre la géométrie

    Dans un échangeur complexe, une représentation visuelle peut fournir une information difficile à transmettre uniquement par la voix.

    Quelle branche de l’échangeur faut-il prendre ?

    La sortie est-elle à gauche ou à droite ?

    Combien de voies semblent disponibles ?

    Deux embranchements sont-ils très rapprochés ?

    L’écran peut alors être utile.

    Mais plus le conducteur regarde l’écran, moins il observe directement l’environnement pendant ce temps.

    L’objectif pédagogique n’est donc pas d’interdire l’information visuelle.

    Il est d’éviter qu’elle devienne la principale source d’observation au moment où la route exige une attention élevée.

    La navigation peut aussi réduire l’anxiété

    Il serait incomplet de présenter le GPS uniquement comme une source potentielle de distraction ou de dépendance.

    Pour certains conducteurs, savoir qu’un système indique le trajet peut réduire considérablement l’incertitude.

    La peur de se perdre diminue.

    Le conducteur sait qu’une erreur pourra être corrigée.

    Il peut consacrer moins d’énergie à chercher des noms de rues ou à essayer de se rappeler une longue série d’instructions.

    Chez certains conducteurs plus âgés, des recherches récentes suggèrent d’ailleurs que les aides à la navigation sont associées à une mobilité de conduite plus importante.

    Le GPS peut donc favoriser l’autonomie dans certaines situations.

    Le problème n’est pas l’assistance, mais la dépendance sans représentation

    Un conducteur peut utiliser un GPS de deux façons très différentes.

    Première façon :

    « Je n’ai aucune idée d’où je vais. Je fais exactement ce qu’il me dit. »

    Deuxième façon :

    « Je sais globalement où je vais. Le GPS m’aide à choisir l’itinéraire, à surveiller le trafic et à confirmer les prochaines étapes. »

    Le même outil est utilisé.

    Mais le rapport cognitif à l’outil est différent.

    Le GPS peut devenir un copilote plutôt qu’un pilote

    Cette métaphore peut être pédagogiquement utile.

    Un bon copilote fournit de l’information.

    Il prévient.

    Il rappelle.

    Il propose.

    Mais le conducteur demeure responsable de la décision immédiate.

    Il conserve son observation.

    Il décide si la manœuvre est encore possible.

    Il accepte de manquer une sortie lorsque les conditions l’exigent.

    Le GPS devient alors une extension de la planification, pas son remplacement complet.

    Le rôle particulier de l’apprenti conducteur

    Pour un novice, la question est encore plus importante.

    L’apprenti mobilise déjà beaucoup de ressources pour des tâches qu’un conducteur expérimenté exécute plus automatiquement.

    Maintenir sa trajectoire.

    Contrôler sa vitesse.

    Observer les intersections.

    Utiliser les rétroviseurs.

    Évaluer les distances.

    Ajouter la navigation peut augmenter la charge cognitive.

    Le GPS peut réduire une partie de cette charge.

    Mais il peut aussi ajouter des instructions auxquelles l’apprenant cherche à obéir immédiatement.

    Il faut donc enseigner non seulement comment suivre un GPS, mais aussi quand ne pas suivre immédiatement son instruction.

    Un exercice pédagogique particulièrement révélateur

    Le formateur peut volontairement choisir un trajet comprenant plusieurs changements de direction.

    Avant le départ, l’apprenti consulte l’itinéraire pendant quelques secondes.

    Il identifie seulement trois éléments majeurs.

    Par exemple :

    autoroute 20.

    Sortie 325.

    Destination située ensuite à gauche.

    Pendant le trajet, le GPS reste actif.

    À chaque instruction, le formateur peut demander :

    « Qu’est-ce que cette information change maintenant dans ta conduite ? »

    La réponse recherchée n’est pas seulement :

    « Je dois tourner. »

    Elle pourrait devenir :

    « Ma sortie arrive dans deux kilomètres. Je suis deux voies trop à gauche. Je vais commencer à chercher progressivement mes espaces. »

    Un autre exercice : manquer volontairement une sortie

    Cette situation peut avoir une grande valeur pédagogique dans un environnement choisi de manière sécuritaire.

    Le formateur peut demander à l’apprenti de continuer volontairement tout droit malgré une instruction du GPS.

    Le système recalcule.

    Rien de dramatique ne se produit.

    L’élève apprend une leçon importante :

    une instruction de navigation peut être ignorée lorsque la sécurité l’exige.

    Cette expérience peut réduire la pression associée à l’idée de « devoir absolument prendre cette sortie ».

    Que savons-nous ?

    Les systèmes de navigation peuvent réduire certaines exigences de planification et de mémorisation en fournissant des instructions au moment où elles deviennent pertinentes.

    Ils peuvent donc servir de support cognitif et réduire l’incertitude associée aux trajets inconnus.

    La recherche indique cependant que l’utilisation régulière du GPS peut modifier la façon dont l’environnement et les itinéraires sont appris. Une plus grande dépendance au GPS a notamment été associée à de moins bonnes performances de mémoire spatiale lors de tâches de navigation autonome.

    Des recherches sur la mémoire prospective montrent également que l’externalisation d’une intention vers un rappel peut améliorer son exécution immédiate tout en réduisant, dans certaines conditions expérimentales, l’apprentissage interne de cette intention.

    Enfin, la complexité et le moment des instructions de navigation peuvent influencer la demande cognitive imposée au conducteur.

    Pourquoi est-ce important ?

    Parce que le GPS ne modifie pas seulement le chemin choisi.

    Il modifie potentiellement le moment où le conducteur commence à penser à sa prochaine décision.

    Un conducteur qui connaît son trajet peut anticiper une sortie plusieurs kilomètres à l’avance.

    Un conducteur dépendant de l’instruction tournant par tournant peut parfois attendre le prochain message avant de commencer sa préparation.

    Lorsque la circulation est dense ou que plusieurs changements de voie sont nécessaires, cette différence de quelques secondes peut devenir importante.

    Le risque n’est donc pas nécessairement :

    « Le GPS distrait le conducteur. »

    La question est plus subtile :

    « Le GPS donne-t-il au conducteur suffisamment d’information suffisamment tôt pour qu’il transforme une instruction de navigation en stratégie de conduite ? »

    Que pouvons-nous faire ?

    Une pédagogie du GPS pourrait s’appuyer sur plusieurs principes simples.

    1. Prévisualiser.

    Avant le départ, identifier quelques grandes étapes du trajet plutôt que partir sans aucune représentation générale.

    2. Écouter tôt.

    Utiliser les premières annonces comme des signaux de préparation plutôt que d’attendre l’instruction finale.

    3. Traduire l’instruction.

    Transformer « sortie dans deux kilomètres » en question de conduite : « dans quelle voie dois-je être et quand dois-je commencer à me placer ? »

    4. Conserver une solution de rechange.

    Si le changement de voie ne peut plus être réalisé avec une marge suffisante, poursuivre son trajet.

    5. Accepter le recalcul.

    Une sortie manquée constitue généralement un détour, pas une urgence.

    6. Observer la route avant l’écran.

    L’information numérique complète l’environnement réel. Elle ne le remplace pas.

    7. Utiliser le GPS comme rappel, pas comme autorisation.

    L’ordre de tourner ne signifie pas que la manœuvre est immédiatement réalisable.

    Une formule pédagogique

    On pourrait résumer l’utilisation sécuritaire d’un GPS ainsi :

    Le GPS propose le trajet. Le conducteur prépare la manœuvre. La route décide si elle est encore possible.

    Et pour les sorties tardives :

    Une sortie manquée se recalcule. Une marge de sécurité perdue ne se récupère pas aussi facilement.

    Conclusion

    Le GPS constitue l’une des transformations les plus importantes de la navigation automobile moderne.

    Il peut réduire l’incertitude.

    Il peut alléger certaines exigences de mémoire.

    Il peut aider un conducteur à explorer des régions inconnues.

    Il peut recalculer instantanément après une erreur.

    Mais cette assistance modifie également la manière dont le conducteur planifie.

    Une partie de la mémoire prospective peut être confiée au système.

    Une partie de la représentation spatiale peut devenir moins nécessaire.

    Et certaines décisions peuvent être repoussées jusqu’au moment où une instruction est fournie.

    Le véritable enjeu pédagogique n’est donc probablement pas d’apprendre aux conducteurs à se passer du GPS.

    Il est d’apprendre à l’utiliser sans lui transférer la responsabilité de l’anticipation.

    Le conducteur devrait pouvoir entendre :

    « Dans deux kilomètres, prenez la sortie. »

    et comprendre non seulement où il devra aller, mais immédiatement commencer à réfléchir à :

    « Où dois-je être avant d’y arriver ? »

    C’est cette transformation — passer d’une instruction future à une préparation présente — qui relie la navigation à la conduite.

    Le GPS peut se souvenir de la destination.

    Il peut se souvenir de la prochaine sortie.

    Il peut même rappeler au conducteur le moment de tourner.

    Mais la construction de la marge de sécurité reste une responsabilité humaine.

    Références et pistes scientifiques

    Dahmani, L. & Bohbot, V. D. (2020). Habitual use of GPS negatively impacts spatial memory during self-guided navigation. Scientific Reports, 10, 6310. DOI : 10.1038/s41598-020-62877-0. Les auteurs ont observé une association entre une utilisation plus importante du GPS et de moins bonnes performances de mémoire spatiale lors d’une navigation autonome. Un petit suivi longitudinal allait dans la même direction, tout en nécessitant une interprétation prudente compte tenu de la taille de l’échantillon.

    Dalton, P., Agarwal, P., Fraenkel, N., Baichoo, J. & Masry, A. (2013). Driving with navigational instructions: Investigating user behaviour and performance. Accident Analysis & Prevention, 50, 298-303. DOI : 10.1016/j.aap.2012.05.002. Cette étude montre notamment que la complexité des instructions de navigation influence leur interférence avec la tâche de conduite et rapporte un avantage de mémorisation pour certaines instructions auditives.

    Cochran, L. M. & Dickerson, A. E. (2019). Driving while navigating: On-road driving performance using GPS or printed instructions. Canadian Journal of Occupational Therapy. DOI : 10.1177/0008417419831390. Les auteurs ont comparé la performance de conducteurs utilisant un GPS ou des indications imprimées sur des trajets inconnus, illustrant la navigation comme une tâche de haut niveau mobilisant notamment les fonctions exécutives.

    Dahmani, L. & Bohbot, V. D. (2020). Les travaux sur le GPS et la mémoire spatiale soulignent également la distinction entre suivre des indications et développer une représentation cognitive autonome de l’environnement.

    Role of Prospective Memory in Driving Behaviour (2020). Transportation Research Procedia, 48, 1334-1341. DOI : 10.1016/j.trpro.2020.08.162. Cette étude examine les relations entre mémoire prospective et comportements de conduite et montre notamment une association entre certaines défaillances de mémoire prospective et des erreurs rapportées en conduite.

    Fellers, C. & Storm, B. C. (2026). Offloading reduces prospective memory learning. Journal of Experimental Psychology: Learning, Memory, and Cognition. DOI : 10.1037/xlm0001630. Dans deux expériences, l’utilisation de rappels externes améliorait l’exécution de l’intention soutenue par le rappel, mais la performance diminuait lorsque le rappel était ensuite retiré. Cette étude n’était pas consacrée à la conduite, mais elle apporte un éclairage récent sur les effets de l’externalisation de la mémoire prospective.

    GPS navigation assistance is associated with driving mobility in older drivers (2025). Une étude prospective portant sur 895 conducteurs âgés a examiné les profils d’utilisation des aides à la navigation et leurs relations avec la mobilité de conduite, rappelant que ces technologies peuvent également constituer un soutien important à l’autonomie et ne doivent pas être envisagées uniquement sous l’angle de leurs limites.

    Les travaux présentés ne permettent pas de conclure qu’un GPS provoque directement des changements de voie tardifs ni qu’il détériore systématiquement les capacités de navigation. Les comportements observés dépendent notamment du conducteur, de la conception de l’interface, du moment des instructions, de la complexité du réseau routier et des conditions de circulation. Les recherches sur l’externalisation de la mémoire prospective apportent par ailleurs des mécanismes généraux qui doivent être appliqués avec prudence au contexte spécifique de la conduite.


    Nous sommes tous responsables de notre conduite parce que la route, elle, ne pardonne pas l’ignorance !

    Si tu conduis aujourd’hui, c’est parce que d’autres ont payé le prix hier !

    Observer. Comprendre. Transmettre.
  • Quelle est la meilleure façon d’enseigner l’insertion autoroutière et le zipper comme problème de coordination plutôt que simple règle ?

    Deux véhicules approchent du même espace.

    L’un circule déjà sur l’autoroute.

    L’autre arrive par une voie d’accélération.

    Quelques secondes plus tard, ils devront soit être l’un devant l’autre, soit être suffisamment espacés pour poursuivre leur route sans freinage brusque ni conflit.

    Une autre situation se présente dans une zone où deux voies doivent fusionner en une seule.

    Deux files avancent côte à côte.

    À un endroit précis, elles devront devenir une seule file.

    Dans les deux cas, on pourrait enseigner une règle.

    « Cède le passage. »

    « Insère-toi quand tu peux. »

    « Faites le zipper. »

    Ces règles sont nécessaires.

    Mais elles ne suffisent pas nécessairement à enseigner ce qui se produit réellement.

    Car l’insertion est aussi un problème de coordination entre plusieurs personnes qui doivent ajuster leur vitesse, leur espace et leurs intentions dans un temps limité.

    Deux situations qu’il faut d’abord distinguer

    Avant de parler de pédagogie, une distinction importante doit être faite.

    L’insertion sur une autoroute à partir d’une voie d’accélération et la fusion en fermeture éclair — le zipper — ne sont pas exactement la même situation.

    Lorsqu’un véhicule s’engage sur une voie où d’autres véhicules circulent déjà, les règles de priorité continuent de s’appliquer. Le conducteur qui s’insère doit notamment s’assurer que sa manœuvre peut être effectuée de manière sécuritaire.

    Le zipper concerne plutôt la fusion de deux courants de circulation lorsqu’une voie prend fin ou est fermée, notamment dans certaines zones de travaux.

    Au Québec, le gouvernement recommande alors d’utiliser les voies disponibles jusqu’à la zone de fusion, de ralentir et de fusionner en alternance, à la manière des dents d’une fermeture éclair.

    Ces deux situations ont cependant quelque chose de fondamental en commun :

    elles fonctionnent mieux lorsque les conducteurs parviennent à anticiper les actions les uns des autres et à construire suffisamment tôt l’espace dont ils auront besoin.

    L’erreur pédagogique : attendre la fin pour parler de l’espace

    Un apprenti peut être tenté de concevoir l’insertion de cette façon :

    « J’arrive au bout de la voie et ensuite je cherche une place. »

    Le problème est que, lorsque cette étape arrive, il est parfois déjà trop tard pour construire une solution confortable.

    Le conducteur se retrouve alors à devoir simultanément :

    • regarder la circulation principale ;
    • accélérer ou ralentir ;
    • surveiller la fin de sa voie ;
    • évaluer plusieurs véhicules ;
    • choisir un intervalle ;
    • utiliser son clignotant ;
    • surveiller son angle mort ;
    • contrôler sa trajectoire.

    La charge cognitive augmente rapidement.

    Une meilleure approche consiste à enseigner que l’insertion commence bien avant le déplacement latéral du véhicule.

    L’insertion commence par l’observation du courant

    Avant même de chercher un espace particulier, l’apprenant peut être amené à observer le mouvement général de la circulation.

    Les véhicules circulent-ils rapidement ?

    Le débit est-il dense ?

    Les espaces sont-ils relativement constants ?

    Un véhicule semble-t-il accélérer ou ralentir ?

    Une personne dans la voie principale semble-t-elle déjà créer un intervalle ?

    L’objectif est de déplacer le raisonnement de :

    « Où est mon trou ? »

    vers :

    « Comment ce courant est-il en train d’évoluer et où pourrai-je m’y intégrer ? »

    Cette nuance transforme l’exercice.

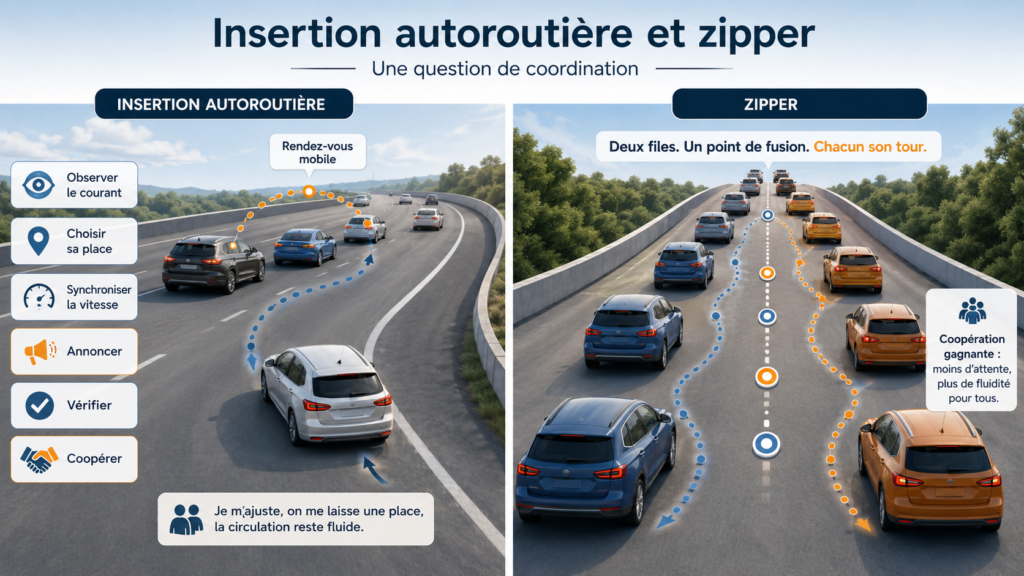
    Une insertion est un rendez-vous mobile

    Une image pédagogique peut être particulièrement utile.

    Une insertion ressemble à un rendez-vous entre deux véhicules qui se déplacent.

    L’objectif n’est pas de viser un espace immobile.

    L’espace lui-même avance.

    Le conducteur doit donc ajuster sa vitesse pour arriver au bon endroit au bon moment.

    Un intervalle situé cinquante mètres devant n’est utile que si le véhicule qui s’insère peut synchroniser sa progression avec lui.

    C’est pourquoi la vitesse joue un rôle central.

    Accélérer ne sert pas seulement à aller vite

    Chez certains apprentis, l’accélération sur une voie d’accès peut être perçue comme inquiétante.

    Le formateur demande d’accélérer alors que l’élève approche justement d’une situation plus complexe.

    Intuitivement, celui-ci peut vouloir ralentir pour se donner du temps.

    Mais une vitesse trop différente de celle du courant principal peut rendre l’insertion plus difficile.

    Le véritable objectif de l’accélération n’est donc pas simplement :

    « Atteindre une vitesse élevée. »

    Il est plutôt :

    réduire la différence de vitesse afin que l’évaluation des espaces et la coordination deviennent plus faciles.

    Lorsque deux véhicules se déplacent à des vitesses relativement proches, leur position relative change moins rapidement.

    Le conducteur dispose alors de davantage de possibilités pour choisir sa position.

    Enseigner la vitesse comme outil de positionnement

    Cette perspective change la consigne pédagogique.

    Au lieu de dire uniquement :

    « Accélère. »

    on peut expliquer :

    « Nous essayons de nous déplacer à une vitesse proche de celle des véhicules sur l’autoroute pour pouvoir choisir plus facilement devant lequel ou derrière lequel nous allons nous placer. »

    L’accélérateur devient ainsi un outil de coordination.

    Le ralentissement aussi.

    Un léger relâchement de l’accélérateur peut parfois permettre de se placer derrière un véhicule plutôt que de lutter pour passer devant.

    L’objectif n’est donc pas d’accélérer à tout prix.

    Il est de contrôler sa position relative.

    Ne pas choisir un espace, mais deux véhicules

    Une autre stratégie pédagogique consiste à changer le vocabulaire.

    On dit souvent :

    « Cherche un espace. »

    Cette consigne peut demeurer abstraite.

    On peut plutôt demander :

    « Quel véhicule veux-tu avoir devant toi après l’insertion ? Et lequel veux-tu avoir derrière ? »

    La question devient beaucoup plus concrète.

    L’apprenant doit identifier deux références mobiles.

    Il peut ensuite ajuster sa vitesse pour construire sa place entre elles.

    L’insertion n’est plus une tentative de « trouver un trou ».

    Elle devient une stratégie de positionnement.

    Observer loin avant de vérifier près

    Une insertion sécuritaire exige plusieurs niveaux d’observation.

    Regarder seulement dans le rétroviseur au dernier moment peut limiter fortement le temps disponible pour décider.

    Une séquence pédagogique peut plutôt être enseignée progressivement :

    observer le courant.

    repérer un intervalle potentiel.

    ajuster sa vitesse.

    annoncer son intention.

    confirmer la position des véhicules.

    vérifier l’angle mort.

    s’insérer progressivement.

    Cette séquence ne doit pas devenir une récitation rigide.

    Elle sert surtout à faire comprendre que la décision se construit progressivement.

    Le clignotant participe à la coordination

    Le clignotant ne crée pas automatiquement l’espace nécessaire à une insertion.

    Mais il fournit une information importante aux autres usagers.

    Il leur permet de comprendre :

    « Ce véhicule cherche probablement à rejoindre ma voie. »

    Cette information peut influencer leur comportement.

    Un conducteur peut légèrement relâcher l’accélérateur.

    Un autre peut maintenir sa vitesse.

    Un autre encore peut, lorsque cela est approprié et sécuritaire, changer de voie.

    Le conducteur qui s’insère peut ensuite observer ces réactions.

    Une communication a lieu sans qu’aucune parole soit échangée.

    Le conducteur déjà sur l’autoroute fait aussi partie du système

    Une pédagogie centrée uniquement sur celui qui s’insère peut donner l’impression que les autres conducteurs sont simplement des obstacles mobiles.

    Ils ne le sont pas.

    Ils prennent eux aussi des décisions.

    Ils voient parfois le véhicule arriver.

    Ils peuvent anticiper son insertion.

    Ils peuvent créer une marge lorsque la situation le permet.

    Ils peuvent aussi, parfois, rendre l’interaction plus difficile en accélérant, en réduisant inutilement une distance ou en maintenant une position ambiguë.

    L’insertion constitue donc une interaction entre plusieurs conducteurs dont les actions se répondent.

    Cela ne change pas les obligations de priorité.

    Cela permet simplement de reconnaître que la sécurité peut bénéficier de comportements coopératifs même lorsqu’une priorité juridique est clairement établie.

    Priorité et coopération ne sont pas synonymes

    Cette distinction est essentielle.

    Une règle de priorité détermine principalement qui doit céder dans une situation donnée.

    La coopération cherche plutôt à éviter que la situation atteigne le point où l’un des conducteurs doit effectuer une correction importante.

    Un conducteur peut avoir priorité et néanmoins créer volontairement une marge raisonnable.

    Il ne renonce pas nécessairement à sa priorité.

    Il réduit simplement la difficulté de l’interaction.

    Cette logique peut être enseignée comme une compétence de conduite :

    ne pas seulement savoir qui a priorité, mais savoir comment éviter de transformer cette priorité en conflit.

    Le zipper rend cette coordination encore plus visible

    La fusion en fermeture éclair constitue probablement l’un des meilleurs exemples de coordination collective sur la route.

    Deux files doivent devenir une.

    Lorsque la circulation est dense et que le zipper est indiqué ou approprié à une fermeture de voie, les conducteurs utilisent les voies disponibles jusqu’à la zone de fusion.

    Puis ils alternent.

    Un véhicule.

    Puis un autre.

    Un véhicule.

    Puis un autre.

    Le principe est remarquablement simple.

    Son efficacité dépend toutefois d’une condition essentielle :

    les conducteurs doivent accepter une règle commune de coordination.

    Le zipper échoue lorsqu’il devient une question de territoire

    Une difficulté fréquente apparaît lorsque les conducteurs interprètent les deux files comme une file « honnête » et une file de personnes qui tentent de dépasser les autres.

    Le conducteur qui a fusionné tôt peut penser :

    « Moi, j’ai attendu. Celui qui arrive jusqu’au bout essaie de passer devant tout le monde. »

    Le conducteur qui utilise la voie jusqu’à la zone de fusion pense au contraire :

    « J’utilise simplement toute la voie disponible comme prévu. »

    Le problème devient alors moral plutôt que mécanique.

    On ne cherche plus à coordonner deux flux.

    On cherche à déterminer qui « mérite » la place.

    C’est précisément cette interprétation que l’enseignement du zipper devrait permettre de dépasser.

    Le zipper n’est pas « laisser quelqu’un nous dépasser »

    Une image plus utile consiste à présenter les deux voies comme deux parties d’une même file.

    Elles occupent simplement deux colonnes temporairement.

    À la zone de fusion, les deux colonnes redeviennent une seule file selon une alternance prévisible.

    Dans cette représentation, le conducteur de la voie qui continue n’« offre » pas généreusement sa place.

    Et celui de la voie qui se termine ne « vole » pas nécessairement une position.

    Les deux participent à la même procédure de fusion.

    Pourquoi utiliser les deux voies ?

    Dans une circulation dense, fusionner très tôt peut laisser une voie largement inutilisée alors qu’une longue file se forme dans l’autre.

    Le zipper vise à utiliser l’espace routier disponible jusqu’à la zone de fusion.

    Cette stratégie peut réduire la longueur physique de la file en amont et rendre le lieu de fusion plus prévisible.

    Les travaux et recommandations sur le late merge ou zipper merge soulignent toutefois que son efficacité dépend fortement des conditions de circulation, de la signalisation et du comportement collectif des conducteurs.

    Il ne faut donc pas transformer le zipper en une règle universelle applicable à toutes les insertions.

    Insertion autoroutière et zipper : même logique, règles différentes

    Cette distinction mérite d’être enseignée explicitement.

    Insertion autoroutière :

    le véhicule qui arrive cherche à s’intégrer à un courant déjà établi. Il doit adapter sa vitesse, identifier un intervalle et respecter les règles de priorité applicables.

    Fusion zipper :

    deux flux parallèles doivent devenir un seul flux. Lorsque cette méthode s’applique, l’alternance au point de fusion constitue le principe de coordination.

    Les règles ne sont donc pas identiques.

    Mais les compétences cognitives se ressemblent :

    • observer suffisamment tôt ;
    • prévoir ce que les autres feront ;
    • ajuster sa vitesse progressivement ;
    • créer et préserver des espaces ;
    • communiquer ses intentions ;
    • éviter les changements brusques ;
    • coopérer lorsque cela peut être fait de manière sécuritaire.

    Enseigner le zipper avec des objets avant de le faire avec des véhicules

    Le principe peut être enseigné très simplement en classe.

    Deux rangées de cartes, de crayons ou de petits objets sont placées côte à côte.

    On demande ensuite de les faire entrer dans une seule ligne.

    Si cinq objets de la première rangée tentent de passer avant ceux de la seconde, le système devient conflictuel.

    Si les deux rangées alternent, la procédure devient immédiatement compréhensible.

    Cette démonstration permet de faire apparaître une idée importante :

    le zipper n’exige pas de négocier chaque place individuellement lorsque la règle collective d’alternance est comprise.

    Enseigner l’insertion comme une prédiction

    Sur la route, le formateur peut demander à l’apprenti de verbaliser avant la manœuvre :

    « Quel véhicule passera devant nous ? »

    « Quel véhicule devrait se retrouver derrière nous ? »

    « Est-ce que notre vitesse nous permet d’arriver dans cet espace ? »

    « Le conducteur derrière semble-t-il maintenir sa vitesse ou créer une marge ? »

    « Si cet espace disparaît, quelle est notre deuxième option ? »

    L’élève apprend ainsi à construire une stratégie avant que la situation devienne urgente.

    Toujours avoir une solution de rechange

    Une insertion devient particulièrement difficile lorsque le conducteur s’attache à un seul espace.

    Il décide :

    « Je vais entrer devant cette voiture. »

    Puis continue à défendre cette décision même lorsque la situation évolue.

    Une pédagogie plus souple consiste à enseigner :

    option A : devant ce véhicule.

    option B : derrière ce véhicule.

    Le conducteur peut ainsi changer de stratégie sans vivre cette modification comme un échec.

    Renoncer à un espace qui se referme est parfois une bonne décision.

    La réussite n’est pas seulement « être entré »

    Un apprenti peut réussir à rejoindre l’autoroute tout en ayant produit une insertion de mauvaise qualité.

    Par exemple, il peut avoir obligé un autre véhicule à freiner fortement.

    Il peut avoir terminé sa voie à très faible vitesse.

    Il peut avoir changé de trajectoire brusquement.

    Inversement, une insertion bien réalisée peut sembler presque banale.

    Les vitesses sont compatibles.

    L’espace a été identifié tôt.

    Les intentions sont claires.

    Personne ne doit effectuer une correction importante.

    Une bonne évaluation pédagogique devrait donc examiner non seulement :

    « A-t-il réussi à entrer ? »

    mais aussi :

    « Quelle perturbation son insertion a-t-elle produite sur les autres véhicules ? »

    La perturbation peut devenir un indicateur pédagogique

    On peut observer plusieurs éléments :

    • le véhicule derrière doit-il freiner fortement ?
    • l’apprenti modifie-t-il brutalement sa vitesse ?
    • l’espace choisi était-il suffisamment grand ?
    • la trajectoire latérale est-elle progressive ?
    • le clignotant a-t-il été utilisé suffisamment tôt ?
    • l’angle mort a-t-il été vérifié ?
    • l’apprenti avait-il identifié une deuxième possibilité ?

    Cette grille transforme l’insertion en problème observable et analysable.

    La coordination peut aussi être enseignée depuis la voie principale

    On enseigne souvent l’insertion uniquement lorsque l’apprenti se trouve sur la voie d’accélération.

    Mais il peut être tout aussi instructif de travailler la situation lorsqu’il circule déjà sur l’autoroute.

    Le formateur peut demander :

    « Que vois-tu arriver sur la voie d’accès ? »

    « Où ce véhicule pourrait-il se retrouver dans cinq secondes ? »

    « Notre position facilite-t-elle ou complique-t-elle son insertion ? »

    « Pouvons-nous créer une marge sans perturber les autres ? »

    L’apprenti découvre alors que l’insertion n’est pas seulement un problème vécu par celui qui entre.

    Il apprend à reconnaître le problème depuis les deux rôles.

    Changer de rôle pour développer la compréhension

    Cette approche peut être particulièrement utile en formation.

    Lors d’un premier passage, l’apprenti est celui qui s’insère.

    Lors d’un autre, il circule sur la voie principale et observe les véhicules qui arrivent.

    Il peut alors comparer les deux expériences.

    Comme conducteur qui s’insère, il souhaite qu’un espace reste disponible.

    Comme conducteur déjà présent, il découvre ce qui rend l’intention de l’autre facile ou difficile à comprendre.

    Le changement de perspective développe une forme de compréhension du système.

    La conduite commentée peut servir à rendre visible la coordination

    Une fois que la charge cognitive de l’apprenti le permet, une verbalisation simple peut être utilisée.

    Par exemple :

    « Je vois trois véhicules. Je laisse passer le premier. Je vise l’espace derrière le deuxième. J’accélère pour rapprocher ma vitesse de la leur. Le véhicule derrière maintient sa distance. Angle mort libre. J’entre. »

    L’intérêt n’est pas la qualité littéraire de la description.

    Il est de rendre visible le raisonnement.

    Le formateur peut alors déterminer si l’apprenti a réellement compris la coordination ou s’il exécute simplement une suite de gestes.

    Attention à la surcharge cognitive

    La verbalisation ne convient toutefois pas nécessairement à tous les moments de l’apprentissage.

    Un novice qui consacre déjà beaucoup de ressources au contrôle du véhicule peut être surchargé si on lui demande simultanément d’expliquer chaque étape.

    La pédagogie peut donc être progressive.

    D’abord observer.

    Puis identifier un véhicule.

    Puis deux.

    Puis verbaliser une stratégie simple.

    Enfin gérer l’ensemble de la situation avec davantage d’autonomie.

    Une insertion réussie est souvent invisible

    Il existe un paradoxe intéressant.

    Une mauvaise insertion attire immédiatement l’attention.

    Freinage.

    Klaxon.

    Accélération brusque.

    Conflit.

    Une très bonne insertion peut, au contraire, passer presque inaperçue.

    Les véhicules adaptent légèrement leur position.

    Les vitesses restent relativement stables.

    Une marge apparaît.

    Le véhicule s’insère.

    La circulation continue.

    Cette absence d’événement est précisément le résultat recherché.

    Que savons-nous ?

    Les recherches sur l’insertion autoroutière montrent que le comportement dépend notamment de l’accélération, de l’acceptation des intervalles et des interactions entre le véhicule qui s’insère et les véhicules déjà présents sur l’autoroute.

    La coopération des véhicules de la voie principale peut également influencer la fluidité de l’insertion.

    Pour les fermetures de voie et certaines situations de fusion, le zipper utilise les voies disponibles jusqu’à la zone de convergence puis organise l’entrée en alternance.

    Les travaux et recommandations disponibles indiquent que cette stratégie peut améliorer l’utilisation de l’espace disponible et réduire la longueur des files dans certaines conditions de congestion.

    Ces deux situations ne doivent toutefois pas être confondues sur le plan des règles de priorité.

    Pourquoi est-ce important ?

    Parce qu’un conducteur qui apprend seulement une règle peut savoir ce qu’il devrait faire sans savoir comment créer les conditions permettant de le faire.

    « Céder le passage » n’explique pas comment choisir un intervalle.

    « Accélérer » n’explique pas pourquoi la différence de vitesse compte.

    « Mettre le clignotant » n’explique pas comment les autres peuvent utiliser cette information.

    « Faire le zipper » n’explique pas pourquoi l’alternance exige une coopération collective.

    Enseigner les mécanismes permet de relier la règle au fonctionnement réel de la circulation.

    Que pouvons-nous faire ?

    Une pédagogie de l’insertion pourrait être organisée autour de six idées simples.

    1. Lire le courant.

    Observer la vitesse, la densité et les intervalles avant d’arriver au point de fusion.

    2. Choisir sa place.

    Identifier le véhicule qui devrait se retrouver devant et celui qui devrait se retrouver derrière.

    3. Synchroniser.

    Utiliser l’accélération ou le ralentissement pour ajuster sa position relative plutôt que d’attendre passivement qu’un espace apparaisse.

    4. Communiquer.

    Signaler suffisamment tôt son intention afin que les autres puissent comprendre la manœuvre projetée.

    5. Confirmer.

    Vérifier que l’espace existe réellement, que l’angle mort est libre et que les comportements des autres correspondent à l’hypothèse construite.

    6. Coopérer.

    Lorsque l’on se trouve dans l’autre rôle, préserver ou créer une marge lorsqu’il est possible de le faire sans provoquer un nouveau risque.

    Pour le zipper, un septième principe peut être ajouté :

    7. Alterner.

    Lorsque cette stratégie s’applique, utiliser les voies disponibles jusqu’à la zone prévue puis fusionner chacun son tour plutôt que transformer la situation en compétition pour une place.

    Une formule pédagogique

    L’insertion pourrait finalement être résumée ainsi :

    Voir tôt. Choisir sa place. Synchroniser sa vitesse. Annoncer. Vérifier. Coopérer.

    Et pour le zipper :

    Deux files. Un point de fusion. Chacun son tour.

    Ces formulations ne remplacent pas les règles.

    Elles expliquent comment les appliquer dans un système où plusieurs conducteurs doivent agir simultanément.

    Conclusion

    L’insertion autoroutière et la fusion en zipper sont souvent enseignées comme des manœuvres individuelles.

    Pourtant, leur réussite dépend largement des interactions entre plusieurs personnes.

    Chaque conducteur observe.

    Chaque conducteur prédit.

    Chaque conducteur ajuste sa vitesse.

    Chaque conducteur modifie les options disponibles pour les autres.

    L’insertion est donc moins un moment où il faut « trouver une place » qu’un processus où plusieurs véhicules construisent progressivement leurs positions relatives.

    Le zipper rend cette logique encore plus évidente : son fonctionnement dépend de la capacité d’un groupe à accepter une alternance commune plutôt que de défendre individuellement chaque espace.

    Enseigner ces manœuvres comme des problèmes de coordination ne diminue pas l’importance des règles.

    Au contraire.

    Cela permet de comprendre pourquoi elles existent et comment elles prennent forme dans la circulation réelle.

    La compétence recherchée devient alors plus ambitieuse que :

    « Sais-tu qui doit céder ? »

    Elle devient :

    « Sais-tu lire les intentions, construire une marge et coordonner ton mouvement avec celui des autres sans créer de conflit inutile ? »

    Parce qu’une circulation sécuritaire n’est pas simplement une collection de conducteurs qui connaissent leurs règles.

    C’est aussi un système dans lequel des êtres humains parviennent, seconde après seconde, à coordonner leurs décisions.

    Références et pistes scientifiques

    Gouvernement du Québec. Comportements sécuritaires dans les voies de circulation. Le gouvernement du Québec décrit la fusion tardive, ou stratégie du zipper, lors de la fin ou de la fermeture d’une voie : ralentir, utiliser la voie jusqu’à la zone de fusion et s’insérer en alternance avec les véhicules de la voie ouverte. Il rappelle également aux conducteurs de la voie ouverte de laisser suffisamment d’espace pour permettre la fusion.

    Société de l’assurance automobile du Québec (SAAQ). Comportements imprudents et inadéquats – Partage de la route. La SAAQ rappelle notamment que lorsqu’un véhicule s’apprête à s’engager sur une voie, les usagers circulant déjà sur cette voie ont préséance, illustrant la distinction entre une insertion classique et une fusion organisée en zipper.

    Federal Highway Administration (FHWA). Recurring Traffic Bottlenecks – Understanding Bottlenecks. La FHWA décrit le late merge ou zipper merge comme une stratégie permettant d’utiliser les voies disponibles jusqu’au point de fusion et d’organiser la convergence de façon plus prévisible, particulièrement lors de certaines situations de congestion.

    Federal Highway Administration (FHWA). Evaluation of Lane Reduction and Late Merge Signing. Rapport consacré aux stratégies de fusion tardive et à la signalisation qui les accompagne. Il souligne notamment l’importance des perceptions des conducteurs, certains pouvant considérer la fusion tardive comme une tentative de « couper la file » malgré la logique opérationnelle de la stratégie.

    Kondyli, A. & Elefteriadou, L. (2011). Modeling Driver Behavior at Freeway–Ramp Merges. Transportation Research Record, 2249(1), 29-37. DOI : 10.3141/2249-05. Cette étude examine l’insertion autoroutière en tenant compte de l’accélération, de l’acceptation des intervalles et du comportement coopératif des véhicules circulant sur l’autoroute.

    Savolainen, P., Gates, T. et coll. (2024). Improving the Effectiveness of Zipper Merge Lane Control in Freeway Work Zones. Smart Work Zone Deployment Initiative. Ces travaux examinent l’efficacité du zipper dans les zones de travaux et soulignent notamment la variabilité de la compréhension et des comportements des conducteurs face à cette stratégie.

    Les principes décrits dans cet article visent à expliquer les mécanismes de coordination associés à l’insertion et à la fusion des courants de circulation. Ils ne remplacent pas les règles prévues par le Code de la sécurité routière, la signalisation présente sur les lieux ni les obligations de priorité propres à chaque situation. L’insertion autoroutière classique et la fusion en zipper doivent notamment être distinguées lorsque leurs règles de fonctionnement diffèrent.


    Nous sommes tous responsables de notre conduite parce que la route, elle, ne pardonne pas l’ignorance !

    Si tu conduis aujourd’hui, c’est parce que d’autres ont payé le prix hier !

    Observer. Comprendre. Transmettre.
  • Vision Zéro : passer du principe à l’action

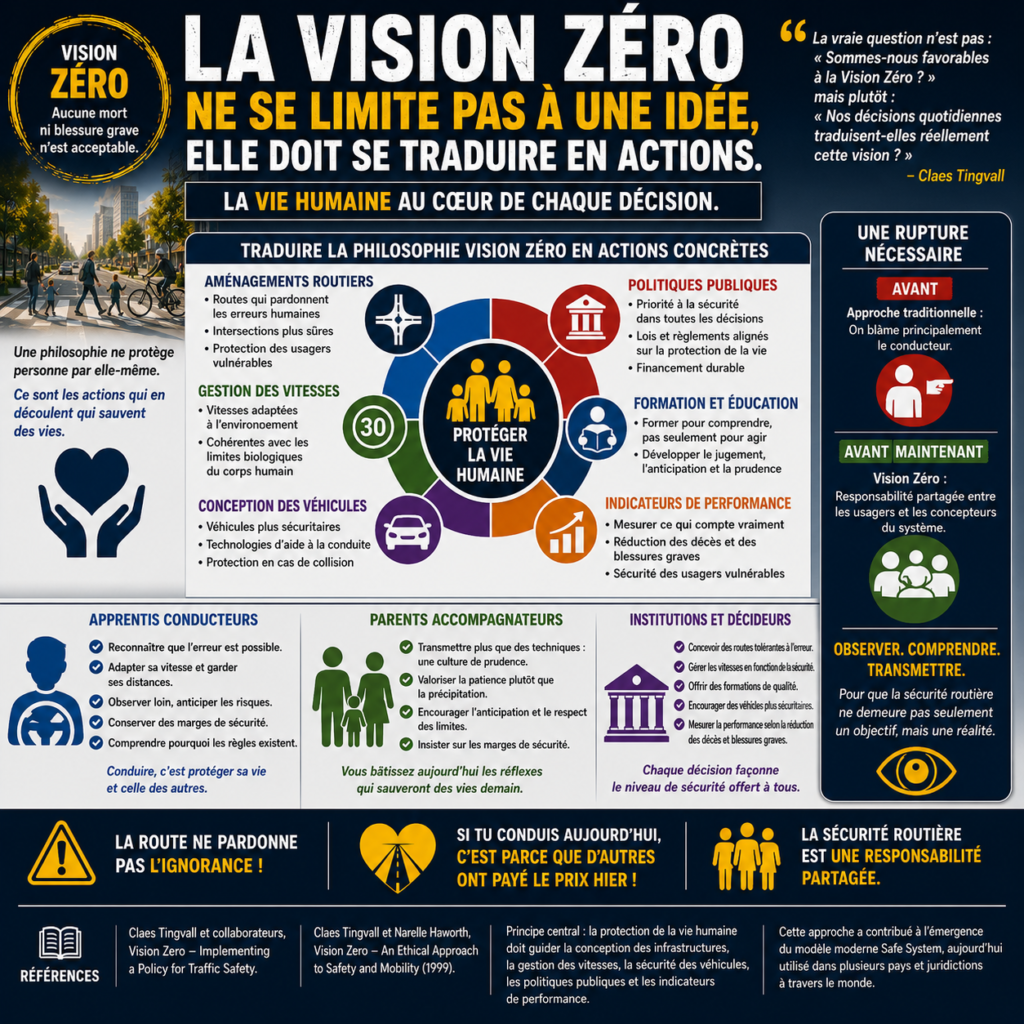
    La Vision Zéro ne se limite pas à une idée. Pour produire des effets réels sur la sécurité routière, elle doit se traduire dans les décisions qui façonnent quotidiennement nos routes, nos véhicules, nos vitesses, nos formations et nos politiques publiques.

    Affirmer qu’aucune mort ou blessure grave sur la route ne devrait être considérée comme acceptable constitue un principe fort. Mais transformer cette conviction en résultats concrets représente un défi beaucoup plus vaste.

    C’est précisément l’une des questions fondamentales soulevées par la Vision Zéro depuis son développement en Suède : comment transformer un principe éthique en système de sécurité capable de mieux protéger la vie humaine?

    Une philosophie qui oblige à agir

    La Vision Zéro repose sur une idée centrale : la sécurité ne devrait pas dépendre uniquement de la capacité de chaque individu à ne jamais commettre d’erreur.

    L’être humain peut être inattentif, fatigué, surpris, inexpérimenté ou simplement se tromper. Un système routier réellement sécuritaire doit donc tenir compte de cette réalité humaine et chercher à empêcher qu’une erreur ordinaire entraîne des conséquences irréversibles.

    Cette approche conduit à déplacer une partie de la réflexion. Il ne s’agit plus seulement de demander :

    « Qui a commis l’erreur? »

    Il faut également se demander :

    « Pourquoi cette erreur a-t-elle pu entraîner des conséquences aussi graves, et que pouvons-nous modifier pour réduire ce risque? »

    Cette logique est aujourd’hui étroitement associée à l’approche dite du Safe System, ou système sûr, qui reconnaît à la fois la faillibilité humaine et la vulnérabilité physique du corps humain.

    De la route au véhicule : une responsabilité partagée

    Si la protection de la vie constitue la priorité, cette priorité doit pouvoir se retrouver dans plusieurs composantes du système routier :

    • la conception des routes et des intersections;
    • la gestion des vitesses;
    • la sécurité des véhicules;
    • la protection des piétons, cyclistes et autres usagers vulnérables;
    • la formation des conducteurs;
    • les technologies d’aide à la conduite;
    • les politiques publiques;
    • les méthodes d’évaluation et de suivi des résultats.

    Aucun de ces éléments ne peut, à lui seul, éliminer tous les risques. Leur combinaison peut toutefois contribuer à construire un système davantage capable de prévenir les collisions graves ou d’en réduire les conséquences lorsqu’elles surviennent.

    La Vision Zéro commence aussi derrière le volant

    Pour un apprenti conducteur, ces grands principes peuvent sembler éloignés des premières sorties sur la route. Pourtant, plusieurs gestes enseignés quotidiennement répondent déjà à une logique très proche.

    • Conserver une distance sécuritaire.
    • Adapter sa vitesse aux circonstances.
    • Observer loin devant.
    • Utiliser régulièrement ses rétroviseurs.
    • Anticiper les comportements possibles des autres usagers.
    • Maintenir des marges de sécurité autour du véhicule.
    • Renoncer à une manœuvre lorsque les conditions deviennent incertaines.

    Tous ces comportements ont un point commun : ils reconnaissent que l’imprévu et l’erreur sont possibles et cherchent à conserver suffisamment d’espace, de temps et de possibilités pour y faire face.

    Une conduite sécuritaire ne consiste donc pas uniquement à connaître et respecter les règles. Elle repose également sur la capacité de comprendre pourquoi certaines règles, marges et procédures existent.

    Former à la sécurité plutôt qu’à la seule conformité

    Cette distinction est particulièrement importante dans l’apprentissage de la conduite.

    Un apprenti peut apprendre qu’il faut maintenir une certaine distance, vérifier ses rétroviseurs ou réduire sa vitesse. Mais l’apprentissage devient plus profond lorsqu’il comprend ce que ces comportements cherchent à préserver : du temps pour percevoir, du temps pour décider et de l’espace pour agir.

    Cette compréhension peut contribuer progressivement au développement du jugement.

    Le conducteur ne reproduit alors plus seulement une procédure parce qu’on lui a demandé de le faire. Il commence à comprendre la fonction de cette procédure dans la gestion du risque.

    Le rôle des parents accompagnateurs

    La même réflexion concerne les parents et les accompagnateurs.

    Chaque conseil transmis à un apprenti participe, à petite échelle, à la construction de sa culture de sécurité.

    Valoriser la patience plutôt que la précipitation, l’anticipation plutôt que la réaction tardive ou les marges de sécurité plutôt que la recherche constante de performance contribue à orienter progressivement les décisions du jeune conducteur.

    Le parent accompagnateur n’a évidemment pas à devenir ingénieur en sécurité routière. Mais il peut aider l’apprenti à développer une question essentielle :

    « Qu’est-ce qui me laisse le plus de possibilités si quelque chose ne se déroule pas comme prévu? »

    Cette façon de réfléchir rejoint directement la logique de prévention des conséquences qui se trouve au cœur du système sûr.

    Les institutions ont elles aussi un rôle déterminant

    La Vision Zéro prend toutefois toute sa dimension lorsqu’on dépasse le comportement individuel.

    Les ingénieurs, urbanistes, chercheurs, gestionnaires, décideurs publics, responsables de la formation, constructeurs automobiles et organismes de sécurité routière influencent tous, à différents degrés, les conditions dans lesquelles les usagers doivent prendre leurs décisions.

    Une intersection peut être conçue de différentes façons.

    Une rue peut encourager naturellement certaines vitesses ou, au contraire, contribuer à les modérer.

    Un véhicule peut offrir différents niveaux de protection.

    Une formation peut insister principalement sur la conformité aux règles ou chercher également à développer la perception, l’anticipation et le jugement.

    Dans cette perspective, la question devient :

    « Nos décisions contribuent-elles réellement à réduire la probabilité qu’une erreur humaine entraîne la mort ou une blessure grave? »

    La vitesse : un élément central du système

    La gestion de la vitesse occupe une place particulière dans la logique du système sûr.

    La vitesse influence notamment le temps disponible pour percevoir une situation, la distance nécessaire pour réagir et freiner, ainsi que l’énergie mise en jeu lors d’une collision.

    La réflexion ne consiste donc pas uniquement à déterminer si une vitesse est légalement permise. Elle consiste également à chercher une cohérence entre les vitesses pratiquées, les caractéristiques de l’environnement routier et la capacité du corps humain à supporter les forces générées lors d’un impact.

    C’est l’une des raisons pour lesquelles Vision Zéro et le Safe System accordent une importance particulière à la combinaison de routes plus sûres, vitesses plus sûres, véhicules plus sûrs et comportements plus sûrs.

    Mesurer autrement la performance

    La Vision Zéro invite également à réfléchir à la manière dont nous évaluons la performance d’un système routier.

    La fluidité, la capacité d’une infrastructure, les temps de déplacement et l’efficacité des déplacements demeurent des considérations importantes.

    Mais elles ne constituent pas les seuls indicateurs possibles.

    Une approche centrée sur la sécurité accorde également une attention particulière :

    • au nombre de personnes tuées;
    • au nombre de personnes gravement blessées;
    • à la sécurité des usagers vulnérables;
    • aux vitesses réellement pratiquées;
    • à la sécurité des infrastructures;
    • aux caractéristiques de sécurité des véhicules;
    • à l’exposition aux situations à haut risque;
    • à l’efficacité des mesures de prévention.

    Autrement dit, une infrastructure ne peut être jugée uniquement sur sa capacité à faire circuler rapidement un grand nombre de véhicules.

    La capacité de permettre aux personnes d’effectuer leurs déplacements sans être tuées ou gravement blessées constitue également un indicateur fondamental de performance.

    De la responsabilité individuelle à la responsabilité du système

    L’un des apports majeurs de Vision Zéro est de ne pas opposer responsabilité individuelle et responsabilité collective.

    Le conducteur conserve évidemment une responsabilité dans ses décisions.

    Mais les concepteurs et gestionnaires du système ont eux aussi la responsabilité de créer des conditions qui tiennent compte des limites humaines prévisibles.

    Cette responsabilité partagée permet d’éviter deux simplifications opposées :

    d’un côté, considérer que chaque collision découle uniquement d’un mauvais comportement individuel;

    de l’autre, prétendre que le conducteur n’aurait plus aucune responsabilité.

    La réalité est plus complexe. La sécurité routière résulte de l’interaction entre les personnes, les véhicules, les infrastructures, les règles, les technologies et les organisations.

    Que pouvons-nous faire?

    Pour les conducteurs, cela signifie notamment préserver des marges, adapter leur vitesse, observer activement et reconnaître leurs propres limites.

    Pour les parents et éducateurs, cela signifie aider les apprentis à comprendre la logique derrière les comportements sécuritaires plutôt que de leur transmettre uniquement une succession de règles.

    Pour les professionnels et chercheurs, cela signifie continuer à étudier les interactions entre le comportement humain, les infrastructures, les véhicules et les systèmes de formation.

    Pour les décideurs et concepteurs, cela signifie évaluer les choix d’aménagement, de réglementation et de politique publique à la lumière de leurs conséquences possibles sur les décès et les blessures graves.

    La Vision Zéro ne repose donc pas sur une intervention unique.

    Elle repose sur la capacité de plusieurs acteurs à orienter leurs décisions dans une même direction.

    Une philosophie se mesure à ses conséquences

    Au fond, la Vision Zéro ne nous demande pas seulement de penser différemment.

    Elle nous demande d’agir différemment.

    Une société révèle en partie ses priorités par les infrastructures qu’elle construit, les vitesses qu’elle accepte, les véhicules qu’elle autorise, les formations qu’elle développe, les technologies qu’elle encourage et les indicateurs qu’elle choisit de suivre.

    Une philosophie ne protège personne par elle-même.

    Ce sont les décisions et les actions qui en découlent qui peuvent progressivement transformer le système.

    La question n’est donc peut-être pas uniquement :

    « Sommes-nous favorables à la Vision Zéro? »

    Elle pourrait être également :

    « Nos décisions quotidiennes traduisent-elles réellement cette vision? »

    Observer.

    Comprendre.

    Transmettre.

    Pour que la sécurité routière ne demeure pas seulement un objectif.

    Pour qu’elle devienne progressivement une réalité.


    Nous sommes tous responsables de notre conduite parce que la route, elle, ne pardonne pas l’ignorance !

    Si tu conduis aujourd’hui, c’est parce que d’autres ont payé le prix hier !

    Observer. Comprendre. Transmettre.

    Références et sources

    • Tingvall, C. et Haworth, N. (1999). Vision Zero – An Ethical Approach to Safety and Mobility. Monash University Accident Research Centre. Consulter la publication.
    • Johansson, R. (2009). Vision Zero – Implementing a Policy for Traffic Safety. Safety Science, 47(6), 826-831. Consulter la référence.
    • Swedish Transport Administration – Vision Zero Academy. This is Vision Zero. Présentation des principes fondamentaux de l’approche suédoise. Consulter la source.
    • International Transport Forum / OECD (2022). The Safe System Approach in Action. Rapport consacré à la mise en œuvre concrète de l’approche Safe System et aux enseignements tirés de différentes juridictions. Consulter le rapport.
    • International Transport Forum / OECD (2016). Zero Road Deaths and Serious Injuries: Leading a Paradigm Shift to a Safe System. Consulter le rapport.
    • Association des transports du Canada (2023). Vision Zero and the Safe System Approach: A Primer for Canada. Document canadien présentant les principes de Vision Zéro et de l’approche Safe System. Consulter le document.

    Pour approfondir les travaux de l’Observatoire :
    https://www.observatoireconduite.ca