Catégorie : Facteurs humains

Cette catégorie explore les caractéristiques humaines qui peuvent influencer la conduite automobile. Elle aborde notamment l’attention, la perception, la fatigue, les émotions, le stress, la prise de décision, les capacités cognitives, les comportements, les limites physiologiques ainsi que diverses réalités individuelles pouvant avoir un impact sur la sécurité routière.

  • Les premiers mois de conduite autonome : une période déterminante

    Obtenir son permis de conduire représente une étape importante. Pour le nouveau conducteur, cette réussite marque généralement l’aboutissement de plusieurs mois d’apprentissage, de pratique supervisée et d’évaluation.

    Mais du point de vue de la sécurité routière, l’obtention du permis ne signifie pas que l’apprentissage est terminé.

    Elle marque plutôt le début d’une nouvelle phase : celle de la conduite autonome.

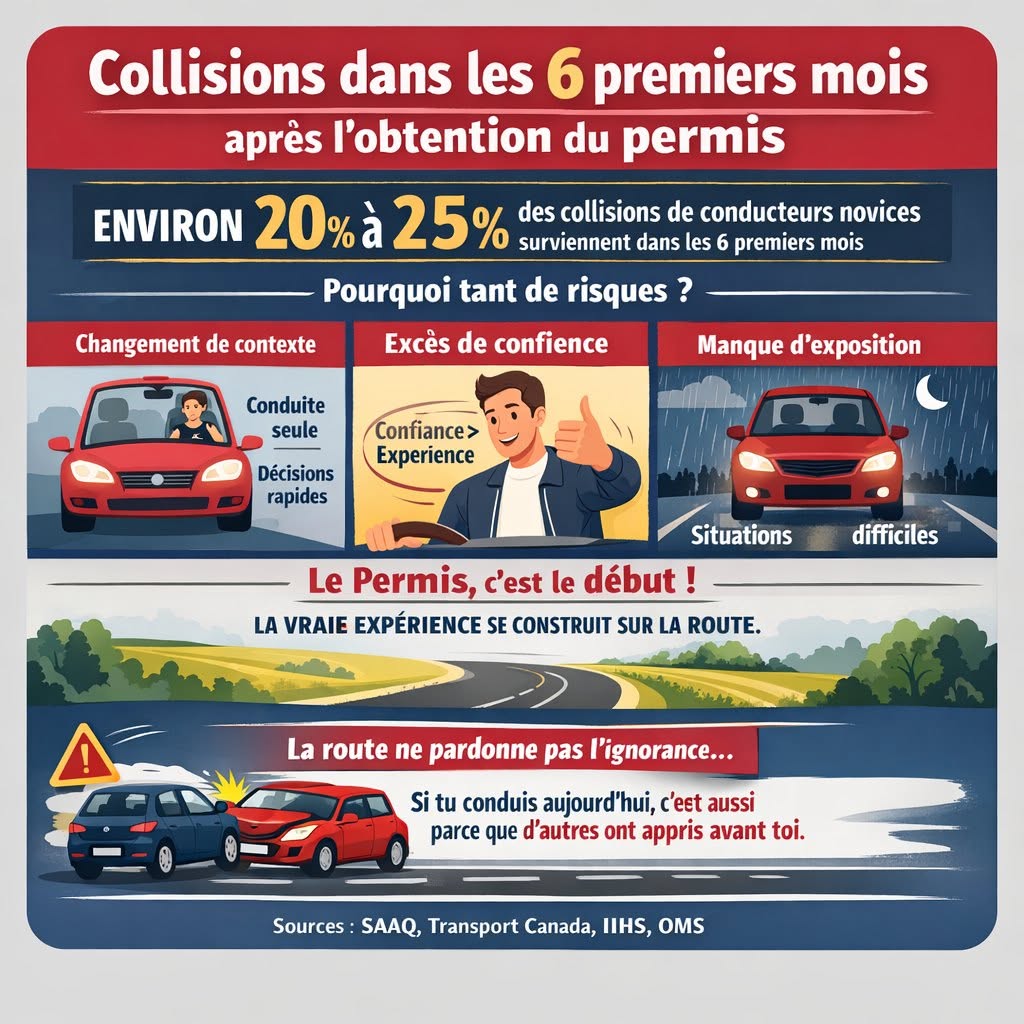
    Les recherches menées auprès de conducteurs novices montrent que le risque de collision est particulièrement élevé au début de cette période. Plusieurs études observent que les taux de collision sont les plus élevés immédiatement après l’accès à la conduite sans supervision, puis diminuent progressivement avec l’expérience.

    Une étude canadienne portant sur les conducteurs novices de la Nouvelle-Écosse a notamment constaté que la diminution du taux de collisions était particulièrement marquée au cours des six premiers mois de conduite.

    Pourquoi les premiers mois sont-ils si importants?

    Le phénomène ne s’explique probablement pas par une seule cause. Il résulte plutôt de la rencontre entre plusieurs facteurs : l’expérience encore limitée, la nouvelle autonomie, l’exposition à des situations inédites et le développement progressif du jugement.

    1. Passer de la supervision à l’autonomie

    Pendant la période d’apprentissage, le conducteur évolue généralement dans un environnement relativement encadré.

    Un accompagnateur ou un enseignant peut :

    • attirer son attention sur un danger;
    • l’aider à anticiper une situation;
    • lui rappeler une règle ou une procédure;
    • intervenir lorsque la situation devient difficile;
    • l’aider à analyser une erreur après qu’elle s’est produite.

    Une fois seul au volant, cette assistance disparaît.

    Le nouveau conducteur doit maintenant observer, interpréter, décider et agir par lui-même, parfois en quelques secondes.

    Ce changement peut sembler banal, mais il constitue une transformation importante de la tâche de conduite.

    2. Réussir un examen ne signifie pas avoir tout vécu

    L’examen pratique permet de vérifier qu’une personne possède les compétences nécessaires pour accéder à une nouvelle étape du processus d’accès à la conduite.

    Il ne peut cependant pas reproduire toutes les situations qu’un conducteur rencontrera au cours des mois et des années suivantes.

    Au moment d’obtenir son permis, un conducteur peut avoir encore peu d’expérience dans certaines circonstances :

    • circulation très dense;
    • conduite de nuit;
    • pluie abondante ou neige;
    • chaussée glissante;
    • travaux routiers;
    • longs déplacements;
    • situations inhabituelles ou imprévisibles;
    • interaction avec des conducteurs dont le comportement est difficile à anticiper.

    Ces situations contribueront progressivement à construire son expérience.

    3. Le jugement se développe avec l’exposition

    Une grande partie de la compétence automobile repose sur la capacité à reconnaître rapidement ce qui mérite notre attention.

    Avec l’expérience, un conducteur apprend progressivement à mieux distinguer :

    • ce qui représente un danger immédiat;
    • ce qui pourrait devenir dangereux;
    • les indices annonçant le comportement probable d’un autre usager;
    • les endroits où un risque pourrait apparaître;
    • le moment où il est préférable de ralentir ou d’augmenter une marge de sécurité.

    Cette capacité ne se développe pas uniquement par la connaissance des règles. Elle se construit aussi par l’accumulation d’expériences.

    La confiance peut-elle progresser plus rapidement que l’expérience?

    Après la réussite de l’examen, il est normal qu’un nouveau conducteur ressente une certaine fierté et davantage de confiance.

    Cette confiance peut être bénéfique. Elle permet notamment de conduire avec moins d’hésitation et d’assumer progressivement ses décisions.

    Mais dans certaines situations, la perception de ses propres capacités peut progresser plus rapidement que l’expérience réellement accumulée.

    Le permis confirme qu’un seuil de compétence a été atteint. Il ne signifie pas que toutes les situations possibles sont désormais maîtrisées.

    Reconnaître cette distinction n’a rien de dévalorisant. Elle fait simplement partie du développement normal d’un conducteur.

    Ce que montrent les recherches sur les premiers mois

    Les recherches internationales présentent un constat relativement constant : le risque de collision des conducteurs novices est particulièrement élevé au commencement de la conduite autonome.

    Des travaux réalisés en Nouvelle-Écosse ont observé que les taux de collision diminuaient le plus fortement durant les six premiers mois de conduite.

    D’autres études, notamment en Californie, ont également constaté que les taux de collision des nouveaux conducteurs atteignent généralement leur niveau le plus élevé peu après l’obtention du droit de conduire sans supervision, puis diminuent rapidement au cours de la première année.

    Des recherches plus récentes sur les systèmes d’accès graduel à la conduite arrivent à des conclusions semblables : le premier mois suivant l’accès à une étape permettant davantage d’autonomie constitue une période particulièrement sensible.

    Pourquoi les systèmes de permis gradués existent-ils?

    Ces observations ont contribué au développement des systèmes d’accès graduel à la conduite dans plusieurs juridictions.

    Le principe est relativement simple : plutôt que de passer immédiatement d’un statut d’apprenti à une autonomie complète, le conducteur acquiert progressivement davantage de privilèges à mesure que son expérience augmente.

    Une revue systématique de la littérature scientifique portant sur plusieurs programmes de permis gradués a conclu que ces systèmes sont associés à une réduction des collisions chez les jeunes conducteurs.

    Au Québec, le parcours comporte notamment une période avec permis d’apprenti conducteur, suivie d’un permis probatoire avant l’obtention du permis régulier.

    Cette progression permet d’encadrer une partie de la période pendant laquelle l’expérience est encore en construction.

    Le permis n’est donc pas la ligne d’arrivée

    Il peut être tentant de considérer l’examen pratique comme la dernière étape de l’apprentissage.

    En réalité, il serait probablement plus juste de le voir comme une transition.

    Avant le permis, l’apprentissage est principalement organisé et supervisé.

    Après le permis, l’apprentissage continue, mais il devient largement expérientiel.

    Chaque déplacement ajoute de nouvelles informations :

    • une intersection inhabituelle;
    • un véhicule qui freine brusquement;
    • un piéton difficile à percevoir;
    • une mauvaise appréciation de la vitesse;
    • une situation météo nouvelle;
    • un choix qui s’est révélé excellent;
    • ou une erreur dont on peut tirer une leçon.

    C’est progressivement que se construit une bibliothèque mentale de situations permettant d’anticiper plus efficacement ce qui pourrait survenir.

    Que peuvent faire les nouveaux conducteurs?

    Les premiers mois peuvent devenir une période particulièrement riche d’apprentissage lorsque le conducteur conserve une certaine prudence face à sa propre expérience encore limitée.

    Quelques stratégies peuvent contribuer à réduire l’exposition au risque :

    • augmenter progressivement la difficulté des déplacements;
    • éviter d’accumuler inutilement plusieurs difficultés simultanément;
    • conserver des marges de sécurité généreuses;
    • adapter sa vitesse aux conditions plutôt que simplement à la limite affichée;
    • limiter les distractions;
    • prendre le temps d’analyser les situations difficiles après un déplacement;
    • continuer à demander conseil lorsqu’une situation demeure mal comprise;
    • accepter qu’une compétence nouvellement acquise puisse encore nécessiter de la pratique.

    Le rôle des parents et des accompagnateurs peut continuer

    L’obtention du permis ne signifie pas nécessairement que les échanges avec les parents ou les anciens accompagnateurs doivent cesser.

    Sans reprendre le rôle de superviseur, ils peuvent demeurer des interlocuteurs utiles.

    Un nouveau conducteur peut, par exemple, revenir sur une situation rencontrée seul :

    « Il m’est arrivé quelque chose aujourd’hui et je ne suis pas certain d’avoir bien réagi. Qu’aurais-tu fait? »

    Ce type de discussion permet de prolonger l’apprentissage sans retirer au conducteur son autonomie.

    Une responsabilité qui se construit

    La sécurité des nouveaux conducteurs ne repose pas uniquement sur leurs épaules.

    La qualité de la formation, l’accompagnement, les règles d’accès au permis, l’aménagement du réseau routier, les véhicules, la recherche et les politiques publiques contribuent également à créer un environnement plus favorable à l’apprentissage.

    Mais une fois seul au volant, le conducteur devient progressivement responsable de la façon dont il transforme ses expériences en connaissances.

    Une erreur évitée, une situation bien anticipée ou une décision plus prudente constituent autant de petites étapes dans cette construction.

    Conclusion

    Les premiers mois suivant l’accès à la conduite autonome représentent une période déterminante dans le développement d’un conducteur.

    Les recherches indiquent que le risque de collision est particulièrement élevé au commencement de cette période et qu’il diminue progressivement avec l’expérience.

    Ce constat ne signifie pas que les nouveaux conducteurs sont incapables de conduire de façon sécuritaire. Il rappelle plutôt une réalité fondamentale : l’expérience ne peut pas être entièrement enseignée avant le permis.

    Une partie importante de l’apprentissage commence précisément lorsque le conducteur se retrouve seul devant des situations qu’il doit désormais interpréter et gérer par lui-même.

    Le permis confirme donc une aptitude à poursuivre le parcours.

    Il ne met pas fin à l’apprentissage.

    Références

    • Mayhew, D. R., Simpson, H. M. et Pak, A. (2003). Changes in collision rates among novice drivers during the first months of driving. Accident Analysis & Prevention, 35(5), 683-691.
    • Chapman, E. A., Masten, S. V. et Browning, K. K. (2014). Crash and traffic violation rates before and after licensure for novice California drivers subject to different driver licensing requirements. Journal of Safety Research, 50, 125-138.
    • Senserrick, T. et coll. (2021). At what stages of licensing do graduated driver licensing systems reduce crashes? Example from Queensland, Australia. Accident Analysis & Prevention, 152, 105989.
    • Russell, K. F., Vandermeer, B. et Hartling, L. (2011). Graduated driver licensing for reducing motor vehicle crashes among young drivers. Cochrane Database of Systematic Reviews, 10, CD003300.
    • Société de l’assurance automobile du Québec (SAAQ). Information sur le processus d’accès graduel à la conduite, le permis d’apprenti conducteur et le permis probatoire.

    Nous sommes tous responsables de notre conduite parce que la route, elle, ne pardonne pas l’ignorance !

    Si tu conduis aujourd’hui, c’est parce que d’autres ont payé le prix hier !

    Observer. Comprendre. Transmettre.
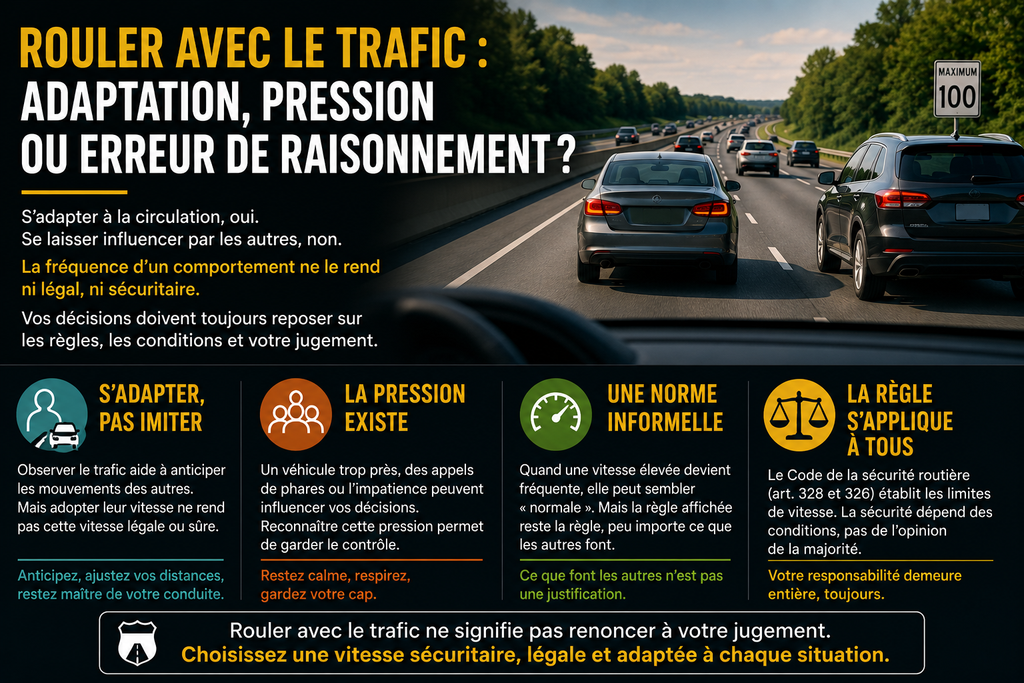
  • Rouler avec le trafic : adaptation, pression sociale ou erreur de raisonnement ?

    Ce texte est inspiré des réflexions de nos participants lors de la publication de la présentation de la page de l’Observatoire de la conduite.

    Une affirmation souvent entendue

    Dans les discussions sur la vitesse, une phrase revient régulièrement : « Il faut rouler avec le trafic. »

    Cette affirmation peut sembler logique. Lorsqu’une majorité de conducteurs circule à une vitesse semblable, s’en éloigner peut donner l’impression de perturber la circulation, de créer un écart avec les autres véhicules ou même d’augmenter certains risques.

    La question mérite toutefois d’être examinée avec prudence. Rouler avec le trafic peut désigner plusieurs réalités différentes :

    • adapter sa conduite au mouvement général de la circulation;
    • subir la pression exercée par les autres conducteurs;
    • confondre une pratique répandue avec une règle officielle;
    • craindre de ralentir ou de déranger les véhicules qui suivent.

    Ces situations ne reposent pas toutes sur le même raisonnement et ne produisent pas nécessairement les mêmes conséquences.

    S’adapter à la circulation ne signifie pas reproduire tous les comportements

    La conduite demande une adaptation constante. Un conducteur doit tenir compte de la densité de la circulation, de la distance entre les véhicules, de l’état de la chaussée, de la visibilité, des conditions météorologiques, de la présence d’usagers vulnérables et des mouvements parfois imprévisibles des autres conducteurs.

    Il est donc normal d’observer le trafic et d’ajuster sa conduite en conséquence. Cette adaptation fait partie de la gestion des risques.

    Cependant, s’adapter au trafic ne signifie pas nécessairement adopter la vitesse pratiquée par la majorité. Une distinction importante doit être faite entre tenir compte du comportement des autres et imiter ce comportement.

    Par exemple, lorsqu’un groupe de véhicules circule au-dessus de la limite permise, le conducteur doit prévoir que les véhicules derrière lui pourraient se rapprocher rapidement, tenter un dépassement ou manifester de l’impatience. Cette information doit influencer son niveau d’attention, ses distances de sécurité et sa préparation à réagir. Elle ne transforme toutefois pas automatiquement la vitesse du groupe en vitesse légale ou sécuritaire.

    La pression sociale existe aussi au volant

    La conduite est souvent présentée comme une activité individuelle. Pourtant, elle se déroule dans un environnement social. Les gestes des autres conducteurs peuvent exercer une influence directe sur nos décisions.

    Cette influence peut prendre plusieurs formes :

    • un véhicule qui suit de très près;
    • des appels de phares;
    • un conducteur qui manifeste son impatience;
    • une série de véhicules qui dépassent rapidement;
    • l’impression d’être le seul à respecter la vitesse affichée;
    • la crainte d’être perçu comme hésitant, lent ou inexpérimenté.

    Dans certaines situations, le conducteur ne choisit donc plus sa vitesse uniquement selon les règles, les conditions ou sa propre évaluation du risque. Il peut aussi chercher à éviter le jugement des autres ou à réduire une tension momentanée.

    Cette réaction est humaine. Une personne suivie de près peut ressentir de l’inconfort, de l’irritation ou de l’inquiétude. Son attention peut alors se déplacer vers le rétroviseur et vers le comportement du véhicule qui la suit. Cette charge émotionnelle et attentionnelle peut influencer sa prise de décision.

    Reconnaître cette pression ne signifie pas déresponsabiliser le conducteur. Cela permet plutôt de comprendre pourquoi une personne peut augmenter progressivement sa vitesse, parfois sans avoir pris consciemment la décision de dépasser la limite.

    Quand la pratique courante devient une norme informelle

    Sur certaines routes, une vitesse supérieure à la limite affichée peut devenir fréquente. À force d’observer ce comportement, les conducteurs peuvent finir par le considérer comme normal, attendu ou implicitement accepté.

    Une norme informelle se forme alors : la vitesse affichée demeure la règle officielle, mais la vitesse pratiquée par le groupe devient, dans les faits, la référence utilisée par plusieurs conducteurs.

    Ce phénomène peut entraîner une erreur de raisonnement :

    « Puisque presque tout le monde le fait, cette vitesse doit être acceptable. »

    La fréquence d’un comportement ne démontre pourtant ni sa légalité ni son niveau de sécurité. Elle montre seulement que ce comportement est répandu dans un lieu et à un moment donnés.

    Le Code de la sécurité routière du Québec établit les vitesses maximales autorisées. La vitesse adoptée par les autres conducteurs ne remplace pas la signalisation et ne modifie pas, à elle seule, la règle applicable. L’article 328 encadre notamment les limites de vitesse sur les chemins publics.

    Il faut également rappeler qu’une limite de vitesse constitue une vitesse maximale, et non une vitesse qui doit être atteinte dans toutes les circonstances. Les conditions routières peuvent exiger une vitesse inférieure.

    La crainte de ralentir la circulation

    Certains conducteurs augmentent leur vitesse parce qu’ils craignent de nuire à la fluidité de la circulation. Ils peuvent avoir l’impression que respecter strictement la limite créera une file, provoquera des dépassements ou obligera les autres à freiner.

    Cette préoccupation n’est pas entièrement dénuée de fondement. Des écarts importants de vitesse entre les véhicules peuvent compliquer les interactions. Toutefois, la solution ne consiste pas nécessairement à adopter automatiquement la vitesse la plus élevée pratiquée autour de soi.

    La gestion sécuritaire de cette situation repose plutôt sur plusieurs éléments :

    • maintenir une vitesse prévisible et appropriée;
    • éviter les variations brusques;
    • garder une distance suffisante devant soi;
    • observer régulièrement les rétroviseurs sans y concentrer toute son attention;
    • faciliter un dépassement lorsqu’il peut être effectué légalement et sécuritairement;
    • utiliser une voie de circulation appropriée lorsque plusieurs voies sont disponibles;
    • éviter de répondre à l’impatience par une accélération précipitée.

    Un conducteur n’a pas à devenir l’instrument de contrôle des autres usagers. Il n’a pas non plus à mettre sa propre conduite en difficulté pour satisfaire une personne qui le suit de trop près.

    Une vitesse semblable peut-elle parfois réduire certains conflits ?

    Dans une circulation dense, des vitesses relativement homogènes peuvent rendre les mouvements plus prévisibles. Cela ne signifie toutefois pas que toute homogénéité est sécuritaire.

    Une circulation dans laquelle tous les véhicules dépassent la limite peut être homogène tout en conservant un niveau de risque élevé. À l’inverse, un conducteur qui circule beaucoup plus lentement que ce que permettent les conditions, sans raison apparente, peut aussi créer des interactions difficiles.

    Il faut donc éviter deux conclusions trop simples :

    • « Rouler comme les autres est nécessairement sécuritaire. »
    • « La vitesse des autres ne doit jamais être prise en considération. »

    La conduite demande plutôt de combiner plusieurs références :

    • la limite de vitesse;
    • les conditions réelles de la route;
    • la visibilité disponible;
    • les caractéristiques du véhicule;
    • la présence d’autres usagers;
    • la vitesse et les intentions apparentes des autres conducteurs;
    • les capacités momentanées du conducteur.

    La vitesse influence à la fois la probabilité et la gravité d’une collision

    La vitesse ne représente pas seulement une obligation réglementaire. Elle influence directement le temps disponible pour percevoir une situation, l’espace nécessaire pour réagir et freiner ainsi que l’énergie libérée lors d’une collision.

    L’Organisation mondiale de la Santé rappelle qu’une augmentation de la vitesse moyenne est associée à une hausse de la probabilité de collision et de la gravité de ses conséquences. Selon sa fiche d’information publiée en 2026, une augmentation de 1 % de la vitesse moyenne est associée à une augmentation approximative de 4 % du risque de collision mortelle et de 3 % du risque de collision grave.

    Ces données ne signifient pas qu’une collision se produira automatiquement lorsqu’un conducteur augmente légèrement sa vitesse. Elles montrent plutôt que, sur l’ensemble d’un réseau routier et d’une population de conducteurs, de petites variations de vitesse peuvent avoir des effets mesurables.

    Pourquoi le raisonnement « je suis le trafic » peut devenir fragile

    Le raisonnement consistant à suivre le trafic peut sembler rassurant parce qu’il transfère une partie de la décision au groupe. Si plusieurs personnes adoptent la même vitesse, chacune peut avoir l’impression que les autres confirment la justesse de son choix.

    Or, les conducteurs d’un même groupe peuvent tous s’influencer mutuellement sans qu’aucun d’eux ait réellement évalué la situation dans son ensemble.

    Un premier véhicule accélère. Un deuxième s’ajuste pour maintenir sa distance. Un troisième suit le mouvement afin de ne pas ralentir la file. Quelques instants plus tard, la vitesse du groupe semble être devenue une décision collective, alors qu’elle peut résulter d’une succession d’adaptations individuelles.

    Les travaux consacrés à la gestion de la vitesse reconnaissent l’influence possible des normes sociales locales sur le respect des limites. Le Forum international des transports a notamment rapporté des recherches comparant l’obéissance à la limite officielle et l’adhésion à une « norme sociale locale » créée par les pratiques des autres conducteurs.

    Le rôle de l’apprenti conducteur

    Cette question peut être particulièrement difficile pour un apprenti. Celui-ci doit simultanément :

    • contrôler son véhicule;
    • observer la signalisation;
    • maintenir sa trajectoire;
    • évaluer les distances;
    • surveiller les véhicules environnants;
    • interpréter les consignes de l’accompagnateur;
    • gérer la pression ressentie lorsqu’un autre conducteur le suit de près.

    Dire simplement à l’apprenti de « suivre le trafic » peut donc être insuffisant. Cette consigne ne lui indique pas clairement quelle information observer ni comment arbitrer un conflit entre la vitesse affichée, les conditions routières et le comportement des autres.

    Une consigne plus pédagogique pourrait être :

    « Observe la vitesse des autres pour prévoir leurs mouvements, mais choisis la tienne selon la limite, les conditions et l’espace dont tu disposes. »

    Cette formulation distingue l’observation du trafic de l’imitation du trafic.

    Le rôle du parent accompagnateur et du formateur

    Les parents accompagnateurs et les professionnels peuvent aider l’apprenti à comprendre que la vitesse n’est pas choisie à partir d’un seul indicateur.

    Ils peuvent notamment l’inviter à verbaliser son raisonnement :

    • Quelle est la limite affichée ?
    • Quelles sont les conditions de visibilité ?
    • Que font les véhicules autour de nous ?
    • Quel risque crée le véhicule qui nous suit de près ?
    • Avons-nous suffisamment d’espace devant nous ?
    • Existe-t-il un endroit sécuritaire où laisser passer un conducteur impatient ?

    L’objectif n’est pas de lui apprendre à ignorer les autres. Il s’agit de lui apprendre à utiliser leur comportement comme une information parmi plusieurs, sans lui abandonner entièrement sa décision.

    Une responsabilité qui dépasse le conducteur

    La pression à « rouler avec le trafic » ne peut pas être attribuée uniquement aux décisions individuelles.

    Elle peut aussi être influencée par :

    • la conception de la route;
    • la largeur des voies;
    • la visibilité;
    • la cohérence entre l’environnement routier et la limite affichée;
    • la fréquence des contrôles;
    • les habitudes développées localement;
    • les messages transmis dans la formation et dans l’entourage;
    • la tolérance sociale à l’égard de certains excès de vitesse.

    Une route large, droite et dégagée peut donner l’impression qu’une vitesse supérieure est naturelle, même lorsque la limite a été établie en fonction d’intersections, de résidences, de mouvements de piétons ou de risques moins visibles.

    La gestion de la vitesse repose donc sur un ensemble d’interventions : réglementation, conception des infrastructures, contrôle, communication, éducation et technologies. Cette approche intégrée est notamment mise de l’avant par l’Organisation mondiale de la Santé et par le Forum international des transports.

    Que pouvons-nous faire ?

    Pour le conducteur, plusieurs stratégies peuvent aider à résister à la pression sans créer inutilement de nouvelles difficultés :

    • décider de sa vitesse à partir de critères observables plutôt qu’à partir de l’impatience des autres;
    • éviter de surveiller continuellement le véhicule qui suit;
    • augmenter l’espace devant soi lorsqu’un véhicule suit de trop près, afin de pouvoir ralentir plus progressivement;
    • conserver une vitesse stable et prévisible;
    • laisser passer le véhicule impatient lorsqu’une possibilité légale et sécuritaire se présente;
    • ne pas transformer la situation en confrontation;
    • réévaluer continuellement les conditions plutôt que d’appliquer une règle rigide.

    Pour les accompagnateurs et les éducateurs, l’enjeu consiste à enseigner une méthode de décision plutôt qu’une formule générale comme « suis le trafic » ou « ignore les autres ».

    Pour les institutions et les concepteurs, il s’agit notamment de rechercher une meilleure cohérence entre les limites affichées, l’aménagement de la route, les risques présents et la perception que l’environnement produit chez les conducteurs.

    Conclusion

    Rouler avec le trafic peut être une forme d’adaptation lorsqu’il s’agit d’observer les autres, de prévoir leurs mouvements et d’éviter des variations brusques ou imprévisibles.

    La même expression peut toutefois masquer une pression sociale, une peur de déranger ou une confusion entre la vitesse habituellement pratiquée et la vitesse légalement ou raisonnablement appropriée.

    La solution ne consiste pas à ignorer le trafic, ni à s’y conformer aveuglément.

    Elle consiste à l’observer, à comprendre son influence et à conserver une décision fondée sur plusieurs éléments : la règle, les conditions, les distances disponibles, les caractéristiques de la route et les capacités humaines du conducteur.

    Le comportement des autres constitue une information importante. Il ne constitue pas, à lui seul, une règle de conduite.

    Références

    • Gouvernement du Québec, Code de la sécurité routière, article 328, Légis Québec.
    • Organisation mondiale de la Santé, Speed Management: A Road Safety Manual for Decision-makers and Practitioners, deuxième édition.
    • Organisation mondiale de la Santé, Road Traffic Injuries, fiche d’information mise à jour en 2026.
    • Forum international des transports, Speed Management, Organisation de coopération et de développement économiques.
    • Forum international des transports, The Safe System Approach in Action.
    • Société de l’assurance automobile du Québec, Guide de la route.

    Nous sommes tous responsables de notre conduite parce que la route, elle, ne pardonne pas l’ignorance !

    Si tu conduis aujourd’hui, c’est parce que d’autres ont payé le prix hier !

    Les systèmes ne sont pas violents par intention, mais par inertie !

    Observer. Comprendre. Transmettre.

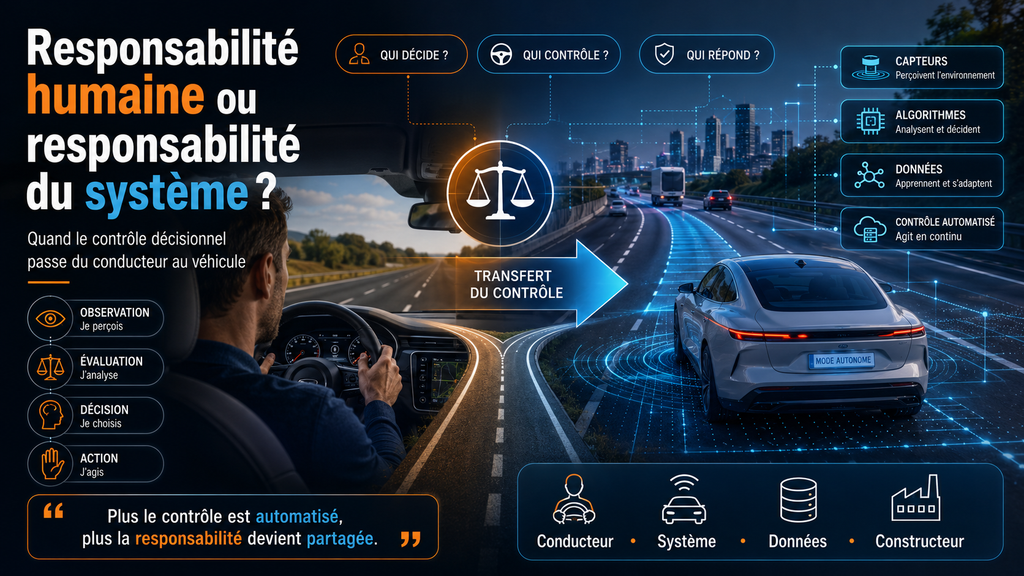
  • Comment évoluera la notion de responsabilité lorsque le contrôle décisionnel sera transféré au véhicule ?

    Pendant plus d’un siècle, la conduite automobile a reposé sur une idée relativement simple : une personne se trouve derrière le volant, elle observe son environnement, prend des décisions et commande le véhicule.

    Cette organisation permet également d’identifier assez facilement le centre de la responsabilité. Lorsqu’une manœuvre est effectuée, lorsqu’une règle est enfreinte ou lorsqu’une collision survient, l’analyse commence généralement par les décisions et les actions du conducteur.

    Mais que se passera-t-il lorsque certaines de ces décisions ne seront plus prises par une personne ?

    Que deviendra la notion de responsabilité lorsqu’un système informatique décidera lui-même de freiner, d’accélérer, de changer de voie, de dépasser un cycliste ou de contourner un obstacle ?

    La question dépasse largement la technologie automobile. Elle touche à notre conception même de la responsabilité.

    Conduire, c’est aussi décider

    Un conducteur ne se contente pas de manipuler un volant et des pédales.

    Il doit continuellement :

    • observer son environnement;
    • identifier les éléments pertinents;
    • évaluer les risques;
    • anticiper l’évolution d’une situation;
    • choisir une action;
    • exécuter cette action;
    • vérifier ses conséquences.

    Une partie importante de la responsabilité associée à la conduite découle précisément de cette capacité décisionnelle.

    Le conducteur choisit, par exemple, le moment où il s’engage dans une intersection. Il décide si l’espace disponible est suffisant pour effectuer un changement de voie. Il détermine si une situation exige de ralentir avant même qu’un danger soit clairement établi.

    Avec l’automatisation, une partie de cette chaîne peut progressivement être transférée à la machine.

    La question devient alors fondamentale :

    peut-on continuer à attribuer la responsabilité de la même manière lorsque la personne ne prend plus directement la décision qui produit l’action ?

    Toutes les automatisations ne transfèrent pas la même responsabilité

    Il faut d’abord éviter de placer sous l’expression « véhicule autonome » des technologies très différentes.

    La classification développée par SAE International distingue plusieurs niveaux d’automatisation, allant de l’absence d’automatisation jusqu’à une automatisation complète de la tâche de conduite.

    Dans les véhicules comportant actuellement des systèmes d’aide à la conduite de niveaux 1 ou 2, le conducteur demeure responsable de la conduite et doit continuer à surveiller l’environnement. La Société de l’assurance automobile du Québec rappelle d’ailleurs que ces systèmes constituent des aides au conducteur et non un remplacement de celui-ci.

    La situation devient beaucoup plus complexe à partir du moment où un système automatisé assume lui-même la tâche dynamique de conduite pendant une période déterminée.

    À ce stade, il ne s’agit plus simplement d’aider une personne à décider.

    Le système devient lui-même un acteur de la décision.

    Le paradoxe du conducteur responsable d’une décision qu’il ne prend plus

    Une difficulté particulière apparaît lorsque le véhicule peut conduire seul, mais demande occasionnellement à une personne de reprendre le contrôle.

    Imaginons un véhicule circulant automatiquement depuis trente minutes.

    Son occupant n’a pas eu à choisir sa vitesse, à maintenir sa trajectoire ni à gérer les distances avec les autres véhicules. Puis, soudainement, le système rencontre une situation qu’il ne peut plus gérer et demande une reprise de contrôle.

    La responsabilité du conducteur pourrait alors dépendre de plusieurs questions :

    • avait-il compris qu’il devait demeurer disponible?
    • avait-il reçu une information suffisamment claire?
    • combien de temps lui a-t-on donné pour reprendre la conduite?
    • avait-il suffisamment d’information pour comprendre la situation?
    • pouvait-il raisonnablement reconstruire la situation routière avant d’intervenir?

    Il existe ici un problème de facteur humain important.

    Une personne qui ne participe plus activement à une tâche peut progressivement perdre une partie de sa représentation de la situation. Reprendre soudainement la conduite ne consiste donc pas uniquement à remettre les mains sur le volant.

    Il faut également comprendre ce qui se passe.

    Cela peut prendre du temps.

    La responsabilité pourrait suivre le contrôle effectif

    Une évolution possible consiste à faire correspondre davantage la responsabilité avec l’acteur qui détenait réellement le contrôle décisionnel au moment d’un événement.

    Dans un système fortement automatisé, la question pourrait donc progressivement passer de :

    « Qu’a fait le conducteur ? »

    à :

    « Qui ou quoi contrôlait effectivement la conduite à ce moment précis ? »

    Cette distinction pourrait devenir particulièrement importante.

    Si une personne dirige elle-même le véhicule, ses décisions demeurent naturellement au centre de l’analyse.

    Mais si un système automatisé choisit seul une trajectoire ou déclenche une manœuvre, l’analyse pourrait devoir examiner beaucoup plus largement :

    • le fonctionnement du système automatisé;
    • sa conception;
    • les informations fournies par ses capteurs;
    • ses limites connues;
    • son entretien;
    • les mises à jour logicielles;
    • les instructions données à l’utilisateur;
    • les conditions dans lesquelles son utilisation était autorisée.

    D’un responsable principal vers une chaîne de responsabilités

    L’automatisation pourrait ainsi transformer un modèle principalement centré sur le conducteur en un modèle beaucoup plus distribué.

    Après un événement impliquant un véhicule fortement automatisé, plusieurs acteurs pourraient éventuellement devoir être examinés.

    Le conducteur ou l’utilisateur pourrait avoir une responsabilité s’il utilise le système en dehors des conditions prévues ou ignore une demande de reprise de contrôle.

    Le constructeur pourrait être concerné si le véhicule présente un défaut de conception ou une défaillance.

    Le développeur du système pourrait également devenir pertinent lorsque le comportement du véhicule dépend directement d’un logiciel ou d’un algorithme.

    Un exploitant de flotte pourrait être concerné si l’entretien ou les mises à jour nécessaires n’ont pas été réalisés.

    Les infrastructures pourraient aussi jouer un rôle lorsque le fonctionnement du système dépend de certaines caractéristiques routières ou numériques.

    La responsabilité ne disparaîtrait donc probablement pas.

    Elle pourrait devenir plus distribuée.

    Une décision automobile deviendra parfois une décision industrielle

    Cette évolution produit un changement particulièrement intéressant.

    Lorsqu’un conducteur choisit de ralentir à l’approche d’une situation incertaine, cette décision est prise en quelques secondes et ne concerne généralement qu’un véhicule.

    Dans un véhicule automatisé, le comportement peut avoir été défini plusieurs mois auparavant par une équipe de conception.

    Le choix du véhicule face à une situation donnée peut alors résulter :

    • de paramètres techniques;
    • de règles de décision;
    • de données utilisées pour développer le système;
    • de seuils définissant le niveau de risque acceptable;
    • de choix d’ingénierie;
    • de procédures de validation.

    Une décision autrefois individuelle peut ainsi devenir partiellement industrielle.

    Cette transformation pourrait modifier profondément la manière dont nous analysons les erreurs.

    L’erreur pourrait également changer de nature

    Un conducteur humain peut commettre une erreur en raison de la fatigue, de l’inattention, d’une mauvaise anticipation ou d’une interprétation incorrecte de la situation.

    Un système automatisé peut rencontrer d’autres difficultés.

    Il pourrait, par exemple :

    • mal interpréter un objet;
    • recevoir une information incomplète d’un capteur;
    • rencontrer une situation rarement observée lors de son développement;
    • être utilisé dans des conditions qui dépassent son domaine de fonctionnement prévu;
    • être affecté par une défaillance matérielle ou logicielle.

    Dans ce contexte, la prévention ne peut plus reposer seulement sur le comportement de la personne au volant.

    Elle doit également intégrer la conception du système, sa validation, la qualité de l’information transmise à l’utilisateur et la capacité de détecter ses propres limites.

    Il faudra savoir qui conduisait réellement

    Cette question explique également l’importance croissante des données enregistrées par les véhicules automatisés.

    En 2025, la Commission économique des Nations Unies pour l’Europe a notamment adopté des orientations concernant les systèmes de stockage de données associés à la conduite automatisée.

    L’objectif est notamment de pouvoir déterminer, lors d’un événement important pour la sécurité, si le système ou le conducteur devait effectuer la tâche de conduite et lequel des deux la réalisait effectivement.

    Dans certaines enquêtes futures, l’une des premières questions pourrait donc être très concrète :

    à cet instant précis, qui conduisait ?

    La réponse pourrait se trouver non seulement dans le témoignage des personnes impliquées, mais également dans les données enregistrées par le véhicule.

    Le cas particulier du Québec

    Au Québec, cette discussion devra également être distinguée de celle concernant l’indemnisation des victimes.

    Le régime québécois d’assurance automobile possède ses propres mécanismes concernant les préjudices corporels, alors que les dommages matériels et d’autres formes de responsabilité peuvent relever de règles différentes.

    La question « qui est responsable ? » peut donc avoir plusieurs significations :

    • qui a causé l’événement?
    • qui devait contrôler le véhicule?
    • qui a commis une faute?
    • qui doit indemniser un dommage?
    • un système présentait-il un défaut?
    • un utilisateur a-t-il respecté les conditions d’utilisation?

    Ces questions ne doivent pas être confondues.

    Le cadre québécois demeure d’ailleurs en évolution. La SAAQ indique actuellement que les véhicules autonomes de niveaux 3, 4 ou 5 font l’objet d’un encadrement particulier et que leur expérimentation sur les chemins publics est notamment réalisée dans le cadre de projets pilotes, sous réserve des exceptions prévues pour certains véhicules de niveau 3 conformes aux normes fédérales.

    Le propriétaire cessera-t-il d’être responsable ?

    Pas nécessairement.

    Ne plus prendre chaque décision de conduite ne signifie pas automatiquement ne plus avoir aucune obligation.

    Le propriétaire ou l’utilisateur pourrait, selon les futurs cadres réglementaires et les caractéristiques des systèmes, conserver certaines responsabilités liées notamment :

    • à l’entretien du véhicule;
    • à l’installation des mises à jour nécessaires;
    • au respect des limites d’utilisation;
    • à l’état des capteurs;
    • à la surveillance demandée par le système;
    • à une éventuelle reprise de contrôle.

    La responsabilité pourrait donc se déplacer de la conduite instantanée vers la supervision et l’utilisation correcte du système.

    Un nouveau problème : la responsabilité sans compréhension

    Une autre difficulté mérite une attention particulière.

    Pour être réellement responsable d’un système, encore faut-il pouvoir comprendre raisonnablement ce qu’il peut et ne peut pas faire.

    Un conducteur qui croit utiliser un véhicule autonome alors qu’il utilise seulement une assistance avancée pourrait adopter un niveau de surveillance insuffisant.

    À l’inverse, un système présenté de manière trop complexe pourrait rendre difficile la compréhension de ses limites.

    La conception des interfaces, les termes utilisés dans la publicité, la formation des utilisateurs et les avertissements pourraient donc devenir des éléments importants de la sécurité routière.

    La responsabilité ne dépendra pas uniquement de ce que la technologie peut faire.

    Elle dépendra également de ce que les humains comprennent de cette technologie.

    La formation à la conduite pourrait elle aussi changer

    L’automatisation soulève enfin une question pédagogique.

    Que faudra-t-il enseigner à un futur conducteur lorsque celui-ci conduira parfois lui-même et supervisera parfois une machine qui conduit à sa place ?

    Les compétences traditionnelles demeureront importantes tant que la reprise de contrôle restera possible.

    Mais de nouvelles compétences pourraient devenir nécessaires :

    • comprendre les limites d’un système automatisé;
    • savoir reconnaître les situations où il ne doit pas être utilisé;
    • maintenir une représentation suffisante de la situation lorsqu’une supervision demeure nécessaire;
    • comprendre les messages et alertes du véhicule;
    • savoir reprendre le contrôle de manière sécuritaire;
    • éviter de confondre assistance et autonomie.

    Nous pourrions donc passer progressivement d’une formation centrée exclusivement sur la maîtrise du véhicule à une formation intégrant également la gestion d’un système de conduite.

    Que savons-nous ?

    Les technologies disponibles aujourd’hui ne permettent pas de considérer que le conducteur a disparu de l’équation. Au Canada, les véhicules offerts au grand public sont encore principalement associés aux niveaux d’automatisation où l’humain conserve un rôle important de conduite ou de supervision.

    Les niveaux plus élevés d’automatisation soulèvent cependant des questions nouvelles concernant le transfert de contrôle, la traçabilité des décisions et le partage des responsabilités.

    Pourquoi est-ce important ?

    Parce qu’un système de sécurité fonctionne mieux lorsque les responsabilités sont compréhensibles.

    Si le conducteur pense que le véhicule est responsable alors que le système attend encore sa supervision, un vide peut apparaître.

    Si le constructeur considère qu’une intervention humaine était possible alors que la personne ne disposait pas raisonnablement du temps ou de l’information nécessaires pour intervenir, un autre problème apparaît.

    La sécurité nécessitera donc une définition de plus en plus précise de la frontière entre les responsabilités humaines et celles associées aux systèmes automatisés.

    Que pouvons-nous faire ?

    Avant même l’arrivée généralisée des véhicules fortement automatisés, plusieurs principes peuvent déjà guider la réflexion.

    Il est possible de :

    • distinguer clairement assistance à la conduite et conduite automatisée;
    • informer précisément les utilisateurs des capacités et des limites des systèmes;
    • concevoir les transitions entre machine et humain en tenant compte des limites cognitives humaines;
    • préserver les informations permettant de déterminer qui contrôlait effectivement le véhicule;
    • adapter progressivement la formation des conducteurs;
    • faire évoluer les cadres juridiques, techniques et assurantiels en parallèle avec la technologie;
    • examiner les événements selon une approche systémique plutôt que de rechercher trop rapidement un responsable unique.

    De la responsabilité du conducteur à la responsabilité du système

    L’arrivée de la conduite automatisée ne supprimera probablement pas la responsabilité humaine.

    Elle pourrait cependant changer son emplacement.

    Hier, la majorité des décisions étaient prises derrière le volant.

    Demain, certaines seront prises dans le véhicule, d’autres dans un logiciel, d’autres encore dans un centre de conception plusieurs mois avant que le véhicule rencontre une situation réelle.

    La responsabilité pourrait alors devenir moins visible, plus technique et davantage partagée.

    La véritable question ne sera peut-être plus seulement :

    « Qui conduisait le véhicule ? »

    mais plutôt :

    « Qui avait réellement le pouvoir de décider de ce que le véhicule allait faire ? »

    C’est probablement autour de cette distinction entre présence humaine, contrôle effectif et pouvoir décisionnel que se construira une partie importante de la responsabilité routière de demain.

    Références et repères

    • Société de l’assurance automobile du Québec (SAAQ), Véhicule autonome, cadre québécois relatif aux véhicules autonomes et aux projets pilotes.
    • Société de l’assurance automobile du Québec (SAAQ), Systèmes d’aide à la conduite, présentation des niveaux d’automatisation et du rôle du conducteur.
    • Transport Canada, Canada’s Safety Framework for Connected and Automated Vehicles 2.0, 2025.
    • Transport Canada, Guidelines for Testing Automated Driving Systems in Canada, Version 2.0.
    • Commission économique des Nations Unies pour l’Europe (CEE-ONU), travaux relatifs aux systèmes automatisés et au stockage des données de conduite automatisée.
    • SAE International, norme J3016, Taxonomy and Definitions for Terms Related to Driving Automation Systems for On-Road Motor Vehicles.
    • Québec, Loi sur l’assurance automobile, RLRQ, c. A-25.

    Le présent texte vise à expliquer les enjeux associés à l’évolution de la responsabilité en contexte de conduite automatisée. Il ne constitue pas un avis juridique. Les règles applicables peuvent varier selon le niveau d’automatisation, les circonstances d’un événement et l’évolution des cadres législatifs et réglementaires.


    Nous sommes tous responsables de notre conduite parce que la route, elle, ne pardonne pas l’ignorance !

    Si tu conduis aujourd’hui, c’est parce que d’autres ont payé le prix hier !

    Observer. Comprendre. Transmettre.