
Catégorie : Facteurs humains

Cette catégorie explore les caractéristiques humaines qui peuvent influencer la conduite automobile. Elle aborde notamment l’attention, la perception, la fatigue, les émotions, le stress, la prise de décision, les capacités cognitives, les comportements, les limites physiologiques ainsi que diverses réalités individuelles pouvant avoir un impact sur la sécurité routière.

  • William Haddon Jr. : comprendre la route autrement

    Pourquoi la Matrice de Haddon peut devenir un outil particulièrement intéressant pour les apprentis conducteurs, les parents accompagnateurs et les acteurs de la sécurité routière.

    Regarder au-delà de l’erreur du conducteur

    Lorsqu’une collision survient, une explication revient souvent rapidement :

    « Le conducteur a fait une erreur. »

    Cette explication peut contenir une part de vérité, mais elle demeure souvent incomplète.

    Une collision routière peut résulter de l’interaction de plusieurs facteurs : une distraction, une vitesse mal adaptée aux conditions, une visibilité réduite, une chaussée glissante, une fatigue, un mauvais positionnement, une réaction tardive, une faible marge de sécurité ou encore une difficulté à anticiper l’évolution d’une situation.

    Pris séparément, certains de ces éléments peuvent sembler relativement mineurs. Lorsqu’ils se combinent, ils peuvent toutefois créer des conditions beaucoup moins favorables.

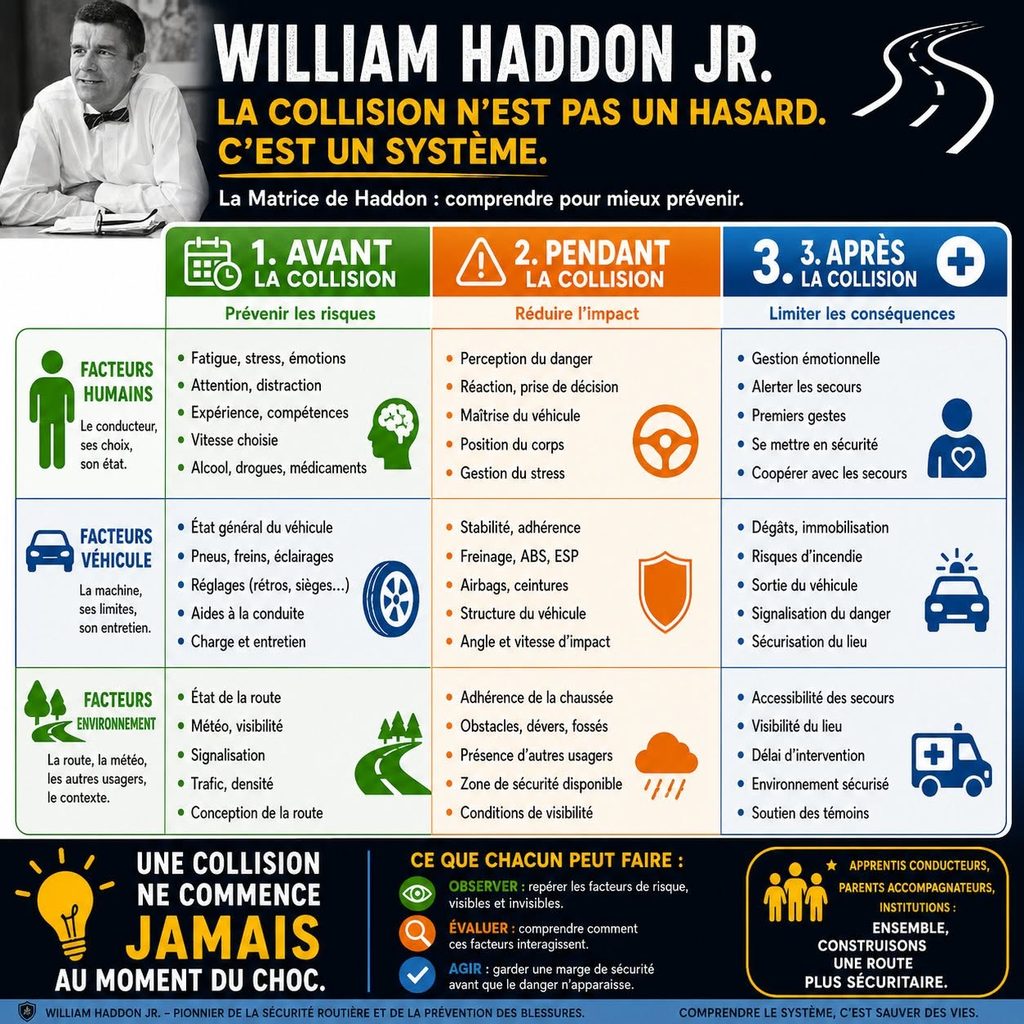
    C’est précisément ce changement de perspective qu’a contribué à développer William Haddon Jr. : ne plus considérer uniquement la personne qui conduit, mais examiner l’ensemble du système dans lequel l’événement se produit.

    Qui était William Haddon Jr. ?

    William Haddon Jr. était médecin et chercheur en santé publique. Ses travaux ont profondément influencé le développement moderne de la prévention des traumatismes et de la sécurité routière.

    De 1966 à 1969, il a dirigé le National Highway Safety Bureau aux États-Unis, organisme qui a précédé la National Highway Traffic Safety Administration (NHTSA), créée en 1970.

    Haddon a notamment contribué à déplacer l’analyse des accidents d’une approche principalement centrée sur la faute individuelle vers une approche inspirée de l’épidémiologie et de la prévention des blessures.

    Dans cette perspective, une collision n’est pas seulement étudiée comme une erreur commise à un instant précis. Elle peut être analysée comme le résultat d’interactions entre une personne, un véhicule et un environnement, avant, pendant et après l’événement.

    Cette façon de structurer l’analyse a donné naissance à ce que l’on appelle aujourd’hui la Matrice de Haddon.

    La Matrice de Haddon : analyser la sécurité dans le temps

    La Matrice de Haddon repose sur une idée relativement simple : pour comprendre un événement routier, il est utile d’examiner ce qui se passe à plusieurs moments.

    Elle distingue généralement trois phases :

    • avant la collision : les facteurs susceptibles de favoriser ou de prévenir l’événement;
    • pendant la collision : les facteurs susceptibles d’influencer la gravité des conséquences;
    • après la collision : les facteurs susceptibles d’aggraver ou de réduire les conséquences humaines.

    Ces trois phases peuvent ensuite être croisées avec trois grandes dimensions :

    • l’humain : attention, expérience, état physique, décisions, comportements;
    • le véhicule : état mécanique, pneus, freinage, visibilité, dispositifs de sécurité;
    • l’environnement : route, météo, éclairage, signalisation, infrastructure et présence des autres usagers.

    On obtient ainsi une grille d’analyse permettant de rechercher plusieurs facteurs plutôt que de s’arrêter à une seule cause apparente.

    PhaseHumainVéhiculeEnvironnement
    AvantAttention, fatigue, expérience, décisionsÉtat mécanique, pneus, éclairage, freinageChaussée, visibilité, signalisation, météo
    PendantRéaction, posture, utilisation de la ceintureStabilité, systèmes de retenue, protection des occupantsAccotement, obstacles, infrastructure routière
    AprèsRéaction au stress, capacité à demander de l’aideAccessibilité du véhicule, risques secondairesVisibilité de la scène, circulation, accès des secours

    Une collision peut se construire bien avant l’impact

    Cette grille amène une question différente.

    Au lieu de demander uniquement :

    « Pourquoi le conducteur a-t-il perdu le contrôle ? »

    on peut également demander :

    « Quelles conditions étaient déjà présentes avant la perte de contrôle et comment ont-elles interagi ? »

    Cette nuance est importante en apprentissage.

    Elle montre que la prévention ne commence pas nécessairement lorsqu’un danger devient évident. Elle peut commencer plusieurs secondes, voire beaucoup plus tôt, lorsqu’un conducteur reconnaît progressivement les conditions qui réduisent sa marge de sécurité.

    Exemple : un apprenti conducteur en hiver

    Imaginons une situation fictive.

    Un jeune conducteur circule sur une route secondaire en fin de soirée. Une neige légère tombe. La chaussée est froide et la visibilité est réduite.

    Aucun facteur pris isolément ne signifie qu’une collision se produira. L’intérêt de la Matrice de Haddon consiste justement à examiner leur combinaison.

    Avant la collision

    Facteurs humains possibles :

    • fatigue en fin de journée;
    • expérience encore limitée de la conduite hivernale;
    • difficulté à estimer l’adhérence disponible;
    • attention momentanément détournée;
    • vitesse choisie en fonction de la limite affichée plutôt qu’en fonction des conditions.

    Facteurs liés au véhicule :

    • pare-brise partiellement embué;
    • adhérence réduite en raison des conditions;
    • distance de freinage plus importante que celle anticipée;
    • visibilité limitée par l’accumulation de neige ou de saleté sur certains feux.

    Facteurs environnementaux :

    • chaussée glissante;
    • faible éclairage;
    • courbe difficile à percevoir à distance;
    • contraste visuel réduit par la neige.

    Pendant l’événement

    Si une situation critique apparaît, d’autres facteurs peuvent intervenir :

    • freinage brusque;
    • fixation du regard sur l’obstacle;
    • réaction émotionnelle importante;
    • activation de l’ABS lors d’un freinage appuyé;
    • variation de l’adhérence entre les roues;
    • accotement enneigé;
    • espace latéral limité.

    Après l’événement

    La prévention ne s’arrête pas nécessairement à l’impact.

    La capacité à limiter les conséquences peut notamment dépendre :

    • de l’état des occupants;
    • de leur capacité à communiquer avec les services d’urgence;
    • de la visibilité du véhicule immobilisé;
    • du fonctionnement des feux de détresse;
    • de la circulation environnante;
    • de l’accessibilité de la scène pour les secours;
    • des conditions météorologiques.

    La Matrice de Haddon permet ainsi de comprendre qu’un événement routier peut être influencé par plusieurs couches successives de risques et de protections.

    Ce que cette approche peut changer pour un apprenti conducteur

    Pour un apprenti, la principale leçon n’est pas de mémoriser une matrice.

    Elle consiste plutôt à développer une manière différente de regarder la route.

    Le danger n’est pas nécessairement un objet clairement identifiable placé devant le véhicule.

    Il peut se trouver dans une combinaison de facteurs.

    Une légère fatigue peut ne pas représenter un problème important à elle seule. Une faible visibilité peut également être gérable. Une chaussée humide peut être prévisible.

    Mais lorsque fatigue, visibilité réduite, vitesse, circulation et adhérence se combinent, la marge de sécurité peut diminuer rapidement.

    Le conducteur expérimenté développe progressivement la capacité de reconnaître ces combinaisons et d’agir avant qu’elles deviennent critiques.

    Un parallèle intéressant avec l’approche OEA

    Il est possible d’établir un parallèle pédagogique entre la Matrice de Haddon et l’approche Observer – Évaluer – Agir (OEA).

    Les deux modèles ne poursuivent pas exactement le même objectif et ne doivent pas être confondus. La Matrice de Haddon est d’abord un outil d’analyse systémique de la prévention des blessures, alors que l’OEA peut être utilisé comme stratégie opérationnelle de conduite.

    Ils peuvent cependant se rejoindre dans leur logique.

    Observer

    Repérer les éléments significatifs :

    • état de la chaussée;
    • visibilité;
    • comportement des autres usagers;
    • état du véhicule;
    • fatigue;
    • marges disponibles.

    Évaluer

    Comprendre comment ces éléments peuvent interagir.

    Une courbe n’est pas nécessairement dangereuse. Une chaussée humide non plus.

    Mais une courbe serrée, une chaussée froide, une visibilité réduite et une vitesse insuffisamment adaptée peuvent former une combinaison beaucoup plus exigeante.

    Agir

    Créer une marge avant que la situation ne devienne critique :

    • réduire progressivement la vitesse;
    • augmenter l’espace disponible;
    • améliorer la visibilité;
    • modifier sa position;
    • renoncer à une manœuvre;
    • préparer une solution de rechange.

    Dans cette perspective, anticiper ne signifie pas prédire exactement ce qui va arriver.

    Cela signifie reconnaître suffisamment tôt que plusieurs facteurs commencent à réduire la marge disponible.

    Pourquoi les parents accompagnateurs peuvent-ils bénéficier de cette approche ?

    La Matrice de Haddon peut également aider à redéfinir le rôle du parent accompagnateur.

    Le parent ne se limite alors plus à surveiller les gestes techniques de l’apprenti.

    Il peut progressivement l’aider à devenir un lecteur du contexte.

    Avant le départ

    Quelques questions peuvent être utiles :

    • Le jeune est-il fatigué ?
    • Quelles sont les conditions météorologiques ?
    • Le trajet comporte-t-il des situations nouvelles ?
    • La circulation sera-t-elle importante ?
    • Le véhicule est-il correctement préparé ?

    Pendant la conduite

    L’accompagnateur peut attirer l’attention sur :

    • les espaces disponibles;
    • la vitesse adaptée au contexte;
    • les changements de visibilité;
    • les indices annonçant une difficulté;
    • les comportements des autres usagers;
    • les possibilités d’évitement ou de dégagement.

    Après la conduite

    Un retour réflexif peut permettre de discuter :

    • des situations difficiles;
    • des indices observés trop tard;
    • des décisions qui ont créé une meilleure marge;
    • des réactions émotionnelles;
    • des stratégies à essayer lors d’une prochaine sortie.

    L’objectif n’est pas de transformer chaque déplacement en analyse théorique, mais d’aider progressivement l’apprenti à comprendre que la conduite repose sur une lecture dynamique de plusieurs facteurs.

    Un outil qui dépasse la responsabilité individuelle

    L’un des apports importants de Haddon est d’avoir contribué à élargir la prévention au-delà du seul comportement du conducteur.

    La sécurité routière dépend également :

    • de la conception des véhicules;
    • de la conception et de l’entretien des routes;
    • de la signalisation;
    • des dispositifs de retenue;
    • des services d’urgence;
    • des politiques publiques;
    • de la formation;
    • des normes et des technologies disponibles.

    Cette pensée systémique demeure présente dans plusieurs approches contemporaines de prévention des traumatismes et de sécurité routière.

    Elle ne retire pas la responsabilité du conducteur.

    Elle la replace plutôt à l’intérieur d’un système où plusieurs acteurs peuvent contribuer à prévenir l’événement ou à en réduire les conséquences.

    Pourquoi cette approche est-elle pertinente pour les nouveaux conducteurs ?

    Chez les conducteurs adolescents et novices, l’inexpérience constitue un facteur particulièrement important.

    Les recherches sur les jeunes conducteurs montrent notamment que la reconnaissance des dangers, la conduite de nuit, la présence de jeunes passagers, la distraction et certaines prises de risque peuvent augmenter la difficulté de la tâche.

    Ces observations ne signifient pas que tous les jeunes conducteurs se comportent de la même manière.

    Elles rappellent plutôt que l’expérience permettant de détecter rapidement certaines configurations dangereuses se construit progressivement.

    La Matrice de Haddon peut alors devenir un outil pédagogique intéressant, parce qu’elle permet de poser une question différente :

    Quels facteurs sont présents en même temps et que pouvons-nous modifier avant que notre marge de sécurité devienne trop faible ?

    Haddon et Gerald Wilde : deux regards différents sur le risque

    Un rapprochement peut également être établi avec les travaux du psychologue Gerald J. S. Wilde sur la perception et l’acceptation du risque.

    Wilde a notamment proposé la théorie de l’homéostasie du risque, selon laquelle les personnes peuvent ajuster leur comportement en fonction du niveau de risque qu’elles sont disposées à accepter.

    Cette théorie a suscité un débat scientifique important. Le principe plus général d’adaptation comportementale au risque est largement étudié, alors que certaines formulations strictes de la théorie de l’homéostasie du risque demeurent discutées.

    Il est donc préférable de considérer Haddon et Wilde comme deux angles de réflexion différents plutôt que comme deux théories équivalentes.

    Wilde peut nous amener à demander :

    Pourquoi une personne accepte-t-elle ce niveau de risque ?

    Haddon peut nous amener à demander :

    Quels facteurs humains, mécaniques et environnementaux étaient présents, et à quel moment aurait-il été possible d’intervenir ?

    La combinaison de ces deux questions peut enrichir la réflexion pédagogique sur la prise de décision.

    Que pouvons-nous retenir ?

    La Matrice de Haddon nous rappelle qu’en sécurité routière, l’événement visible n’est parfois que la dernière étape d’une succession de conditions.

    Pour l’apprenti conducteur, apprendre à conduire ne consiste donc pas uniquement à maîtriser un volant, des pédales et des règles de circulation.

    Il s’agit aussi d’apprendre à reconnaître les configurations dans lesquelles plusieurs facteurs commencent à se combiner.

    Pour le parent accompagnateur, le moniteur ou l’enseignant, cette approche offre une possibilité supplémentaire : ne pas seulement corriger ce qui vient de se produire, mais aider l’apprenti à comprendre ce qui était déjà en train de se construire.

    Pour les acteurs de la sécurité routière, elle rappelle enfin une idée fondamentale : réduire les collisions et les traumatismes demande d’agir simultanément sur l’humain, le véhicule et l’environnement.

    Observer les facteurs.
    Comprendre leurs interactions.
    Agir avant que la marge disparaisse.

    Références et sources

    • Haddon, W. Jr. (1968). The changing approach to the epidemiology, prevention, and amelioration of trauma: the transition to approaches etiologically rather than descriptively based. American Journal of Public Health and the Nations Health, 58(8), 1431-1438. DOI : 10.2105/AJPH.58.8.1431.
    • Haddon, W. Jr. (1970). On the escape of tigers: an ecologic note. American Journal of Public Health and the Nations Health, 60(12), 2229-2234. DOI : 10.2105/AJPH.60.12.2229-b.
    • Haddon, W. Jr. (1980). Advances in the epidemiology of injuries as a basis for public policy. Public Health Reports, 95(5), 411-421.
    • National Highway Traffic Safety Administration (NHTSA). Past NHTSA Administrators — William Haddon Jr., administrateur du National Highway Safety Bureau de 1966 à 1969.
    • National Highway Traffic Safety Administration. NHTSA Strategic Plan 2016-2020 — présentation de la Matrice de Haddon et de son rôle historique dans la prévention routière.
    • Organisation mondiale de la Santé. Road Traffic Injury Prevention — utilisation de la Matrice de Haddon pour l’identification des facteurs humains, liés au véhicule et à l’environnement avant, pendant et après une collision.
    • Centers for Disease Control and Prevention (CDC). Risk Factors for Teen Drivers — données sur l’inexpérience, la conduite de nuit, les passagers et les autres facteurs associés au risque chez les conducteurs adolescents.
    • Wilde, G. J. S. Travaux sur la théorie de l’homéostasie du risque et l’adaptation comportementale. La théorie stricte de l’homéostasie du risque a fait l’objet de discussions et de débats dans la littérature scientifique.

    Nous sommes tous responsables de notre conduite parce que la route, elle, ne pardonne pas l’ignorance !

    Si tu conduis aujourd’hui, c’est parce que d’autres ont payé le prix hier !

    Observer. Comprendre. Transmettre.
  • Hans Monderman et le paradoxe de la sécurité routière : quand l’aménagement modifie notre façon de conduire

    En sécurité routière, une idée semble aller de soi : plus un environnement est clairement organisé, plus les usagers devraient être en sécurité.

    Des panneaux indiquent quoi faire.

    Des lignes séparent les mouvements.

    Des feux attribuent les passages.

    Des bordures distinguent les espaces.

    Ces dispositifs remplissent des fonctions essentielles. Ils permettent d’organiser la circulation, de réduire certaines ambiguïtés et de rendre les comportements plus prévisibles.

    Mais le travail de l’ingénieur néerlandais Hans Monderman a conduit à poser une question moins intuitive :

    dans certains environnements, une organisation très explicite peut-elle aussi modifier la manière dont les conducteurs observent, interprètent et négocient leur déplacement?

    Cette question a contribué au développement d’une approche devenue connue sous le nom de Shared Space, ou espace partagé.

    Elle ne signifie pas que les panneaux, les feux ou les règles sont inutiles.

    Elle invite plutôt à réfléchir au lien entre l’aménagement, la vitesse, la perception du risque et le comportement humain.

    Qui était Hans Monderman?

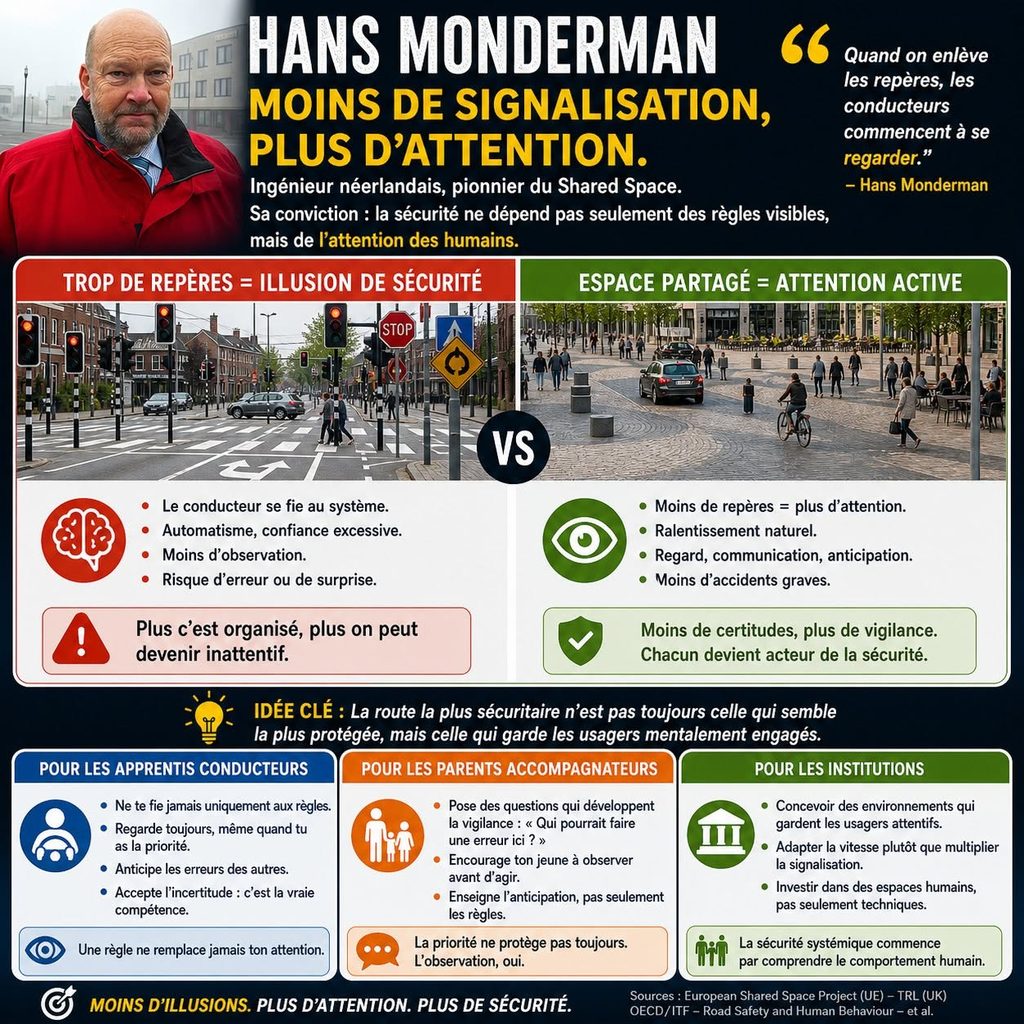
    Hans Monderman (1945-2008) était un ingénieur néerlandais spécialisé dans la circulation et l’aménagement des espaces publics.

    Son travail s’est particulièrement développé dans la province de Frise, aux Pays-Bas, avant d’influencer plusieurs projets européens.

    Monderman s’est intéressé à des environnements dans lesquels la rue ne serait plus uniquement considérée comme un corridor permettant de déplacer rapidement des véhicules, mais également comme un espace social où plusieurs catégories d’usagers doivent cohabiter.

    Cette réflexion a notamment contribué au projet européen Shared Space, mené dans plusieurs pays au cours des années 2000.

    L’une des idées centrales était que le comportement des usagers ne dépend pas uniquement des règles qui leur sont imposées.

    Il dépend également de ce que l’environnement leur fait comprendre.

    Qu’est-ce que le Shared Space?

    Le terme Shared Space ne désigne pas une route sans règles ni un espace où chacun pourrait circuler comme il le souhaite.

    Il désigne plutôt une famille d’approches d’aménagement cherchant à réduire, dans certains contextes, la séparation très rigide entre les différentes fonctions de la rue.

    Selon les projets, cela peut notamment prendre la forme d’une réduction de certains marquages, d’une signalisation moins envahissante, d’un traitement différent des surfaces, d’une intégration plus importante de l’espace public ou d’une organisation favorisant des vitesses très faibles.

    L’objectif recherché est généralement de modifier la relation entre les usagers et leur environnement.

    Lorsque l’espace ne fournit plus toutes les réponses de manière aussi explicite, les conducteurs peuvent être amenés à davantage observer :

    • les piétons;
    • les cyclistes;
    • les mouvements des autres véhicules;
    • la configuration des lieux;
    • les intentions apparentes des autres usagers.

    La rue devient alors moins exclusivement guidée par les dispositifs de circulation et davantage influencée par l’interaction entre les personnes.

    L’incertitude peut-elle modifier le comportement?

    Une partie de l’intuition associée aux travaux de Monderman repose sur une observation comportementale intéressante.

    Lorsqu’un conducteur comprend très clairement qu’il possède le passage, il peut parfois consacrer moins d’attention à la possibilité qu’un autre usager commette une erreur.

    Prenons une intersection contrôlée par un feu.

    Le feu devient vert.

    La règle indique que le conducteur peut poursuivre sa route si la situation le permet.

    Mais le feu vert ne garantit pas que :

    • un piéton ne traversera pas tardivement;
    • un cycliste ne sera pas difficile à percevoir;
    • un véhicule ne franchira pas son feu rouge;
    • un usager ne commettra pas une erreur;
    • une situation inattendue ne se développera pas.

    Le problème n’est évidemment pas le feu de circulation.

    Le problème apparaît lorsque le droit de passer est psychologiquement confondu avec la certitude de pouvoir passer sans danger.

    Cette distinction est fondamentale en conduite.

    La priorité organise la circulation, elle ne supprime pas le risque

    Connaître les priorités demeure indispensable.

    Mais la priorité est une règle d’organisation de la circulation, pas une protection physique.

    Un conducteur peut avoir légalement priorité tout en devant ralentir ou renoncer momentanément à l’exercer parce qu’un autre usager n’a pas perçu la situation, commet une erreur ou adopte un comportement imprévisible.

    La compétence du conducteur consiste donc à conjuguer deux formes de compréhension :

    ce qui devrait se produire selon les règles et ce qui pourrait réellement se produire dans la situation observée.

    C’est précisément dans cet espace entre la règle et la réalité que l’anticipation prend toute son importance.

    Moins de signalisation ne signifie pas automatiquement davantage de sécurité

    Il serait toutefois erroné de transformer les travaux de Monderman en principe universel selon lequel retirer des panneaux améliorerait automatiquement la sécurité.

    Les recherches réalisées sur les espaces partagés présentent des résultats qui dépendent fortement :

    • du volume de circulation;
    • de la vitesse pratiquée;
    • du type d’usagers présents;
    • de la géométrie de l’espace;
    • du contexte urbain;
    • de la qualité de l’aménagement;
    • des possibilités réelles d’interaction entre les usagers.

    Certains projets ont été associés à une réduction des vitesses et à des résultats favorables sur plusieurs indicateurs.

    D’autres travaux ont cependant montré des expériences plus mitigées, notamment du point de vue de certains piétons.

    Le Shared Space doit donc être compris comme une approche contextuelle d’aménagement et non comme une recette applicable indifféremment à toutes les rues.

    Une limite majeure : l’accessibilité

    L’un des enseignements importants des recherches réalisées après les premiers projets concerne les personnes ayant certaines limitations fonctionnelles.

    Plusieurs caractéristiques pouvant sembler intéressantes pour favoriser une négociation informelle entre les usagers peuvent devenir problématiques lorsque cette négociation repose fortement sur la vision, l’interprétation des mouvements ou le contact visuel.

    Pour certaines personnes aveugles ou ayant une déficience visuelle, par exemple, les bordures, les traversées clairement identifiables et les séparations physiques constituent également des informations permettant de s’orienter.

    Des recherches menées aux Pays-Bas ont relevé des difficultés potentielles dans plusieurs espaces partagés étudiés pour des personnes ayant une déficience visuelle.

    Les approches contemporaines insistent donc beaucoup davantage sur la conception inclusive et sur la nécessité de prendre en considération les personnes handicapées dès la conception d’un projet.

    Cette limite est importante, car elle rappelle un principe fondamental de sécurité routière :

    un aménagement qui augmente l’attention de certains usagers ne doit pas créer de nouvelles difficultés importantes pour d’autres.

    Ce que Monderman nous apprend réellement

    L’héritage le plus intéressant de Monderman n’est probablement pas de savoir combien de panneaux devraient être retirés.

    Il réside plutôt dans une question :

    quel comportement l’environnement routier encourage-t-il?

    Une rue peut inviter à accélérer.

    Une autre peut naturellement inciter à ralentir.

    Une intersection peut donner une forte impression de priorité.

    Une autre peut conduire les usagers à chercher davantage d’informations avant de s’engager.

    L’infrastructure communique donc quelque chose au conducteur, même lorsqu’elle n’utilise aucun mot.

    Un rapprochement possible avec Gerald Wilde, mais sans confondre les théories

    Il est possible de rapprocher cette réflexion de certains travaux sur la perception du risque, notamment ceux de Gerald J. S. Wilde.

    Wilde s’est intéressé à la manière dont une personne ajuste son comportement en fonction du niveau de risque qu’elle perçoit et du niveau de risque qu’elle est disposée à accepter.

    Monderman s’intéressait davantage à la manière dont la conception de l’espace peut influencer les interactions et le comportement des usagers.

    Les deux perspectives ne constituent donc pas une seule et même théorie.

    Elles se rencontrent néanmoins sur un point important :

    le comportement routier dépend en partie de la manière dont la personne interprète son environnement.

    Que peut-on en tirer pour l’apprentissage de la conduite?

    Le passage des travaux de Monderman à la conduite accompagnée doit être présenté avec prudence.

    Monderman n’a pas développé une théorie pédagogique destinée aux parents accompagnateurs.

    Il est toutefois possible d’utiliser ses travaux comme analogie pédagogique.

    Un apprenti conducteur apprend d’abord un système :

    • les panneaux;
    • les feux;
    • les lignes;
    • les priorités;
    • les règles de circulation.

    Ces connaissances sont indispensables.

    Mais avec l’expérience, il doit également apprendre à dépasser une lecture strictement réglementaire de la route.

    Il doit commencer à se demander :

    « Que pourrait-il arriver ici? »

    « Qu’est-ce que je ne vois pas encore? »

    « Quelqu’un pourrait-il faire une erreur? »

    « Pourquoi ce véhicule ralentit-il? »

    « Qu’est-ce que la configuration de la rue m’annonce? »

    Cette évolution marque le passage progressif entre l’application des règles et la lecture de la situation.

    De la signalisation à la compréhension de la route

    Un apprenti pourrait dire :

    « J’ai priorité. »

    C’est une information pertinente.

    Le parent accompagnateur ou le moniteur peut alors ajouter une deuxième couche de réflexion :

    « Oui. Maintenant, regarde ce qui pourrait quand même se produire. »

    Cette simple question modifie l’apprentissage.

    Elle ne remet pas en question la règle.

    Elle apprend à l’apprenti à ne pas confondre priorité réglementaire et absence de danger.

    « Qui pourrait faire une erreur ici? »

    Une autre question particulièrement intéressante pour la conduite accompagnée peut être :

    « Qui pourrait faire une erreur ici? »

    À une intersection, la réponse pourrait être :

    un conducteur qui ne voit pas son arrêt, un piéton distrait, un cycliste masqué par un véhicule ou encore un automobiliste qui interprète mal la priorité.

    L’objectif n’est pas d’apprendre au jeune à se méfier constamment de tout le monde.

    Il s’agit plutôt de développer une représentation plus réaliste du système routier.

    Les autres usagers sont humains.

    Ils peuvent percevoir tardivement une information, être distraits, mal interpréter une situation ou simplement commettre une erreur.

    Le conducteur expérimenté apprend progressivement à intégrer cette possibilité dans ses décisions.

    La familiarité peut également modifier l’attention

    Ce raisonnement ne concerne pas uniquement les espaces partagés.

    Il peut aussi être observé sur des routes extrêmement familières.

    Lorsqu’un environnement devient prévisible, le cerveau peut consacrer moins de ressources conscientes à certains éléments devenus routiniers.

    Cela ne signifie pas que l’automatisation est mauvaise.

    Elle est indispensable à la conduite.

    Mais l’automatisation doit rester compatible avec la capacité de détecter ce qui, cette fois-ci, est différent.

    Un feu habituellement vert peut être rouge.

    Une rue habituellement vide peut accueillir un enfant.

    Une intersection familière peut être occupée par un véhicule qui ne respecte pas la priorité.

    L’expérience doit donc permettre d’automatiser certaines tâches sans faire disparaître la surveillance de l’environnement.

    Ce que les parents accompagnateurs peuvent en retenir

    Le parent peut jouer un rôle important dans cette transition.

    Au début, il peut être nécessaire de demander :

    « Quel panneau vois-tu? »

    Puis, avec la progression :

    « Qu’est-ce que ce panneau t’annonce? »

    Plus tard :

    « Qu’est-ce que tu observes autour de toi? »

    Et éventuellement :

    « Qu’est-ce qui pourrait se produire dans les prochaines secondes? »

    Le changement peut sembler subtil.

    Pourtant, il déplace progressivement l’apprentissage :

    de voir un panneau vers comprendre la situation.

    Ce que les institutions peuvent retenir de cette réflexion

    Les travaux de Monderman rappellent également que l’infrastructure influence les comportements.

    Cette idée demeure particulièrement pertinente dans les approches contemporaines de sécurité routière.

    Le Safe System, par exemple, reconnaît que les humains commettent des erreurs et que l’environnement routier doit être conçu de manière à réduire la probabilité que ces erreurs entraînent des blessures graves ou mortelles.

    Il existe donc une proximité entre ces approches lorsqu’elles s’intéressent au lien entre conception et comportement.

    Il faut toutefois éviter de les confondre.

    Une approche systémique de la sécurité ne cherche pas à maintenir les usagers en sécurité en les rendant volontairement incertains ou en comptant uniquement sur leur vigilance.

    Elle cherche également à gérer les vitesses, l’énergie des collisions, la conception des véhicules, les infrastructures et les différentes couches de protection.

    La vigilance humaine est importante.

    Mais elle ne peut constituer l’unique barrière contre l’accident.

    Que savons-nous?

    Les travaux associés à Monderman montrent que la conception d’un espace routier peut influencer la vitesse, les interactions et les comportements.

    Certains projets de type Shared Space ont été associés à des vitesses plus faibles et à des résultats intéressants.

    La recherche montre cependant que les résultats ne sont pas uniformes et que certaines configurations peuvent présenter des difficultés, particulièrement pour certains usagers vulnérables ou en situation de handicap.

    Il n’existe donc pas de principe scientifique permettant d’affirmer simplement que « moins de panneaux égale plus de sécurité ».

    Pourquoi est-ce important?

    Parce qu’un conducteur n’interagit pas seulement avec des règles.

    Il interagit avec un environnement.

    Il interprète cet environnement, lui attribue un niveau de prévisibilité et ajuste son comportement en conséquence.

    Former un conducteur consiste donc à lui apprendre les règles, mais également à lui apprendre à observer lorsque la situation réelle s’écarte de ce que les règles permettent normalement d’anticiper.

    Que pouvons-nous faire?

    Pour les apprentis et les parents accompagnateurs, plusieurs réflexes pédagogiques peuvent être encouragés :

    • connaître les règles sans supposer qu’elles seront parfaitement respectées par les autres;
    • observer avant d’exercer une priorité;
    • chercher les usagers qui pourraient être masqués;
    • interpréter la configuration de la rue;
    • adapter la vitesse lorsque l’incertitude augmente;
    • se demander régulièrement ce qui pourrait évoluer dans les prochaines secondes;
    • apprendre à distinguer ce qui est réglementairement permis de ce qui est immédiatement prudent.

    Conclusion : les panneaux ne pensent pas à notre place

    Hans Monderman n’a pas démontré que les panneaux étaient inutiles ni qu’il faudrait supprimer la signalisation pour rendre les routes plus sécuritaires.

    Son travail nous invite à réfléchir à quelque chose de plus subtil.

    Une infrastructure ne fait pas qu’organiser les déplacements : elle influence également la manière dont les personnes se comportent.

    Dans certaines situations, une organisation très explicite peut favoriser la fluidité et la prévisibilité.

    Dans d’autres, un environnement conçu pour ralentir les déplacements et favoriser l’interaction peut conduire les usagers à observer davantage.

    La question essentielle n’est donc pas :

    « Devrait-on avoir plus ou moins de panneaux? »

    Elle est plutôt :

    « Quel comportement voulons-nous que cet environnement favorise? »

    Pour l’apprenti conducteur, la leçon est tout aussi importante.

    Un panneau lui indique ce qui devrait se produire.

    Un feu lui indique ce qui est permis.

    Une priorité lui indique comment la circulation devrait s’organiser.

    Mais c’est encore à lui d’observer ce qui se produit réellement.

    Parce qu’apprendre à conduire ne consiste pas seulement à connaître le système.

    C’est apprendre à rester attentif lorsque le réel ne se comporte pas exactement comme prévu.

    Références et sources

    Shared Space (2005). Shared Space: Room for Everyone – A New Vision for Public Spaces. Projet européen Shared Space, Province de Fryslân. Présentation des principes, des processus et des projets pilotes européens associés à l’approche.

    Clarke, E., Monderman, H., Hamilton-Baillie, B. et coll. (2006). Shared Space: The Alternative Approach to Calming Traffic. Traffic Engineering & Control, vol. 47, no 8, p. 290-292.

    Moody, S. et Melia, S. (2014). Shared Space: Research, Policy and Problems. Proceedings of the Institution of Civil Engineers – Transport, vol. 167, no 6, p. 384-392. Analyse critique des résultats et des méthodes utilisées dans l’évaluation de plusieurs espaces partagés.

    Havik, E. M., Melis-Dankers, B. J. M., Steyvers, F. J. J. M. et Kooijman, A. C. (2012). Accessibility of Shared Space for Visually Impaired Persons: An Inventory in the Netherlands. British Journal of Visual Impairment, vol. 30, no 3, p. 132-148.

    Department for Transport, Royaume-Uni (2018). Inclusive Transport Strategy. Travaux et recommandations relatifs notamment aux enjeux d’accessibilité des aménagements de type Shared Space.

    Disabled Persons Transport Advisory Committee (2018). DPTAC Position on Shared Space. Analyse des enjeux entourant l’accessibilité et la conception inclusive des espaces partagés.

    Active Travel England. Shared Space. Recommandations contemporaines soulignant notamment l’importance de vitesses faibles, de volumes de circulation appropriés et de la prise en compte des besoins des personnes handicapées.

    International Transport Forum / OECD (2025). Road Safety in Cities: Street Design and Traffic Management. Présentation des principes du Safe System, notamment la reconnaissance de l’erreur humaine, de la vulnérabilité physique et de la responsabilité partagée du système routier.

    Nous sommes tous responsables de notre conduite parce que la route, elle, ne pardonne pas l’ignorance !

    Si tu conduis aujourd’hui, c’est parce que d’autres ont payé le prix hier !

    Observer. Comprendre. Transmettre.
  • John Adams, la compensation du risque et ce qui peut se jouer en conduite accompagnée

    En sécurité routière, une amélioration technique semble généralement conduire à une conclusion intuitive : si un véhicule, une infrastructure ou un équipement devient plus sécuritaire, le risque devrait diminuer.

    Cette logique demeure largement valable. Les systèmes de sécurité, les infrastructures mieux conçues, les dispositifs de retenue et les aides à la conduite peuvent contribuer à prévenir certaines collisions ou à en réduire les conséquences.

    Mais une autre question mérite d’être posée :

    que fait le conducteur lorsqu’il se sent davantage protégé?

    Cette question se trouve au cœur des travaux de John Adams, géographe britannique associé à l’University College London (UCL), connu notamment pour ses travaux sur la perception du risque et la compensation du risque.

    Son approche ne consiste pas à affirmer que les mesures de sécurité sont inutiles. Elle invite plutôt à considérer une dimension supplémentaire : lorsqu’un environnement change, le comportement humain peut lui aussi changer.

    La compensation du risque : une hypothèse sur l’adaptation humaine

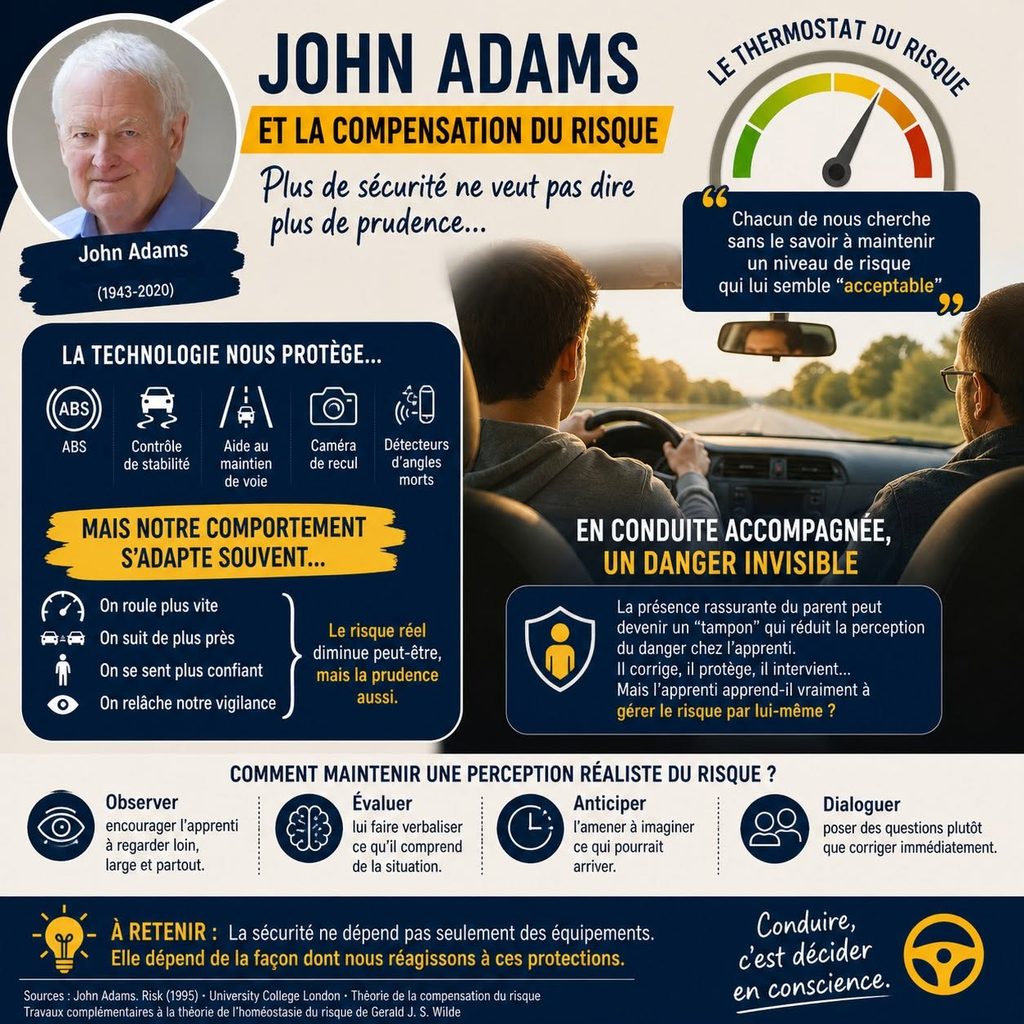
    Dans son ouvrage Risk, publié en 1995, John Adams utilise notamment l’image d’un « thermostat du risque ».

    L’idée générale est relativement simple : une personne possède une certaine perception de ce qui lui semble acceptable ou suffisamment sécuritaire. Lorsque son environnement lui paraît plus dangereux, elle peut devenir plus prudente. À l’inverse, lorsqu’elle se sent davantage protégée, elle peut parfois modifier son comportement.

    Cette modification peut prendre différentes formes.

    Dans certaines situations, un conducteur qui perçoit une augmentation de sa marge de sécurité pourrait, par exemple :

    • augmenter légèrement sa vitesse;
    • réduire sa distance de suivi;
    • porter moins d’attention à certains indices;
    • accorder davantage de confiance au véhicule ou à un système d’assistance.

    Ce phénomène est généralement désigné sous le terme de compensation du risque ou, dans une perspective plus large, d’adaptation comportementale.

    Une précision est toutefois essentielle : la compensation du risque ne se produit pas nécessairement chez tous les conducteurs, avec toutes les technologies ou dans toutes les situations.

    Les recherches consacrées à l’adaptation comportementale montrent plutôt des effets variables. Une mesure de sécurité peut conserver une grande partie de son bénéfice, même lorsqu’une certaine adaptation du comportement apparaît.

    Il serait donc excessif d’affirmer qu’une amélioration de la sécurité entraîne automatiquement une augmentation de la prise de risque.

    La technologie protège, mais elle modifie aussi l’environnement du conducteur

    Les véhicules modernes peuvent être équipés de nombreux dispositifs :

    • système antiblocage des roues (ABS);
    • freinage automatique d’urgence;
    • régulateur de vitesse adaptatif;
    • assistance au maintien dans la voie;
    • détection des angles morts;
    • caméras et capteurs de stationnement;
    • alertes de collision;
    • systèmes de contrôle de stabilité.

    Ces technologies peuvent apporter des bénéfices réels.

    Cependant, leur efficacité dépend également de la manière dont le conducteur comprend leurs capacités et leurs limites.

    Les recherches portant sur les systèmes avancés d’aide à la conduite montrent notamment que certains conducteurs peuvent développer, avec le temps, une confiance importante envers ces dispositifs. Lorsque cette confiance devient supérieure aux capacités réelles du système, une diminution de la surveillance ou une dépendance excessive peut apparaître.

    Le problème ne vient donc pas nécessairement de la technologie.

    Il peut apparaître dans la relation entre la technologie, la perception qu’en a le conducteur et le comportement qui en découle.

    Adams et Wilde : deux approches proches, mais qu’il faut distinguer

    Les travaux de John Adams sont souvent rapprochés de ceux du psychologue Gerald J. S. Wilde.

    Les deux approches appartiennent à une même famille de réflexions sur le risque, mais elles ne doivent pas être considérées comme parfaitement identiques.

    Wilde a développé la théorie de l’homéostasie du risque. Dans cette théorie, l’individu comparerait le risque qu’il perçoit à un certain niveau de risque qu’il est prêt à accepter. Lorsque les deux diffèrent, il pourrait modifier son comportement afin de réduire cet écart.

    Adams a pour sa part largement contribué à populariser la notion de compensation du risque et l’image du « thermostat du risque ».

    Dans les deux cas, une idée commune mérite l’attention :

    le risque objectif et le risque perçu ne sont pas nécessairement la même chose.

    Et le comportement dépend en partie de ce que la personne croit percevoir.

    Que peut-on en tirer pour la conduite accompagnée?

    La conduite accompagnée crée un environnement particulier.

    L’apprenti conducteur n’est pas seul.

    À côté de lui se trouve généralement une personne plus expérimentée qui peut :

    • observer la circulation;
    • repérer un danger;
    • donner une consigne;
    • poser une question;
    • rappeler une règle;
    • anticiper une situation complexe;
    • aider l’apprenti à revenir sur une erreur.

    Cette présence constitue une composante essentielle de l’apprentissage supervisé.

    Les travaux portant sur la conduite accompagnée montrent d’ailleurs que les parents ou autres superviseurs participent souvent à une forme de co-conduite : ils surveillent, anticipent certains dangers, donnent de la rétroaction et contribuent à maintenir un environnement relativement sécuritaire pendant la période d’apprentissage.

    Cette fonction est souhaitable. Elle permet justement à l’apprenti d’acquérir de l’expérience progressivement.

    Mais elle soulève également une question pédagogique intéressante :

    l’apprenti apprend-il progressivement à produire lui-même les observations, les anticipations et les décisions que l’accompagnateur produit encore pour lui?

    Le parent comme soutien cognitif externe

    On peut utiliser ici une métaphore avec prudence.

    Le parent accompagnateur peut parfois agir comme une forme de soutien cognitif externe.

    Par exemple, l’apprenti approche d’une intersection et ne remarque pas immédiatement un piéton.

    Le parent peut intervenir :

    « Attention au piéton. »

    Cette intervention est parfaitement justifiée lorsque la sécurité l’exige.

    Mais si ce type d’intervention survient systématiquement avant que l’apprenti ait le temps de chercher lui-même l’information, une partie du travail perceptif peut continuer à être effectuée par l’accompagnateur.

    L’apprenti réussit alors la situation, mais il devient important de se demander qui a détecté le danger.

    C’est une distinction fondamentale.

    Réussir une manœuvre avec assistance ne signifie pas nécessairement être capable de la réussir seul.

    Le paradoxe apparent de la supervision

    La supervision doit protéger l’apprenti.

    Mais elle doit aussi préparer progressivement son autonomie.

    Ces deux objectifs peuvent parfois créer une tension pédagogique.

    Si l’accompagnateur intervient trop peu, l’apprenti peut être exposé à une situation qu’il ne maîtrise pas encore suffisamment.

    S’il intervient continuellement et très tôt, l’apprenti peut disposer de moins d’occasions pour apprendre à détecter, interpréter et anticiper lui-même certaines situations.

    La question n’est donc pas de choisir entre intervenir et ne pas intervenir.

    Elle consiste plutôt à ajuster l’intervention au niveau de compétence de l’apprenti et au niveau de risque de la situation.

    De l’assistance vers l’autonomie

    Au début de l’apprentissage, les interventions peuvent être nombreuses.

    L’accompagnateur peut guider :

    « Regarde ton rétroviseur. »

    « Vérifie ton angle mort. »

    « Ralentis avant l’intersection. »

    « Observe le véhicule qui arrive à droite. »

    Ces consignes peuvent être nécessaires.

    Mais avec la progression de l’apprenti, une transformation peut devenir souhaitable.

    La consigne :

    « Regarde ton angle mort. »

    peut progressivement devenir :

    « Qu’est-ce que tu dois vérifier avant de te déplacer? »

    Puis éventuellement :

    « Qu’est-ce que tu observes? »

    Et finalement, lorsque les capacités de l’apprenti le permettent, le parent peut simplement observer si l’analyse est effectuée spontanément.

    L’objectif n’est plus seulement d’obtenir le bon comportement.

    Il est de faire en sorte que le raisonnement qui produit ce comportement appartienne progressivement à l’apprenti.

    « Qu’est-ce qui pourrait arriver ici? »

    Une question particulièrement intéressante en conduite accompagnée est :

    « Qu’est-ce qui pourrait arriver ici? »

    Cette formulation peut amener l’apprenti à chercher activement l’information.

    Selon la situation, il pourrait répondre :

    • un piéton pourrait traverser;
    • le véhicule devant pourrait freiner;
    • une voiture pourrait sortir d’une entrée privée;
    • un cycliste pourrait se trouver dans l’angle mort;
    • le feu pourrait changer;
    • l’adhérence pourrait être réduite;
    • un conducteur pourrait ne pas respecter la priorité.

    La question ne fournit pas immédiatement la solution.

    Elle sollicite l’observation, l’anticipation et le jugement.

    Cela rejoint un enjeu central de la formation des conducteurs novices : développer progressivement la capacité à reconnaître les dangers avant qu’ils nécessitent une réaction urgente.

    Des travaux expérimentaux sur l’entraînement à la perception des dangers montrent d’ailleurs que cette capacité peut être travaillée et améliorée chez des apprentis conducteurs, notamment lorsque les parents superviseurs participent au processus.

    Attention à une mauvaise interprétation de la théorie

    La compensation du risque ne signifie pas qu’il faudrait rendre l’apprentissage plus dangereux afin que l’apprenti demeure vigilant.

    Il ne serait ni prudent ni pédagogiquement justifié de provoquer volontairement la peur ou de retirer une protection utile dans l’espoir d’améliorer l’apprentissage.

    L’objectif est exactement inverse : maintenir un environnement suffisamment sécuritaire tout en permettant à l’apprenti de prendre progressivement en charge les processus cognitifs nécessaires à la conduite.

    Il faut donc distinguer :

    • la peur, qui peut perturber le traitement de l’information;
    • la vigilance, qui permet de rechercher activement les indices pertinents;
    • la confiance, qui peut soutenir l’apprentissage;
    • la surconfiance, qui peut contribuer à sous-estimer certaines situations.

    La confiance n’est pas l’ennemie de la sécurité.

    Elle devient problématique lorsqu’elle n’est plus suffisamment ajustée aux compétences réelles ou aux limites de la situation.

    Un enjeu particulièrement important avant la conduite autonome

    La période de conduite supervisée est généralement relativement sécuritaire parce qu’un conducteur expérimenté participe à la surveillance et peut intervenir.

    Le passage à la conduite autonome modifie profondément cette situation.

    Le nouveau conducteur doit désormais assurer seul :

    • le contrôle du véhicule;
    • la lecture de la signalisation;
    • la surveillance des autres usagers;
    • la recherche des dangers potentiels;
    • la prise de décision;
    • la gestion de sa vitesse;
    • l’anticipation;
    • la gestion de ses émotions et de son attention.

    Ce passage permet de comprendre pourquoi une conduite satisfaisante en présence d’un accompagnateur ne signifie pas nécessairement que toutes les compétences nécessaires à la conduite autonome sont pleinement consolidées.

    Les recherches sur les jeunes conducteurs montrent d’ailleurs que de nombreux apprentissages continuent après l’obtention du permis et que les habiletés de perception et de jugement se développent progressivement avec l’expérience.

    Que peut faire le parent accompagnateur?

    La contribution du parent ne consiste donc pas uniquement à empêcher les erreurs.

    Elle peut également consister à aider l’apprenti à comprendre comment il aurait pu les anticiper.

    Quelques stratégies peuvent soutenir cette progression :

    • laisser quelques secondes de réflexion lorsque la situation le permet;
    • poser des questions avant de donner la réponse;
    • demander régulièrement à l’apprenti ce qu’il observe;
    • l’encourager à identifier les dangers potentiels;
    • faire expliquer certaines décisions après une situation;
    • réduire progressivement les rappels lorsque les compétences se consolident;
    • augmenter graduellement la diversité et la complexité des situations rencontrées;
    • intervenir immédiatement lorsque la sécurité l’exige.

    Cette dernière précision demeure essentielle.

    Une démarche pédagogique ne doit jamais empêcher une intervention nécessaire à la sécurité.

    Que savons-nous?

    Les travaux de John Adams ont contribué à faire connaître l’idée selon laquelle les individus peuvent modifier leur comportement lorsqu’ils perçoivent une modification de leur niveau de sécurité.

    Les recherches ultérieures sur l’adaptation comportementale confirment que certaines technologies ou interventions peuvent effectivement modifier le comportement des conducteurs.

    Mais l’ampleur, la direction et même l’existence de cette adaptation varient selon les circonstances.

    Il serait donc imprudent de transformer la compensation du risque en loi universelle du comportement humain.

    Pourquoi est-ce important?

    Parce que la sécurité routière ne dépend pas uniquement des protections disponibles.

    Elle dépend aussi de la manière dont les conducteurs comprennent ces protections et adaptent leur comportement.

    En conduite accompagnée, cette réflexion conduit à une question pédagogique essentielle :

    comment protéger suffisamment l’apprenti aujourd’hui tout en lui permettant de devenir capable de se protéger lui-même demain?

    Que pouvons-nous faire?

    La réponse ne consiste pas à diminuer la sécurité.

    Elle consiste à développer progressivement l’autonomie perceptive et décisionnelle.

    Le parent accompagnateur peut protéger, expliquer, questionner, observer et progressivement laisser davantage de place au raisonnement de l’apprenti.

    Le moniteur peut structurer les apprentissages et identifier les compétences à développer.

    L’école de conduite peut assurer une progression pédagogique.

    Les institutions peuvent encadrer la formation et les conditions d’accès à la conduite autonome.

    Les chercheurs peuvent continuer à documenter les mécanismes d’apprentissage, de perception du risque et d’adaptation comportementale.

    La sécurité routière demeure ainsi une responsabilité partagée.

    Conclusion : la sécurité n’est pas seulement ce qui nous protège

    Les travaux de John Adams apportent une contribution particulièrement intéressante à la compréhension du risque : une mesure de sécurité ne modifie pas uniquement l’environnement physique.

    Elle peut aussi modifier la manière dont cet environnement est perçu.

    Et cette perception peut, dans certaines circonstances, influencer le comportement.

    Appliquée avec prudence à la conduite accompagnée, cette réflexion permet d’aller plus loin.

    Le parent accompagnateur représente une protection précieuse pendant l’apprentissage. Mais l’objectif ultime est que les capacités d’observation, d’anticipation et de décision qu’il soutient progressivement deviennent celles de l’apprenti lui-même.

    Il ne s’agit donc pas de supprimer le filet de sécurité trop tôt.

    Il s’agit de préparer progressivement le conducteur à fonctionner lorsqu’il ne sera plus là.

    La véritable autonomie ne commence peut-être pas au moment où l’apprenti se retrouve seul dans le véhicule.

    Elle commence lorsque, encore accompagné, il devient progressivement capable de voir, comprendre et décider par lui-même.

    Références et sources

    • Adams, J. (1995). Risk. Londres : UCL Press / Routledge. Ouvrage dans lequel Adams développe notamment son approche de la compensation du risque et l’image du « risk thermostat ».
    • University College London (UCL), Department of Geography. John Adams. Présentation de ses travaux sur le risque, la compensation du risque et le « risk thermostat ».
    • Wilde, G. J. S. (1982). The Theory of Risk Homeostasis: Implications for Safety and Health. Risk Analysis, 2(4), 209-225.
    • Sullivan, J. M., Flannagan, M. J., Pradhan, A. K. et Bao, S. (2016). Literature Review of Behavioral Adaptations to Advanced Driver Assistance Systems. AAA Foundation for Traffic Safety.
    • Simons-Morton, B. et Ouimet, M. C. (2006). Parent involvement in novice teen driving: a review of the literature. Injury Prevention. Revue portant notamment sur la pratique supervisée, le rôle des parents et les limites de ce que l’on peut conclure quant à ses effets sur la sécurité après l’obtention du permis.
    • Simons-Morton, B. (2007). Parent Involvement in Novice Teen Driving: Rationale, Evidence of Effects, and Potential for Enhancing Graduated Driver Licensing Effectiveness. Journal of Safety Research.
    • Horswill, M. S., Hill, A., Bemi-Morrison, N. et Watson, M. O. (2021). Learner drivers (and their parent-supervisors) benefit from an online hazard perception course incorporating evidence-based training strategies and extensive crash footage. Accident Analysis & Prevention. Étude expérimentale portant sur l’entraînement à la perception des dangers chez des apprentis et leurs parents superviseurs.

    Nous sommes tous responsables de notre conduite parce que la route, elle, ne pardonne pas l’ignorance !

    Si tu conduis aujourd’hui, c’est parce que d’autres ont payé le prix hier !

    Observer. Comprendre. Transmettre.