
Catégorie : Apprentissage de la conduite

Cette catégorie regroupe les contenus portant sur l’acquisition des connaissances, des habiletés et des comportements nécessaires à la conduite automobile. Elle aborde les processus d’apprentissage, les défis rencontrés par les apprentis conducteurs, le rôle des parents accompagnateurs ainsi que les stratégies favorisant le développement de compétences sécuritaires et durables.

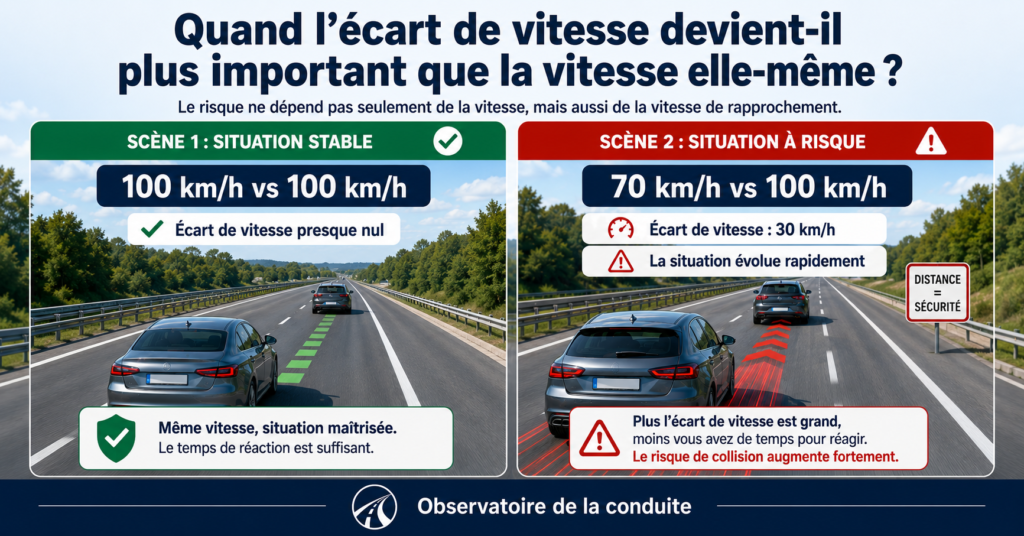
  • Quand l’écart de vitesse devient-il plus important que la vitesse elle-même ?

    Deux véhicules roulent sur une autoroute à 100 km/h, séparés par une distance suffisante. Leur vitesse est relativement élevée, mais leur vitesse relative est presque nulle : le véhicule qui suit ne se rapproche pas rapidement de celui qui le précède.

    Modifions maintenant légèrement la situation.

    Le premier véhicule roule à 70 km/h et le second arrive derrière lui à 100 km/h.

    La vitesse maximale n’a pas changé. Pourtant, l’interaction entre les deux véhicules devient très différente.

    Le second véhicule gagne maintenant environ 30 kilomètres par heure sur le premier. La distance qui les sépare diminue rapidement. Une décision devra bientôt être prise : ralentir, augmenter la distance, changer de voie ou dépasser.

    Cet exemple permet d’introduire une distinction importante en sécurité routière :

    la vitesse absolue d’un véhicule et l’écart de vitesse entre deux usagers ne décrivent pas exactement le même risque.

    Dans certaines situations, connaître la vitesse absolue permet surtout d’évaluer la capacité de s’arrêter et la gravité potentielle d’une collision. Dans d’autres, l’écart de vitesse peut devenir particulièrement utile pour comprendre la naissance immédiate d’un conflit.

    Deux notions différentes

    La vitesse absolue

    La vitesse absolue correspond simplement à la vitesse de déplacement d’un véhicule par rapport à la route.

    Elle influence notamment :

    • la distance parcourue pendant le temps de perception et de réaction ;
    • la distance nécessaire pour ralentir ou s’immobiliser ;
    • le temps disponible pour analyser une situation ;
    • la possibilité de modifier une trajectoire ;
    • l’énergie impliquée lors d’une collision.

    Lorsque la vitesse augmente, les marges temporelles et spatiales disponibles peuvent diminuer alors que l’énergie à dissiper en cas de collision augmente.

    La vitesse absolue demeure donc une variable fondamentale de la sécurité routière.

    L’écart de vitesse

    L’écart de vitesse décrit la différence entre les vitesses de deux usagers qui peuvent entrer en interaction.

    Un véhicule roulant à 100 km/h derrière un autre véhicule roulant également à 100 km/h présente, à cet instant, un écart de vitesse presque nul.

    Si le véhicule qui précède ralentit à 70 km/h tandis que celui qui suit maintient 100 km/h, l’écart atteint 30 km/h.

    Cette différence indique quelque chose que la vitesse absolue ne décrit pas directement :

    la rapidité avec laquelle la situation évolue entre les deux véhicules.

    Le conflit naît souvent d’une relation, pas seulement d’une vitesse

    Un conflit routier implique généralement au moins deux trajectoires qui deviennent incompatibles.

    La question n’est donc pas uniquement :

    « À quelle vitesse roule ce véhicule ? »

    Elle peut devenir :

    « À quelle vitesse se rapproche-t-il de l’autre ? »

    Cette distinction est essentielle.

    Un véhicule peut circuler relativement rapidement tout en conservant une relation stable avec les véhicules qui l’entourent.

    À l’inverse, un véhicule circulant à une vitesse modérée peut être engagé dans une situation qui évolue extrêmement rapidement si un autre usager traverse sa trajectoire ou si la différence de vitesse entre eux devient importante.

    Dans quelles conditions l’écart de vitesse devient-il particulièrement important ?

    1. Lorsqu’un véhicule en rattrape rapidement un autre

    C’est probablement l’exemple le plus intuitif.

    Un véhicule circule à 100 km/h. Quelques centaines de mètres plus loin, un véhicule lourd gravit une pente à 65 km/h.

    Le problème immédiat n’est pas seulement que le premier véhicule roule à 100 km/h.

    Il réside aussi dans la vitesse à laquelle l’espace disponible entre les deux véhicules disparaît.

    Plus l’écart de vitesse est important, plus le conducteur qui arrive derrière doit :

    • détecter suffisamment tôt le véhicule plus lent ;
    • évaluer correctement sa vitesse ;
    • comprendre qu’il le rattrape ;
    • choisir entre ralentir et changer de voie ;
    • vérifier ses rétroviseurs et ses angles morts ;
    • exécuter la manœuvre dans l’espace disponible.

    Une situation apparemment simple peut ainsi devenir une succession rapide de décisions.

    2. Lors des changements de voie

    Un changement de voie n’est pas seulement une question de distance.

    La vitesse relative entre les véhicules est également déterminante.

    Un véhicule aperçu dans un rétroviseur peut sembler suffisamment éloigné. Mais s’il se rapproche rapidement, l’espace qui semblait disponible peut disparaître avant même que le changement de voie soit terminé.

    Deux informations doivent alors être combinées :

    • la distance qui sépare les véhicules ;
    • la vitesse à laquelle cette distance diminue.

    C’est notamment pour cette raison qu’une observation ponctuelle du rétroviseur peut être insuffisante.

    Regarder une première fois permet de connaître la position d’un véhicule.

    Regarder de nouveau quelques instants plus tard permet de mieux percevoir son déplacement relatif.

    Le cerveau peut alors estimer :

    « Il était là. Maintenant il est beaucoup plus près. Il arrive rapidement. »

    Cette comparaison temporelle peut être plus informative que la seule distance apparente.

    3. Lors des insertions sur une voie rapide

    L’insertion constitue un autre exemple où l’écart de vitesse prend une importance particulière.

    Un conducteur entre sur une autoroute où les véhicules circulent autour de 100 km/h.

    S’il atteint seulement 60 km/h au moment de rejoindre la voie principale, une différence importante existe entre sa vitesse et celle des véhicules qui arrivent derrière lui.

    Cette différence peut provoquer :

    • des freinages plus importants ;
    • des changements de voie ;
    • des hésitations ;
    • des interactions simultanées entre plusieurs véhicules.

    L’objectif de l’insertion n’est donc pas simplement d’atteindre « une vitesse élevée ».

    Il consiste notamment à observer la circulation et, lorsque les conditions le permettent, à réduire suffisamment l’écart de vitesse pour rendre l’intégration prévisible et progressive, tout en respectant les règles applicables.

    4. Lorsqu’un véhicule ralentit brusquement

    Imaginons deux véhicules roulant initialement à 70 km/h.

    Le premier freine fortement et tombe rapidement à 30 km/h.

    Le véhicule qui suit continue momentanément à 70 km/h.

    En quelques secondes, un écart de vitesse important apparaît.

    Le danger n’est donc pas nécessairement présent depuis plusieurs minutes. Il peut être créé presque instantanément par une modification de vitesse.

    Cette situation rappelle l’importance de conserver une distance de sécurité suffisante.

    La distance ne sert pas seulement à séparer deux véhicules. Elle fournit du temps pour absorber les variations de vitesse qui se produisent devant soi.

    5. Lors des interactions avec des véhicules lourds

    Les véhicules lourds peuvent accélérer, ralentir ou gravir certaines pentes différemment des voitures particulières.

    Sur certaines routes, cette différence de performance peut produire temporairement des écarts de vitesse importants.

    Ces écarts peuvent augmenter le nombre d’interactions :

    • rattrapages ;
    • dépassements ;
    • changements de voie ;
    • réinsertions ;
    • freinages.

    La recherche sur les différences de vitesse s’est d’ailleurs intéressée depuis longtemps aux interactions entre voitures particulières et véhicules lourds.

    Les résultats ne permettent cependant pas de conclure simplement qu’une différence de vitesse entraîne automatiquement une collision. Le volume de circulation, la géométrie de la route, les possibilités de dépassement, la visibilité et le comportement des conducteurs jouent également un rôle.

    6. À l’approche d’une file ou d’une congestion

    Une situation particulièrement importante apparaît lorsqu’un conducteur circulant à vitesse relativement élevée rencontre une circulation presque immobilisée.

    Une voiture peut rouler légalement à 100 km/h.

    Mais si les véhicules situés quelques centaines de mètres devant roulent maintenant à 20 km/h, la différence de vitesse devient considérable.

    Le conducteur doit détecter non seulement les véhicules, mais surtout comprendre rapidement que leur vitesse est beaucoup plus faible que la sienne.

    De loin, cette distinction peut être difficile.

    Une file de véhicules roulant lentement peut visuellement ressembler pendant quelques instants à une file roulant normalement.

    C’est lorsque le conducteur constate que la distance diminue rapidement que l’urgence apparaît.

    La vitesse de rapprochement : une information déterminante

    Prenons une situation simplifiée.

    Un véhicule A roule à 90 km/h.

    Devant lui, un véhicule B roule à 80 km/h.

    L’écart est de 10 km/h.

    Le véhicule A se rapproche progressivement du véhicule B.

    Remplaçons maintenant la vitesse du véhicule B par 50 km/h.

    L’écart atteint 40 km/h.

    La distance entre les deux véhicules disparaît maintenant beaucoup plus rapidement.

    Dans l’analyse des conflits routiers, ce phénomène conduit à utiliser des indicateurs qui ne tiennent pas seulement compte de la distance, mais également du mouvement relatif.

    Le temps avant collision : une autre façon de regarder le problème

    Les chercheurs et spécialistes de la sécurité routière utilisent notamment des mesures dites de substitution ou de proximité du conflit.

    L’une des plus connues est le Time to Collision, généralement désigné par l’abréviation TTC, ou temps avant collision.

    Dans sa forme la plus simple, l’idée consiste à estimer combien de temps il resterait avant que deux usagers se rencontrent si leurs vitesses et leurs trajectoires demeuraient inchangées.

    Par exemple :

    Deux véhicules sont séparés de 30 mètres.

    Si leur vitesse est identique, la distance peut demeurer stable.

    Mais si le véhicule arrière se rapproche rapidement, le même espace de 30 mètres peut devenir critique.

    Ainsi :

    une distance n’a pas la même signification selon la vitesse à laquelle elle se referme.

    Le TTC et les mesures apparentées ne permettent évidemment pas de prédire parfaitement une collision. Les conducteurs peuvent freiner, accélérer ou modifier leur trajectoire. Ces indicateurs servent plutôt à caractériser la proximité et l’intensité d’une interaction.

    Le cas particulier des intersections

    À une intersection, la notion d’écart de vitesse devient plus complexe.

    Les véhicules ne se déplacent pas nécessairement dans la même direction.

    Un conducteur veut tourner à gauche.

    Un véhicule arrive en sens inverse.

    La question importante n’est pas seulement :

    « À combien roule le véhicule qui arrive ? »

    Le conducteur doit surtout déterminer :

    « Ai-je suffisamment de temps pour traverser sa trajectoire avant qu’il atteigne le point de conflit ? »

    L’estimation implique alors :

    • la vitesse de l’autre véhicule ;
    • sa distance ;
    • la vitesse d’accélération du véhicule qui tourne ;
    • la largeur de l’intersection ;
    • le temps nécessaire pour compléter la manœuvre.

    Une erreur d’estimation de la vitesse d’approche peut transformer un espace qui semblait acceptable en marge insuffisante.

    Piétons et cyclistes : l’écart de vitesse ne raconte pas toute l’histoire

    Il faut ici introduire une limite importante au raisonnement.

    Dans une interaction entre un véhicule motorisé et un piéton, considérer uniquement l’écart de vitesse serait insuffisant.

    Le piéton se déplace généralement beaucoup plus lentement que le véhicule. La différence de vitesse sera donc presque toujours importante.

    Ce qui devient particulièrement déterminant est alors la vitesse absolue du véhicule motorisé.

    Elle influence :

    • la distance parcourue avant que le conducteur commence à agir ;
    • la distance de freinage ;
    • la possibilité d’éviter la collision ;
    • l’énergie transférée lors de l’impact.

    Une différence de vitesse peut donc aider à comprendre l’évolution du conflit, tandis que la vitesse absolue demeure essentielle pour comprendre la possibilité d’éviter la collision et ses conséquences éventuelles.

    Un écart important n’est pas automatiquement dangereux

    Il serait également incorrect d’affirmer que toute différence de vitesse constitue un danger.

    Deux véhicules peuvent présenter un écart important sans être en conflit.

    Par exemple, un véhicule peut circuler à 100 km/h sur une autoroute tandis qu’un autre roule à 60 km/h sur une voie complètement séparée.

    L’écart est important, mais leurs trajectoires ne se rencontrent pas.

    Pour qu’un écart de vitesse devienne pertinent dans l’analyse du conflit, plusieurs conditions sont généralement nécessaires :

    • les trajectoires doivent pouvoir converger ;
    • la distance disponible doit être limitée ;
    • la vitesse relative doit réduire cette distance ;
    • une action devra éventuellement être effectuée pour éviter l’interaction.

    Le danger ne réside donc pas simplement dans la différence.

    Il réside dans la combinaison :

    écart de vitesse + proximité + trajectoires compatibles avec une collision + temps disponible pour agir.

    La dispersion des vitesses dans une circulation

    À l’échelle d’une route entière, les chercheurs utilisent également la notion de dispersion ou de variance des vitesses.

    Imaginons deux situations.

    Dans la première, la majorité des véhicules circulent entre 85 et 90 km/h.

    Dans la seconde, certains circulent à 60 km/h, d’autres à 80 km/h et d’autres encore à 110 km/h.

    La vitesse moyenne pourrait être relativement semblable dans les deux cas.

    Pourtant, la seconde circulation génère davantage de rattrapages potentiels.

    Chaque rattrapage peut éventuellement provoquer :

    • un freinage ;
    • un dépassement ;
    • un changement de voie ;
    • une réinsertion ;
    • une modification des distances entre véhicules.

    Certaines recherches historiques ont observé une association entre une plus grande dispersion des vitesses et certaines formes de collisions, notamment les collisions arrière et celles liées aux changements de voie.

    Cette relation doit cependant être interprétée avec prudence.

    Les études réalisées au fil des décennies n’ont pas toutes obtenu les mêmes résultats, et plusieurs variables peuvent expliquer simultanément les différences de vitesse et les collisions.

    On ne peut donc pas réduire la sécurité routière à une règle du type :

    « Plus les véhicules roulent tous à la même vitesse, plus la route est nécessairement sécuritaire. »

    Une distinction fondamentale : probabilité du conflit et gravité du choc

    C’est probablement ici que la différence entre vitesse absolue et vitesse relative devient la plus utile.

    L’écart de vitesse peut parfois contribuer fortement à expliquer :

    comment un conflit apparaît et à quelle vitesse il devient urgent.

    La vitesse absolue contribue fortement à expliquer :

    combien de temps et d’espace sont disponibles pour l’éviter et quelles pourraient être les conséquences si la collision se produit.

    Les deux variables répondent donc à des questions différentes.

    Un exemple révélateur

    Situation A :

    Deux véhicules circulent à 100 km/h. Ils conservent une distance stable de plusieurs secondes.

    La vitesse absolue est élevée, mais l’interaction est relativement stable.

    Situation B :

    Un véhicule circule à 80 km/h et rejoint rapidement un véhicule roulant à 40 km/h.

    Les vitesses absolues sont moins élevées que dans la situation A, mais le conflit peut devenir beaucoup plus immédiat.

    Situation C :

    Un véhicule circule à 50 km/h dans un milieu urbain lorsqu’un enfant apparaît devant lui.

    Ici, comparer sa vitesse à celle de l’enfant apporte relativement peu d’information pratique. La vitesse absolue du véhicule devient essentielle, car elle détermine largement la distance disponible pour éviter l’impact et l’énergie éventuellement impliquée.

    Ces trois situations montrent pourquoi aucun indicateur ne suffit à lui seul.

    Pourquoi cette distinction est-elle importante pour l’apprentissage ?

    Un apprenti conducteur apprend rapidement à lire son indicateur de vitesse.

    Il peut donc savoir :

    « Je roule à 70 km/h. »

    Mais une compétence plus complexe consiste à comprendre :

    « Je roule à 70 km/h, mais je me rapproche rapidement de ce véhicule. »

    Ou encore :

    « Je roule à la même vitesse que lui, donc notre distance reste relativement stable. »

    Cette compréhension nécessite de passer de la lecture d’un chiffre à l’observation d’une relation dynamique.

    Le conducteur expérimenté ne surveille pas uniquement sa propre vitesse.

    Il cherche aussi à comprendre comment les distances évoluent.

    Apprendre à observer le mouvement relatif

    Une stratégie pédagogique peut consister à demander à l’apprenti :

    « Est-ce que la distance avec ce véhicule augmente, diminue ou reste stable ? »

    Puis :

    « À quelle vitesse cette distance change-t-elle ? »

    Ces questions déplacent l’attention du véhicule lui-même vers l’évolution de la situation.

    Elles peuvent être utilisées pour :

    • les suivis de véhicules ;
    • les dépassements ;
    • les insertions ;
    • les changements de voie ;
    • les approches d’intersections ;
    • les approches de congestion.

    Observer plusieurs fois plutôt qu’une seule

    Une seule observation donne surtout une position.

    Deux observations séparées par un court intervalle permettent de percevoir un déplacement.

    Cette idée est particulièrement importante dans les rétroviseurs.

    Un véhicule peut paraître éloigné lors de la première observation.

    Une seconde observation peut révéler qu’il s’est considérablement rapproché.

    Le conducteur obtient alors une information supplémentaire :

    sa vitesse relative.

    Cette capacité à comparer mentalement des positions successives participe à l’anticipation.

    Maintenir des marges pour absorber les écarts

    La circulation ne peut pas fonctionner avec des vitesses parfaitement identiques.

    Les véhicules accélèrent différemment. Certains ralentissent. D’autres tournent, s’insèrent, dépassent ou quittent la route.

    Les écarts sont donc inévitables.

    L’objectif n’est pas de les supprimer entièrement.

    Il consiste plutôt à conserver suffisamment de marges pour qu’ils puissent être absorbés progressivement.

    Ces marges comprennent notamment :

    • la distance avec le véhicule précédent ;
    • l’espace latéral ;
    • la visibilité ;
    • le temps disponible avant une décision ;
    • la possibilité de ralentir sans manœuvre brusque.

    Une marge de sécurité transforme souvent une variation de vitesse ordinaire en événement banal plutôt qu’en urgence.

    Ce que l’écart de vitesse ne doit pas justifier

    L’idée de vitesse relative peut parfois être utilisée pour soutenir qu’il serait plus sécuritaire de dépasser une limite de vitesse simplement parce que les autres conducteurs la dépassent.

    Cette conclusion serait trop simple.

    La présence d’un écart de vitesse constitue une information à gérer. Elle ne modifie pas automatiquement les règles applicables et n’élimine pas les risques associés à une vitesse absolue plus élevée.

    Un conducteur confronté à une circulation plus rapide doit chercher à demeurer prévisible, maintenir des marges suffisantes, utiliser correctement les voies disponibles et éviter les réactions impulsives provoquées par la pression des autres.

    Au Québec, la vitesse affichée demeure la limite permise, et le conducteur doit également réduire sa vitesse lorsque certaines conditions, notamment de visibilité ou d’adhérence, l’exigent.

    Que savons-nous ?

    La recherche en sécurité routière montre que la vitesse ne peut pas être analysée sous un seul angle.

    La vitesse absolue influence le temps disponible, les distances d’arrêt et la gravité potentielle des collisions.

    Les différences de vitesse peuvent, dans certaines configurations, augmenter les interactions entre véhicules et contribuer particulièrement aux situations de rattrapage, aux changements de voie et à certaines collisions arrière.

    Les outils d’analyse des conflits routiers utilisent d’ailleurs fréquemment des variables associant la distance, le temps et le mouvement relatif plutôt que la seule vitesse d’un véhicule.

    Pourquoi est-ce important ?

    Parce qu’un conducteur peut respecter une vitesse donnée tout en étant en train d’entrer rapidement dans un conflit.

    À l’inverse, deux véhicules peuvent circuler à une vitesse relativement élevée tout en conservant momentanément une relation stable.

    Comprendre l’écart de vitesse permet donc d’ajouter une question essentielle à l’observation :

    « Comment la situation est-elle en train d’évoluer ? »

    Cette question rapproche la conduite de l’anticipation plutôt que de la simple réaction.

    Que pouvons-nous faire ?

    Les conducteurs peuvent apprendre à surveiller non seulement les positions, mais aussi leur évolution.

    Les parents accompagnateurs et les éducateurs peuvent verbaliser les changements de distance et demander à l’apprenti d’identifier les véhicules qui se rapprochent ou s’éloignent.

    Les professionnels peuvent intégrer davantage la notion de mouvement relatif dans l’enseignement des changements de voie, des insertions, des dépassements et de la gestion des distances.

    Les chercheurs peuvent continuer à développer et à valider des indicateurs permettant de détecter les conflits avant qu’ils deviennent des collisions.

    Les concepteurs et les institutions peuvent également examiner les environnements qui génèrent de grandes différences de vitesse, notamment aux transitions de vitesse, aux zones de fusion, aux approches de congestion et aux endroits où plusieurs catégories d’usagers interagissent.

    Conclusion

    Demander uniquement « À quelle vitesse roule-t-il ? » ne suffit pas toujours.

    Dans de nombreuses interactions, une autre question devient tout aussi importante :

    « À quelle vitesse la situation se referme-t-elle ? »

    L’écart de vitesse peut devenir particulièrement prédictif d’un conflit lorsque deux trajectoires interagissent, que la distance diminue et que le temps disponible pour intervenir devient limité.

    Mais la vitesse absolue demeure essentielle, notamment parce qu’elle influence les marges de réaction, les distances nécessaires pour ralentir et la gravité potentielle d’une collision.

    Il ne s’agit donc pas de choisir entre vitesse absolue et vitesse relative.

    Il s’agit de comprendre ce que chacune nous apprend.

    La première nous renseigne notamment sur les contraintes physiques de la situation.

    La seconde nous aide à comprendre comment cette situation évolue entre les usagers.

    Et c’est souvent dans cette évolution que le conflit commence à apparaître.

    Références et pistes d’approfondissement

    • Federal Highway Administration. Self-Enforcing Roadways: A Guidance Report – Relationship Between Speed and Safety. FHWA-HRT-17-098, 2018.
    • Federal Highway Administration. The Safety Impacts of Differential Speed Limits on Rural Interstate Highways. FHWA-HRT-04-156.
    • Federal Highway Administration. Safety Effects of Differential Speed Limits. FHWA-HRT-05-042, 2005.
    • Federal Highway Administration. Speed Concepts: Informational Guide – Consequences of Speed.
    • Hayward, J. C. (1972). Near Miss Determination Through Use of a Scale of Danger. Highway Research Record, 384, 24-34. Travaux fondateurs associés au développement du concept de temps avant collision.
    • Gettman, D. et Head, L. (2003). Surrogate Safety Measures from Traffic Simulation Models. Transportation Research Record, 1840, 104-115.
    • Laureshyn, A., Svensson, Å. et Hydén, C. (2010). Evaluation of traffic safety, based on micro-level behavioural data: Theoretical framework and first implementation. Accident Analysis & Prevention, 42(6), 1637-1646. DOI : 10.1016/j.aap.2010.03.021.
    • Guo, H., Xie, K. et Keyvan-Ekbatani, M. (2022). Travaux sur le temps avant collision bidimensionnel appliqué aux changements de voie critiques.
    • Société de l’assurance automobile du Québec. Vitesse : on lève le pied et documentation concernant l’adaptation de la conduite aux conditions routières.
    • Québec. Code de la sécurité routière, chapitre C-24.2, notamment l’article 330 concernant l’obligation de réduire la vitesse lorsque certaines conditions de visibilité ou de chaussée l’exigent.

    Les indicateurs tels que l’écart de vitesse ou le temps avant collision sont des outils d’analyse. Pris isolément, ils ne permettent pas de déterminer qu’une collision se produira ni d’évaluer complètement la sécurité d’une situation. L’environnement routier, les trajectoires, les distances, les comportements des usagers, les caractéristiques des véhicules et les conditions de circulation doivent également être considérés.


    Nous sommes tous responsables de notre conduite parce que la route, elle, ne pardonne pas l’ignorance !

    Si tu conduis aujourd’hui, c’est parce que d’autres ont payé le prix hier !

    Observer. Comprendre. Transmettre.
  • Les angles morts cognitifs : lorsque l’information est visible, mais absente de la décision

    Tout le monde connaît les angles morts d’un véhicule.

    Ce sont ces zones que les rétroviseurs ne permettent pas de voir complètement et dans lesquelles un autre usager peut momentanément disparaître.

    Mais existe-t-il également des angles morts dans notre manière de penser au volant ?

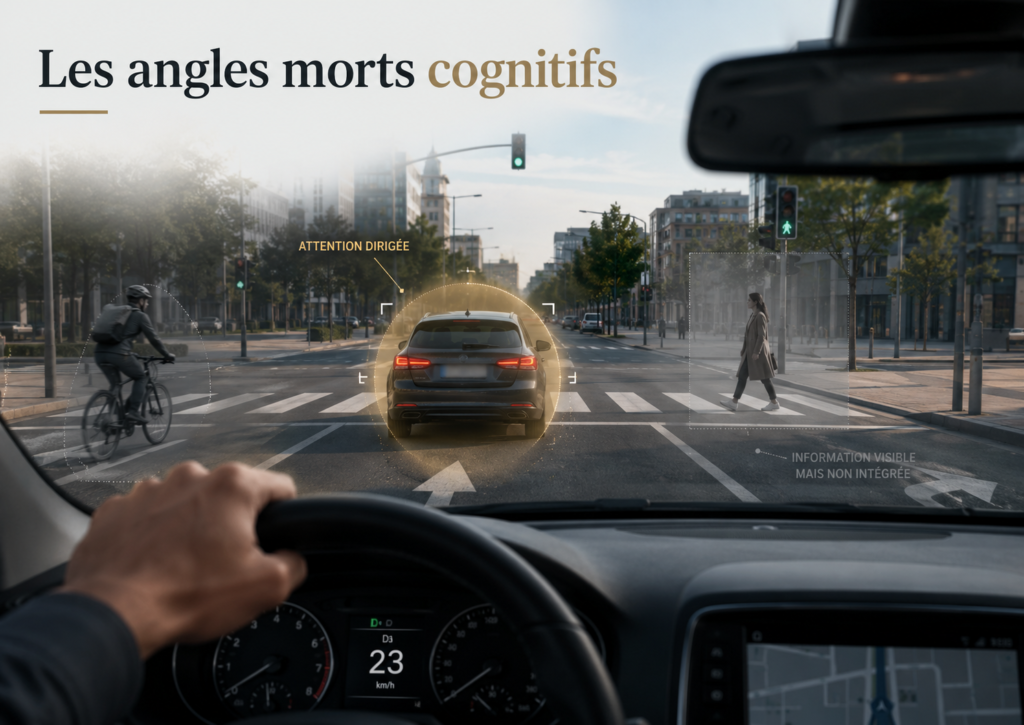
    Des situations dans lesquelles l’information est pourtant présente, parfois directement devant nous, mais sans être réellement intégrée à notre compréhension de la situation ni à notre décision ?

    Les connaissances en psychologie cognitive montrent que voir une information ne signifie pas nécessairement la percevoir consciemment, la comprendre, lui accorder de l’importance et agir en conséquence.

    Entre ce que les yeux captent et ce que le conducteur décide, plusieurs étapes doivent être franchies.

    C’est dans cet espace que peuvent apparaître les angles morts cognitifs.

    Un angle mort qui ne se trouve pas autour du véhicule

    L’expression « angle mort cognitif » peut être utilisée comme une image pédagogique pour désigner une information accessible aux sens, mais qui ne participe pas réellement à la décision.

    Le conducteur peut avoir les yeux ouverts.

    Il peut regarder dans la bonne direction.

    L’objet peut même se trouver dans son champ visuel.

    Malgré cela, l’information peut ne pas atteindre un niveau de traitement suffisant pour modifier son comportement.

    Ce phénomène ne signifie pas nécessairement que le conducteur est inattentif au sens courant du terme. Il peut être fortement concentré, mais concentré sur autre chose.

    Son attention peut notamment être mobilisée par :

    • le feu de circulation ;
    • la vitesse du véhicule qui le précède ;
    • la recherche d’une adresse ;
    • une manœuvre complexe ;
    • une conversation ;
    • une instruction du système de navigation ;
    • la crainte de commettre une erreur ;
    • ou un danger déjà identifié.

    Le problème n’est donc pas toujours l’absence d’attention.

    Il peut aussi s’agir d’une attention trop fortement dirigée vers une partie de la situation.

    Regarder ne garantit pas que l’on voit

    Les chercheurs utilisent notamment l’expression anglaise inattentional blindness, généralement traduite par cécité attentionnelle ou cécité d’inattention.

    Elle désigne le fait de ne pas remarquer un élément pourtant visible, souvent parce que l’attention est engagée dans une autre tâche.

    Une expérience devenue célèbre demandait à des participants de compter les passes effectuées par des joueurs de basketball. Plusieurs participants ne remarquaient pas une personne déguisée en gorille qui traversait pourtant clairement la scène.

    L’objet n’était pas caché. Les yeux pouvaient recevoir l’information, mais l’attention ne lui accordait pas les ressources nécessaires pour qu’elle soit consciemment remarquée.

    Sur la route, le même principe peut contribuer à expliquer certaines situations où un conducteur affirme :

    « Je l’ai regardé, mais je ne l’ai pas vu. »

    Cette phrase peut sembler contradictoire.

    Elle ne l’est pas nécessairement.

    Il est possible que le regard ait été dirigé vers un endroit sans que l’information pertinente soit correctement sélectionnée, reconnue ou interprétée.

    Les travaux sur les erreurs dites looked-but-failed-to-see, que l’on pourrait traduire par « regardé, mais non détecté », montrent que des usagers importants, comme des cyclistes, des motocyclistes ou des piétons, peuvent ne pas être intégrés à la décision alors qu’ils se trouvent dans la scène observée.

    Voir, reconnaître, comprendre et décider

    Pour qu’une information influence réellement la conduite, plusieurs opérations doivent généralement se produire.

    Le conducteur doit d’abord orienter son regard ou son attention vers une zone pertinente.

    Il doit ensuite détecter la présence d’un élément.

    Puis il doit reconnaître ce que représente cet élément.

    Il doit comprendre son importance dans la situation actuelle.

    Enfin, il doit choisir une réponse et la mettre en œuvre suffisamment rapidement.

    Prenons l’exemple d’un cycliste qui approche d’une intersection.

    Le conducteur peut :

    1. diriger brièvement son regard vers le cycliste ;
    2. enregistrer visuellement une forme en mouvement ;
    3. ne pas l’identifier clairement comme un cycliste ;
    4. l’identifier, mais sous-estimer sa vitesse ;
    5. comprendre sa présence, mais ne pas prévoir sa trajectoire ;
    6. prévoir sa trajectoire, mais maintenir malgré tout sa décision de tourner.

    L’information visuelle peut donc avoir été partiellement traitée sans être pleinement intégrée à la décision.

    L’angle mort cognitif ne correspond pas toujours à une absence complète de perception. Il peut aussi se situer entre la perception et l’interprétation, ou entre l’interprétation et l’action.

    L’attention fonctionne comme un système de sélection

    Une scène routière contient une quantité considérable d’informations :

    • les panneaux ;
    • les marquages ;
    • les feux de circulation ;
    • les véhicules ;
    • les piétons ;
    • les cyclistes ;
    • les mouvements latéraux ;
    • les vitesses relatives ;
    • les sons ;
    • les intentions présumées des autres usagers ;
    • la configuration de la route ;
    • les renseignements transmis par le véhicule.

    Le cerveau ne peut pas accorder la même importance à tout ce qui est présent au même moment.

    Il doit sélectionner.

    Cette sélection est indispensable. Sans elle, le conducteur serait submergé par les informations.

    Cependant, ce mécanisme crée une vulnérabilité : ce qui n’est pas sélectionné risque de demeurer en marge de la conscience et du raisonnement.

    Les recherches sur la cécité attentionnelle suggèrent que les éléments inattendus sont particulièrement vulnérables. Plus l’attention est mobilisée par une tâche exigeante, plus certains événements visibles peuvent ne pas être remarqués.

    Ainsi, un conducteur ne traite pas la route comme une caméra qui enregistrerait fidèlement tout ce qui se trouve devant lui.

    Il en construit plutôt une représentation partielle, orientée par ce qu’il cherche, ce qu’il prévoit et ce qu’il croit important.

    Nous voyons aussi ce que nous nous attendons à voir

    L’attention n’est pas seulement influencée par la visibilité physique d’un objet.

    Elle est également guidée par les attentes.

    Un conducteur qui s’attend principalement à voir des automobiles peut être moins préparé à détecter rapidement une motocyclette, un cycliste ou un piéton.

    De la même façon, un conducteur qui connaît très bien un trajet peut anticiper une scène habituelle et accorder moins d’attention à un changement inhabituel.

    La familiarité facilite la conduite, mais elle peut également favoriser une forme d’automatisation. Le cerveau utilise alors des modèles déjà connus pour interpréter rapidement la situation.

    Habituellement, cette capacité est efficace.

    Mais lorsqu’un événement ne correspond pas au modèle attendu, il risque d’être détecté tardivement ou de ne pas être correctement intégré.

    Des travaux menés en contexte de conduite suggèrent que les attentes, la familiarité de l’environnement et la catégorie d’usager recherchée peuvent influencer ce qui est remarqué.

    Le cerveau ne demande donc pas seulement :

    « Qu’est-ce qui est présent ? »

    Il semble aussi demander :

    « Qu’est-ce qui devrait normalement être présent ici ? »

    Cette économie cognitive permet d’agir rapidement, mais elle peut devenir problématique lorsque la réalité ne correspond pas aux attentes.

    La cécité au changement

    Un autre phénomène peut contribuer aux angles morts cognitifs : la cécité au changement.

    Elle désigne la difficulté à remarquer une modification pourtant importante dans une scène visuelle, particulièrement lorsqu’une interruption, un mouvement des yeux ou un élément perturbateur sépare la scène initiale de la scène modifiée.

    Une voiture peut avoir commencé à avancer.

    Un piéton peut avoir changé de direction.

    Un feu peut être passé au jaune.

    Un véhicule peut s’être inséré entre deux observations.

    Pour détecter ce changement, le conducteur doit conserver une représentation suffisante de la situation précédente et la comparer à la situation actuelle.

    Or, notre mémoire visuelle immédiate n’est pas une reproduction complète et permanente de la scène.

    Les recherches sur la cécité au changement montrent que même des modifications importantes peuvent passer inaperçues lorsqu’elles touchent une zone qui ne reçoit pas une attention suffisante.

    La route évolue continuellement.

    Une observation qui était exacte deux secondes plus tôt peut déjà être dépassée.

    C’est pourquoi une vérification ne constitue pas une garantie permanente.

    Elle doit être actualisée.

    Le danger de la première menace détectée

    Un conducteur qui repère un danger peut avoir l’impression d’avoir correctement analysé la situation.

    Pourtant, la découverte d’un premier danger peut parfois réduire la probabilité d’en détecter un second.

    Par exemple, à une intersection, l’attention peut être absorbée par un véhicule arrivant de gauche.

    Pendant ce temps :

    • un piéton s’engage à droite ;
    • un cycliste remonte le long du véhicule ;
    • le véhicule qui précède freine ;
    • ou un autre usager modifie sa trajectoire.

    Les recherches sur la détection de dangers multiples indiquent que l’identification d’un premier danger peut nuire à la détection d’un second danger dans la même scène.

    Cette limite est particulièrement importante en conduite, puisque plusieurs problèmes peuvent apparaître presque simultanément.

    Détecter un danger ne devrait donc pas mettre fin à l’observation.

    Il pourrait plutôt être utile de considérer cette détection comme le début d’une nouvelle recherche :

    « Maintenant que j’ai vu ce danger, qu’est-ce que je ne regarde plus ? »

    La charge cognitive peut rétrécir la scène mentale

    Lorsque la tâche devient difficile, le conducteur doit mobiliser davantage de ressources mentales.

    Il peut devoir :

    • comprendre une intersection complexe ;
    • suivre une instruction inhabituelle ;
    • calculer le moment d’une insertion ;
    • surveiller plusieurs véhicules ;
    • composer avec la fatigue ;
    • gérer une émotion ;
    • ou répondre à une conversation exigeante.

    Dans ces conditions, l’attention peut devenir plus étroite.

    Le conducteur continue peut-être de regarder la route, mais traite une portion plus limitée des informations disponibles.

    Les études sur la charge cognitive en conduite indiquent qu’une tâche mentale supplémentaire peut réduire la détection d’événements importants pour la sécurité, même lorsque les yeux demeurent orientés vers la chaussée.

    Cette distinction est fondamentale.

    La distraction n’est pas toujours visible de l’extérieur.

    Un conducteur peut avoir :

    • les mains sur le volant ;
    • les yeux vers l’avant ;
    • une posture stable ;
    • et néanmoins une partie de son attention engagée ailleurs.

    L’apparence d’une conduite attentive ne garantit donc pas que toutes les informations importantes sont traitées.

    Les angles morts cognitifs de l’apprenti conducteur

    L’apprenti conducteur peut être particulièrement exposé à ce problème.

    Il doit encore consacrer beaucoup de ressources à des opérations que le conducteur expérimenté a partiellement automatisées :

    • maintenir sa position dans la voie ;
    • contrôler sa vitesse ;
    • coordonner le volant et les pédales ;
    • comprendre les priorités ;
    • vérifier ses rétroviseurs ;
    • choisir le bon moment pour agir ;
    • interpréter les consignes du moniteur.

    Lorsque ces tâches occupent une grande partie de ses ressources, il peut lui en rester moins pour rechercher, reconnaître et interpréter les dangers plus discrets.

    L’apprenti peut alors regarder très près devant le véhicule, se concentrer sur une seule règle ou exécuter mécaniquement une série de vérifications sans comprendre ce qu’il cherche.

    Il peut tourner la tête vers un angle mort physique sans réellement traiter l’information présente dans cette zone.

    Le geste est accompli.

    La procédure semble respectée.

    Mais l’observation n’a pas nécessairement produit une compréhension.

    C’est ici qu’il devient important de distinguer :

    • faire une vérification ;
    • trouver une information ;
    • comprendre sa signification ;
    • modifier sa décision en conséquence.

    L’expérience ne supprime pas tous les angles morts

    L’expérience peut améliorer la détection des dangers.

    Les conducteurs expérimentés développent généralement une meilleure capacité à reconnaître les indices pertinents et à anticiper certaines évolutions de la scène.

    La perception des dangers ne dépend toutefois pas uniquement de l’endroit où le conducteur regarde. Elle exige également que l’information soit détectée, évaluée et reliée à une réponse appropriée.

    L’expérience possède également un autre côté.

    Un conducteur expérimenté peut devenir très efficace dans les situations familières, mais cette efficacité peut renforcer certaines attentes et certaines routines.

    Il peut penser :

    • « Il n’y a jamais de cycliste ici. »
    • « Cette voiture va certainement s’arrêter. »
    • « Je connais cette intersection. »
    • « J’ai déjà vérifié. »
    • « Il n’y avait personne il y a une seconde. »

    Ces raccourcis sont souvent utiles, mais ils peuvent parfois transformer une hypothèse en certitude.

    L’angle mort cognitif apparaît alors non parce que le conducteur ne connaît pas la route, mais parce qu’il croit déjà savoir ce qu’il va y trouver.

    Une information visible peut être mal interprétée

    Tous les angles morts cognitifs ne relèvent pas d’une information complètement ignorée.

    Parfois, l’information est remarquée, mais sa signification est mal comprise.

    Un conducteur voit un piéton près d’un passage, mais considère qu’il attend simplement.

    Il voit un véhicule ralentir, mais suppose que le conducteur cherche une adresse.

    Il observe les roues avant d’une automobile commencer à pivoter, mais ne traite pas ce mouvement comme le début d’une insertion.

    Il remarque un enfant sur le trottoir, mais ne tient pas suffisamment compte de sa proximité avec la chaussée.

    Dans ces situations, l’objet a été vu.

    Cependant, il n’a pas été interprété comme un indice annonçant une évolution possible.

    La compétence de conduite ne consiste donc pas seulement à identifier des objets.

    Elle consiste aussi à leur attribuer une signification dynamique :

    • Où cet usager pourrait-il aller ?
    • Que semble-t-il vouloir faire ?
    • Qu’est-ce qui pourrait changer ?
    • Quelle marge de sécurité serait nécessaire si mon interprétation était fausse ?

    Peut-on éliminer les angles morts cognitifs ?

    Probablement pas complètement.

    Ils découlent en partie du fonctionnement normal de l’attention, de la perception et de la mémoire.

    Le cerveau doit sélectionner certaines informations et en laisser d’autres à l’arrière-plan.

    L’objectif réaliste ne serait donc pas de tout voir en permanence.

    Il serait plutôt de réduire les risques qu’une information essentielle demeure exclue de la décision.

    Plusieurs moyens pédagogiques peuvent y contribuer.

    Développer une recherche visuelle structurée

    L’apprenti doit apprendre non seulement où regarder, mais pourquoi il regarde.

    Une vérification pourrait être reliée à une question :

    • Qui pourrait entrer dans ma trajectoire ?
    • Qu’est-ce qui pourrait être caché ?
    • Quelle information pourrait avoir changé ?
    • Quel usager est le plus vulnérable ?
    • De quel côté pourrait venir la prochaine surprise ?

    Actualiser les observations

    Une information routière possède une durée de validité limitée.

    Il devient donc important d’enseigner que :

    « J’ai vérifié » ne signifie pas « la situation est encore la même ».

    Avant une manœuvre, l’observation doit être suffisamment récente pour soutenir la décision actuelle.

    Rechercher le deuxième danger

    Après avoir repéré un danger, le conducteur peut volontairement poursuivre son analyse :

    « Quel autre problème pourrait apparaître pendant que je surveille celui-ci ? »

    Cette question simple peut contribuer à empêcher le premier danger de monopoliser toute l’attention.

    Varier les scénarios

    Une formation qui présente toujours les dangers de la même façon risque de créer des attentes trop étroites.

    Le piéton ne se trouve pas toujours au passage pour piétons.

    Le cycliste ne vient pas toujours de la droite.

    Le véhicule présentant un risque ne roule pas toujours rapidement.

    Le danger n’est pas toujours spectaculaire.

    La variété peut aider l’apprenti à rechercher des indices plutôt qu’à mémoriser des scènes.

    Utiliser la conduite commentée avec discernement

    La verbalisation peut aider le moniteur à comprendre ce que l’apprenti a réellement intégré.

    L’apprenti peut notamment expliquer :

    • ce qu’il voit ;
    • ce qu’il croit que l’usager fera ;
    • ce qui pourrait modifier sa décision ;
    • l’information qui lui manque ;
    • la marge de sécurité qu’il souhaite conserver.

    La conduite commentée permet ainsi de mieux distinguer un regard mécanique d’une observation réellement comprise.

    Elle doit toutefois être adaptée au niveau d’automatisation de l’apprenti, puisque verbaliser trop d’éléments dans une situation déjà exigeante peut augmenter sa charge cognitive.

    Enseigner le doute raisonnable

    Une bonne anticipation ne consiste pas à imaginer toutes les catastrophes possibles.

    Elle consiste plutôt à reconnaître que notre première interprétation peut être incomplète.

    Le conducteur peut se demander :

    « Qu’est-ce qui me ferait changer d’avis ? »

    Cette question l’incite à rechercher l’information qui pourrait contredire son impression initiale.

    Une responsabilité qui dépasse le conducteur

    Les angles morts cognitifs ne devraient pas être considérés uniquement comme des faiblesses individuelles.

    La conception des routes, des véhicules, des interfaces et de la signalisation peut augmenter ou réduire la probabilité qu’une information soit remarquée.

    Une information peut être techniquement visible, mais :

    • noyée parmi plusieurs autres ;
    • présentée trop tard ;
    • située dans une zone peu consultée ;
    • incompatible avec les attentes ;
    • accompagnée de nombreuses sollicitations concurrentes.

    Les systèmes d’aide à la conduite peuvent eux-mêmes ajouter des informations dans le champ visuel.

    Des recherches suggèrent que l’ajout d’éléments sur un affichage tête haute ne garantit pas automatiquement une meilleure détection et peut, dans certaines conditions, détourner l’attention d’un événement inattendu.

    La sécurité devrait donc chercher à rendre l’information non seulement visible, mais aussi :

    • perceptible ;
    • compréhensible ;
    • pertinente ;
    • présentée au bon moment ;
    • compatible avec les capacités humaines.

    Voir la route ne suffit pas

    Les angles morts physiques nous rappellent qu’une partie de l’environnement peut être cachée par la structure du véhicule.

    Les angles morts cognitifs nous rappellent quelque chose de plus troublant :

    une information peut ne pas être cachée du tout et demeurer malgré tout absente de notre décision.

    Le conducteur ne réagit pas directement au monde tel qu’il existe.

    Il réagit à la représentation qu’il a réussi à construire de ce monde.

    Cette représentation peut être riche, précise et bien actualisée.

    Mais elle peut aussi être partielle, influencée par les attentes, rétrécie par la charge cognitive ou dominée par un seul danger.

    Former un conducteur ne consiste donc pas seulement à lui apprendre à déplacer son regard.

    Il faut aussi l’aider à transformer ce regard en compréhension.

    Car sur la route, le danger le plus difficile à corriger n’est peut-être pas toujours celui que l’on ne peut pas voir.

    C’est parfois celui qui se trouve parfaitement devant nous, mais que notre cerveau n’a jamais réellement intégré à la décision.


    Références scientifiques et sources d’approfondissement

    Cécité attentionnelle et limites de la conscience visuelle

    Simons, D. J., et Chabris, C. F. (1999).
    Gorillas in our midst: Sustained inattentional blindness for dynamic events.
    Perception, 28(9), 1059–1074.
    DOI : 10.1068/p281059

    Cette étude classique démontre qu’une personne concentrée sur une tâche peut ne pas remarquer un événement pourtant très visible et inhabituel.

    Jensen, M. S., Yao, R., Street, W. N., et Simons, D. J. (2011).
    Change blindness and inattentional blindness.
    Wiley Interdisciplinary Reviews: Cognitive Science, 2(5), 529–546.
    DOI : 10.1002/wcs.130

    Cet article distingue la cécité attentionnelle, soit l’absence de détection d’un élément inattendu, de la cécité au changement, soit l’absence de détection d’une modification dans une scène.

    Matias, J., Belletier, C., Izaute, M., et Silvert, L. (2022).
    The role of perceptual and cognitive load on inattentional blindness: A systematic review and three meta-analyses.
    Quarterly Journal of Experimental Psychology, 75(10), 1844–1875.
    DOI : 10.1177/17470218211064903

    Cette revue examine l’effet de la charge perceptive et cognitive sur la probabilité de ne pas remarquer un stimulus visible, mais inattendu.

    Wolfe, J. M., Horowitz, T. S., et Kenner, N. M. (2022).
    Normal blindness: When we look but fail to see.
    Trends in Cognitive Sciences, 26(8), 649–660.
    DOI : 10.1016/j.tics.2022.04.006

    Les auteurs proposent une synthèse des situations dans lesquelles une personne regarde dans la bonne direction sans parvenir à détecter une information pourtant importante.

    Cécité au changement

    Simons, D. J., et Rensink, R. A. (2005).
    Change blindness: Past, present, and future.
    Trends in Cognitive Sciences, 9(1), 16–20.
    DOI : 10.1016/j.tics.2004.11.006

    Cet article présente les principaux enseignements de la recherche sur notre difficulté à remarquer certains changements visuels, même lorsqu’ils sont importants.

    Wolfe, J. M., Reinecke, A., et Brawn, P. (2006).
    Why don’t we see changes? The role of attentional bottlenecks and limited visual memory.
    Visual Cognition, 14(4–8), 749–780.
    DOI : 10.1080/13506280500195292

    Les auteurs analysent le rôle des limites attentionnelles et de la mémoire visuelle dans l’absence de détection des changements.

    Application à la conduite automobile

    White, C. B., et Caird, J. K. (2010).
    The blind date: The effects of change blindness, passenger conversation and gender on looked-but-failed-to-see errors.
    Accident Analysis & Prevention, 42(6), 1822–1830.
    DOI : 10.1016/j.aap.2010.05.003

    Cette étude examine des situations simulées dans lesquelles de jeunes conducteurs ne détectent pas des motocyclistes ou des piétons lors de virages à gauche.

    Koustanaï, A., Boloix, E., Van Elslande, P., et Bastien, C. (2008).
    Statistical analysis of looked-but-failed-to-see accidents: Highlighting the involvement of two distinct mechanisms.
    Accident Analysis & Prevention, 40(2), 461–469.
    DOI : 10.1016/j.aap.2007.08.001

    L’étude distingue notamment des erreurs survenues au stade perceptif de celles où le danger a été traité trop tardivement pour éviter la collision.

    Pammer, K., Sabadas, S., et Lentern, S. (2018).
    Allocating attention to detect motorcycles: The role of inattentional blindness.
    Human Factors, 60(1), 5–19.
    DOI : 10.1177/0018720817733901

    Cette recherche examine la détection des motocyclistes et le rôle des attentes attentionnelles dans les collisions de type looked-but-failed-to-see.

    Lee, Y. C., Lee, J. D., et Boyle, L. N. (2007).
    Visual attention in driving: The effects of cognitive load and visual disruption.
    Human Factors, 49(4), 721–733.
    DOI : 10.1518/001872007X215791

    Les résultats indiquent qu’une charge cognitive peut nuire à la capacité de détecter des événements importants pour la sécurité routière.

    Charlton, S. G., et Starkey, N. J. (2013).
    Driving on familiar roads: Automaticity and inattention blindness.
    Transportation Research Part F: Traffic Psychology and Behaviour, 19, 121–133.
    DOI : 10.1016/j.trf.2013.03.008

    Cette étude porte sur les effets de la familiarité, de la pratique prolongée et de l’automatisation sur l’attention portée aux changements de l’environnement routier.

    Saryazdi, R., Bak, K., et Campos, J. L. (2019).
    Inattentional blindness during driving in younger and older adults.
    Frontiers in Psychology, 10, 880.
    DOI : 10.3389/fpsyg.2019.00880

    Cette recherche étudie la cécité attentionnelle dans une tâche de conduite et compare les performances de conducteurs plus jeunes et plus âgés.

    Détection et interprétation des dangers

    Pammer, K., Raineri, A., Beanland, V., Bell, J., et Borzycki, M. (2018).
    Expert drivers are better than non-expert drivers at rejecting unimportant information in static driving scenes.
    Transportation Research Part F: Traffic Psychology and Behaviour, 59, 389–400.
    DOI : 10.1016/j.trf.2018.09.020

    Cette étude rappelle que la perception des dangers comprend plusieurs étapes : regarder, détecter, évaluer et répondre. L’expertise semble notamment favoriser une meilleure sélection des informations pertinentes.

    Sall, R. J., et Feng, J. (2019).
    Dual-target hazard perception: Could identifying one hazard hinder a driver’s capacity to find a second?
    Accident Analysis & Prevention, 131, 213–224.
    DOI : 10.1016/j.aap.2019.07.011

    Les résultats montrent que la détection d’un premier danger peut réduire la probabilité d’en détecter un deuxième dans la même scène routière.

    Distraction, technologies et systèmes d’assistance

    Strayer, D. L., Cooper, J. M., Goethe, R. M., McCarty, M. M., Getty, D. J., et Biondi, F. N. (2025).
    SPIDER 2.0: Driver distraction and visual attention.
    Human Factors.

    Cette synthèse récente souligne notamment que le multitâche peut provoquer une forme de cécité attentionnelle et amener un conducteur à manquer une information située directement dans son champ de vision.

    Wu, X., et collaborateurs (2023).
    Inattentional blindness to unexpected hazards in augmented-reality head-up-display-assisted driving.
    International Journal of Human–Computer Interaction.

    Cette étude examine la possibilité que certains éléments affichés sur un pare-brise ou un affichage tête haute interfèrent avec la détection d’événements imprévus.

    Précision terminologique

    L’expression « angles morts cognitifs » constitue ici une métaphore pédagogique et un concept de vulgarisation.

    Elle ne correspond pas nécessairement à une catégorie scientifique unique et officiellement délimitée.

    Elle regroupe plusieurs phénomènes documentés qui peuvent empêcher une information visible d’influencer la décision :

    • la cécité attentionnelle ;
    • la cécité au changement ;
    • les erreurs de type looked-but-failed-to-see ;
    • la surcharge cognitive ;
    • les attentes perceptives ;
    • l’attention sélective ;
    • la détection tardive ;
    • l’interprétation inadéquate des indices.

    Cette distinction permet de conserver une formulation accessible tout en demeurant fidèle aux connaissances scientifiques disponibles.


    Nous sommes tous responsables de notre conduite parce que la route, elle, ne pardonne pas l’ignorance !

    Si tu conduis aujourd’hui, c’est parce que d’autres ont payé le prix hier !

    Observer. Comprendre. Transmettre.
  • Quand la peur prend le volant : comprendre l’amaxophobie

    Pour certaines personnes, conduire ne représente pas seulement une activité exigeante ou une source passagère de stress.

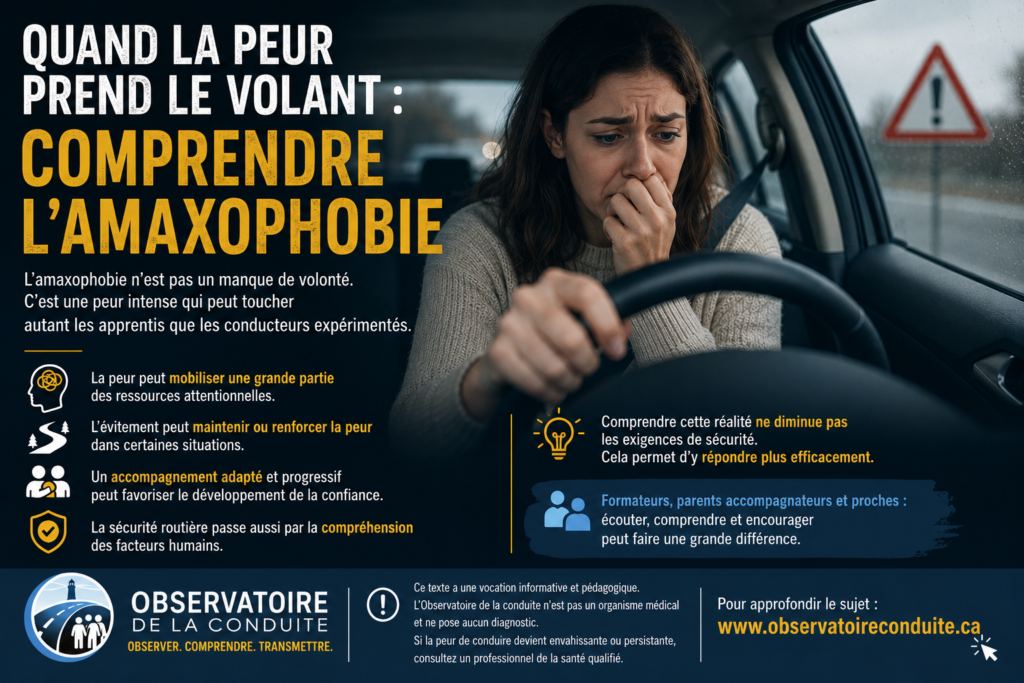
    La perspective de prendre le volant peut provoquer une peur intense, parfois accompagnée de manifestations physiques et émotionnelles importantes. Cette peur de conduire est couramment désignée par le terme amaxophobie.

    Elle ne doit pas être automatiquement confondue avec un manque de connaissances, une absence de volonté ou une simple nervosité avant un examen. Selon les personnes et les situations, elle peut influencer la capacité à s’engager dans la conduite, à mobiliser son attention et à prendre des décisions avec confiance.

    Qu’est-ce que l’amaxophobie ?

    L’amaxophobie désigne une peur marquée associée à la conduite automobile ou à certaines situations routières.

    Cette peur peut se manifester de différentes façons. Une personne peut, par exemple, craindre :

    • de perdre le contrôle du véhicule ;
    • de provoquer une collision ;
    • de circuler sur une autoroute ;
    • de conduire dans une circulation dense ;
    • de traverser un pont ou un tunnel ;
    • de conduire seule ou loin de son domicile ;
    • de ressentir une montée d’anxiété sans pouvoir s’arrêter rapidement.

    Certaines personnes peuvent conduire dans un environnement familier, mais éviter des situations particulières. D’autres peuvent ressentir une peur importante dès qu’elles envisagent de prendre le volant.

    Les manifestations possibles comprennent notamment :

    • une accélération du rythme cardiaque ;
    • une respiration rapide ou difficile ;
    • une tension musculaire ;
    • des tremblements ;
    • une impression de perdre le contrôle ;
    • un besoin pressant de quitter la situation ;
    • une difficulté à concentrer son attention sur la tâche de conduite.

    La présence de certains de ces signes ne permet toutefois pas, à elle seule, de conclure à un trouble particulier. Seul un professionnel de la santé qualifié peut évaluer la situation d’une personne et, lorsqu’il y a lieu, poser un diagnostic.

    Qui peut être touché ?

    La peur de conduire ne concerne pas uniquement les apprentis conducteurs.

    Elle peut également apparaître chez une personne qui possède plusieurs années d’expérience. Dans certaines situations, elle peut survenir après une collision, une quasi-collision, un événement marquant ou une longue période sans conduire.

    Dans d’autres cas, aucune cause unique ne peut être facilement identifiée.

    Deux personnes exposées à une situation comparable peuvent d’ailleurs réagir très différemment. Les expériences antérieures, la perception du risque, le sentiment de contrôle, l’état émotionnel et les stratégies d’adaptation peuvent tous influencer la manière dont la peur est vécue.

    Quand la peur mobilise les ressources nécessaires à la conduite

    Conduire demande de traiter continuellement plusieurs informations.

    Le conducteur doit notamment :

    • observer l’environnement ;
    • repérer les indices pertinents ;
    • évaluer les mouvements des autres usagers ;
    • anticiper certains risques ;
    • contrôler le véhicule ;
    • prendre des décisions ;
    • adapter rapidement ses actions.

    Chez un conducteur novice, plusieurs de ces opérations ne sont pas encore automatisées. Elles mobilisent donc une part importante de l’attention et de la mémoire de travail.

    Lorsque la peur devient très présente, elle peut elle-même occuper une partie de ces ressources. La personne peut alors surveiller davantage ses sensations physiques, imaginer différents scénarios négatifs ou chercher constamment une possibilité de quitter la situation.

    Il peut devenir plus difficile de consacrer toute l’attention nécessaire à l’environnement routier.

    Cette réalité ne signifie pas nécessairement que la personne ne possède pas les capacités nécessaires pour apprendre à conduire. Elle peut plutôt indiquer que les conditions actuelles ne lui permettent pas de mobiliser efficacement ses connaissances et ses compétences.

    Ce que les comportements observables ne révèlent pas toujours

    Sur le terrain, un formateur ou un parent accompagnateur peut rencontrer une personne qui :

    • hésite longuement avant de s’engager ;
    • freine fréquemment sans danger immédiatement apparent ;
    • évite certaines routes ;
    • demande continuellement à être rassurée ;
    • commet des erreurs malgré une bonne connaissance des règles ;
    • souhaite interrompre une sortie pratique ;
    • refuse temporairement de conduire.

    Ces comportements peuvent avoir plusieurs explications. Ils ne doivent pas être automatiquement attribués à un manque d’effort, à un défaut de volonté ou à une incapacité permanente.

    Ils peuvent parfois traduire une peur réelle que la personne ne parvient pas encore à exprimer ou à réguler.

    Comprendre cette possibilité ne consiste pas à diminuer les exigences de sécurité. Il s’agit plutôt de chercher ce qui empêche momentanément la personne de répondre à ces exigences.

    Pourquoi l’évitement peut-il entretenir la peur ?

    Éviter une situation redoutée peut procurer un soulagement immédiat.

    Une personne qui renonce à conduire sur l’autoroute, par exemple, peut ressentir une diminution rapide de son anxiété. Ce soulagement peut toutefois renforcer l’idée que l’évitement était nécessaire pour demeurer en sécurité.

    Au fil du temps, certaines situations peuvent ainsi paraître de plus en plus difficiles à affronter.

    Cela ne signifie pas qu’une personne devrait être forcée à conduire ou brusquement confrontée à une situation qu’elle juge insurmontable.

    Dans le traitement de certaines peurs, des professionnels peuvent proposer une démarche d’exposition graduelle. Celle-ci consiste généralement à s’approcher progressivement des situations redoutées, dans un cadre planifié, sécuritaire et adapté à la personne.

    Une telle démarche relève du champ clinique lorsqu’elle vise le traitement d’une peur persistante ou envahissante. Elle ne doit donc pas être improvisée par un formateur, un parent ou un proche.

    Adapter l’accompagnement sans compromettre la sécurité

    Dans le cadre de l’apprentissage de la conduite, certaines adaptations pédagogiques peuvent contribuer à créer des conditions plus favorables, sans prétendre traiter la peur elle-même.

    Établir une progression réaliste

    La difficulté des situations peut être augmentée progressivement. Une sortie peut commencer dans un environnement calme et familier avant d’intégrer, lorsque la personne est prête, des situations plus complexes.

    Annoncer clairement les objectifs

    Savoir ce qui sera travaillé et pendant combien de temps peut réduire une partie de l’incertitude. Un objectif précis et limité est généralement plus facile à envisager qu’une consigne générale comme « il faut vaincre ta peur ».

    Éviter la surcharge de consignes

    Lorsque l’anxiété est élevée, une accumulation de commentaires peut augmenter la charge cognitive. Des consignes courtes, prévisibles et données au bon moment peuvent faciliter le traitement de l’information.

    Prévoir des conditions sécuritaires

    Le choix de l’itinéraire, du moment de la journée, des conditions météorologiques et du niveau de circulation peut influencer l’expérience d’apprentissage.

    Reconnaître les progrès observables

    La progression ne se mesure pas uniquement par la distance parcourue ou la complexité de la route. Le fait d’accepter de s’installer au poste de conduite, de réaliser une manœuvre auparavant évitée ou de mieux communiquer son niveau d’inconfort peut aussi représenter une étape significative.

    Respecter les limites professionnelles

    Le rôle du formateur est d’enseigner la conduite et de maintenir des conditions sécuritaires. Il peut observer certaines difficultés, adapter son enseignement et recommander à la personne de chercher une aide appropriée.

    Il ne lui appartient toutefois pas de poser un diagnostic, de prescrire une démarche thérapeutique ou de remplacer un professionnel de la santé.

    Le rôle des parents accompagnateurs et des proches

    Les proches peuvent contribuer à créer un climat rassurant, mais leur désir d’aider peut parfois les conduire à exercer une pression involontaire.

    Des remarques comme « tu dois simplement te forcer », « il n’y a aucune raison d’avoir peur » ou « tout le monde est capable de le faire » peuvent minimiser ce que la personne ressent.

    Une approche plus constructive peut consister à :

    • écouter sans ridiculiser la peur ;
    • demander à la personne ce qui lui paraît le plus difficile ;
    • convenir d’un objectif limité avant le départ ;
    • éviter les comparaisons avec d’autres apprentis ;
    • reconnaître les efforts sans nier les exigences de sécurité ;
    • encourager la consultation d’un professionnel lorsque la peur devient envahissante.

    Que savons-nous ?

    La peur de conduire peut toucher des apprentis comme des conducteurs expérimentés. Elle peut varier considérablement d’une personne à l’autre et se limiter à certaines situations routières.

    Lorsqu’elle devient intense, elle peut mobiliser une partie des ressources attentionnelles et compliquer l’exécution d’une activité qui exige déjà une perception, une analyse et une prise de décision continues.

    Pourquoi est-ce important ?

    Si toutes les difficultés sont interprétées comme un manque de connaissances ou de volonté, l’accompagnement risque de ne pas répondre au véritable besoin de la personne.

    Une meilleure compréhension des facteurs émotionnels peut aider les formateurs, les accompagnateurs et les proches à distinguer ce qui relève de l’enseignement de la conduite de ce qui pourrait nécessiter une évaluation professionnelle.

    Que pouvons-nous faire ?

    Il est possible d’adapter la progression pédagogique, de réduire certaines sources de surcharge, de clarifier les objectifs et d’offrir un environnement d’apprentissage prévisible et respectueux.

    Lorsque la peur devient persistante, envahissante ou qu’elle entraîne une souffrance importante, la personne devrait être encouragée à consulter un professionnel de la santé qualifié.

    Conclusion

    La sécurité routière ne repose pas uniquement sur la connaissance des règles et la maîtrise technique du véhicule.

    Elle dépend également de la capacité d’une personne à mobiliser ses ressources cognitives, attentionnelles et émotionnelles dans un environnement dynamique.

    Reconnaître la peur de conduire ne signifie pas renoncer aux exigences de sécurité. Cela signifie chercher à comprendre pourquoi une personne éprouve de la difficulté à y répondre et déterminer quel type d’accompagnement peut être approprié.

    L’erreur humaine, l’hésitation et l’évitement méritent d’être observés et compris avant d’être jugés.

    Avis important

    L’Observatoire de la conduite n’est pas un organisme médical et ne pose aucun diagnostic.

    Le présent article possède une vocation exclusivement informative et pédagogique. Il ne remplace pas une évaluation, un avis ou un traitement offert par un professionnel de la santé.

    Lorsqu’une peur de conduire devient envahissante, persiste dans le temps, limite de façon importante les activités quotidiennes ou entraîne une souffrance significative, il est recommandé de consulter un professionnel qualifié en mesure d’évaluer la situation et de proposer un accompagnement adapté.

    Références

    • American Psychiatric Association. Diagnostic and Statistical Manual of Mental Disorders, 5e édition, texte révisé (DSM-5-TR), 2022.
    • National Institute of Mental Health. Phobias and Phobia-Related Disorders.
    • Organisation mondiale de la Santé. Anxiety Disorders.
    • American Psychological Association. What Is Exposure Therapy?
    • Association for Behavioral and Cognitive Therapies. Documentation consacrée aux troubles anxieux et aux interventions cognitivo-comportementales.
    • Foa, E. B. et Kozak, M. J. « Emotional Processing of Fear: Exposure to Corrective Information ». Psychological Bulletin, vol. 99, no 1, 1986, p. 20-35.
    • Barlow, D. H. Anxiety and Its Disorders: The Nature and Treatment of Anxiety and Panic.

    Nous sommes tous responsables de notre conduite parce que la route, elle, ne pardonne pas l’ignorance !

    Si tu conduis aujourd’hui, c’est parce que d’autres ont payé le prix hier !

    Observer. Comprendre. Transmettre.