
Catégorie : Apprentissage de la conduite

Cette catégorie regroupe les contenus portant sur l’acquisition des connaissances, des habiletés et des comportements nécessaires à la conduite automobile. Elle aborde les processus d’apprentissage, les défis rencontrés par les apprentis conducteurs, le rôle des parents accompagnateurs ainsi que les stratégies favorisant le développement de compétences sécuritaires et durables.

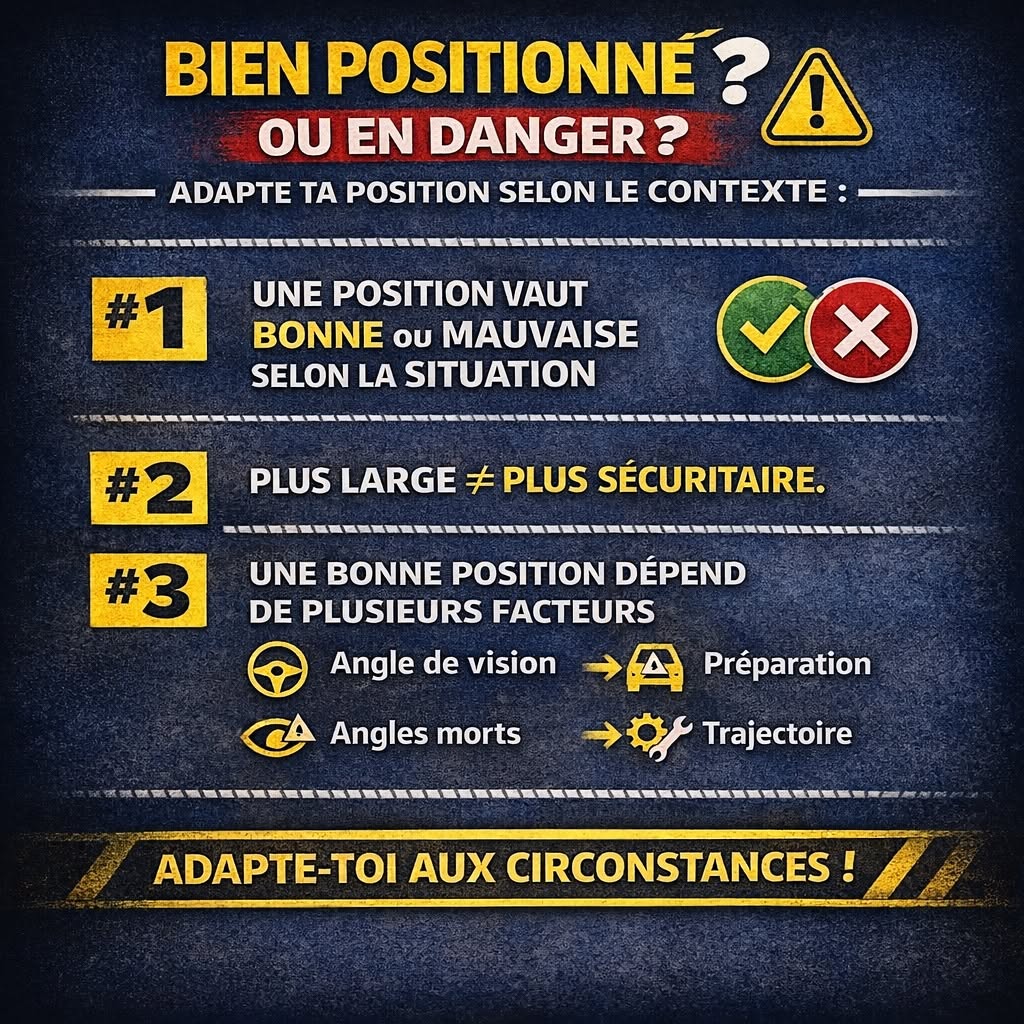
  • Ta voie, ton espace : comprendre la largeur des voies pour mieux se positionner

    Une voie de circulation peut sembler être un simple espace délimité par des lignes peintes sur la chaussée.

    En réalité, sa largeur résulte de choix de conception qui tiennent compte de nombreux facteurs : la fonction de la route, la vitesse prévue, le type de circulation, la présence de véhicules lourds, l’environnement et les besoins des différents usagers.

    Pour le conducteur, cette largeur définit aussi une chose très concrète :

    l’espace à l’intérieur duquel il doit continuellement positionner son véhicule.

    Apprendre à conduire signifie donc aussi apprendre à comprendre et à gérer cet espace.

    Une voie n’a pas une largeur universelle

    Il n’existe pas une largeur unique applicable à toutes les voies de circulation.

    Les guides de conception routière, notamment ceux de l’Association des transports du Canada (ATC), utilisent plutôt différents domaines de conception.

    La largeur retenue peut notamment dépendre :

    • de la vitesse de conception;
    • de la fonction de la route;
    • du volume de circulation;
    • de la présence de véhicules lourds;
    • du contexte urbain ou rural;
    • de l’espace disponible;
    • de la présence de cyclistes, de stationnement ou d’autres aménagements.

    Dans certains environnements urbains, des voies d’environ 3 mètres peuvent être utilisées.

    Sur des routes supportant des vitesses ou des volumes plus importants, les voies peuvent être plus larges.

    Les grandes routes et autoroutes utilisent fréquemment des largeurs de l’ordre de 3,5 à 3,75 mètres selon les normes et les conditions de conception.

    Ces valeurs doivent cependant être comprises comme des ordres de grandeur, et non comme une règle permettant au conducteur de déduire la largeur exacte de la voie dans laquelle il circule.

    Pourquoi la largeur change-t-elle?

    Une route n’est pas conçue uniquement pour qu’un véhicule puisse physiquement y entrer.

    Les ingénieurs doivent également prévoir des marges permettant aux différents véhicules de circuler dans des conditions compatibles avec l’usage prévu de la route.

    Une voie destinée à accueillir régulièrement des véhicules lourds à vitesse élevée ne pose pas les mêmes contraintes qu’une petite rue urbaine où les vitesses sont faibles.

    La largeur devient donc l’un des nombreux outils permettant d’adapter la route à son environnement.

    La largeur peut aussi influencer la perception du conducteur

    La géométrie routière peut influencer la manière dont un conducteur perçoit son environnement.

    Une voie relativement large peut donner une impression d’espace et de confort.

    À l’inverse, une voie plus étroite peut demander davantage de précision dans le positionnement et rendre les limites latérales plus présentes visuellement.

    Des recherches et des pratiques d’aménagement routier montrent d’ailleurs que, dans certains contextes urbains, une réduction de la largeur des voies peut contribuer à réduire les vitesses pratiquées.

    La Federal Highway Administration américaine considère notamment le rétrécissement des voies comme l’une des interventions pouvant être utilisées dans certaines stratégies de gestion de la vitesse.

    Cela ne signifie pas qu’une voie large fait automatiquement accélérer un conducteur.

    La vitesse dépend de nombreux facteurs.

    Mais la largeur disponible fait partie des éléments susceptibles d’influencer la perception de l’espace et le comportement.

    Combien d’espace reste-t-il réellement autour d’une automobile?

    Prenons un exemple volontairement simplifié.

    Une voie mesure 3,3 mètres de largeur.

    Un véhicule mesure environ 1,8 mètre de largeur pour sa carrosserie.

    Si le véhicule est parfaitement centré, il reste environ 75 centimètres entre chaque côté de la carrosserie et la limite de la voie.

    Cette marge peut sembler importante lorsque l’on regarde les chiffres.

    Mais dans la réalité, elle doit absorber :

    • les petites variations de trajectoire;
    • les courbes;
    • les irrégularités de la chaussée;
    • les erreurs d’appréciation;
    • la proximité d’autres véhicules;
    • les conditions météorologiques;
    • certaines contraintes visuelles.

    Et surtout, le véhicule n’évolue pas dans un dessin parfaitement immobile.

    Les autres véhicules bougent eux aussi.

    La marge latérale est donc dynamique.

    Être centré constitue un repère, pas nécessairement une position rigide

    Pour l’apprenti conducteur, apprendre à maintenir son véhicule près du centre de sa voie constitue généralement un repère utile.

    Cette position offre normalement de l’espace de part et d’autre du véhicule.

    Mais avec l’expérience, le conducteur découvre que la conduite ne consiste pas à maintenir une position géométrique au centimètre près.

    Il doit parfois effectuer de légers ajustements à l’intérieur de sa voie pour augmenter sa marge par rapport à un danger.

    Par exemple :

    • un cycliste en bordure de chaussée;
    • un véhicule lourd qui circule à proximité;
    • des véhicules stationnés dont une portière pourrait s’ouvrir;
    • un piéton près de la chaussée;
    • un obstacle sur l’accotement;
    • une accumulation de neige qui réduit l’espace réellement utilisable.

    L’important n’est donc pas seulement :

    « Suis-je exactement au centre? »

    Une question plus utile peut devenir :

    « Est-ce que ma position me donne actuellement les meilleures marges disponibles? »

    Une règle apprise dans un contexte ne se transpose pas toujours telle quelle

    Les apprentis ont naturellement besoin de règles simples au début de leur formation.

    Ces règles permettent de construire des repères.

    Mais une compétence plus avancée consiste progressivement à comprendre pourquoi une règle fonctionne et dans quelles circonstances elle doit être adaptée.

    Une consigne de positionnement qui est pertinente sur une route rurale à double sens n’est pas nécessairement optimale sur une autoroute à plusieurs voies.

    La géométrie, les risques latéraux et les comportements des autres véhicules ne sont pas les mêmes.

    Sur une route à double sens

    Sur une route à double sens, deux familles de risques peuvent se trouver de part et d’autre du conducteur.

    D’un côté se trouvent les véhicules venant en sens inverse.

    De l’autre peuvent se trouver :

    • un accotement;
    • un fossé;
    • des piétons;
    • des cyclistes;
    • des obstacles;
    • des accumulations de neige.

    Le positionnement doit donc maintenir une marge appropriée par rapport à ces différentes contraintes.

    En hiver, la situation peut devenir particulièrement complexe lorsque la neige masque partiellement le marquage ou réduit la largeur réellement disponible.

    Dans ce contexte, l’objectif demeure de conserver une trajectoire stable et des marges suffisantes, plutôt que d’appliquer automatiquement une position prédéterminée.

    Sur une route à plusieurs voies dans la même direction

    Le contexte change lorsqu’une autre voie se trouve immédiatement à côté.

    Le véhicule voisin peut :

    • se rapprocher de la ligne;
    • changer de voie;
    • se trouver temporairement dans une zone difficile à percevoir;
    • être beaucoup plus large que notre véhicule.

    Se rapprocher inutilement de la ligne qui sépare les deux voies réduit alors la marge disponible entre les véhicules.

    Une position généralement centrée dans la voie constitue donc un bon point de référence, avec de légers ajustements lorsque la situation le justifie.

    Lorsqu’un véhicule lourd se trouve à proximité

    La présence d’un camion illustre bien la nature dynamique du positionnement.

    Un véhicule lourd occupe davantage d’espace et peut modifier la perception des marges disponibles.

    Le conducteur d’une automobile peut alors chercher, lorsque l’espace et les conditions le permettent, à augmenter légèrement son intervalle latéral sans empiéter sur une zone dangereuse de l’autre côté.

    Le principe n’est pas de « fuir » le camion.

    Il consiste à répartir intelligemment l’espace disponible.

    Le danger n’est pas toujours du même côté

    Cette idée est particulièrement importante dans l’enseignement.

    Si l’on apprend simplement à l’apprenti :

    « Place-toi toujours légèrement à tel endroit dans ta voie »,

    il risque éventuellement d’appliquer cette consigne dans un environnement où le danger se trouve précisément de ce côté.

    Une approche plus évoluée consiste à lui apprendre à identifier :

    • où se trouve le principal risque;
    • quel espace il possède de l’autre côté;
    • si un ajustement est réellement nécessaire;
    • si cet ajustement crée lui-même un nouveau risque.

    La position dans la voie devient une décision

    À mesure que l’apprenti progresse, son positionnement peut donc passer d’une simple habileté mécanique à une forme de prise de décision.

    Au début :

    « Je dois rester au centre de ma voie. »

    Plus tard :

    « Je suis généralement centré, mais je comprends pourquoi je peux ajuster légèrement ma position lorsque le contexte l’exige. »

    Cette progression représente un changement important.

    L’apprenti ne se contente plus d’exécuter une règle.

    Il commence à gérer son espace.

    Une gestion permanente des marges

    Le conducteur peut développer une habitude mentale très simple :

    • Combien d’espace ai-je à gauche?
    • Combien d’espace ai-je à droite?
    • Quel côté présente actuellement le plus grand risque?
    • Est-ce que ma position est appropriée?
    • Si je me décale légèrement, est-ce que je crée un autre problème?

    Ces questions ne doivent évidemment pas être récitées continuellement.

    Avec l’expérience, elles peuvent progressivement devenir une partie naturelle de l’analyse de l’environnement.

    Le regard joue un rôle fondamental

    Le positionnement du véhicule dépend également de la façon dont le conducteur regarde.

    Un apprenti qui fixe continuellement la ligne de rive ou la ligne centrale peut devenir trop dépendant d’un seul repère.

    Porter le regard plus loin permet généralement de construire une représentation plus globale de la trajectoire.

    Les marquages deviennent alors des références parmi plusieurs autres plutôt que l’unique élément permettant de contrôler la position.

    Le conducteur peut progressivement utiliser :

    • la perspective de la route;
    • les lignes de marquage;
    • la trajectoire des véhicules devant;
    • les limites de la chaussée;
    • la géométrie de la courbe.

    La largeur de la voie et la largeur du véhicule doivent être pensées ensemble

    Le même espace ne procure pas la même marge à tous les véhicules.

    Une petite automobile n’occupe pas la même largeur qu’une camionnette ou qu’un véhicule utilitaire sport.

    Changer de véhicule peut donc modifier les repères du conducteur.

    Cela rejoint une compétence plus générale : le conducteur doit connaître approximativement le gabarit du véhicule qu’il utilise.

    Il doit progressivement apprendre où se situent ses roues, ses côtés et ses extrémités par rapport à l’environnement.

    La largeur ne détermine pas seule la sécurité

    Il serait tentant de conclure qu’une voie plus large est automatiquement plus sécuritaire parce qu’elle offre davantage d’espace.

    La réalité est plus nuancée.

    Une largeur supplémentaire peut être utile dans certains contextes, notamment avec des véhicules lourds ou à des vitesses élevées.

    Dans d’autres environnements, particulièrement urbains, des voies plus étroites peuvent contribuer à des vitesses pratiquées plus faibles et libérer de l’espace pour d’autres usages.

    Le guide de la NACTO recommande par exemple couramment des voies urbaines d’environ 10 à 11 pieds — environ 3,0 à 3,35 mètres — et souligne que des voies excessivement larges peuvent encourager des vitesses plus élevées dans certains contextes urbains.

    La largeur appropriée dépend donc de la fonction recherchée.

    Pour les parents accompagnateurs

    Le positionnement dans la voie peut être travaillé sans transformer chaque sortie en série de corrections.

    Plutôt que de répéter :

    « Tasse-toi à gauche. Tasse-toi à droite. Reviens au centre. »

    on peut parfois demander :

    • « Où est ton espace le plus confortable actuellement? »
    • « Qu’est-ce qui te fait te déplacer vers la droite? »
    • « Qu’est-ce qui pourrait arriver du côté des voitures stationnées? »
    • « Si tu t’éloignes de ce camion, qu’est-ce qu’il y a de l’autre côté? »

    L’objectif est progressivement de passer d’un positionnement commandé par l’accompagnateur à un positionnement compris et décidé par l’apprenti.

    Ce n’est pas la position qui compte seulement, mais la raison

    Deux véhicules peuvent se trouver exactement au même endroit dans leur voie pour des raisons très différentes.

    L’un peut y être par hasard.

    L’autre peut avoir observé un risque, évalué ses marges et choisi cette position consciemment.

    Visuellement, le résultat peut sembler identique.

    Du point de vue de l’apprentissage, il ne l’est pas.

    La compétence ne consiste donc pas uniquement à produire une trajectoire correcte.

    Elle consiste aussi à comprendre pourquoi cette trajectoire est appropriée dans cette situation.

    Conclusion

    Une voie de circulation n’est pas seulement l’espace compris entre deux lignes.

    Elle représente une zone que le conducteur doit continuellement partager, interpréter et gérer.

    La largeur varie selon le type de route et les choix de conception.

    Le véhicule lui-même occupe une partie importante de cet espace.

    Et les risques environnants changent continuellement.

    Le centrage constitue un repère fondamental, particulièrement pendant l’apprentissage.

    Mais avec l’expérience, une compétence plus fine peut apparaître : la capacité à adapter légèrement sa position afin de préserver les meilleures marges possibles sans créer un nouveau risque.

    Conduire dans sa voie ne consiste donc pas à tenir un point fixe.

    C’est apprendre à gérer un espace dynamique.

    Une règle de positionnement peut être utile pour commencer.

    Comprendre pourquoi on occupe cette position permet ensuite de réellement apprendre à conduire.

    Références

    • Association des transports du Canada (ATC). Guide canadien de conception géométrique des routes. Notamment les chapitres consacrés à l’alignement, à la configuration des voies et aux éléments de section transversale. Le Guide constitue une référence nationale en conception géométrique et tient compte des contextes urbains et ruraux, de la fonction des routes et des caractéristiques de circulation.
    • Ministère des Transports et de la Mobilité durable du Québec. Normes – Ouvrages routiers. Références québécoises relatives à la conception et à l’aménagement du réseau routier.
    • Federal Highway Administration (FHWA). Speed Management Manual for Local Rural Road Owners – Identifying Countermeasures. Le rétrécissement de certaines voies est présenté comme une intervention pouvant contribuer à réduire les vitesses pratiquées dans des contextes appropriés.
    • National Association of City Transportation Officials (NACTO). Urban Street Design Guide. Principes de dimensionnement des voies en milieu urbain et influence possible de voies excessivement larges sur les vitesses pratiquées.
    • American Association of State Highway and Transportation Officials (AASHTO). A Policy on Geometric Design of Highways and Streets (« Green Book »). Principes de conception géométrique et choix des dimensions routières en fonction du contexte.

    Nous sommes tous responsables de notre conduite parce que la route, elle, ne pardonne pas l’ignorance !

    Si tu conduis aujourd’hui, c’est parce que d’autres ont payé le prix hier !

    Observer. Comprendre. Transmettre.
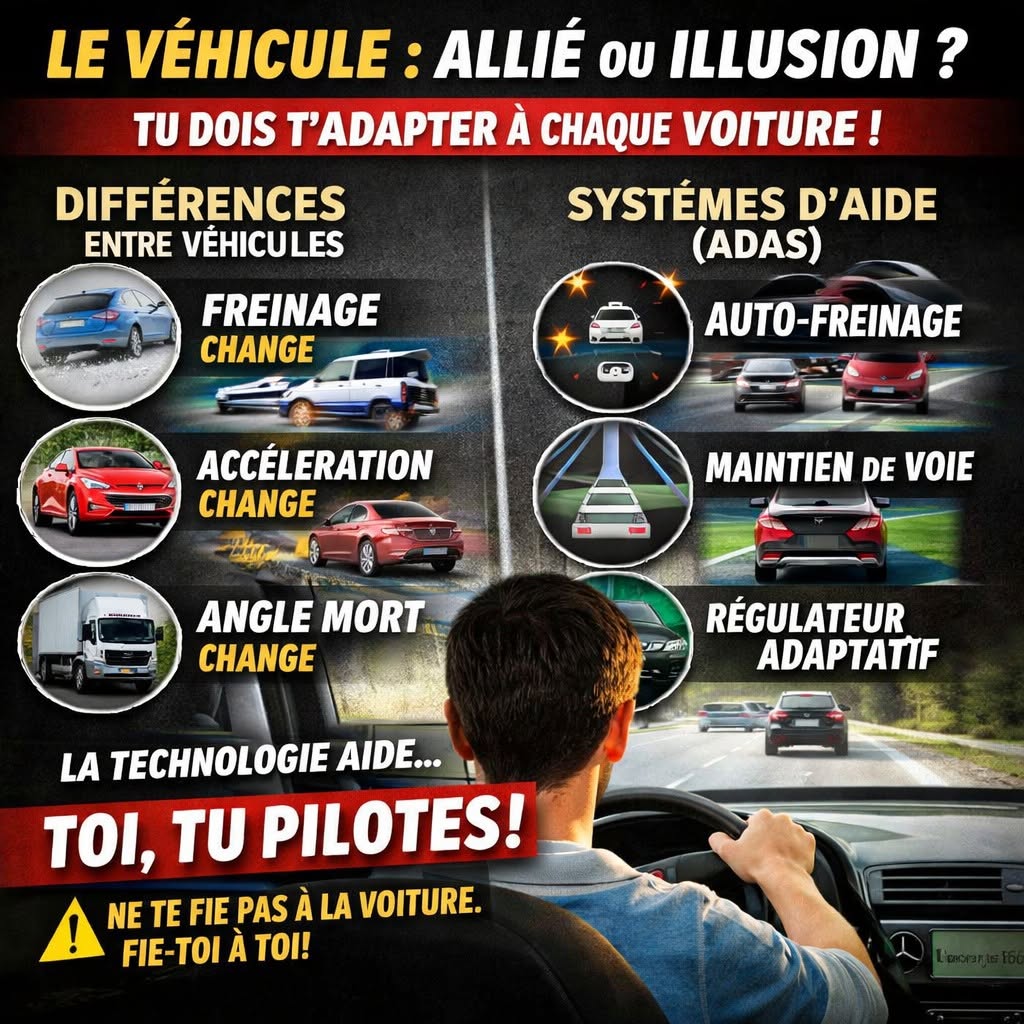
  • Le véhicule : un allié… ou une illusion de sécurité ?

    Lorsqu’une personne apprend à conduire, elle a facilement l’impression qu’elle apprend simplement la conduite automobile.

    Pourtant, une partie de cet apprentissage se réalise nécessairement à bord d’un véhicule précis.

    Un véhicule possède sa propre visibilité, ses propres commandes, sa propre réponse à l’accélération et au freinage, ses propres dimensions et, de plus en plus souvent, ses propres systèmes d’aide à la conduite.

    Changer de véhicule signifie donc conserver les mêmes principes de conduite tout en s’adaptant à un nouvel outil.

    Cette capacité d’adaptation constitue elle-même une compétence.

    Les règles demeurent, mais le véhicule change

    Un arrêt demeure un arrêt.

    Une distance de sécurité demeure nécessaire.

    Un angle mort doit toujours être pris en considération.

    Mais la manière dont le véhicule réagit peut varier sensiblement.

    Deux automobiles peuvent notamment présenter des différences en matière de :

    • sensibilité de l’accélérateur;
    • réponse au freinage;
    • direction;
    • dimensions;
    • position de conduite;
    • visibilité vers l’avant, les côtés et l’arrière;
    • configuration des rétroviseurs;
    • technologies d’aide à la conduite.

    Le conducteur doit donc apprendre non seulement à comprendre la route, mais également à comprendre le véhicule qu’il utilise aujourd’hui.

    Le freinage : une sensation qui peut changer

    Le freinage constitue un bon exemple.

    La force à appliquer sur la pédale, la progression du freinage et la sensation transmise au conducteur peuvent varier d’un véhicule à l’autre.

    La capacité réelle de ralentissement dépend également de nombreux facteurs :

    • la vitesse;
    • l’état et le type de pneus;
    • l’adhérence de la chaussée;
    • l’état du système de freinage;
    • la charge;
    • les conditions météorologiques;
    • certaines caractéristiques du véhicule.

    Un conducteur qui change de véhicule peut donc avoir besoin de quelques minutes pour ajuster son dosage.

    Cette adaptation est particulièrement importante pour un apprenti, dont le contrôle moteur est encore en développement.

    L’accélération peut également surprendre

    Deux véhicules peuvent répondre très différemment à une même pression sur l’accélérateur.

    Certains produisent une accélération relativement progressive.

    D’autres répondent beaucoup plus rapidement.

    Cette différence devient particulièrement importante dans des situations où le conducteur doit évaluer le temps et l’espace disponibles, par exemple :

    • lors d’une insertion;
    • au départ d’une intersection;
    • dans certaines montées;
    • lorsqu’il faut rejoindre la vitesse de la circulation.

    La connaissance du véhicule permet alors au conducteur de mieux prévoir la réponse qu’il obtiendra.

    La visibilité n’est jamais exactement la même

    La géométrie du véhicule influence également ce que le conducteur peut voir.

    Les montants du pare-brise, la hauteur du véhicule, la dimension des vitres, la position du siège et la conception des rétroviseurs peuvent modifier certaines zones de visibilité.

    Un conducteur habitué à une petite automobile peut donc découvrir une réalité différente dans un véhicule utilitaire sport, une camionnette ou un véhicule de location.

    Il serait risqué de présumer que les repères visuels acquis avec un véhicule se transfèrent parfaitement à un autre.

    Un réflexe utile : faire connaissance avec le véhicule

    Avant de prendre la route avec un véhicule peu familier, quelques vérifications simples peuvent être utiles.

    • ajuster correctement le siège;
    • ajuster les rétroviseurs;
    • repérer les principales commandes;
    • observer la visibilité périphérique;
    • repérer les principaux témoins du tableau de bord;
    • prendre connaissance des aides à la conduite présentes;
    • se familiariser progressivement avec la réponse de l’accélérateur et du frein.

    Lorsque les conditions le permettent, quelques manœuvres à faible vitesse dans un environnement sécuritaire peuvent aider à construire rapidement de nouveaux repères.

    Les aides à la conduite : de véritables outils de sécurité

    Les véhicules modernes peuvent être équipés de nombreux systèmes d’aide à la conduite.

    Parmi les plus courants, on retrouve :

    • l’alerte de collision avant;
    • le freinage automatique d’urgence;
    • l’avertisseur d’angle mort;
    • l’aide au maintien dans la voie;
    • le régulateur de vitesse adaptatif;
    • l’alerte de circulation transversale arrière;
    • certaines interventions automatiques sur la direction ou le freinage.

    Transport Canada indique que plusieurs de ces technologies peuvent contribuer à éviter une collision ou à en réduire la gravité.

    Les données recueillies par l’Insurance Institute for Highway Safety montrent également que plusieurs systèmes de prévention des collisions sont associés à des réductions mesurables de certains types de collisions dans la circulation réelle.

    Il serait donc injustifié de présenter ces technologies comme inutiles ou comme de simples gadgets.

    Elles peuvent représenter un véritable progrès en matière de sécurité.

    Une aide n’est toutefois pas une garantie

    Le problème apparaît lorsque le conducteur attribue à la technologie des capacités qu’elle ne possède pas.

    Transport Canada rappelle que les systèmes actuels sont conçus pour aider le conducteur et non pour le remplacer.

    Le freinage automatique d’urgence, par exemple, peut intervenir lorsqu’une collision devient probable.

    Mais son fonctionnement peut varier selon :

    • le type d’obstacle;
    • la vitesse;
    • les conditions météorologiques;
    • la visibilité;
    • la géométrie de la route;
    • les capacités particulières du système installé sur le véhicule.

    Transport Canada précise notamment que certains systèmes peuvent être moins efficaces dans une forte pluie, la neige, le brouillard, une lumière intense, la nuit ou sur certaines courbes.

    Le conducteur ne peut donc pas raisonnablement se dire :

    « Si je ne réagis pas, la voiture le fera pour moi. »

    L’automatisation peut modifier notre comportement

    Les facteurs humains ajoutent une autre dimension au problème.

    Lorsqu’un système fonctionne correctement pendant longtemps, une personne peut progressivement développer une grande confiance envers celui-ci.

    Cette confiance n’est pas nécessairement problématique.

    Elle le devient lorsqu’elle dépasse les capacités réelles du système.

    Parasuraman et Riley ont décrit plusieurs formes d’interaction inadéquate avec l’automatisation, notamment la surutilisation ou la dépendance excessive, qui peuvent entraîner une réduction de la surveillance humaine.

    Dans le contexte automobile, cela signifie qu’un conducteur peut être tenté d’accorder trop de responsabilité à une technologie qui demeure limitée.

    L’enjeu pédagogique n’est donc pas de créer de la méfiance envers la technologie.

    Il consiste plutôt à développer une confiance calibrée : savoir ce que le système peut faire, ce qu’il ne peut pas faire et dans quelles circonstances ses performances peuvent être réduites.

    « La voiture va corriger » : une croyance à déconstruire

    Un apprenti qui conduit régulièrement un véhicule équipé d’un système de maintien dans la voie peut s’habituer à sentir de petites corrections au volant.

    Il pourrait éventuellement croire que le véhicule empêchera systématiquement une sortie de voie.

    Or Transport Canada précise que ces systèmes dépendent notamment de la détection des lignes de voie et qu’ils peuvent ne pas intervenir lorsque les marques sont absentes, difficiles à distinguer ou dans certaines courbes.

    La technologie n’abolit donc pas la nécessité :

    • d’observer;
    • de maintenir la trajectoire;
    • d’anticiper;
    • de conserver les mains disponibles pour contrôler le véhicule.

    Même chose pour l’angle mort

    Un avertisseur d’angle mort peut détecter certains véhicules et signaler leur présence au conducteur.

    Il constitue une aide intéressante.

    Mais Transport Canada précise également que ces systèmes ne remplacent ni l’attention ni le jugement du conducteur.

    Le conducteur demeure responsable de vérifier son environnement avant un déplacement latéral.

    L’avertisseur devient donc une couche de sécurité supplémentaire, pas un substitut à l’observation.

    Comprendre les niveaux d’automatisation

    La confusion entre assistance et autonomie est également importante.

    La NHTSA distingue clairement les systèmes où le conducteur demeure responsable de la conduite des niveaux supérieurs d’automatisation.

    Avec les systèmes d’aide de niveaux 0, 1 ou 2, le conducteur doit continuer à surveiller l’environnement et demeure responsable de la conduite.

    Un système peut donc contrôler momentanément le freinage, l’accélération ou la direction sans pour autant « conduire à la place du conducteur ».

    Cette distinction est essentielle dans la formation des nouveaux conducteurs.

    Le paradoxe pédagogique des véhicules modernes

    Les aides à la conduite créent un défi intéressant pour l’apprentissage.

    Elles peuvent réduire certains risques.

    Mais elles peuvent également masquer certaines faiblesses de l’apprenti.

    Par exemple, si un véhicule corrige régulièrement une dérive dans la voie, l’enseignant ou l’accompagnateur doit parfois se demander :

    « Est-ce l’apprenti qui maintient correctement sa trajectoire ou est-ce le véhicule qui l’aide à le faire? »

    La même question peut se poser avec :

    • le régulateur adaptatif;
    • le freinage automatique;
    • les avertisseurs d’angle mort;
    • les caméras de recul;
    • les systèmes de stationnement.

    L’objectif n’est pas nécessairement de désactiver ces systèmes.

    Il est de comprendre leur contribution afin de distinguer la compétence du conducteur de celle du véhicule.

    Changer de véhicule peut devenir un exercice pédagogique

    Lorsqu’il est possible et approprié de le faire, conduire différents véhicules pendant la période d’apprentissage peut être instructif.

    L’apprenti découvre alors que certains repères ne sont pas universels.

    Il peut constater :

    • qu’un frein demande davantage ou moins de pression;
    • que le véhicule tourne différemment;
    • que sa largeur est plus difficile à évaluer;
    • que les rétroviseurs offrent une autre perspective;
    • que certaines aides sont présentes sur un véhicule et absentes sur un autre.

    Cette expérience peut favoriser une compétence fondamentale : l’adaptation.

    Quelques réflexes à développer

    Lorsqu’un conducteur prend place dans un véhicule peu familier, quelques questions peuvent devenir utiles :

    • Comment vois-je autour de ce véhicule?
    • Comment réagit-il au freinage?
    • Comment répond-il à l’accélération?
    • Quelles aides à la conduite sont présentes?
    • Que signifient les témoins que je vois?
    • Quelles sont les limites de ces systèmes?

    Le manuel du propriétaire demeure une source importante pour comprendre précisément le fonctionnement des technologies propres au véhicule.

    Transport Canada recommande d’ailleurs aux conducteurs de consulter ce manuel et de connaître les capacités et les limites de leurs systèmes d’aide.

    Le véhicule comme partenaire, pas comme remplaçant

    Il serait trop simple d’opposer l’humain et la technologie.

    Les véhicules modernes offrent des capacités qui peuvent aider à prévenir certaines collisions et à réduire les conséquences d’erreurs humaines.

    Mais le conducteur apporte encore quelque chose que les systèmes d’aide actuels ne remplacent pas :

    • la compréhension globale de la situation;
    • l’anticipation;
    • le jugement;
    • la capacité à interpréter un contexte inhabituel;
    • la responsabilité de la décision.

    La meilleure relation n’est donc probablement ni :

    « Je ne fais confiance à aucune technologie. »

    ni :

    « La voiture va s’occuper de moi. »

    Elle ressemble davantage à :

    « Je comprends ce que mon véhicule peut faire, je profite de son aide et je demeure responsable de ce qu’il ne peut pas faire. »

    Pour les parents accompagnateurs

    Le parent peut contribuer à développer cette compréhension en posant quelques questions simples :

    • « Sais-tu ce que ce symbole signifie? »
    • « Que fait ce système? »
    • « Dans quelles situations pourrait-il ne pas fonctionner? »
    • « Si l’alerte d’angle mort ne s’allume pas, est-ce que cela signifie automatiquement que la voie est libre? »
    • « Qu’est-ce qui est différent dans ce véhicule par rapport à celui de l’école? »

    Ces questions déplacent progressivement l’apprenti d’une utilisation passive du véhicule vers une compréhension active de celui-ci.

    Conclusion

    Apprendre à conduire ne consiste pas seulement à apprendre les règles de circulation ou à maîtriser un volant et des pédales.

    Cela signifie également apprendre à connaître l’outil avec lequel on se déplace.

    Chaque véhicule possède ses particularités.

    Les technologies modernes peuvent offrir une protection supplémentaire et contribuer à prévenir certaines collisions.

    Mais elles possèdent également des limites.

    Le conducteur compétent n’est donc pas celui qui refuse l’aide de son véhicule.

    Ce n’est pas davantage celui qui lui abandonne sa responsabilité.

    C’est celui qui apprend progressivement à travailler avec son véhicule sans confondre assistance et autonomie.

    Références

    • Transport Canada. What you need to know about driver assistance technologies. Présentation des systèmes avancés d’aide à la conduite, de leurs fonctions et de leurs limites.
    • Transport Canada. Automatic emergency braking. Fonctionnement, limites et conditions pouvant réduire l’efficacité du freinage automatique d’urgence.
    • Transport Canada. Lane keeping assistance. Fonctionnement et limites des systèmes d’aide au maintien dans la voie.
    • Transport Canada. Blind spot intervention. Fonctionnement des systèmes d’intervention dans l’angle mort et maintien de la responsabilité du conducteur.
    • National Highway Traffic Safety Administration (NHTSA). Driver Assistance Technologies. Classification des fonctions d’assistance et responsabilité du conducteur pour les niveaux d’aide 0 à 2.
    • Insurance Institute for Highway Safety (IIHS). Advanced driver assistance. Données sur les effets réels de plusieurs technologies de prévention des collisions.
    • Parasuraman, R. & Riley, V. (1997). Humans and Automation: Use, Misuse, Disuse, Abuse. Human Factors, 39(2), 230-253.
    • SAE International. SAE J3016 – Taxonomy and Definitions for Terms Related to Driving Automation Systems for On-Road Motor Vehicles. Classification des niveaux d’automatisation de la conduite.

    Nous sommes tous responsables de notre conduite parce que la route, elle, ne pardonne pas l’ignorance !

    Si tu conduis aujourd’hui, c’est parce que d’autres ont payé le prix hier !

    Observer. Comprendre. Transmettre.
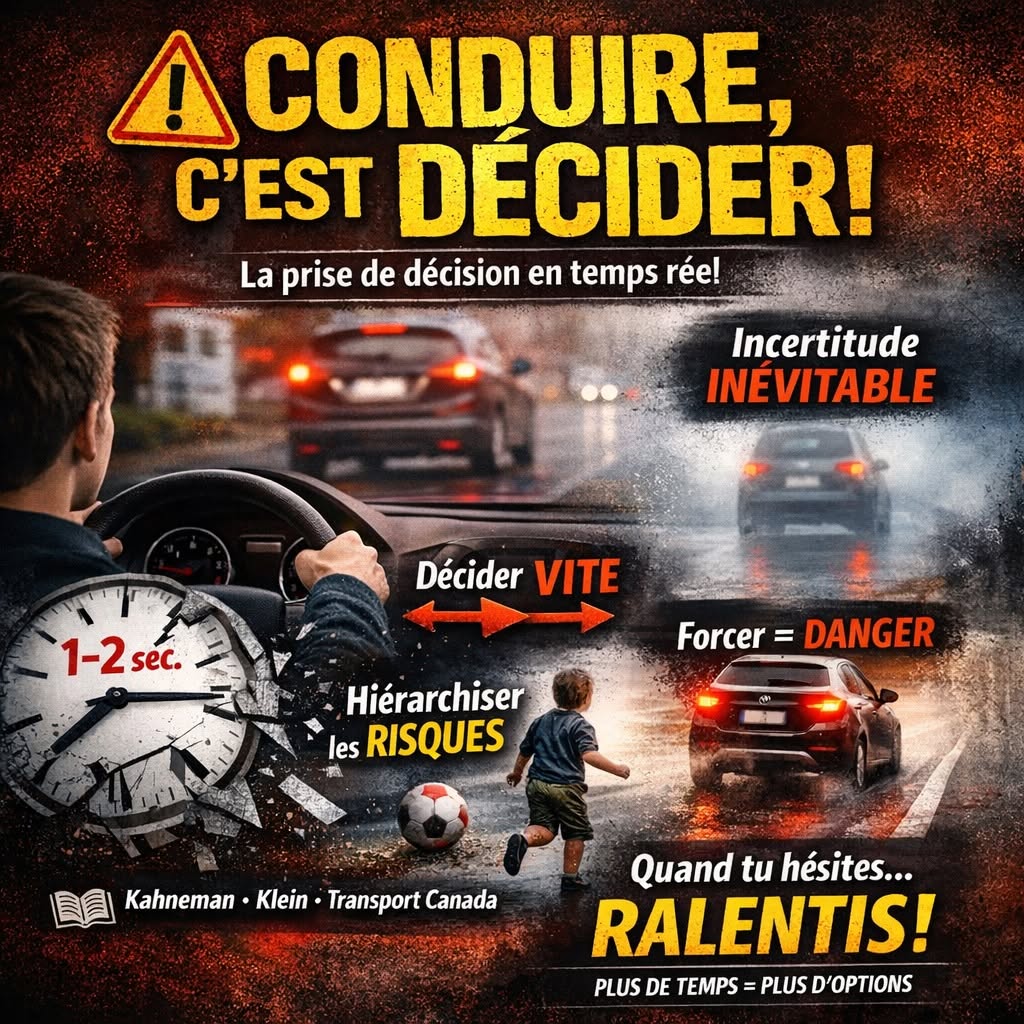
  • La prise de décision en temps réel : au cœur de la conduite

    Quand on pense à la conduite automobile, on pense souvent aux gestes visibles :

    • tourner le volant;
    • freiner;
    • accélérer;
    • changer de voie;
    • s’arrêter à une intersection.

    Mais derrière presque chacun de ces gestes se trouve une opération moins visible : une décision.

    Conduire, c’est continuellement décider quoi faire, quand le faire et avec quelle intensité.

    Et ces décisions doivent souvent être prises rapidement, à partir d’informations incomplètes, dans un environnement qui évolue constamment.

    La prise de décision constitue ainsi l’une des dimensions centrales de la conduite sécuritaire.

    Le conducteur ne dispose jamais de toute l’information

    Un conducteur ne perçoit pas simultanément tout ce qui se trouve autour de son véhicule.

    Son attention sélectionne certaines informations alors que d’autres peuvent recevoir moins de traitement.

    Il doit également interpréter ce qu’il observe.

    Un véhicule aperçu au loin doit être évalué :

    • à quelle vitesse approche-t-il?
    • dans quelle direction se déplace-t-il?
    • pourrait-il changer de voie?
    • représente-t-il un risque immédiat ou seulement potentiel?

    La conduite ne consiste donc pas à réagir à une réalité parfaitement connue.

    Elle consiste souvent à construire la meilleure compréhension possible à partir d’indices partiels.

    Voir, comprendre, prévoir

    La notion de conscience de la situation, notamment développée par Mica Endsley, permet de mieux comprendre ce processus.

    Elle distingue notamment trois dimensions complémentaires :

    • percevoir les éléments pertinents de l’environnement;
    • comprendre ce qu’ils signifient dans la situation actuelle;
    • anticiper la façon dont la situation pourrait évoluer.

    Cette distinction est particulièrement pertinente en conduite.

    Voir un piéton sur le trottoir constitue une première étape.

    Comprendre qu’il se rapproche de la chaussée en constitue une deuxième.

    Anticiper qu’il pourrait s’engager devant le véhicule représente une étape supplémentaire.

    La décision du conducteur dépend de cette progression.

    Le temps transforme la qualité d’une décision

    Une décision peut être appropriée sur le fond et néanmoins arriver trop tard pour être utile.

    Entre l’apparition d’une situation, sa perception, son interprétation et l’action du conducteur, un certain temps s’écoule.

    Il n’existe pas un temps de réaction unique applicable à toutes les personnes et à toutes les situations.

    Les résultats varient notamment selon :

    • le caractère attendu ou inattendu de l’événement;
    • la complexité de la décision;
    • l’attention du conducteur;
    • la fatigue;
    • l’âge;
    • les conditions de conduite.

    Dans les études portant sur certaines situations routières, des temps moyens autour de 1 à 1,5 seconde ont été observés, alors que les critères de conception routière nord-américains utilisent couramment une valeur de 2,5 secondes afin de tenir compte d’une large proportion des conducteurs et de situations moins prévisibles.

    Cette différence rappelle qu’un « temps de réaction » n’est pas une constante biologique.

    Il dépend de ce qu’il faut percevoir, comprendre et décider.

    À 50 km/h, chaque seconde compte

    À 50 km/h, un véhicule parcourt environ 13,9 mètres par seconde.

    Cela signifie qu’avant même le début du freinage, plusieurs mètres peuvent être parcourus pendant que le conducteur perçoit la situation et décide de son action.

    Plus la détection est tardive, plus l’espace disponible diminue.

    Et lorsque l’espace diminue, certaines options disparaissent.

    Il devient alors plus difficile de :

    • ralentir progressivement;
    • changer de trajectoire de façon contrôlée;
    • laisser davantage d’espace à un autre usager;
    • renoncer calmement à une manœuvre.

    C’est pourquoi l’anticipation joue un rôle aussi important que la rapidité de réaction.

    Le conducteur doit hiérarchiser les informations

    Une scène routière contient constamment une multitude d’éléments.

    Le conducteur ne peut pas leur accorder la même importance.

    Il doit progressivement apprendre à distinguer ce qui est simplement présent de ce qui pourrait devenir dangereux.

    Imaginons trois éléments :

    • un ballon qui roule vers la chaussée;
    • une automobile stationnée en bordure de rue;
    • un véhicule qui circule loin derrière.

    Ces trois éléments sont visibles.

    Mais ils n’ont pas nécessairement la même priorité.

    Le ballon peut immédiatement attirer l’attention parce qu’il peut annoncer la présence d’un enfant à proximité.

    La voiture stationnée mérite également une surveillance : une portière pourrait s’ouvrir ou le véhicule pourrait repartir.

    Le véhicule éloigné derrière demeure pertinent, mais peut demander moins d’attention immédiate.

    La conduite exige donc une hiérarchisation dynamique du risque.

    Pourquoi cette hiérarchisation est-elle plus difficile pour l’apprenti?

    L’expérience ne fournit pas seulement davantage de kilomètres parcourus.

    Elle permet progressivement d’accumuler des modèles de situations.

    Un conducteur expérimenté peut reconnaître certains indices parce qu’il les a déjà rencontrés ou parce qu’ils ressemblent à des situations connues.

    Un apprenti dispose d’une bibliothèque mentale beaucoup plus limitée.

    Il peut donc :

    • accorder beaucoup d’attention à un élément peu important;
    • détecter tardivement un élément plus critique;
    • hésiter entre plusieurs possibilités;
    • avoir besoin de davantage de temps pour interpréter la scène.

    Il ne s’agit pas nécessairement d’un manque d’effort.

    Il s’agit en partie d’une conséquence normale d’une expérience encore limitée.

    L’expérience permet de reconnaître certaines situations plus rapidement

    Les travaux de Gary Klein sur la prise de décision en situation réelle montrent que les personnes expérimentées peuvent souvent reconnaître rapidement les caractéristiques d’une situation et les comparer à des expériences antérieures.

    Elles ne passent pas nécessairement en revue une longue liste d’options avant chaque décision.

    Une situation ressemble à quelque chose de déjà connu, ce qui permet d’orienter plus rapidement l’action.

    En conduite, cette reconnaissance peut progressivement permettre au conducteur de se dire, parfois presque automatiquement :

    • « ce véhicule risque de changer de voie »;
    • « cette intersection est difficile à voir »;
    • « ce piéton pourrait traverser »;
    • « je n’ai pas assez d’information pour m’engager ».

    Cette rapidité apparente est donc souvent le résultat d’une longue accumulation d’expérience.

    L’incertitude fait partie de la conduite

    Certaines situations ne permettent pas d’obtenir immédiatement une réponse certaine.

    Par exemple :

    • un véhicule approche, mais sa vitesse est difficile à évaluer;
    • un piéton se trouve près de la chaussée sans manifester clairement son intention;
    • un obstacle limite la visibilité à une intersection;
    • un conducteur semble hésiter entre deux directions.

    Le conducteur doit alors décider avec une information incomplète.

    Une compétence importante consiste à reconnaître cette incertitude plutôt qu’à la faire disparaître artificiellement.

    Ne pas savoir exactement ce qu’un autre usager fera peut justement devenir une information importante :

    si la situation demeure incertaine, il peut être prudent d’augmenter sa marge de sécurité.

    Le piège de la manœuvre forcée

    Une difficulté fréquente survient lorsqu’un conducteur commence une décision, hésite, puis cherche à la terminer malgré une situation qui s’est détériorée.

    Par exemple :

    • s’engager dans une intersection malgré un doute croissant;
    • accélérer pour compléter une insertion devenue serrée;
    • changer de voie tardivement parce que la sortie approche;
    • poursuivre une manœuvre simplement parce qu’elle a déjà été commencée.

    Dans ces circonstances, la meilleure décision peut parfois être de renoncer.

    Renoncer à une manœuvre n’est pas nécessairement un échec.

    Cela peut témoigner d’une bonne capacité à réévaluer une situation.

    Ralentir peut parfois redonner du temps

    Lorsque les conditions le permettent, réduire progressivement sa vitesse peut offrir davantage de temps pour observer et décider.

    À vitesse plus faible :

    • la scène évolue moins rapidement;
    • le conducteur dispose généralement de davantage de temps avant d’atteindre le point de conflit;
    • la distance nécessaire pour s’arrêter diminue;
    • certaines décisions peuvent être prises avec moins d’urgence.

    L’Organisation mondiale de la Santé rappelle que l’augmentation de la vitesse augmente les distances parcourues pendant le temps de réaction ainsi que la distance totale nécessaire pour arrêter le véhicule.

    Mais ralentir doit lui-même demeurer une décision adaptée à l’environnement.

    Un freinage soudain ou disproportionné peut créer un autre risque, notamment pour les véhicules qui suivent.

    Le principe n’est donc pas « ralentir dans toutes les situations ».

    Il est plutôt : lorsque l’information est insuffisante, chercher à préserver du temps, de l’espace et des options.

    Les marges de sécurité sont des marges de décision

    Une distance de sécurité, un espace latéral ou une vitesse adaptée ne servent pas uniquement à éviter physiquement une collision.

    Ces marges donnent également du temps au conducteur pour réfléchir.

    Elles permettent :

    • d’observer plus longtemps;
    • de vérifier une hypothèse;
    • de changer d’avis;
    • de renoncer à une manœuvre;
    • d’agir progressivement plutôt que brutalement.

    On peut donc considérer les marges de sécurité comme de véritables marges de décision.

    La stratégie OEA : structurer la décision

    Dans le Programme d’éducation à la sécurité routière, la stratégie OEA — Observer, Évaluer, Agir — offre un cadre particulièrement pertinent pour comprendre la prise de décision.

    Observer

    Recueillir l’information pertinente :

    • où sont les autres usagers?
    • que font-ils?
    • que dit la signalisation?
    • quelles zones sont difficiles à voir?

    Évaluer

    Donner un sens à l’information :

    • quel risque pourrait apparaître?
    • de combien de temps dispose-t-on?
    • quelle marge est disponible?
    • la situation est-elle suffisamment claire pour poursuivre?

    Agir

    Choisir une action adaptée :

    • maintenir;
    • ralentir;
    • s’arrêter;
    • changer de position;
    • renoncer à la manœuvre;
    • poursuivre lorsque la situation est sécuritaire.

    Ce processus n’est pas nécessairement lent.

    Avec l’expérience, il peut devenir extrêmement rapide.

    Comment développer cette compétence chez l’apprenti?

    La prise de décision peut être travaillée pendant la conduite accompagnée et la formation pratique.

    L’objectif ne consiste pas à donner continuellement la réponse à l’apprenti.

    Il consiste progressivement à l’amener à produire lui-même son analyse.

    Poser des questions avant la situation

    Par exemple :

    • « Qu’est-ce qui pourrait arriver ici? »
    • « Quelle information te manque? »
    • « Où est ton plus grand risque? »
    • « Qu’est-ce qui te ferait décider de ne pas t’engager? »

    Ces questions développent l’anticipation plutôt que la simple réaction.

    Faire verbaliser une décision

    Dans certaines situations simples, l’apprenti peut expliquer brièvement :

    « Je ralentis parce que je ne vois pas derrière le véhicule stationné. »

    Cette verbalisation permet de rendre visible son raisonnement.

    Elle aide également l’enseignant ou l’accompagnateur à distinguer une bonne décision obtenue par hasard d’une décision véritablement comprise.

    Analyser après la situation

    Après une manœuvre, on peut demander :

    • Qu’avais-tu observé?
    • Qu’est-ce qui t’a fait décider?
    • Quelle autre option était disponible?
    • À quel moment aurais-tu pu renoncer?

    Cette analyse contribue à construire progressivement la bibliothèque mentale de situations dont l’apprenti aura besoin lorsqu’il conduira seul.

    La meilleure décision n’est pas nécessairement la plus rapide

    Une réponse extrêmement rapide n’est pas automatiquement une bonne réponse.

    À l’inverse, une hésitation prolongée peut également devenir problématique.

    La compétence consiste à prendre une décision suffisamment tôt, avec suffisamment d’information, tout en conservant une marge permettant de la modifier si la situation change.

    C’est là que l’expérience, l’observation et l’anticipation se rejoignent.

    Conclusion

    Conduire ne consiste pas seulement à exécuter correctement des gestes.

    C’est une activité de décision continue.

    Le conducteur doit percevoir une partie de son environnement, lui donner un sens, anticiper ce qui pourrait se produire et choisir une action alors que la situation continue d’évoluer.

    L’information disponible est rarement parfaite.

    L’incertitude fait donc partie de la tâche.

    La compétence consiste moins à supprimer cette incertitude qu’à apprendre à la gérer.

    Avec l’expérience, le conducteur peut progressivement apprendre à :

    • détecter plus tôt les indices importants;
    • hiérarchiser les risques;
    • préserver des marges;
    • renoncer lorsqu’une manœuvre devient douteuse;
    • prendre des décisions avant que l’urgence ne les impose.

    La conduite sécuritaire ne repose donc pas seulement sur la rapidité de réaction.

    Elle repose surtout sur la capacité à voir venir suffisamment tôt pour conserver le choix.

    Références

    • Endsley, M. R. (1995). Toward a Theory of Situation Awareness in Dynamic Systems. Human Factors, 37(1), 32-64.
    • Klein, G. (1998). Sources of Power: How People Make Decisions. MIT Press.
    • Norman, D. A. & Shallice, T. (1986). Attention to Action: Willed and Automatic Control of Behavior. Dans R. J. Davidson, G. E. Schwartz et D. Shapiro (dir.), Consciousness and Self-Regulation.
    • Federal Highway Administration (FHWA). Documentation sur les temps de perception-réaction et les critères de distance de visibilité d’arrêt. La valeur de conception de 2,5 secondes utilisée par l’AASHTO vise à tenir compte d’une large distribution des capacités des conducteurs.
    • Federal Highway Administration (FHWA). Identification of Human Factors Research Needs. Synthèse de travaux rapportant des temps de réponse variables selon les situations et le caractère attendu ou inattendu des événements.
    • Organisation mondiale de la Santé. Speed Management: A Road Safety Manual for Decision-makers and Practitioners, 2e édition. Relations entre vitesse, temps de réaction et distance d’arrêt.
    • Société de l’assurance automobile du Québec (SAAQ). Programme d’éducation à la sécurité routière – Pour une nouvelle génération de conducteurs. Formation à l’anticipation du risque, à la prise de décision et à l’utilisation autonome et responsable du réseau routier.

    Nous sommes tous responsables de notre conduite parce que la route, elle, ne pardonne pas l’ignorance !

    Si tu conduis aujourd’hui, c’est parce que d’autres ont payé le prix hier !

    Observer. Comprendre. Transmettre.