Articles

  • Pourquoi la conduite préventive est-elle souvent invisible ?

    Lorsqu’une collision survient, elle attire naturellement l’attention. Les dommages sont visibles, les conséquences peuvent être documentées et l’enchaînement des événements peut généralement être reconstitué.

    À l’inverse, lorsqu’une situation potentiellement dangereuse est maîtrisée grâce à une décision prise quelques secondes plus tôt, il ne se passe souvent rien de remarquable.

    Un conducteur ralentit légèrement. Il augmente sa distance de sécurité. Il observe une seconde fois avant de s’engager. Il renonce temporairement à dépasser. Il laisse davantage d’espace à un piéton, à un cycliste ou à un véhicule lourd.

    Aucun freinage brusque ne devient nécessaire. Aucun conflit ne se développe. Aucun incident ne vient attirer l’attention.

    C’est précisément ce qui rend la conduite préventive difficile à percevoir : lorsqu’elle fonctionne, son résultat prend souvent la forme d’un événement qui ne s’est pas produit.

    La prévention agit avant que le danger devienne manifeste

    La conduite préventive ne consiste pas uniquement à réagir correctement devant un danger évident. Elle vise surtout à intervenir avant que la situation devienne urgente.

    Elle peut notamment prendre la forme de décisions simples :

    • adapter sa vitesse avant une intersection ou une courbe;
    • conserver une distance suffisante avec le véhicule qui précède;
    • ralentir en présence d’une visibilité réduite;
    • surveiller les indices annonçant le déplacement possible d’un autre usager;
    • reporter une manœuvre lorsque les conditions sont incertaines;
    • éviter de demeurer inutilement dans un angle mort;
    • préserver une possibilité de freinage, d’évitement ou d’immobilisation.

    Pris isolément, chacun de ces gestes peut sembler banal. Leur accumulation contribue pourtant à maintenir une marge de sécurité.

    Cette marge permet au conducteur de disposer d’un peu plus de temps, d’espace et d’information lorsqu’un imprévu survient. Elle ne garantit pas qu’aucune difficulté ne se produira, mais elle peut réduire la probabilité qu’une situation ordinaire devienne critique.

    Le paradoxe d’une réussite sans événement

    Il est relativement facile d’observer une erreur lorsque celle-ci produit une conséquence immédiate. Un arrêt incomplet, une mauvaise évaluation de distance ou une vitesse inadaptée peuvent devenir visibles dès qu’un autre usager doit freiner ou modifier sa trajectoire.

    Les bonnes décisions sont souvent moins évidentes.

    Lorsqu’un conducteur augmente sa distance avec le véhicule qui le précède, personne ne peut savoir avec certitude si un freinage d’urgence aurait été nécessaire sans cette décision. Lorsqu’il attend quelques secondes avant de tourner, il demeure difficile de déterminer ce qui se serait produit s’il s’était engagé plus tôt.

    Cette distinction est importante sur le plan méthodologique. L’absence d’incident ne constitue pas, à elle seule, la preuve qu’une décision précise a empêché une collision. De nombreuses variables peuvent expliquer pourquoi une situation s’est déroulée sans difficulté.

    Il demeure néanmoins possible d’observer les comportements qui favorisent généralement la sécurité : la recherche d’information, l’adaptation de la vitesse, la conservation des distances, l’anticipation des mouvements possibles et le maintien d’options de rechange.

    Autrement dit, il ne faut pas seulement mesurer ce qui s’est mal terminé. Il faut également chercher à comprendre ce qui permet aux déplacements ordinaires de se dérouler correctement.

    Ce que les facteurs humains permettent de comprendre

    La conduite est une activité dynamique. Le conducteur doit continuellement percevoir des informations, leur attribuer une signification et anticiper l’évolution probable de la situation.

    Les travaux de Mica Endsley sur la conscience de la situation décrivent notamment trois dimensions complémentaires : percevoir les éléments pertinents de l’environnement, comprendre leur signification et projeter leur évolution possible.1

    En conduite, cette projection peut être très brève :

    • un piéton pourrait s’engager;
    • un véhicule pourrait changer de voie;
    • une portière pourrait s’ouvrir;
    • la circulation pourrait s’immobiliser derrière une courbe;
    • un conducteur pourrait ne pas respecter une priorité.

    Le conducteur préventif ne suppose pas nécessairement que ces événements vont se produire. Il reconnaît plutôt qu’ils sont possibles et adapte sa conduite de manière proportionnée.

    Les travaux de James Reason rappellent par ailleurs que la sécurité ne dépend pas uniquement de l’absence d’erreur individuelle. Elle repose également sur plusieurs couches de protection : les règles, la formation, les infrastructures, les équipements, l’organisation du travail et les mécanismes de prévention.2

    Cette approche invite à comprendre l’erreur humaine dans son contexte plutôt qu’à attribuer automatiquement toute la responsabilité à une seule personne.

    Dans le domaine de l’éducation à la conduite, le modèle développé par Hatakka, Keskinen, Gregersen, Glad et Hernetkoski élargit également l’apprentissage au-delà de la simple maîtrise technique du véhicule. Il tient compte des objectifs du déplacement, des motivations, des choix personnels, de la perception du risque et de la capacité d’autoévaluation.3

    La prévention ne repose donc pas uniquement sur la capacité à tourner, freiner ou stationner. Elle dépend aussi de la manière dont le conducteur interprète une situation, reconnaît ses propres limites et décide de la marge qu’il souhaite conserver.

    Quelques exemples concrets

    À l’approche d’une intersection

    Un conducteur aperçoit un véhicule qui semble ralentir près d’un arrêt obligatoire. Même s’il possède la priorité, il relâche légèrement l’accélérateur et vérifie si l’autre conducteur l’a bien vu.

    Le véhicule demeure immobilisé. Rien ne se produit.

    Le ralentissement préventif peut alors sembler inutile. Pourtant, il a permis de conserver une possibilité d’intervention si l’autre véhicule s’était engagé.

    Derrière un véhicule lourd

    Un conducteur augmente sa distance afin d’améliorer sa visibilité et d’éviter de demeurer trop près du camion. Le véhicule lourd ralentit normalement et la circulation demeure fluide.

    Encore une fois, rien de spectaculaire ne se produit. La distance conservée a néanmoins offert davantage de temps pour observer et réagir.

    Devant un passage pour piétons

    Un conducteur remarque une personne qui marche près de la chaussée sans manifester clairement son intention de traverser. Il réduit sa vitesse et se prépare à immobiliser son véhicule.

    Le piéton poursuit finalement son chemin sur le trottoir. Le ralentissement peut paraître superflu après coup, mais la décision a été prise à partir de l’information disponible au moment de l’approche.

    Lors d’un dépassement

    Un conducteur dispose légalement de l’espace nécessaire pour dépasser, mais juge que la visibilité, la circulation ou la vitesse des autres véhicules ne lui offre pas une marge suffisante. Il choisit d’attendre.

    Il ne saura probablement jamais ce qui se serait produit s’il avait effectué la manœuvre. La décision ne peut donc pas être évaluée uniquement à partir d’un résultat qui demeure inconnu.

    Rendre les bonnes décisions visibles pendant l’apprentissage

    Pour les parents accompagnateurs et les éducateurs, cette réalité représente un enjeu pédagogique important. Lorsque l’intervention survient seulement après une erreur, l’apprenti peut finir par associer l’apprentissage aux corrections, aux reproches ou aux situations difficiles.

    Il peut donc être utile de nommer également les décisions qui ont permis de conserver une marge, même lorsqu’aucun danger manifeste n’est apparu.

    Quelques questions peuvent soutenir cette réflexion :

    • Pourquoi avons-nous ralenti à cet endroit?
    • Quel indice avons-nous observé?
    • Qu’est-ce qui aurait pu changer dans les secondes suivantes?
    • Pourquoi avons-nous attendu avant de nous engager?
    • Quelle possibilité de rechange avons-nous conservée?
    • Notre distance nous aurait-elle permis de réagir progressivement?

    L’objectif n’est pas de faire croire que chaque prudence évite nécessairement une collision. Il s’agit plutôt d’aider l’apprenti à reconnaître les mécanismes qui soutiennent une conduite stable, prévisible et adaptable.

    La conduite commentée peut également contribuer à rendre le raisonnement plus visible. En expliquant ce qu’il observe, ce qu’il prévoit et pourquoi il adapte sa conduite, l’apprenti apprend progressivement à relier ses décisions aux indices présents dans l’environnement.

    Comment les professionnels et les institutions peuvent-ils observer la prévention?

    Les résultats de sécurité sont souvent évalués à partir d’indicateurs comme le nombre de collisions, de blessures, d’infractions ou d’interventions d’urgence. Ces données demeurent essentielles, mais elles décrivent principalement des événements qui se sont déjà produits.

    D’autres domaines liés à la sécurité distinguent les indicateurs réactifs, qui rendent compte des incidents passés, des indicateurs préventifs, qui cherchent à observer les pratiques et les conditions favorisant la sécurité.4

    Dans le domaine routier, cette approche pourrait notamment encourager l’observation de certains éléments :

    • la qualité de la recherche visuelle;
    • la conservation des distances de sécurité;
    • l’adaptation de la vitesse aux conditions réelles;
    • la reconnaissance précoce des situations complexes;
    • la capacité à reporter une manœuvre;
    • la compréhension de ses propres limites;
    • la qualité des échanges entre l’apprenti et la personne qui l’accompagne;
    • la présence d’infrastructures qui réduisent les conséquences possibles d’une erreur.

    Ces observations ne remplacent pas les données sur les collisions. Elles peuvent toutefois compléter l’analyse en s’intéressant à ce qui se passe avant l’incident.

    Les approches contemporaines en gestion de la sécurité invitent d’ailleurs à ne pas étudier uniquement les situations où quelque chose s’est mal déroulé, mais également les conditions qui permettent aux activités ordinaires de fonctionner correctement.5

    Que pouvons-nous faire?

    Comme conducteurs, nous pouvons apprendre à reconnaître la valeur des décisions qui préservent du temps, de l’espace et des possibilités de réaction.

    Comme apprentis, nous pouvons éviter d’évaluer une décision uniquement à partir de son résultat immédiat. Une manœuvre qui s’est terminée sans incident n’était pas nécessairement bien préparée. Inversement, une précaution qui n’a pas semblé nécessaire n’était pas nécessairement inutile.

    Comme parents accompagnateurs et éducateurs, nous pouvons souligner les bonnes décisions, expliquer les indices observés et inviter l’apprenti à verbaliser son raisonnement.

    Comme professionnels et chercheurs, nous pouvons étudier les comportements, les contextes et les mécanismes qui soutiennent la prévention, tout en demeurant prudents lorsqu’il s’agit d’attribuer un événement évité à une cause unique.

    Comme institutions et concepteurs d’infrastructures, nous pouvons chercher à créer des environnements qui tolèrent mieux les erreurs humaines et réduisent leurs conséquences possibles.

    Conclusion

    La conduite préventive est souvent invisible parce qu’elle intervient avant que le danger devienne évident. Elle se manifeste dans une succession de petites décisions : ralentir, observer, attendre, laisser de l’espace, renoncer temporairement à une manœuvre ou conserver une possibilité de rechange.

    Ces décisions ne produisent généralement ni image spectaculaire ni événement facilement mesurable. Elles contribuent plutôt à maintenir la situation dans une zone où les difficultés demeurent gérables.

    Il faut cependant demeurer prudent : lorsqu’un incident ne survient pas, il est rarement possible d’affirmer avec certitude qu’une décision particulière l’a empêché. La valeur de la prévention réside moins dans la prétention de connaître ce qui aurait pu arriver que dans la volonté de préserver des marges devant l’incertitude.

    Certaines des meilleures décisions prises sur la route ne laisseront donc aucune trace visible.

    Personne ne les remarquera.

    Aucun événement ne viendra les confirmer.

    Et, dans plusieurs situations, c’est précisément le résultat recherché.

    Limites et portée du texte

    Ce texte propose une réflexion pédagogique générale sur la conduite préventive et les facteurs humains. Il ne permet pas d’établir la cause précise d’une collision ou d’un événement particulier. Il ne remplace pas une analyse réalisée par les autorités compétentes, un professionnel qualifié ou un chercheur spécialisé.

    Références et sources

    1. Endsley, M. R. (1995). « Toward a Theory of Situation Awareness in Dynamic Systems ». Human Factors, 37(1), 32–64. https://doi.org/10.1518/001872095779049543
    2. Reason, J. (2000). « Human Error: Models and Management ». BMJ, 320(7237), 768–770. https://doi.org/10.1136/bmj.320.7237.768
    3. Hatakka, M., Keskinen, E., Gregersen, N. P., Glad, A. et Hernetkoski, K. (2002). « From Control of the Vehicle to Personal Self-Control: Broadening the Perspectives to Driver Education ». Transportation Research Part F: Traffic Psychology and Behaviour, 5(3), 201–215. https://doi.org/10.1016/S1369-8478(02)00018-9
    4. Sinelnikov, S., Inouye, J. et Kerper, S. (2015). « Using Leading Indicators to Measure Occupational Health and Safety Performance ». Safety Science, 72, 240–248. https://doi.org/10.1016/j.ssci.2014.09.010
    5. Hollnagel, E., Leonhardt, J., Licu, T. et Shorrock, S. (2013). From Safety-I to Safety-II: A White Paper. EUROCONTROL Network Manager. Consulter le document

    Nous sommes tous responsables de notre conduite parce que la route, elle, ne pardonne pas l’ignorance !

    Si tu conduis aujourd’hui, c’est parce que d’autres ont payé le prix hier !

    Les systèmes ne sont pas violents par intention, mais par inertie !

    Observer. Comprendre. Transmettre.
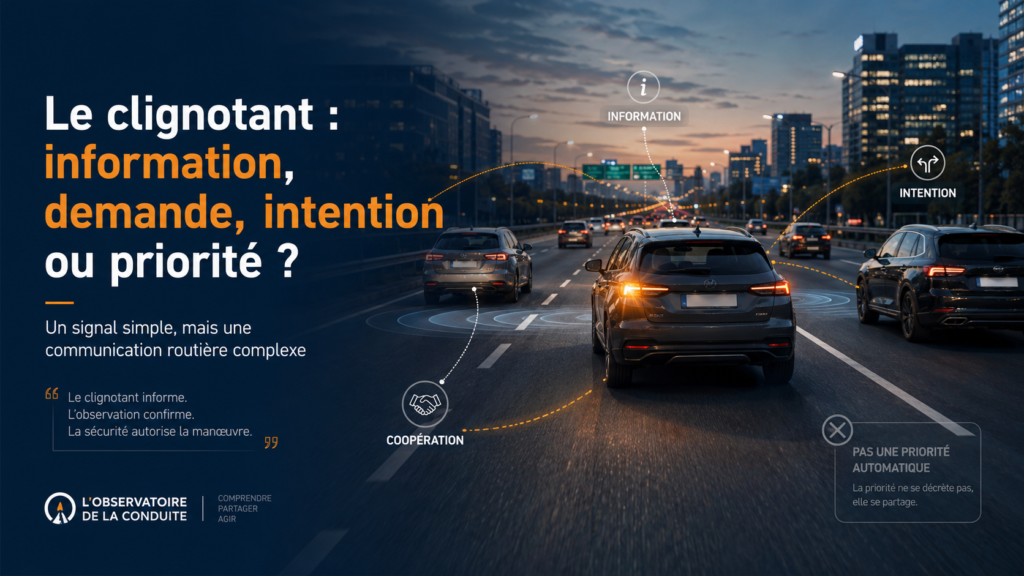
  • Comment les conducteurs interprètent-ils le clignotant : information, demande, intention ou priorité ?

    Un véhicule active son clignotant.

    Que signifie exactement ce signal pour les autres conducteurs ?

    « Je vais changer de voie. »

    « Je souhaite changer de voie. »

    « Laissez-moi passer. »

    « Je vais entrer dans votre voie, préparez-vous. »

    Ou encore :

    « J’ai mis mon clignotant, donc j’ai maintenant priorité. »

    Ces interprétations ne sont pas équivalentes.

    Et c’est précisément là que le clignotant devient intéressant du point de vue de la sécurité routière.

    Techniquement, il s’agit d’un dispositif très simple.

    Cognitivement et socialement, il peut devenir un véritable outil de négociation entre usagers.

    Le clignotant est d’abord une information

    La fonction première du clignotant consiste à transmettre une information sur une action projetée.

    Le conducteur signale qu’il prévoit notamment :

    • de tourner ;
    • de changer de voie ;
    • de quitter une position ou une trajectoire ;
    • d’effectuer une manœuvre nécessitant que les autres usagers puissent anticiper son déplacement.

    La Société de l’assurance automobile du Québec rappelle que l’utilisation du clignotant permet aux autres usagers de prévoir les actions du conducteur et qu’il doit être utilisé pour signaler ses intentions.

    La recherche sur les changements de voie décrit également le clignotant comme une forme explicite de communication permettant d’annoncer une intention aux véhicules environnants.

    Cette définition semble simple.

    Mais elle contient déjà un élément essentiel :

    le clignotant annonce ce que le conducteur prévoit faire. Il ne décrit pas nécessairement une action qu’il est déjà autorisé à exécuter immédiatement.

    Une intention n’est pas une priorité

    C’est probablement la distinction la plus importante.

    Lorsqu’un conducteur active son clignotant pour changer de voie, il communique son intention.

    Il doit néanmoins vérifier que la manœuvre peut être effectuée de manière sécuritaire.

    La présence du clignotant ne transforme donc pas automatiquement l’espace occupé par un autre véhicule en espace disponible.

    Autrement dit :

    signaler une intention ne crée pas à lui seul un droit de passage.

    Cette distinction paraît évidente lorsqu’elle est formulée ainsi.

    Dans la circulation réelle, elle peut pourtant devenir beaucoup plus ambiguë.

    « J’ai mis mon clignotant »

    Imaginons un conducteur qui souhaite changer de voie.

    Il active son clignotant.

    Quelques secondes plus tard, il commence à se déplacer latéralement.

    Un véhicule se trouve toujours dans la voie visée.

    Le premier conducteur peut considérer avoir correctement annoncé sa manœuvre :

    « Je l’avais signalée. »

    Le second peut interpréter la même situation différemment :

    « Il m’a coupé. Il pensait que son clignotant lui donnait priorité. »

    Les deux conducteurs ont vu exactement le même signal.

    Mais ils ne lui ont pas nécessairement attribué la même signification.

    Le clignotant peut aussi devenir une demande

    Dans certaines situations, notamment lorsque la circulation est dense, le clignotant peut fonctionner socialement comme une demande de coopération.

    Le conducteur ne dispose peut-être pas encore d’un espace suffisant pour changer de voie.

    Il active son clignotant afin de signaler aux autres :

    « J’aimerais entrer dans cette voie. »

    Un conducteur situé derrière peut alors réduire légèrement sa vitesse afin de créer un espace.

    Le signal initial était une intention.

    Mais il a déclenché une interaction coopérative.

    Le clignotant fonctionne alors presque comme une demande implicite.

    Une demande n’est toutefois pas une obligation

    Cette nuance est importante.

    Le conducteur qui reçoit le signal peut faciliter la manœuvre lorsqu’il peut le faire de manière sécuritaire.

    La SAAQ encourage d’ailleurs les conducteurs à porter attention aux intentions des personnes qui souhaitent s’insérer et à leur laisser l’espace nécessaire lorsque la situation le permet.

    Cette coopération contribue à une circulation plus prévisible et plus harmonieuse.

    Mais elle ne signifie pas que chaque clignotant oblige automatiquement les autres à freiner, à changer de voie ou à céder immédiatement.

    La sécurité dépend toujours de l’ensemble de la situation.

    Un même signal peut donc porter plusieurs niveaux de sens

    On peut représenter le clignotant comme une communication à plusieurs niveaux.

    Niveau 1 : information.

    « Voici ce que j’envisage de faire. »

    Niveau 2 : intention.

    « Je prévois réellement d’effectuer cette manœuvre. »

    Niveau 3 : demande de coopération.

    « Si vous pouvez créer un espace, cela facilitera ma manœuvre. »

    Niveau 4 : interprétation erronée possible.

    « Puisque j’ai signalé, vous devez me laisser passer. »

    Les trois premiers niveaux peuvent coexister.

    Le quatrième devient problématique lorsqu’il transforme un signal de communication en revendication de priorité.

    Le moment où le clignotant est activé change son utilité

    Un clignotant utilisé après le début d’une manœuvre transmet très peu d’information anticipative.

    Le conducteur a déjà commencé à changer de voie.

    Les autres usagers peuvent déjà observer son déplacement.

    Le signal devient presque une confirmation de ce qu’ils voient.

    À l’inverse, un clignotant activé suffisamment tôt offre aux autres conducteurs un temps supplémentaire pour comprendre la situation et adapter leur propre conduite.

    Cette différence est importante.

    Une étude fondée sur des données de conduite réelle a observé que, dans l’échantillon étudié, le clignotant était activé avant le changement de voie dans environ 60 % des cas, après le début de la manœuvre dans environ 33 % des cas et n’était pas utilisé dans environ 7 % des cas.

    Ces résultats ne peuvent pas être généralisés automatiquement à tous les conducteurs ou à tous les réseaux routiers.

    Ils illustrent cependant que le moment du signalement varie considérablement.

    Signaler trop tard transforme la communication

    Imaginons deux conducteurs.

    Le premier active son clignotant trois secondes avant d’amorcer son déplacement latéral.

    Le second l’active au moment où ses roues franchissent déjà la ligne.

    Les deux ont techniquement utilisé le dispositif.

    Mais sa fonction communicationnelle n’est pas équivalente.

    Dans le premier cas, le signal peut contribuer à l’anticipation.

    Dans le second, il informe essentiellement d’une décision déjà en cours d’exécution.

    Cette distinction permet de comprendre pourquoi la qualité d’un signal ne dépend pas seulement de sa présence.

    Elle dépend aussi de son moment.

    Le clignotant communique avec des personnes qui doivent encore interpréter

    Le clignotant ne transmet qu’une information relativement limitée.

    Il indique une direction.

    Il ne dit pas exactement :

    • quand la manœuvre commencera ;
    • à quelle vitesse elle sera effectuée ;
    • si le conducteur a vu les autres véhicules ;
    • si le conducteur attend qu’un espace soit créé ;
    • s’il considère déjà disposer de cet espace ;
    • si le signal a été activé par erreur.

    Les autres usagers doivent donc interpréter le clignotant en fonction du reste de la situation.

    Ils observent la position du véhicule.

    Sa vitesse.

    La distance disponible.

    Son déplacement latéral.

    La présence d’une intersection.

    Les autres véhicules.

    Le clignotant constitue donc une information importante, mais il n’est jamais la seule information disponible.

    Le comportement du véhicule peut parfois contredire le signal

    Un véhicule peut avoir son clignotant droit activé tout en continuant parfaitement droit.

    Que doit faire le conducteur qui attend pour s’engager ?

    Il peut être tenté de conclure :

    « Il va tourner. Je peux partir. »

    Mais le signal peut être ancien.

    Il peut avoir été oublié après une manœuvre.

    Il peut être activé trop tôt.

    Il peut correspondre à une intention qui a changé.

    C’est pourquoi un clignotant devrait être interprété comme un indice important, mais pas comme une garantie absolue du comportement futur.

    La sécurité exige généralement de rechercher une cohérence entre le signal et le mouvement du véhicule.

    L’intention peut changer

    Un conducteur peut signaler une manœuvre puis y renoncer.

    Il peut découvrir un véhicule dans son angle mort.

    Il peut constater que l’espace disponible est insuffisant.

    Il peut recevoir une nouvelle information.

    Il peut simplement décider d’attendre.

    Cela rappelle une caractéristique fondamentale de la conduite :

    une intention annoncée n’est pas un contrat.

    Elle représente le projet du conducteur au moment où le signal est donné.

    La situation peut ensuite évoluer.

    Le clignotant peut également influencer le comportement des autres

    Un signal ne se contente pas de transmettre de l’information.

    Il peut modifier le système.

    Lorsqu’un conducteur annonce un changement de voie, le véhicule derrière peut ralentir.

    Un autre peut accélérer pour passer avant lui.

    Un troisième peut changer lui-même de voie.

    L’intention d’un conducteur devient donc une donnée utilisée par les autres pour prendre leurs propres décisions.

    C’est précisément ce qui donne au clignotant une valeur de sécurité.

    Il contribue à rendre le comportement futur plus prévisible.

    Mais tous les conducteurs ne réagissent pas de manière coopérative

    Une difficulté apparaît lorsque le signal produit l’effet inverse de celui recherché.

    Certains conducteurs peuvent accélérer lorsqu’ils voient un véhicule annoncer son intention de s’insérer devant eux.

    Ils peuvent chercher à conserver l’espace disponible.

    Dans ce type d’interaction, un phénomène intéressant peut apparaître.

    Si une personne apprend par expérience que signaler tôt provoque fréquemment la fermeture de l’espace qu’elle souhaitait utiliser, elle peut progressivement retarder l’utilisation de son clignotant.

    La logique devient :

    « Si je signale trop tôt, ils vont m’empêcher de passer. »

    Le comportement individuel devient alors une adaptation à un environnement perçu comme peu coopératif.

    Cette adaptation peut toutefois réduire la prévisibilité globale du système.

    Une mauvaise coopération peut donc dégrader la communication

    Cette dynamique mérite attention.

    Le conducteur A signale tôt.

    Le conducteur B accélère pour fermer l’espace.

    Le conducteur A apprend progressivement à signaler plus tard.

    Le conducteur C se plaint ensuite que les gens utilisent leur clignotant au dernier moment.

    Le problème ne provient peut-être pas uniquement d’un manque de connaissance des règles.

    Il peut aussi s’agir d’un comportement appris dans un environnement où les signaux de coopération sont parfois utilisés stratégiquement par les autres.

    Cela ne justifie pas une mauvaise utilisation du clignotant.

    Mais cela aide à comprendre comment certaines habitudes collectives peuvent apparaître.

    Le clignotant fait partie d’un langage routier plus large

    Les conducteurs communiquent également sans dispositif explicite.

    Une légère réduction de vitesse peut créer un espace.

    Un déplacement à l’intérieur de la voie peut annoncer une future manœuvre.

    Le positionnement du véhicule peut indiquer une intention de tourner.

    Le mouvement des roues peut révéler un départ imminent.

    Les chercheurs distinguent parfois ces formes de communication implicite du signal explicite donné par le clignotant.

    Le conducteur expérimenté combine souvent ces différentes informations.

    Il ne regarde pas uniquement si le clignotant fonctionne.

    Il cherche à déterminer si l’ensemble du comportement du véhicule correspond à l’intention annoncée.

    L’apprenti peut prendre le signal trop littéralement

    Chez un conducteur novice, une difficulté possible consiste à attribuer une valeur excessive à un seul indice.

    Par exemple :

    « Il a mis son clignotant, donc il va tourner. »

    Ou :

    « J’ai mis mon clignotant, donc je peux changer de voie. »

    Dans les deux cas, le raisonnement s’arrête trop tôt.

    Une pédagogie plus complète pourrait enseigner :

    signal → hypothèse → vérification → décision.

    Le clignotant crée une hypothèse sur l’intention de l’autre.

    Le conducteur doit ensuite vérifier si le mouvement, la vitesse, l’espace et le contexte confirment cette hypothèse.

    Le clignotant comme promesse de prévisibilité

    On pourrait également considérer le clignotant sous un autre angle.

    Lorsqu’un conducteur l’utilise correctement, il donne aux autres quelques secondes d’information sur son futur probable.

    Dans un environnement où chacun doit constamment anticiper les actions des autres, cette information possède une grande valeur.

    Elle réduit une partie de l’incertitude.

    Elle permet aux autres de préparer leurs décisions.

    Elle peut rendre une interaction plus fluide.

    Le clignotant ne garantit donc pas le comportement.

    Mais il contribue à la prévisibilité.

    Un signal qui arrive trop tôt peut-il aussi devenir ambigu ?

    Oui.

    Un signal très précoce peut parfois être interprété comme visant une rue, une entrée ou une intersection différente de celle réellement prévue.

    La qualité de la communication dépend donc d’un équilibre.

    Le signal doit être suffisamment précoce pour permettre aux autres d’anticiper.

    Mais il doit aussi être suffisamment lié à la manœuvre pour que sa signification demeure compréhensible.

    La bonne utilisation du clignotant n’est donc pas seulement une question de mécanique.

    C’est une question de timing et de contexte.

    Tourner et changer de voie ne produisent pas exactement la même interaction

    Lors d’un virage, le clignotant indique principalement une modification prochaine de trajectoire.

    Lors d’un changement de voie dans une circulation dense, il peut en plus déclencher une négociation implicite de l’espace.

    Cette différence peut expliquer pourquoi certaines personnes perçoivent davantage le clignotant comme une demande lorsqu’il s’agit d’une insertion ou d’un changement de voie.

    La fonction technique reste l’annonce d’une intention.

    La fonction sociale peut devenir :

    « Pouvez-vous m’aider à créer les conditions permettant cette manœuvre ? »

    La coopération peut éviter de transformer l’espace en territoire

    Une voie de circulation n’est pas une propriété individuelle.

    Pourtant, certaines interactions semblent parfois fonctionner comme si chaque conducteur devait défendre l’espace situé devant son véhicule.

    Un clignotant apparaît.

    Le véhicule derrière accélère.

    L’espace disparaît.

    Le changement de voie devient plus difficile.

    Une autre logique est possible.

    Le conducteur peut maintenir ou créer une marge raisonnable lorsqu’il constate l’intention d’un autre usager, à condition que cela puisse être fait sans créer un nouveau risque.

    Le clignotant devient alors une pièce d’un système coopératif plutôt qu’un déclencheur de compétition.

    Une question de communication pour les véhicules automatisés également

    Cette fonction communicationnelle devient encore plus importante avec le développement des systèmes avancés d’aide à la conduite et des véhicules automatisés.

    Un système automatisé doit lui aussi comprendre les intentions des véhicules environnants.

    Le clignotant fournit une information explicite.

    Mais le système peut également devoir analyser la trajectoire, la vitesse et le positionnement afin de déterminer si le comportement réel confirme cette intention.

    Les recherches actuelles sur la prédiction des changements de voie illustrent donc un principe que les conducteurs humains appliquent déjà intuitivement :

    pour comprendre une intention, il est préférable de combiner plusieurs indices plutôt que d’en utiliser un seul.

    Que savons-nous ?

    Le clignotant constitue une forme explicite de communication permettant d’annoncer une intention de changement de direction ou de voie.

    Son efficacité dépend notamment du moment où il est activé.

    Un signal donné suffisamment tôt peut permettre aux autres usagers d’anticiper et d’adapter leur propre comportement.

    Dans certaines situations de circulation dense, il peut également fonctionner socialement comme une demande implicite de coopération.

    Il ne constitue toutefois pas, à lui seul, une priorité ni une garantie que la manœuvre peut être exécutée immédiatement.

    Pourquoi est-ce important ?

    Parce que les conflits routiers naissent parfois moins d’une absence d’information que d’une différence d’interprétation.

    Un conducteur pense :

    « J’ai annoncé mon intention. »

    L’autre comprend :

    « Il exige que je lui cède la place. »

    Ou inversement :

    le premier utilise réellement son clignotant comme une demande de coopération, tandis que le second considère qu’il n’a aucune raison de modifier son comportement.

    Le problème ne réside donc pas uniquement dans l’utilisation du dispositif.

    Il réside aussi dans le langage social construit autour de celui-ci.

    Que pouvons-nous faire ?

    Une pédagogie du clignotant pourrait aller au-delà de la consigne :

    « N’oublie pas ton clignotant. »

    Elle pourrait enseigner quatre idées.

    1. Annoncer.

    Le clignotant sert à rendre son intention visible avant la manœuvre.

    2. Vérifier.

    L’annonce ne remplace pas l’observation des rétroviseurs, de l’angle mort, de l’espace disponible et des autres usagers.

    3. Coopérer.

    Lorsqu’un autre conducteur annonce une intention, il peut être utile de faciliter la manœuvre lorsque cela est possible et sécuritaire.

    4. Ne jamais supposer.

    Le clignotant d’un autre véhicule constitue une information sur une intention probable, mais le mouvement réel doit continuer d’être observé.

    Une formule simple pourrait résumer cette logique :

    Le clignotant informe. L’observation confirme. La sécurité autorise la manœuvre.

    Conclusion

    Le clignotant paraît être l’un des dispositifs les plus simples du véhicule.

    Mais il participe à une tâche extrêmement complexe :

    permettre à des personnes qui ne peuvent pas se parler directement de coordonner leurs mouvements dans un espace partagé.

    Il est d’abord une information.

    Il annonce une intention.

    Dans certaines situations, il devient aussi une demande implicite de coopération.

    Mais il ne devrait pas être interprété comme une priorité automatique.

    Cette distinction permet de mieux comprendre plusieurs conflits quotidiens.

    Le problème n’est parfois pas que les conducteurs n’ont pas vu le signal.

    Ils ne lui ont simplement pas donné le même sens.

    Peut-être faut-il donc enseigner le clignotant non seulement comme une obligation réglementaire, mais aussi comme une forme élémentaire de communication routière.

    Une communication dans laquelle chacun devrait pouvoir comprendre :

    « Voici ce que j’ai l’intention de faire. »

    sans que cela signifie :

    « Vous devez maintenant me laisser le faire. »

    Entre ces deux phrases se trouve une grande partie de ce que nous appelons le partage de la route.

    Références et pistes scientifiques

    Société de l’assurance automobile du Québec (SAAQ). Comportements imprudents et inadéquats – Partage de la route. La SAAQ rappelle qu’avant un changement de voie, le conducteur doit signaler son intention et s’assurer que les autres véhicules lui laissent l’espace nécessaire. Elle souligne également que le clignotant permet aux autres usagers de prévoir les actions du conducteur.

    Société de l’assurance automobile du Québec (SAAQ). Courtoisie et partage de la route : ce que dit la loi. La SAAQ présente le signalement des intentions comme l’une des règles de base d’une conduite sécuritaire, coopérative et responsable.

    Jokhio, S., Olleja, P., Bärgman, J., Yan, F. & Baumann, M. (2024). Exploring turn signal usage patterns in lane changes: A Bayesian hierarchical modelling analysis of realistic driving data. IET Intelligent Transport Systems, 18(2), 393-408. DOI : 10.1049/itr2.12457. Cette étude analyse l’utilisation réelle des clignotants lors de changements de voie et décrit le clignotant comme une forme explicite de communication de l’intention du conducteur.

    Gu, R. (2022). How to choose features to improve prediction performance in lane-changing intention: A meta-analysis. Ces travaux sur la prédiction des intentions de changement de voie illustrent l’intérêt de combiner plusieurs indices relatifs au véhicule, au conducteur et à l’environnement plutôt que de s’appuyer sur une seule information.

    Le présent article porte sur les fonctions communicationnelles et comportementales du clignotant. Les règles précises de priorité, de changement de voie et de signalement demeurent celles prévues par le Code de la sécurité routière et doivent être interprétées selon la situation concernée. Un clignotant ne permet pas, à lui seul, de déterminer avec certitude ce qu’un conducteur fera ensuite.


    Nous sommes tous responsables de notre conduite parce que la route, elle, ne pardonne pas l’ignorance !

    Si tu conduis aujourd’hui, c’est parce que d’autres ont payé le prix hier !

    Observer. Comprendre. Transmettre.

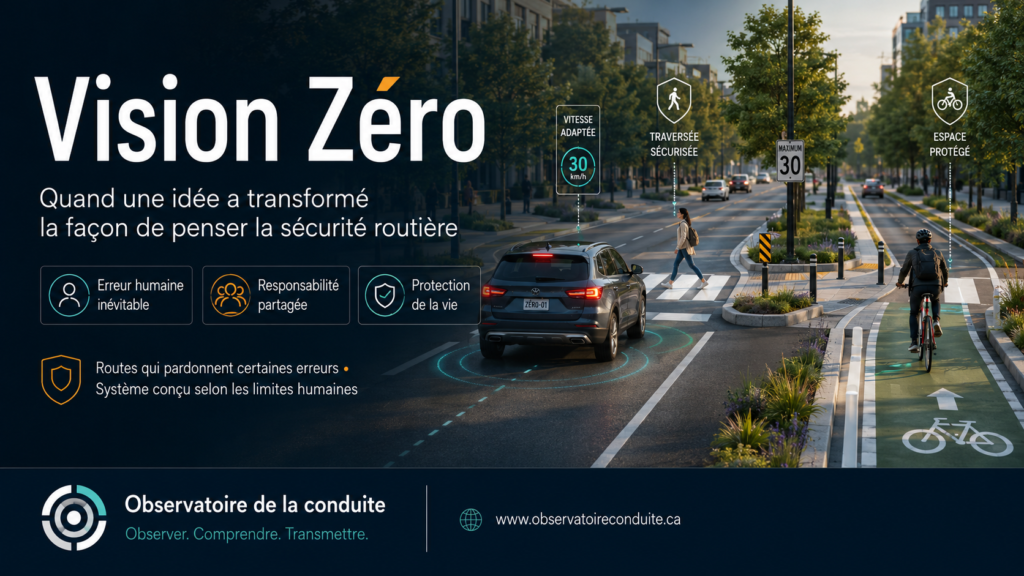
  • Vision Zéro : lorsqu’une idée transforme la façon de penser la sécurité routière

    Aujourd’hui, plusieurs principes occupent une place importante dans les approches contemporaines de sécurité routière.

    Une route devrait offrir une certaine protection lorsque survient une erreur.

    Les infrastructures et les véhicules devraient être conçus en tenant compte des capacités et des limites humaines.

    La recherche de mobilité ne devrait pas conduire à accepter comme inévitables les décès et les blessures graves.

    Une victime de la route ne devrait jamais être réduite à une simple donnée statistique.

    Ces idées peuvent aujourd’hui sembler relativement familières. Elles ont pourtant représenté une rupture importante lorsqu’elles ont commencé à prendre forme en Suède, au milieu des années 1990, sous le nom de Vision Zéro.

    Dans un chapitre intitulé Vision Zero: How It All Started, publié dans The Vision Zero Handbook, Claes Tingvall revient sur les premières étapes de cette transformation. Son récit montre qu’une idée peut progressivement modifier non seulement les interventions réalisées sur les routes, mais aussi la manière dont une société définit la responsabilité, le risque et la protection de la vie humaine.

    Une transformation du raisonnement traditionnel

    Pendant longtemps, une grande partie du travail en sécurité routière s’est concentrée sur le comportement des usagers.

    Les conducteurs devaient connaître les règles, les respecter, demeurer attentifs et prendre les bonnes décisions. Lorsqu’une collision survenait, l’analyse cherchait souvent à déterminer quelle erreur avait été commise et par qui.

    Cette approche conserve une part de pertinence. Les usagers ont une responsabilité réelle : respecter les règles, adapter leur conduite, éviter les comportements à risque et protéger les personnes avec lesquelles ils partagent la route.

    Elle comporte toutefois une limite importante lorsqu’elle devient l’unique façon d’expliquer les événements.

    Elle peut laisser entendre qu’un système routier sécuritaire dépendrait principalement de la capacité des êtres humains à agir correctement en tout temps.

    Or, les humains ne sont ni infaillibles ni constamment disponibles sur le plan cognitif.

    Ils peuvent se fatiguer.

    Ils peuvent être momentanément distraits.

    Ils peuvent mal interpréter une situation, détecter tardivement un danger ou choisir une réponse qui semblait raisonnable avec les informations disponibles.

    Ils peuvent aussi être affectés par le stress, la pression du temps, les émotions, l’inexpérience, une visibilité réduite ou une surcharge d’informations.

    Ces limites concernent les apprentis conducteurs, mais également les conducteurs expérimentés, les cyclistes, les piétons et les autres usagers.

    Reconnaître cette réalité ne signifie pas excuser tous les comportements ni supprimer la responsabilité individuelle. Cela signifie plutôt qu’un système de sécurité ne peut pas être conçu uniquement pour des personnes qui ne commettraient jamais d’erreur.

    Une question à l’origine d’un changement majeur

    La Vision Zéro repose notamment sur une interrogation fondamentale :

    Si nous savons que les êtres humains peuvent commettre des erreurs, pourquoi concevoir un système dont la sécurité dépend d’un comportement presque parfait ?

    Cette question a contribué à déplacer le centre de l’analyse.

    Il ne suffisait plus de demander :

    « Pourquoi l’usager a-t-il commis cette erreur ? »

    Il devenait également nécessaire de demander :

    « Pourquoi cette erreur a-t-elle pu conduire à la mort ou à une blessure grave ? »

    Cette deuxième question dirige l’attention vers l’ensemble du système :

    • la conception des routes et des intersections;
    • les vitesses pratiquées et autorisées;
    • la sécurité des véhicules;
    • la visibilité;
    • la signalisation;
    • la formation des conducteurs;
    • les technologies de prévention;
    • les mécanismes de contrôle;
    • les services d’urgence et les soins après collision.

    La Vision Zéro ne cherche donc pas uniquement à empêcher toute erreur. Elle cherche aussi à réduire la probabilité qu’une erreur humaine entraîne des conséquences irréversibles.

    De la prévention des collisions à la prévention des traumatismes graves

    L’une des contributions importantes de la Vision Zéro consiste à distinguer la survenue d’une collision de la gravité de ses conséquences.

    Dans un environnement complexe, il peut être difficile d’empêcher absolument tous les conflits, toutes les pertes de contrôle ou toutes les mauvaises décisions.

    Il demeure toutefois possible d’agir sur les conditions qui déterminent si l’événement entraînera une conséquence mineure, une blessure grave ou un décès.

    La vitesse joue ici un rôle central.

    Plus l’énergie libérée lors d’un impact est importante, plus les capacités du corps humain risquent d’être dépassées. La conception des routes, le choix des limites de vitesse, la séparation des mouvements incompatibles et la protection des usagers vulnérables doivent donc être pensés en fonction de cette tolérance physique limitée.

    Une infrastructure peut, par exemple :

    • réduire naturellement la vitesse à l’approche d’un secteur complexe;
    • séparer des courants de circulation susceptibles de produire une collision frontale;
    • améliorer la visibilité d’un passage piétonnier;
    • offrir une zone de refuge aux personnes qui traversent;
    • limiter les angles d’impact;
    • réduire la quantité d’informations qu’un usager doit traiter simultanément.

    La route devient alors plus « tolérante » non pas parce qu’elle rend l’erreur souhaitable, mais parce qu’elle cherche à empêcher qu’une erreur ordinaire produise une conséquence disproportionnée.

    Une responsabilité partagée, mais non diluée

    L’introduction de la Vision Zéro a soulevé des résistances et des débats.

    Reconnaître les limites humaines pouvait être interprété comme une façon de déresponsabiliser les conducteurs. Déplacer une partie de la responsabilité vers les concepteurs du système pouvait également sembler remettre en question une conception profondément ancrée de la faute individuelle.

    La responsabilité partagée ne signifie pourtant pas que personne n’est responsable.

    Elle signifie que chaque acteur doit agir sur les éléments qu’il peut réellement influencer.

    Les usagers doivent respecter les règles, demeurer vigilants et éviter de créer inutilement des risques.

    Les concepteurs d’infrastructures doivent tenir compte des erreurs prévisibles, de la visibilité, des vitesses, des mouvements conflictuels et de la vulnérabilité humaine.

    Les constructeurs de véhicules doivent développer des systèmes capables de prévenir certaines collisions et de réduire la gravité des impacts.

    Les organismes de formation doivent transmettre des connaissances, mais aussi développer l’observation, l’anticipation, le jugement et la compréhension du risque.

    Les institutions doivent recueillir des données, évaluer les interventions, établir des objectifs et coordonner les actions.

    Les chercheurs doivent documenter les phénomènes, évaluer les solutions et signaler les limites des connaissances disponibles.

    La responsabilité n’est donc pas supprimée. Elle est répartie entre les personnes et les organisations qui participent à la conception, à la gestion et à l’utilisation du système routier.

    Ce que cette approche signifie pour les apprentis conducteurs

    Pour un apprenti, la conduite représente une activité particulièrement exigeante.

    Il doit apprendre à contrôler le véhicule tout en observant l’environnement, en interprétant les intentions des autres usagers, en anticipant les changements et en planifiant ses propres actions.

    Plusieurs opérations qui deviendront éventuellement relativement automatiques exigent encore une attention consciente :

    • maintenir une trajectoire;
    • doser le freinage;
    • observer les rétroviseurs;
    • détecter la signalisation;
    • évaluer une distance;
    • choisir un espace sécuritaire;
    • coordonner plusieurs vérifications;
    • prendre une décision sous contrainte de temps.

    Dans ce contexte, comprendre ses propres limites devient une compétence de sécurité.

    Une conduite sécuritaire ne consiste pas à croire que l’on réussira chaque manœuvre parfaitement. Elle consiste notamment à conserver suffisamment de temps, d’espace et de possibilités de correction lorsque la situation évolue différemment de ce qui était prévu.

    Cela peut signifier :

    • ralentir avant que la situation devienne urgente;
    • augmenter la distance de suivi lorsque la visibilité diminue;
    • renoncer temporairement à une manœuvre lorsque trop d’informations doivent être traitées;
    • accepter de refaire un parcours ou de manquer une sortie plutôt que d’effectuer une correction brusque;
    • reconnaître qu’une émotion, la fatigue ou la pression peuvent modifier la qualité des décisions.

    L’humilité ne représente donc pas un manque de compétence. Elle peut constituer une condition importante de son développement.

    Le rôle des parents accompagnateurs

    Les parents accompagnateurs ne transmettent pas seulement des procédures techniques.

    Par leurs commentaires, leurs réactions et leurs propres comportements, ils contribuent aussi à transmettre une manière de penser la conduite.

    Ils peuvent développer une culture dans laquelle l’erreur est immédiatement jugée, minimisée ou ridiculisée.

    Ils peuvent également créer un environnement dans lequel l’erreur est analysée afin de comprendre ce qui l’a produite et comment réduire la possibilité qu’elle se répète.

    Une intervention pédagogique inspirée de cette approche pourrait remplacer :

    « Tu n’avais qu’à regarder correctement. »

    par :

    « Qu’est-ce qui a rendu ce danger difficile à détecter, et que pourrions-nous modifier la prochaine fois ? »

    La deuxième formulation ne nie pas l’erreur. Elle cherche à en comprendre le mécanisme.

    Elle peut conduire à examiner :

    • l’endroit où le regard était dirigé;
    • la quantité d’informations présentes;
    • la vitesse d’approche;
    • la visibilité;
    • la compréhension de la situation;
    • le temps disponible pour décider;
    • la présence de stress ou de pression.

    L’objectif n’est pas d’éviter toute correction. Il est de faire en sorte que la correction construise une compétence plutôt qu’une simple obéissance momentanée.

    Une réflexion qui concerne également les institutions

    L’histoire de la Vision Zéro rappelle que les progrès en sécurité routière ne reposent pas uniquement sur de nouvelles technologies.

    Ils commencent parfois par une modification des questions posées.

    Les routes que nous construisons, les vitesses que nous autorisons, les intersections que nous aménageons, les formations que nous offrons, les véhicules que nous homologuons et les campagnes que nous diffusons influencent les décisions prises par les usagers.

    Une infrastructure peut faciliter une détection précoce ou, au contraire, dissimuler un danger.

    Une signalisation peut clarifier une interaction ou ajouter une ambiguïté.

    Une vitesse autorisée peut être compatible avec les caractéristiques de la route ou dépasser les marges que celle-ci est réellement capable d’offrir.

    Une formation peut se limiter à transmettre des règles ou chercher également à développer la compréhension, l’anticipation et l’autonomie.

    Une campagne peut simplement répéter que les usagers doivent être prudents ou expliquer concrètement les mécanismes qui produisent le risque.

    La question ne devrait donc pas être uniquement :

    Comment amener les usagers à commettre moins d’erreurs ?

    Elle devrait également inclure :

    Comment construire un système qui continue de protéger les personnes lorsqu’une erreur survient malgré les efforts de prévention ?

    Que savons-nous ?

    La Vision Zéro a commencé à prendre forme en Suède au milieu des années 1990. En 1997, le Parlement suédois a adopté une politique de sécurité routière fondée sur cette vision.

    Son principe éthique central est que la mort ou les blessures graves ne devraient pas être considérées comme un prix acceptable de la mobilité routière.

    Cette approche reconnaît que les êtres humains peuvent commettre des erreurs et que leur corps possède une capacité limitée à résister aux forces produites lors d’une collision.

    Elle affirme également que la sécurité repose sur une responsabilité partagée entre les usagers et les acteurs qui conçoivent, construisent, réglementent, entretiennent et gèrent le système.

    Ces principes ont contribué au développement de l’approche du Safe System, aujourd’hui reprise par plusieurs organisations internationales et juridictions.

    Pourquoi est-ce important ?

    La manière dont un problème est défini influence directement les solutions envisagées.

    Lorsque la sécurité routière est présentée uniquement comme une question de discipline individuelle, les interventions risquent de se concentrer principalement sur les avertissements, les sanctions et les appels à la prudence.

    Ces interventions peuvent être nécessaires, mais elles ne permettent pas toujours d’agir sur les conditions qui rendent certaines erreurs particulièrement probables ou particulièrement graves.

    Une approche systémique permet d’ajouter d’autres questions :

    • L’infrastructure rend-elle le danger visible suffisamment tôt?
    • La vitesse est-elle compatible avec les conséquences possibles d’une collision?
    • Les différents usagers comprennent-ils clairement les intentions des autres?
    • Une seule erreur peut-elle provoquer une conséquence irréversible?
    • Existe-t-il plusieurs couches de protection si une première mesure échoue?
    • Les données recueillies permettent-elles de comprendre les mécanismes ayant conduit à l’événement?

    Cette perspective permet de passer de la recherche d’un unique responsable à l’analyse des conditions qui ont permis au risque de se développer.

    Que pouvons-nous faire ?

    Pour les conducteurs et les apprentis, l’approche peut se traduire par une recherche constante de marges :

    • conserver une distance suffisante;
    • adapter la vitesse avant que la situation ne devienne urgente;
    • rendre ses intentions prévisibles;
    • éviter d’imposer une décision précipitée à un autre usager;
    • reconnaître les moments où l’attention ou les capacités sont diminuées;
    • préserver une possibilité de correction.

    Pour les parents et les éducateurs, elle invite à analyser les erreurs plutôt qu’à les considérer uniquement comme des fautes à supprimer.

    Pour les professionnels et les chercheurs, elle encourage l’observation des interactions, des comportements intermédiaires et des conditions qui précèdent les collisions.

    Pour les institutions et les concepteurs, elle suppose de placer la protection de la vie au cœur des décisions concernant les infrastructures, les vitesses, les véhicules, la formation, la réglementation et l’évaluation des politiques publiques.

    Aucune de ces actions ne suffit isolément.

    La force d’une approche systémique repose précisément sur la combinaison de plusieurs protections. Lorsque l’une d’elles échoue, les autres doivent continuer à limiter le risque.

    Conclusion

    La principale innovation de la Vision Zéro n’était probablement pas une technologie particulière.

    Elle était d’abord philosophique.

    Elle consistait à affirmer que la protection de la vie humaine devait constituer le point de départ des décisions en matière de sécurité routière, plutôt qu’une conséquence souhaitée après avoir satisfait les exigences de mobilité.

    Cette philosophie ne nie ni les choix individuels ni la nécessité de respecter les règles.

    Elle rappelle cependant qu’une société ne peut pas demander aux usagers de compenser, par un comportement parfait, toutes les faiblesses possibles du système.

    Le problème n’est donc pas seulement que l’être humain puisse commettre une erreur.

    Le problème apparaît également lorsqu’une route, un véhicule, une règle ou une organisation ne possède pas les protections nécessaires pour empêcher cette erreur de devenir irréversible.

    Observer les comportements.

    Comprendre les mécanismes.

    Transmettre les connaissances.

    Pour que les leçons tirées du passé puissent continuer à protéger les générations futures.

    Références et sources

    • Tingvall, C. (2022). « Vision Zero: How It All Started ». Dans K. Edvardsson Björnberg, M.-Å. Belin, S. O. Hansson et C. Tingvall (dir.), The Vision Zero Handbook: Theory, Technology and Management for a Zero Casualty Policy. Springer. DOI : 10.1007/978-3-030-23176-7_8-1.
    • Tingvall, C. et Haworth, N. (1999). Vision Zero: An Ethical Approach to Safety and Mobility. Communication présentée à la 6e conférence internationale de l’Institute of Transportation Engineers sur la sécurité routière et le contrôle de la circulation, Melbourne.
    • Swedish Transport Administration. This Is Vision Zero. Présentation officielle des origines, des principes éthiques et de l’approche systémique de la Vision Zéro.
    • International Transport Forum / OCDE (2022). The Safe System Approach in Action. Rapport consacré aux principes et à la mise en œuvre de l’approche systémique de la sécurité routière.
    • Organisation mondiale de la Santé et commissions régionales des Nations Unies (2021). Plan mondial pour la Décennie d’action pour la sécurité routière 2021-2030.

    Ce texte présente les principes généraux de la Vision Zéro et de l’approche systémique de la sécurité routière. Il ne permet pas, à lui seul, d’évaluer la sécurité d’une infrastructure particulière, d’établir la responsabilité juridique à la suite d’une collision ou de remplacer une analyse professionnelle fondée sur les caractéristiques précises d’une situation.


    Nous sommes tous responsables de notre conduite parce que la route, elle, ne pardonne pas l’ignorance !

    Si tu conduis aujourd’hui, c’est parce que d’autres ont payé le prix hier !

    Les systèmes ne sont pas violents par intention, mais par inertie !

    Observer. Comprendre. Transmettre.